
Projekty z tym elementem
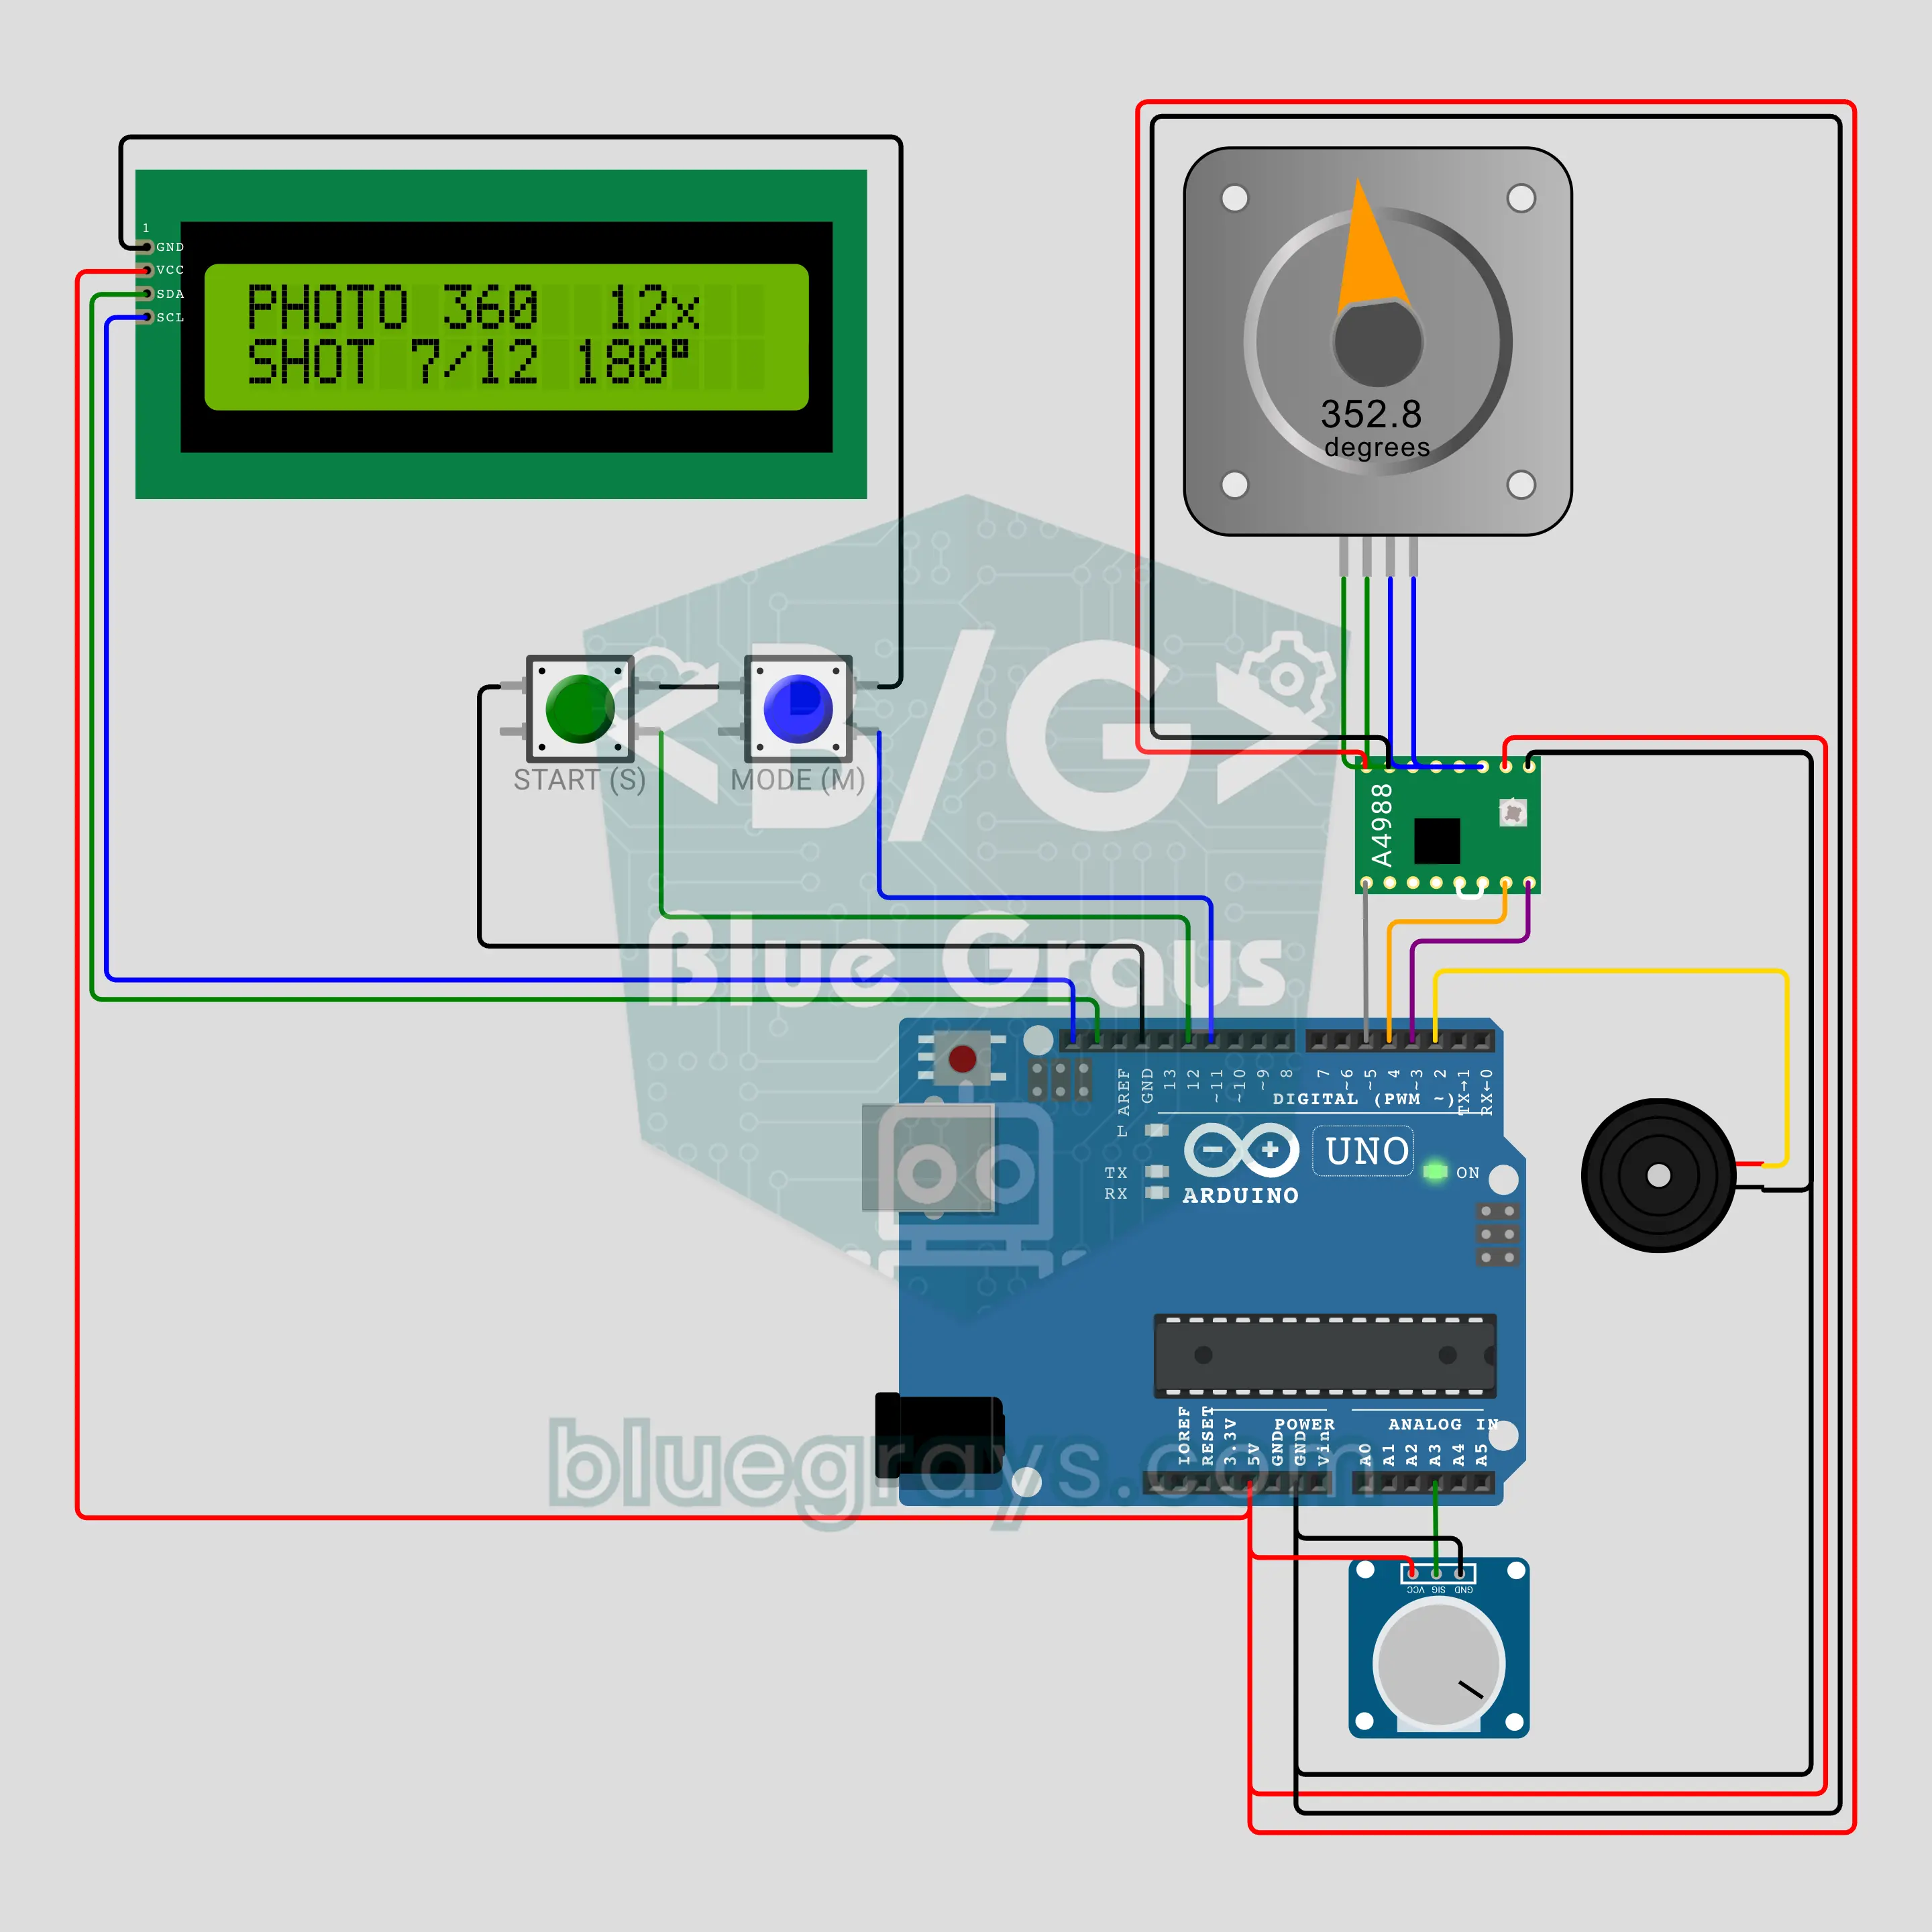
Obrotowy stolik do zdjęć produktów z Arduino (silnik krokowy NEMA 17 + A4988 + LCD)
Zbuduj własny obrotowy stolik do zdjęć produktów i filmów 360 stopni! Silnik krokowy NEMA 17 jest sterowany przez A4988 tylko dwoma sygnałami i płynnie przyspiesza oraz zwalnia, więc produkt się nie chwieje. Są trzy tryby: ciągły obrót z prędkością ustawianą potencjometrem, zdjęcia 360 dzielące obrót na 12, 24 albo 36 postojów z sygnałem na każdym oraz wahanie ±90° jak na wystawie. LCD I2C pokazuje prędkość, kąt i liczbę zdjęć.
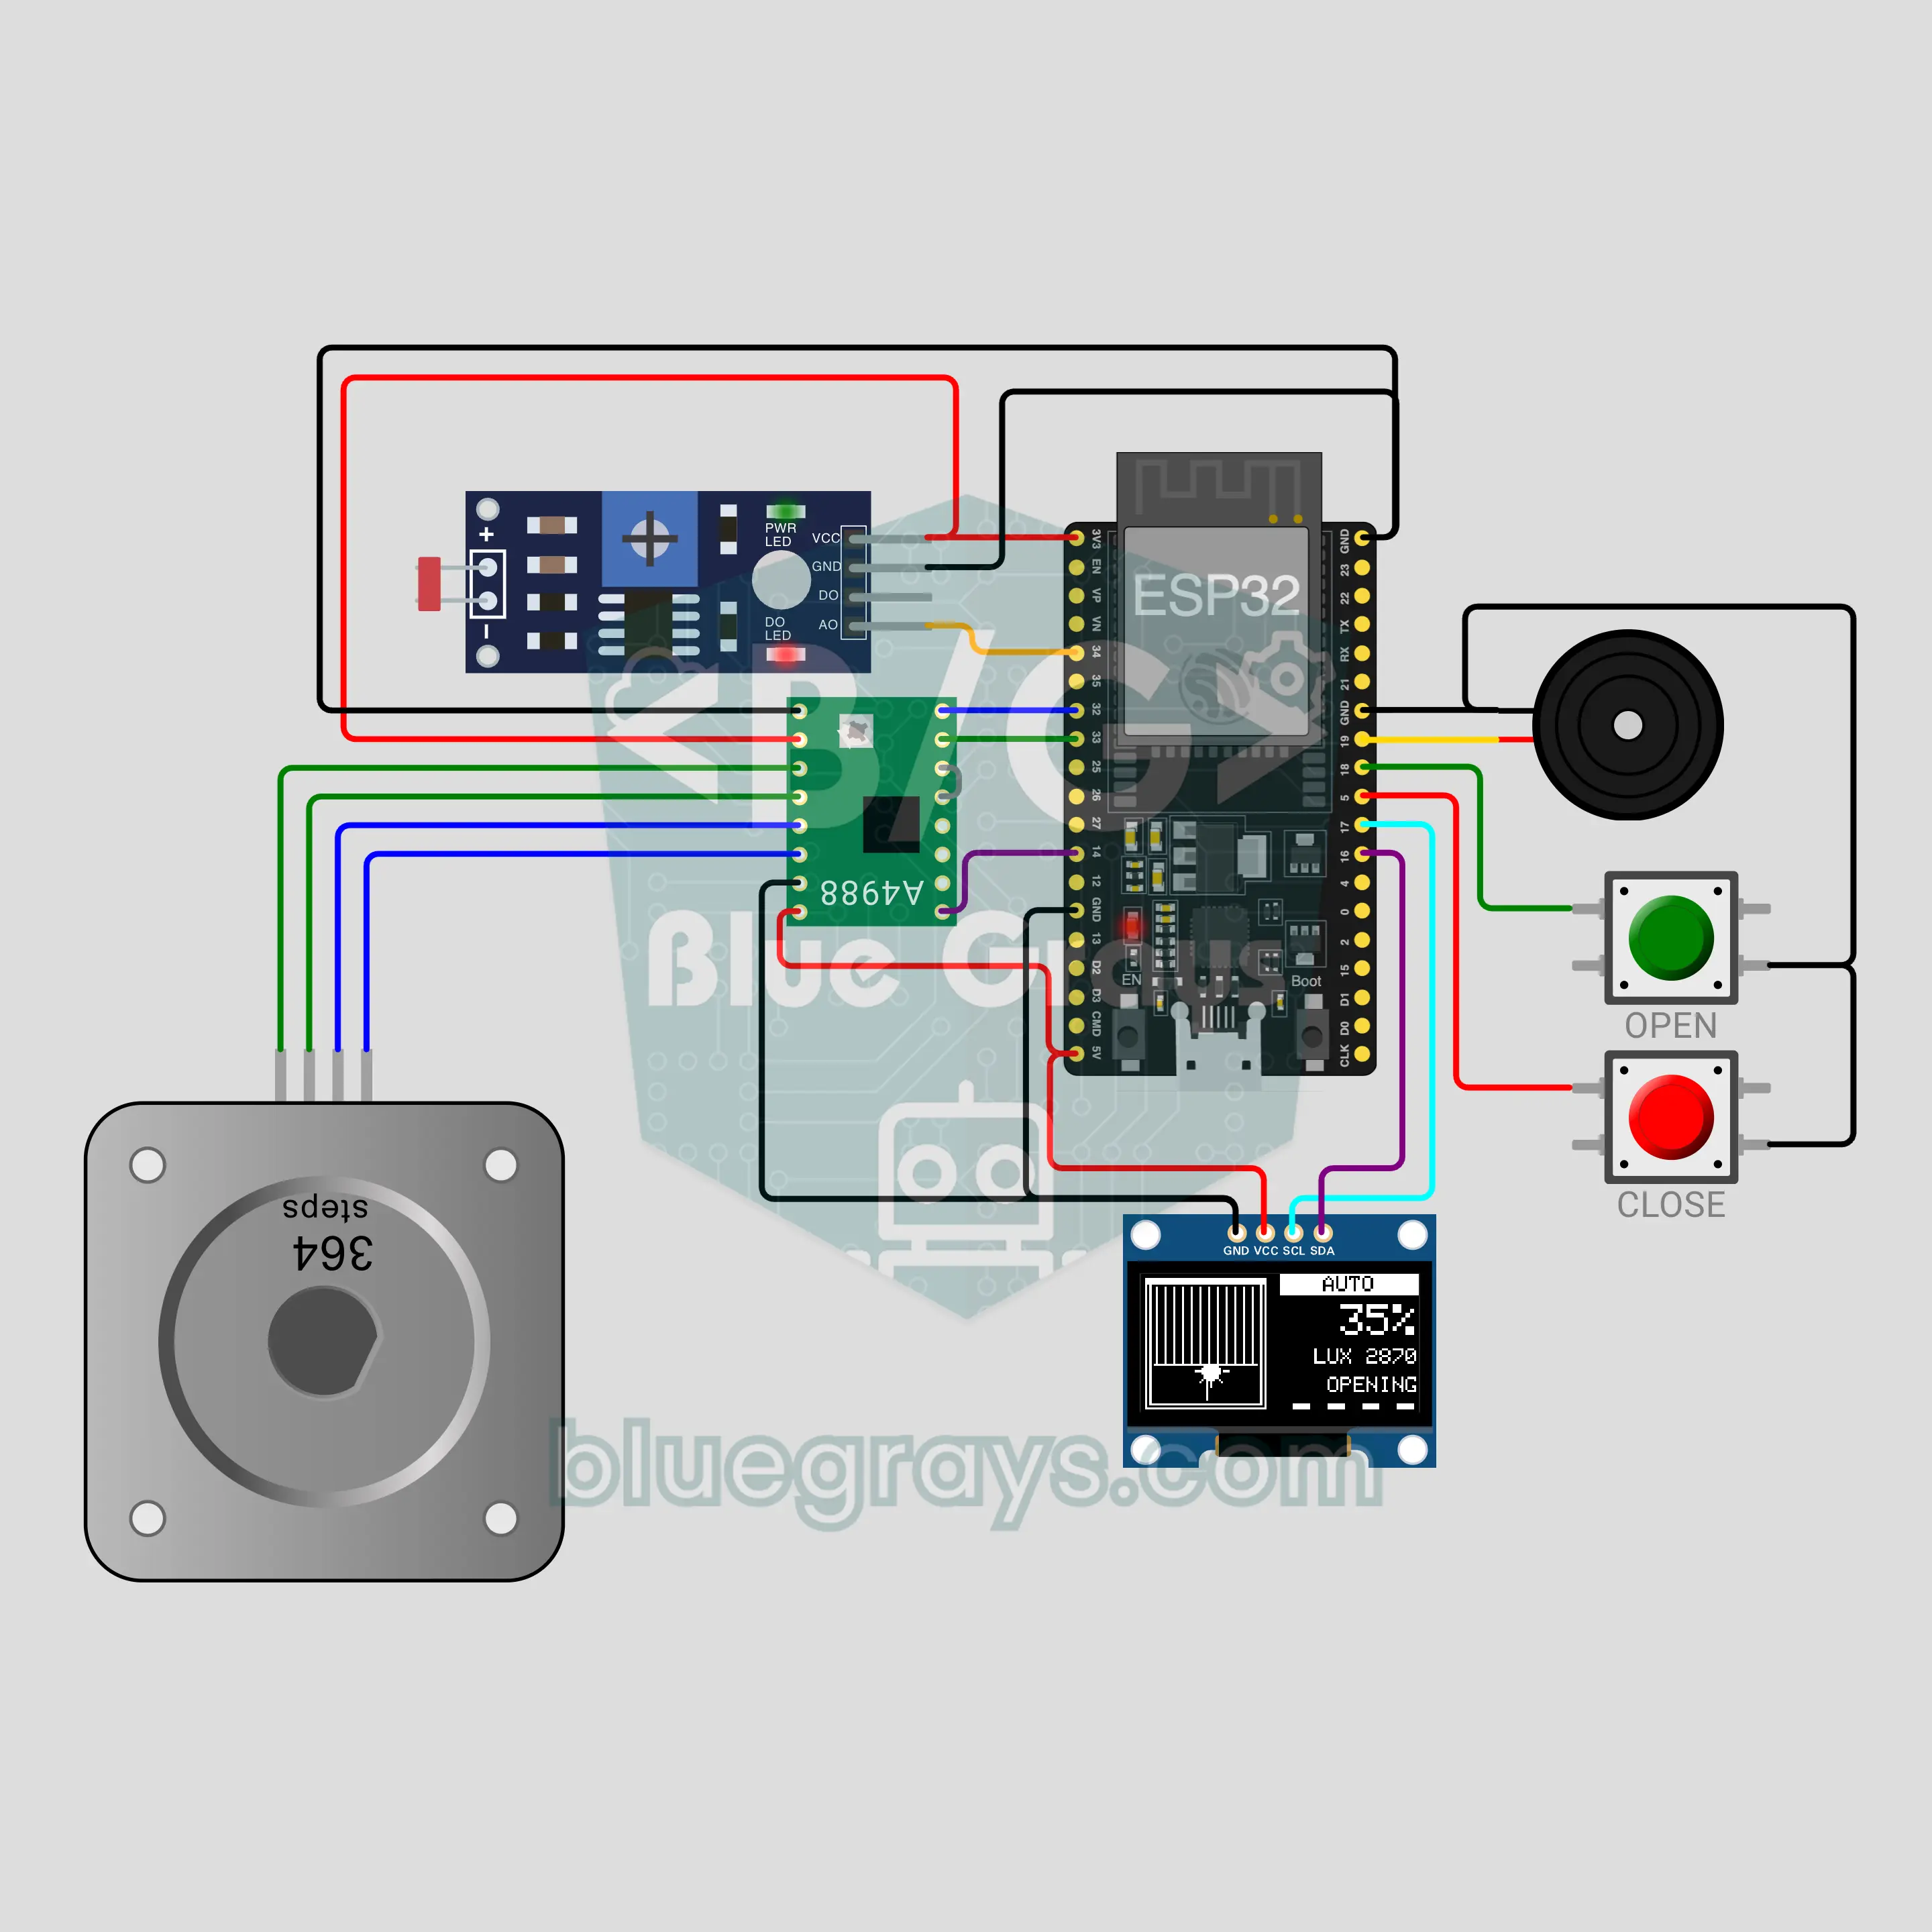
Inteligentna zasłona z ESP32 (NEMA 17 + A4988 + LDR + OLED)
Zasłona sama się odsuwa, gdy wschodzi słońce, i zasuwa po zmroku! LDR mierzy światło, sterownik A4988 obraca silnik krokowy NEMA 17 z łagodnym startem i zatrzymaniem, a OLED 0,96 cala pokazuje rysunek okna, stopień odsłonięcia i słońce albo księżyc. Dwa przyciski odsuwają i zasuwają zasłonę ręcznie, a przytrzymanie jednego zatrzymuje ją w połowie. Pozycja jest zapisywana we flash, więc po zaniku prądu zasłona wie, gdzie jest.
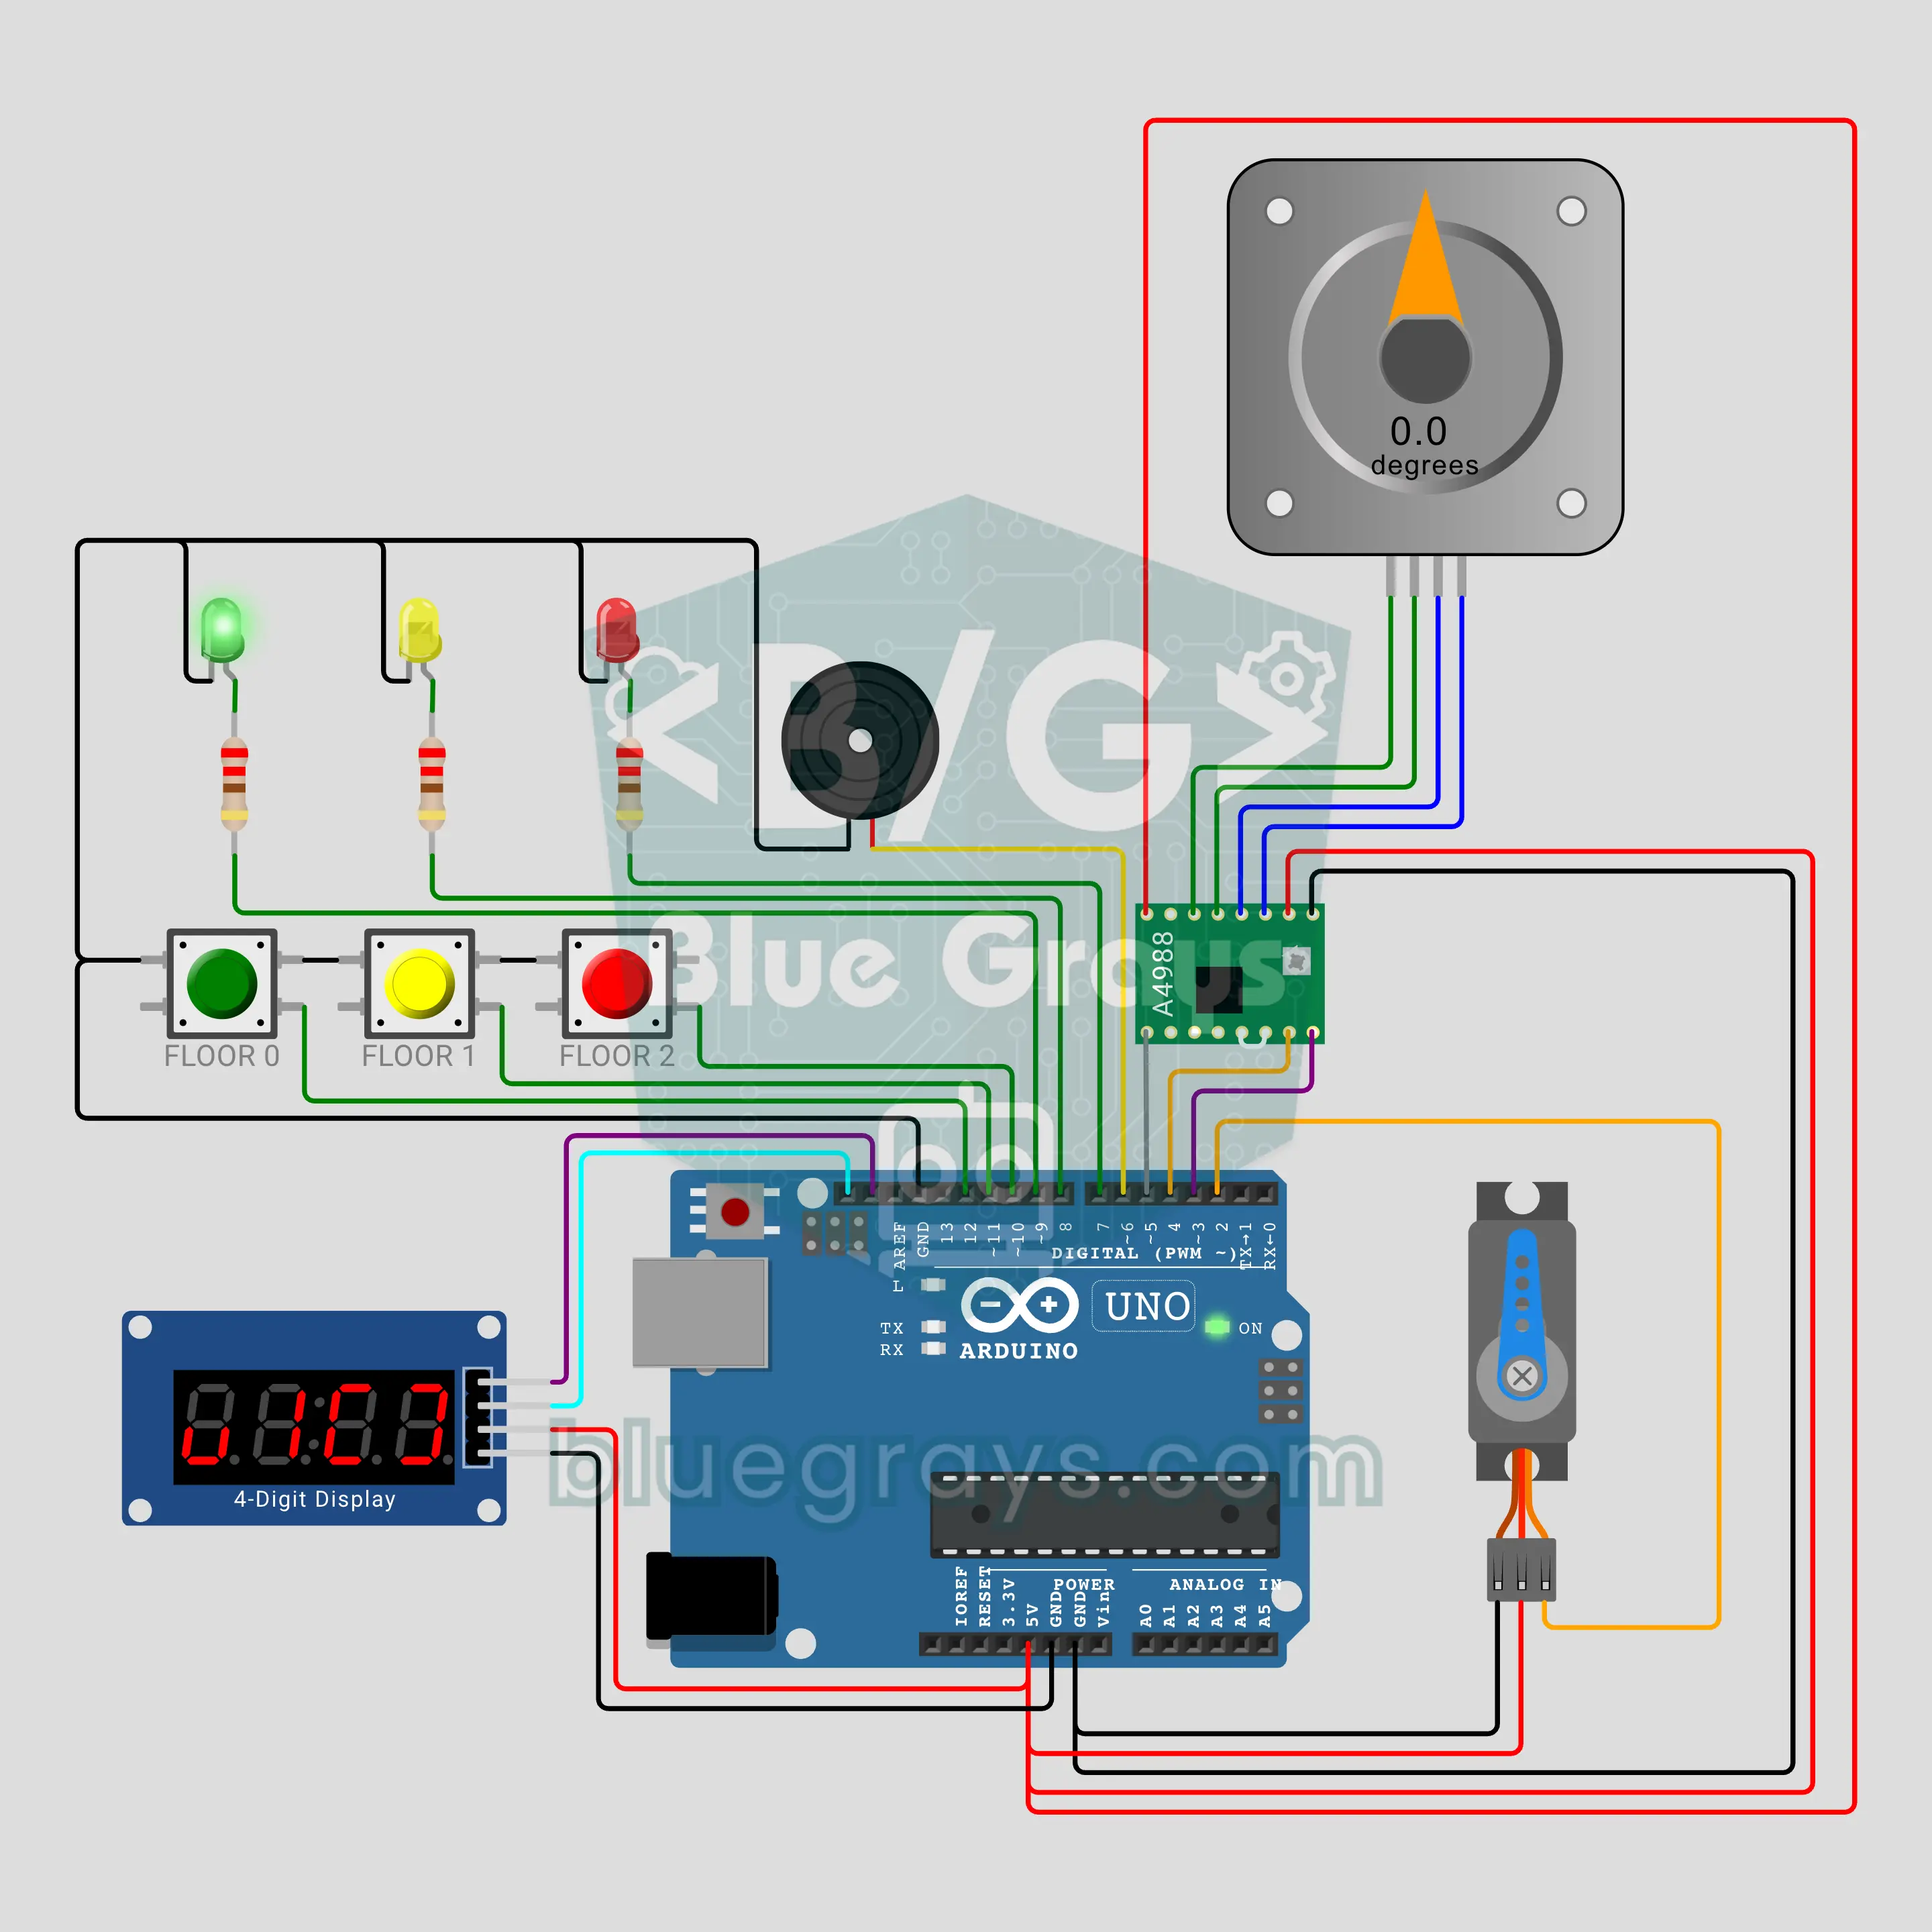
Trzypiętrowa winda z Arduino (silnik krokowy NEMA 17 + A4988 + drzwi na serwie + TM1637)
Zbuduj makietę windy, która skradnie show na festiwalu nauki! Silnik krokowy NEMA 17 sterowany przez A4988 płynnie podnosi i opuszcza kabinę; na każdym piętrze gra „ding-dong”, serwo SG90 otwiera drzwi i zamyka je po trzech sygnałach ostrzegawczych. Wezwania są obsługiwane jak w prawdziwej windzie: najpierw piętra w kierunku jazdy, potem droga powrotna, a kabina zatrzymuje się na wezwania po drodze. Wyświetlacz TM1637 pokazuje strzałkę kierunku, piętro i stan drzwi.
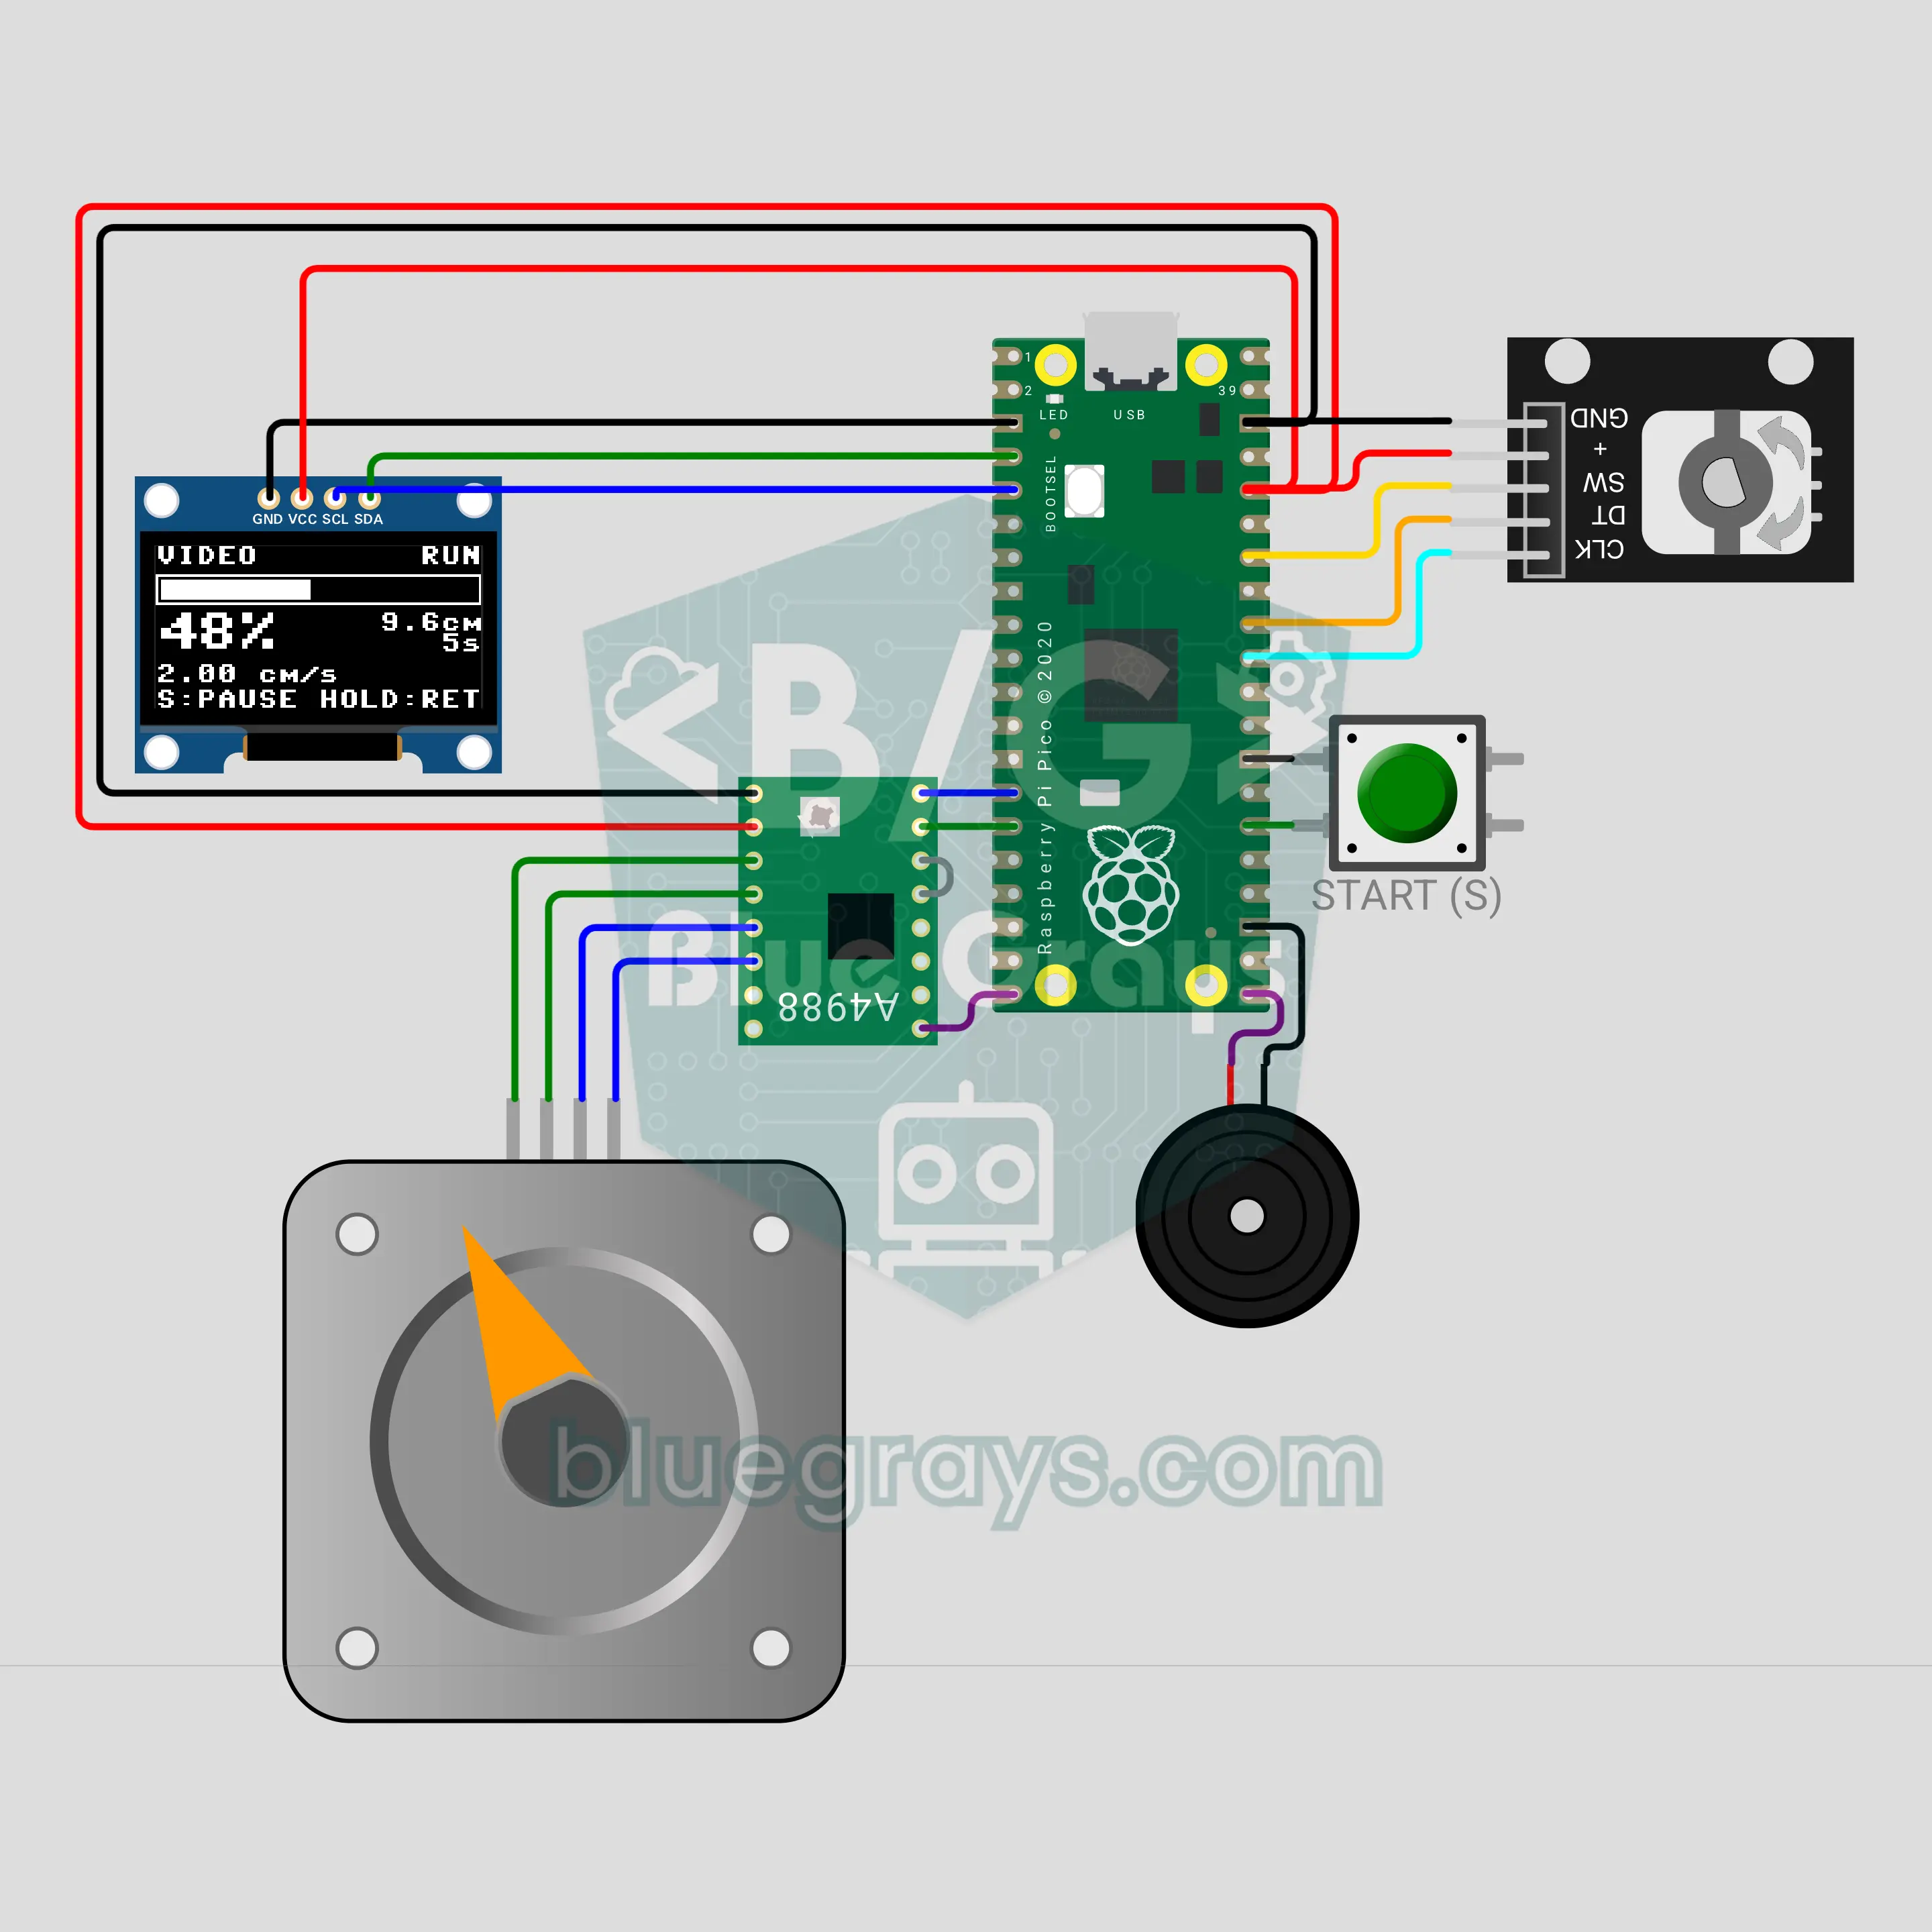
Slider kamery do timelapse z Raspberry Pi Pico (NEMA 17 + A4988 + KY-040 + OLED)
Zbuduj własny slider do filmowych ujęć z jazdą! Raspberry Pi Pico obraca silnik krokowy NEMA 17 bardzo wolno i płynnie przez sterownik A4988, a wózek przesuwa telefon albo aparat po szynie. Enkoderem KY-040 wybierasz z menu tryb, odległość, czas, kierunek i liczbę klatek. W trybie VIDEO wózek łagodnie przyspiesza i zwalnia; w trybie TIMELAPSE zatrzymuje się przy każdej klatce i czeka, aż ustaną drgania. OLED pokazuje postęp i pozostały czas.
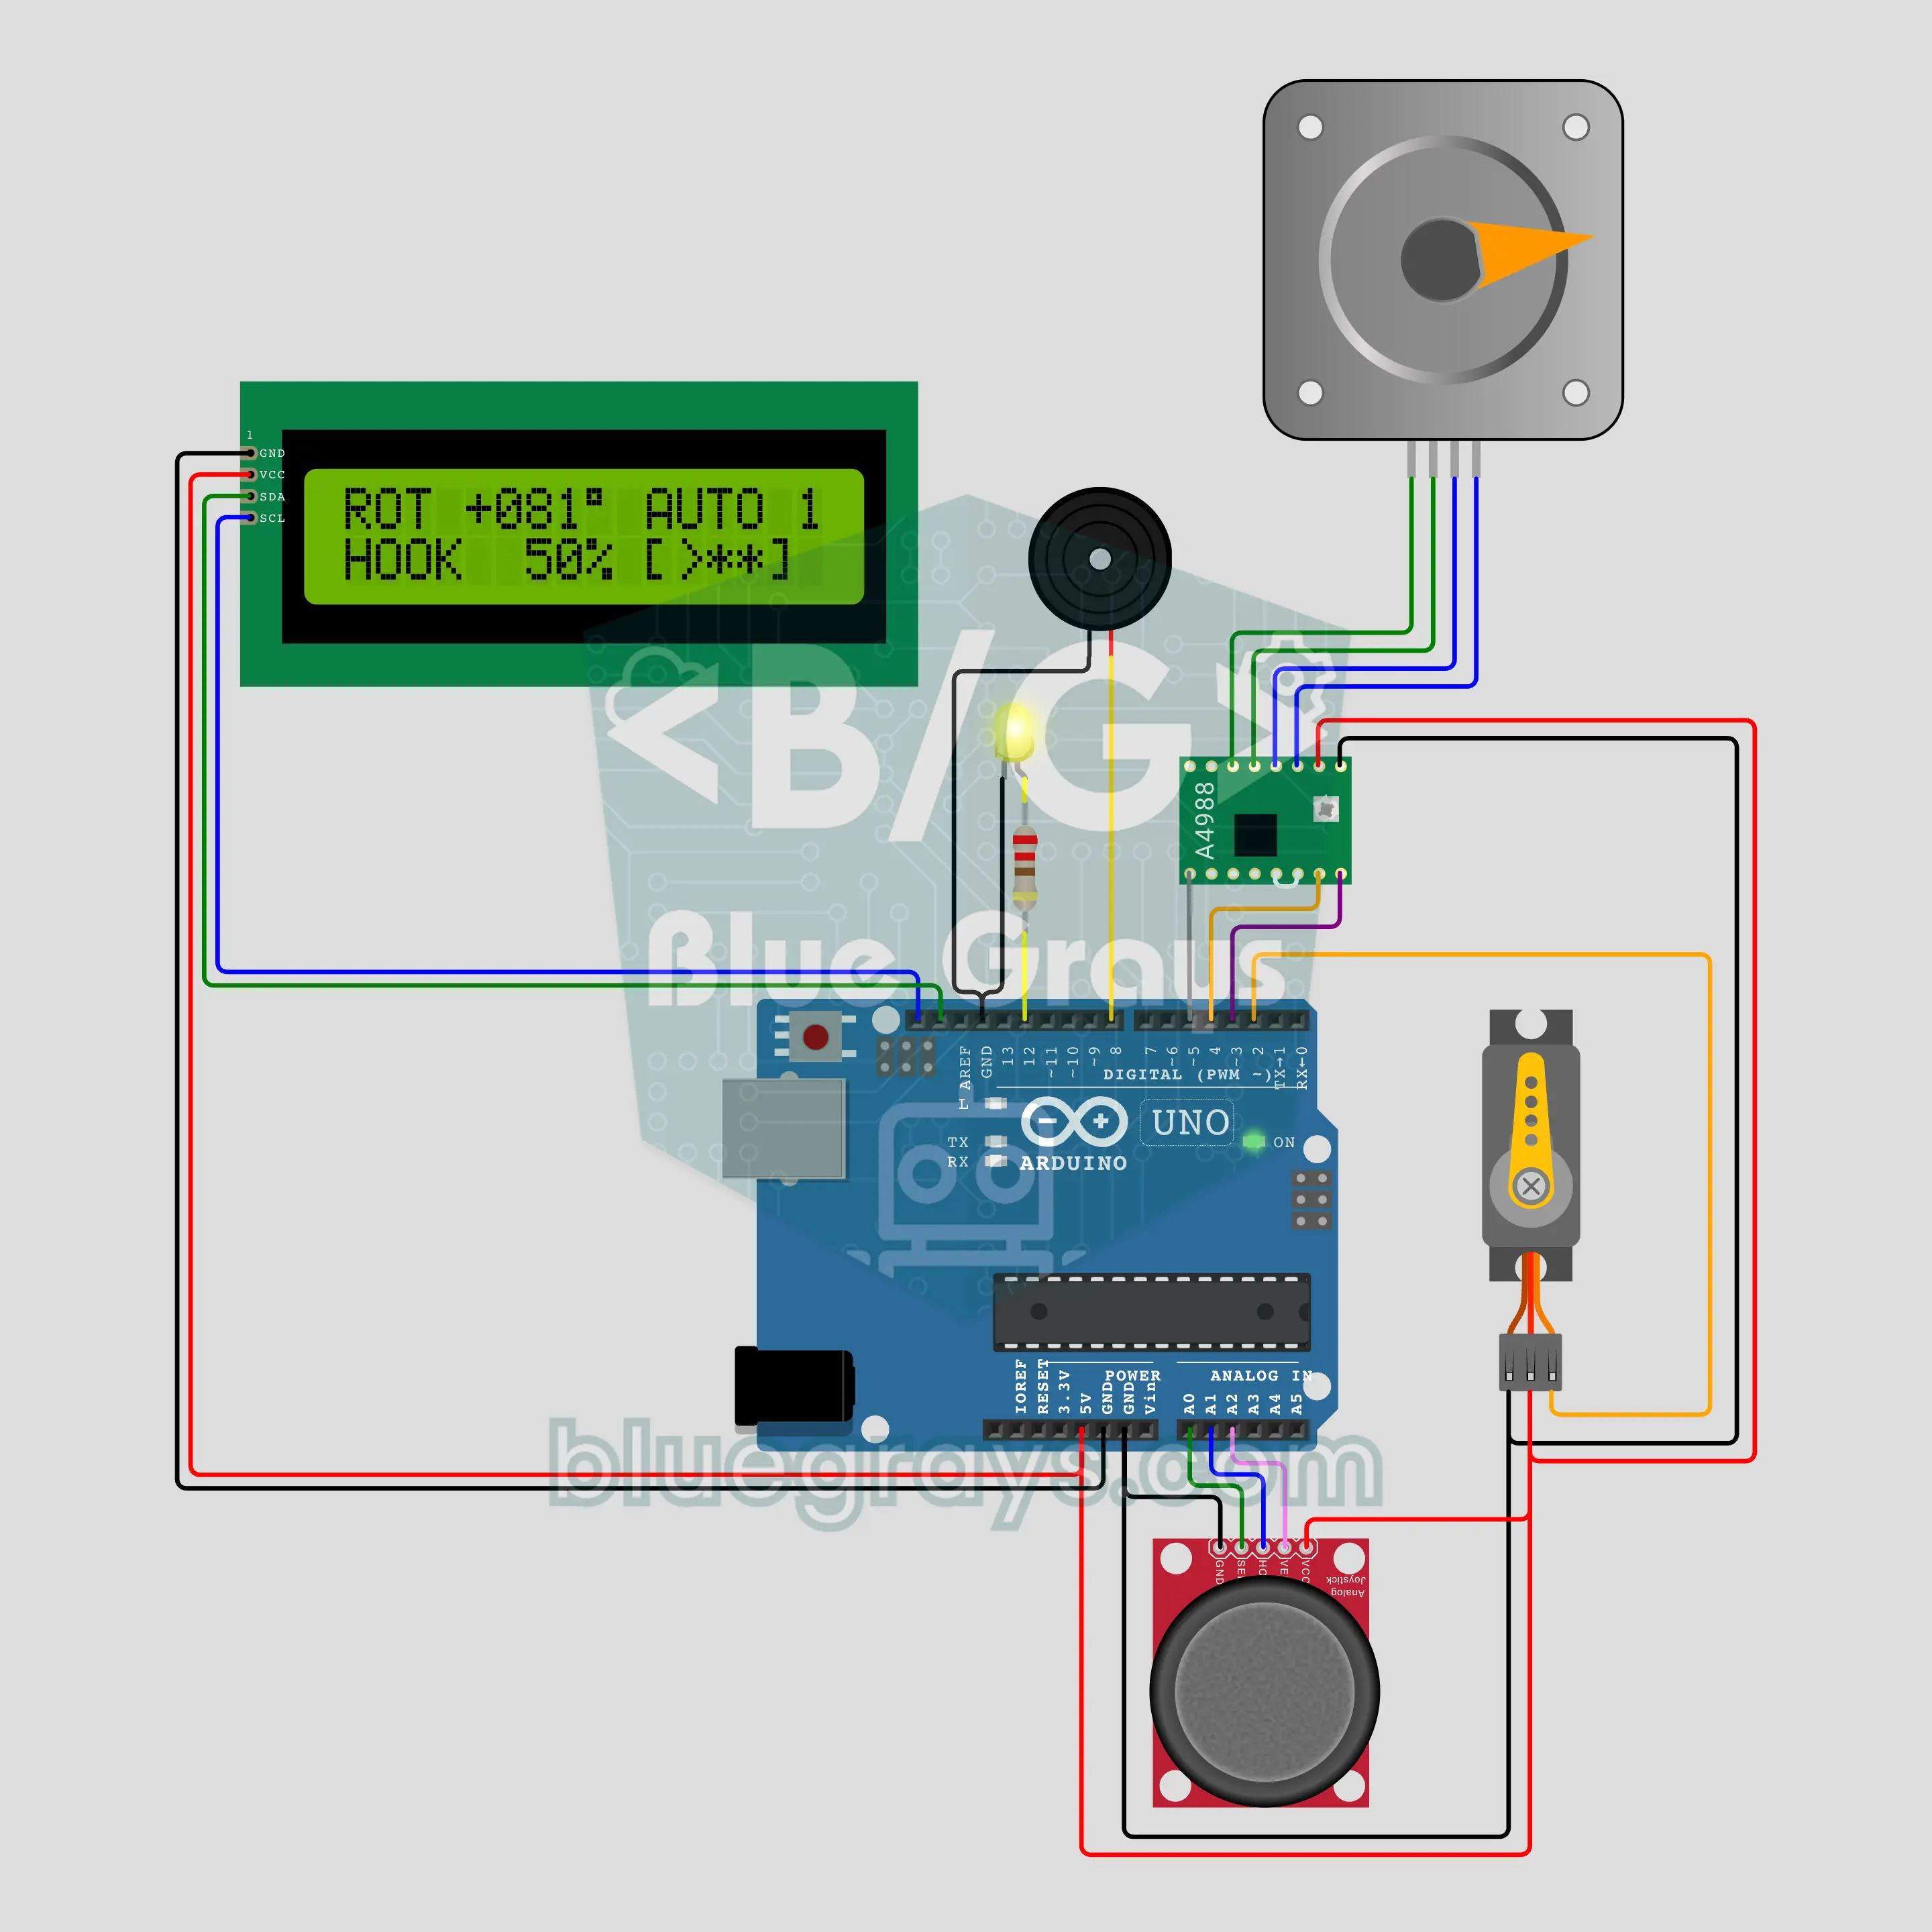
Żuraw wieżowy na Arduino (silnik krokowy NEMA 17 + A4988 + serwo + joystick + LCD I2C)
Żuraw wieżowy na biurko: silnik krokowy NEMA 17 ze sterownikiem A4988 obraca wieżę z rampą prędkości, serwo SG90 opuszcza i podnosi hak, a joystick służy jako dźwignia operatora. Obrót zatrzymuje się na ±170°; gdy wieża się obraca, miga żółty kogut, a buzzer robi „bip-bip”. Przycisk joysticka zapisuje 3 przystanki; długie naciśnięcie sprawia, że żuraw sam przenosi ładunek, a dotknięcie dźwigni oznacza STOP. LCD I2C pokazuje kąt, głębokość haka i przystanki.

Przemysłowy przenośnik sortujący na Arduino: pudełka sortowane według wysokości (NEMA 17 + A4988 + HC-SR04 + serwo + LCD)
Biurkowy model fabrycznej linii sortującej: silnik krokowy NEMA 17 ze sterownikiem A4988 napędza taśmę, a HC-SR04 nad taśmą mierzy wysokość każdego przejeżdżającego pudełka. Każde pudełko jest śledzone krokami taśmy od czujnika do ramienia; pudełka od 6 cm wzwyż są spychane na bok ramieniem na serwie SG90, a niskie jadą dalej. LCD I2C liczy niskie i wysokie pudełka oraz pokazuje ostatni odczyt i liczbę pudełek na taśmie.
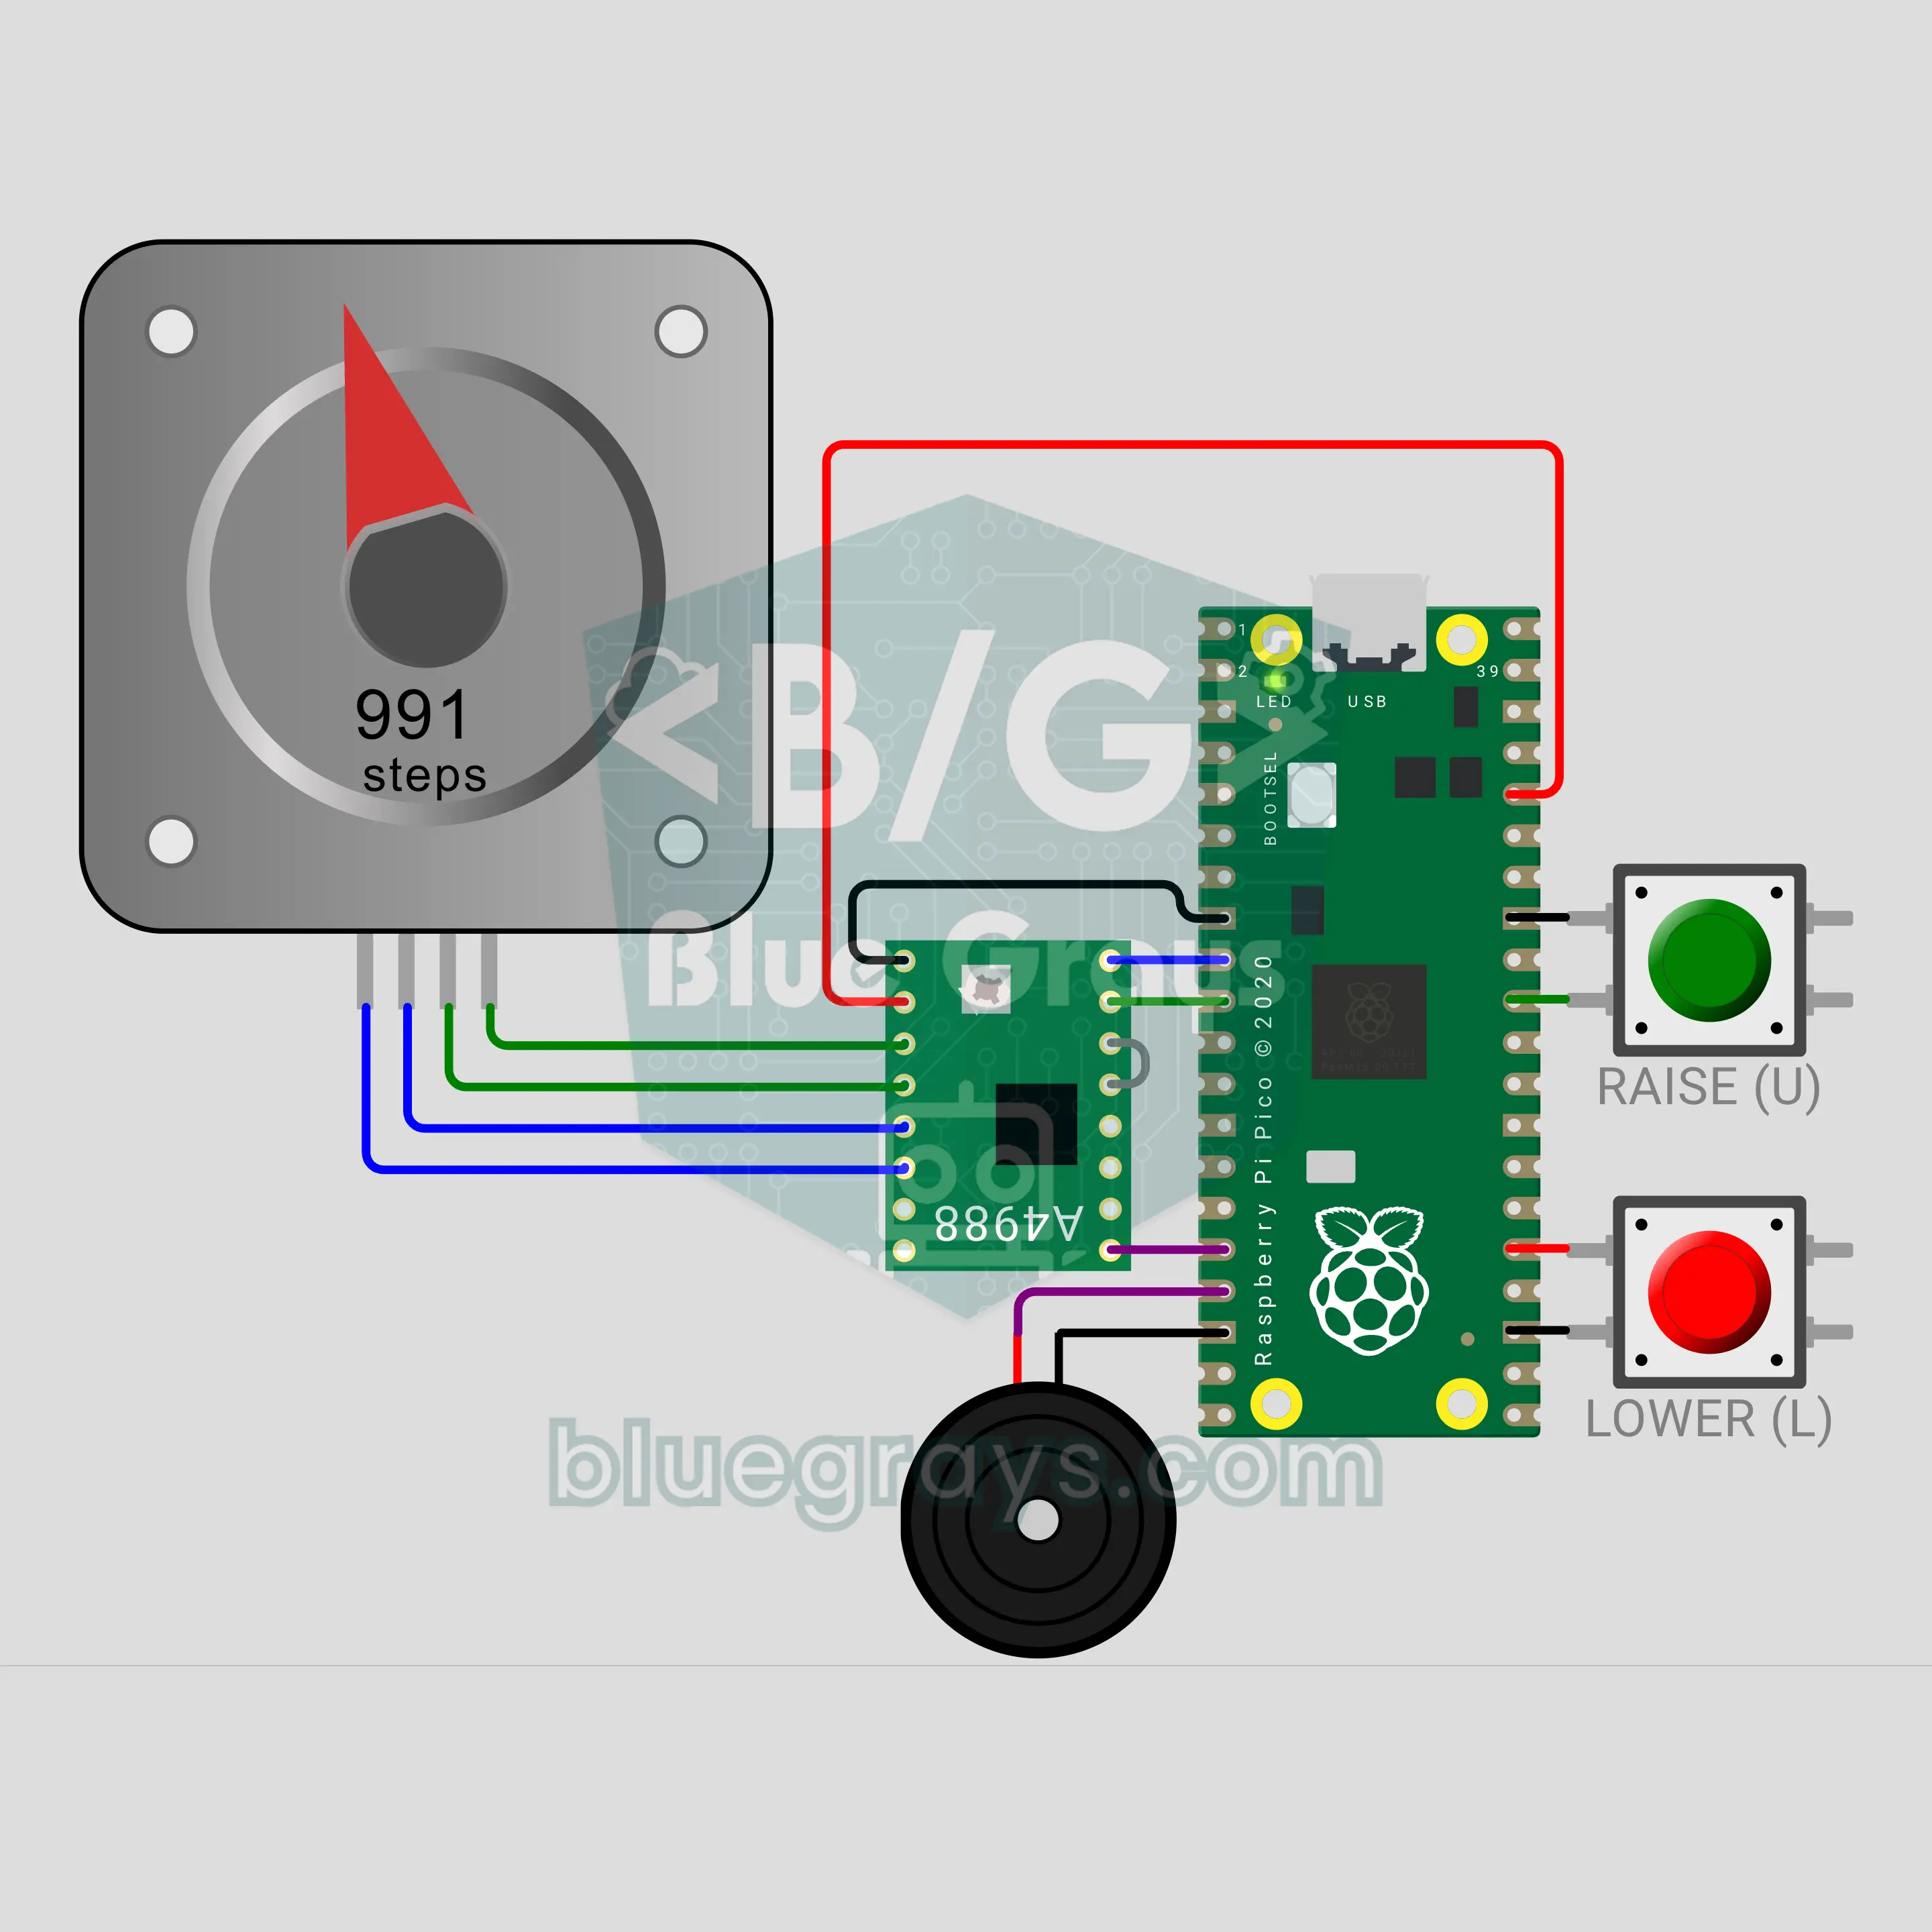
Maszt flagowy z Raspberry Pi Pico W: zmotoryzowany maszt, który płynnie wciąga flagę (NEMA 17 + A4988 + 2 przyciski + buzzer)
Zmotoryzowany maszt flagowy z Raspberry Pi Pico W. Naciśnij zielony przycisk, a silnik krokowy NEMA 17 nawinie linkę i w 40 sekund wciągnie flagę z łagodnym startem, stałą prędkością i łagodnym zatrzymaniem. Czerwony przycisk ją opuszcza; przytrzymaj go przez 1 sekundę, a flaga najpierw pójdzie na szczyt, a potem zjedzie do połowy masztu. Pozycja jest zapamiętywana przez liczenie kroków, sterownik A4988 zasila silnik z 12 V, a buzzer daje tylko krótkie sygnały.

Przemysłowy zbiornik mieszający na Arduino: napełnij, wymieszaj, opróżnij z logiką PLC (HC-SR04 + 2 przekaźniki + NEMA 17 + A4988 + LCD + E-Stop)
Klasyczne zadanie z procesem wsadowym z zajęć z automatyki przemysłowej: napełnij zbiornik, wymieszaj, opróżnij, policz partię. Kod działa krok po kroku z logiką PLC (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Dwa przekaźniki otwierają zawór wlotowy i wylotowy, HC-SR04 mierzy poziom, a mieszadło z NEMA 17 obraca się i zmienia kierunek. Jest START, STOP, zatrzaskujący się WYŁĄCZNIK AWARYJNY, kolumna sygnalizacyjna i błąd przekroczenia czasu.

Robot sprzątający na ESP32: omija przeszkody i tworzy mapę pokoju (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 zderzaki + OLED)
Dwukołowy robot sprzątający, który jeździ jak prawdziwy. Dwa silniki krokowe NEMA 17 napędzają koła: robot zatacza spiralę, jedzie prosto, zwalnia i skręca, gdy HC-SR04 widzi przeszkodę, cofa się i odwraca po uderzeniu zderzakiem, a przy ścianach robi okrążenie wzdłuż krawędzi. Oblicza swoją pozycję z kroków kół i pokazuje na OLED mapę pokoju z procentem posprzątanej powierzchni i czasem, a na koniec wraca na start.