
AR-135ŚredniPremium
Żuraw wieżowy na Arduino (silnik krokowy NEMA 17 + A4988 + serwo + joystick + LCD I2C)
Żuraw wieżowy na biurko: silnik krokowy NEMA 17 ze sterownikiem A4988 obraca wieżę z rampą prędkości, serwo SG90 opuszcza i podnosi hak, a joystick służy jako dźwignia operatora. Obrót zatrzymuje się na ±170°; gdy wieża się obraca, miga żółty kogut, a buzzer robi „bip-bip”. Przycisk joysticka zapisuje 3 przystanki; długie naciśnięcie sprawia, że żuraw sam przenosi ładunek, a dotknięcie dźwigni oznacza STOP. LCD I2C pokazuje kąt, głębokość haka i przystanki.
0.0(0)
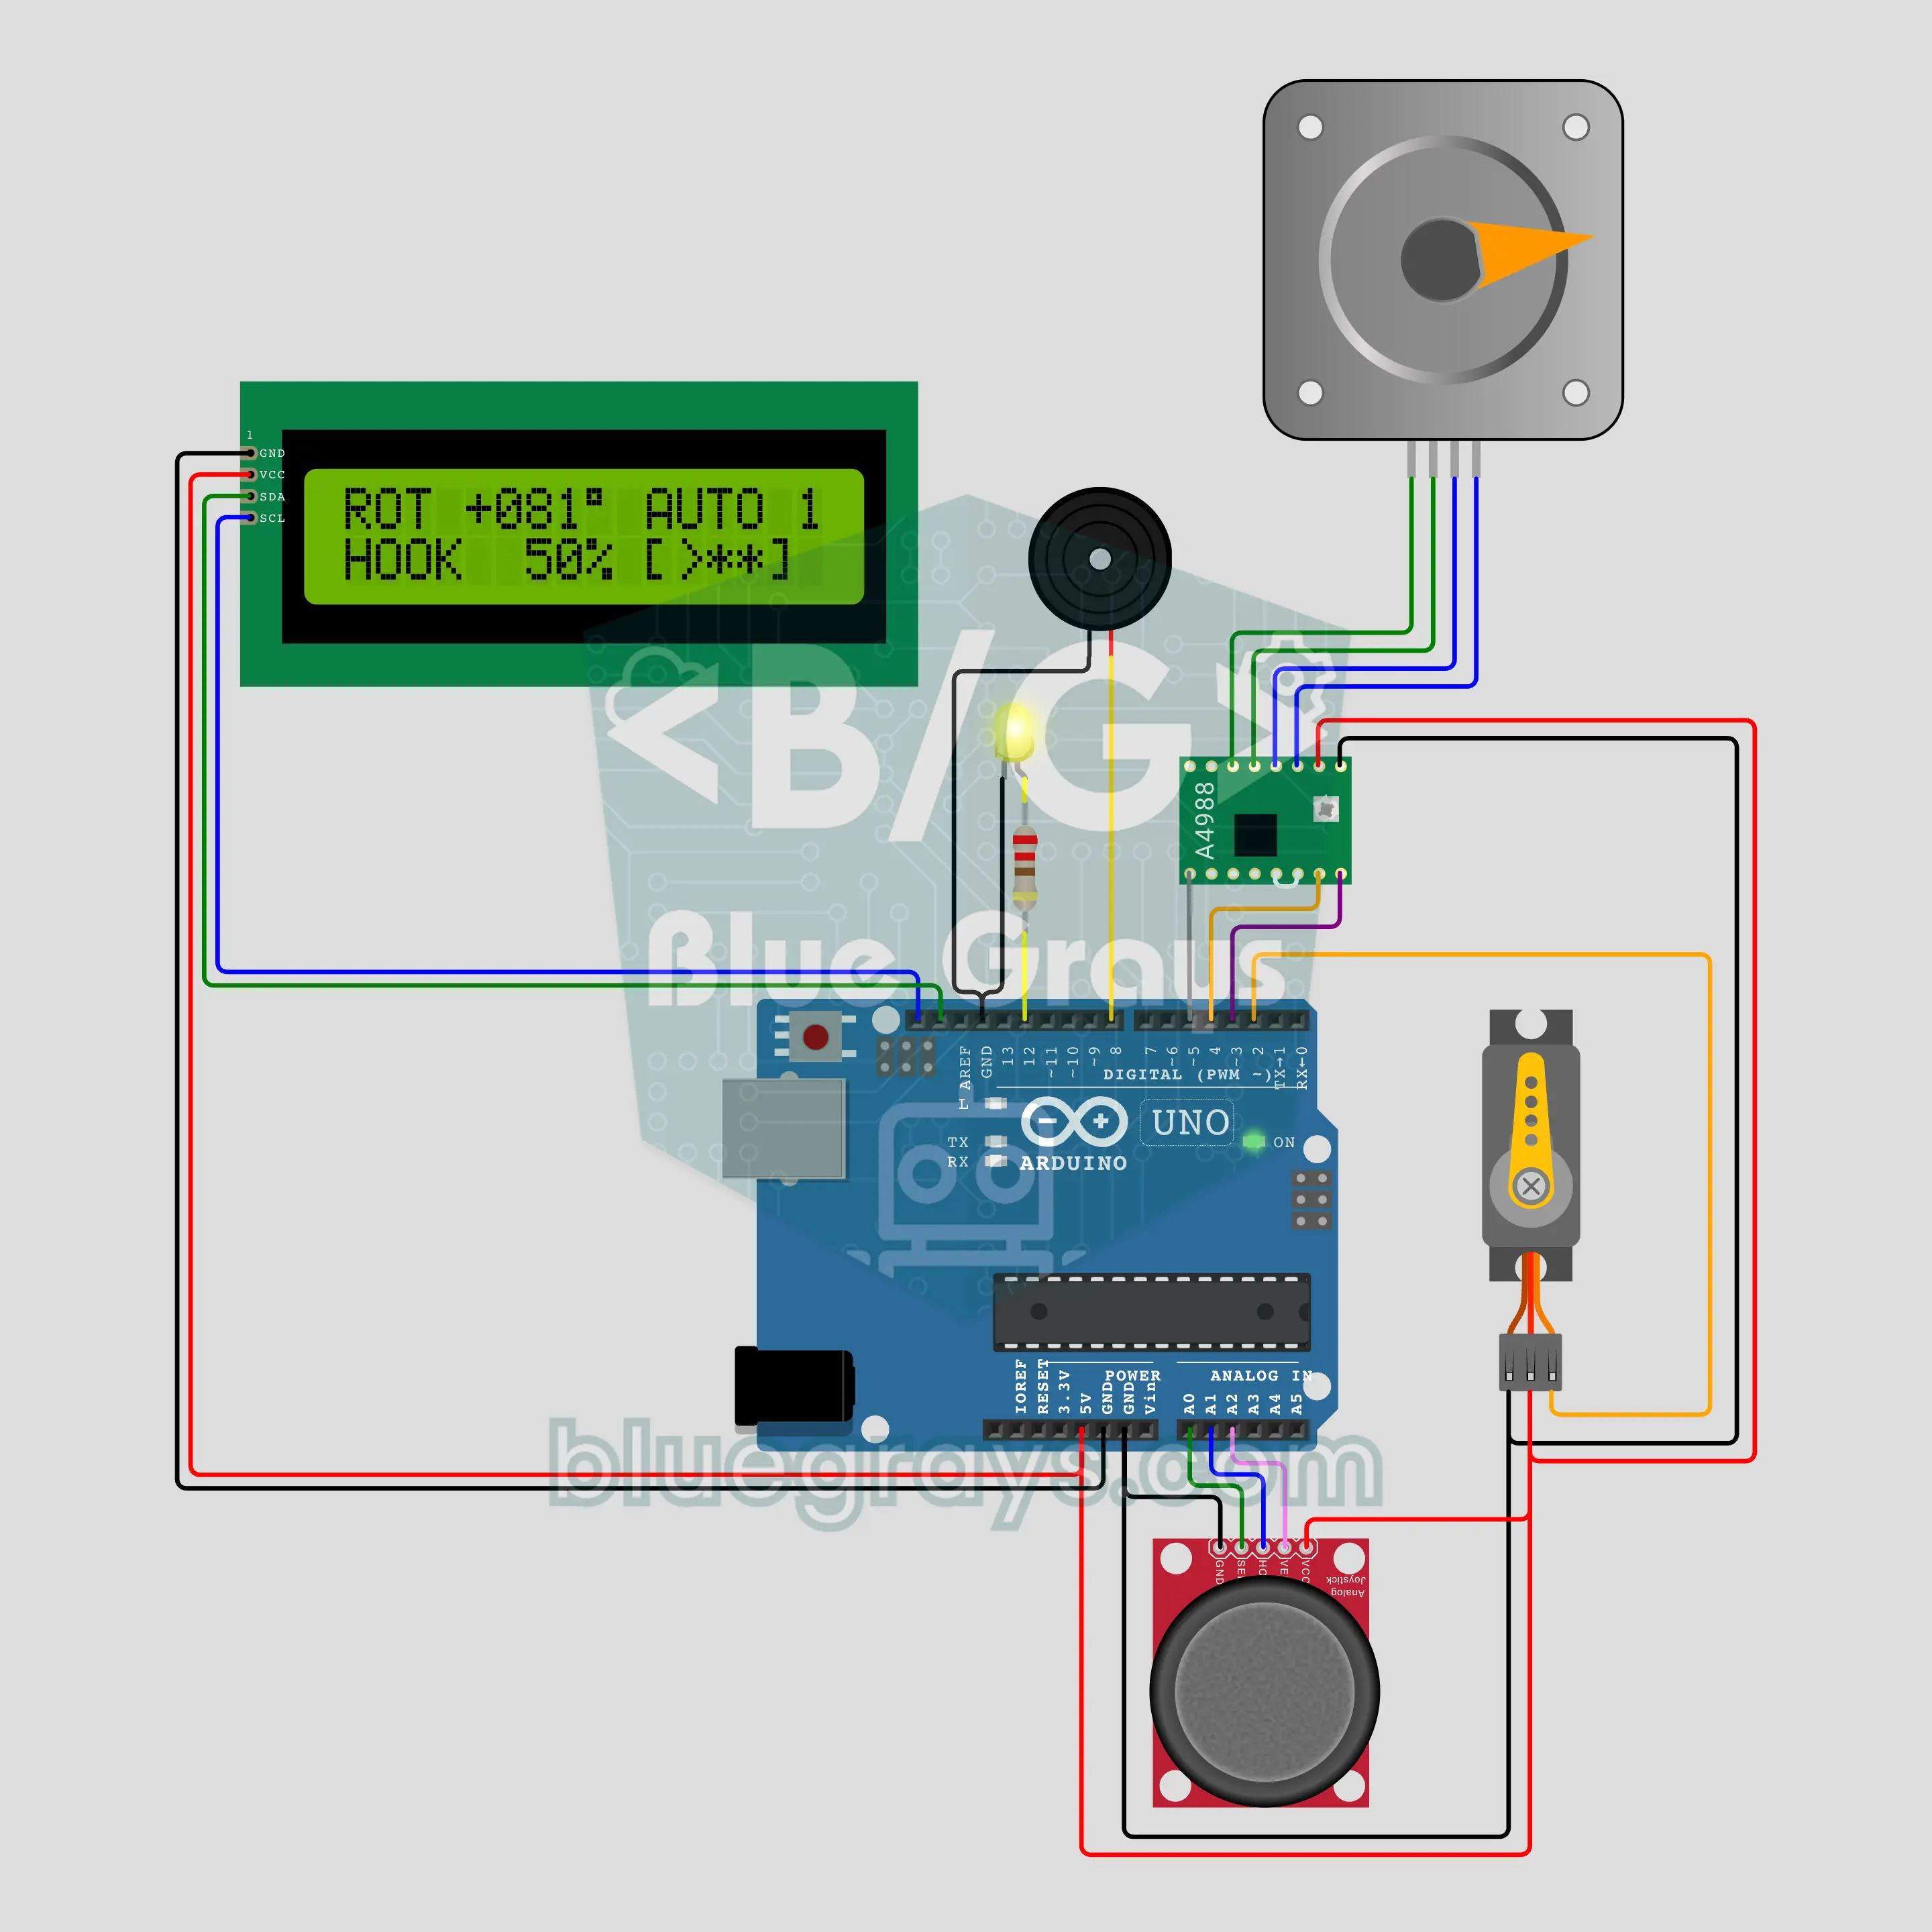
Urządź na biurku mały plac budowy: przesuń joystick w bok, a wieża płynnie nabierze prędkości, obracając się; pchnij go do przodu, a hak powoli opadnie. Gdy wieża się obraca, miga żółty kogut i rozlega się ostrzegawcze piknięcie, a ekran pokazuje kąt i głębokość haka. Zapisz trzy przystanki, a żuraw sam przeniesie ładunek między nimi i zatrzyma się w chwili, gdy dotkniesz dźwigni.
Kod źródłowy
Treść Premium
Kod źródłowy, wersja blokowa i najczęstsze pytania tego projektu są dostępne dla użytkowników Premium.
- Cały kod projektów
- Wersja blokowa
- Najczęstsze pytania