
Odkrywaj projekty Arduino
Setki projektów od początkującego do zaawansowanego, ze schematami, kodem i filmami. Zacznij od swojego poziomu.
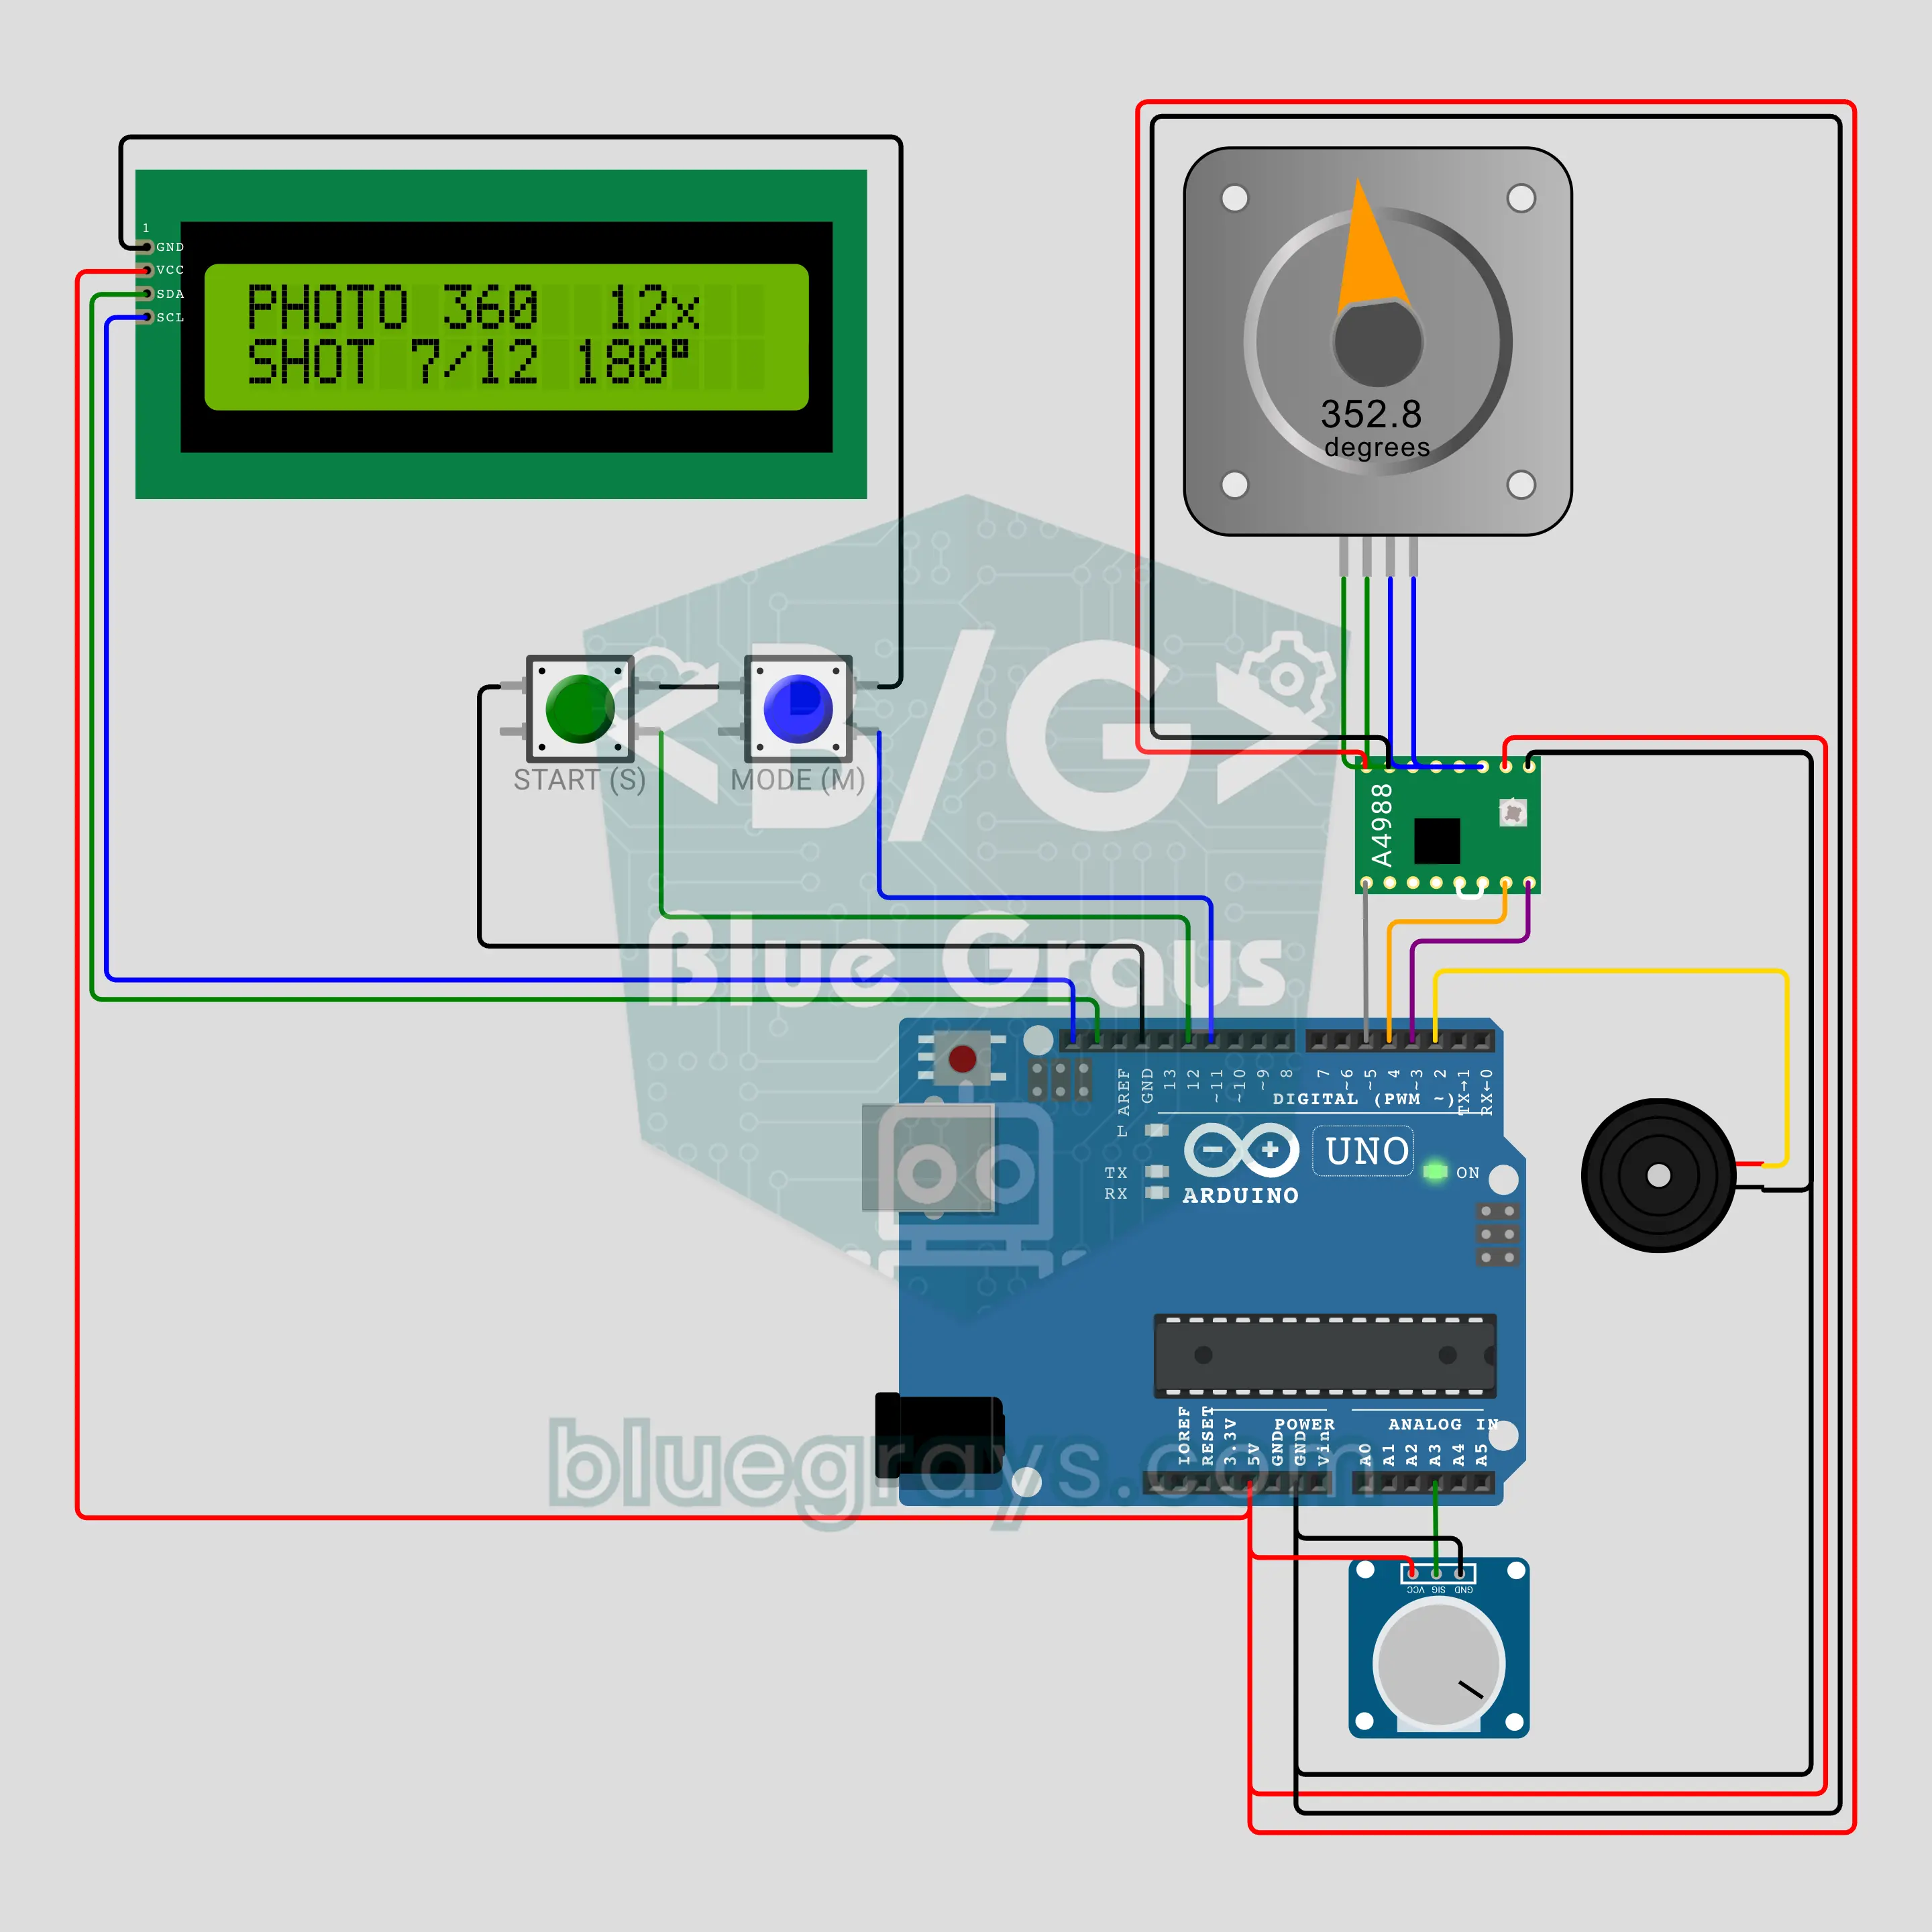
Obrotowy stolik do zdjęć produktów z Arduino (silnik krokowy NEMA 17 + A4988 + LCD)
Zbuduj własny obrotowy stolik do zdjęć produktów i filmów 360 stopni! Silnik krokowy NEMA 17 jest sterowany przez A4988 tylko dwoma sygnałami i płynnie przyspiesza oraz zwalnia, więc produkt się nie chwieje. Są trzy tryby: ciągły obrót z prędkością ustawianą potencjometrem, zdjęcia 360 dzielące obrót na 12, 24 albo 36 postojów z sygnałem na każdym oraz wahanie ±90° jak na wystawie. LCD I2C pokazuje prędkość, kąt i liczbę zdjęć.
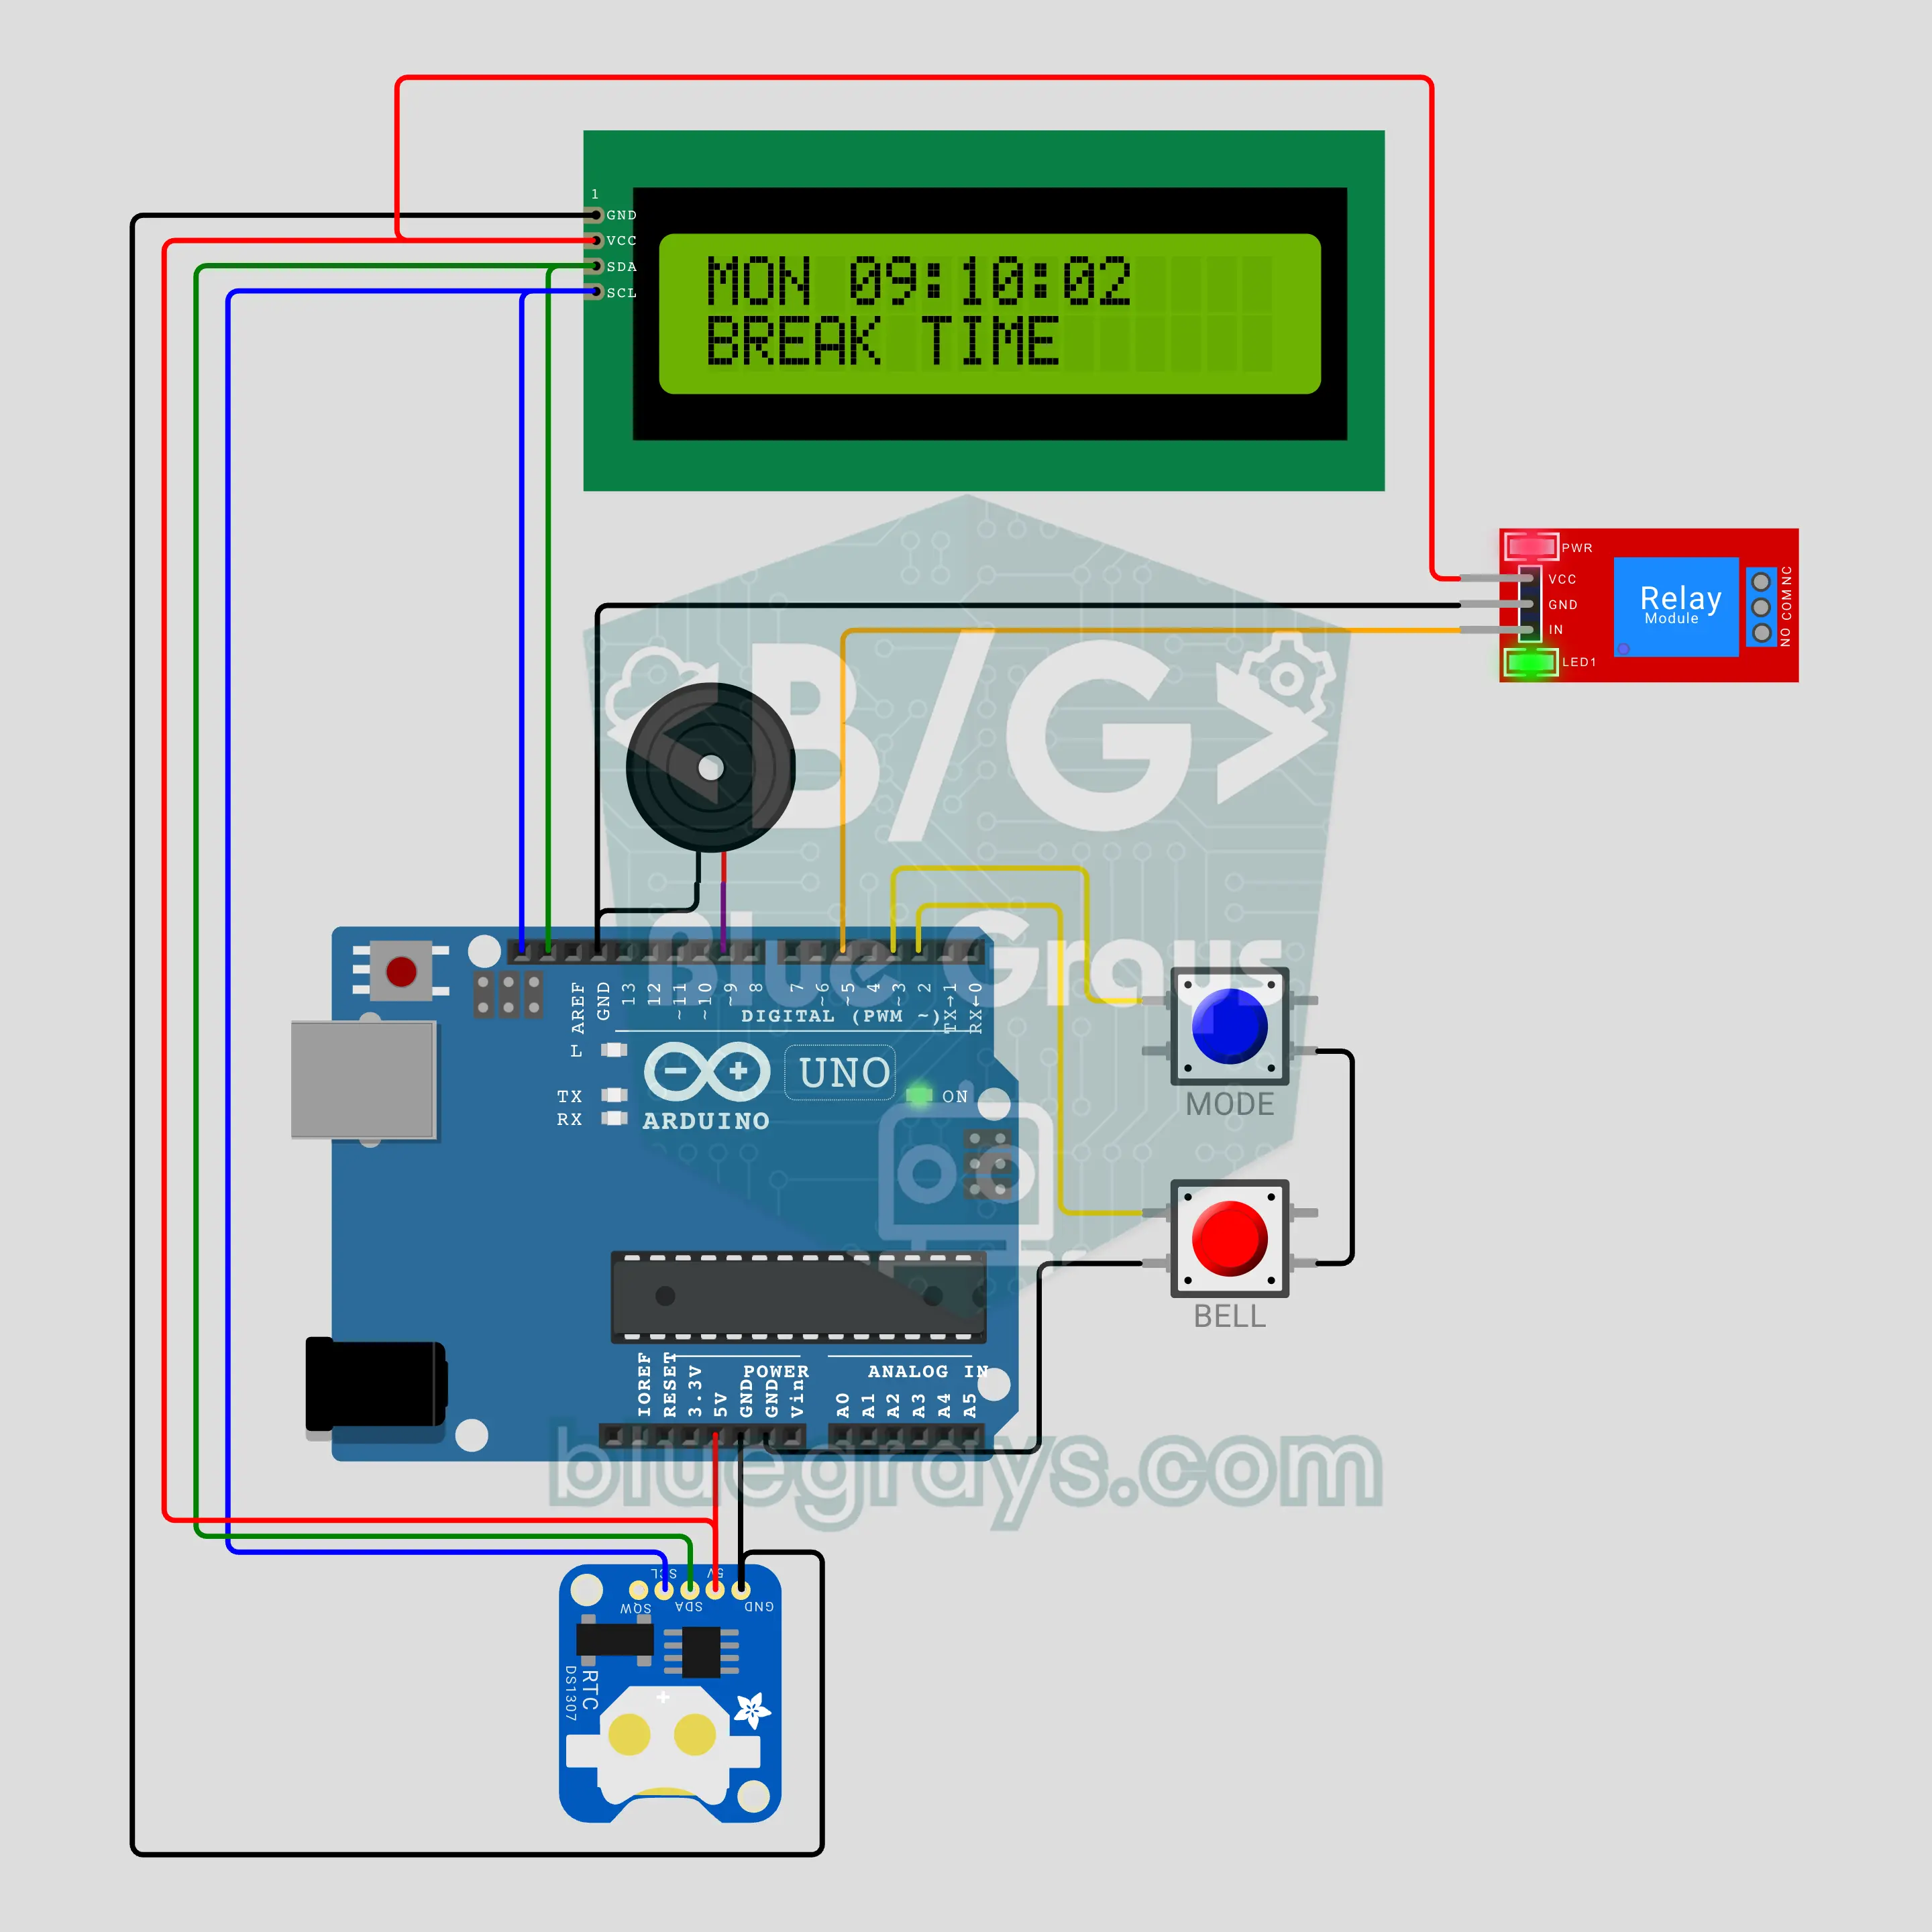
Automatyczny dzwonek szkolny z Arduino (DS1307 + LCD I2C + przekaźnik)
Teraz dzwonek w szkole włącza Arduino! DS1307 odmierza czas, a dzwonki na lekcję, przerwę, obiad i koniec zajęć dzwonią same według tabeli planu. Przekaźnik steruje prawdziwym dzwonkiem, buzzer gra inną melodię dla każdego rodzaju dzwonka, a LCD I2C odlicza czas do następnego. Są też tryby egzaminu i wakacji, ręczny dzwonek, ustawianie zegara dwoma przyciskami i hymn narodowy Turcji na apele w poniedziałek i piątek.
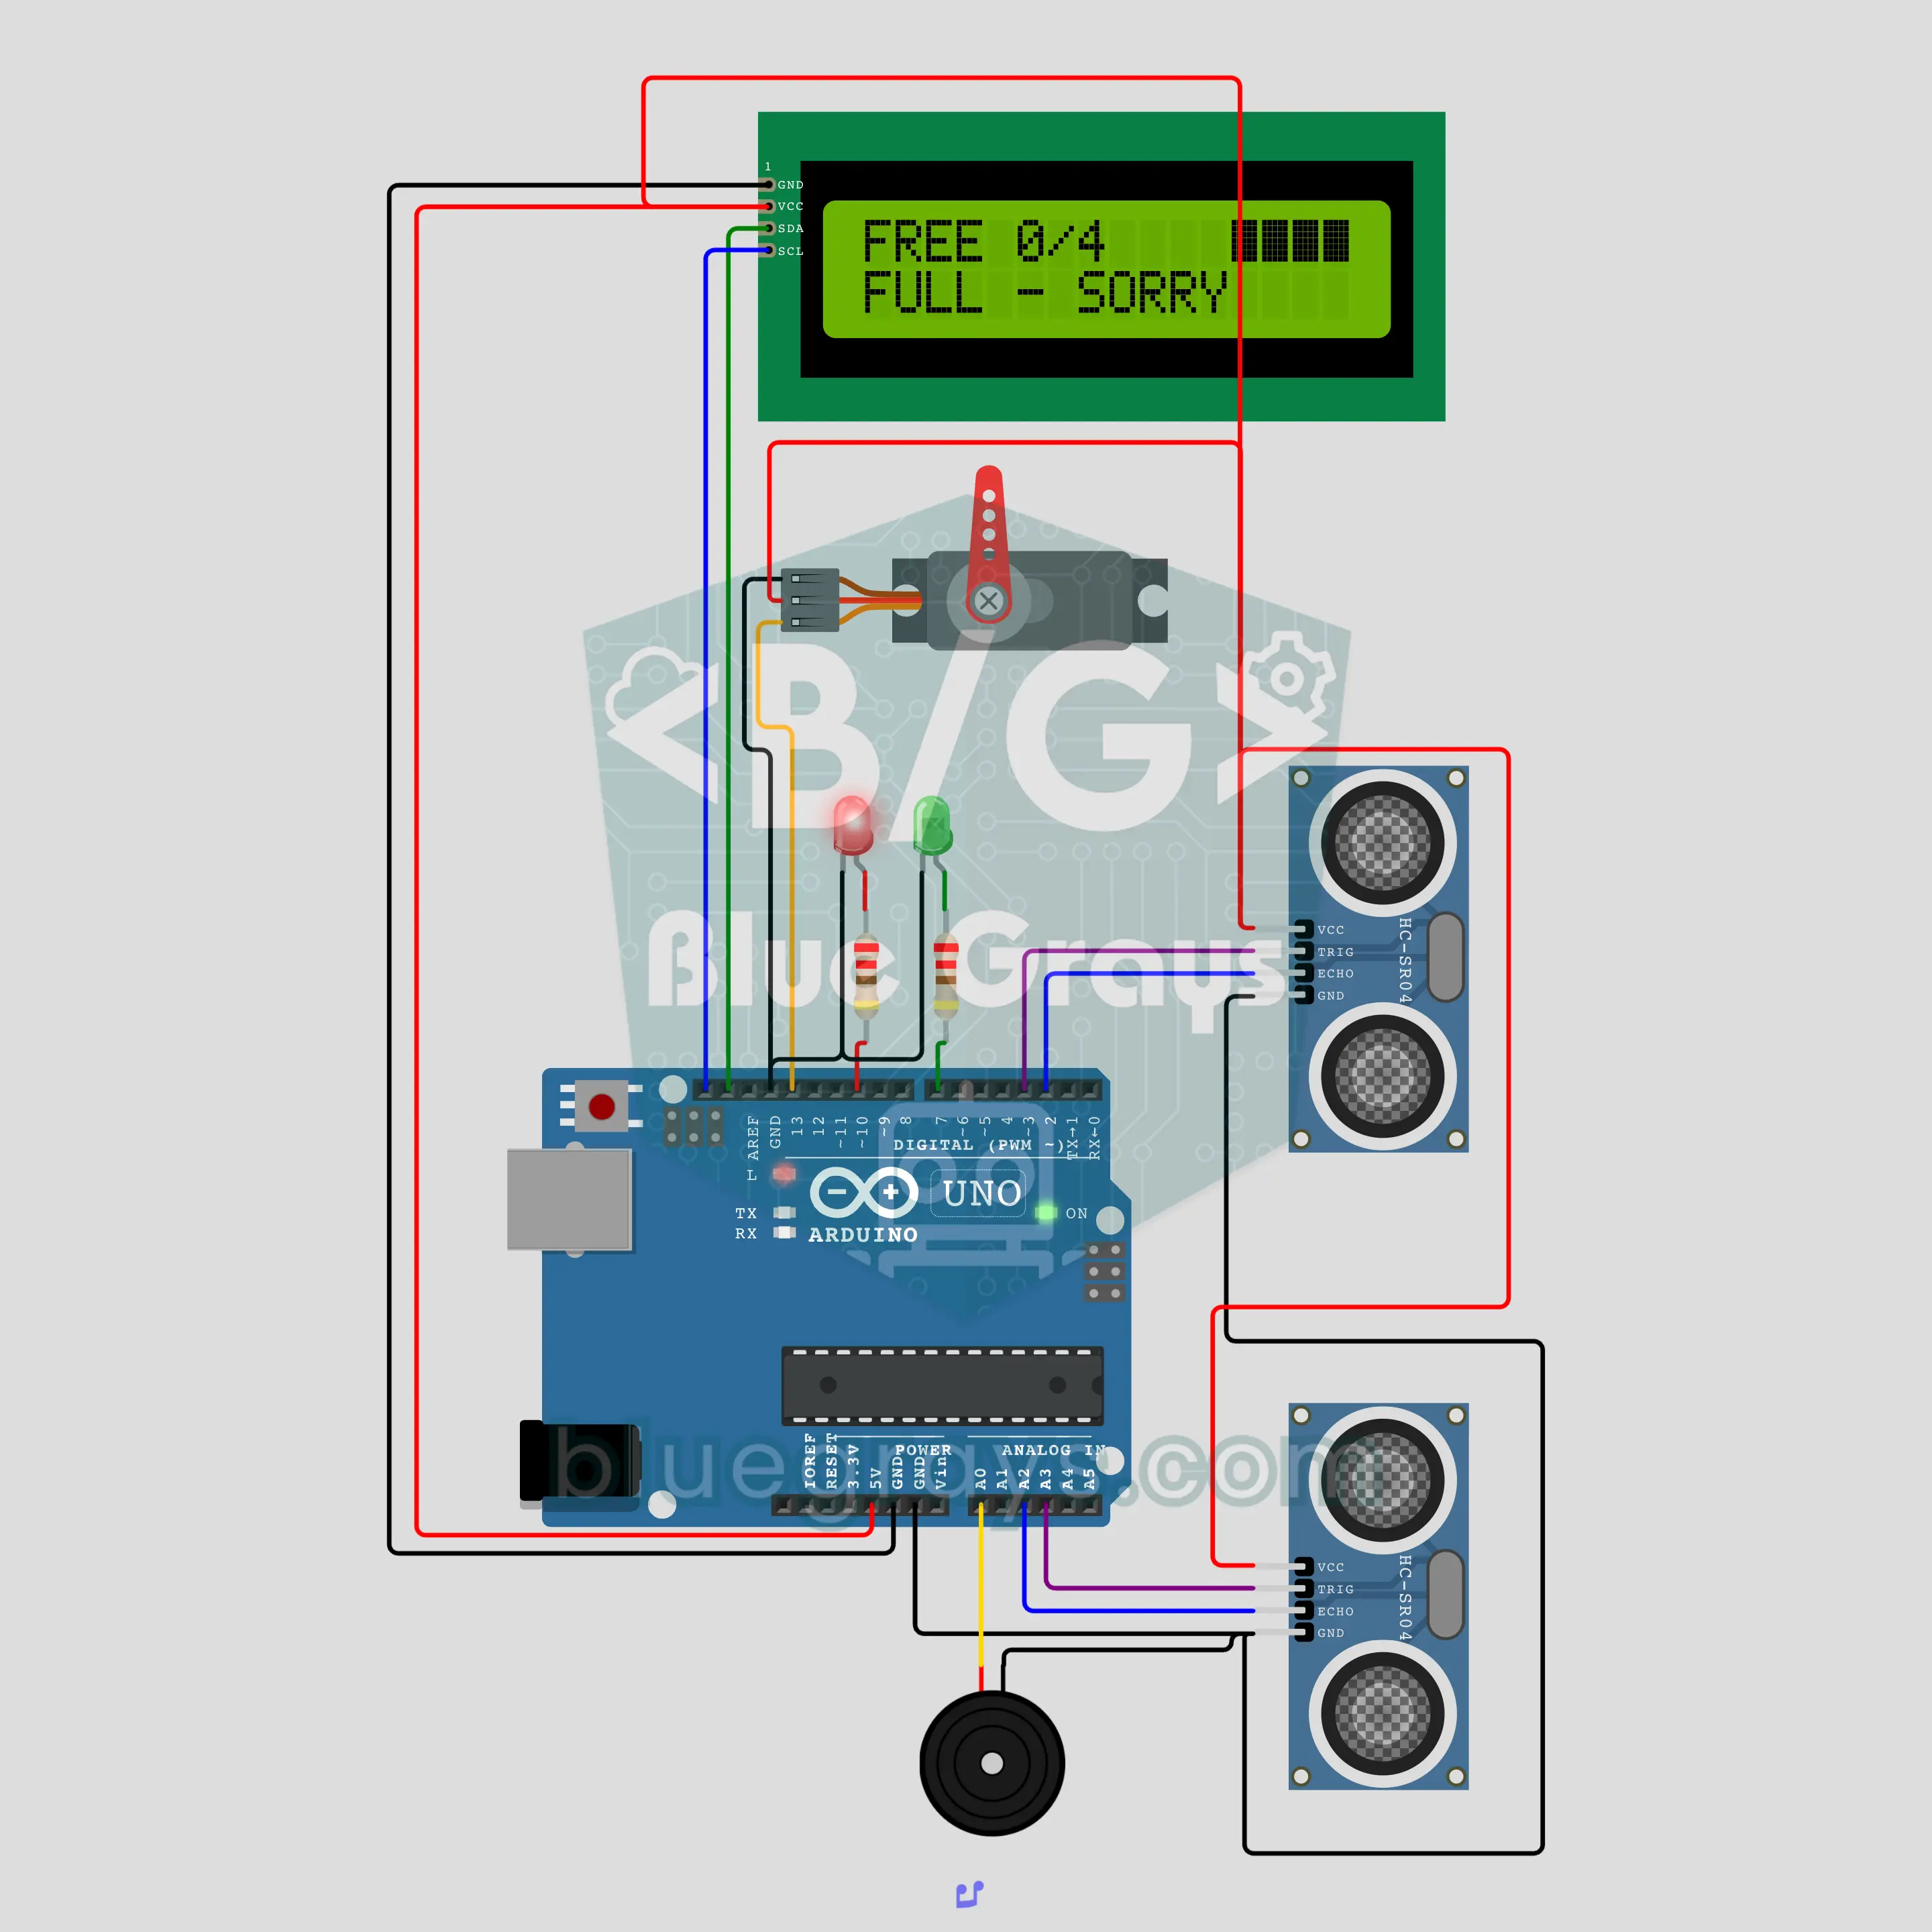
Inteligentny parking z Arduino (2x HC-SR04 + szlaban na serwie + LCD I2C)
Szlaban podnosi się, gdy podjeżdża auto, i zostaje opuszczony, gdy parking jest pełny! HC-SR04 przy wjeździe i drugi przy wyjeździe wykrywają auta, serwo SG90 płynnie podnosi ramię szlabanu, a LCD I2C pokazuje wolne miejsca i pasek zapełnienia. Gdy jest pełno, zapala się czerwona dioda LED, a szlaban, który podczas opuszczania wykryje pod sobą auto, podnosi się z powrotem. Licznik jest zapisany w EEPROM; idealny projekt szkolny o inteligentnym mieście.
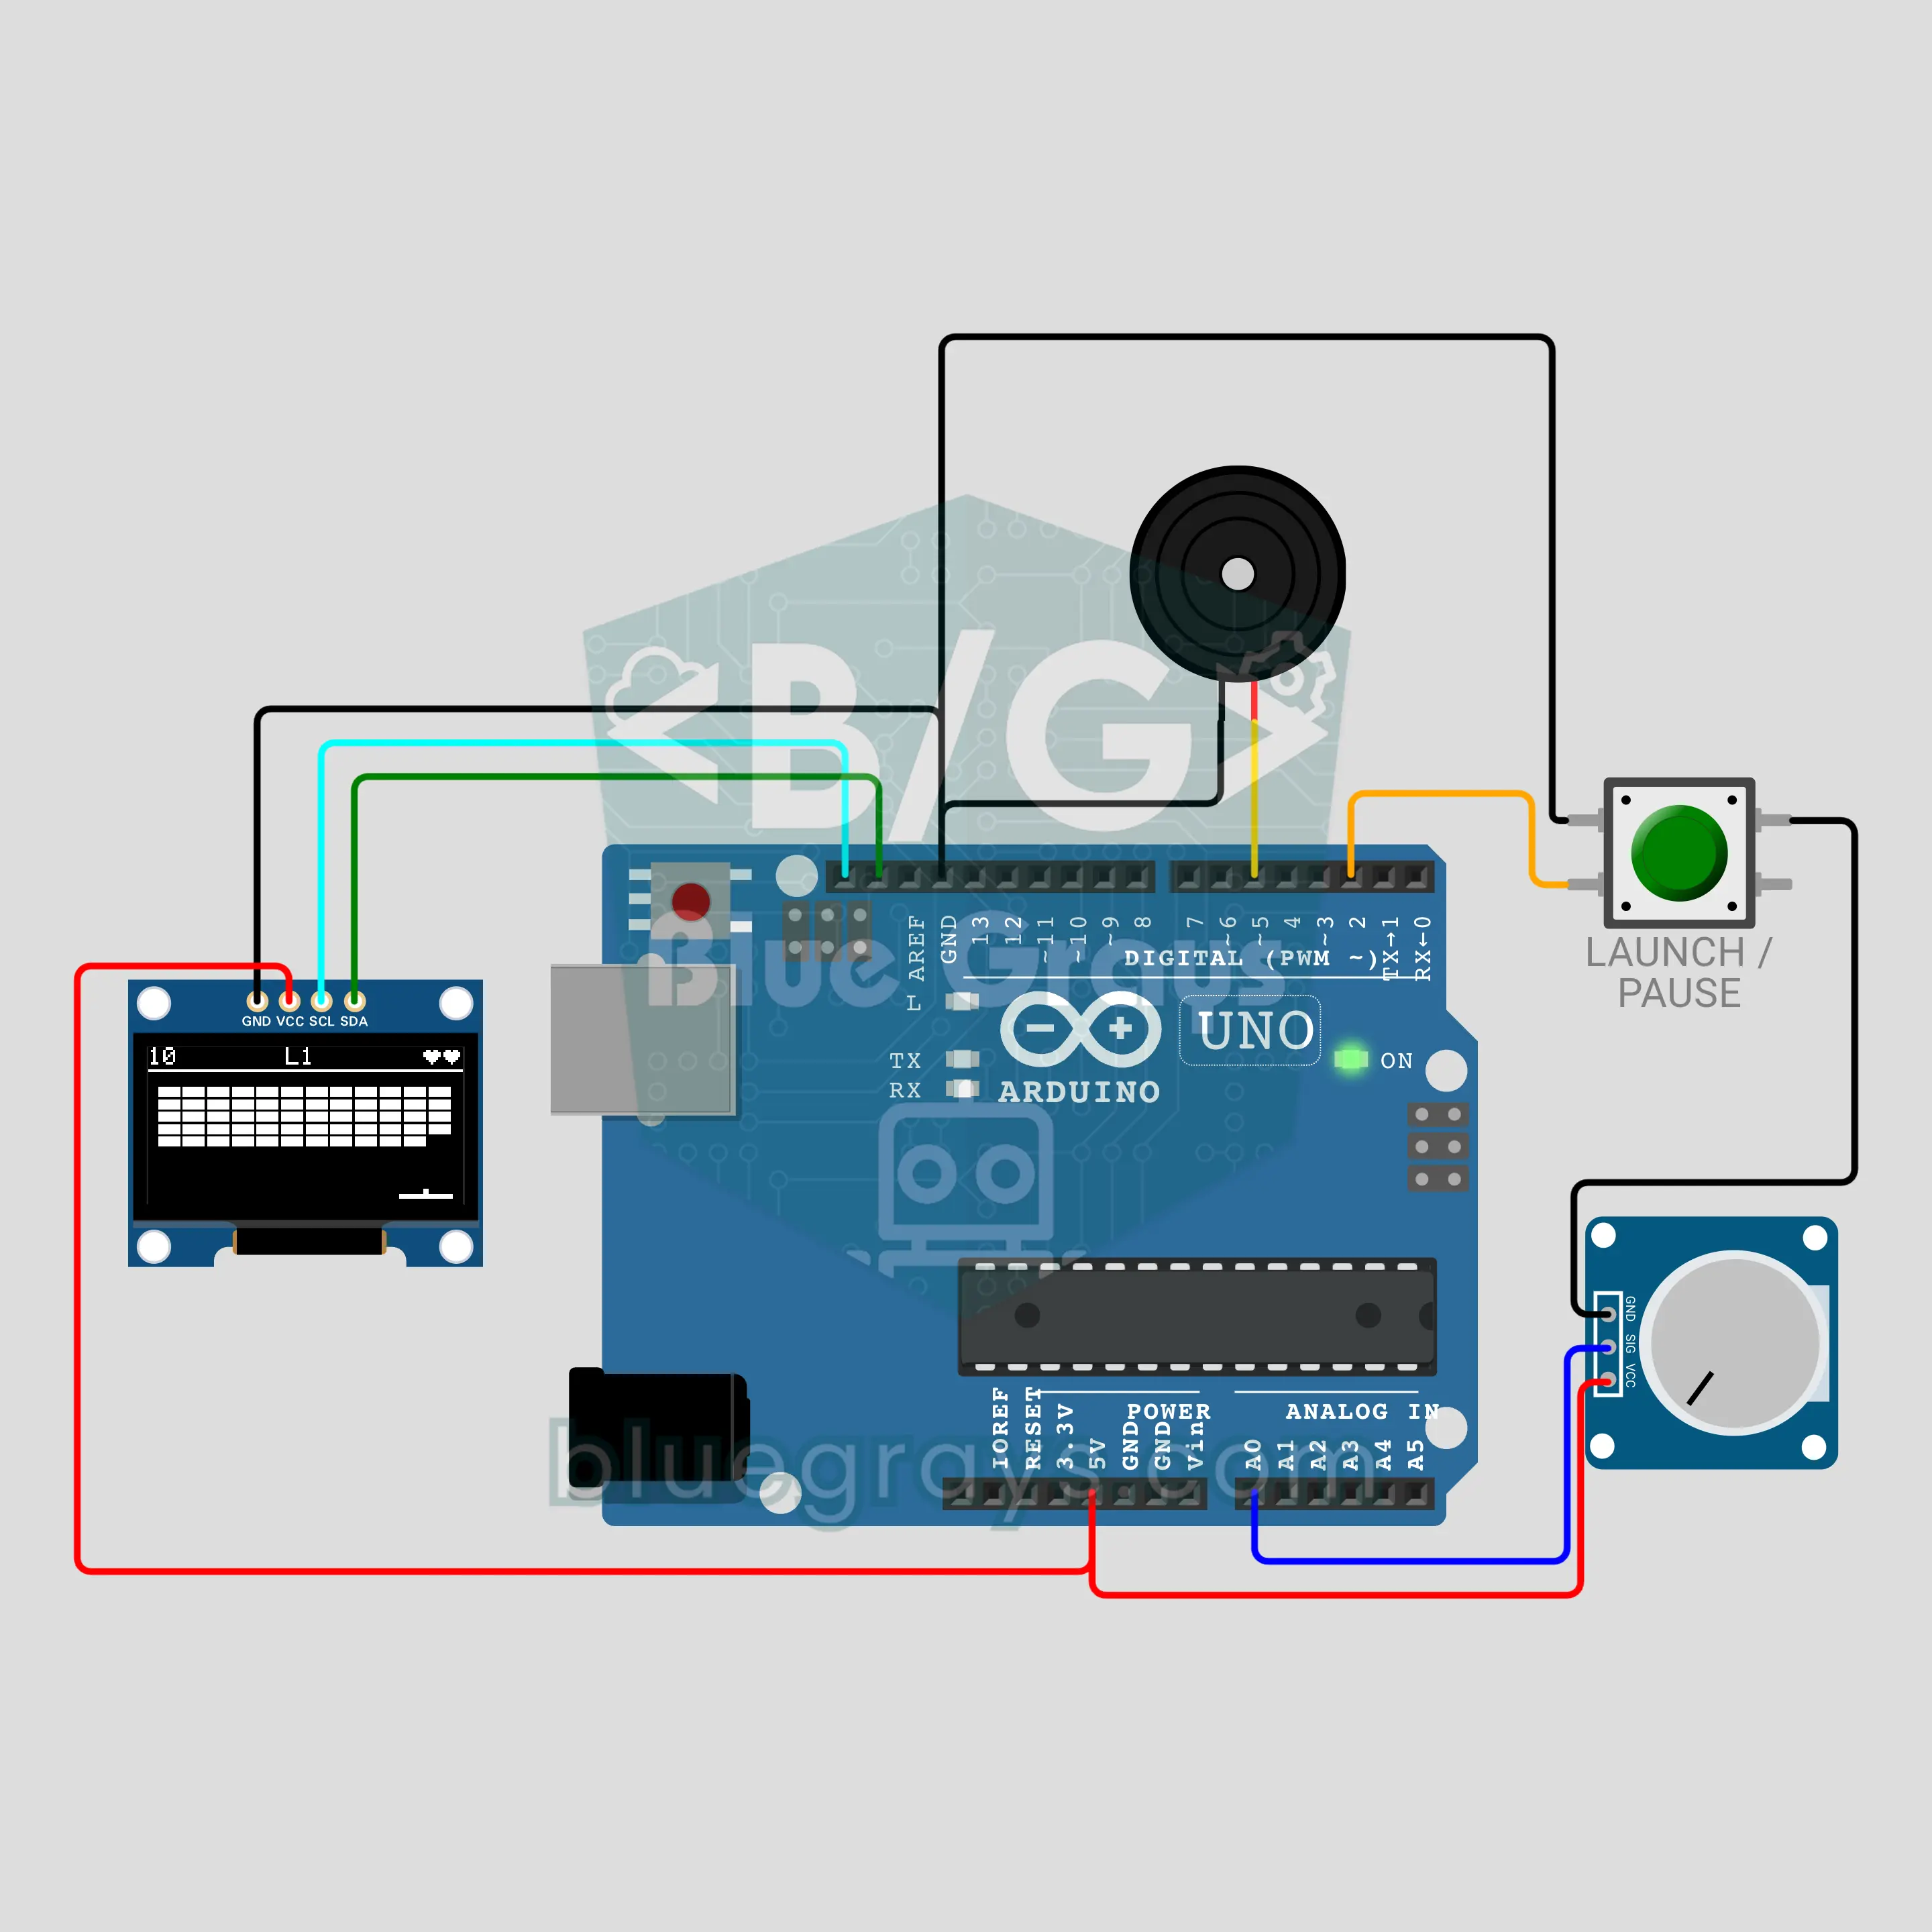
Gra w rozbijanie cegieł z Arduino (wyświetlacz OLED + potencjometr + buzzer)
Klasyka automatów z lat 80. w twoich rękach! Odbijaj piłkę i rozbijaj 5 rzędów cegieł na OLED 0,96 cala, przesuwając paletkę obrotem potencjometru. Pięć poziomów to pięć różnych układów, cegły w górnym rzędzie trzeba trafić dwa razy, a niektóre wypuszczają pudełko, które poszerza paletkę. Każda cegła rozbita, zanim piłka znowu dotknie paletki, podnosi nutę buzzera pasywnego o stopień. Jeśli nikt nie gra, gra gra sama.
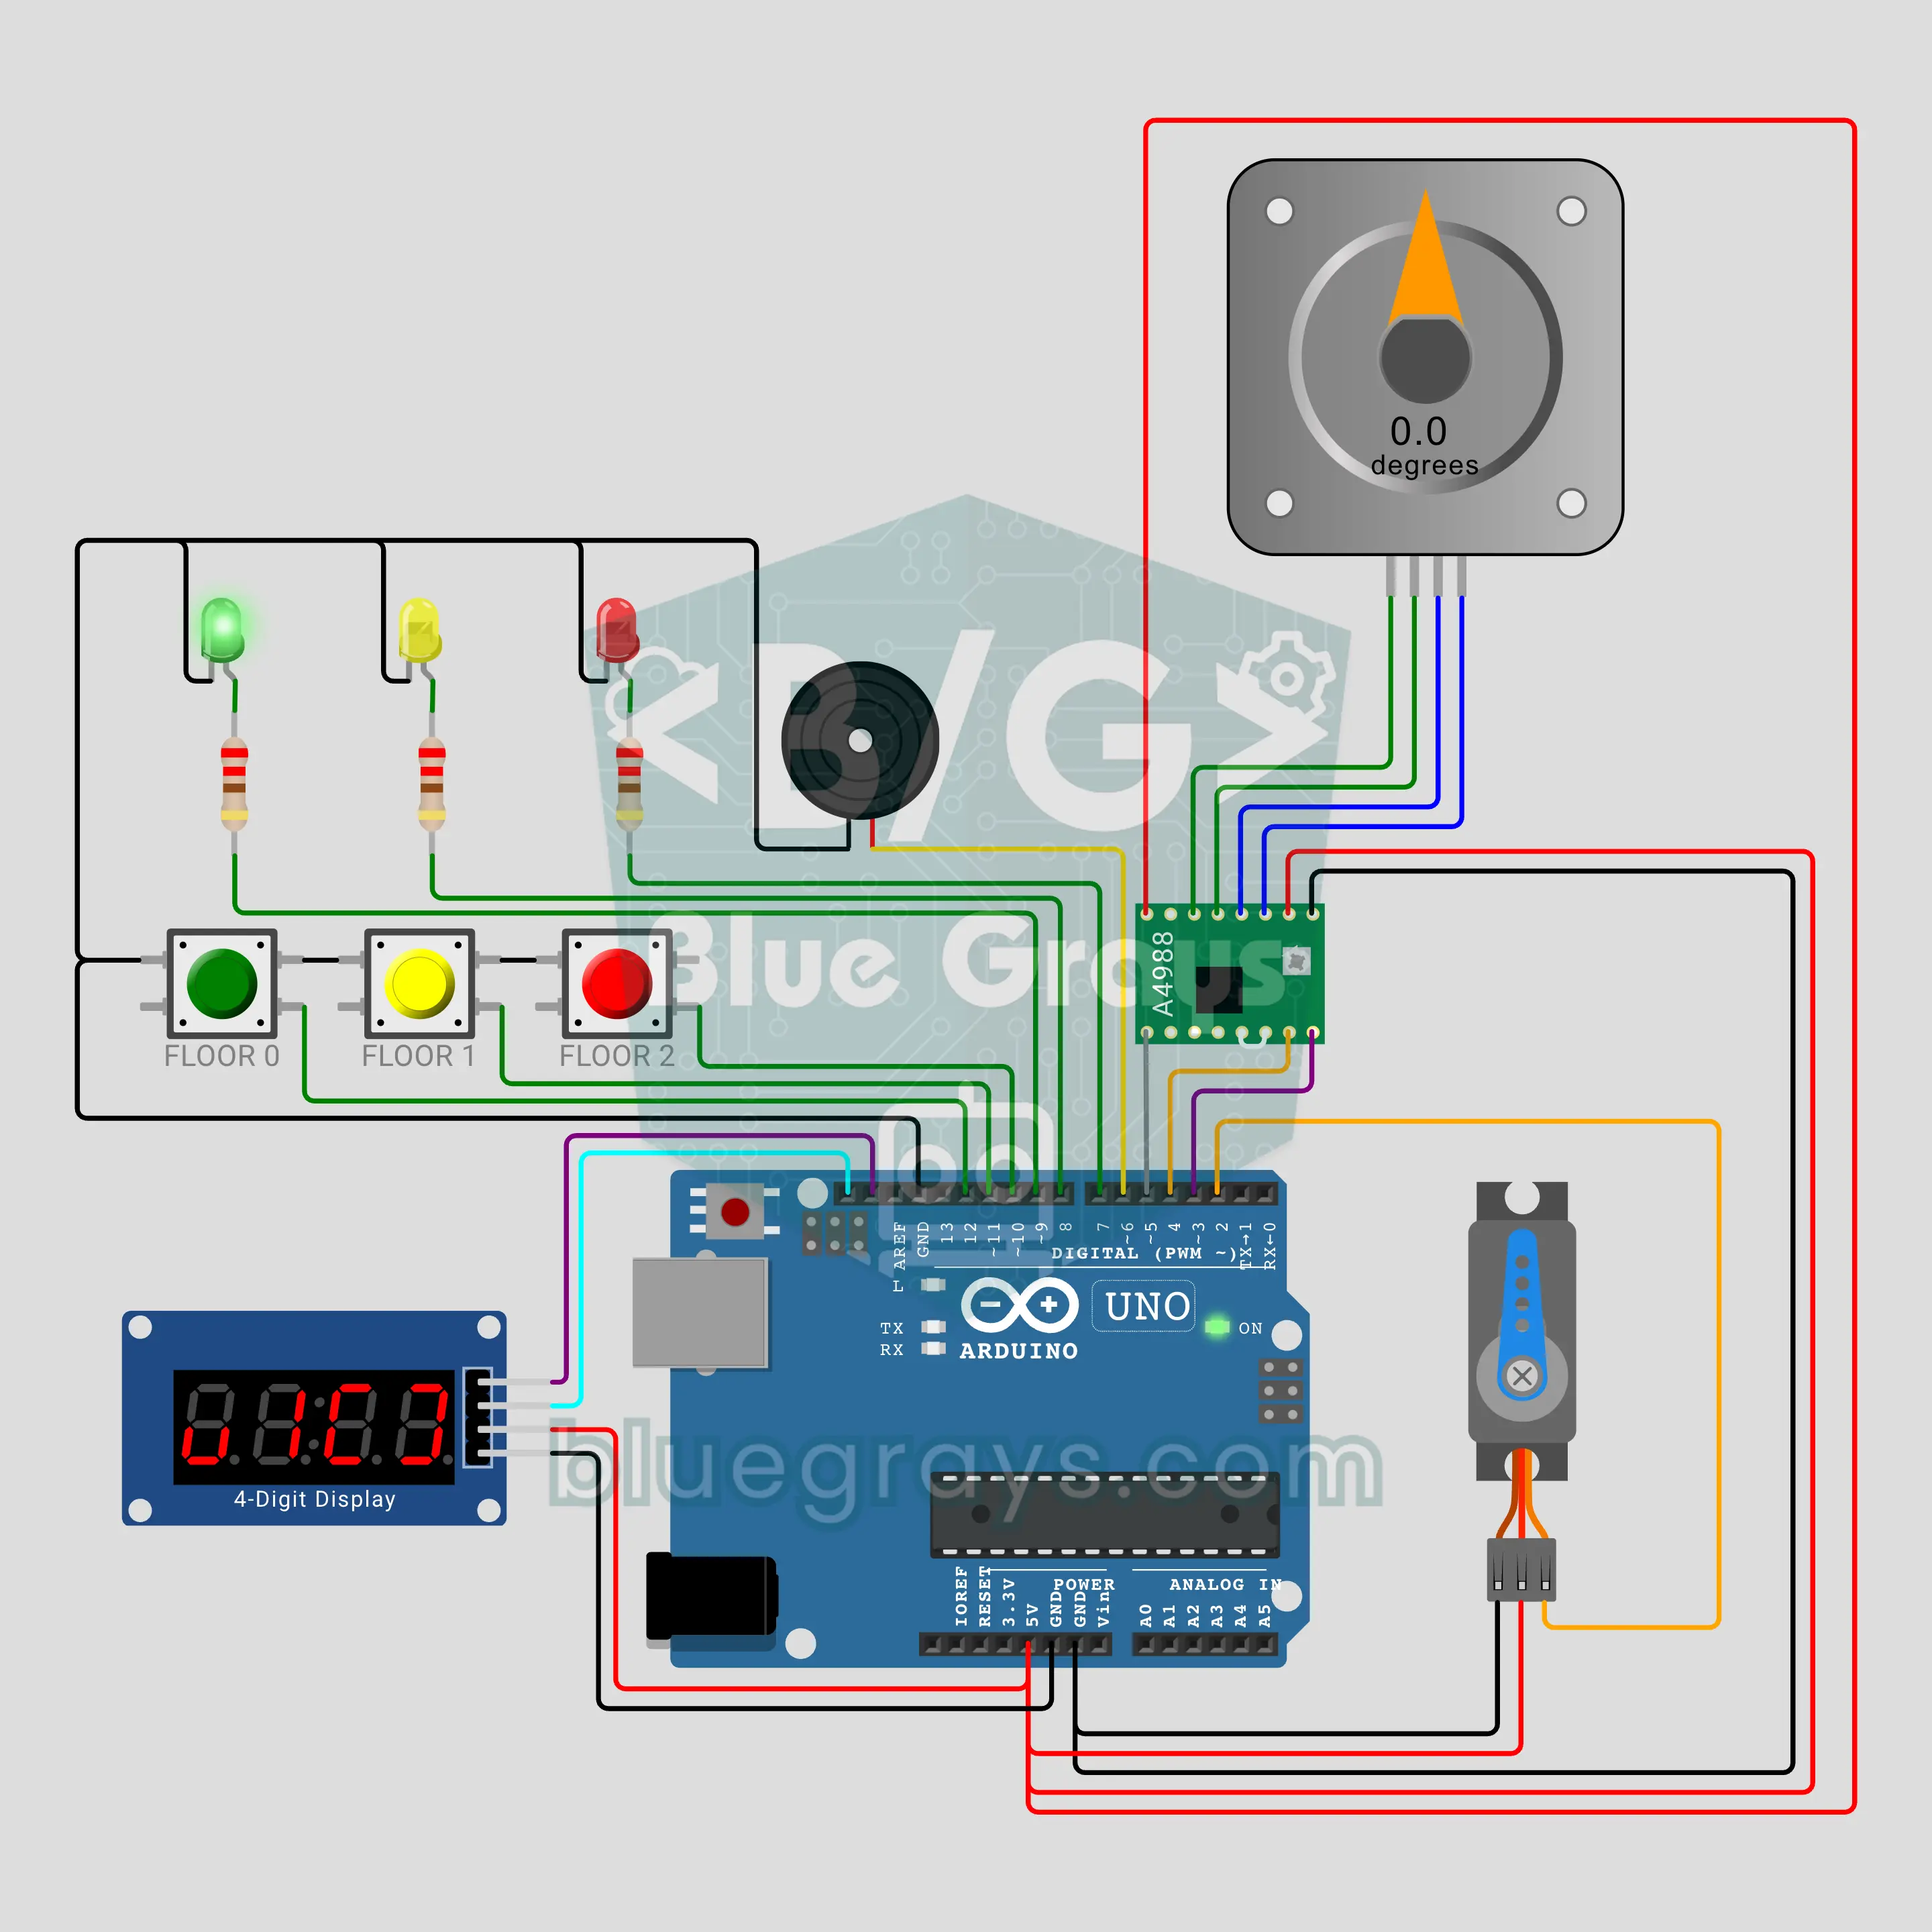
Trzypiętrowa winda z Arduino (silnik krokowy NEMA 17 + A4988 + drzwi na serwie + TM1637)
Zbuduj makietę windy, która skradnie show na festiwalu nauki! Silnik krokowy NEMA 17 sterowany przez A4988 płynnie podnosi i opuszcza kabinę; na każdym piętrze gra „ding-dong”, serwo SG90 otwiera drzwi i zamyka je po trzech sygnałach ostrzegawczych. Wezwania są obsługiwane jak w prawdziwej windzie: najpierw piętra w kierunku jazdy, potem droga powrotna, a kabina zatrzymuje się na wezwania po drodze. Wyświetlacz TM1637 pokazuje strzałkę kierunku, piętro i stan drzwi.
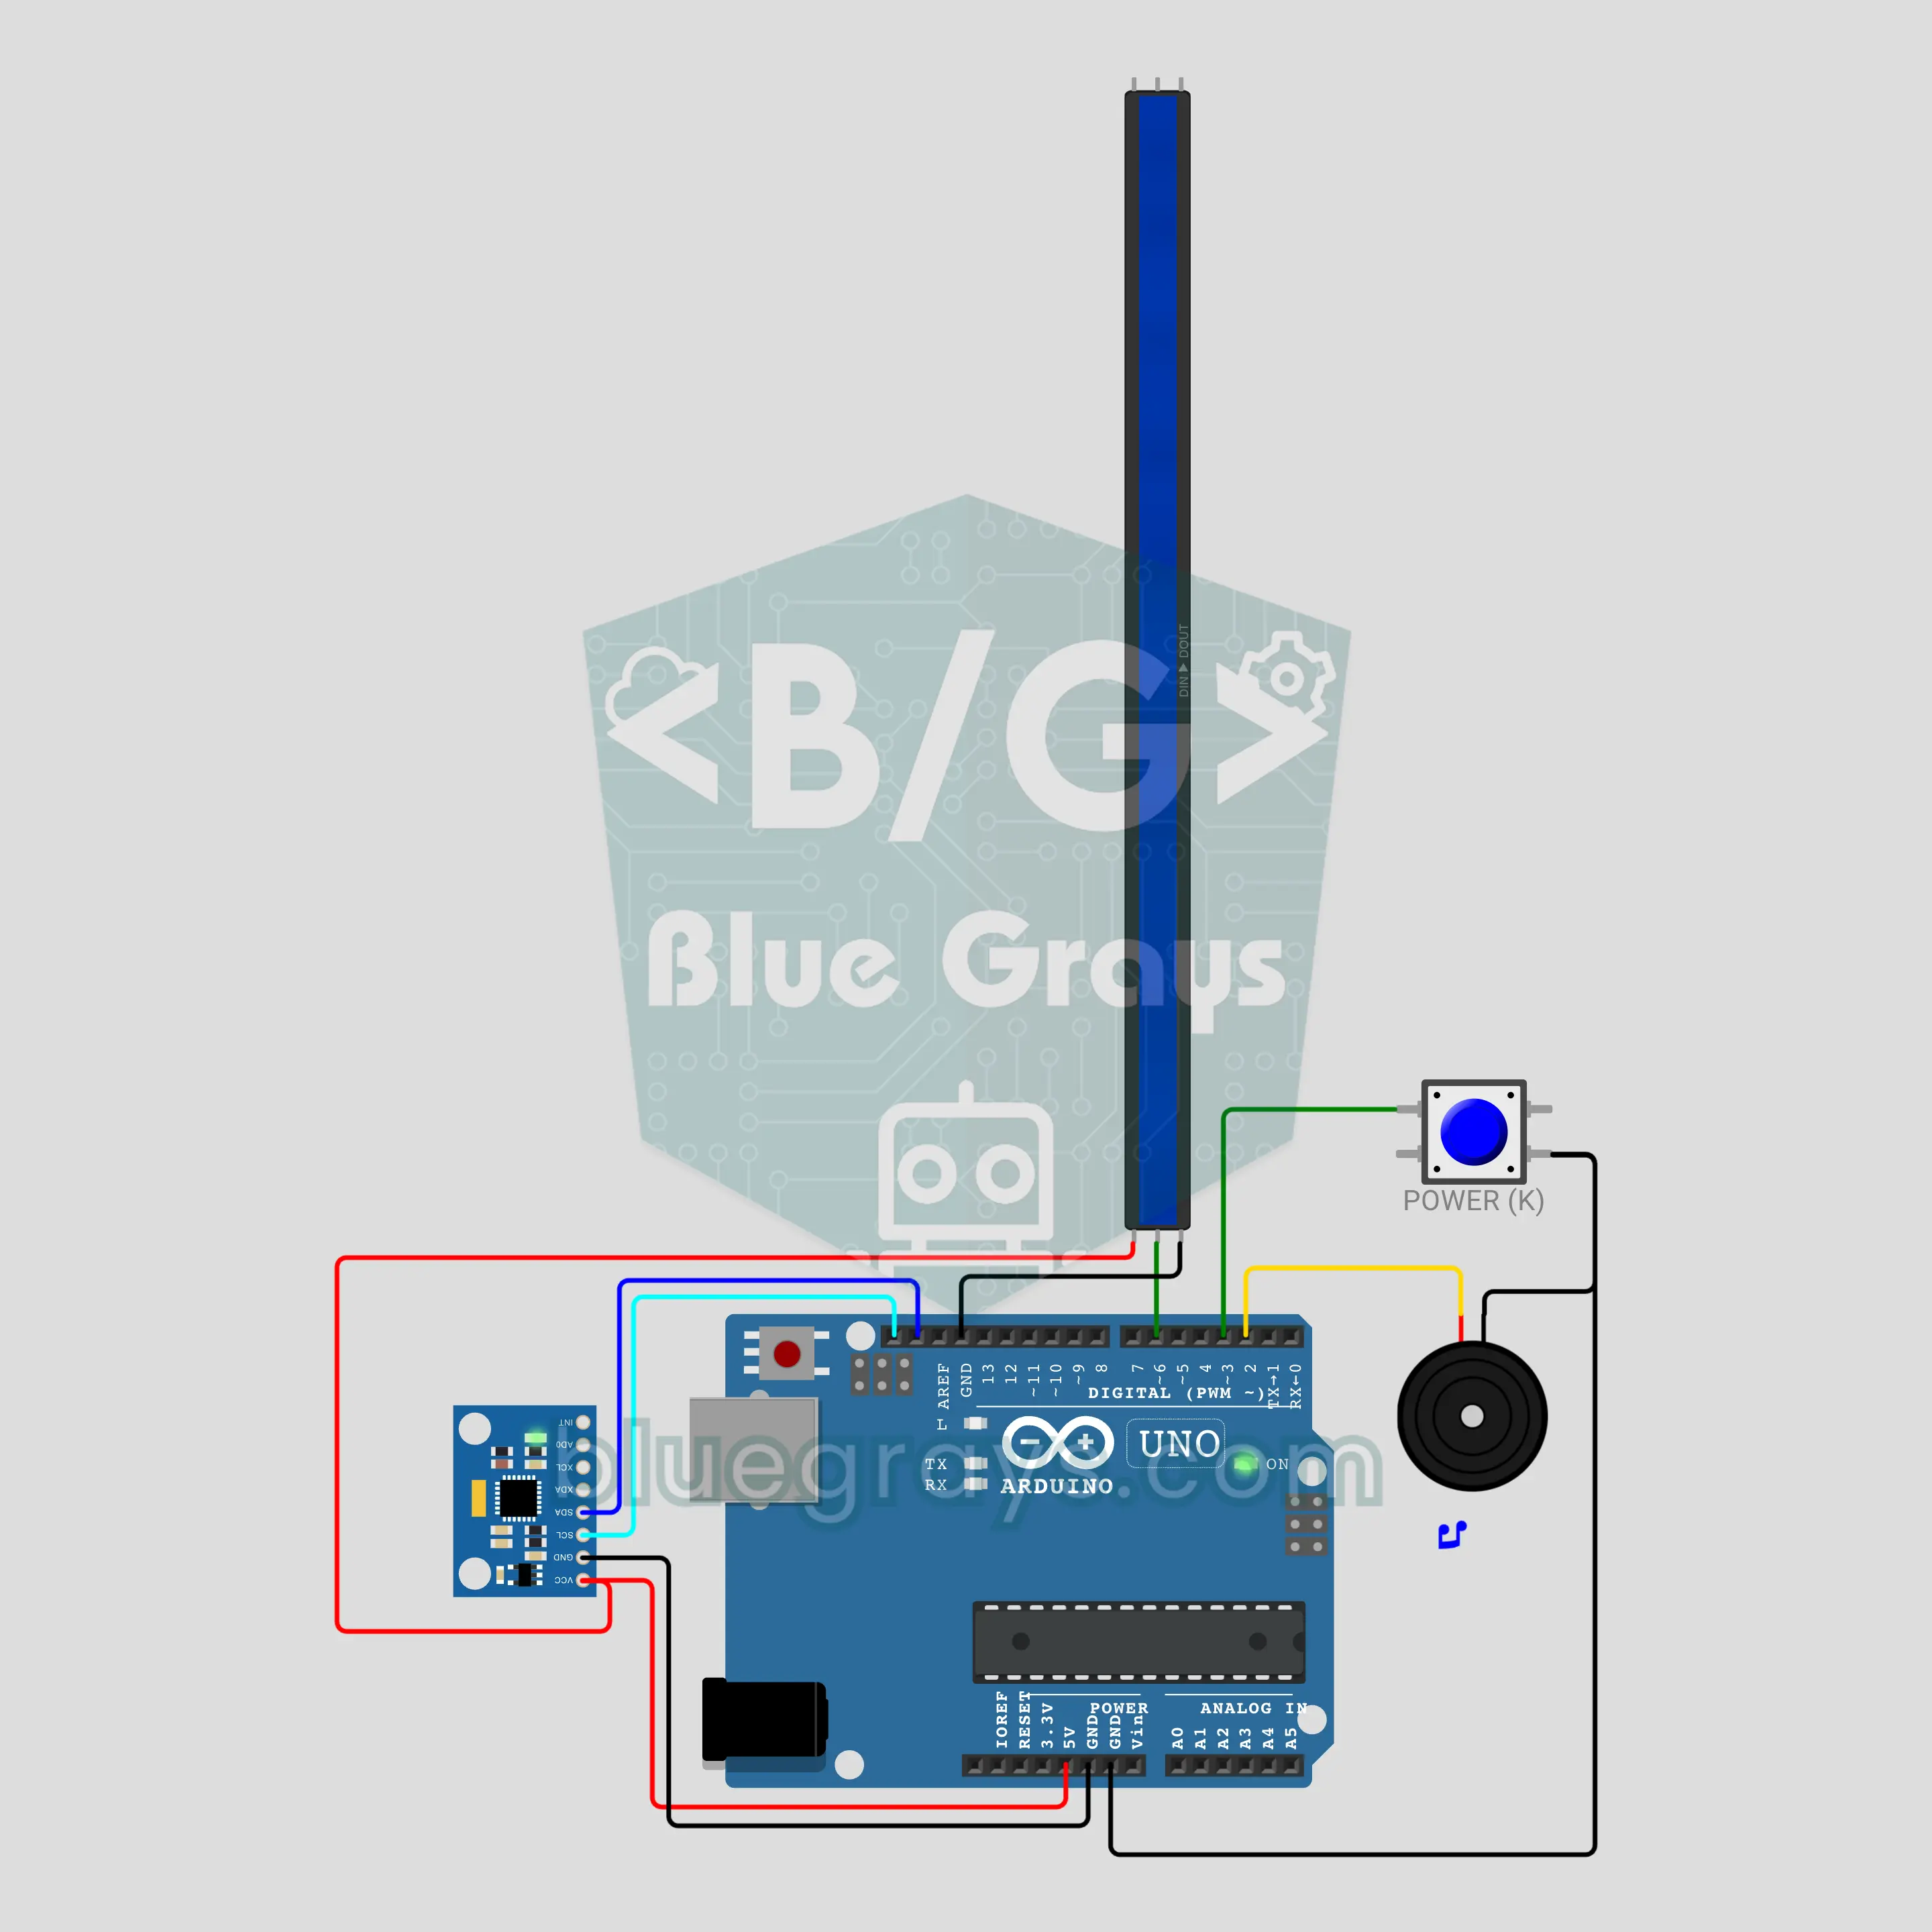
Miecz świetlny z Arduino (MPU-6050 + taśma LED WS2812B + buzzer)
Naciśnij przycisk, a światło wystrzeli od rękojeści do czubka z dźwiękiem „vzzz”! Taśma WS2812B z 30 diodami LED to ostrze, MPU-6050 mierzy, jak szybko obraca się miecz i kiedy w coś uderza, a buzzer pasywny gra buczenie. Machnij nim, a buczenie robi się wyższe, a ostrze świeci jaśniej; uderz w coś, a ostrze błyśnie na biało z trzaskiem. Długie naciśnięcie przełącza sześć kolorów, a wybór jest zapamiętywany po wyłączeniu.
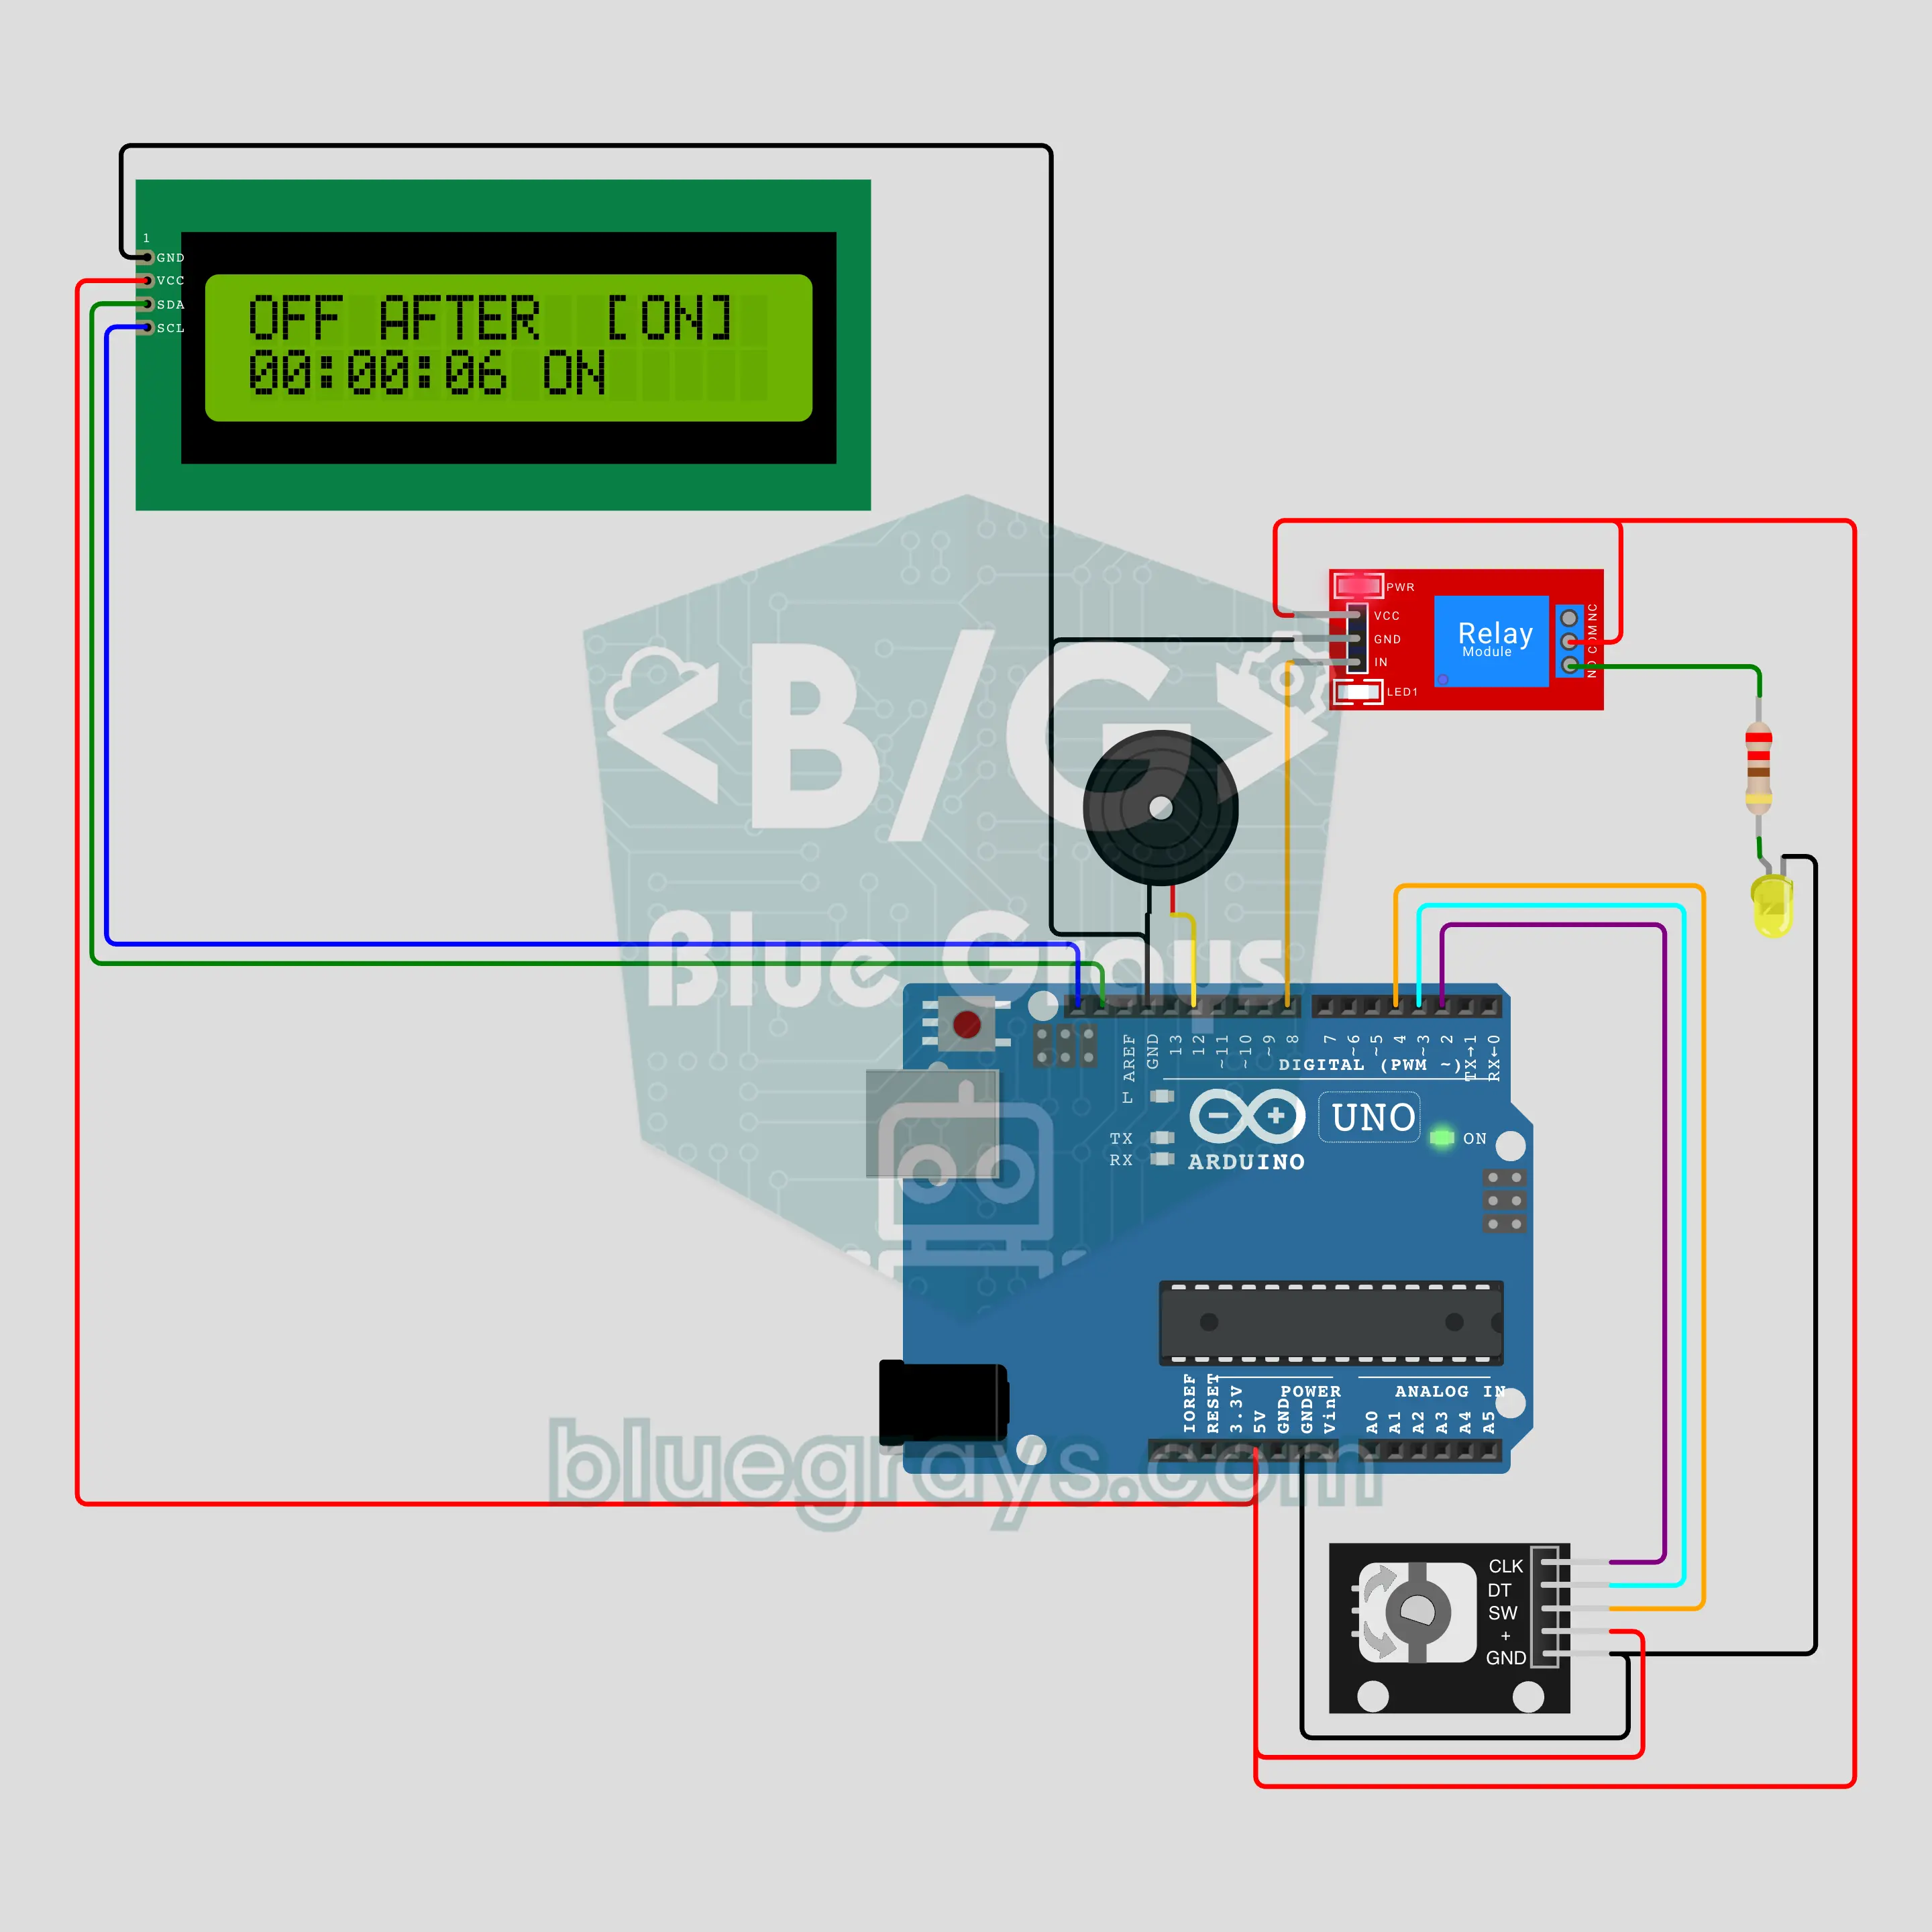
Timer gniazdka z odliczaniem z Arduino (enkoder obrotowy KY-040 + LCD I2C + przekaźnik)
Wybierz czas, naciśnij i zostaw resztę timerowi! Enkoder obrotowy KY-040 ustawia czas od 5 sekund do 12 godzin, a szybki obrót przeskakuje co 10 minut. Przekaźnik ma trzy tryby: wyłącz po czasie, włącz po czasie albo cykl wł./wył. LCD I2C pokazuje pozostały czas, w ostatnich sekundach ostrzegają sygnały, ostatnie ustawienie jest zapisane w EEPROM, a po zaniku prądu przekaźnik zawsze startuje bezpiecznie wyłączony.
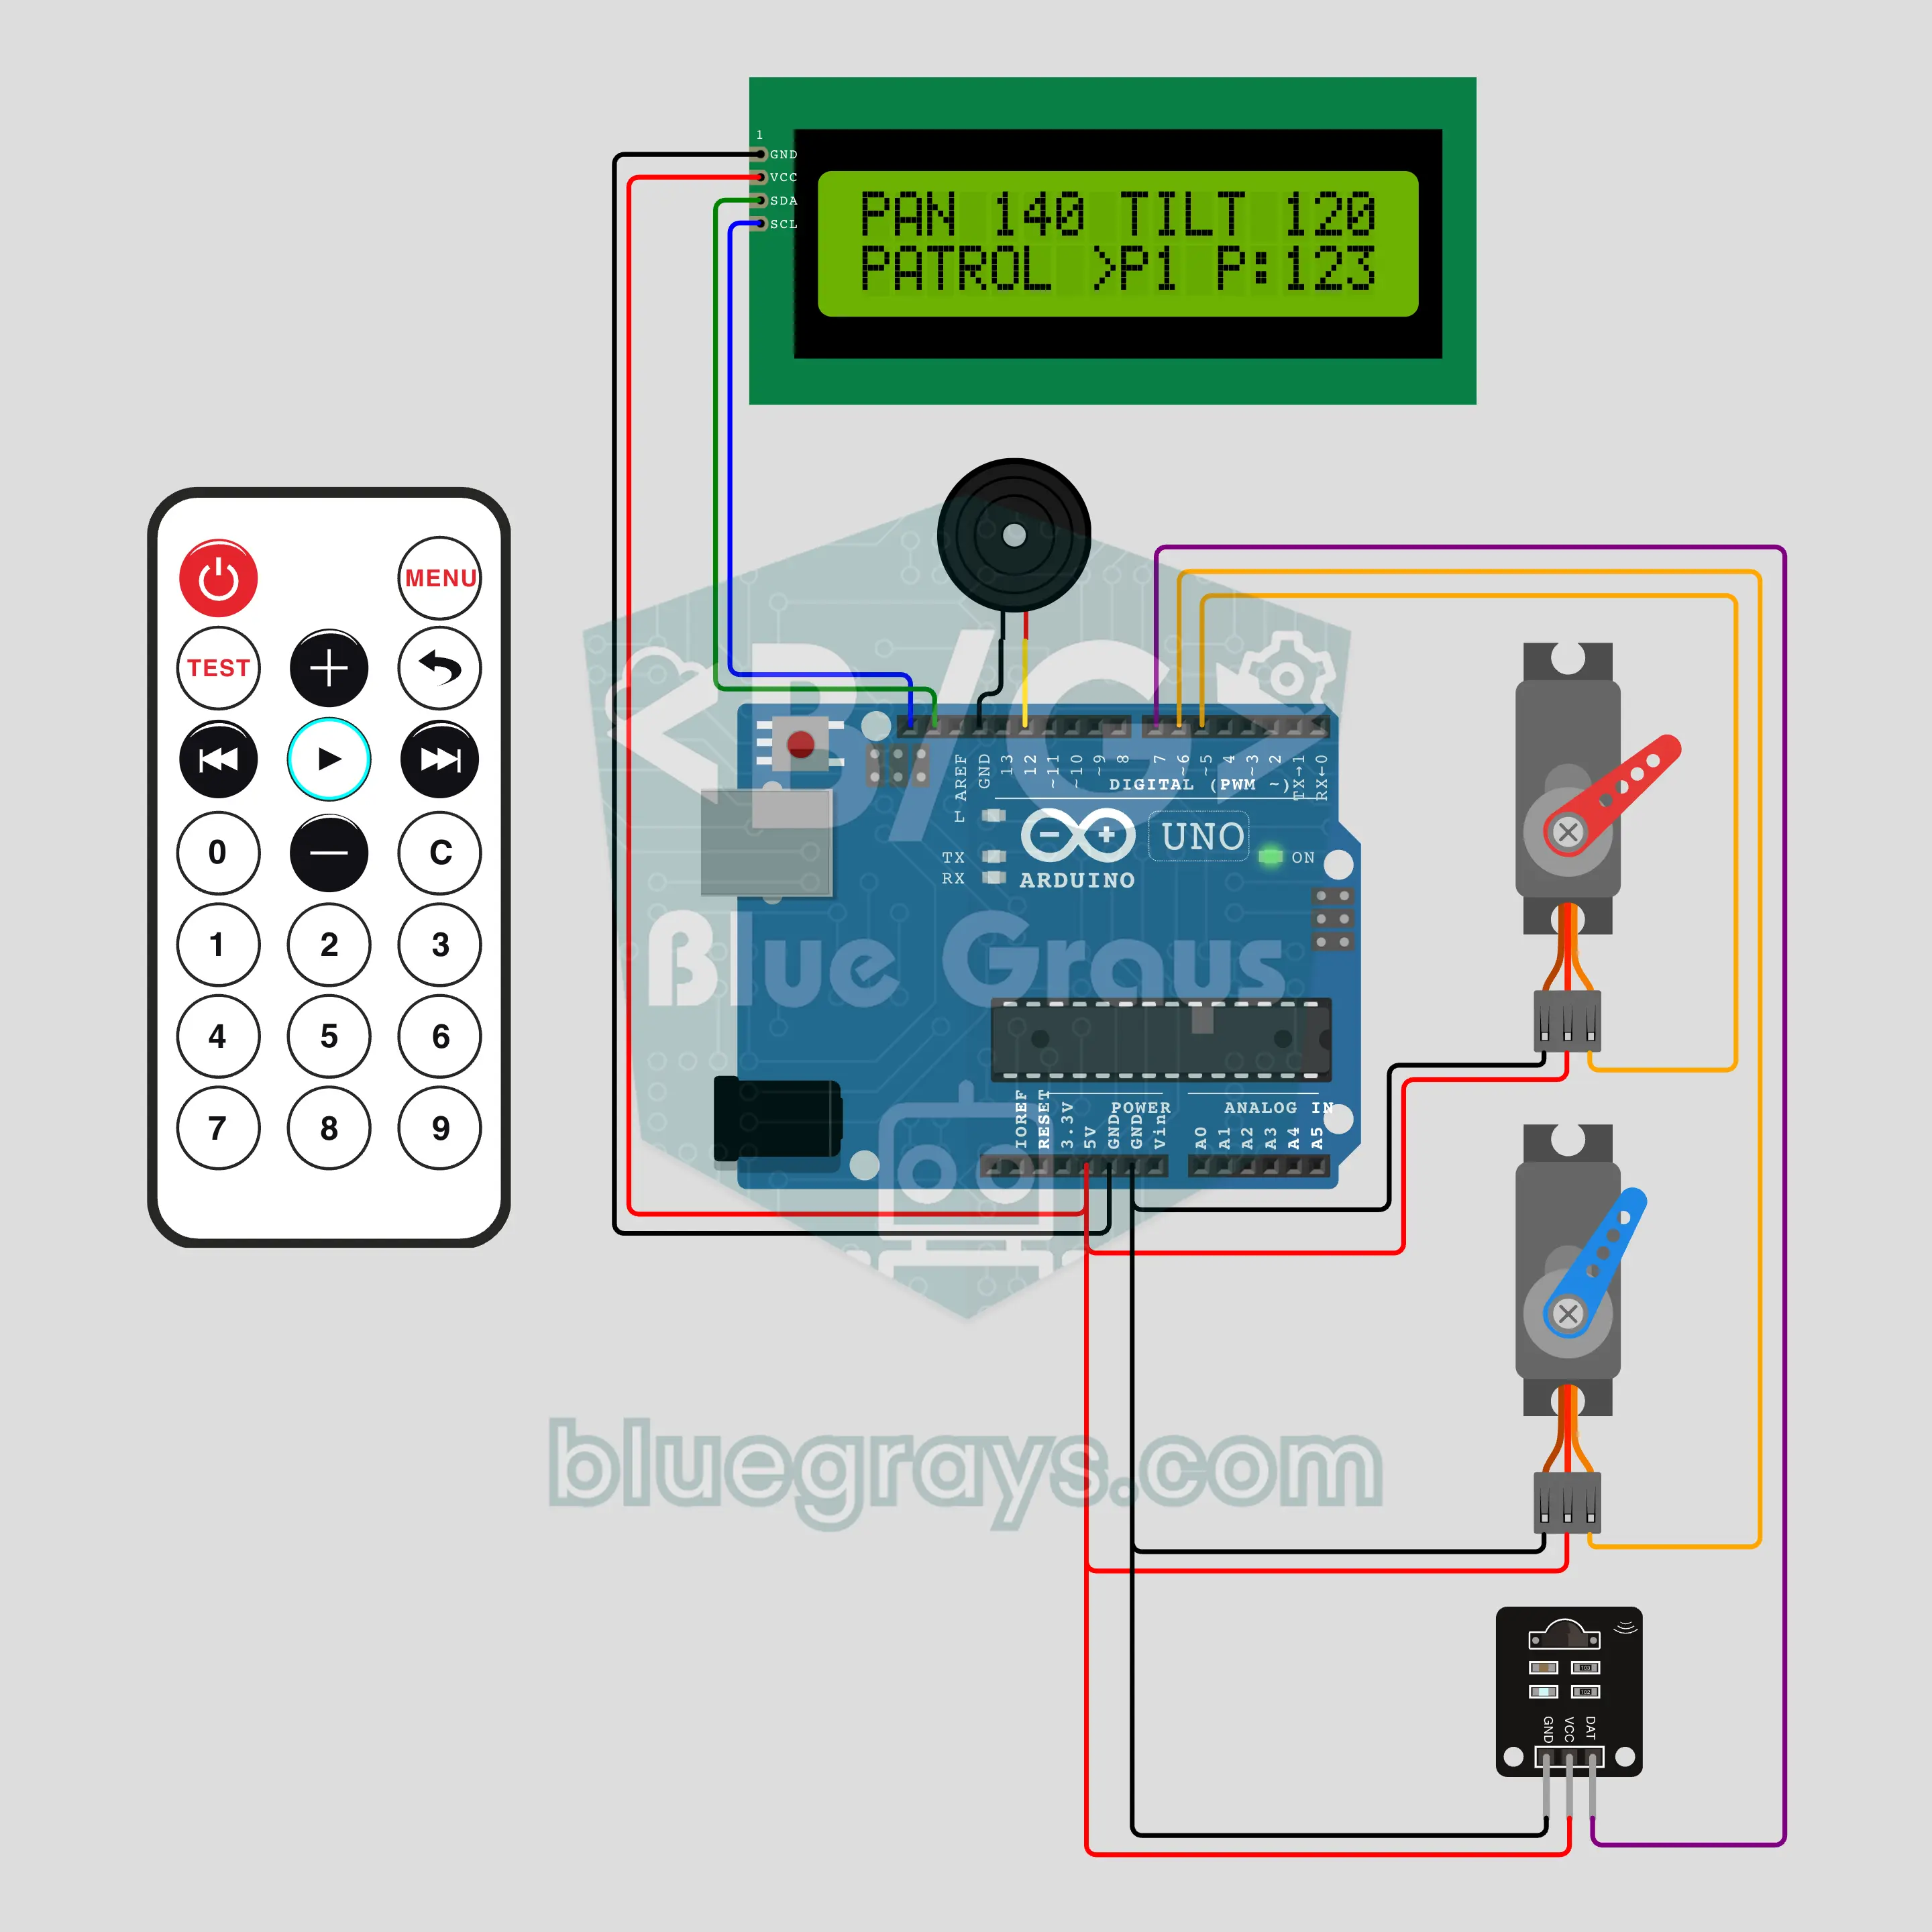
Głowica obrotowo-uchylna z pilotem IR i Arduino (2 serwa + LCD I2C + pilot)
Dwuosiowa głowica, którą sterujesz pilotem od telewizora! Dolne serwo SG90 obraca głowicę w lewo i w prawo, górne pochyla ją w górę i w dół, a każde naciśnięcie strzałki na pilocie na podczerwień przesuwa ją o jeden krok. MENU + 1-3 zapisuje do trzech pozycji, przycisk z cyfrą płynnie przywraca głowicę do jednej z nich, a PLAY uruchamia patrolowanie między nimi. LCD I2C pokazuje kąty, a pozycje zostają w EEPROM.
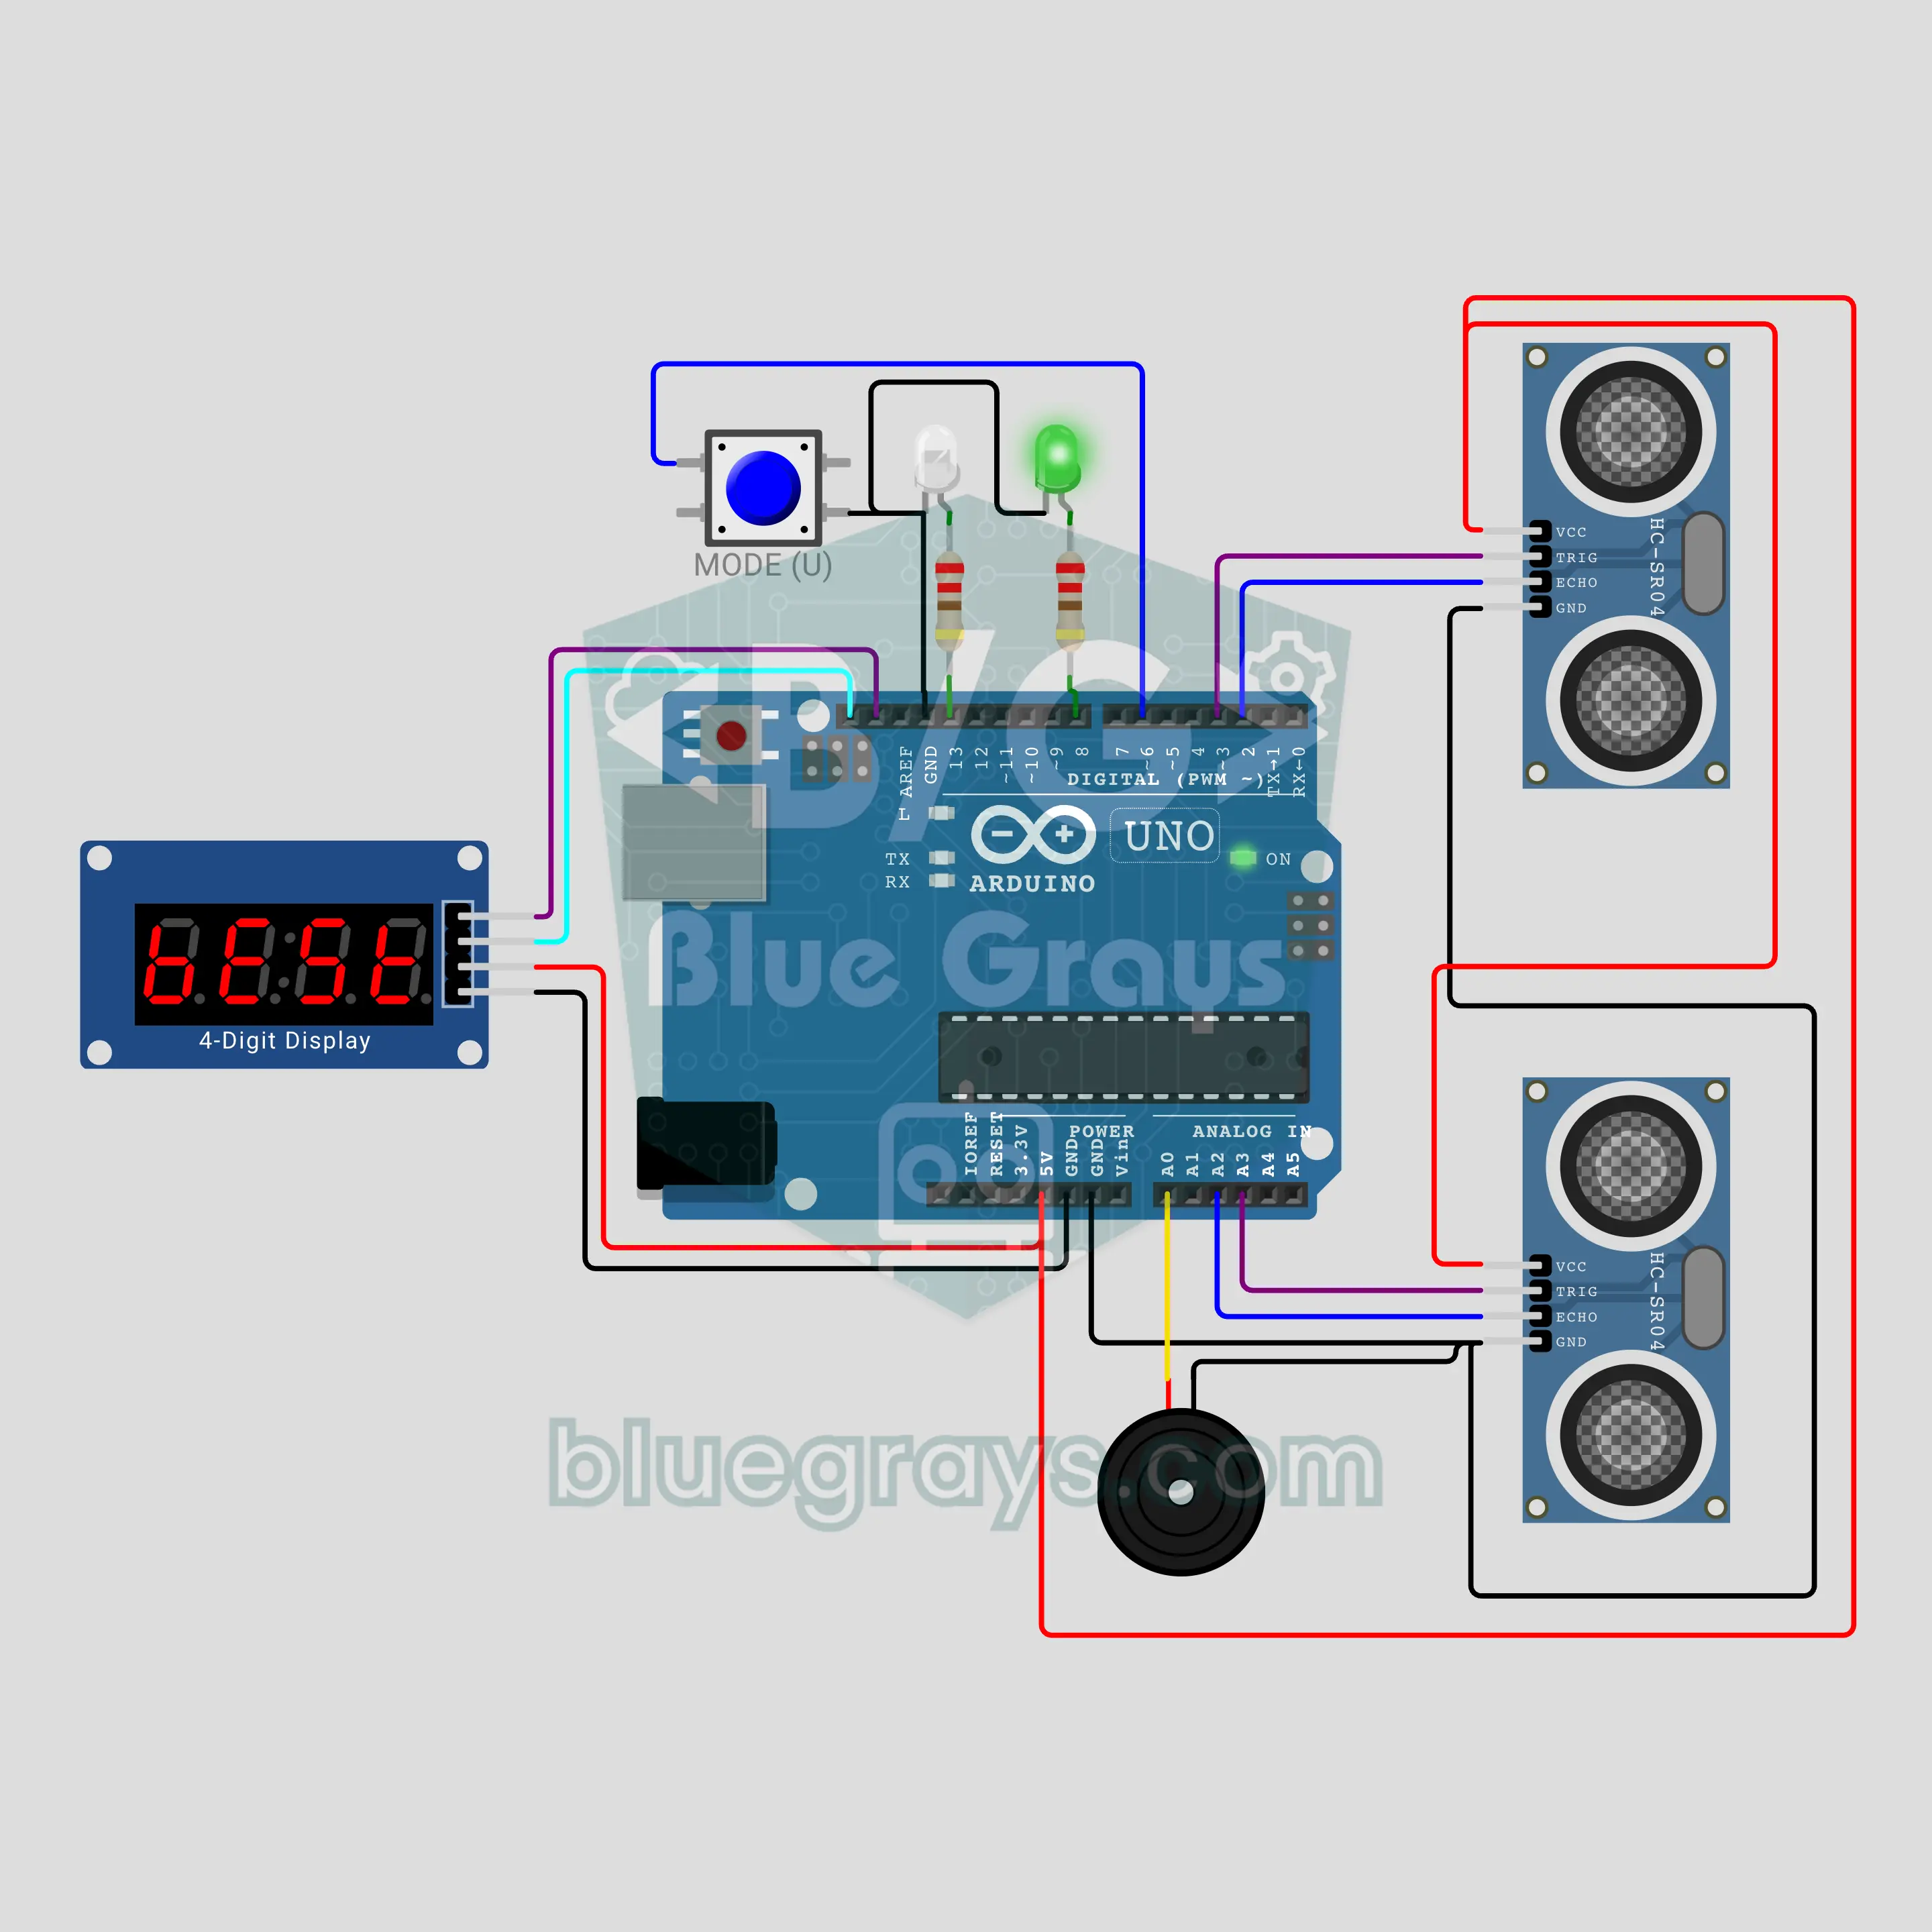
Radar prędkości dla autek z Arduino (2 HC-SR04 + wyświetlacz TM1637)
Radar prędkości dla autek zabawek! Dwa czujniki HC-SR04 stoją 20 cm od siebie przy torze i mierzą przez micros(), kiedy autko je mija: prędkość = droga / czas. TM1637 pokazuje wynik w cm/s, km/h albo jako prędkość rzeczywistą w skali 1:64. Po przekroczeniu limitu biała dioda LED błyska jak fotoradar i włącza się syrena; jazda w przeciwną stronę jest oznaczana minusem, a rekord zostaje w EEPROM.
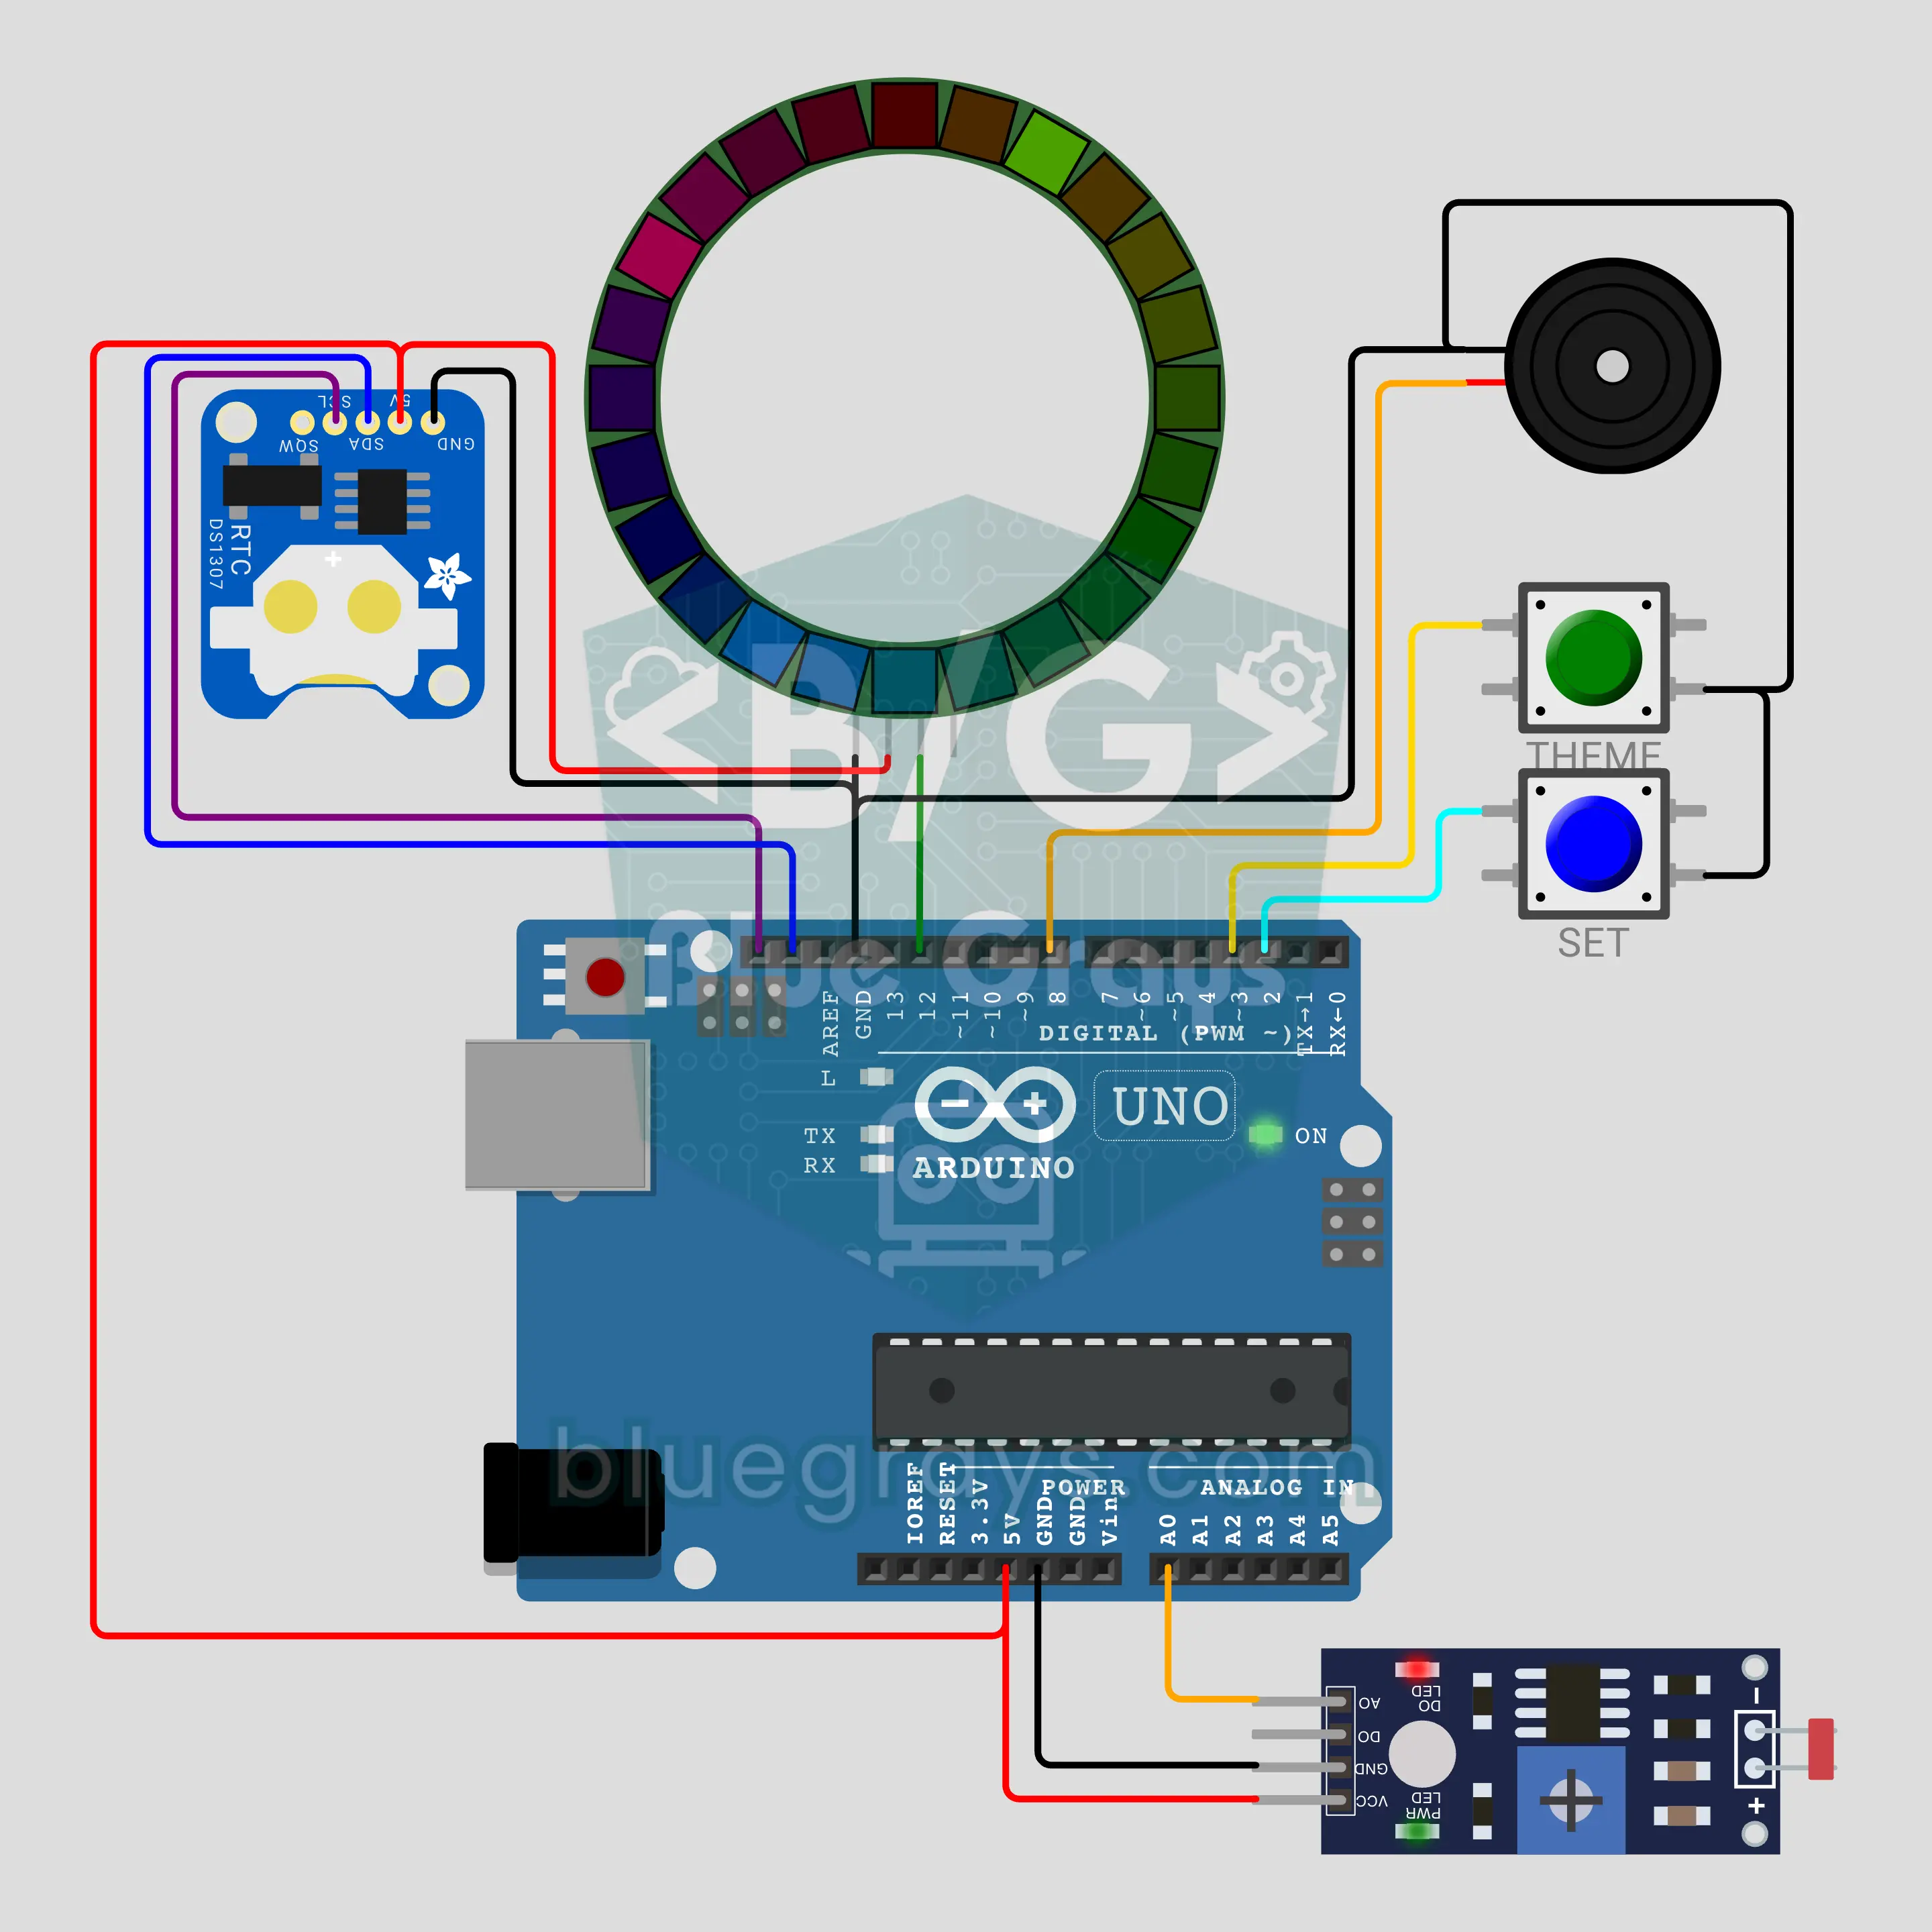
Zegar z pierścieniem NeoPixel na Arduino (DS1307 + pierścień 24 LED + LDR)
Zegar ścienny ze wskazówkami ze światła! Na pierścieniu NeoPixel z 24 LED czerwone światło pokazuje godzinę, zielone minutę, a niebieska kometa sekundę; wskazówki płynnie przechodzą między dwiema diodami, a tam, gdzie się nakładają, kolory się mieszają. DS1307 utrzymuje czas dzięki baterii pastylkowej, a LDR dopasowuje jasność do światła w pokoju i w ciemności przełącza na nocną czerwień. O pełnej godzinie buzzer wybija tyle razy, ile wskazuje godzina, a cztery motywy są zapisane w EEPROM.
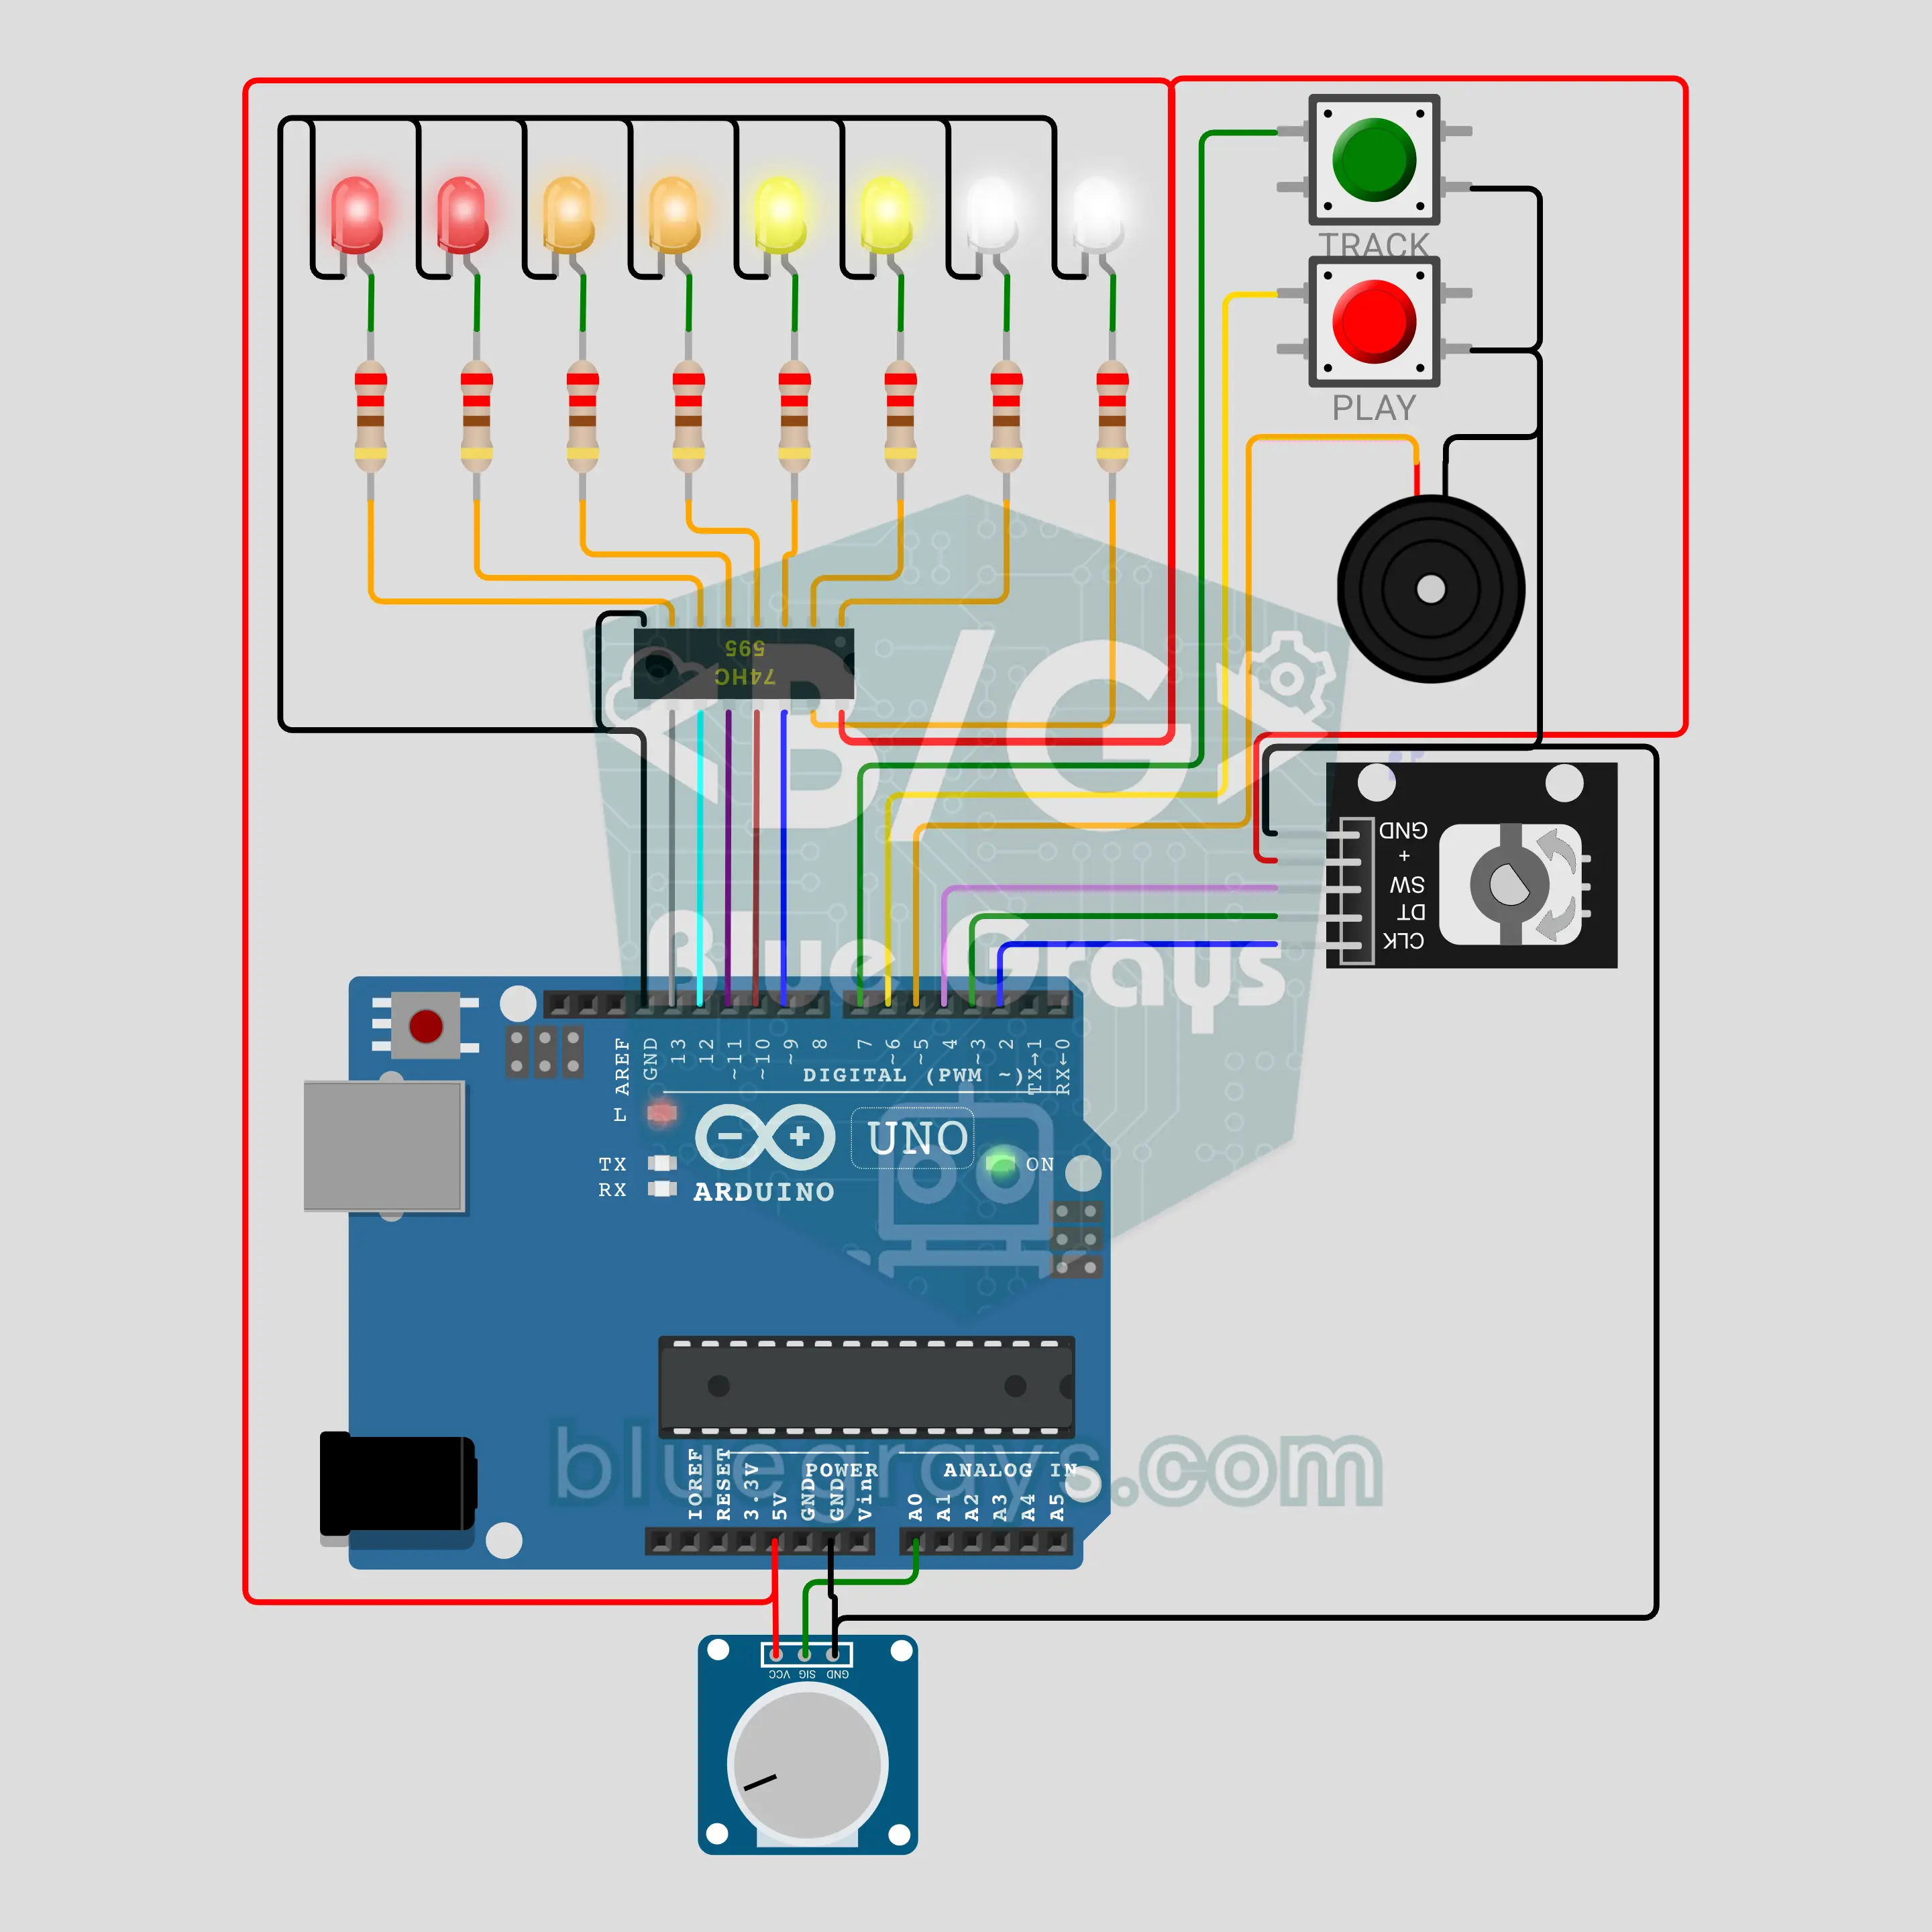
8-krokowy automat perkusyjny na Arduino (74HC595 + 8 LED + enkoder KY-040)
Automat perkusyjny z lat 80. na twoim biurku! 8-krokowa pętla ma trzy ścieżki: KICK, SNARE i HAT. Osiem diod LED sterowanych przez 74HC595 pokazuje wybraną ścieżkę, a po nich przesuwa się znacznik odtwarzania. Obróć enkoder KY-040, żeby wybrać krok, i naciśnij go, żeby dodać uderzenie; potencjometr ustawia tempo od 60 do 180 BPM. Jeden buzzer gra wszystkie trzy dźwięki perkusji, są też gotowe wzory, swing i zapis w EEPROM.
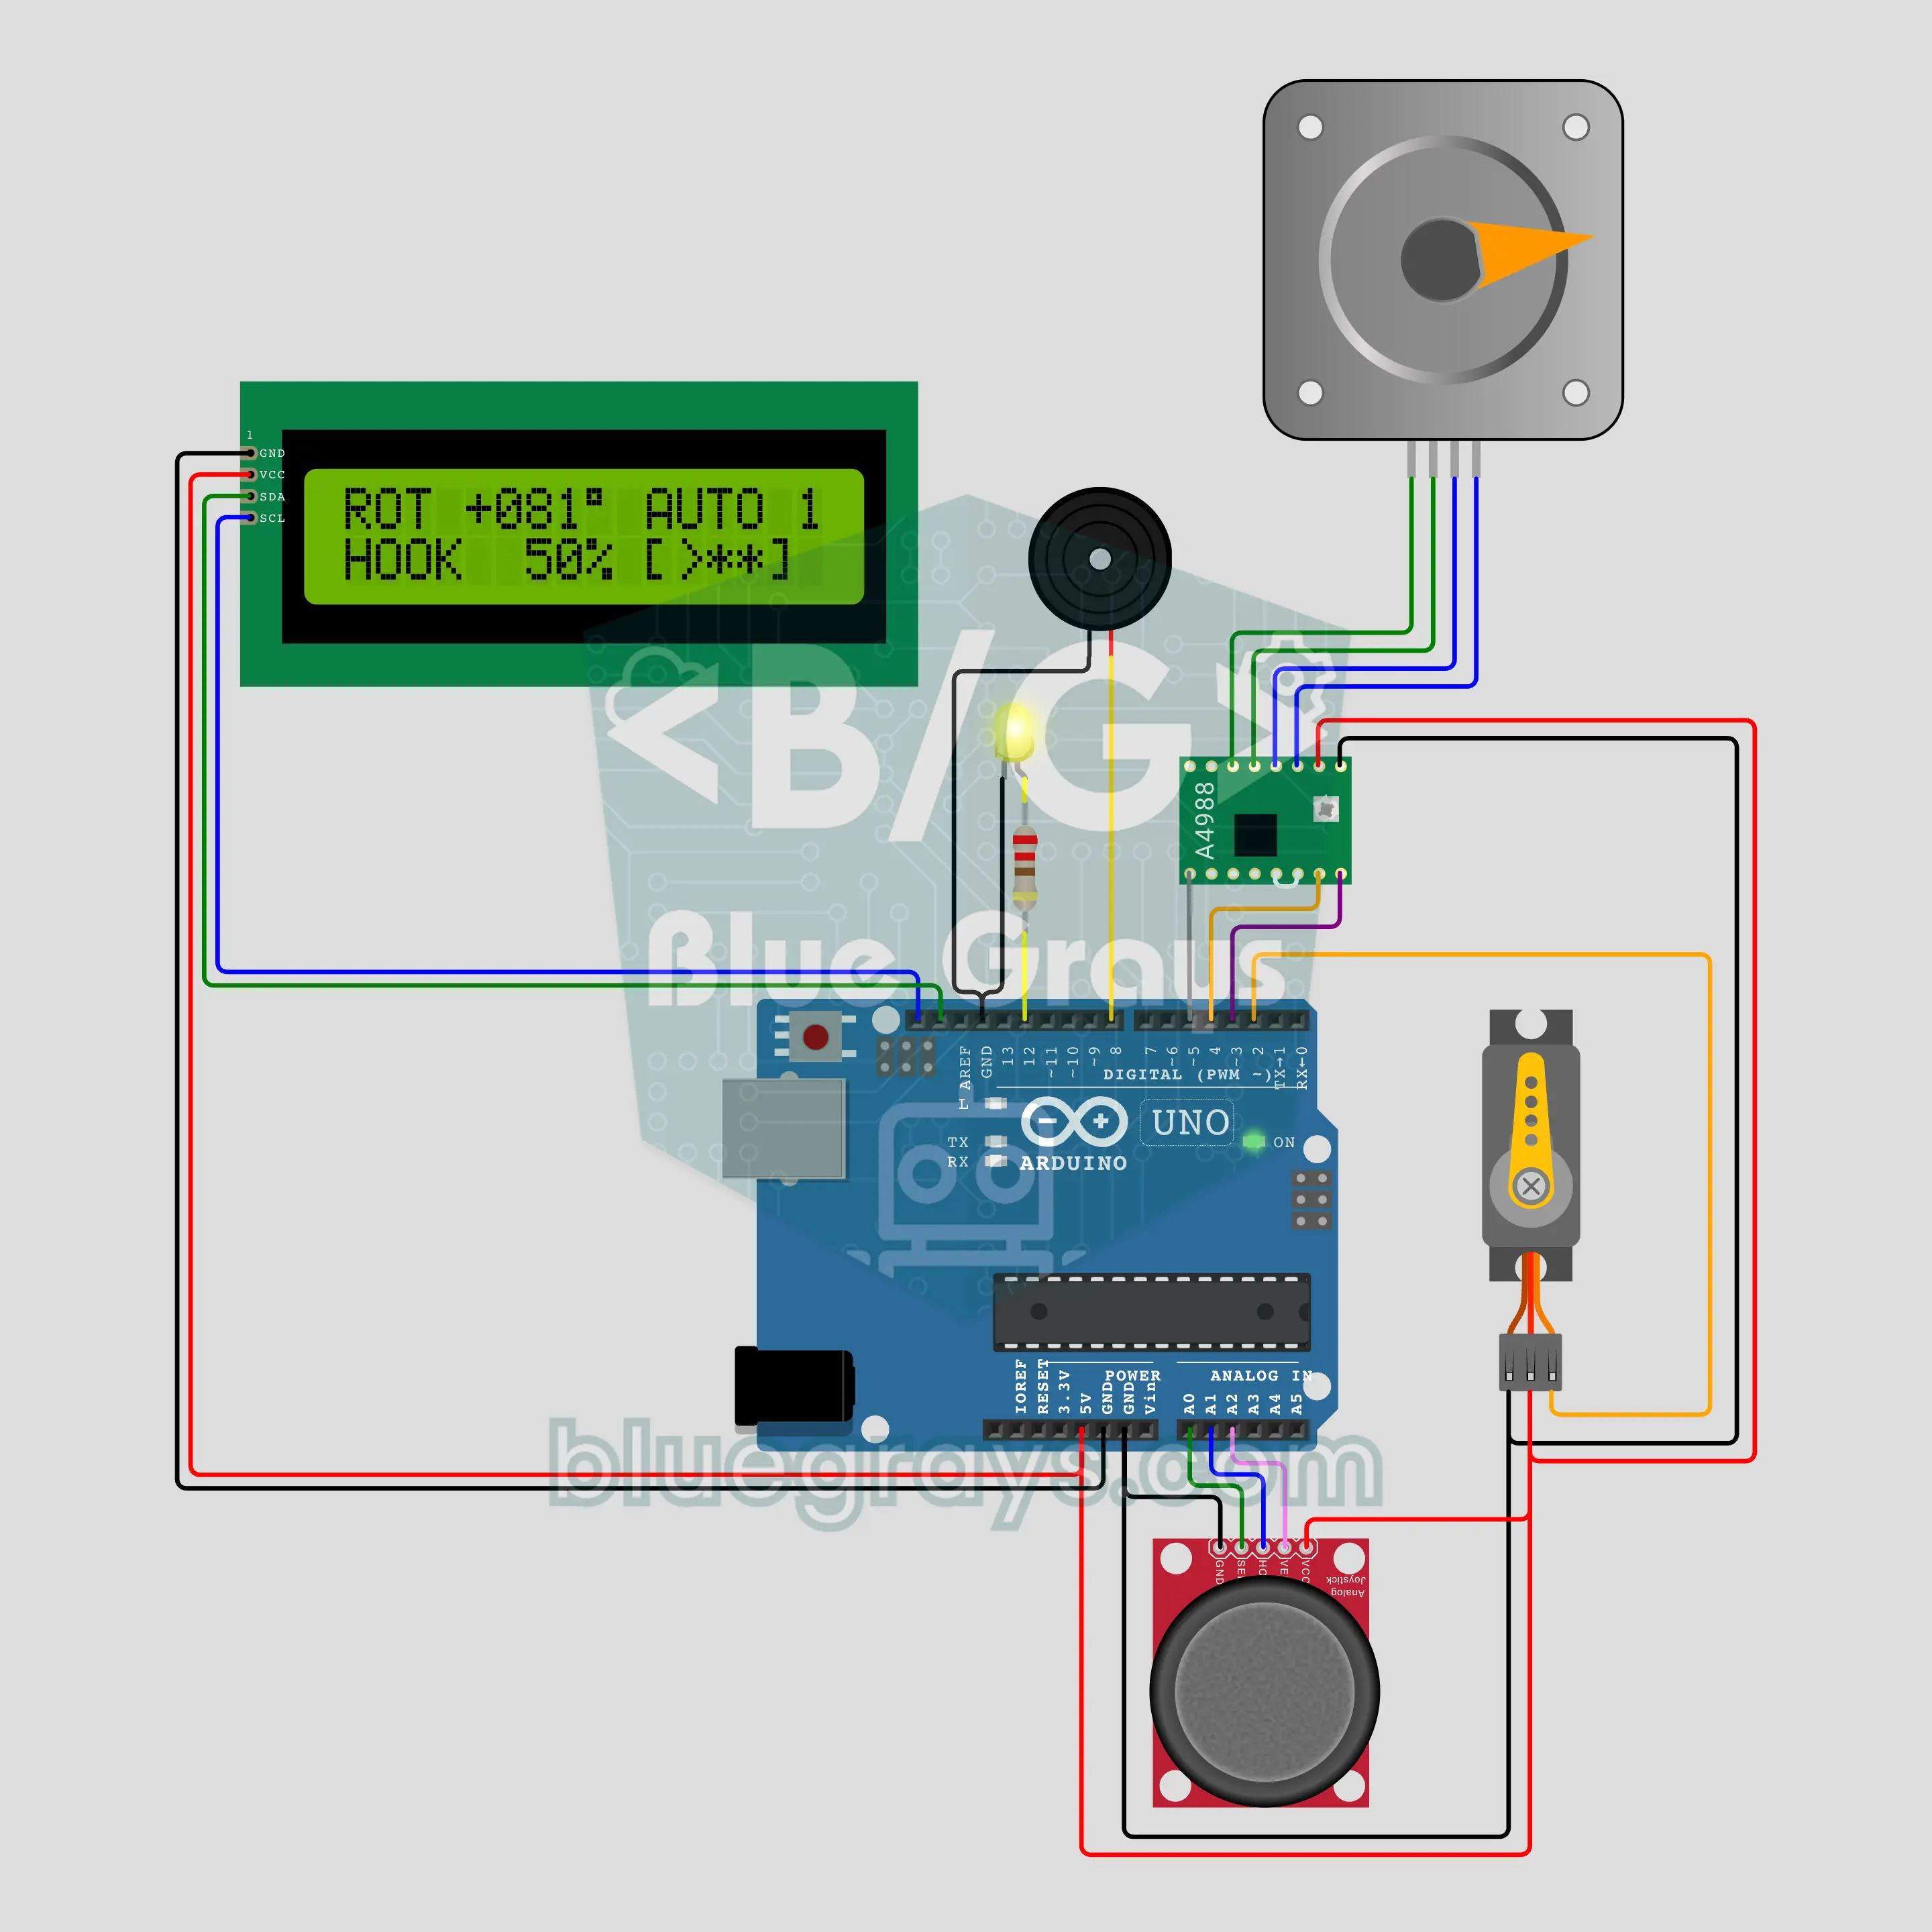
Żuraw wieżowy na Arduino (silnik krokowy NEMA 17 + A4988 + serwo + joystick + LCD I2C)
Żuraw wieżowy na biurko: silnik krokowy NEMA 17 ze sterownikiem A4988 obraca wieżę z rampą prędkości, serwo SG90 opuszcza i podnosi hak, a joystick służy jako dźwignia operatora. Obrót zatrzymuje się na ±170°; gdy wieża się obraca, miga żółty kogut, a buzzer robi „bip-bip”. Przycisk joysticka zapisuje 3 przystanki; długie naciśnięcie sprawia, że żuraw sam przenosi ładunek, a dotknięcie dźwigni oznacza STOP. LCD I2C pokazuje kąt, głębokość haka i przystanki.