
Odkrywaj projekty Arduino
Setki projektów od początkującego do zaawansowanego, ze schematami, kodem i filmami. Zacznij od swojego poziomu.
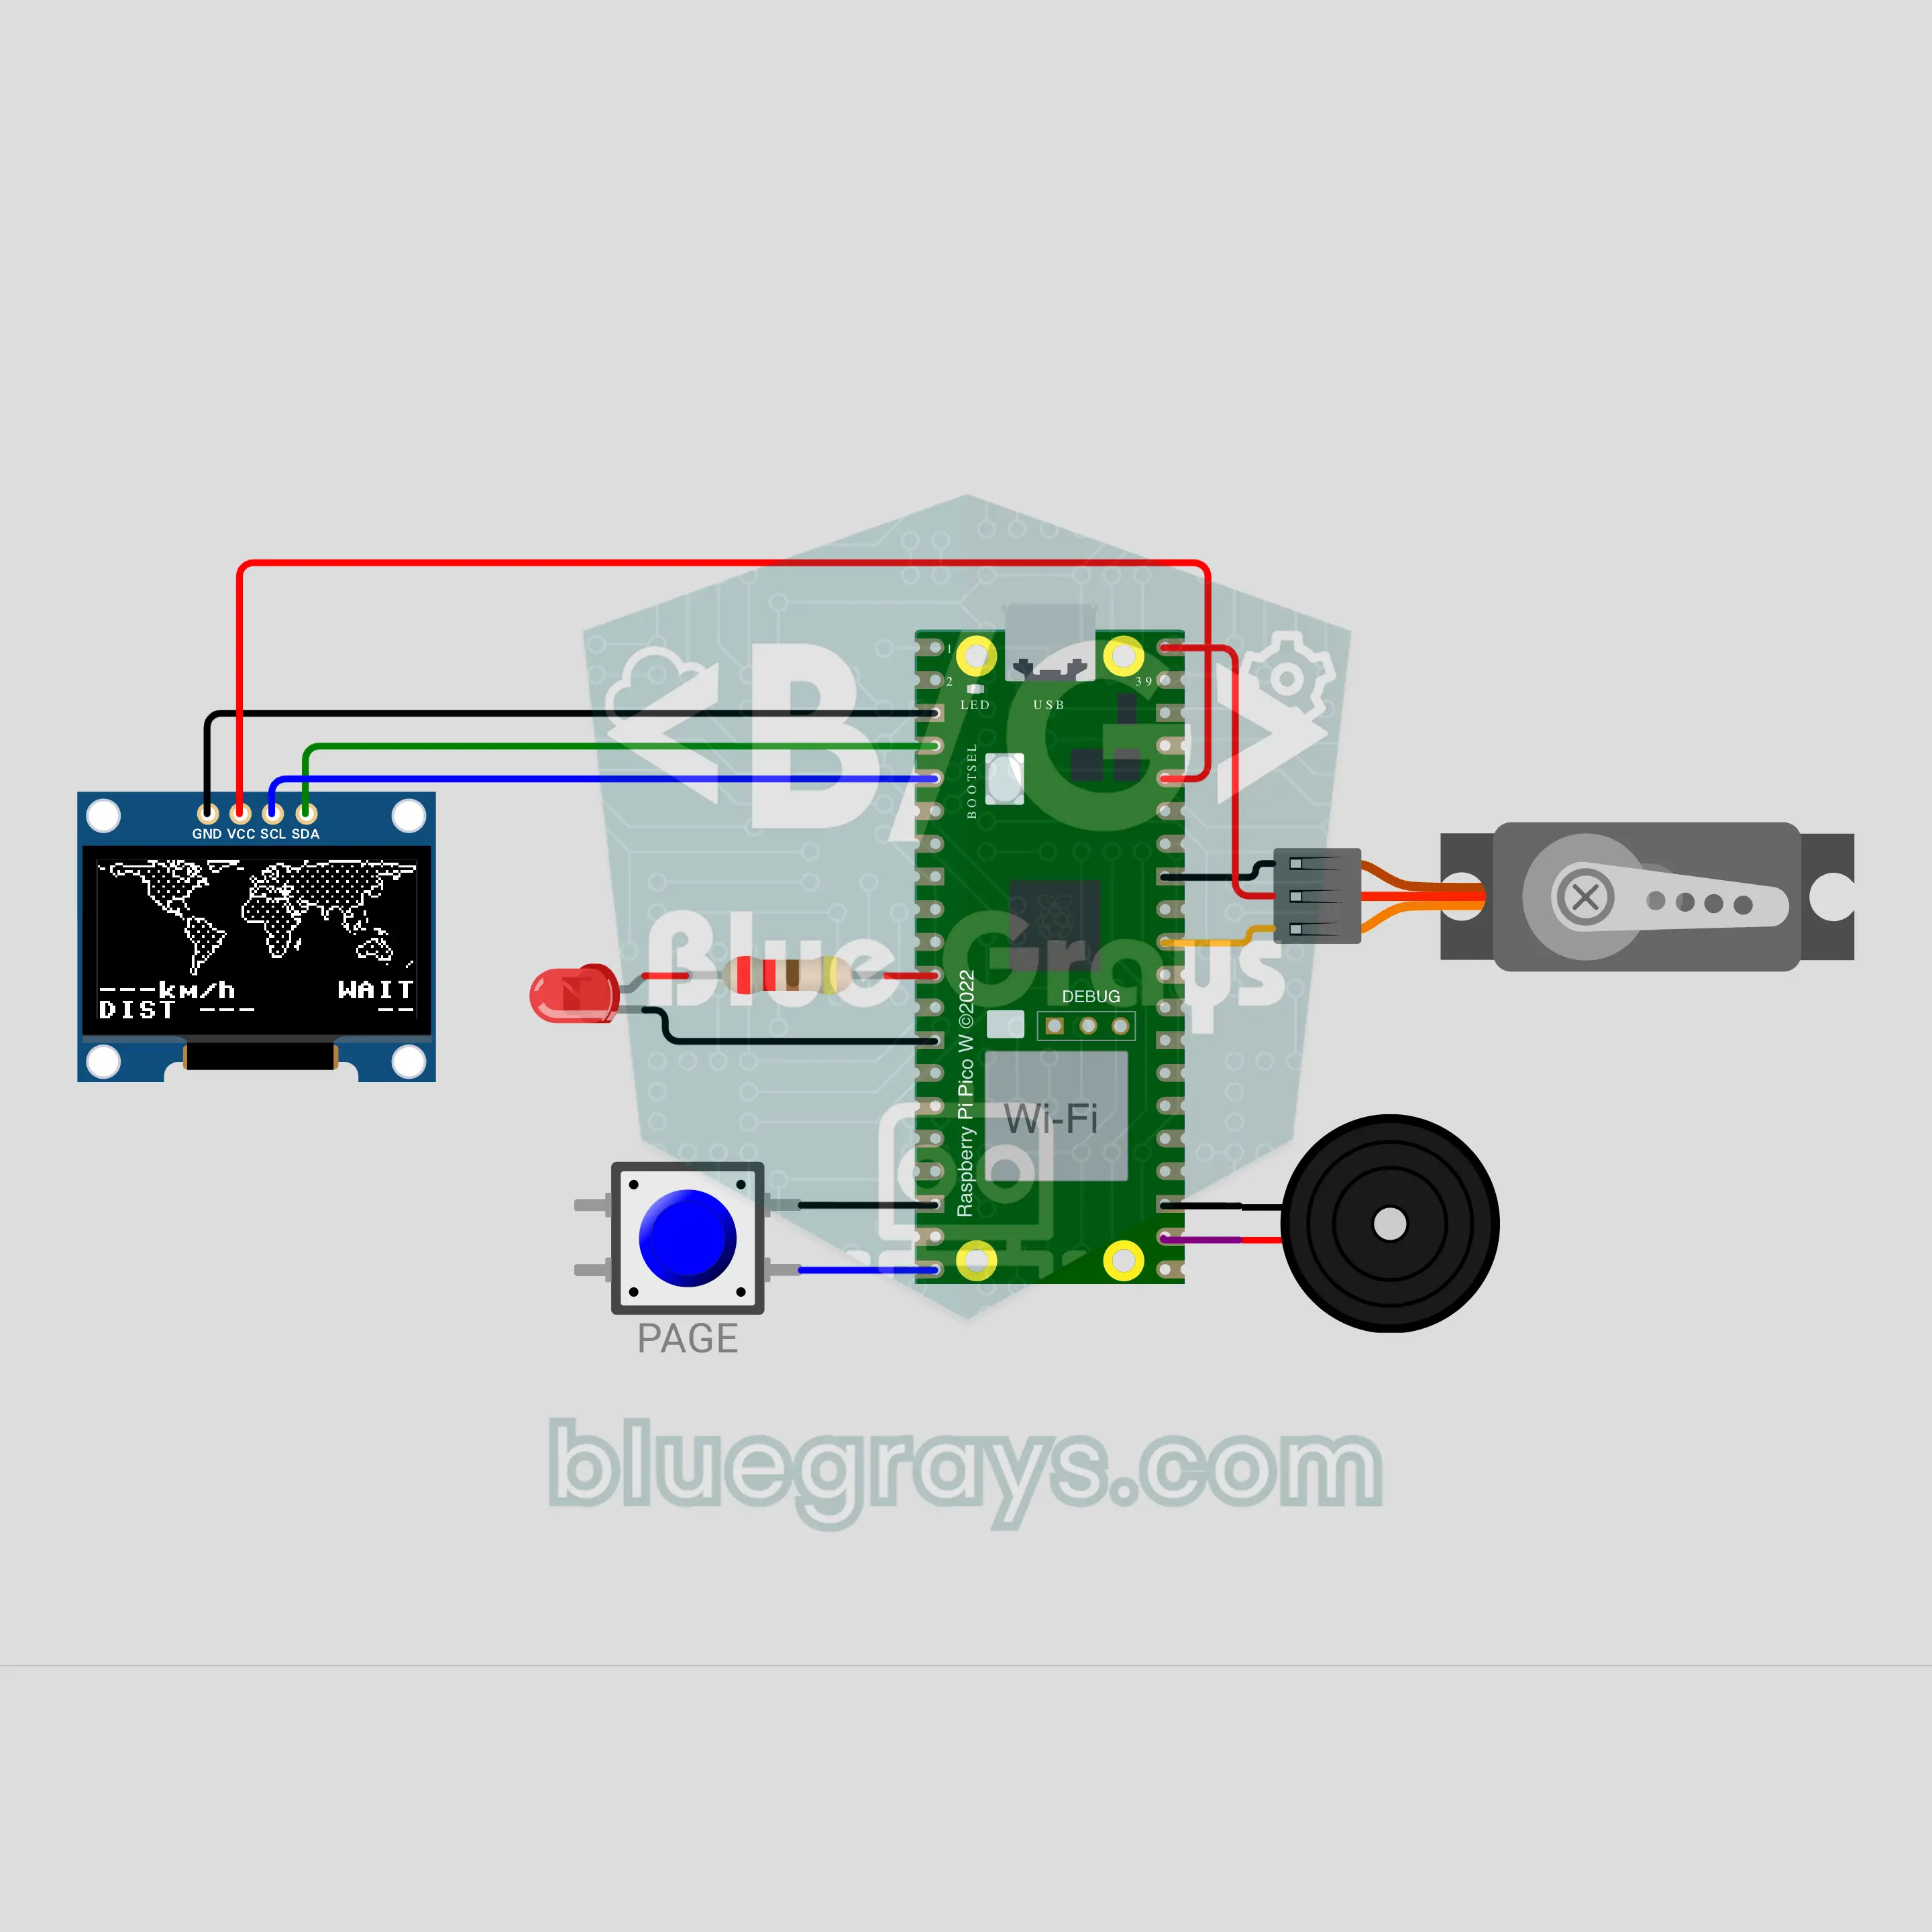
Lokalizator ISS z Raspberry Pi Pico W (mapa świata na OLED + wskazówka na serwie + buzzer)
Gdzie jest teraz Międzynarodowa Stacja Kosmiczna? Raspberry Pi Pico W co 5 sekund pobiera jej pozycję z internetu; na mapie świata na OLED 0,96 cala stacja miga, jej dotychczasowa trasa jest narysowana linią ciągłą, a dalsza kropkowaną. Wskazówka na serwie SG90 pokazuje, w którą stronę od twojego domu jest stacja, a gdy jest blisko, dioda LED i buzzer mówią „spójrz w górę”. Przycisk przełącza na ludzi w kosmosie i surowe dane; bez danych działa dalej model orbity.
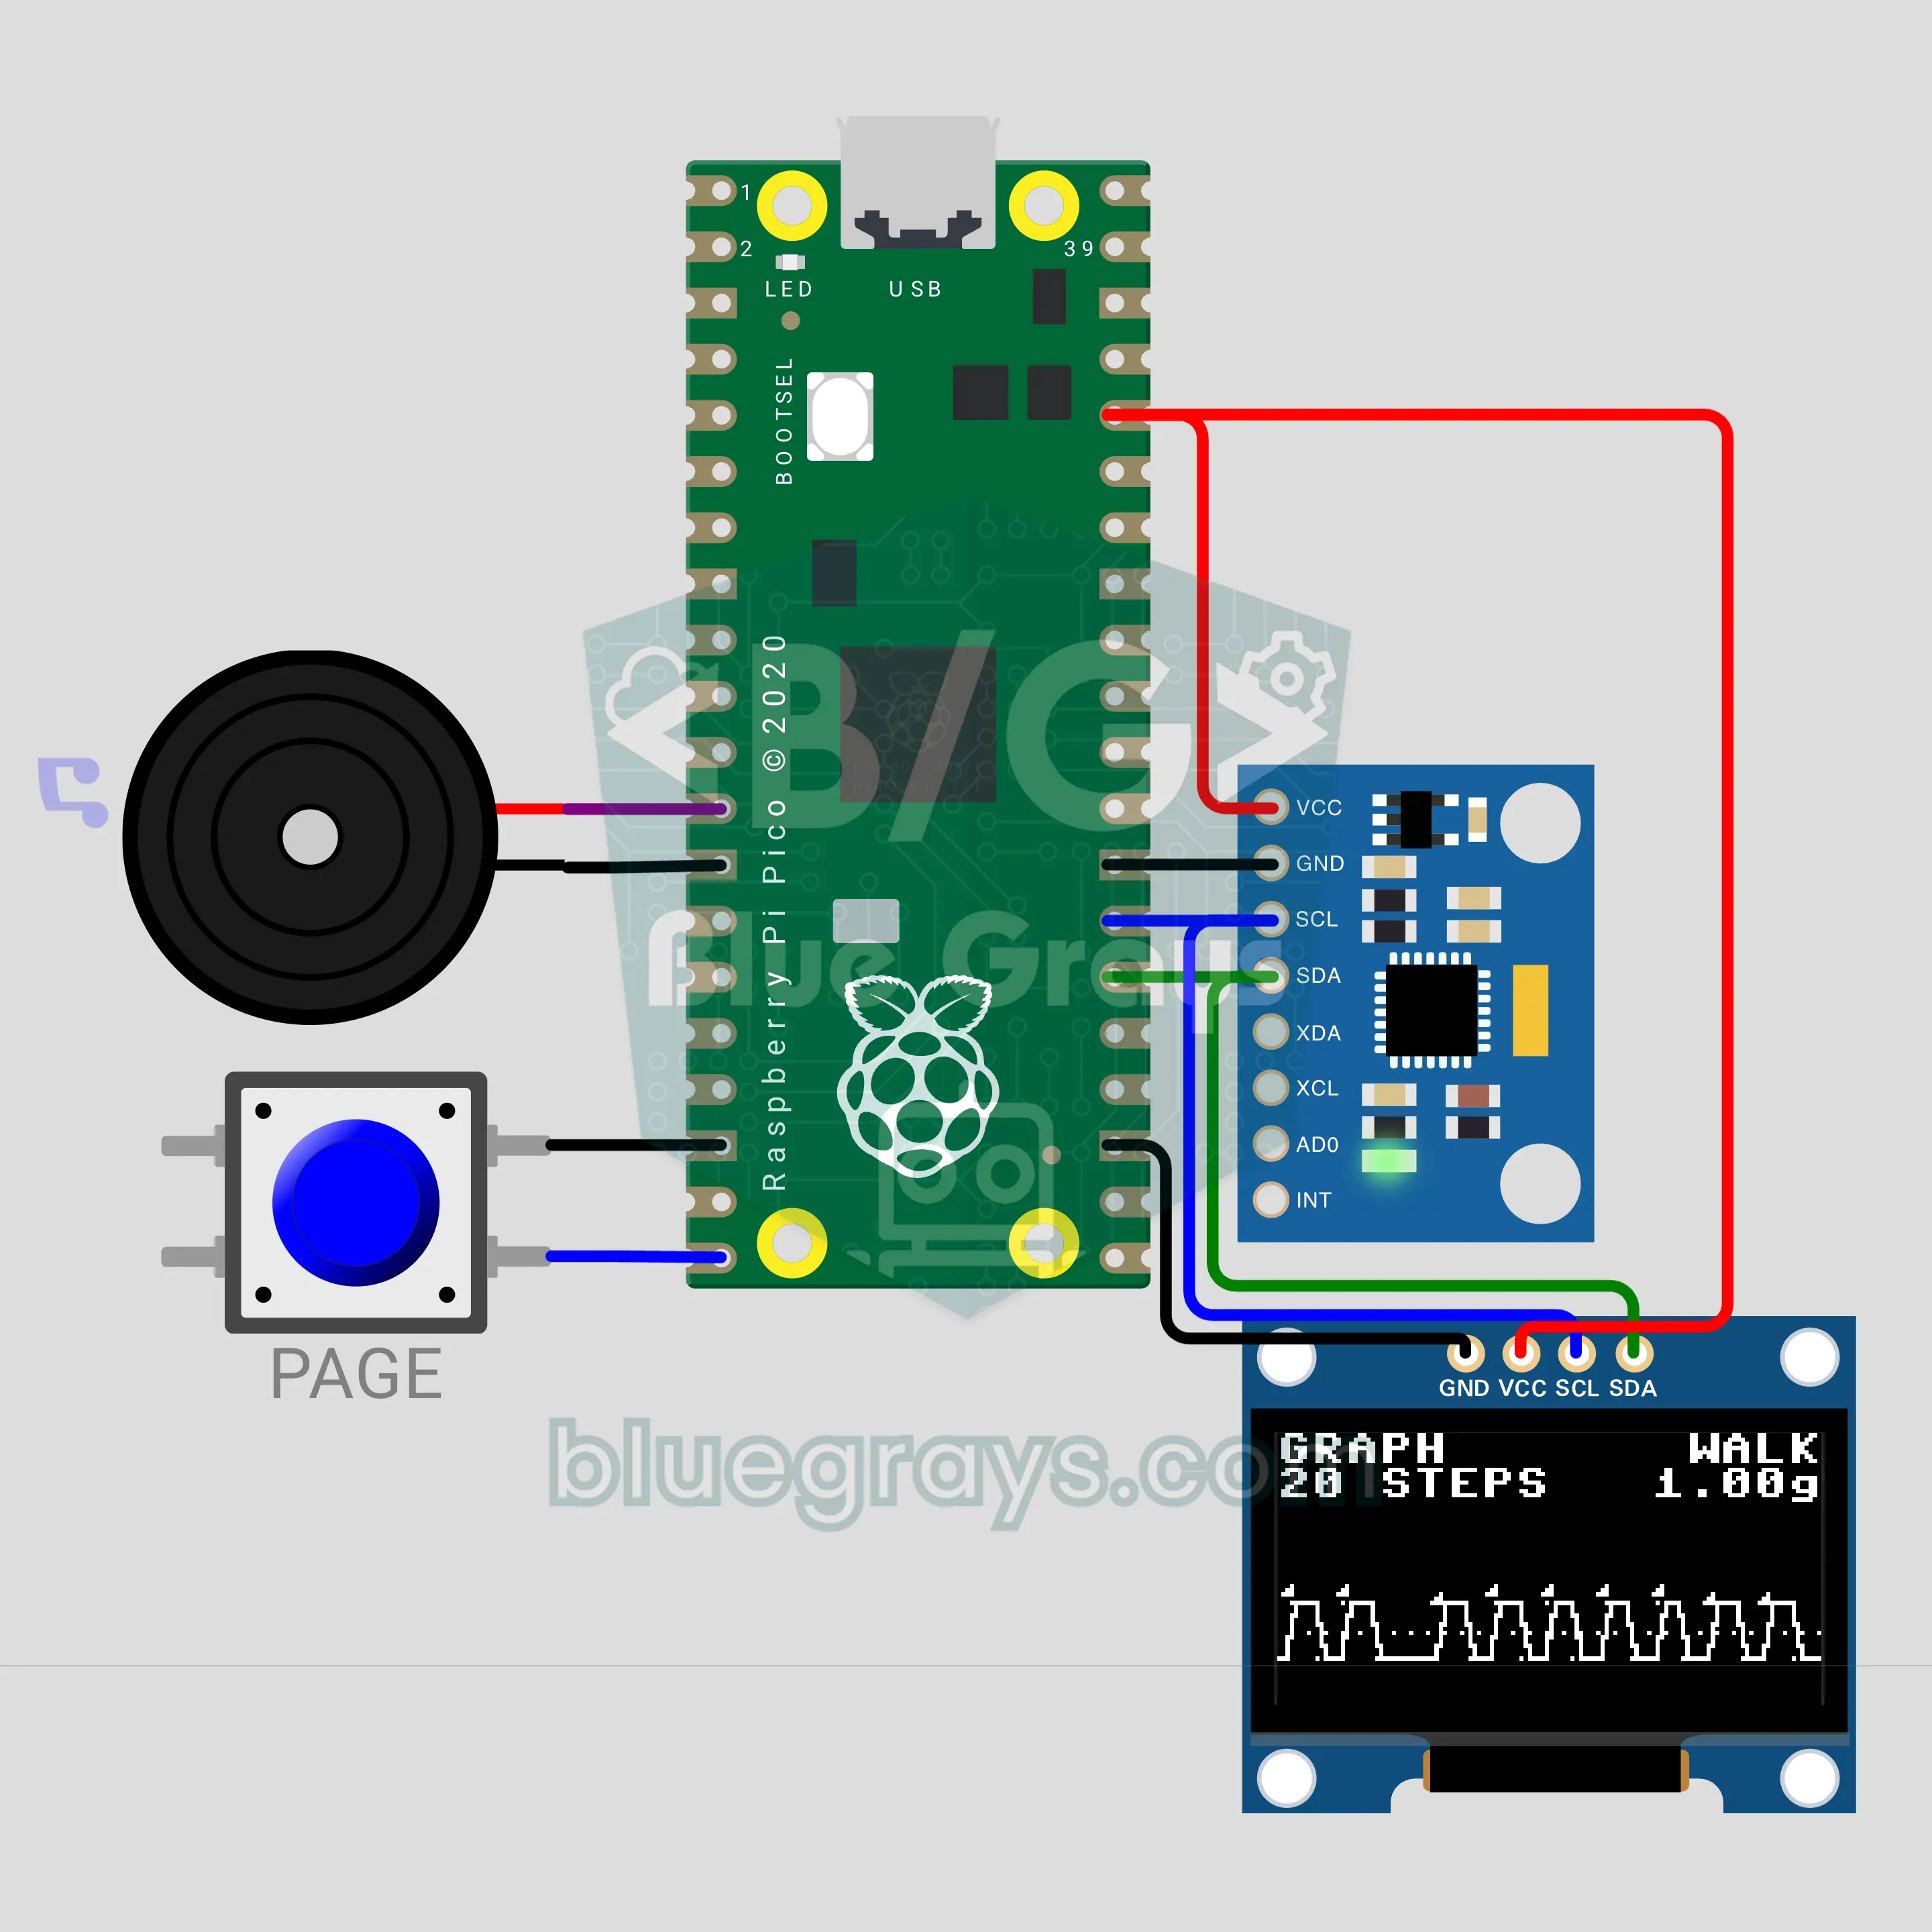
Krokomierz z Raspberry Pi Pico (MPU-6050 + OLED + buzzer)
Zobacz na własnym układzie, jak smartwatche liczą kroki! Raspberry Pi Pico odczytuje akcelerometr MPU-6050 50 razy na sekundę, wygładza sygnał i liczy szczyt, który tworzy każdy krok. OLED 0,96 cala pokazuje kroki, dystans, kalorie i tempo, a strona z wykresem na żywo rysuje jeden na drugim surowy sygnał, średnią i próg. Po osiągnięciu celu buzzer gra melodię, a licznik jest zapisywany w pamięci flash.
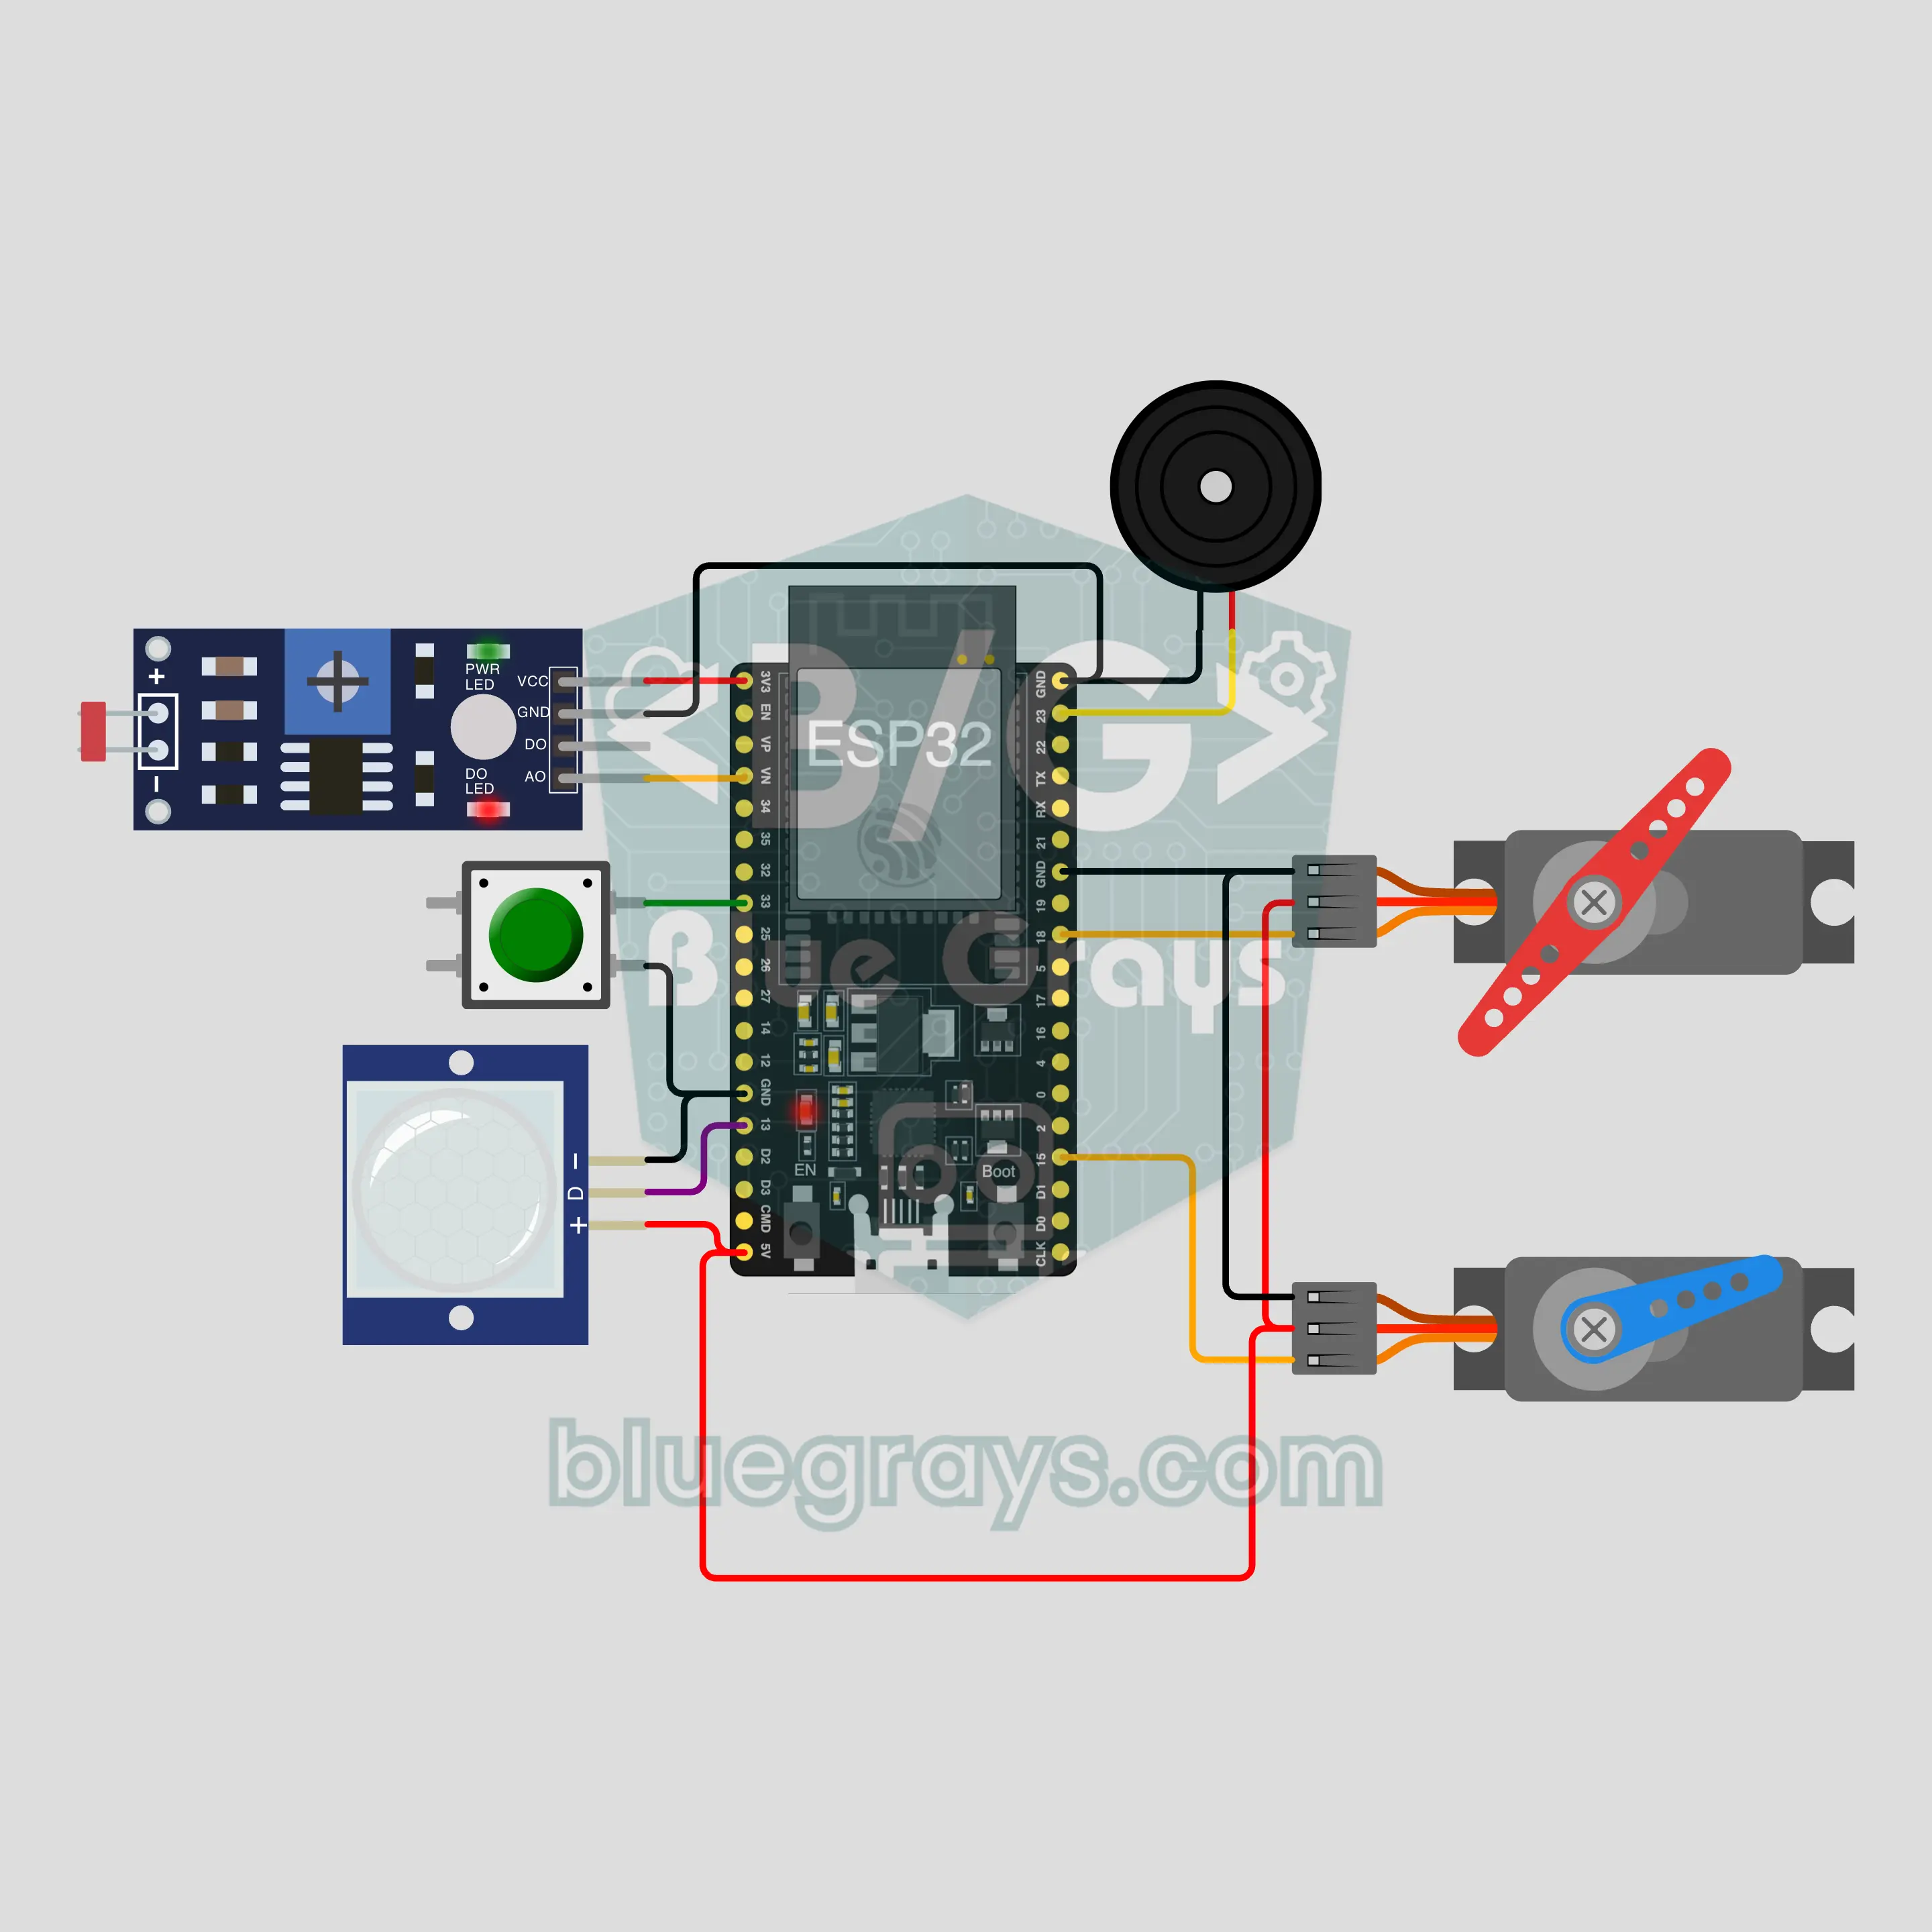
Automatyczna zabawka dla kota z ESP32 (PIR + 2 serwa + LDR + buzzer)
Zajmij kota, gdy zostaje sam w domu! Gdy czujnik PIR wykryje kota, buzzer ćwierka jak ptak, a wędka z piórkiem na dwóch serwach SG90 porusza się jak zdobycz: sprint myszy, zabawa w chowanego, zygzak, koło i drganie robaka. Zabawa trwa minutę, potem zabawka odpoczywa; gdy LDR wykryje ciemność, w nocy w ogóle się nie bawi. Ruchy pochodzą ze sprzętowego generatora losowego ESP32, więc kot nie może się ich nauczyć.
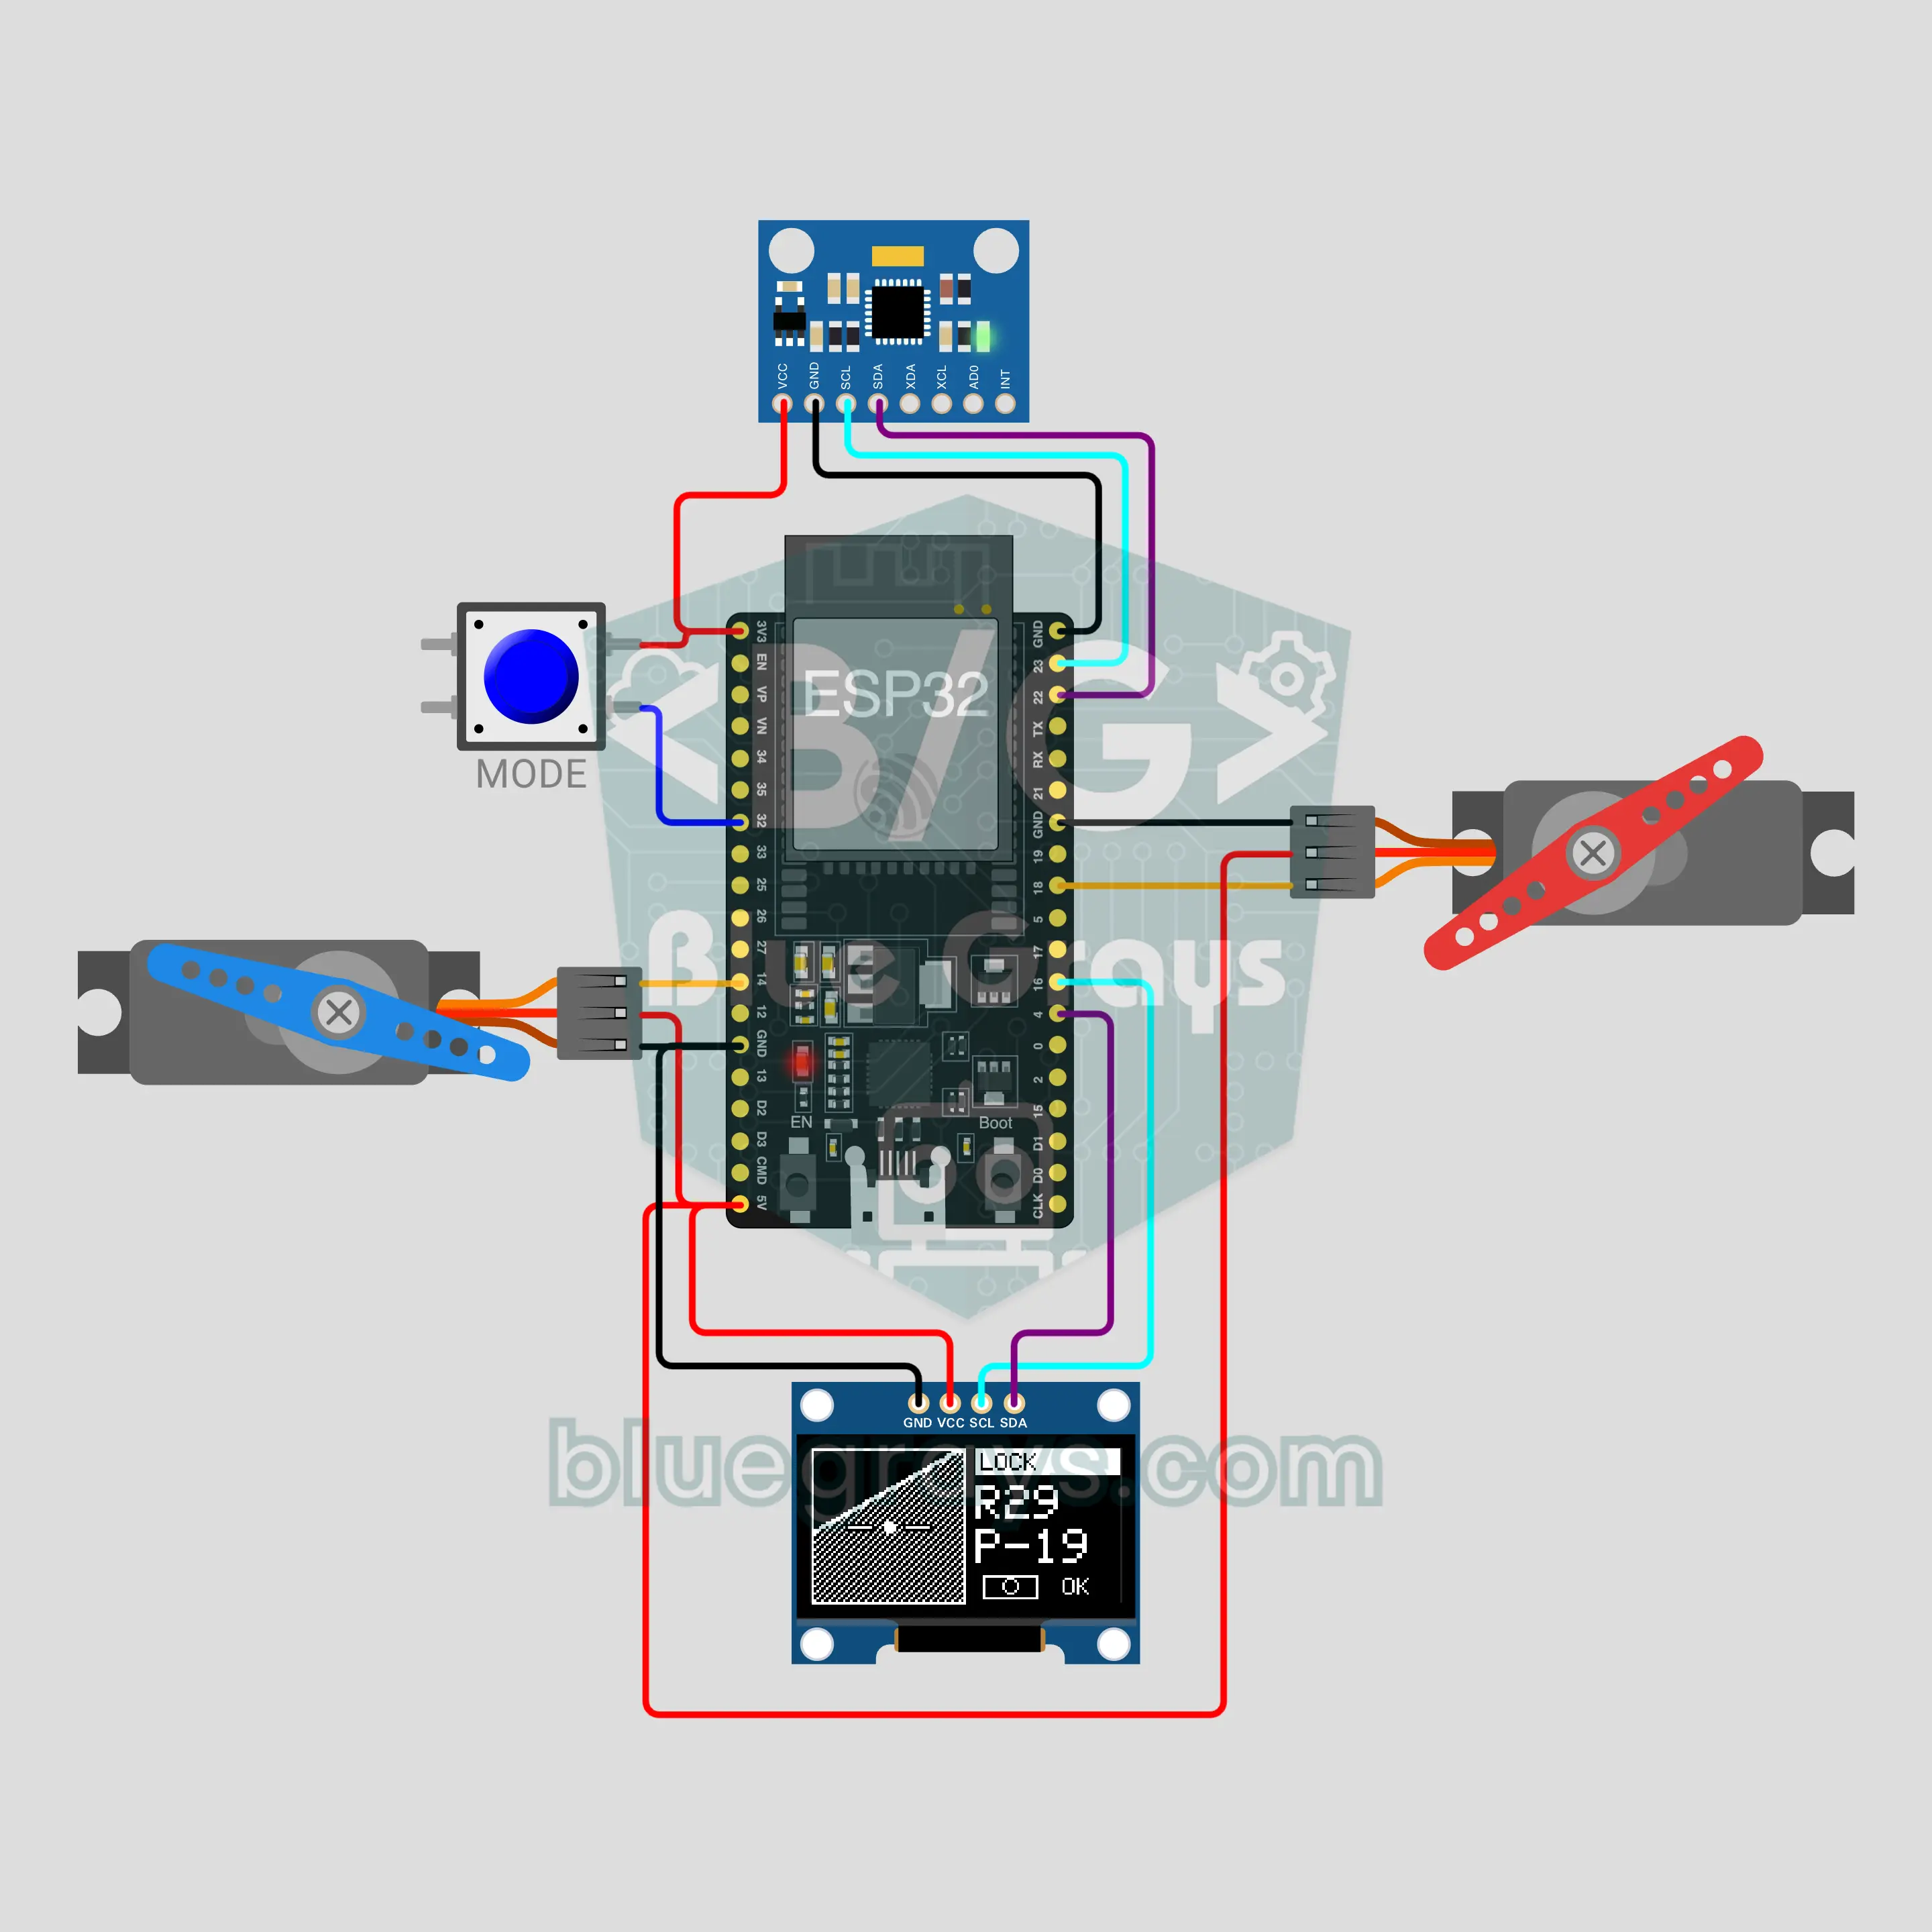
Gimbal do kamery z ESP32 (MPU-6050 + 2 serwa + OLED)
Odkryj na własną rękę sekret gimbali do telefonów! Gdy rączka się przechyla, MPU-6050 mierzy kąt, a dwa serwa SG90 obracają się w przeciwną stronę, żeby platforma na górze pozostała w poziomie. Kąt jest obliczany 200 razy na sekundę filtrem komplementarnym, który łączy żyroskop i akcelerometr. OLED 0,96 cala rysuje sztuczny horyzont jak przyrząd w samolocie, a jeden przycisk przełącza tryby LOCK, FOLLOW i CENTER.
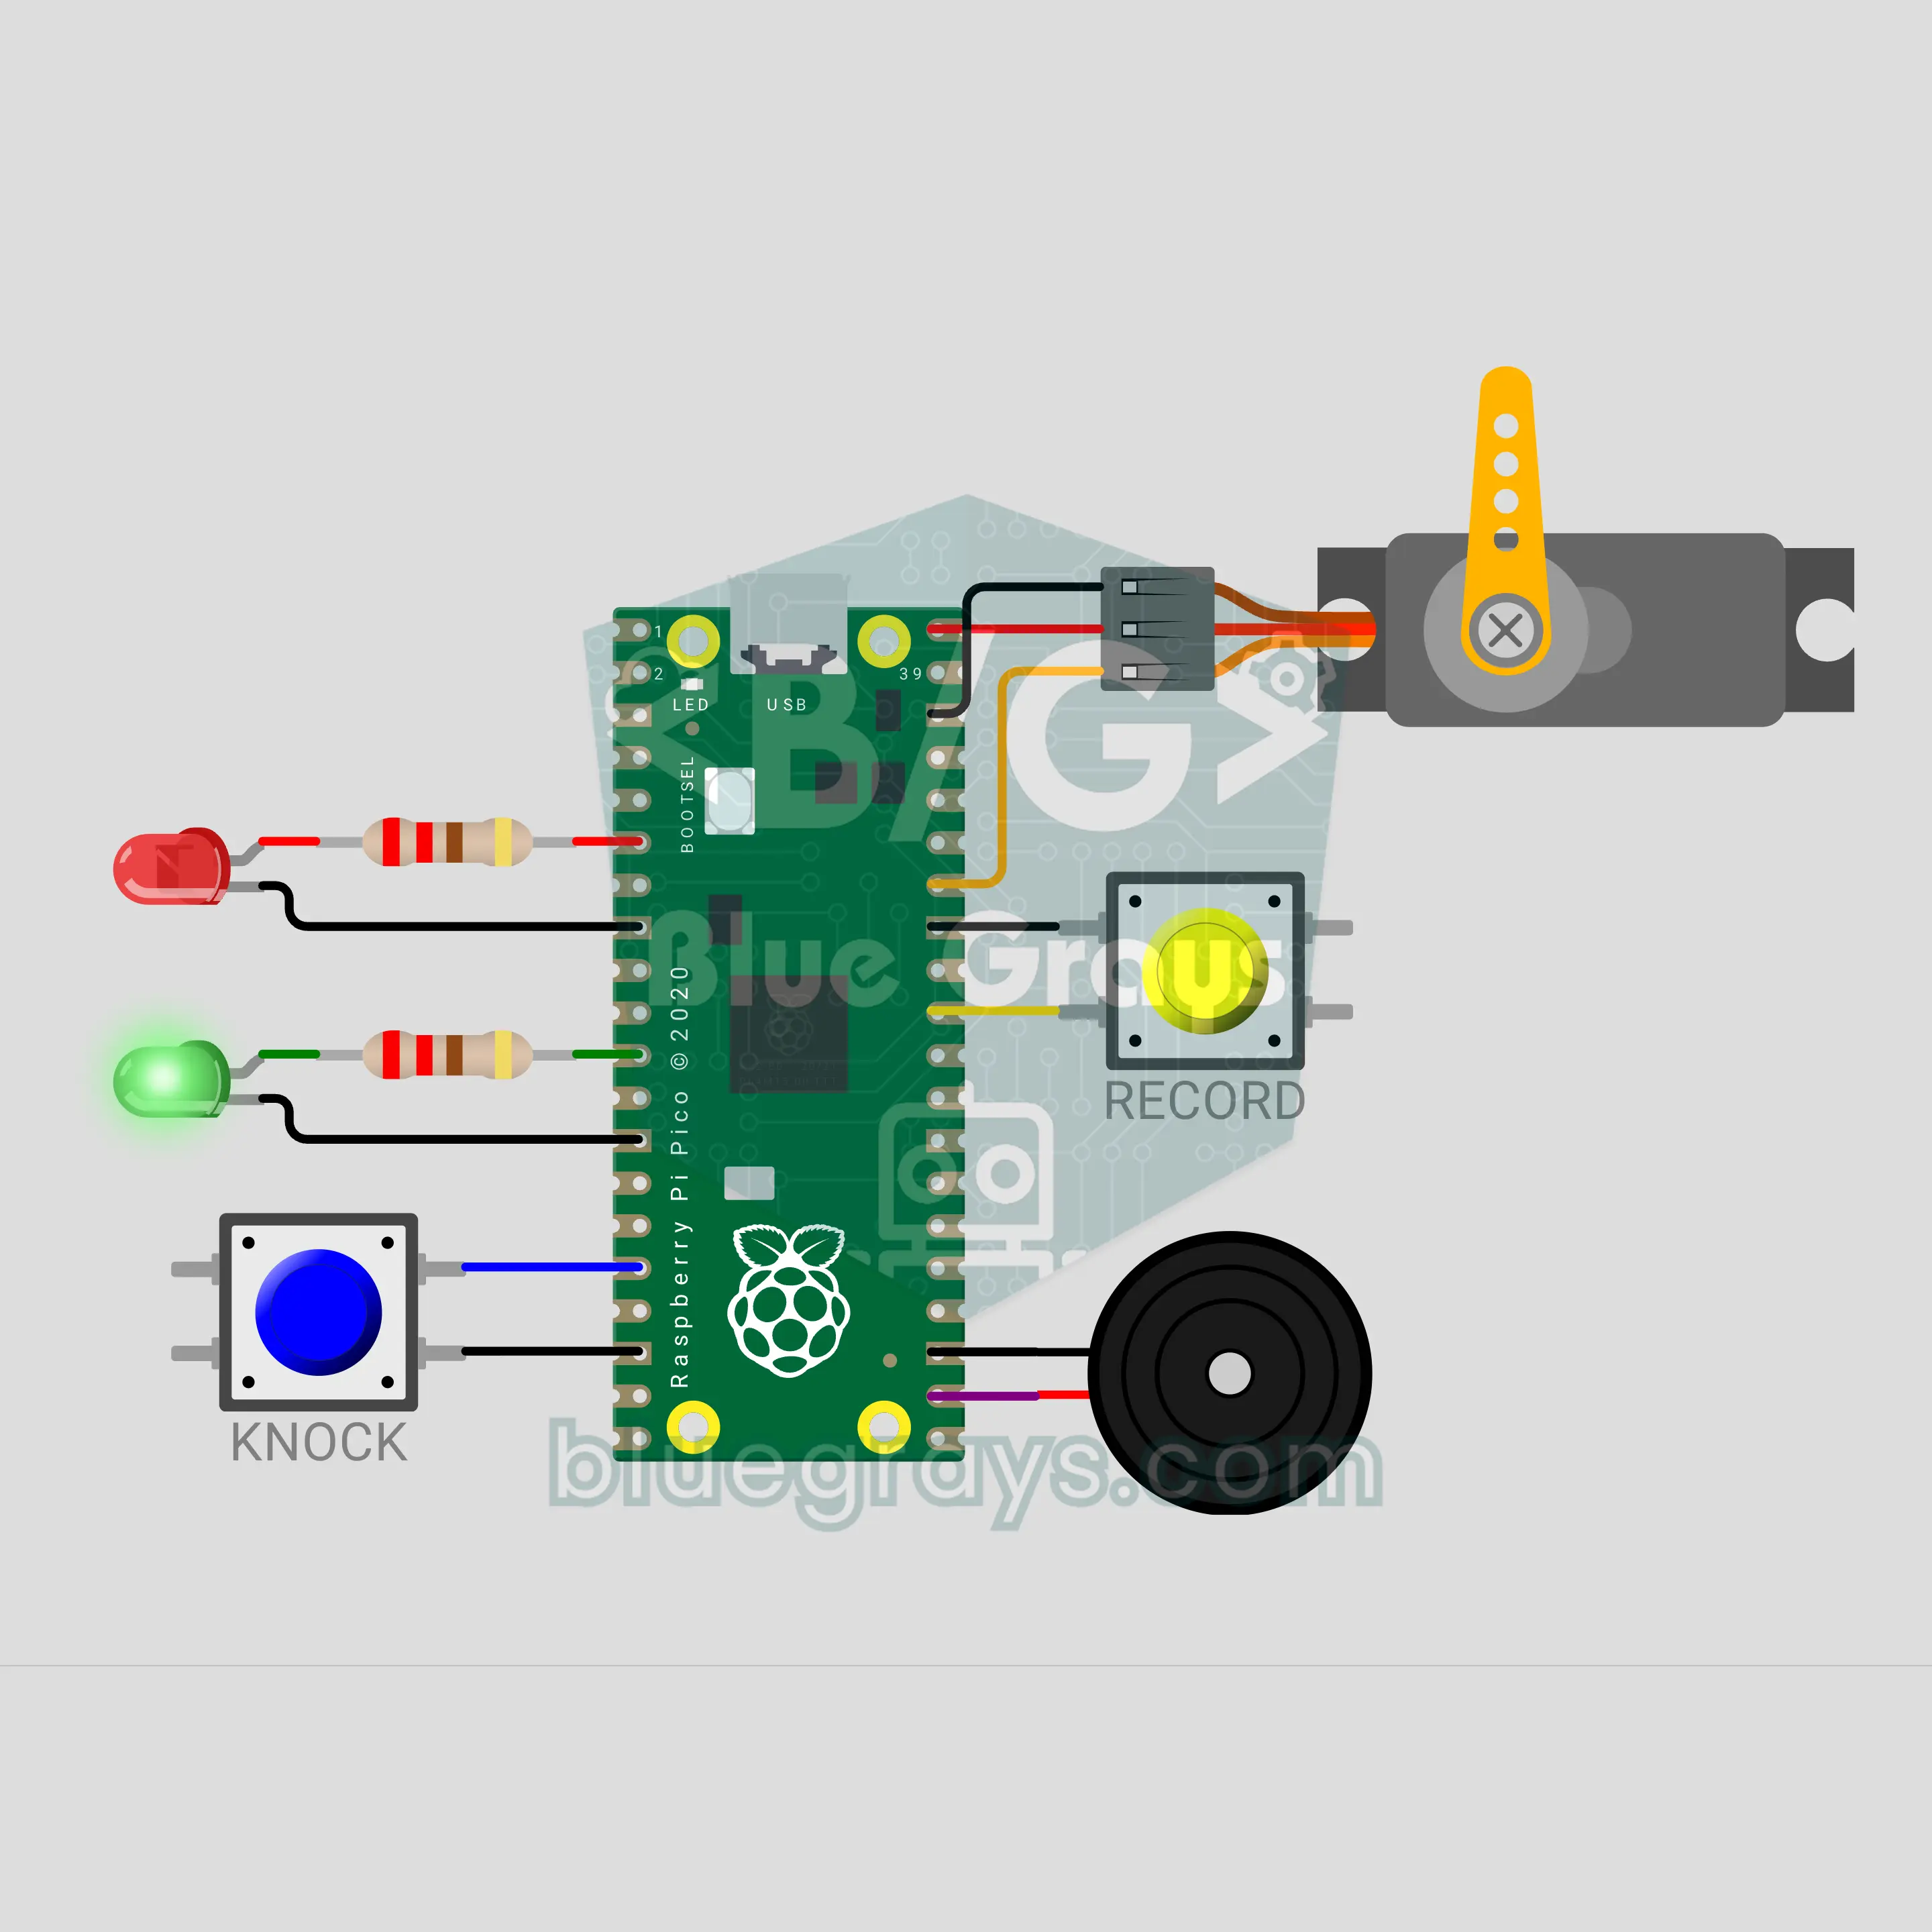
Zamek na tajne pukanie z Raspberry Pi Pico (serwo SG90 + 2 przyciski + 2 LED + buzzer)
Hasłem jest rytm, a nie liczba: zapukaj właściwy rytm w wieczko, a zasuwka się podniesie! Raspberry Pi Pico mierzy czas każdego puknięcia, skaluje każdą przerwę względem najdłuższej i porównuje wynik z zapisanym rytmem, więc nie ma znaczenia, czy pukasz szybko, czy wolno. Gdy rytm się zgadza, serwo SG90 podnosi zasuwkę, zapala się zielona dioda LED, a buzzer gra „ta-da”; 3 błędne próby z rzędu sprawiają, że zamek czeka 10 sekund. Gdy jest otwarty, przytrzymaj RECORD, żeby zapisać własny rytm.
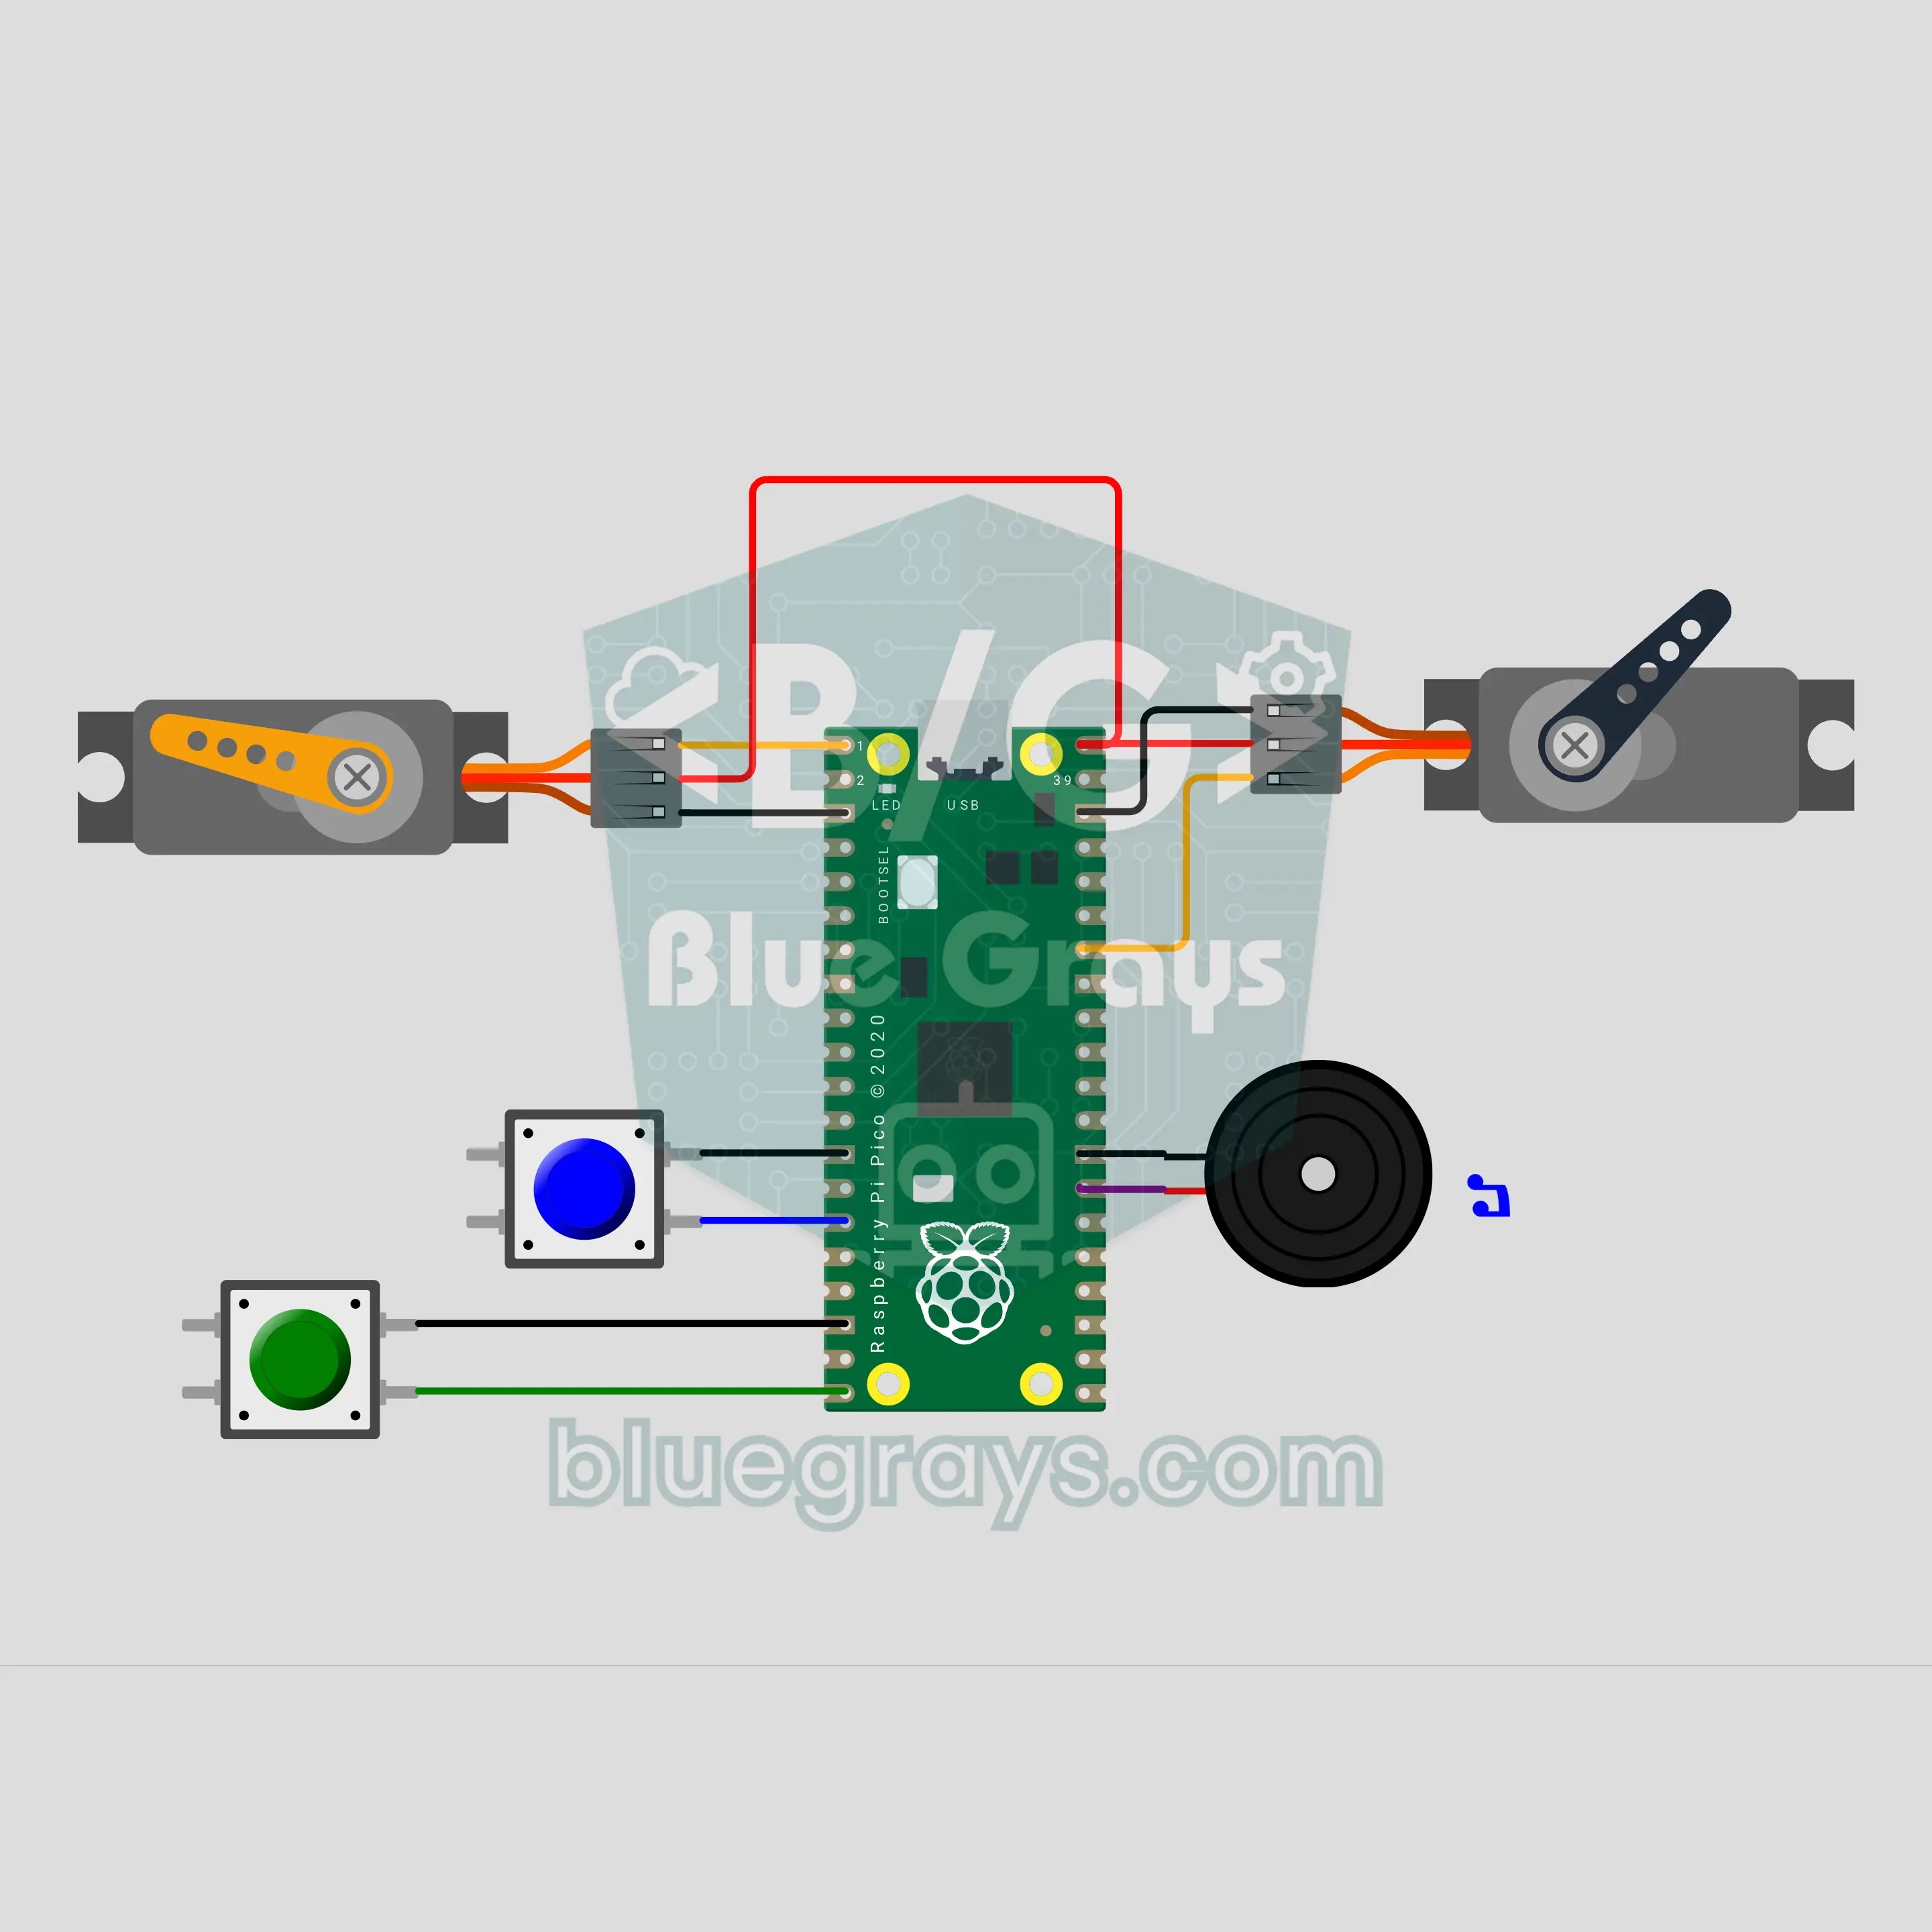
Zegar z kukułką z jedną wskazówką na Raspberry Pi Pico (2 serwa SG90 + 2 przyciski + buzzer)
Zegar z kukułką od babci, zbudowany na nowo z kartonu i dwóch serw! Raspberry Pi Pico samo odmierza czas; jedno serwo SG90 obraca jedyną wskazówkę po półokrągłej tarczy, drugie wypycha ptaszka z drzwiczek tyle razy, ile wskazuje godzina, a buzzer gra dwudźwiękowe „ku-ku”. O wpół do jest jedno „ku-ku”, a od 22:00 do 07:00 ptaszek wychodzi bezgłośnie. Dwa przyciski ustawiają czas; w trybie DEMO godzina mija w 10 sekund.
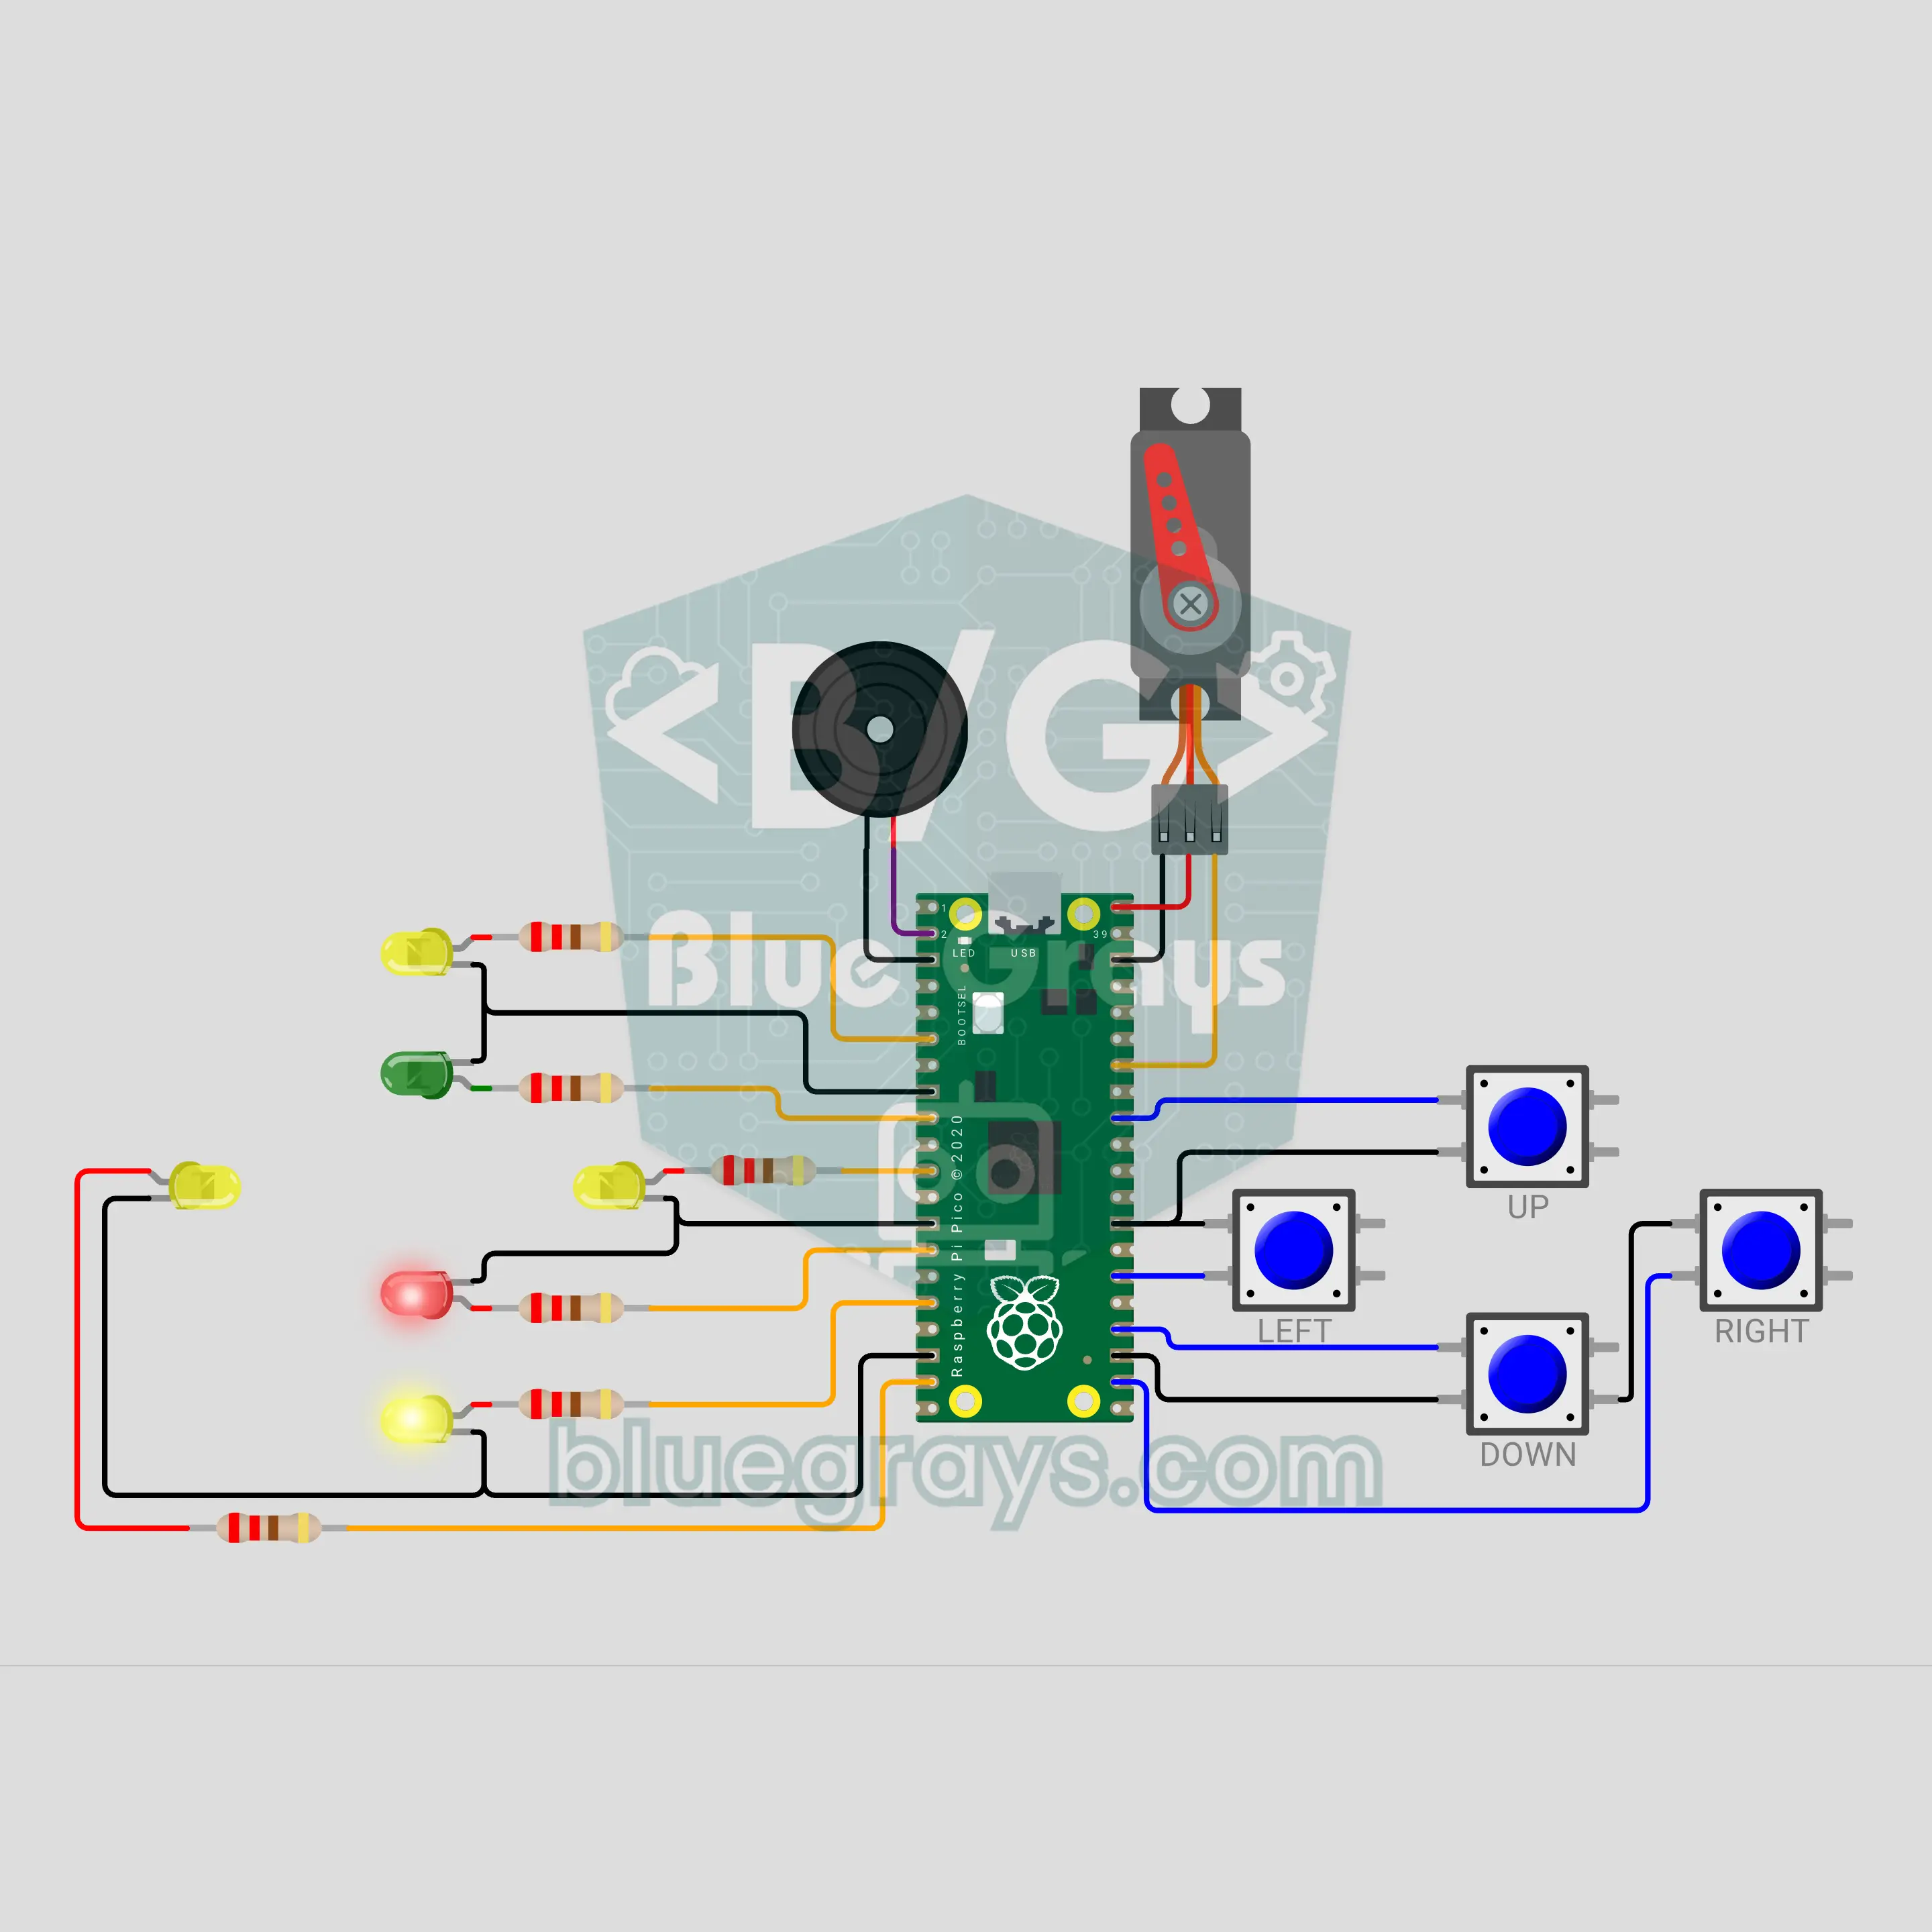
Gra na odwrót z Raspberry Pi Pico (6 LED + 4 przyciski + serwo + buzzer)
Zielone znaczy naciśnij w tę samą stronę, czerwone w przeciwną, a „bum” znaczy nie naciskaj wcale! 20-sekundowa gra na skupienie i refleks z Raspberry Pi Pico: jedna z 4 żółtych diod LED ułożonych w plus pokazuje kierunek, zielona albo czerwona dioda pośrodku pokazuje regułę, a ty odpowiadasz 4 przyciskami. Czas na odpowiedź skraca się po każdym trafieniu, a pułapki sprawdzają twój palec. Wynik rośnie na tarczy ze wskazówką na serwie, od TURTLE do LIGHTNING.
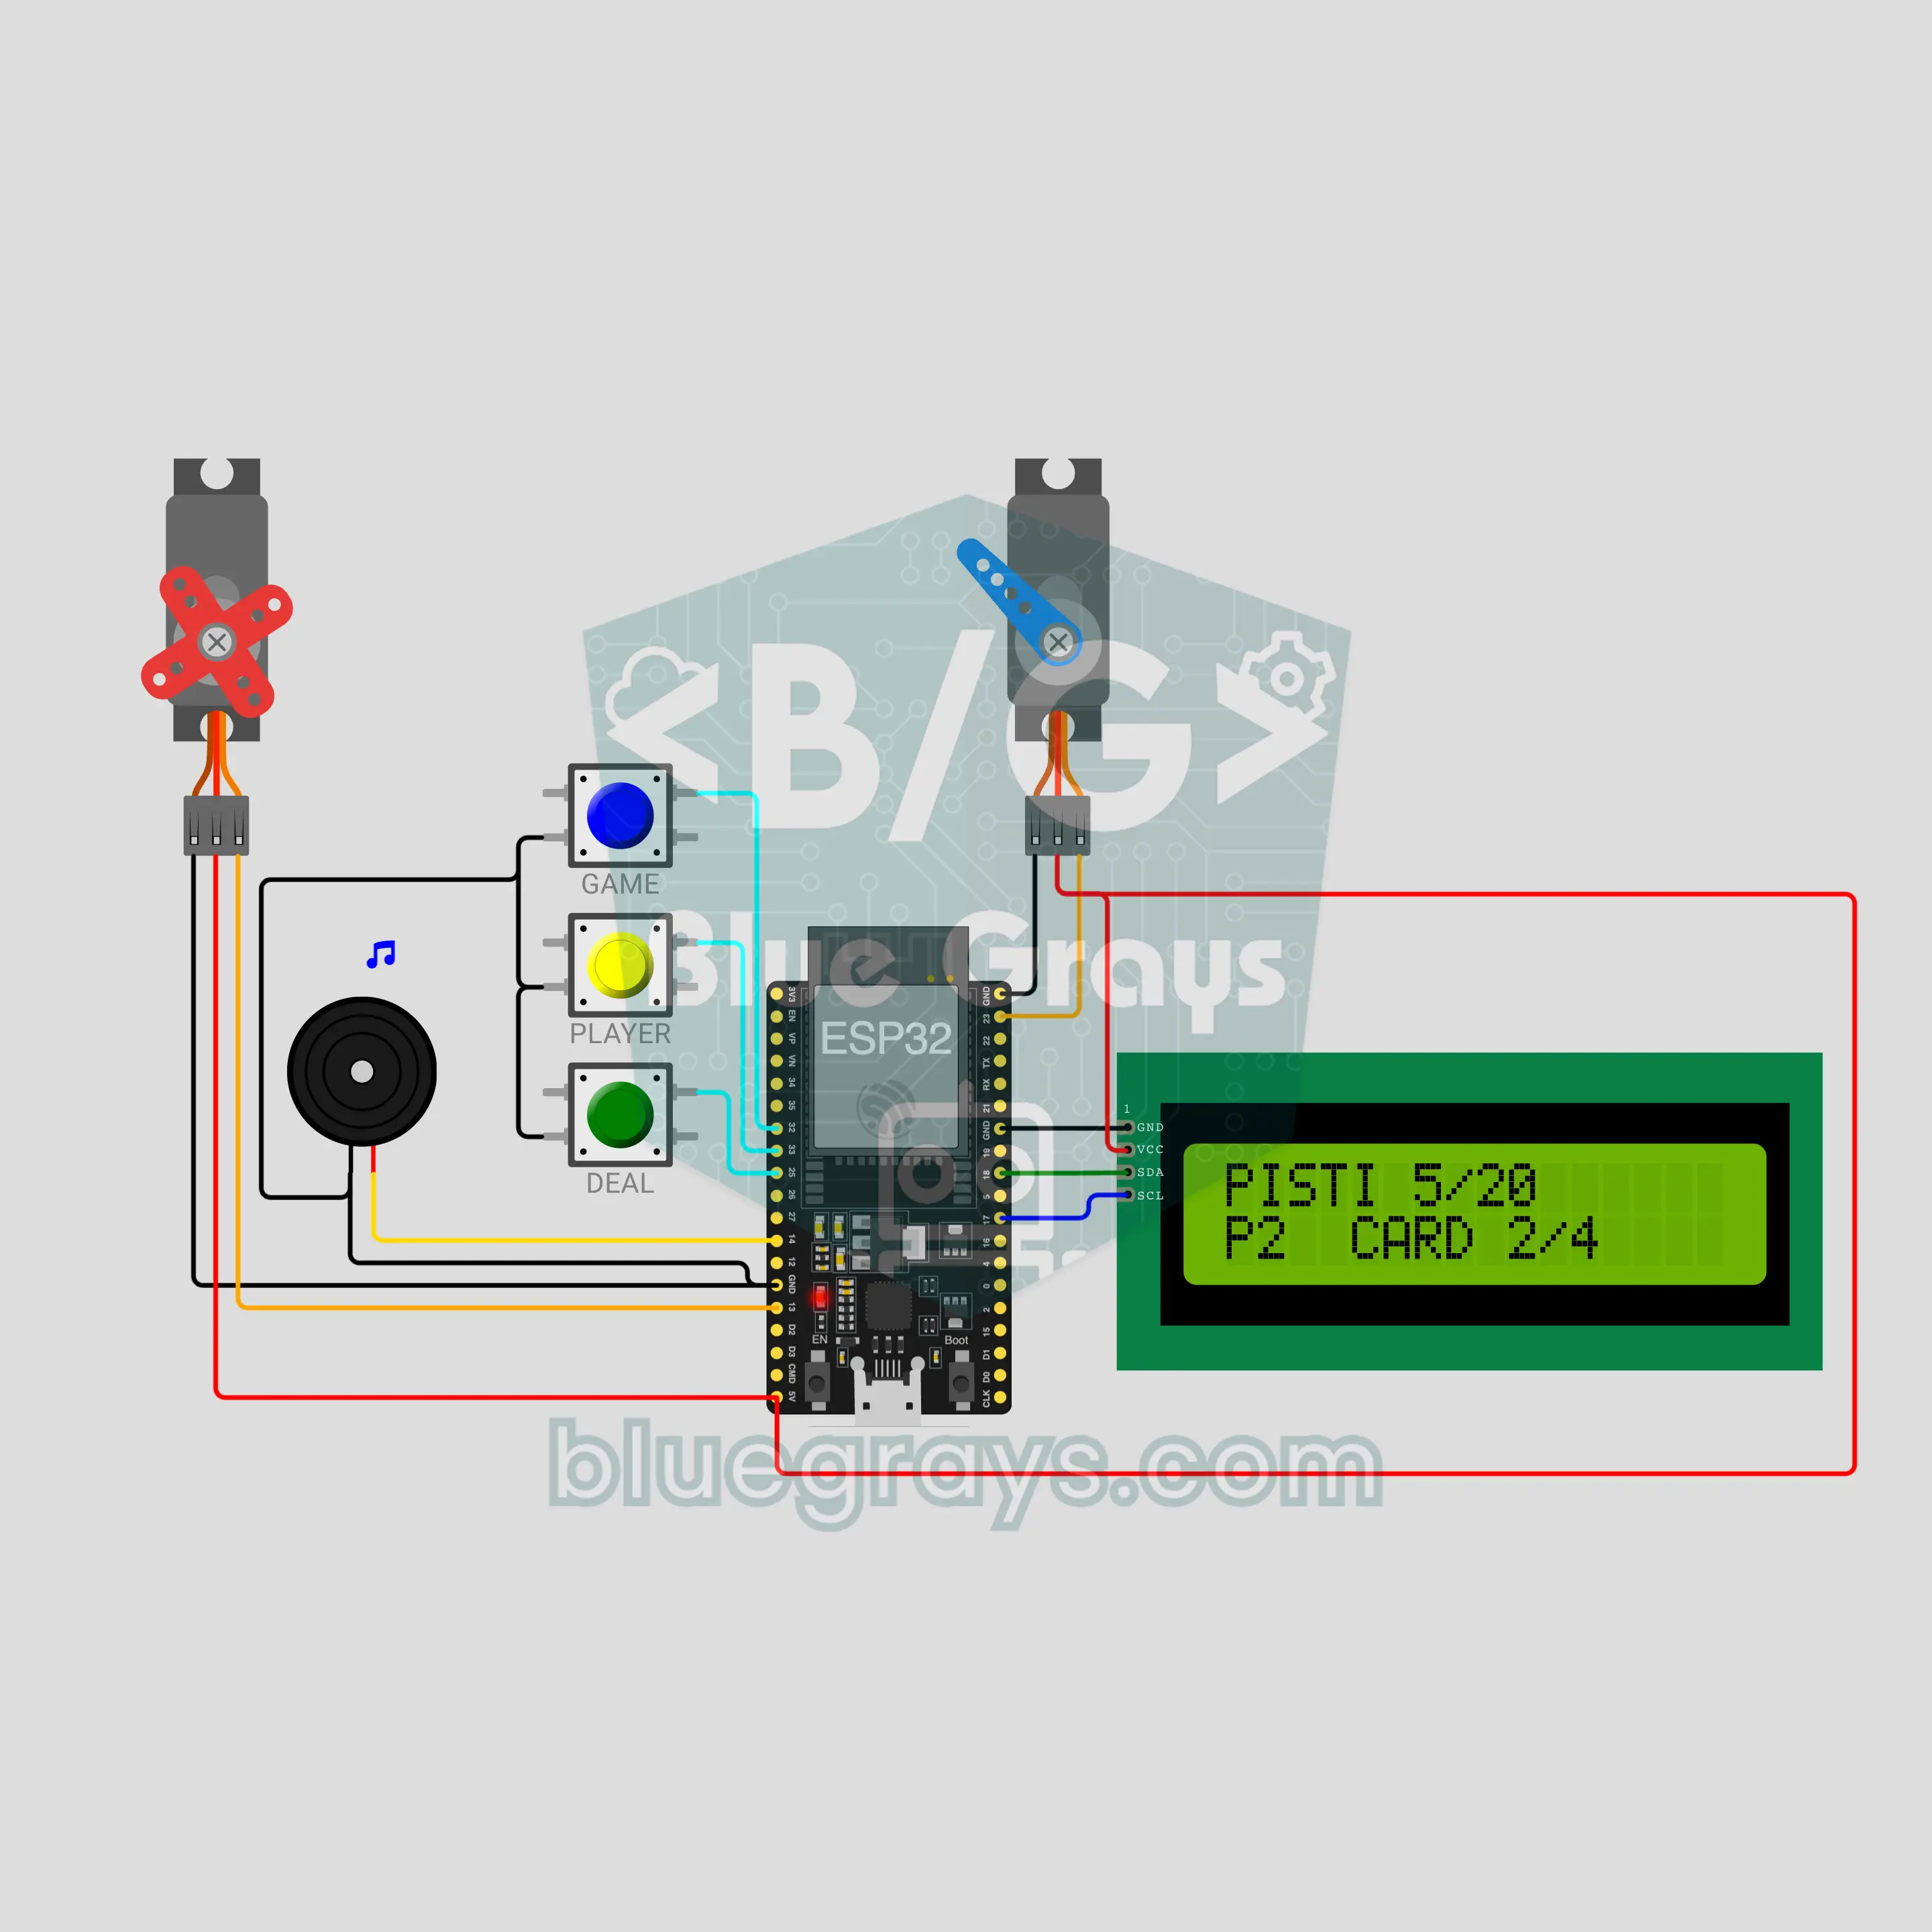
Robot do rozdawania kart na ESP32 (2 serwa + LCD I2C + buzzer)
Niech robot rozdaje karty na wieczorze gier! Serwo obrotowego talerza obraca się do następnego gracza, serwo ramienia popychacza zsuwa wierzchnią kartę z talii, a buzzer klika przy każdej karcie. Zna Pişti i Batak, dwie klasyczne tureckie gry karciane, oraz grę w dopasowywanie kolorów z 7 kartami dla każdego i jedną kartą odkrytą, dla 2–4 graczy, z losowym pierwszym graczem, pauzą, anulowaniem i regulacją prędkości. LCD I2C pokazuje, kto dostaje którą kartę i co zostało w talii.
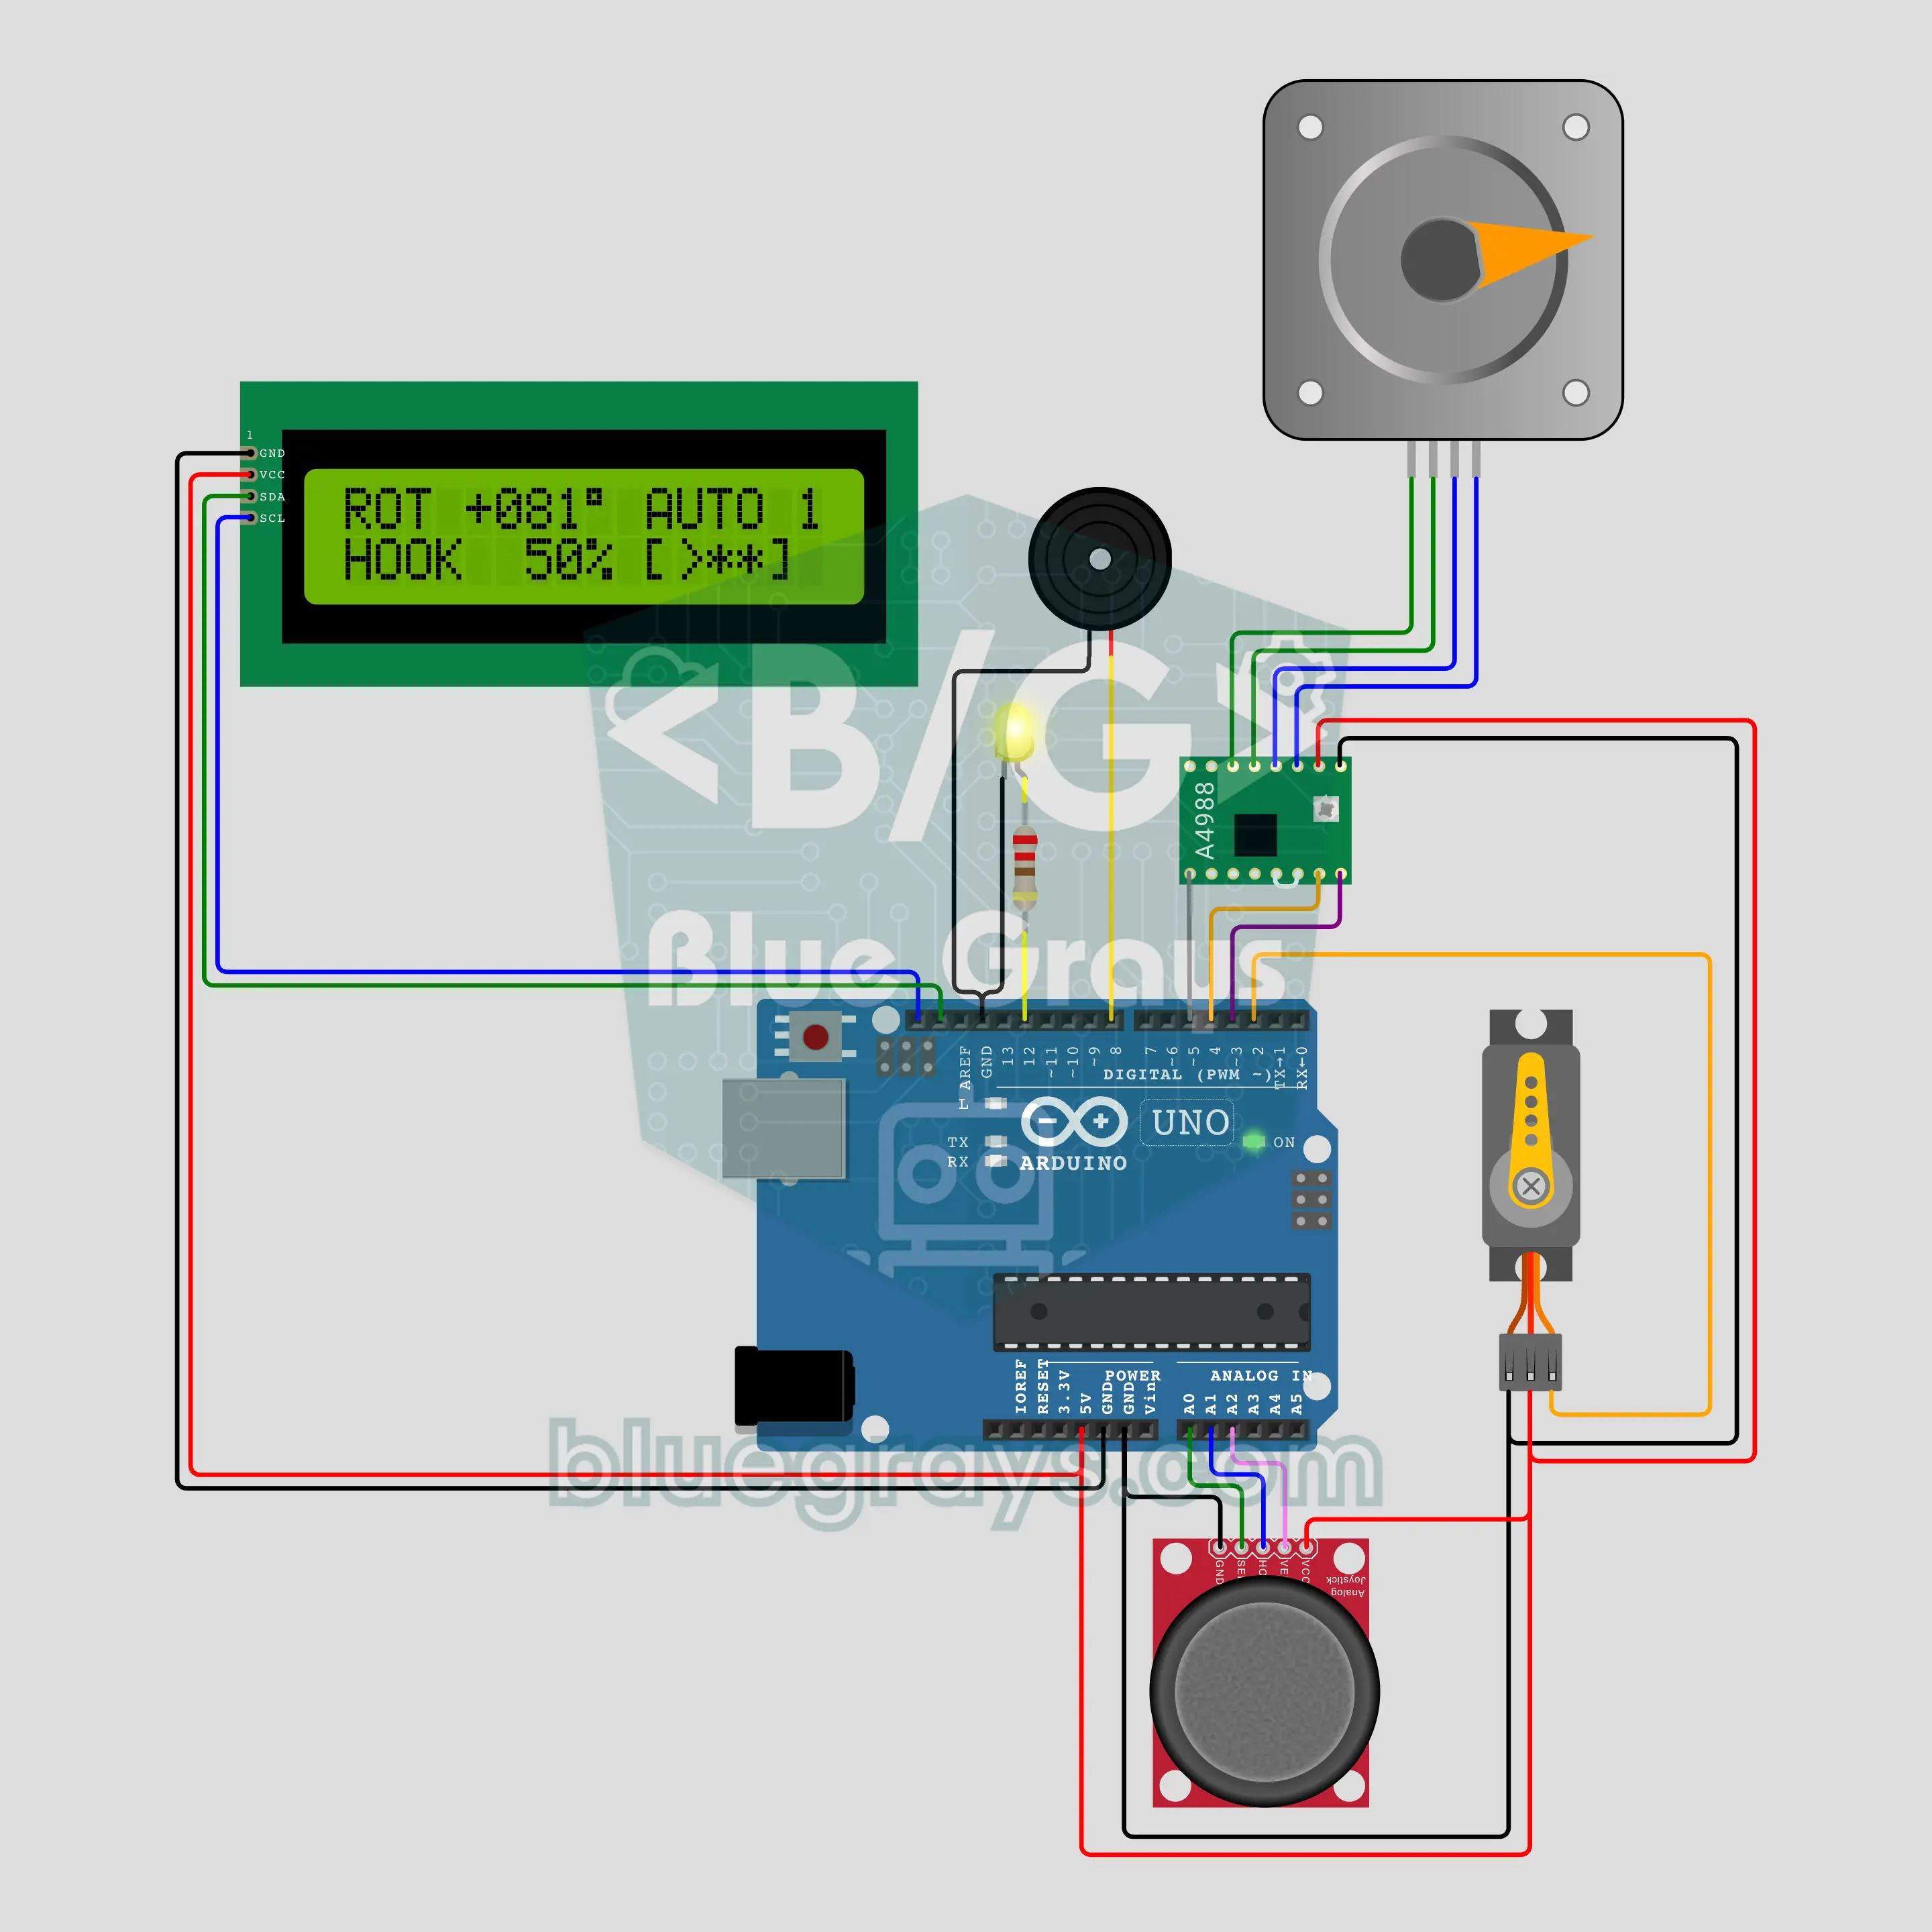
Żuraw wieżowy na Arduino (silnik krokowy NEMA 17 + A4988 + serwo + joystick + LCD I2C)
Żuraw wieżowy na biurko: silnik krokowy NEMA 17 ze sterownikiem A4988 obraca wieżę z rampą prędkości, serwo SG90 opuszcza i podnosi hak, a joystick służy jako dźwignia operatora. Obrót zatrzymuje się na ±170°; gdy wieża się obraca, miga żółty kogut, a buzzer robi „bip-bip”. Przycisk joysticka zapisuje 3 przystanki; długie naciśnięcie sprawia, że żuraw sam przenosi ładunek, a dotknięcie dźwigni oznacza STOP. LCD I2C pokazuje kąt, głębokość haka i przystanki.
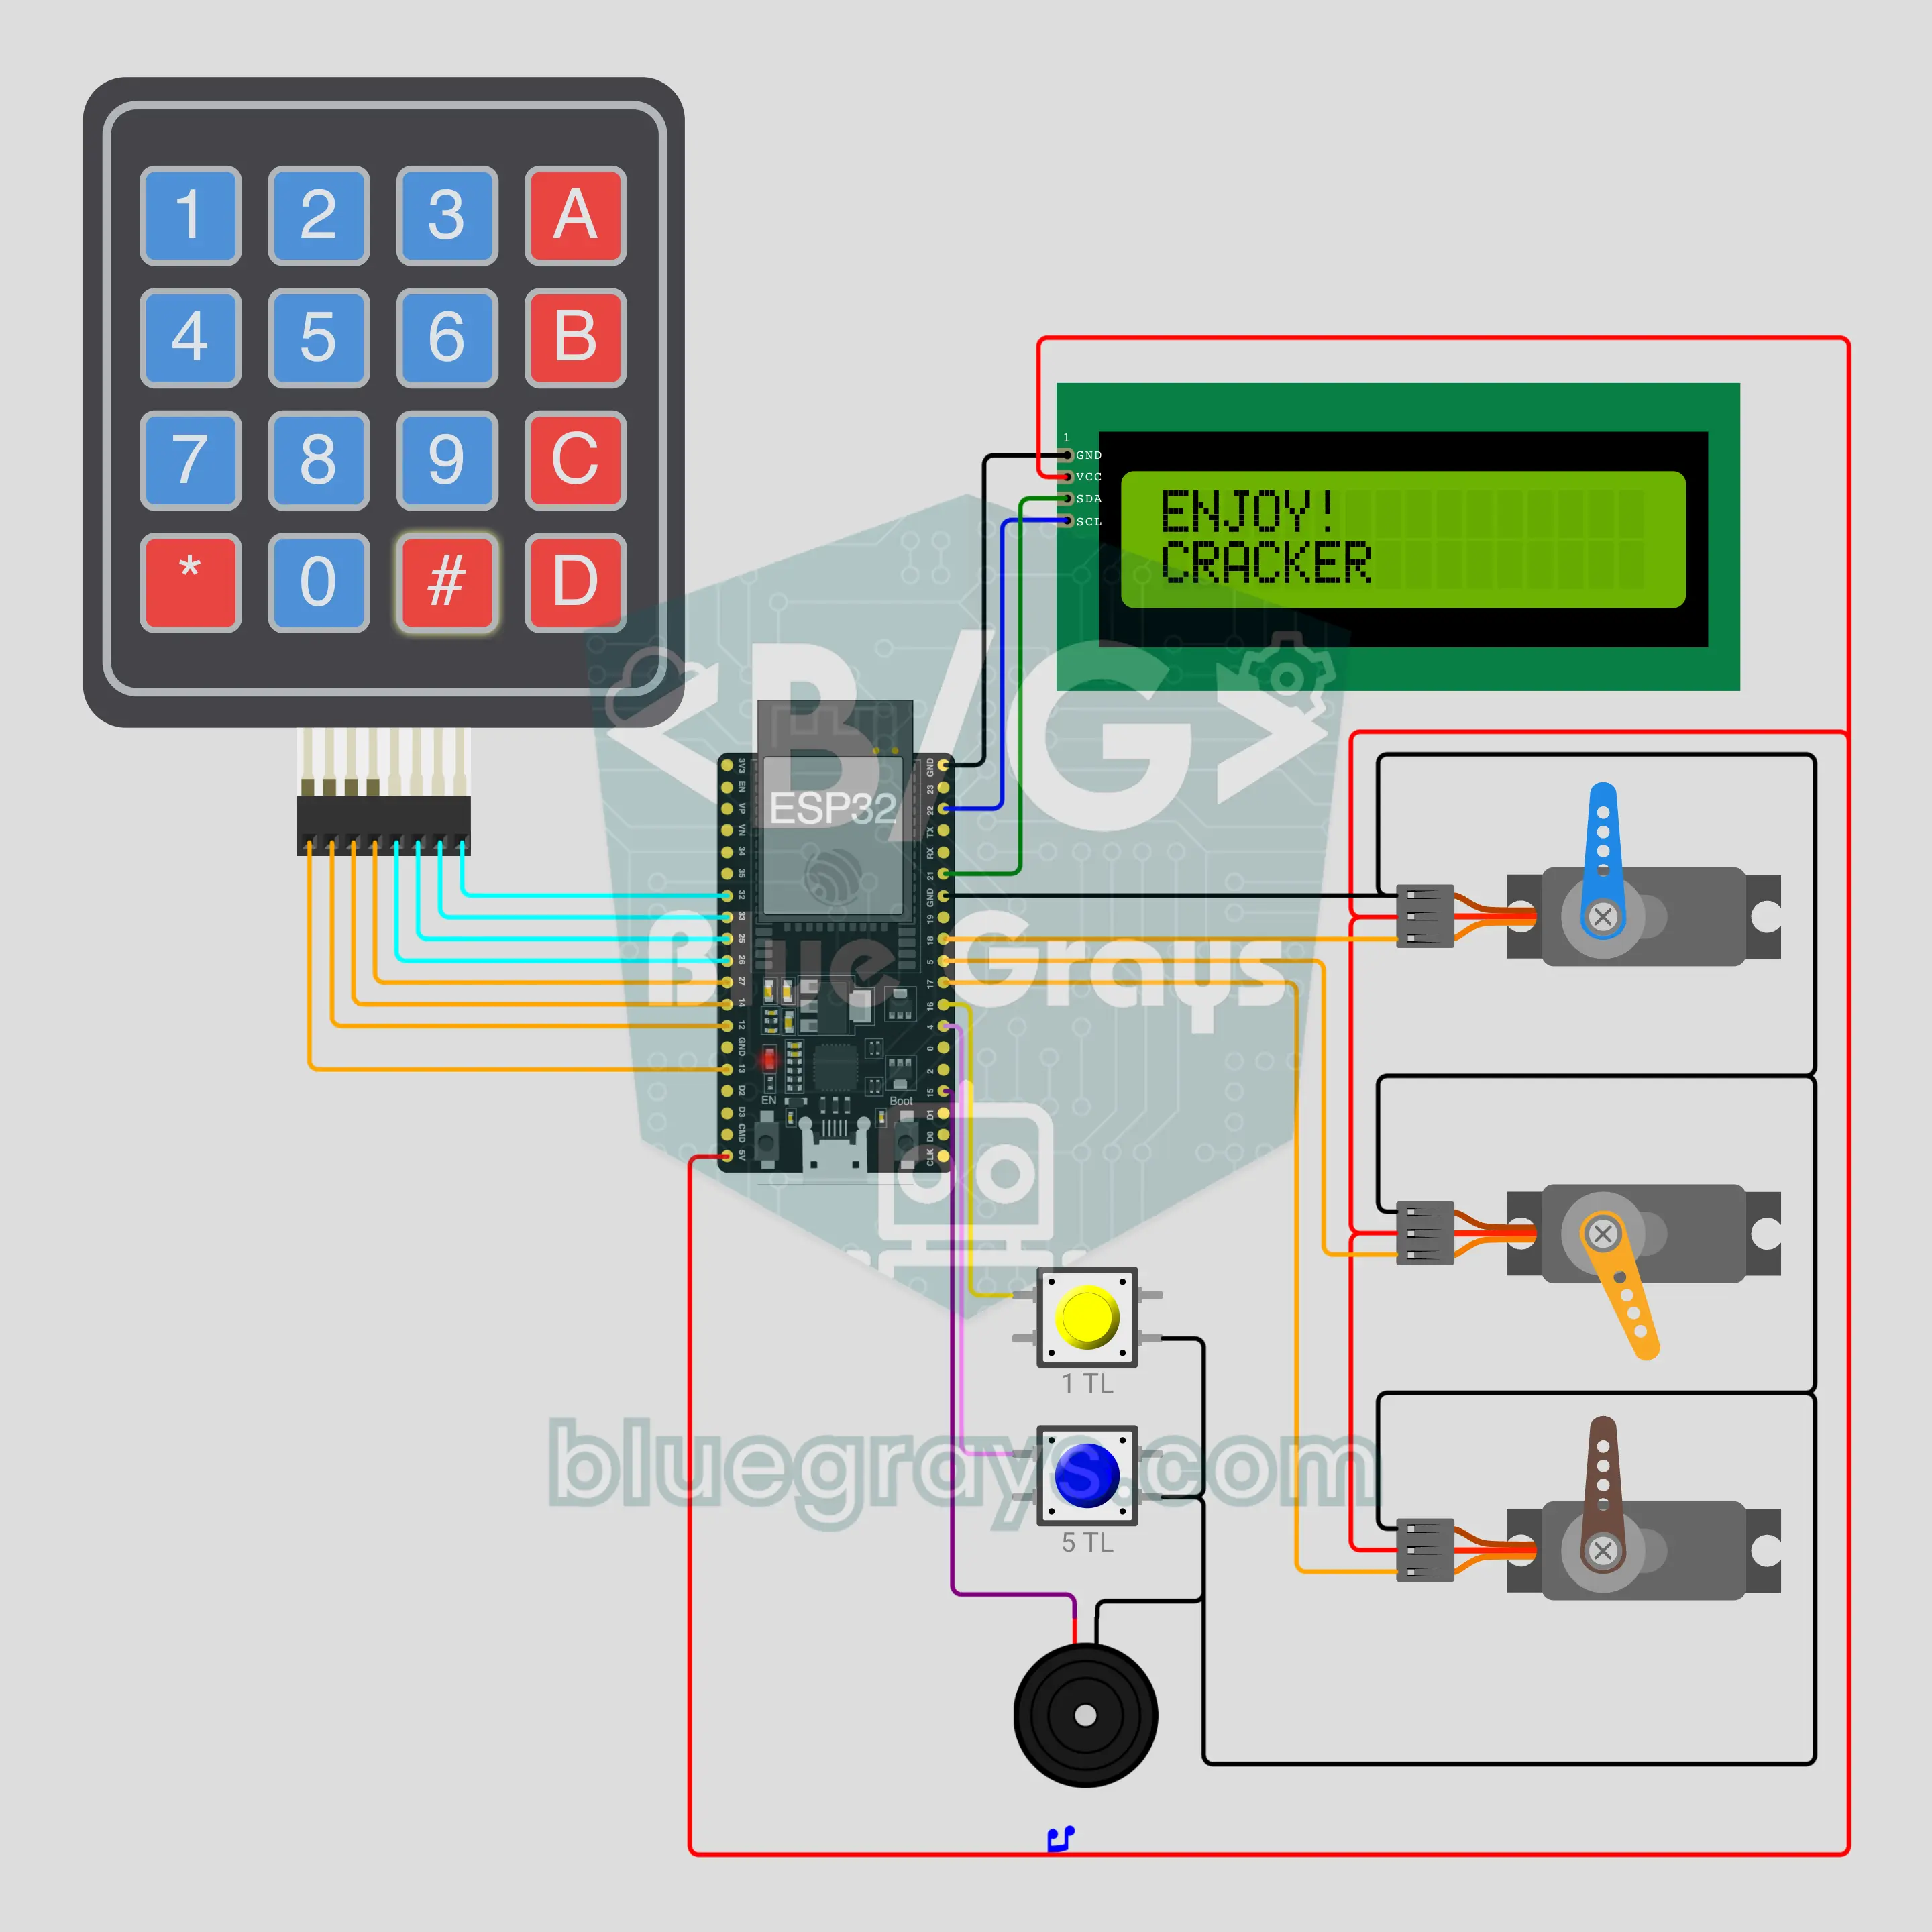
Automat z przekąskami na ESP32 (klawiatura matrycowa + LCD I2C + 3 serwa + buzzer)
Mini automat ze szkolnej stołówki na twoim biurku! Przyciski 1 i 5 lir dodają kredyt, przekąskę wybierasz na klawiaturze 4x4, a jeśli kredytu wystarczy, serwo danej półki obraca ramię popychacza i zrzuca produkt. Reszta jest wydawana w jak najmniejszej liczbie monet na LCD I2C, z brzęknięciem przy każdej monecie. Liczy w lirach tureckich i łatwo przestawić go na twoje monety; kod serwisowy otwiera uzupełnianie zapasów, raport sprzedaży i ceny.
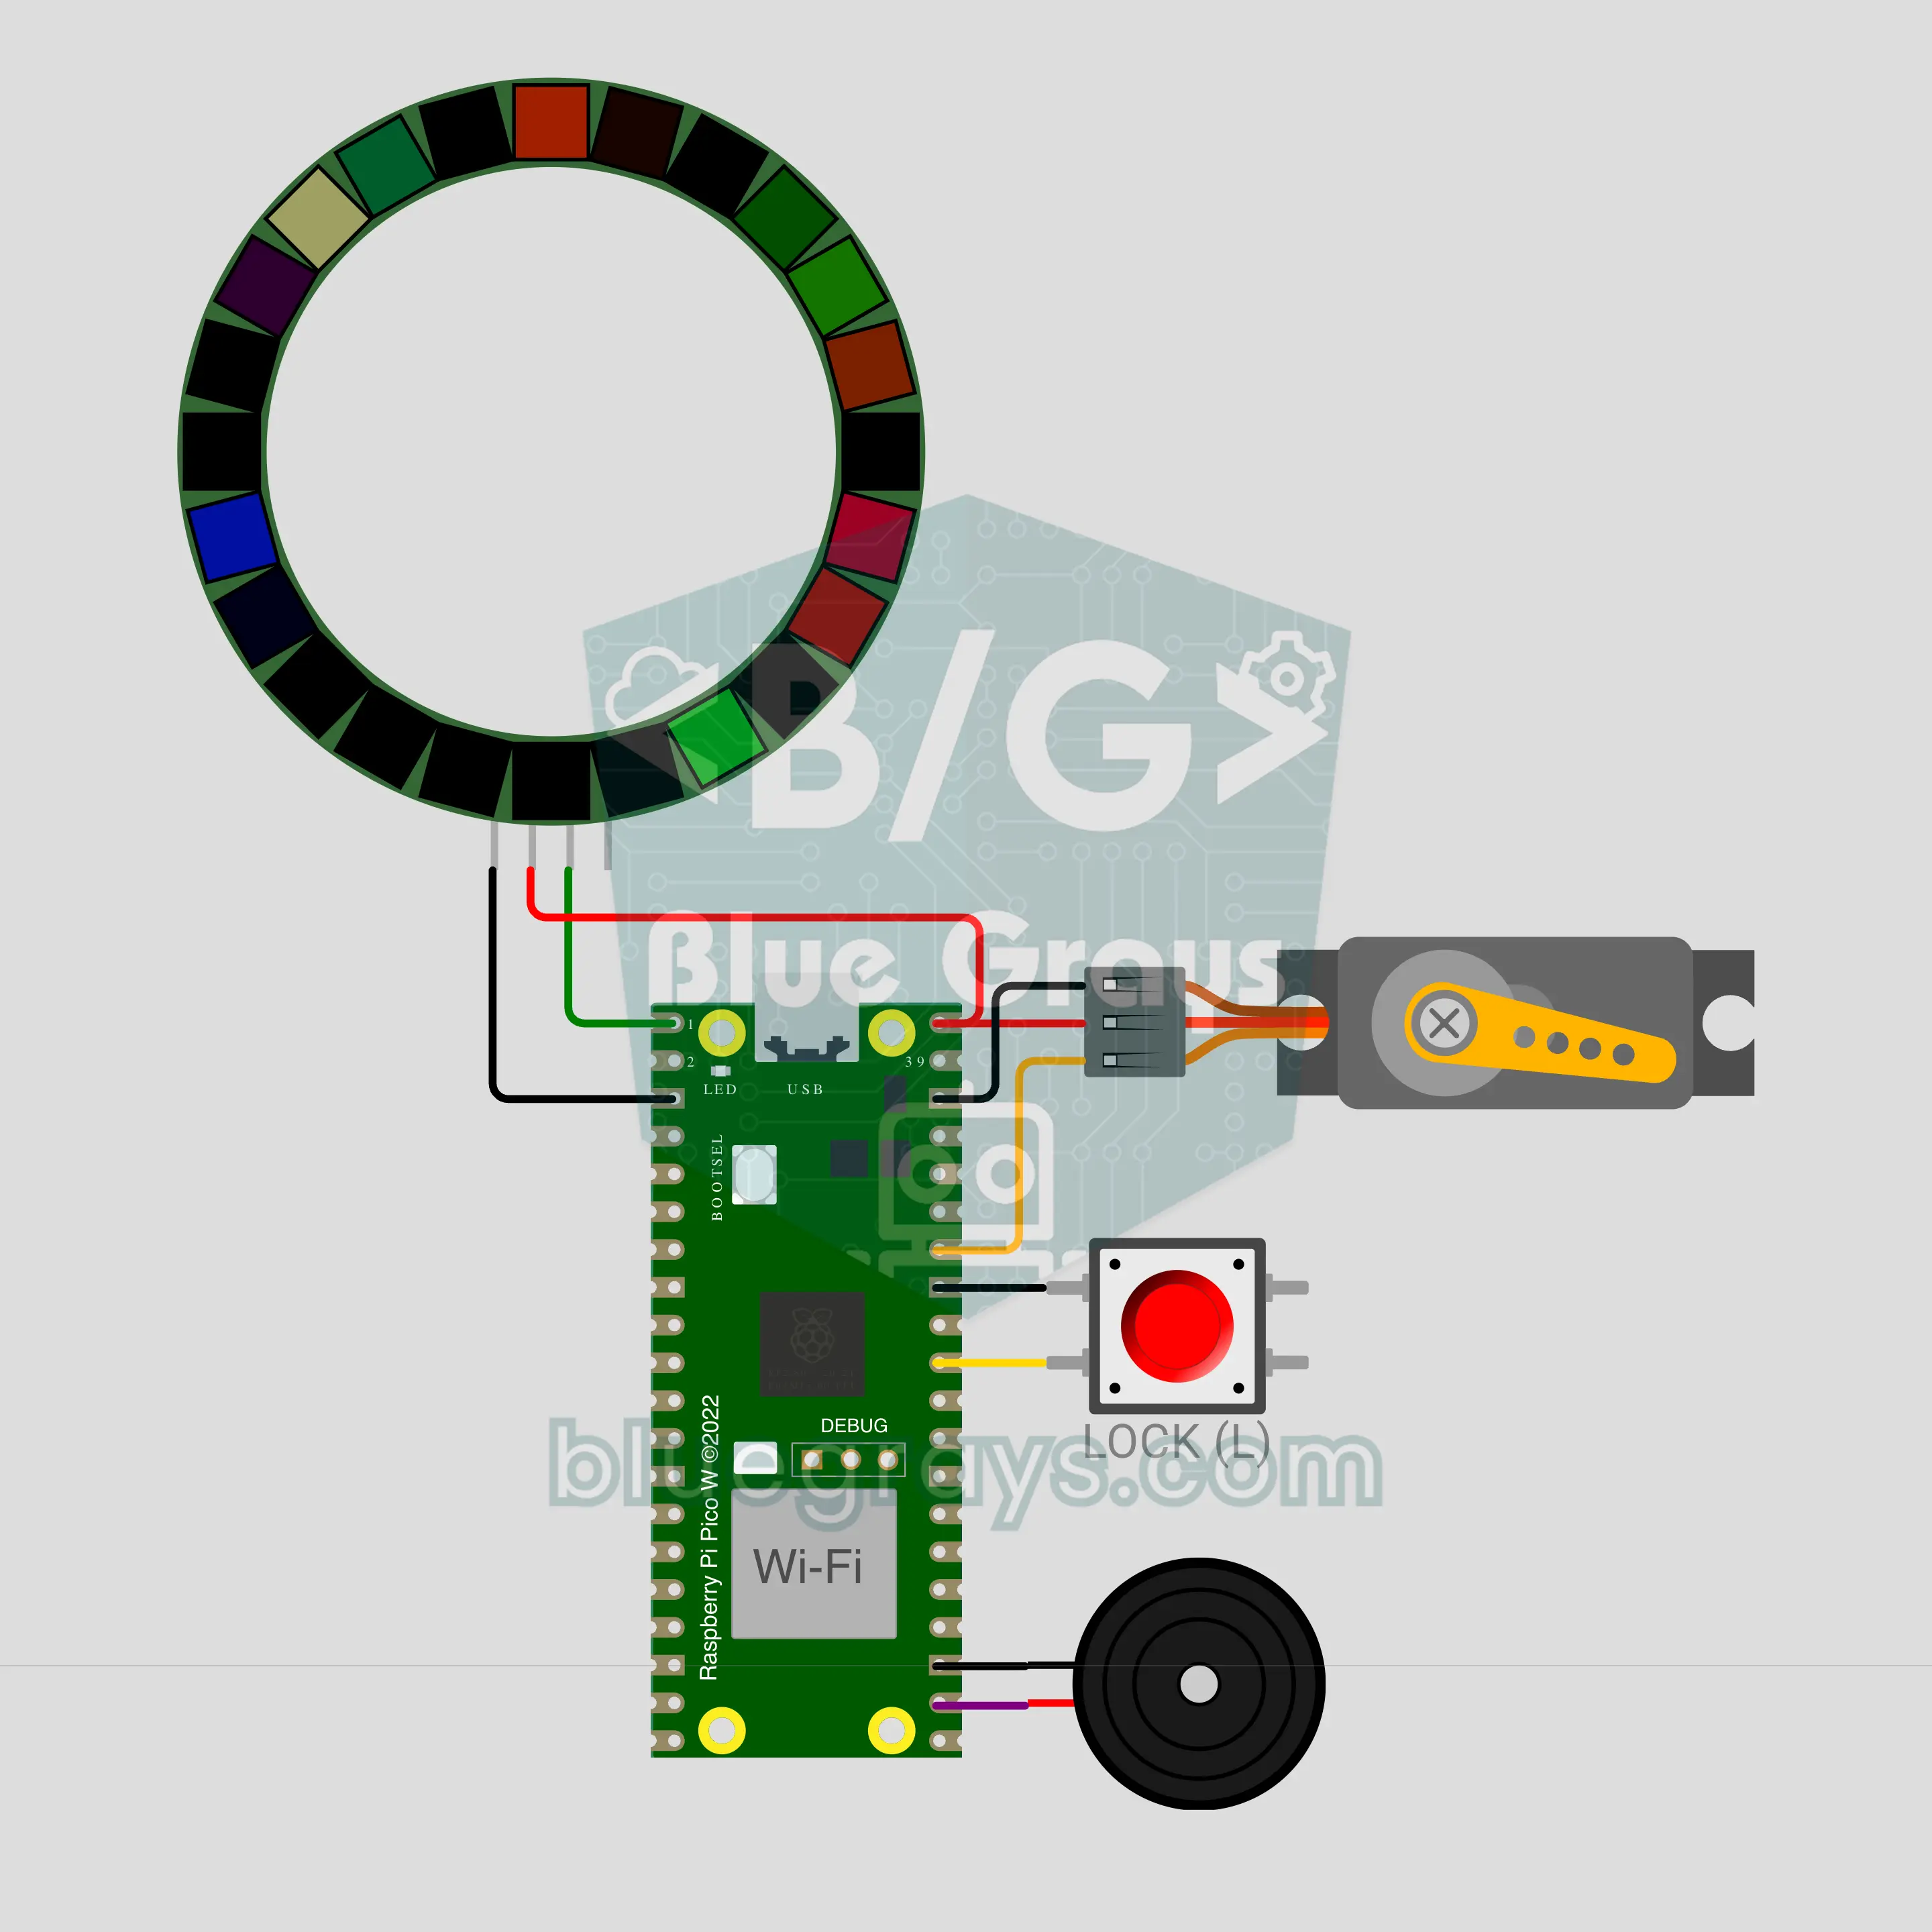
Pudełko na prezent otwierane zdalnie z Raspberry Pi Pico W (serwo SG90 + pierścień LED + MQTT + buzzer)
Zamknij prezent w pudełku, a klucz trzymaj w telefonie! Raspberry Pi Pico W trzyma wieczko zatrzaskiem na serwie SG90; gdy z dowolnej aplikacji MQTT na telefonie przyjdzie właściwy kod, pudełko otwiera się z melodią, a na pierścieniu 24 LED wybuchają fajerwerki. Jeśli chcesz, dodaj blokadę czasową: pudełko pobiera czas z internetu, pozostaje zamknięte do północy w sylwestra i odlicza na pierścieniu. Trzy błędne kody oznaczają 60 sekund blokady.

Balansowanie kulki na belce z PID na ESP32 (HC-SR04 + serwo + LCD I2C + 3 potencjometry)
Klasyczne doświadczenie z automatyki na twoim biurku: serwo przechyla belkę, a PID utrzymuje kulkę w punkcie docelowym. Trzy potencjometry zmieniają Kp, Ki i Kd na żywo: z samym P kulka się kołysze, D tłumi kołysanie, a I znosi lekkie przechylenie belki, więc kulka ląduje dokładnie w celu. LCD I2C pokazuje belkę, kulkę i cel oraz czas ustalania i przeregulowanie. W trybie SIM kulka toczy się w modelu fizycznym, a w trybie REAL mierzy ją HC-SR04.