
Сервопривод MG90S и Arduino: сравнение с SG90, подключение, калибровка
MG90S с Arduino: металлические шестерни против SG90, момент 2,2 kg·cm, цвета проводов, калибровка в диапазоне 500–2400 µs, питание и код для Uno, ESP32 и Pico.

Сервопривод MG90S — микросервопривод размером с SG90, но с металлическими шестернями: корпус весом 13,4 г развивает момент удержания 1,8 kg·cm при 4,8 V и 2,2 kg·cm при 6 V и гораздо лучше переносит удары, столкновения манипулятора и случайный проворот рукой, чем SG90 с пластиковыми шестернями. Использовать сервопривод MG90S с Arduino так же просто, как SG90: те же три провода, та же библиотека Servo и тот же сигнал 50 Hz. Отличия в деталях: он потребляет чуть больше тока, диапазон импульсов отличается от экземпляра к экземпляру, а для точных углов нужна калибровка.
В этом руководстве характеристики MG90S сравниваются с SG90 и MG996R, разобраны цвета проводов и подключение к Arduino Uno, ESP32 и Raspberry Pi Pico. Затем станет понятно, как диапазон импульсов 500–2400 µs превращается в угол, как найти пределы своего сервопривода через монитор порта и как исправить ошибки угла калибровкой по трём точкам. Последние разделы посвящены расчёту отдельного источника питания, управлению с телефона через ESP32, коду MicroPython для Pico и тому, каким суставам манипулятора подходит MG90S.
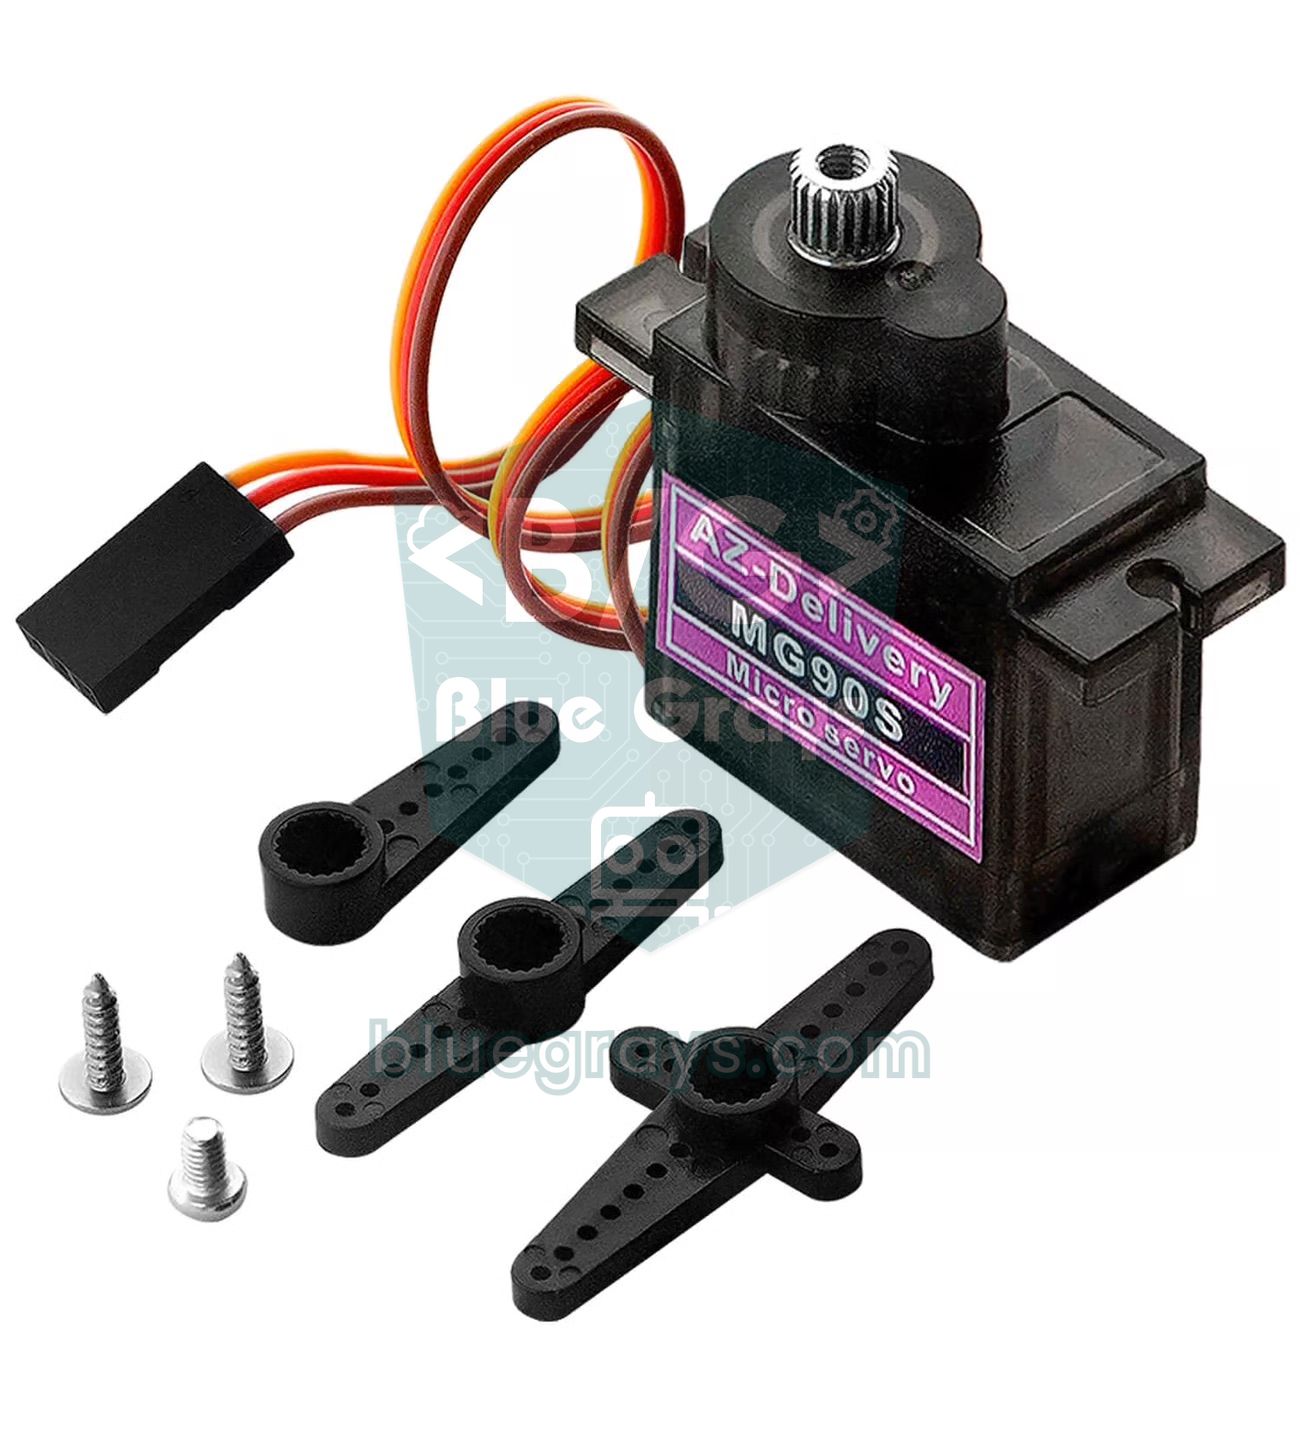
Что такое сервопривод MG90S и как он работает?
Внутри MG90S небольшой мотор постоянного тока, металлический редуктор, который замедляет мотор и умножает момент, потенциометр, измеряющий угол выходного вала, и плата управления, которая всем этим командует. Каждые 20 мс (50 Hz) плата измеряет ширину импульса на сигнальном проводе, сравнивает её с углом от потенциометра и вращает мотор, пока разница не исчезнет. Импульс около 1500 µs означает среднее положение; более короткие импульсы поворачивают вал в одну сторону, более длинные — в другую. Мёртвая зона 5 µs по даташиту вдвое меньше 10 µs у SG90, поэтому MG90S реагирует на меньшие изменения импульса и точнее держит положение. Основы работы сервоприводов разобраны в статье Что такое сервопривод?.
| Характеристика | Значение |
|---|---|
| Рабочее напряжение | 4,8–6 V |
| Момент удержания | 1,8 kg·cm (4,8 V), 2,2 kg·cm (6 V) ≈ 0,18–0,22 N·m |
| Скорость (на 60°) | 0,10 s (4,8 V), 0,08 s (6 V) |
| Ток покоя | Около 5–10 mA (вал неподвижен, без нагрузки) |
| Ток при движении | Около 120–250 mA (без нагрузки) |
| Ток при заклинивании | Около 0,7–1 A |
| Мёртвая зона | 5 µs |
| Поворот | Около 180° при 500–2400 µs (зависит от экземпляра) |
| Сигнал | 50 Hz (период 20 мс), положение задаётся шириной импульса |
| Шестерни | Металлические шестерни, подшипник на выходном валу |
| Вес и размеры | 13,4 g, 22,8 × 12,2 × 28,5 mm |
| Кабель | Около 25 см; коричневый GND, красный плюс, оранжевый сигнал |
| Рабочая температура | 0–55 °C |
MG90S против SG90: шестерни, момент и ток
Снаружи два сервопривода почти одинаковы: крепёжные отверстия, ширина корпуса и качалки совместимы, так что MG90S можно поставить прямо в крепление для SG90. Настоящее отличие внутри. Пластиковые шестерни SG90 проскакивают зубьями и ломаются, когда манипулятор во что-то упирается или вал проворачивают рукой; металлические шестерни MG90S обычно переносят такой же удар без последствий. При 6 V момент растёт с 1,8 до 2,2 kg·cm, а время поворота на 60 градусов снижается до 0,08 секунды. Взамен MG90S примерно на 4,4 грамма тяжелее, при заклинивании потребляет чуть больше тока и обычно стоит в два-три раза дороже SG90. У металлических шестерён также бывает небольшой люфт; на точном манипуляторе это проявляется как градус-два свободного хода при смене направления нагрузки.
| Характеристика | SG90 | MG90S | MG996R |
|---|---|---|---|
| Шестерни | Пластик | Металл | Металл, два подшипника |
| Момент удержания | 1,8 kg·cm (4,8 V) | 1,8 kg·cm (4,8 V), 2,2 kg·cm (6 V) | 9,4 kg·cm (4,8 V), 11 kg·cm (6 V) |
| Скорость (на 60°) | 0,10 s (4,8 V) | 0,10 s (4,8 V), 0,08 s (6 V) | 0,17 s (4,8 V), 0,14 s (6 V) |
| Мёртвая зона | 10 µs | 5 µs | 5 µs |
| Вес | 9 g | 13,4 g | 55 g |
| Размеры | 22,2 × 11,8 × 31 mm | 22,8 × 12,2 × 28,5 mm | 40,7 × 19,7 × 42,9 mm |
| Рабочее напряжение | 4,8–6 V | 4,8–6 V | 4,8–7,2 V |
| Ток при заклинивании | Около 0,6–0,75 A | Около 0,7–1 A | 2,5 A (6 V) |
| Ударостойкость | Низкая, шестерни легко срезаются | Хорошая | Очень хорошая |
| От пина 5V Arduino | Один сервопривод, лёгкая нагрузка | Один сервопривод, лёгкая нагрузка | Нет, только внешний источник |
| Типичное применение | Первые опыты, лёгкие крышки | Запястье, захват, pan-tilt, маленькие роботы | Плечо манипулятора, тяжёлая крышка, рулевое управление |


Для выбора сначала посчитай нужный момент: это вес груза, умноженный на расстояние до вала. Груз 100 г в 5 см от вала требует 0,1 × 5 = 0,5 kg·cm. При 5 V MG90S даёт около 2 kg·cm, но это предел удержания, при котором вал останавливается; при длительной работе не больше половины, около 1 kg·cm, — так сервопривод не греется, а шестерни служат дольше. По этому правилу MG90S уверенно держит до 200 г на конце плеча 5 см и до 100 г на конце плеча 10 см. Если нужно больше 1 kg·cm, переходи на сервопривод MG996R; для экспериментов или поворота детали в несколько граммов хватит SG90.
Цвета проводов и подключение MG90S
Три провода MG90S окрашены по схеме TowerPro. Некоторые производители используют другие цвета, но порядок почти всегда тот же, с плюсом посередине. Если разъём вставлен наоборот, сервопривод обычно не портится, а просто не работает; всё равно сразу исправь, потому что ток земли сервопривода пытается пройти через сигнальный пин Arduino.
| Провод (TowerPro) | Назначение | Другие марки | Куда подключать |
|---|---|---|---|
| Коричневый | GND (минус) | Чёрный | Минус источника и GND Arduino |
| Красный | Плюс (4,8–6 V) | Красный | 5 V или плюс внешнего источника 5–6 V |
| Оранжевый | Сигнал (ШИМ) | Жёлтый или белый | Цифровой пин платы |
| Подключение | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| Оранжевый (сигнал) | D9 | GPIO 18 | GP15 |
| Красный (плюс): один сервопривод, лёгкая нагрузка | Пин 5V | Пин 5V (VIN), от USB | Пин VBUS (5 V от USB) |
| Красный (плюс): нагрузка или несколько сервоприводов | Внешний 5–6 V | Внешний 5–6 V | Внешний 5–6 V |
| Коричневый (GND) | GND и минус источника | GND и минус источника | GND и минус источника |
| Потенциометр (пример для Uno) | Средний вывод на A0, крайние на 5V и GND | — | — |
| Второй сервопривод (пример для Pico) | — | — | GP14 |
Отдельное питание: сколько сервоприводов, какой ток?
MG90S потребляет 120–250 mA при движении без нагрузки, но в первые миллисекунды каждого старта и при проворачивании вала ток подскакивает до 0,7–1 A. С ростом числа сервоприводов эти пики складываются. Учитывай и проводку: контакты макетной платы и тонкие перемычки легко дают 0,2 Ω. Посчитай по закону Ома: при пике 3,2 A от четырёх одновременно стартующих сервоприводов 3,2 × 0,2 = 0,64 V теряется только в проводах; источник 5 V доходит до сервоприводов как 4,4 V, и они слабеют и дрожат. Разводка питания сервоприводов через клеммник или пропаянную шину вместо макетной платы резко снижает эти потери.
| Число сервоприводов | При движении | Худший случай (все заклинены) | Рекомендуемый источник |
|---|---|---|---|
| 1 | 0,12–0,25 A | Около 1 A | 5V Arduino для проверок без нагрузки, 5 V 1 A под нагрузкой |
| 2 (pan-tilt) | 0,25–0,5 A | 2 A | 5 V, 2 A |
| 4 (маленький манипулятор) | 0,5–1 A | 4 A | 5 V, 3–4 A |
| 6 | 0,75–1,5 A | 6 A | 5–6 V, 5 A и код, который двигает сервоприводы по одному |
| 16 (PCA9685) | 2–4 A | 16 A | Импульсный источник 5–6 V, 10 A или больше |
- Выбери источник: импульсный адаптер 5 V или 4 аккумулятора AA NiMH (4,8 V). Свежие щелочные батарейки дают до 1,6 V каждая, так что отсек на 4 батарейки может выдать 6,4 V — чуть выше предела MG90S.
- Подай плюс на сервопривод: подключи плюс источника к красному проводу сервопривода; к пину 5V Arduino его не подключай.
- Соедини земли: подключи минус источника и к коричневому проводу сервопривода, и к пину GND Arduino; без общей земли сервопривод не может правильно читать импульсы.
- Добавь конденсатор: поставь электролитический конденсатор 470 µF / 16 V на питание сервоприводов рядом с ними; при нескольких сервоприводах добавляй около 100 µF на каждый. Вывод с полоской идёт на минус.
- Подключи сигнал: оранжевый провод — на пин D9 Uno, а Arduino питай отдельно от USB или через его разъём питания.
Диапазон импульсов 500–2400 µs и библиотека Servo
С библиотекой Servo, которая идёт с Arduino IDE, запись servo.attach(9) даёт диапазон по умолчанию 544–2400 µs, а write(0) и write(180) сопоставляются этим двум концам. Большинству MG90S для 0 градусов нужен импульс короче 544 µs, поэтому с настройками по умолчанию сервопривод не доходит несколько градусов до одного из краёв. Указание диапазона через servo.attach(9, 500, 2400) это исправляет. Деталь важна, потому что writeMicroseconds() тоже не может выйти за пределы, переданные в attach; без них записанные 500 µs молча поднимаются до 544. В диапазоне 500–2400 µs один градус — это примерно 1900 / 180 ≈ 10,6 µs. Поскольку мёртвая зона MG90S — 5 µs, через writeMicroseconds() можно делать даже шаги в полградуса.
| Угол | По умолчанию attach(9) (544–2400) | attach(9, 500, 2400) | Примечание |
|---|---|---|---|
| 0° | 544 µs | 500 µs | Разница в несколько градусов на краю |
| 45° | 1008 µs | 975 µs | — |
| 90° | 1472 µs | 1450 µs | Реальный центр обычно между 1450 и 1550 µs |
| 135° | 1936 µs | 1925 µs | — |
| 180° | 2400 µs | 2400 µs | Сузь, если упирается в механический упор |
Значения в таблице расчётные; у реального сервопривода для 90 градусов может понадобиться 1500 или 1520 µs вместо 1450. В некоторых даташитах сказано, что 1000–2000 µs дают полный ход, но на практике MG90S в этом диапазоне поворачивается лишь на 90–100 градусов. Если вывести импульс за механический предел, сервопривод давит на внутренний упор, гудит, тянет ток заклинивания и греется; металлические шестерни переносят эту нагрузку молча, поэтому проблему заметишь не так быстро, как с SG90. Поэтому первая задача — измерить пределы своего сервопривода.
Калибровка угла: найди пределы своего MG90S
Код ниже двигает сервопривод шагами по 10 µs по символам, введённым в мониторе порта. + удлиняет импульс, - укорачивает, c возвращает в центр (1500 µs); n сохраняет текущее значение как нижний предел, x — как верхний. После каждого сохранения код выводит готовую строку attach для следующих скетчей. Чтобы сделать несколько шагов сразу, введи +++++ и нажми Enter — сервопривод сдвинется на пять шагов, то есть на 50 µs.
1#include <Servo.h>
2
3const byte SERVO_PIN = 9;          // turuncu sinyal kablosu / orange signal wire
4const int STEP_US = 10;            // her + ya da - için 10 µs / 10 µs per + or -
5
6Servo servo;
7int pulseUs = 1500;                // ortadan başla / start at the center
8int minUs = 1000;                  // bulunacak alt sınır / lower limit to find
9int maxUs = 2000;                  // bulunacak üst sınır / upper limit to find
10
11void printPulse() {
12  Serial.print(F("Darbe / pulse: "));
13  Serial.print(pulseUs);
14  Serial.println(F(" us"));
15}
16
17void setup() {
18  Serial.begin(115200);
19  servo.writeMicroseconds(pulseUs);      // önce darbe, sonra attach / pulse first, then attach
20  servo.attach(SERVO_PIN, 500, 2500);    // geniş aralık: sınırı sen bulacaksın / wide range: you find the limits
21  Serial.println(F("+ / - : 10 us | c: 1500 us | n: min | x: max"));
22  printPulse();
23}
24
25void loop() {
26  if (!Serial.available()) return;
27  char key = Serial.read();
28  if (key == '+') pulseUs += STEP_US;
29  else if (key == '-') pulseUs -= STEP_US;
30  else if (key == 'c') pulseUs = 1500;
31  else if (key == 'n') minUs = pulseUs;    // alt sınırı kaydet / save the lower limit
32  else if (key == 'x') maxUs = pulseUs;    // üst sınırı kaydet / save the upper limit
33  else return;                             // Enter ve diğer tuşları yok say / ignore Enter and other keys
34
35  pulseUs = constrain(pulseUs, 500, 2500);
36  servo.writeMicroseconds(pulseUs);
37  printPulse();
38
39  if (key == 'n' || key == 'x') {          // hazır attach satırı / ready-made attach line
40    Serial.print(F("servo.attach(9, "));
41    Serial.print(minUs);
42    Serial.print(F(", "));
43    Serial.print(maxUs);
44    Serial.println(F(");"));
45  }
46}- Подключи сервопривод без нагрузки, загрузи код и открой монитор порта на 115200 бод.
- Введи c и нажми Enter — сервопривод встанет на 1500 µs. Надень качалку на шлиц в положении, ближайшем к центру механизма.
- Двигайся к нижнему краю символом -. Когда сервопривод перестанет поворачиваться, загудит или задрожит, вернись на 3–4 шага (30–40 µs) и введи n.
- То же сделай для верхнего края символом + и введи x. Запиши строку servo.attach(9, MIN, MAX) из монитора порта.
- Найди 90 градусов по транспортиру, нарисованному на бумаге или распечатанному: сохрани как US_90 импульс, при котором качалка стоит строго вертикально.
Из-за шлицов на валу качалку можно надеть только с фиксированным шагом, поэтому она редко встаёт точно по центру, и несколько градусов разницы исправляются программно. Кроме того, зависимость угла от импульса у сервопривода не идеально линейна: отображение по двум точкам, точное на 0 и 180 градусах, в середине может ошибаться на 3–5 градусов. Калибровка по трём точкам устраняет эту ошибку: берутся три импульса, измеренные для 0, 90 и 180 градусов, и функция map() вызывается отдельно для каждой половины. Код ниже этим способом передаёт сервоприводу угол, считанный с потенциометра на A0.
1#include <Servo.h>
2
3const byte SERVO_PIN = 9;          // turuncu kablo / orange wire
4const byte POT_PIN = A0;           // potansiyometre orta bacağı / potentiometer wiper
5
6// Kalibrasyonda ölçtüğün üç nokta / the three points you measured
7const int US_0 = 520;              // 0 derece / 0 degrees
8const int US_90 = 1480;            // korna tam dik / horn exactly upright
9const int US_180 = 2380;           // 180 derece / 180 degrees
10
11Servo servo;
12float smoothAngle = 90;            // süzülmüş açı / filtered angle
13int lastAngle = -1;
14
15int angleToUs(int angle) {
16  angle = constrain(angle, 0, 180);
17  if (angle <= 90) return map(angle, 0, 90, US_0, US_90);   // alt yarı / lower half
18  return map(angle, 90, 180, US_90, US_180);                // üst yarı / upper half
19}
20
21void setup() {
22  servo.writeMicroseconds(angleToUs(90));   // açılışta ortada başla / start centered
23  servo.attach(SERVO_PIN, US_0, US_180);
24}
25
26void loop() {
27  int target = map(analogRead(POT_PIN), 0, 1023, 0, 180);
28  smoothAngle += (target - smoothAngle) * 0.15;   // gürültüyü süz / filter the noise
29  int angle = (int)(smoothAngle + 0.5);
30  if (abs(angle - lastAngle) >= 2) {             // 2 derecelik ölü bant / 2-degree deadband
31    servo.writeMicroseconds(angleToUs(angle));
32    lastAngle = angle;
33  }
34  delay(15);
35}
Замени US_0, US_90 и US_180 своими измерениями. angleToUs() отображает 0–90 между первыми двумя точками и 90–180 между последними двумя, поэтому положение, в котором качалка стоит вертикально, действительно соответствует 90 градусам. Использование writeMicroseconds() к тому же избавляет от округления до целых градусов в write(). Шум в несколько единиц в показаниях потенциометра гасится простым фильтром с коэффициентом 0,15 и мёртвой зоной 2 градуса; без мёртвой зоны сервопривод постоянно дёргается на месте. Остальные причины дрожания подробно разобраны в статье дрожание сервопривода. На Uno библиотека Servo использует Timer1, поэтому analogWrite() не работает на пинах D9 и D10, пока подключён сервопривод.
MG90S с ESP32: управление с телефона ползунком
Стандартная библиотека Servo для Arduino на ESP32 не работает; установи из менеджера библиотек библиотеку ESP32Servo. Она работает с ядрами ESP32 версий 2.x и 3.x, принимает период через setPeriodHertz(50) и не принимает пределы за рамками 500–2500 µs. Сигнальный выход ESP32 — 3,3 V, и практически любой MG90S читает его без проблем. Код ниже подключает ESP32 к сети Wi-Fi; открой IP-адрес из монитора порта на телефоне в той же сети — появится ползунок, и, как только его отпустишь, сервопривод повернётся на этот угол.
1#include <WiFi.h>
2#include <WebServer.h>
3#include <ESP32Servo.h>
4
5const char* ssid = "AgAdi"; // Wi-Fi adın / your Wi-Fi name
6const char* password = "Sifre123"; // Wi-Fi şifren / your Wi-Fi password
7const int SERVO_PIN = 18; // turuncu kablo / orange wire
8const int MIN_US = 500; // kalibrasyon değerlerin / your calibration values
9const int MAX_US = 2400;
10
11WebServer server(80);
12Servo servo;
13int currentAngle = 90;
14
15const char PAGE[] = R"rawliteral(<!DOCTYPE html><html><head>
16<meta name="viewport" content="width=device-width,initial-scale=1"><title>MG90S</title></head>
17<body style="font-family:sans-serif;text-align:center">
18<h2>MG90S: <span id="v">90</span>°</h2>
19<input id="s" type="range" min="0" max="180" value="90" style="width:90%">
20<script>
21const s = document.getElementById('s'), v = document.getElementById('v');
22s.oninput = () => v.textContent = s.value;
23s.onchange = () => fetch('/set?a=' + s.value);
24</script></body></html>)rawliteral";
25
26void handleRoot() {
27 server.send(200, "text/html", PAGE);
28}
29
30void handleSet() {
31 if (server.hasArg("a")) {
32 currentAngle = constrain(server.arg("a").toInt(), 0, 180); // 0–180 ile sınırla / clamp to 0–180
33 servo.write(currentAngle);
34 }
35 server.send(200, "text/plain", String(currentAngle));
36}
37
38void setup() {
39 Serial.begin(115200);
40 servo.setPeriodHertz(50); // 50 Hz servo sinyali / 50 Hz servo signal
41 servo.attach(SERVO_PIN, MIN_US, MAX_US);
42 servo.write(currentAngle);
43
44 WiFi.begin(ssid, password);
45 while (WiFi.status() != WL_CONNECTED) delay(300);
46 Serial.print(F("IP: "));
47 Serial.println(WiFi.localIP()); // bu adresi telefonda aç / open this address on your phone
48
49 server.on("/", handleRoot);
50 server.on("/set", handleSet);
51 server.begin();
52}
53
54void loop() {
55 server.handleClient();
56}При включении Wi-Fi ESP32 кратковременно потребляет до 250 mA; если на ту же линию USB приходится и пусковой ток сервопривода, плата выводит «Brownout detector was triggered» и перезагружается. Питай сервопривод от отдельного источника 5 V и соедини земли; подробности — в статье ошибка brownout на ESP32. Для сигнала хорошо подходят GPIO 13, 18, 19, 23, 25, 26 и 27; не используй GPIO 6–11, связанные с флеш-памятью, и пины 34–39, работающие только на вход.
MG90S с Raspberry Pi Pico (MicroPython)
На Raspberry Pi Pico дополнительные библиотеки не нужны: ШИМ настраивается на 50 Hz, а ширина импульса задаётся в наносекундах через duty_ns(). Небольшой класс MicroServo ниже хранит калибровочные значения каждого сервопривода и двигается по одному градусу для плавного хода. В примере запястье манипулятора на GP15, а захват на GP14. На Pico эти два пина делят один блок ШИМ (slice 7), а значит, и частоту; это не страшно, ведь оба работают на 50 Hz, но если перевести другой пин того же блока на 1 kHz для яркости светодиода, собьётся и сервопривод. Для двух сервоприводов используй внешний источник 5 V вместо VBUS и соедини земли.
1from machine import Pin, PWM
2import time
3
4class MicroServo:
5    def __init__(self, pin, min_us=500, max_us=2400):
6        self.pwm = PWM(Pin(pin))
7        self.pwm.freq(50)                  # 50 Hz = 20 ms periyot / 20 ms period
8        self.min_us = min_us               # bu servonun kalibrasyonu / this servo's calibration
9        self.max_us = max_us
10        self.angle = None
11
12    def write(self, angle):
13        angle = max(0, min(180, angle))   # 0–180 ile sınırla / clamp to 0–180
14        us = self.min_us + (self.max_us - self.min_us) * angle / 180
15        self.pwm.duty_ns(int(us * 1000))  # µs -> ns
16        self.angle = angle
17
18    def move_to(self, target, ms_per_degree=10):
19        if self.angle is None:            # ilk komut: doğrudan git / first command: go directly
20            self.write(target)
21            return
22        step = 1 if target > self.angle else -1
23        for a in range(int(self.angle), int(target) + step, step):
24            self.write(a)                 # derece derece ilerle / move degree by degree
25            time.sleep_ms(ms_per_degree)
26
27    def off(self):
28        self.pwm.duty_ns(0)               # sinyali kes, servo serbest / stop the signal, servo goes limp
29
30wrist = MicroServo(15, 520, 2380)        # bilek GP15 / wrist on GP15
31gripper = MicroServo(14, 600, 2300)      # kıskaç GP14, aynı PWM dilimi / gripper on GP14, same PWM slice
32
33wrist.write(90)
34gripper.write(20)
35time.sleep(1)
36
37while True:
38    gripper.move_to(70)                  # kıskacı kapat / close the gripper
39    wrist.move_to(150)
40    time.sleep(0.5)
41    wrist.move_to(30)
42    gripper.move_to(20)                  # kıskacı aç / open the gripper
43    time.sleep(1)
MG90S в манипуляторе: какому суставу он подходит?
Маленькие 4-осевые манипуляторы из акрила или 3D-печати обычно собирают на четырёх микросервоприводах, и в них MG90S служит гораздо дольше SG90: когда манипулятор во что-то упирается или захват давят рукой, первыми ломаются пластиковые шестерни. В манипуляторе побольше MG90S ставят только на концевые суставы. Расчёт простой: умножь вес каждой части после сустава на её расстояние от вала сустава и сложи. Захват 40 г на 6 см и предмет 50 г на 8 см дают на сервопривод запястья 0,04 × 6 + 0,05 × 8 = 0,64 kg·cm — ниже безопасного предела MG90S около 1 kg·cm при 5 V.
| Сустав | Типичная нагрузка | Подходит ли MG90S? |
|---|---|---|
| Основание (поворот) | Низкая, если вес манипулятора лежит на подшипнике | Да на маленьких, MG996R на больших |
| Плечо | Самая высокая, 2–5 kg·cm | Только на очень лёгких; обычно MG996R |
| Локоть | Средняя, 1–3 kg·cm | Да на коротких манипуляторах |
| Запястье | Низкая, 0,3–1 kg·cm | Да, идеально |
| Захват | Низкая, но есть риск постоянного сжатия | Да; ограничь угол закрытия по предмету |
Самая частая ошибка с захватом — посылать сервопривод дальше угла, при котором он уже сжал предмет. Не имея возможности дойти до цели, сервопривод постоянно тянет ток заклинивания, греется, и за несколько минут может повредиться мотор или плата управления. Выставь угол закрытия так, чтобы губки только касались предмета, или отводи угол на несколько градусов назад, когда предмет уже зажат. Полный расчёт момента и сборку 6-осевого манипулятора можно найти в руководстве манипулятор на Arduino; если нужно управлять больше чем шестью сервоприводами с одной платы, задачу упростит драйвер сервоприводов PCA9685.
Идеи проектов с MG90S
- Поворотное крепление камеры pan-tilt: поворачивай модуль ESP32-CAM по горизонтали и вертикали двумя MG90S; металлические шестерни выдерживают тряску.
- Радар на Arduino: проводи датчиком HC-SR04 от 0 до 180 градусов с помощью MG90S и рисуй экран радара; сборка — в статье проект радара на Arduino.
- Умное мусорное ведро: умное ведро, которое открывает лёгкую крышку при приближении руки.
- Автокормушка для питомца: кормушка, которая открывает и закрывает небольшую заслонку в заданное время.
- Робот, объезжающий препятствия: «шейный» сервопривод, поворачивающий датчик расстояния влево и вправо; смотри руководство робот, объезжающий препятствия.
- Мини-трекер солнца: определяй направление света двумя фоторезисторами и поворачивай небольшую панель с помощью MG90S; подробности — в статье трекер солнца.
- Задачи с непрерывным вращением: для колеса или конвейера вместо MG90S бери сервопривод на 360 градусов.
Частые ошибки и как их исправить
| Симптом | Вероятная причина | Решение |
|---|---|---|
| Сервопривод не доходит несколько градусов до одного края | Диапазон по умолчанию 544–2400 µs | Пиши attach(9, 500, 2400) и откалибруй |
| Гудит и греется на краю | Импульс выходит за механический предел | Сузь до найденных значений MIN и MAX |
| Arduino перезагружается при движении сервопривода | Сервопривод питается от USB через пин 5V | Внешний источник 5 V, общая GND и конденсатор 470 µF |
| Дрожит в неподвижном состоянии | Слабый источник, длинные тонкие провода или шум потенциометра | Толстые провода, конденсатор, фильтр и мёртвая зона |
| Никакой реакции или хаотичное движение | GND внешнего источника не соединена с Arduino | Соедини минус источника с GND Arduino |
| Щелчки под нагрузкой, вал проскальзывает | Сломан зуб шестерни или ослаб винт качалки | Замени комплект шестерён, затяни центральный винт |
| Момент намного ниже ожидаемого, сервопривод весит 9 г | Копия с пластиковыми шестернями | Взвесь сервопривод: оригинальный MG90S весит около 13–14 г |
| Сервопривод резко дёргается при включении | attach() отправляет первым импульсом 1500 µs | Задай стартовый импульс через writeMicroseconds() до attach() |
MG90S — верный выбор для любого проекта, которому нужен более прочный и чуть более сильный сервопривод, не выходящий за размеры SG90. Помни правила: внешний источник 5 V для всего, кроме лёгкой нагрузки, общая GND, конденсатор рядом с сервоприводом, диапазон импульсов, который начинается с 500–2400 µs и сужается калибровкой, и ограниченный угол закрытия у захватов. В приложении BlueGrays есть управление сервоприводом потенциометром и джойстиком, RFID-замок с сервоприводом на ESP32 и проект хореографии из 32 сервоприводов — у каждого есть пошаговая схема подключения и готовый код.
Частые вопросы
Чем отличаются MG90S и SG90?
Размер и подключение одинаковые, но у MG90S металлические шестерни и момент 2,2 kg·cm при 6 V, а пластиковые шестерни SG90 дают около 1,8 kg·cm и легко срезаются при ударах. MG90S весит около 13,4 г против 9 г у SG90 и при заклинивании потребляет чуть больше тока. В коде разницы нет: оба работают с одной и той же библиотекой Servo.
Какой вес может поднять сервопривод MG90S?
Момент удержания MG90S — 1,8 kg·cm при 4,8 V и 2,2 kg·cm при 6 V, так что в 1 см от вала он едва удерживает около 2 кг. Для длительной работы рассчитывай на половину момента: около 200 г на конце плеча 5 см и около 100 г на конце плеча 10 см.
Можно ли питать MG90S от пина 5V Arduino?
Для проверок без нагрузки один MG90S работает от пина 5V Arduino. Но когда сервопривод нагружен, ток около 1 A превышает лимит USB в 500 mA, и Arduino перезагружается. Для проектов с нагрузкой или несколькими сервоприводами используй внешний источник 5 V и соедини земли.
MG90S на 180 или на 360 градусов?
Стандартный MG90S поворачивается примерно на 180 градусов; для полного хода обычно нужны импульсы 500–2400 µs, а пределы отличаются от экземпляра к экземпляру. Продаются и версии непрерывного вращения на 360 градусов, но у них управляются скорость и направление, а не угол.
Почему MG90S дрожит или гудит?
Чаще всего виноват слабый источник: сервопривод, питающийся от USB, проваливает напряжение при старте. Если гудит на краях, диапазон импульсов выходит за механический предел — сузь его калибровкой. Если дрожит при управлении потенциометром, отфильтруй показания и добавь мёртвую зону в 1–2 градуса.
Работает ли MG90S с ESP32 и сигналом 3,3 V?
Да. Плата управления MG90S без проблем читает сигнал 3,3 V; на ESP32 достаточно библиотеки ESP32Servo, на Pico — класса PWM в MicroPython. Питание сервопривода при этом должно быть 5 V; не питай его от пина 3,3 V.
Что собрать после прочтения
Все проекты
Работа с сервоприводом
Рычаг маленького сервопривода по очереди поворачивается в три положения: до упора в начало, ровно на середину и до упора в конец, задерживаясь на каждой остановке на две секунды.

Управление сервоприводом потенциометром
Когда ты поворачиваешь ручку потенциометра, рычаг сервопривода поворачивается вместе с ней: одно крайнее положение ручки — ноль градусов, другое — пол-оборота.

Управление сервоприводом джойстиком
Управляй двумя моторами джойстиком, как будто поворачиваешь камеру наблюдения. Наклони рычажок влево или вправо, и нижний сервопривод медленно поворачивается, наклони вверх или вниз — верхний…

Сервопривод на ESP32 (управление потенциометром)
В этом проекте сервопривод SG90 управляется потенциометром. Угол сервопривода задаётся сопоставлением аналогового значения потенциометра с диапазоном 0–180 градусов. Библиотека ESP32Servo формирует сигналы сервопривода на подходящих выходных пинах GPIO у ESP32; этот проект использует GPIO 18. Это базовый способ управления для роборук, подвесов камер и механизмов автоматических дверей.

Дверной замок с RFID на ESP32 (RC522 + сервопривод + OLED + зуммер + светодиод)
Собираем умный дверной замок на ESP32, модуле RFID RC522, сервоприводе SG90, OLED-дисплее SSD1306, активном зуммере и 2 светодиодах. При поднесении карты её UID сравнивается со списком разрешённых карт в коде: если доступ разрешён, сервопривод поворачивается и открывает дверь (зелёный светодиод + 2 коротких сигнала), а через 5 секунд дверь снова запирается сама. При чужой карте загорается красный светодиод, звучат 3 быстрых сигнала, а прочитанный UID показывается на экране.

Хореография сервоприводов по кругу — анимации на 32 сервоприводах
Визуальный анимационный проект на Arduino Mega с 32 сервоприводами, расставленными по кругу. Сервоприводы собраны в один массив и подключены к пинам 22–53 Mega; они показывают четыре движения: хаотичное дрожание на случайных углах, синхронный взмах всех сразу, плавную волну по кругу и, наконец, стрелку компаса, качающуюся влево и вправо. Эффект бегущей волны создаётся поворотом каждого сервопривода в зависимости от его расстояния до активного.

Робот, объезжающий препятствия
Как насчёт того, чтобы собрать умную машину, которая сама находит дорогу? Робот, объезжающий препятствия, постоянно осматривает всё вокруг благодаря ультразвуковому датчику спереди.