
L9110S Arduino: Çift Kanal Motor Sürücü ve PWM Hız Kontrolü
L9110S motor sürücü Arduino'ya nasıl bağlanır? Pinler, yön ve PWM hız kontrolü, 800 mA akım sınırı, robot araba ve fan örnekleri, Uno, ESP32 ve Pico kodları.

L9110S, iki küçük DC motoru aynı anda hem yön hem de hız olarak kontrol etmeni sağlayan, parmak ucu kadar küçük ve çok ucuz bir çift kanal motor sürücü modülüdür. L9110S ve Arduino ikilisi; pille çalışan mini robot arabalar, küçük fanlar, oyuncak tekneler ve pervaneli projeler için en pratik çözümlerden biridir. Modülün üzerinde iki adet L9110S yongası bulunur; her biri bir motoru kanal başına yaklaşık 800 mA sürekli akımla, 2,5–12 V aralığında sürebilir.
Arduino'nun pinleri bir motoru doğrudan çalıştıracak akımı veremez; bir Uno pini en fazla 20–40 mA verir, küçük sarı redüktörlü bir motor ise kalkışta bunun onlarca katını çeker. Ayrıca motorun yönünü değiştirmek için içinden geçen akımın yönünü tersine çevirmek gerekir. Bu yazıda L9110S modülünün pinlerini, doğruluk tablosunu, PWM ile hız ayarını ve akım sınırını öğrenecek; Arduino Uno ile robot araba, ESP32 ile potansiyometre kontrollü fan ve Raspberry Pi Pico ile MicroPython kodu yazacaksın. Son bölümde de L9110S'nin ne zaman L298N'nin yerine geçebileceğini, ne zaman geçemeyeceğini netleştireceğiz.
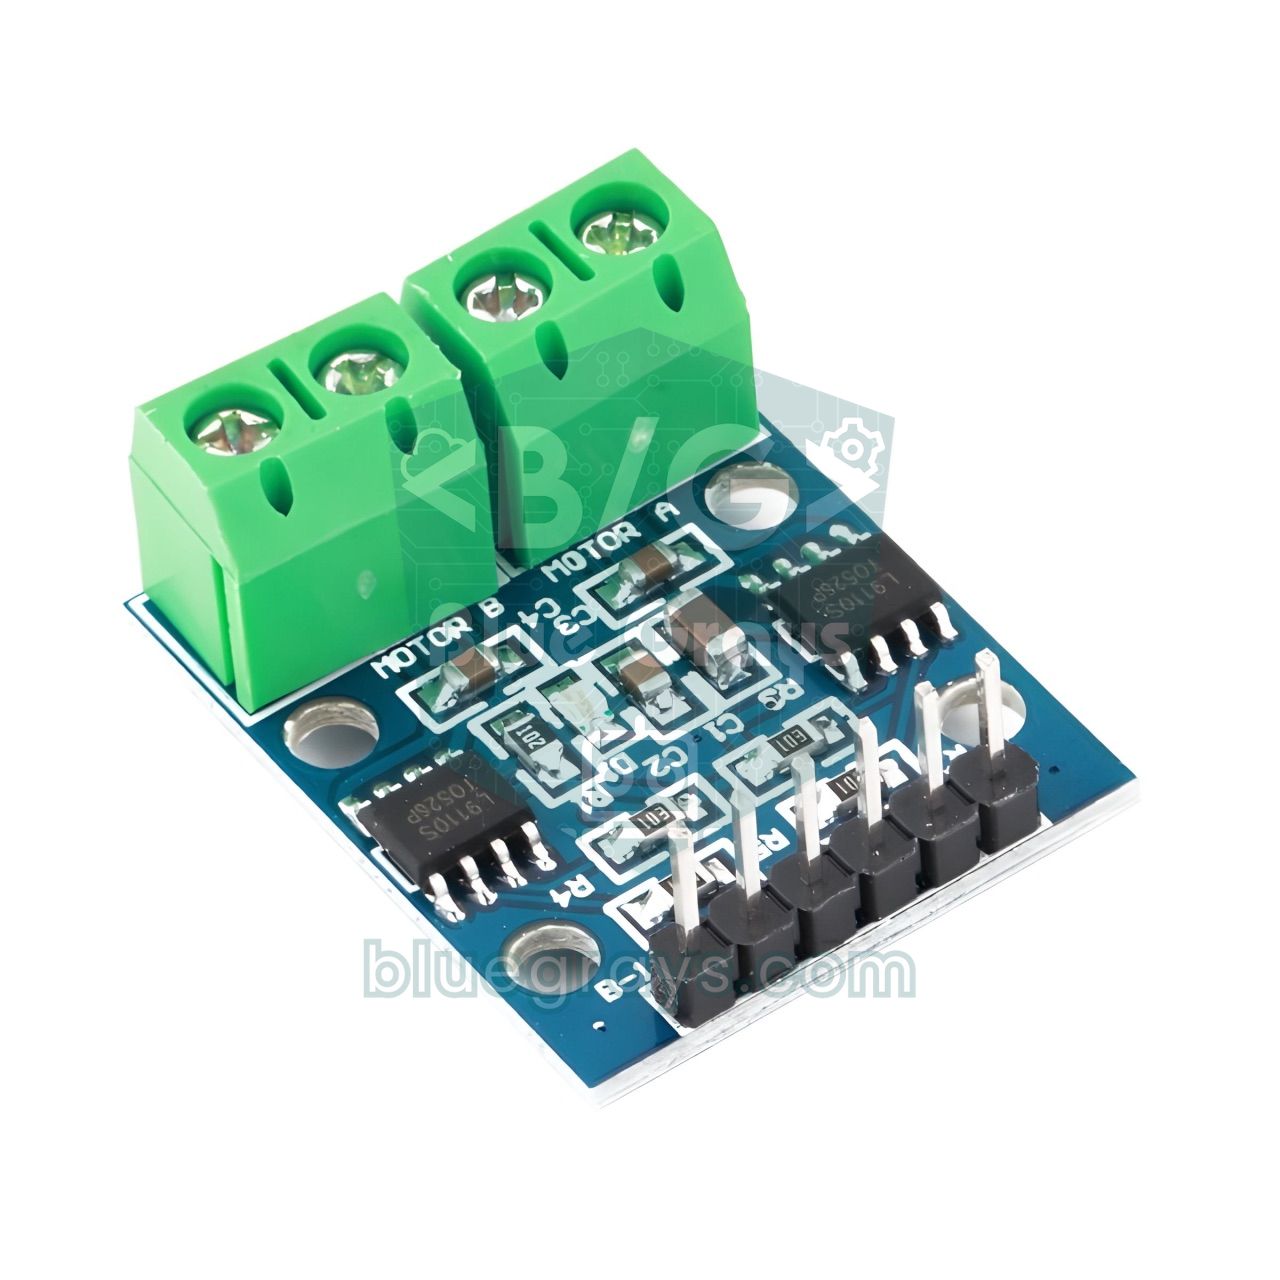
L9110S nedir, nasıl çalışır?
L9110S'nin içinde, dört anahtardan oluşan bir H köprüsü vardır. Anahtarlar çapraz çiftler halinde açılıp kapandığında akım motorun içinden bir yönde ya da ters yönde geçer; motor da buna göre ileri ya da geri döner. Her H köprüsünün iki giriş pini (IA ve IB) ve iki çıkış pini (OA ve OB) vardır. IA'ya HIGH, IB'ye LOW verdiğinde motor bir yöne, tersini verdiğinde öbür yöne döner. Bu iki girişten birine PWM sinyali uyguladığında motorun gördüğü ortalama gerilim değişir ve böylece hızını ayarlarsın. Yonganın içinde, motorun durma ve yön değiştirme anlarında ürettiği ters gerilim darbelerine karşı koruma diyotları da bulunur; bu yüzden harici diyot eklemene gerek kalmaz. Modülde ayrı bir lojik besleme ya da 5 V regülatörü yoktur: VCC pinine verdiğin gerilim hem yongaları hem de motorları besler.
| Özellik | Değer |
|---|---|
| Sürücü yonga | 2 × L9110S (her motor için bir tane) |
| Kanal sayısı | 2 DC motor ya da 1 küçük bipolar step motor |
| Besleme gerilimi (VCC) | 2,5–12 V |
| Sürekli akım | Kanal başına yaklaşık 800 mA |
| Tepe akımı | Kısa süreli yaklaşık 1,5 A |
| Lojik giriş | 3,3 V ve 5 V uyumlu |
| Hız kontrolü | Giriş pinlerine PWM (ayrı enable pini yok) |
| Koruma | Dahili sönümleme diyotları |
| Boyut | Yaklaşık 3 × 2,5 cm, birkaç gram |
L9110S pinleri ve doğruluk tablosu
| Pin | Görevi |
|---|---|
| B-IA | B motorunun 1. girişi (PWM verilebilir) |
| B-IB | B motorunun 2. girişi (PWM verilebilir) |
| GND | Ortak toprak (pil eksi ucu ve mikrodenetleyici GND) |
| VCC | Motor ve yonga beslemesi, 2,5–12 V |
| A-IA | A motorunun 1. girişi (PWM verilebilir) |
| A-IB | A motorunun 2. girişi (PWM verilebilir) |
| MOTOR A / MOTOR B | Motorların bağlandığı ikişer uçlu vidalı klemensler |
| A-IA | A-IB | Motor A |
|---|---|---|
| HIGH | LOW | İleri döner |
| LOW | HIGH | Geri döner |
| LOW | LOW | Durur |
| HIGH | HIGH | Durur |
| PWM | LOW | İleri, hız duty oranına göre |
| LOW | PWM | Geri, hız duty oranına göre |
Buradaki "ileri" ve "geri" yalnızca bir adlandırmadır; motorun gerçekte hangi yöne döndüğü kabloları klemense hangi sırayla bağladığına bağlıdır. Motor ters dönüyorsa kodla uğraşmak yerine iki kablosunu yer değiştirmen yeterli. Modülde L298N'deki gibi ENA/ENB pini olmadığından hız için iki girişten birine PWM verirsin. PWM pinin azsa bir girişi sabit HIGH tutup diğerine PWM de verebilirsin; ancak bu durumda mantık tersine döner: duty oranı yükseldikçe motor yavaşlar, çünkü iki giriş aynı anda HIGH olduğunda motor durur. Bu yüzden en temiz yöntem, motor başına iki PWM pini ayırmaktır.
L9110S bağlantısı: Arduino Uno, ESP32 ve Pico
| L9110S pini | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| A-IA | D5 | GPIO 25 | GP16 |
| A-IB | D6 | GPIO 26 | GP17 |
| B-IA | D9 | GPIO 32 | GP18 |
| B-IB | D10 | GPIO 33 | GP19 |
| VCC | Pil artı ucu (ör. 4×AA, 6 V) | Pil artı ucu (ör. 4×AA, 6 V) | Pil artı ucu (ör. 4×AA, 6 V) |
| GND | GND (pil eksi ucuyla ortak) | GND (pil eksi ucuyla ortak) | GND (pil eksi ucuyla ortak) |
| Potansiyometre orta ucu (opsiyonel) | A0 | GPIO 34 | GP26 |
Besleme için motorunun anma gerilimine yakın bir kaynak seç. Sarı TT redüktörlü motorlar ve N20 mikro motorlar için 4 adet AA pil (yaklaşık 6 V) ideal bir başlangıçtır. Seri bağlanmış 2 adet 18650 Li-Ion pil 7,4 V (tam doluyken 8,4 V) verir; 6 V'luk motorlar bunu kaldırır ama daha hızlı ısınır ve aşınır, bu durumda PWM ile azami hızı sınırlamak iyi bir fikirdir. Modülün VCC hattına, klemense yakın olacak şekilde 100 µF'lık bir elektrolitik kondansatör, her motorun iki ucu arasına da 100 nF'lık seramik kondansatör lehimlemek motor gürültüsünün mikrodenetleyiciyi etkilemesini büyük ölçüde azaltır. Pil süresini tahmin etmek için pil ömrü hesaplayıcı aracını kullanabilirsin: 2000 mAh'lik AA pillerle toplam 450 mA çeken bir robot kabaca 2000 / 450 ≈ 4,4 saat dayanır; pratikte bu süre biraz daha kısadır.
Adım adım: L9110S ile robot araba (Arduino Uno)
- İki redüktörlü DC motoru şasiye tak; sol motoru MOTOR A, sağ motoru MOTOR B klemensine bağla.
- Modülün A-IA ve A-IB pinlerini Uno'nun D5 ve D6, B-IA ve B-IB pinlerini D9 ve D10 pinlerine bağla; dördü de PWM destekli pinlerdir.
- 4×AA pil yuvasının artı ucunu modülün VCC pinine, eksi ucunu GND pinine bağla.
- Modülün GND pinini Uno'nun GND pinine bir jumper kabloyla bağlayarak ortak toprağı oluştur.
- Uno'yu USB'den besleyerek aşağıdaki kodu yükle; ilk denemede tekerlekleri havaya kaldır.
- Bir motor ters yönde dönüyorsa o motorun iki kablosunu klemenste yer değiştir.

1// L9110S ile iki motorlu robot araba / Two-motor robot car with L9110S
2const int A_IA = 5;   // Sol motor girişi 1 (PWM) / left motor input 1 (PWM)
3const int A_IB = 6;   // Sol motor girişi 2 (PWM) / left motor input 2 (PWM)
4const int B_IA = 9;   // Sağ motor girişi 1 (PWM) / right motor input 1 (PWM)
5const int B_IB = 10;  // Sağ motor girişi 2 (PWM) / right motor input 2 (PWM)
6
7// hız: -255 tam geri, 0 dur, 255 tam ileri / speed: -255 full reverse, 0 stop, 255 full forward
8void setMotor(int pinIA, int pinIB, int speed) {
9  speed = constrain(speed, -255, 255);
10  if (speed > 0) {
11    analogWrite(pinIA, speed);   // ileri / forward
12    analogWrite(pinIB, 0);
13  } else if (speed < 0) {
14    analogWrite(pinIA, 0);       // geri / reverse
15    analogWrite(pinIB, -speed);
16  } else {
17    analogWrite(pinIA, 0);       // dur / stop
18    analogWrite(pinIB, 0);
19  }
20}
21
22void drive(int left, int right) {
23  setMotor(A_IA, A_IB, left);
24  setMotor(B_IA, B_IB, right);
25}
26
27void setup() {
28  pinMode(A_IA, OUTPUT);
29  pinMode(A_IB, OUTPUT);
30  pinMode(B_IA, OUTPUT);
31  pinMode(B_IB, OUTPUT);
32  drive(0, 0);
33  delay(2000);                   // tekerlekleri kaldırmak için süre / time to lift the wheels
34}
35
36void loop() {
37  for (int s = 80; s <= 200; s += 5) {   // yumuşak kalkış / soft start
38    drive(s, s);
39    delay(30);
40  }
41  delay(1500);                   // 200 hızla ileri / forward at speed 200
42  drive(0, 0);
43  delay(500);
44  drive(-160, -160);             // geri / reverse
45  delay(1000);
46  drive(0, 0);
47  delay(500);
48  drive(-150, 150);              // yerinde sola dön / spin left in place
49  delay(600);
50  drive(150, -150);              // yerinde sağa dön / spin right in place
51  delay(600);
52  drive(0, 0);
53  delay(2000);
54}| Kod parçası | Ne yapar? |
|---|---|
| setMotor(pinIA, pinIB, speed) | Hızın işaretine göre bir girişe PWM, diğerine 0 verir; pozitif ileri, negatif geri, 0 dur demektir. |
| constrain(speed, -255, 255) | analogWrite sınırını aşan değerleri kırpar. |
| drive(left, right) | İki motoru birlikte yönetir; eşit değerler düz gider, ters işaretler aracı yerinde döndürür. |
| for döngüsü (80 → 200) | Yumuşak kalkış: ani akım darbesini ve tekerlek kaymasını azaltır. |
| drive(-150, 150) | Sol motor geri, sağ motor ileri döner; araç kendi ekseni etrafında sola döner. |
PWM ile hız kontrolü: duty cycle ve ortalama gerilim
PWM, pini saniyede yüzlerce kez açıp kapatarak motora ortalama bir gerilim uygulamaktır. Motor bu hızlı darbeleri ataleti sayesinde ortalama olarak algılar. Ortalama gerilimi kabaca V_ort = V_besleme × duty / 255 formülüyle hesaplarsın: 6 V beslemede analogWrite(pin, 150) yaklaşık 6 × 150 / 255 ≈ 3,5 V'a karşılık gelir. Arduino Uno'da D5 ve D6 pinleri yaklaşık 980 Hz, D9 ve D10 pinleri yaklaşık 490 Hz PWM üretir; bu frekanslarda motordan hafif bir vızıltı duyman normaldir. ESP32 ve Pico'da frekansı kendin seçebilirsin; 1 kHz civarı L9110S için güvenli bir başlangıçtır. Çok yüksek frekanslarda yonga her anahtarlamada daha fazla ısı üretir, çok düşük frekanslarda ise motor titreyerek döner. Konunun ayrıntıları için PWM nedir yazısına göz atabilirsin.
Akım sınırı: L9110S hangi motorları kaldırır?
L9110S'nin en önemli sınırı kanal başına yaklaşık 800 mA'lık sürekli akımdır. Burada dikkat etmen gereken değer motorun boşta çektiği akım değil, kilitlenme (stall) akımıdır. Motor kalkarken ya da tekerlek bir engele takılıp durduğunda yalnızca sargı direnci akımı sınırlar ve motor en yüksek akımı çeker. Bunu Ohm kanunu ile kabaca tahmin edebilirsin: multimetreyle ölçtüğün sargı direnci 5 Ω ve besleme 6 V ise kilitlenme akımı yaklaşık 6 / 5 = 1,2 A olur. Bu değer kısa süreli kalkış anında sorun yaratmaz, ama araba bir duvara dayanıp tekerlekler dönemezken saniyelerce beklerse yonga hızla ısınır. Modülde soğutucu olmadığından kanal başına 500 mA'nın üzerindeki sürekli yükleri uzun süre devam ettirmemek en sağlıklısıdır.
| Motor | Tipik akım | L9110S için |
|---|---|---|
| N20 mikro redüktörlü motor (6 V) | Boşta 30–100 mA | Çok uygun |
| TT sarı redüktörlü motor (3–6 V) | Boşta 150–250 mA, kilitlenmede 1 A civarı | Uygun; uzun kilitlenmeden kaçın |
| 130 tipi DC motor + pervane | 200–500 mA | Uygun (mini fan) |
| 5 V fırçasız bilgisayar fanı | 100–250 mA | Yalnızca tek yönde uygun |
| 12 V metal redüktörlü motor (25GA/37GA) | Kilitlenmede 2–5 A | Uygun değil, daha güçlü sürücü gerekir |
| RS-550 / 775 motor | Birkaç amperden onlarca ampere | Kesinlikle uygun değil |
ESP32 ile L9110S: potansiyometreyle fan hızı ve yönü
ESP32'nin pinleri 3,3 V ile çalışır ve L9110S girişleri bu seviyeyi sorunsuz algılar; arada seviye dönüştürücüye gerek yoktur. Aşağıdaki örnekte MOTOR A klemensine pervaneli küçük bir 130 motoru bağlıyoruz. Dış uçları 3V3 ve GND'ye, orta ucu GPIO 34'e bağlı potansiyometre ortadayken fan durur; bir yöne çevirdikçe hızlanarak üfler, diğer yöne çevirdikçe ters yönde emer. Ortadaki küçük ölü bölge, potansiyometrenin titreşen okumalarının motoru sürekli ileri geri oynatmasını engeller. Kod, ESP32 Arduino core 2.x ve 3.x arasındaki LEDC farkını #if ile ayırır; B kanalını da kullanmak istersen GPIO 32 ve 33'ü aynı şekilde ekleyebilirsin.
1// ESP32 + L9110S: potansiyometre ile fan hızı ve yönü / fan speed and direction with a potentiometer
2const int FAN_IA = 25;      // Motor A girişi 1 / Motor A input 1
3const int FAN_IB = 26;      // Motor A girişi 2 / Motor A input 2
4const int POT_PIN = 34;     // Potansiyometre orta ucu (ADC1) / potentiometer wiper (ADC1)
5const int PWM_FREQ = 1000;  // PWM frekansı (Hz) / PWM frequency (Hz)
6const int PWM_RES = 8;      // 8 bit: 0-255 / 8 bit: 0-255
7const int DEAD_ZONE = 40;   // ortadaki ölü bölge / dead zone around the middle
8
9void pwmBegin(int pin, int channel) {
10#if ESP_ARDUINO_VERSION_MAJOR >= 3
11  (void)channel;                          // 3.x kanalı kendisi seçer / 3.x picks the channel itself
12  ledcAttach(pin, PWM_FREQ, PWM_RES);
13#else
14  ledcSetup(channel, PWM_FREQ, PWM_RES);  // 2.x: önce kanal ayarı / 2.x: set up the channel first
15  ledcAttachPin(pin, channel);
16#endif
17}
18
19void pwmSet(int pin, int channel, int duty) {
20#if ESP_ARDUINO_VERSION_MAJOR >= 3
21  (void)channel;
22  ledcWrite(pin, duty);                   // 3.x: pin numarasıyla / 3.x: by pin number
23#else
24  (void)pin;
25  ledcWrite(channel, duty);               // 2.x: kanal numarasıyla / 2.x: by channel number
26#endif
27}
28
29void setFan(int speed) {
30  speed = constrain(speed, -255, 255);
31  if (speed >= 0) {
32    pwmSet(FAN_IA, 0, speed);   // üfle / blow
33    pwmSet(FAN_IB, 1, 0);
34  } else {
35    pwmSet(FAN_IA, 0, 0);       // ters yönde em / suck in reverse
36    pwmSet(FAN_IB, 1, -speed);
37  }
38}
39
40void setup() {
41  Serial.begin(115200);
42  analogReadResolution(12);     // 0-4095
43  pwmBegin(FAN_IA, 0);
44  pwmBegin(FAN_IB, 1);
45  setFan(0);
46}
47
48void loop() {
49  int raw = analogRead(POT_PIN);
50  int speed = map(raw, 0, 4095, -255, 255);
51  if (abs(speed) < DEAD_ZONE) speed = 0;  // ortada dur / stop in the middle
52  setFan(speed);
53  Serial.printf("ADC: %d  Hiz/Speed: %d\n", raw, speed);
54  delay(50);
55}
Raspberry Pi Pico ve MicroPython ile L9110S
Pico'nun her GPIO pini donanımsal PWM üretebilir, bu yüzden pin seçiminde oldukça özgürsün. Örnekte sol motor GP16 ve GP17'ye, sağ motor GP18 ve GP19'a bağlı. Kod, her motoru bir sınıf olarak tanımlar ve hızı yüzde cinsinden (-100 ile 100 arası) alır; böylece duty_u16'nın 0–65535 aralığıyla uğraşmazsın. Pico'yu USB'den, motorları ise modülün VCC'sine bağlı pil paketinden besle ve iki GND'yi birleştir. Thonny'de programı Ctrl+C ile durdurduğunda KeyboardInterrupt bloğu motorları güvenle durdurur; bu blok olmasa PWM donanımı çalışmaya devam eder ve araban masadan düşebilir.
1from machine import Pin, PWM
2import time
3
4class Motor:
5    def __init__(self, pin_ia, pin_ib, freq=1000):
6        self.ia = PWM(Pin(pin_ia))       # IA girişi / IA input
7        self.ib = PWM(Pin(pin_ib))       # IB girişi / IB input
8        self.ia.freq(freq)
9        self.ib.freq(freq)
10        self.stop()
11
12    def speed(self, percent):            # -100 geri ... 100 ileri / -100 reverse ... 100 forward
13        percent = max(-100, min(100, percent))
14        duty = int(abs(percent) * 65535 // 100)
15        if percent > 0:
16            self.ia.duty_u16(duty)
17            self.ib.duty_u16(0)
18        elif percent < 0:
19            self.ia.duty_u16(0)
20            self.ib.duty_u16(duty)
21        else:
22            self.stop()
23
24    def stop(self):
25        self.ia.duty_u16(0)
26        self.ib.duty_u16(0)
27
28left = Motor(16, 17)    # A-IA = GP16, A-IB = GP17
29right = Motor(18, 19)   # B-IA = GP18, B-IB = GP19
30
31def drive(l, r, ms):
32    left.speed(l)
33    right.speed(r)
34    time.sleep_ms(ms)
35
36try:
37    while True:
38        for s in range(30, 81, 5):       # yumuşak kalkış / soft start
39            drive(s, s, 40)
40        drive(80, 80, 1500)              # ileri / forward
41        drive(0, 0, 500)
42        drive(-60, -60, 1000)            # geri / reverse
43        drive(0, 0, 500)
44        drive(-60, 60, 600)              # yerinde sola dön / spin left in place
45        drive(0, 0, 2000)
46except KeyboardInterrupt:
47    left.stop()                          # Ctrl+C ile güvenli dur / safe stop on Ctrl+C
48    right.stop()
L9110S mi L298N mi? Ne zaman hangisini kullanmalısın?
| Özellik | L9110S modülü | L298N modülü |
|---|---|---|
| Motor gerilimi | 2,5–12 V | Yaklaşık 5–35 V |
| Kanal başına akım | Yaklaşık 800 mA sürekli | Yaklaşık 2 A sürekli |
| Sürücü üzerindeki gerilim kaybı | Düşük | Yaklaşık 2 V ve üzeri |
| Hız kontrolü | IA/IB pinlerine PWM | ENA/ENB pinlerine PWM |
| Gereken kontrol pini | 4 | 6 (jumperlarla 4) |
| Dahili 5 V regülatör | Yok | Var (12 V'a kadar beslemede) |
| Boyut ve ağırlık | Çok küçük, birkaç gram | Büyük, soğutuculu |
| 3,3 V lojik | Uyumlu | Genelde çalışır |
Kısacası, motorların 12 V'un altındaysa ve her biri kilitlenmede bile 1 A'yı pek geçmiyorsa L9110S daha iyi bir seçimdir: daha küçüktür, daha hafiftir ve L298N'nin bipolar transistörlerinde kaybolan yaklaşık 2 V'u harcamaz. Bu fark pille çalışan projelerde çok belirgindir: 6 V'luk bir pil paketiyle L298N motora 4 V civarı bırakırken L9110S beslemenin büyük kısmını motora iletir ve araban gözle görülür şekilde daha hızlı gider. Öte yandan 12 V metal redüktörlü motorlar, ağır şasiler, 1 A'yı aşan sürekli yükler ya da 12 V'tan yüksek beslemeler için L298N ya da daha modern MOSFET'li sürücüler gerekir. TB6612FNG gibi alternatiflerle ayrıntılı bir karşılaştırma için motor sürücü karşılaştırması yazısına bakabilirsin.
L9110S ile proje fikirleri
- Bluetooth kontrollü mini araba: HC-05 modülüyle telefondan gelen harflere göre drive() fonksiyonunu çağır.
- Engelden kaçan robot: Öne bir HC-SR04 takıp 20 cm'den yakın engelde geri çekilip dönen bir robot yap; ayrıntılar engelden kaçan robot yazısında.
- Çizgi izleyen robot: İki TCRT5000 sensörüyle siyah çizgiyi takip et; N20 motorlar ve L9110S ile hafif ve çevik bir robot çıkar.
- Sıcaklığa göre çalışan fan: Ölçülen sıcaklığa göre fan hızını PWM ile kademeli artır; mantığı Arduino fan kontrolü yazısında bulabilirsin.
- Joystick ile tank sürüşü: Joystick X ve Y eksenlerini sol ve sağ motor hızına çevir.
- Wi-Fi kontrollü araba: ESP32'de bir web sayfasındaki butonlarla yön ve hız komutu gönder.
- Mini vinç ya da perde açıcı: Redüktörlü bir motorla ip sar; uç noktalarda bir limit anahtarıyla motoru durdur.
Sık yapılan hatalar ve çözümleri
| Belirti | Olası sebep | Çözüm |
|---|---|---|
| Motor hiç dönmüyor | Ortak GND yok ya da VCC'ye besleme gelmiyor | Modül GND'sini kart GND'sine bağla, VCC'yi multimetreyle ölç |
| Motor düşük hızda dönmüyor, yalnızca vızıldıyor | Duty değeri motorun başlama eşiğinin altında | Asgari hızı 70–100 civarına çek |
| Motor kalkınca Arduino resetleniyor | Motorlar kartla aynı 5V hattından besleniyor | Motorlara ayrı pil kullan, VCC'ye 100 µF kondansatör ekle |
| Bir yönde dönüyor, diğer yönde dönmüyor | Bir giriş PWM olmayan pine bağlı ya da kablo temassız | Dört girişi de PWM pinlerine bağla, jumperları kontrol et |
| Yonga çok ısınıyor | Motor akımı 800 mA sınırını aşıyor ya da motor kilitli | Daha küçük motor kullan, kilitlenmeyi önle ya da L298N'ye geç |
| Hız ayarı ters çalışıyor | Bir giriş HIGH, diğeri PWM | Sabit girişi LOW yap ya da duty değerini 255'ten çıkar |
| ESP32 açılırken motor kısa süre dönüyor | Seçilen pin açılışta sinyal üretiyor | GPIO 25, 26, 32, 33 gibi açılışta sessiz kalan pinleri kullan |
L9110S, küçük motorlarla çalışan pilli projeler için hafif, ucuz ve verimli bir sürücüdür; sınırlarını bilip doğru motorla eşleştirdiğinde uzun süre sorunsuz çalışır. Daha büyük motorlara geçtiğinde de aynı yön ve PWM mantığını L298N'de kullanmaya devam edebilirsin. BlueGrays uygulamasında Bluetooth kontrollü araba, engelden kaçan robot ve potansiyometreyle PWM kontrolü gibi projelere adım adım devre şeması ve kodlarıyla ulaşabilir, buradaki L9110S bağlantısını bu projelere kolayca uyarlayabilirsin. Şasi, tekerlek ve pil seçimi için Arduino robot araba yapımı rehberi de sana yol gösterecek.
Sıkça sorulan sorular
L9110S kaç amper taşır?
L9110S her kanal için yaklaşık 800 mA sürekli akım verebilir, kısa süreli tepe akımı 1,5 A civarındadır. Modülde iki yonga olduğu için iki motoru ayrı ayrı bu sınırla sürer. Uzun ömür için motor başına sürekli akımı 500–600 mA'nın altında tutmak iyi bir kuraldır.
L9110S ile 12 V motor sürülebilir mi?
Modülün azami besleme gerilimi 12 V'tur, bu yüzden 12 V'luk küçük bir motor teorik olarak sürülebilir. Ancak 12 V motorların çoğu kilitlenmede 1 A'nın çok üzerinde akım çeker ve sınırda çalışan yonga ısınır. 12 V motorlar için L298N ya da MOSFET'li bir sürücü daha güvenli bir seçimdir.
L9110S ESP32 ve 3,3 V ile çalışır mı?
Evet. L9110S'nin giriş pinleri 3,3 V lojik seviyesini HIGH olarak algılar, bu yüzden ESP32, Raspberry Pi Pico ve 3,3 V'luk diğer kartlara doğrudan bağlanabilir. Motor beslemesini VCC'ye ayrıca vermen ve GND'leri birleştirmen yeterlidir.
L9110S mi L298N mi daha iyi?
Küçük motorlu ve pilli projelerde L9110S daha iyidir; daha küçük ve hafiftir, L298N gibi 2 V civarında gerilim kaybettirmez. Motor akımı 1 A'yı aşıyorsa ya da 12 V'tan yüksek besleme gerekiyorsa L298N tercih edilmelidir.
L9110S ile step motor sürülebilir mi?
Evet, modüldeki iki H köprüsü küçük bir bipolar (4 kablolu) step motorun iki bobinini sürebilir ve Arduino Stepper kütüphanesi bu bağlantıyla çalışır. Bobin akımının 800 mA'yı geçmemesi gerekir. 28BYJ-48 gibi 5 kablolu unipolar motorlar için ise ULN2003 kartı daha uygundur.
L9110S neden çok ısınıyor?
Isınmanın en sık sebebi motorun yonganın sınırına yakın akım çekmesidir; özellikle tekerlekleri sıkışan ya da ağır yük taşıyan motorlar kilitlenme akımına yaklaşır. Besleme geriliminin motorun anma geriliminden yüksek olması da akımı artırır. Daha küçük bir motor kullan, PWM ile azami hızı sınırla ya da daha güçlü bir sürücüye geç.