
Проєкти з цим компонентом
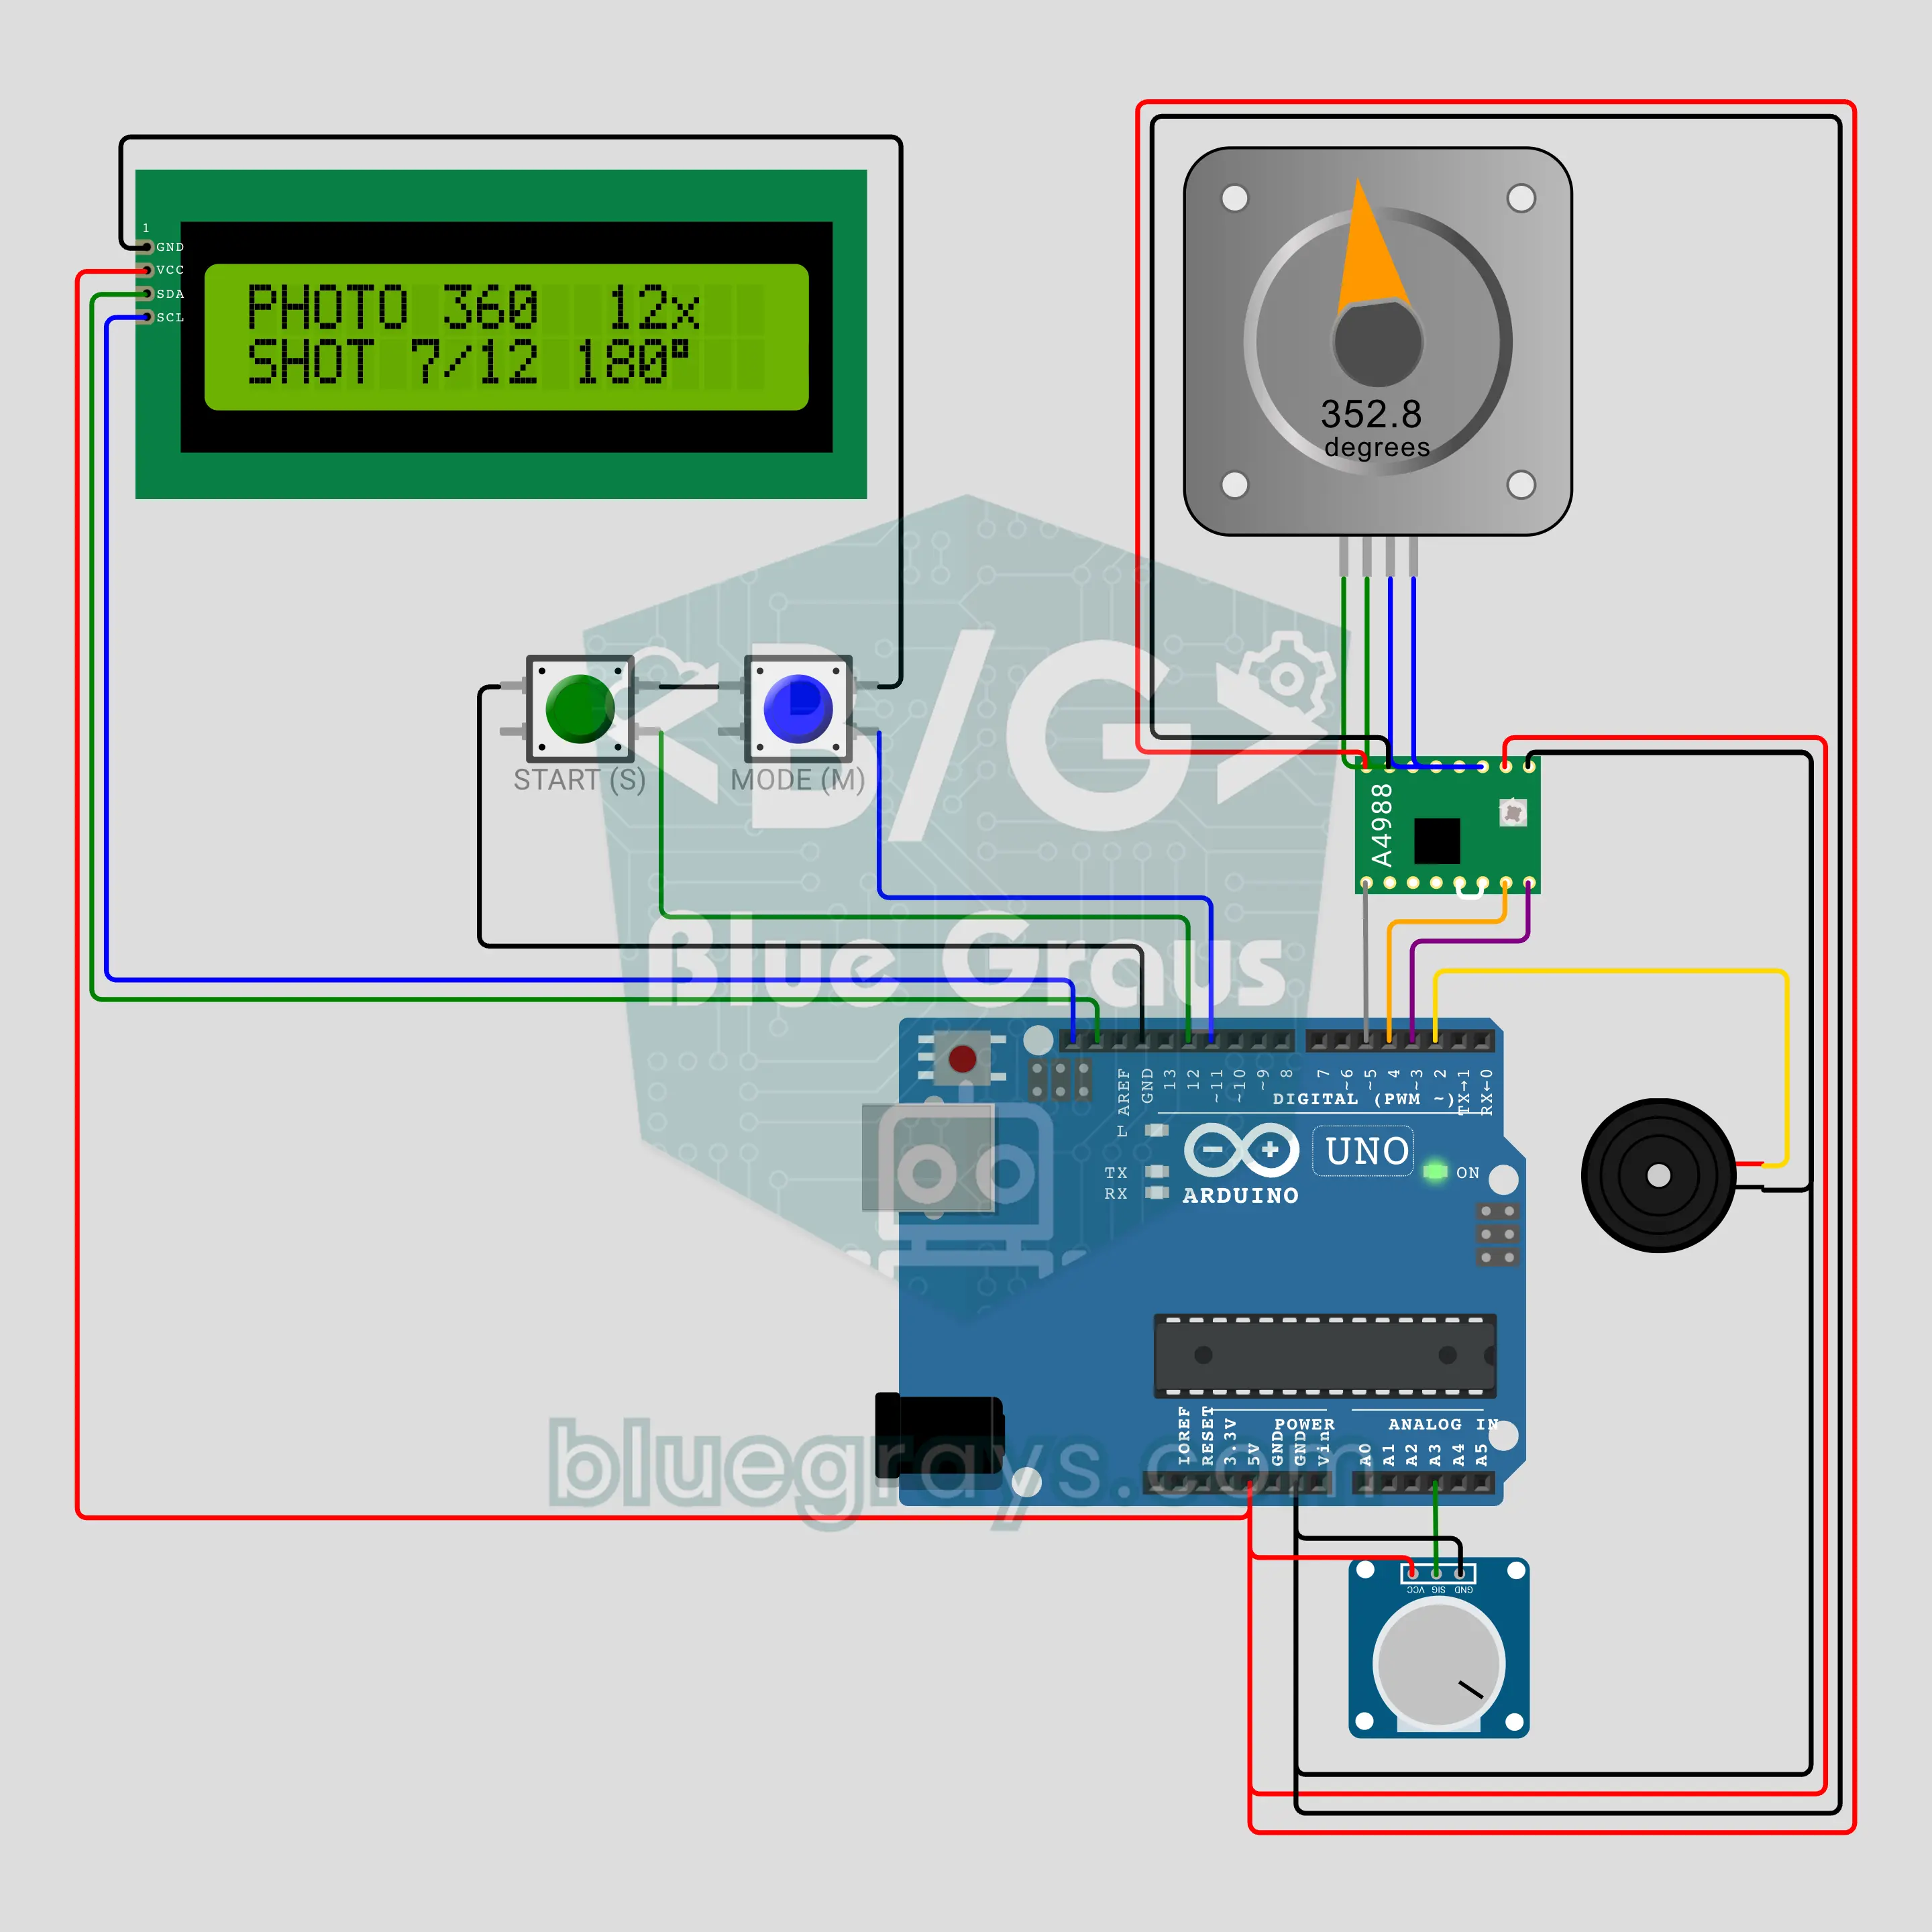
Обертовий столик для предметної зйомки на Arduino (кроковий двигун NEMA 17 + A4988 + РК-дисплей)
Збери власний обертовий столик для фото товарів і відео на 360°! Кроковим двигуном NEMA 17 керує A4988 лише двома сигналами, двигун плавно розганяється й гальмує, тож предмет ніколи не хитається. Є три режими: безперервне обертання зі швидкістю, яку задає потенціометр, фото 360, що ділить оберт на 12, 24 або 36 зупинок зі звуковим сигналом на кожній, і плавне хитання на ±90°, як на вітрині. РК-дисплей з I2C показує швидкість, кут і кількість кадрів.
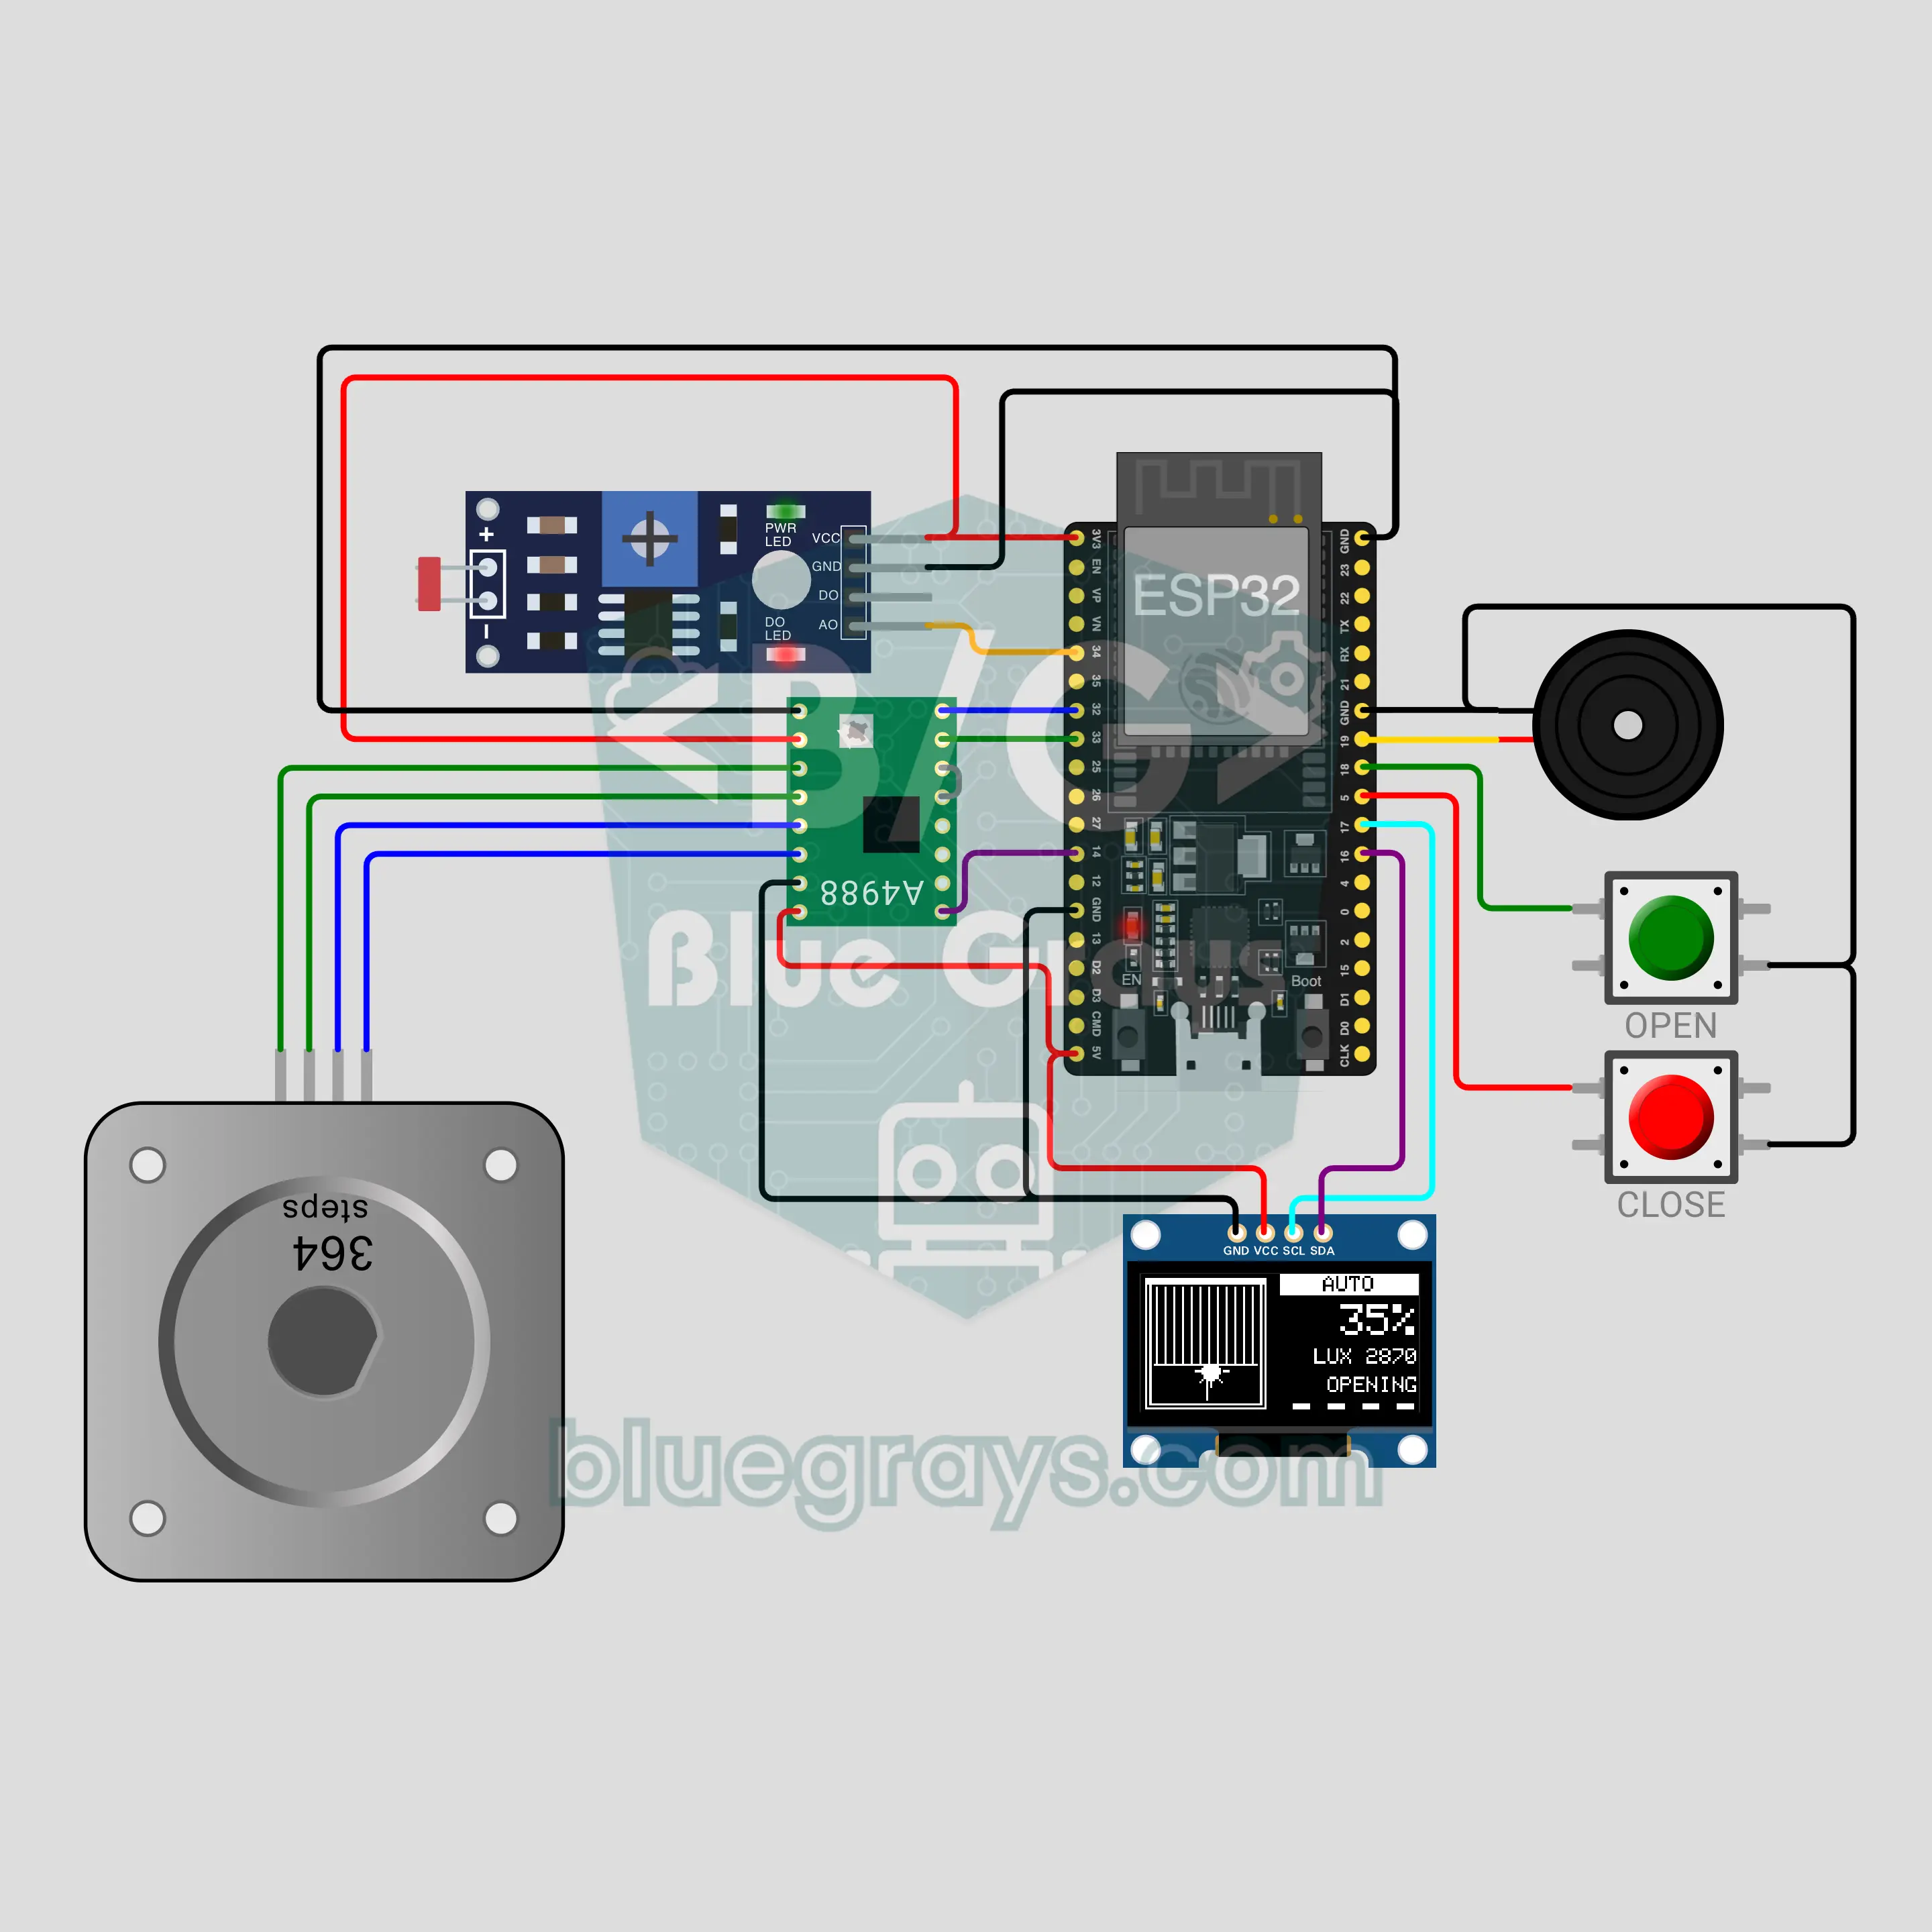
Розумна штора на ESP32 (NEMA 17 + A4988 + фоторезистор + OLED)
Штора сама відкривається, коли сходить сонце, і закривається, коли стемніє! Фоторезистор (LDR) вимірює світло, драйвер A4988 обертає кроковий двигун NEMA 17 із плавним стартом і зупинкою, а OLED 0,96 дюйма показує малюнок вікна, наскільки відкрита штора, і сонце чи місяць. Дві кнопки відкривають і закривають її вручну, а утримання однієї зупиняє штору посередині. Положення зберігається у флеш-пам’яті, тож після відключення живлення штора знає, де вона.
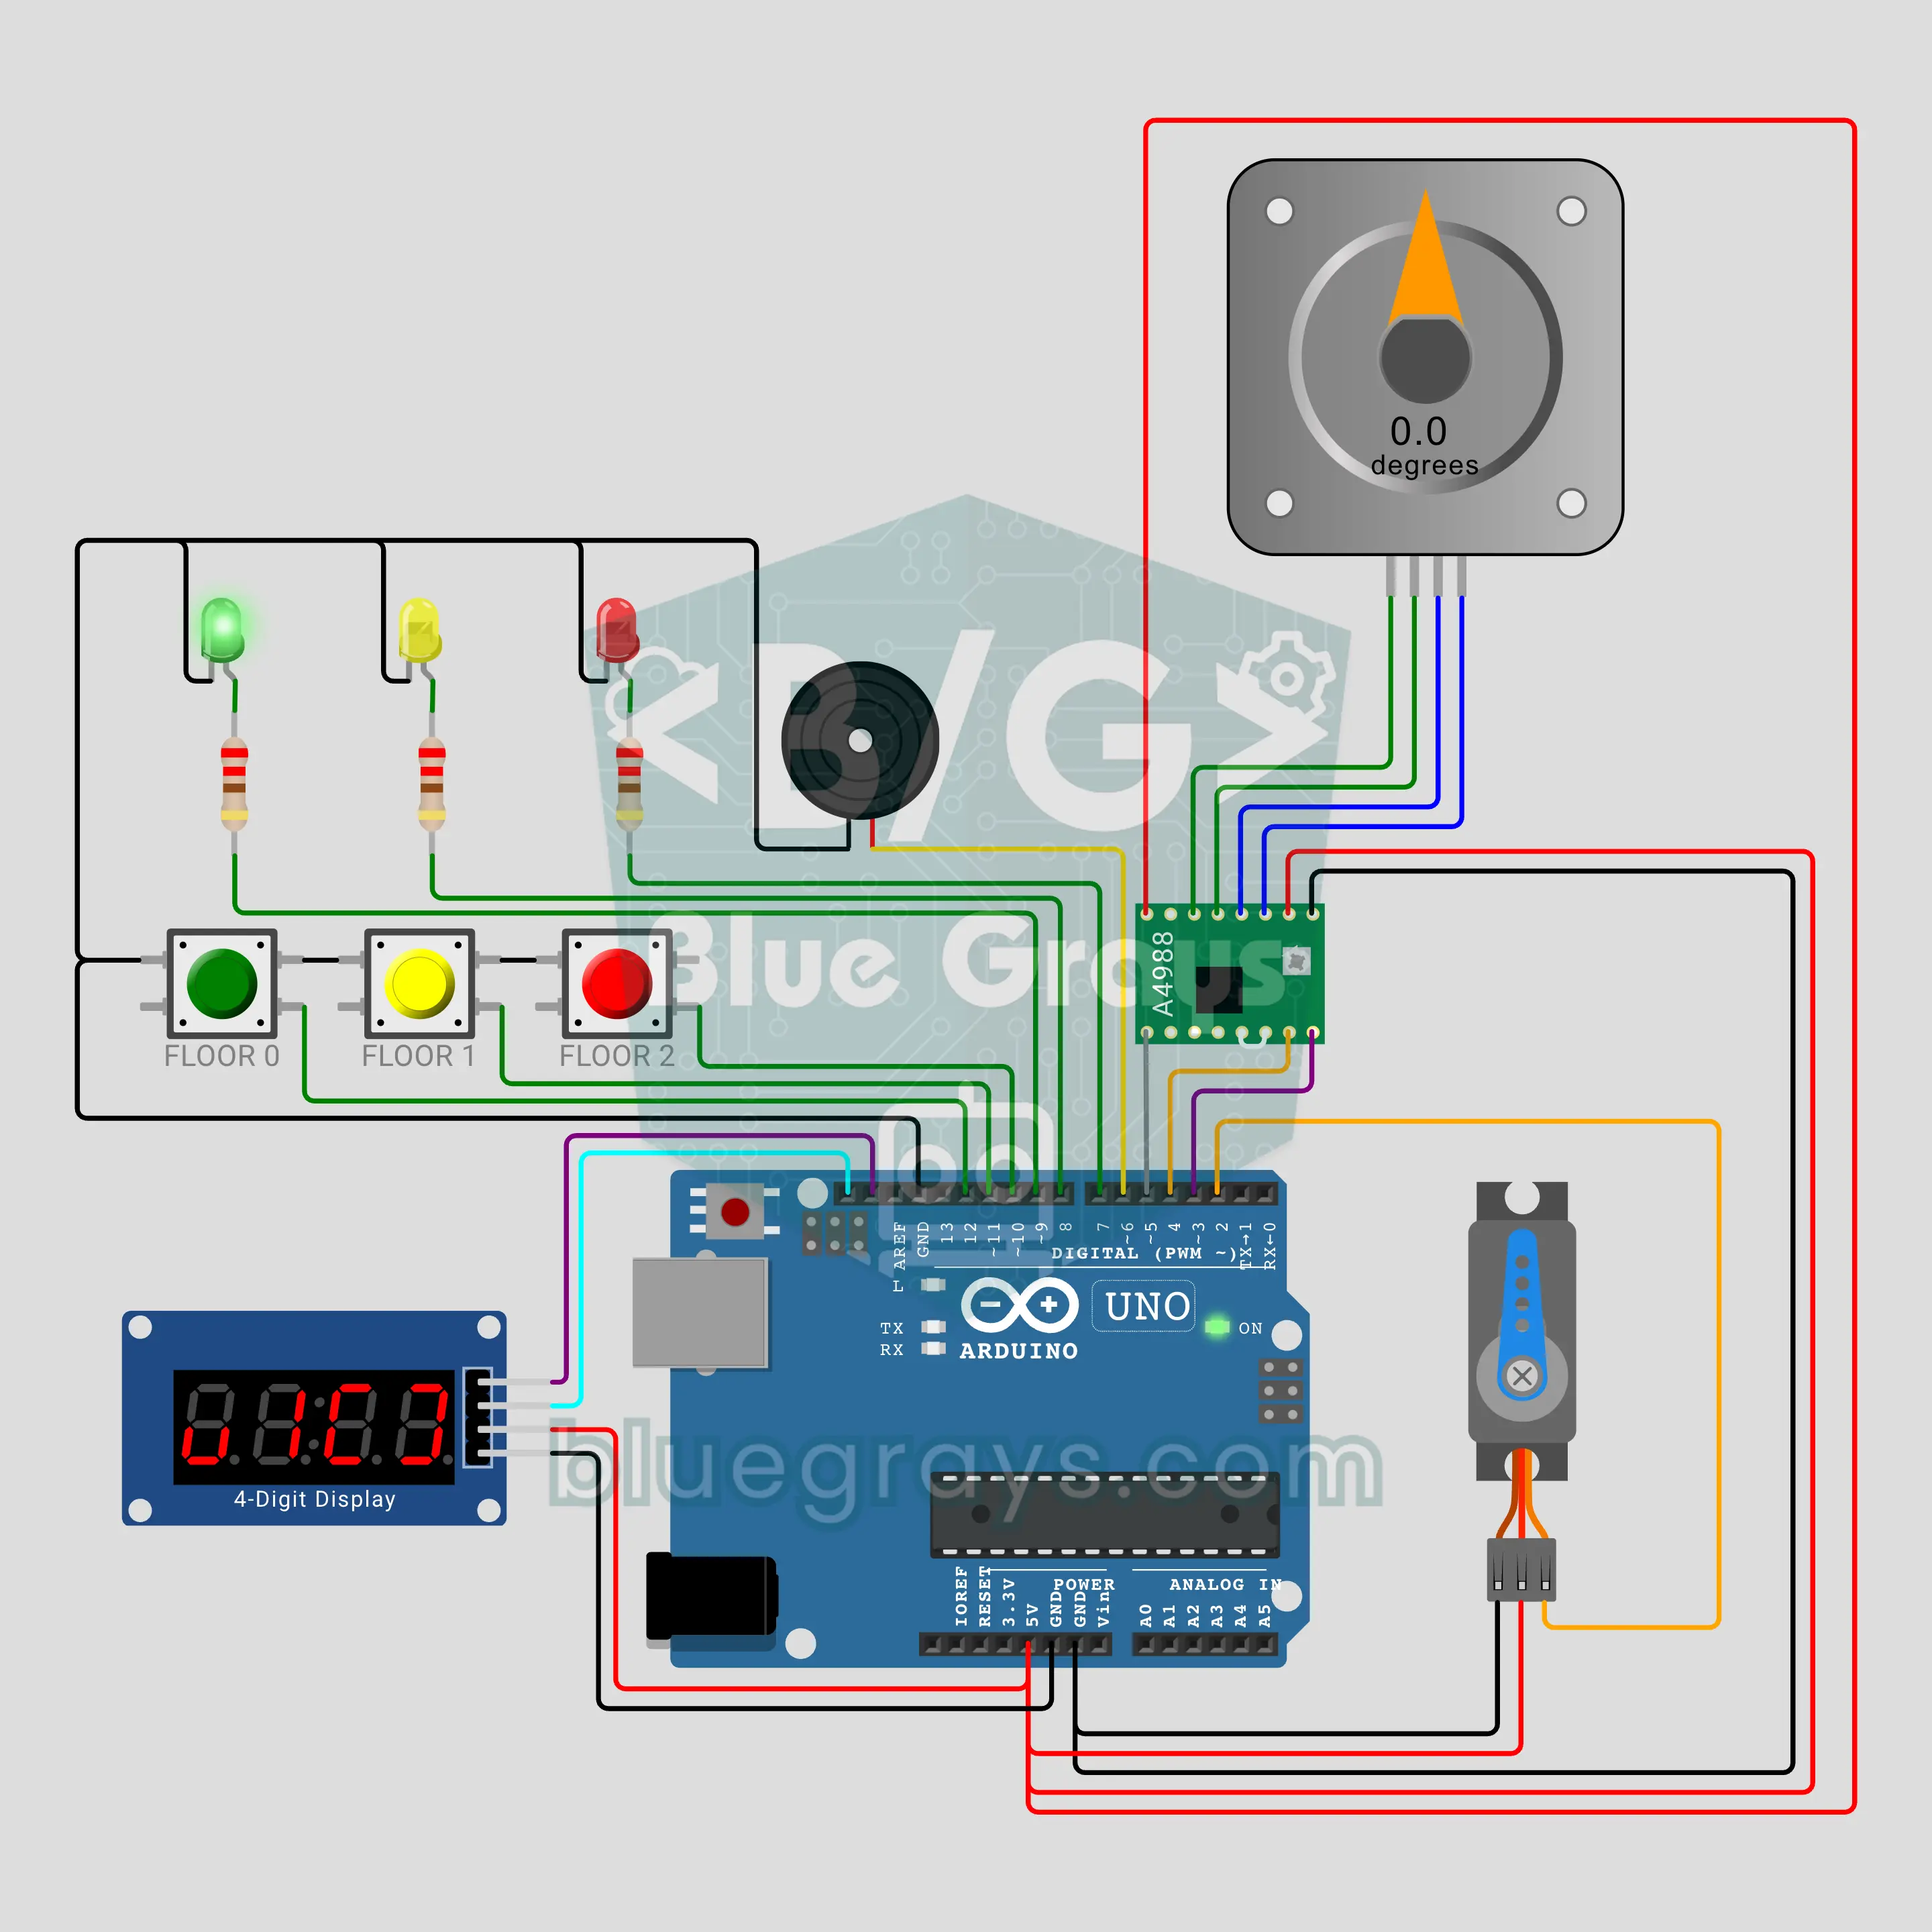
Ліфт на 3 поверхи на Arduino (кроковий двигун NEMA 17 + A4988 + двері на сервоприводі + TM1637)
Збери модель ліфта, яка стане зіркою наукового ярмарку! Кроковий двигун NEMA 17 з драйвером A4988 плавно піднімає й опускає кабіну; на кожному поверсі лунає «дінь-дон», сервопривід SG90 відчиняє двері й зачиняє їх після трьох попереджувальних сигналів. Виклики обслуговуються як у справжньому ліфті: спочатку поверхи попереду, потім на зворотному шляху, а дорогою кабіна зупиняється на викликах. Дисплей TM1637 показує стрілку напрямку, поверх і стан дверей.
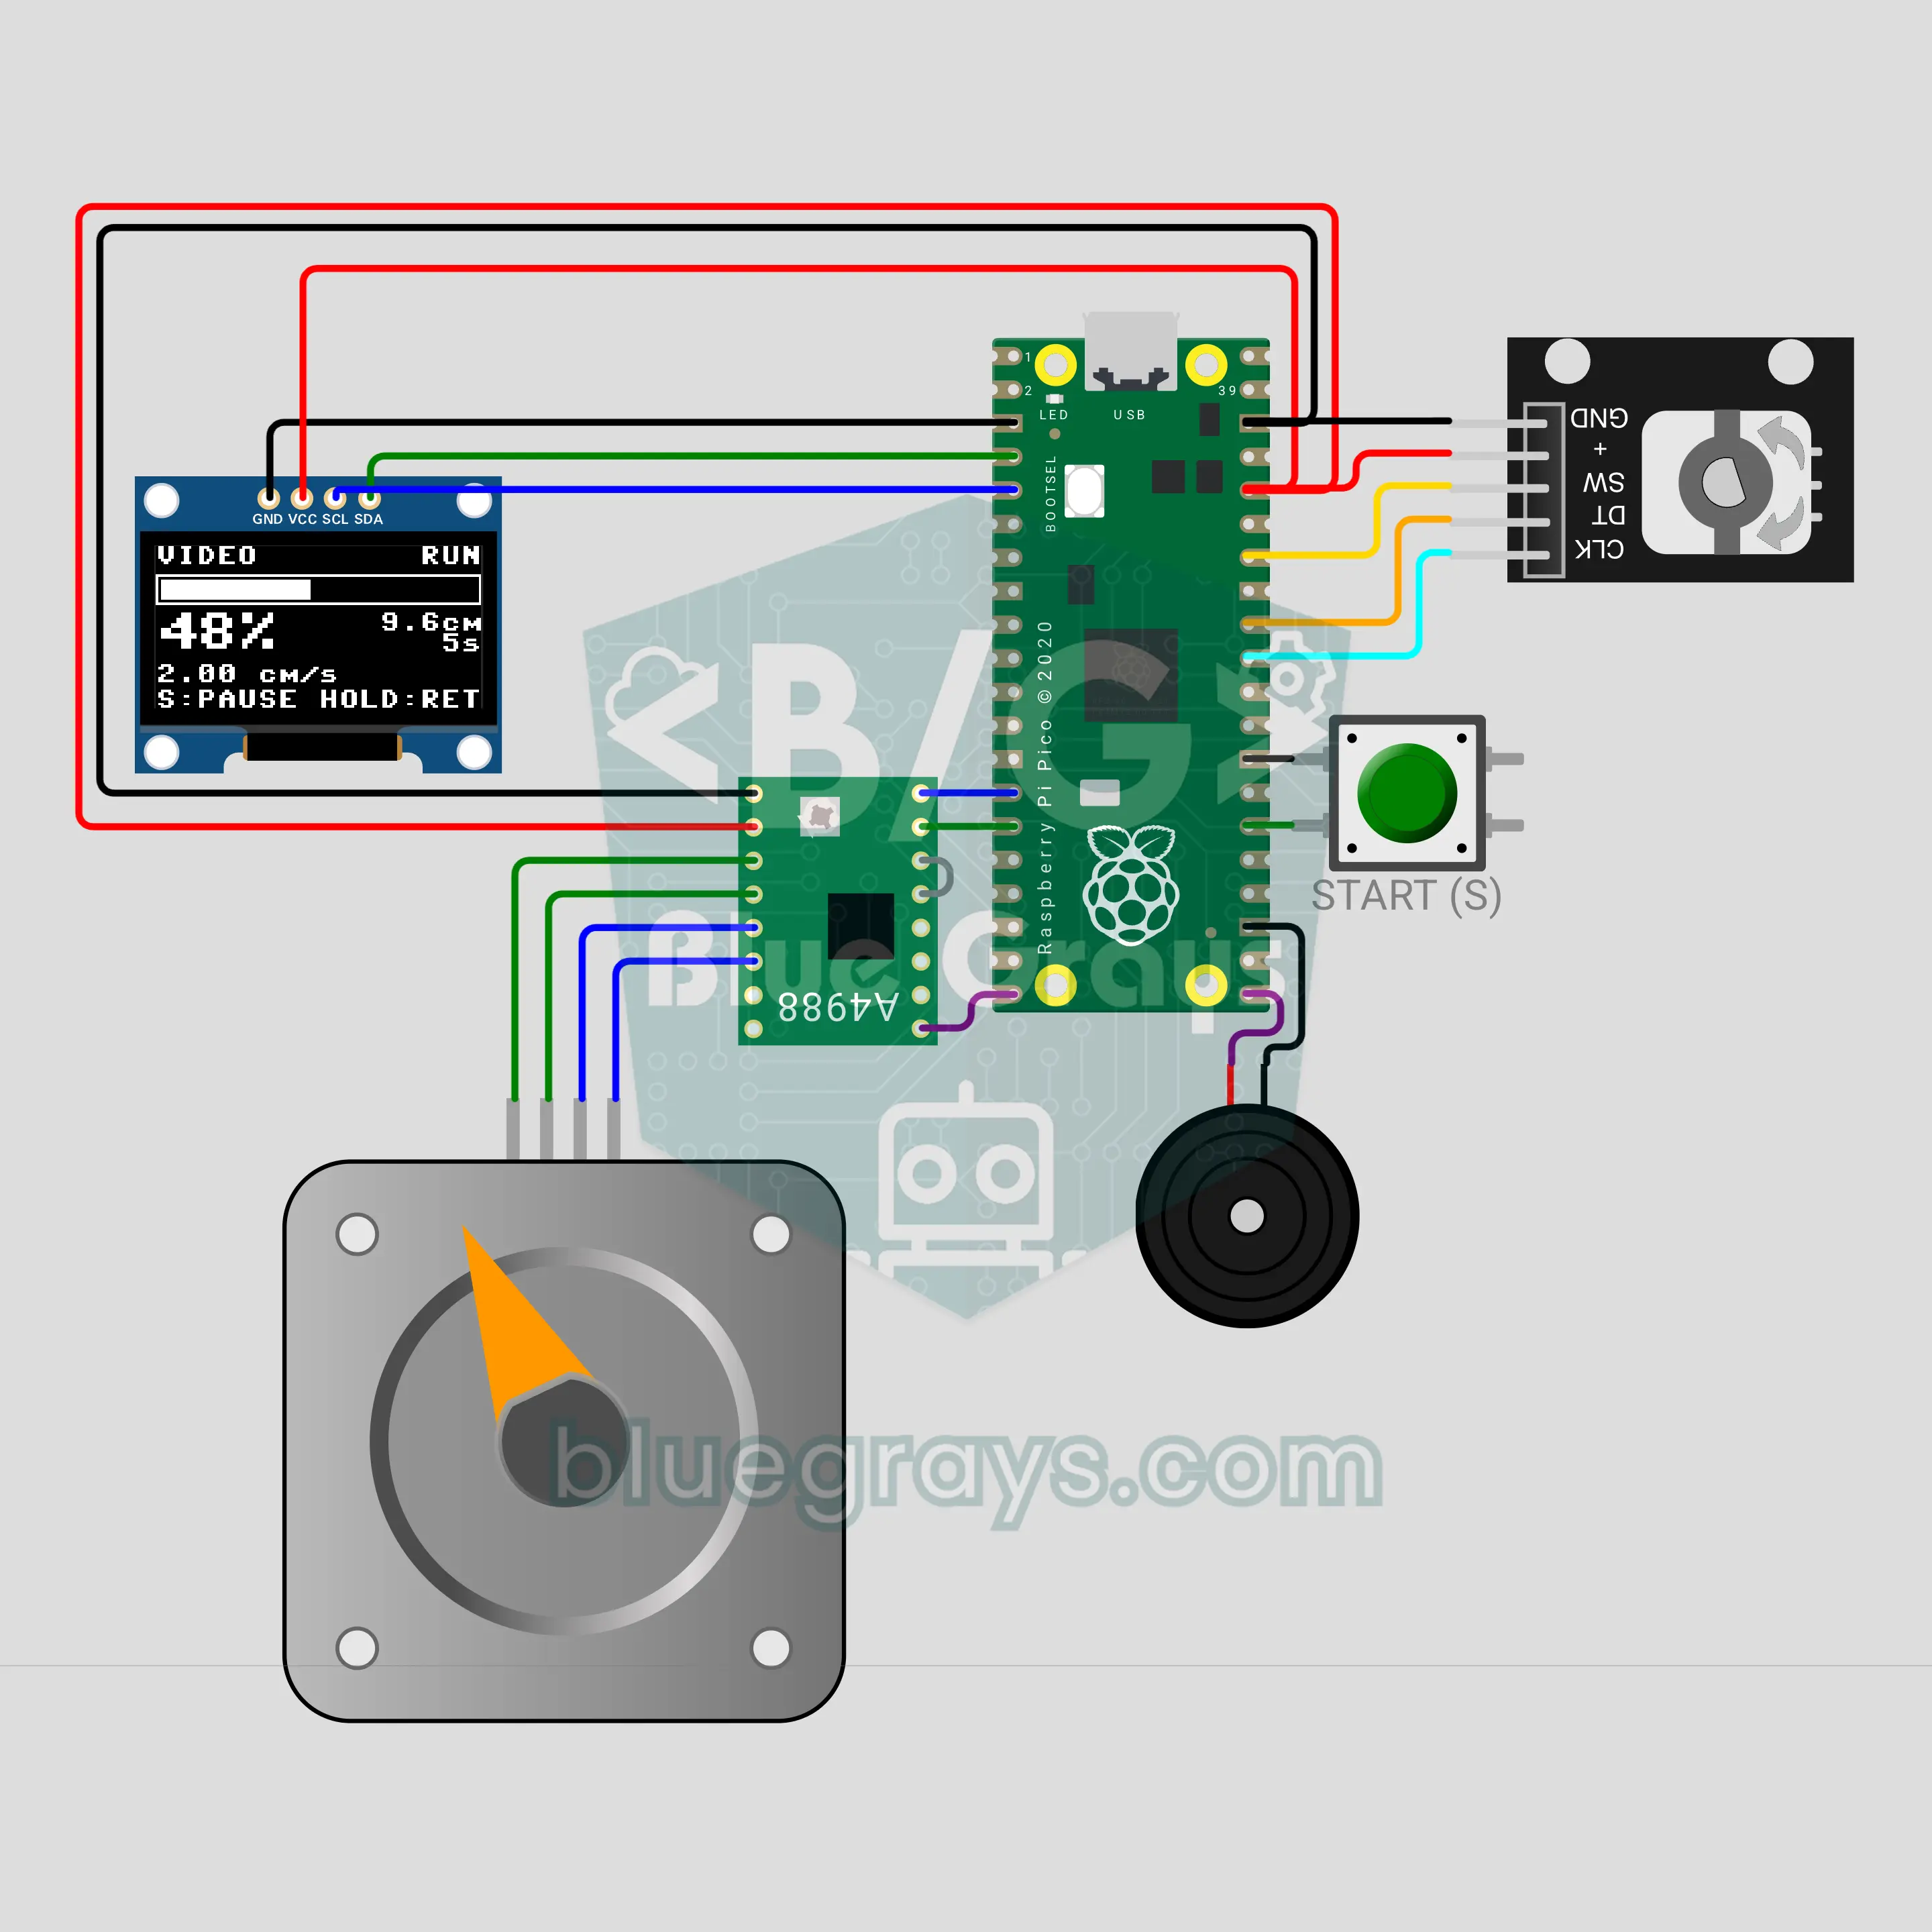
Слайдер для таймлапс-зйомки на Raspberry Pi Pico (NEMA 17 + A4988 + KY-040 + OLED)
Збери власний слайдер для кінематографічних плавних кадрів! Raspberry Pi Pico через драйвер A4988 дуже повільно й плавно обертає кроковий двигун NEMA 17, а каретка везе телефон чи камеру вздовж рейки. Енкодером KY-040 вибираєш у меню режим, відстань, час, напрямок і кількість кадрів. У режимі VIDEO каретка плавно розганяється й гальмує; у режимі TIMELAPSE вона зупиняється на кожному кадрі й чекає, доки вщухне тремтіння. OLED показує прогрес і час, що залишився.
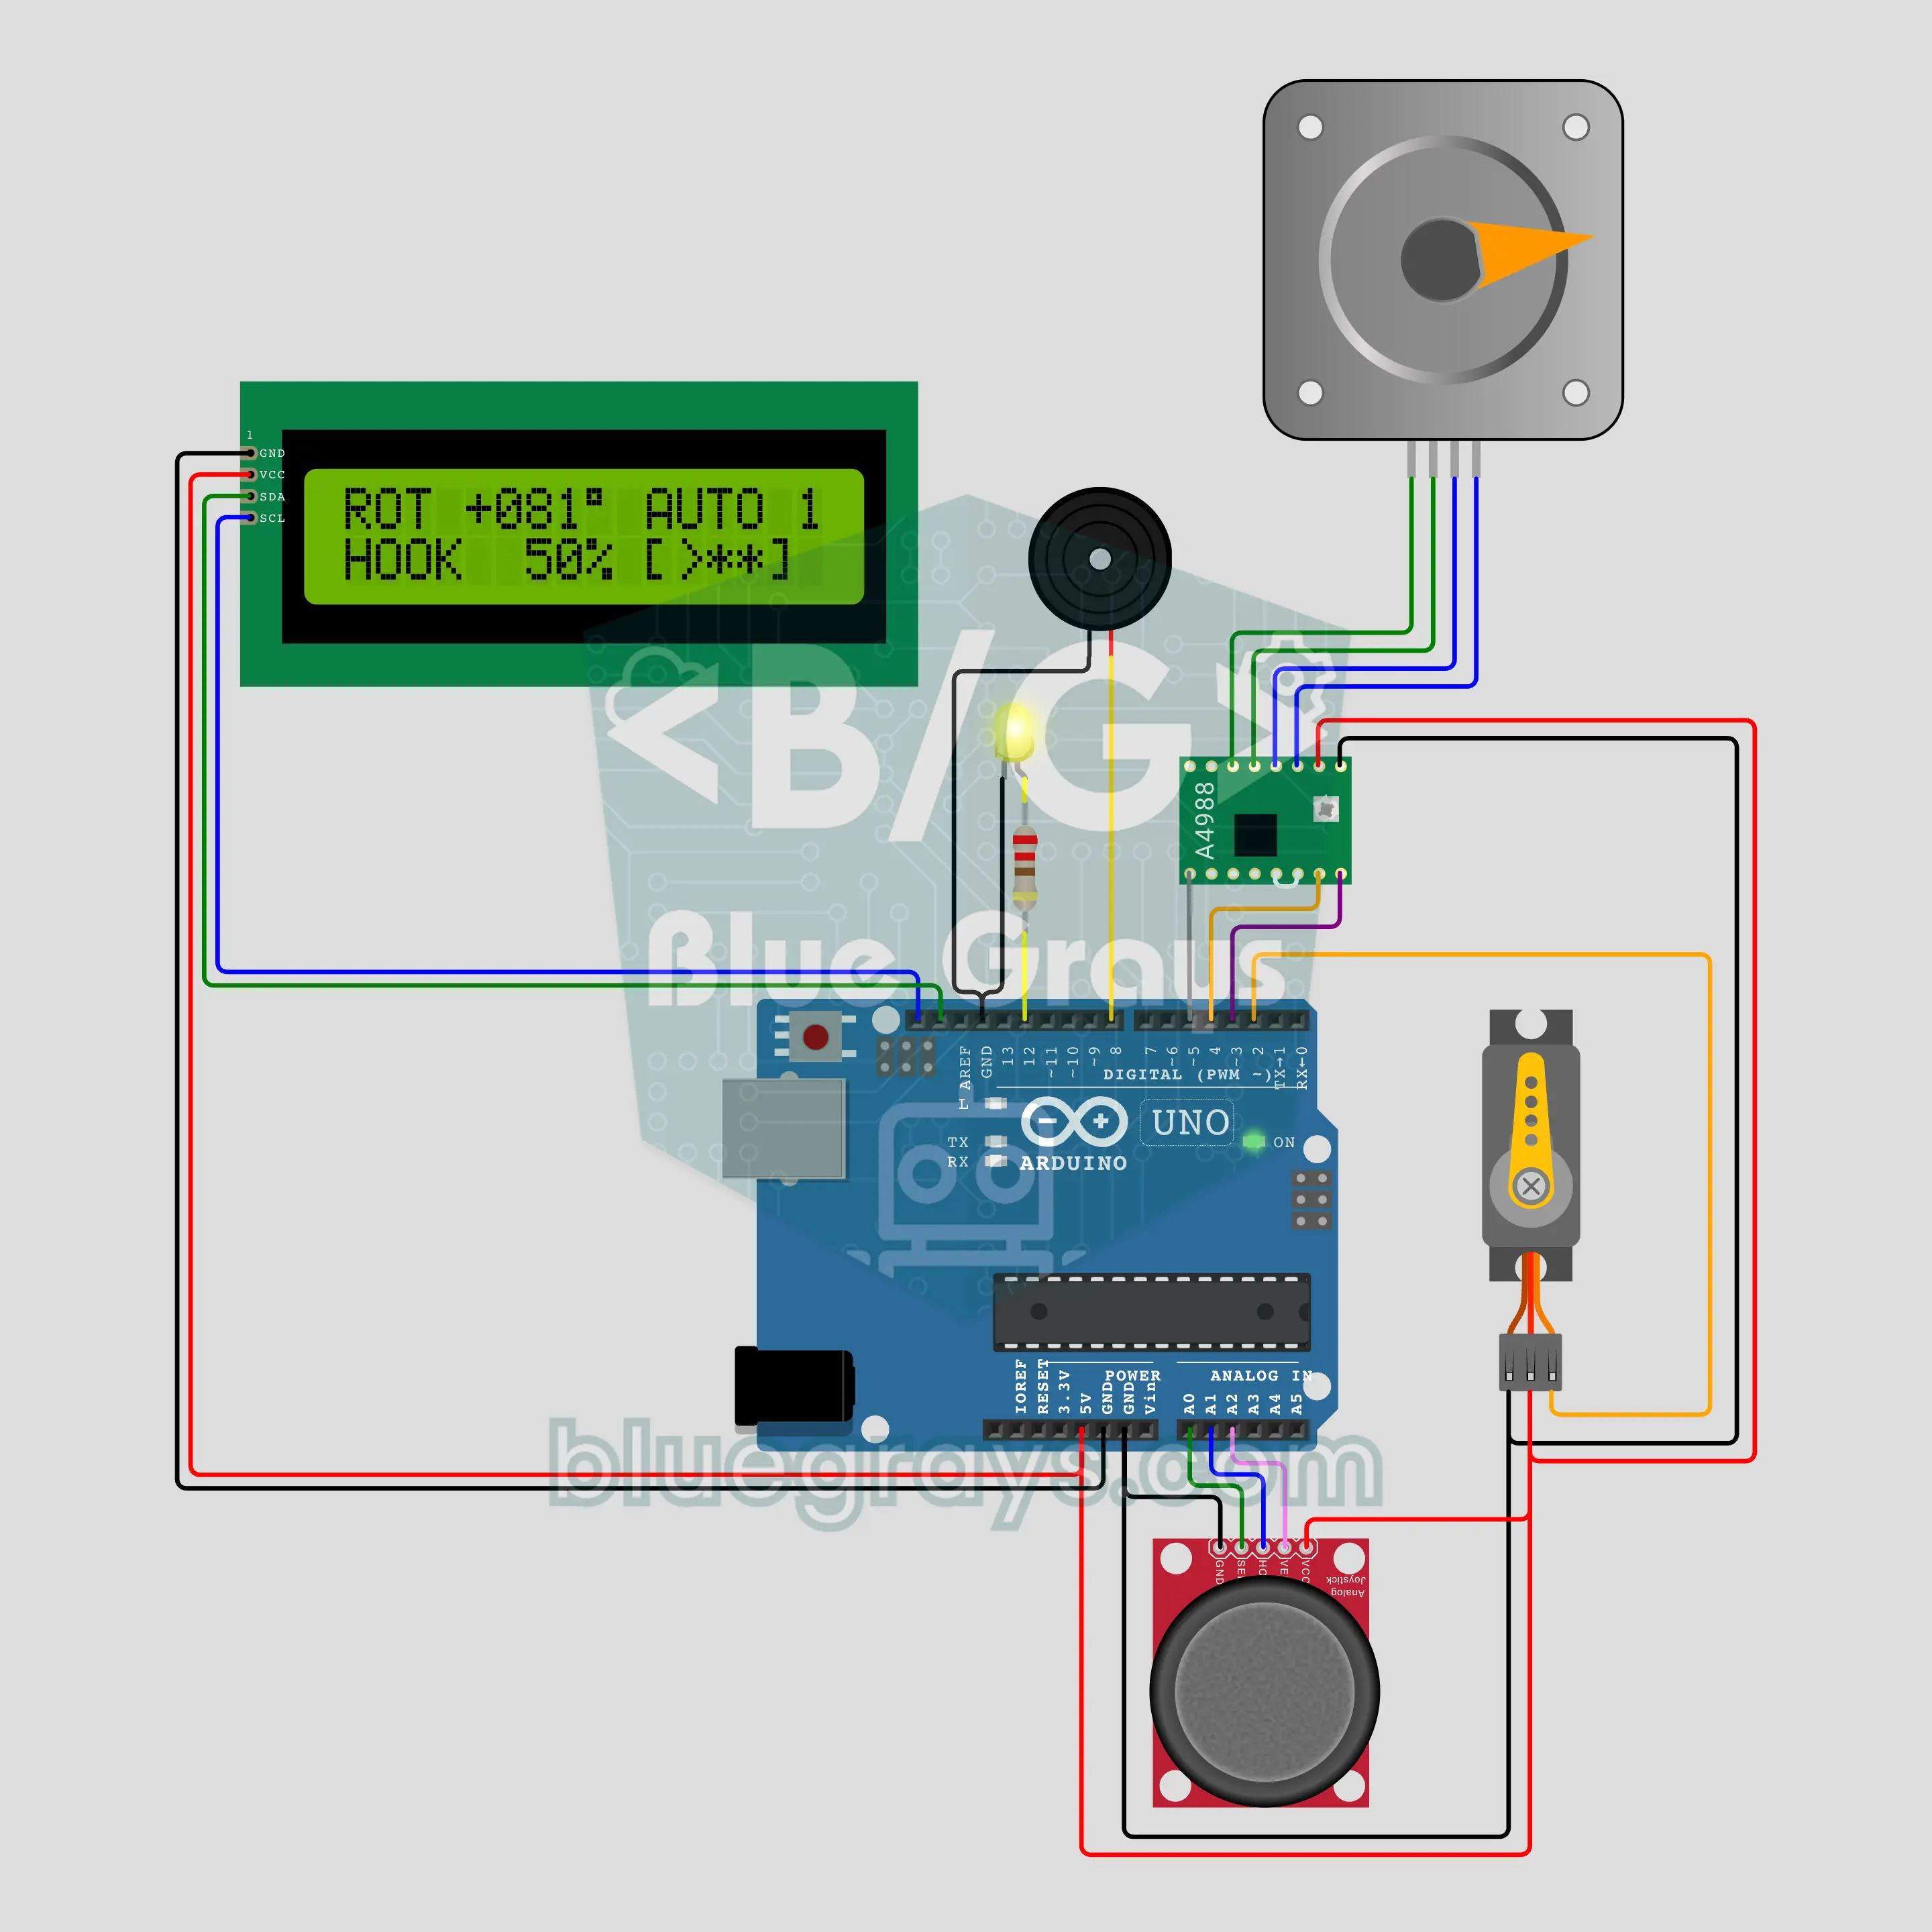
Баштовий кран на Arduino (кроковий двигун NEMA 17 + A4988 + сервопривід + джойстик + РК-дисплей з I2C)
Настільний баштовий кран: кроковий двигун NEMA 17 на драйвері A4988 плавно розганяє поворот башти, сервопривід SG90 опускає й піднімає гак, а джойстик служить важелем оператора. Поворот обмежено ±170°; поки башта повертається, блимає жовтий маячок, а зумер подає «біп-біп». Кнопка джойстика зберігає 3 зупинки; довге натискання дає крану самостійно переносити вантаж, а дотик до важеля означає STOP. РК-дисплей з I2C показує кут, глибину гака й зупинки.

Промисловий сортувальний конвеєр на Arduino: коробки сортуються за висотою (NEMA 17 + A4988 + HC-SR04 + сервопривід + РК-дисплей)
Настільна модель заводської сортувальної лінії: кроковий двигун NEMA 17 на драйвері A4988 рухає стрічку, а HC-SR04 над стрічкою вимірює висоту кожної коробки, що проїжджає. Кожну коробку відстежують за кроками стрічки від датчика до важеля; коробки від 6 см і вищі зіштовхує вбік важіль на сервоприводі SG90, а низькі їдуть далі. РК-дисплей з I2C рахує низькі й високі коробки та показує останній вимір і кількість коробок на стрічці.
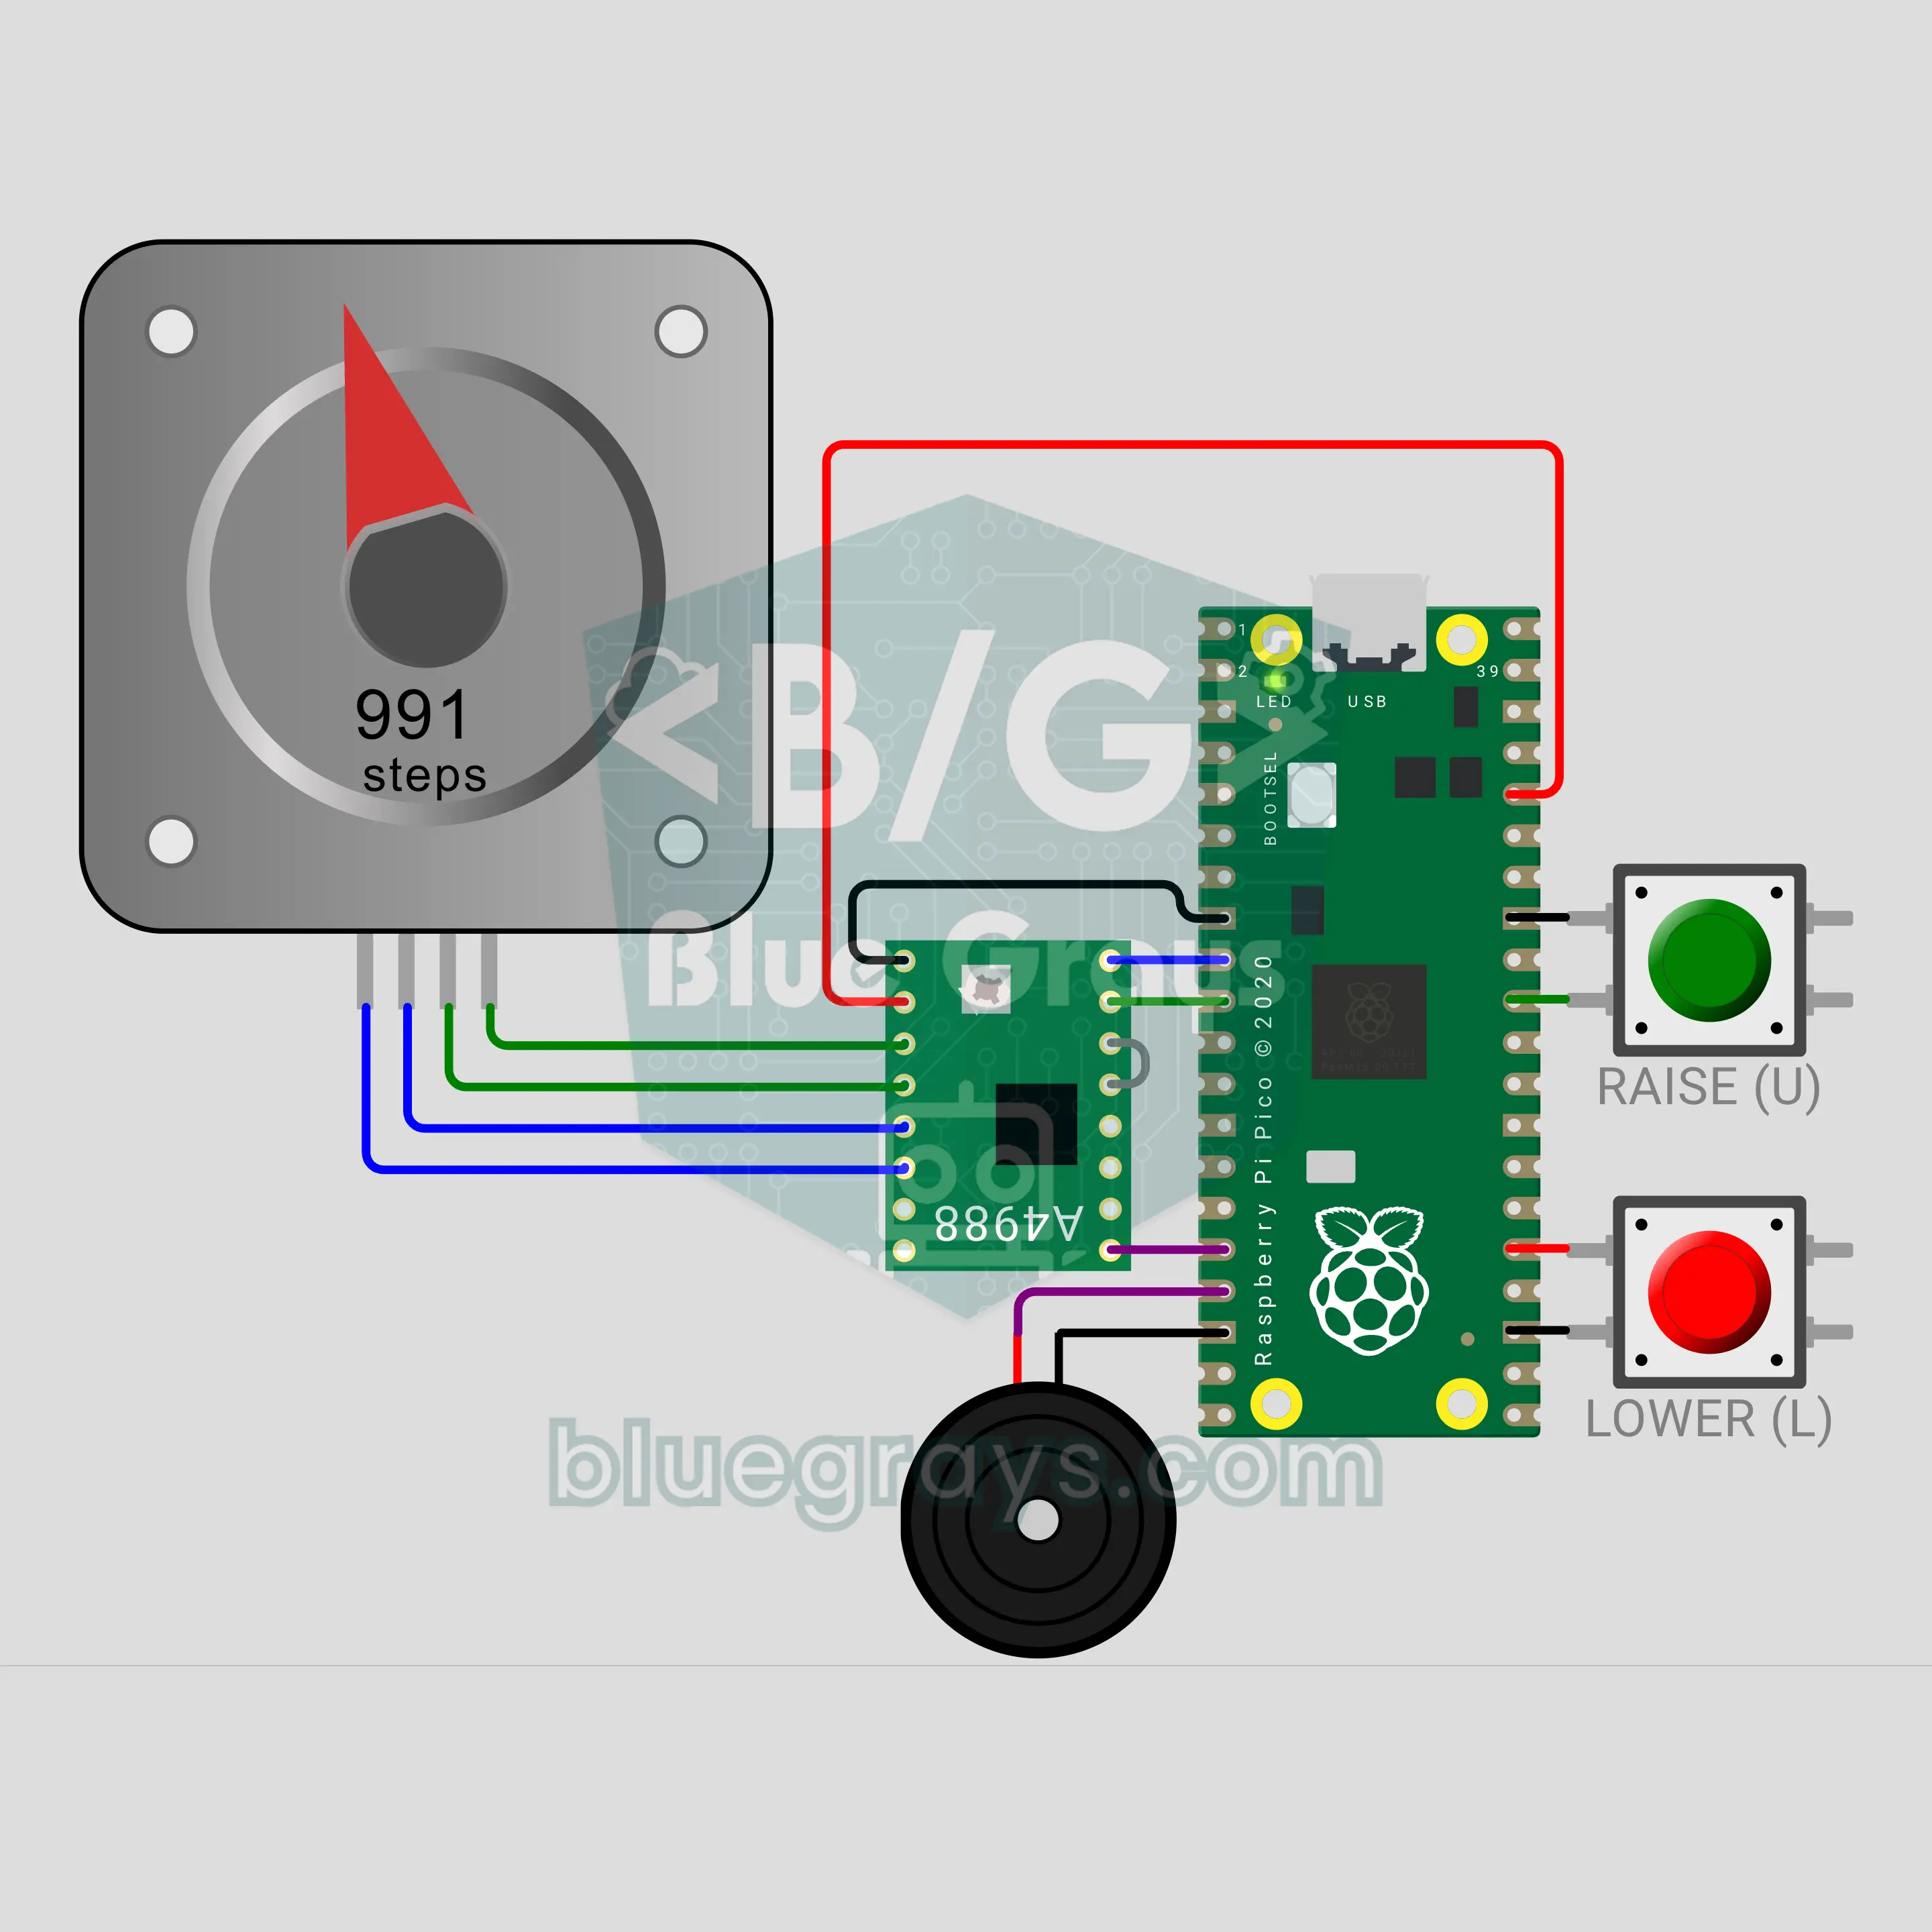
Флагшток на Raspberry Pi Pico W: моторизована щогла, що плавно піднімає прапор (NEMA 17 + A4988 + 2 кнопки + зумер)
Моторизований флагшток на Raspberry Pi Pico W. Натисни зелену кнопку, і кроковий двигун NEMA 17 намотує мотузку, піднімаючи прапор за 40 с з м’яким стартом, рівною швидкістю й м’якою зупинкою. Червона кнопка опускає його; утримуй її 1 с, і прапор спершу підніметься до верху, а потім опуститься до половини щогли. Положення визначається підрахунком кроків, драйвер A4988 живить двигун від 12 V, а зумер подає лише короткі сигнали.

Промисловий змішувальний бак на Arduino: наповнення, змішування, зливання з логікою ПЛК (HC-SR04 + 2 реле + NEMA 17 + A4988 + РК-дисплей + аварійна зупинка)
Класичне завдання з порційного процесу з уроків промислової автоматизації: наповнити бак, змішати, злити, порахувати партію. Код працює покроково з логікою ПЛК (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Два реле відкривають впускний і випускний клапани, HC-SR04 вимірює рівень, а мішалка на NEMA 17 обертається й змінює напрямок. Є START, STOP, аварійна зупинка з фіксацією, сигнальна колона й помилка тайм-ауту.

Робот-пилосос на ESP32: обминає перешкоди й будує мапу кімнати (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 бампери + OLED)
Двоколісний робот-пилосос, що рухається як справжній. Два крокові двигуни NEMA 17 обертають колеса: він описує спіраль, їде прямо, сповільнюється й повертає, коли HC-SR04 бачить перешкоду, відступає й відвертає, коли спрацьовує бампер, і робить коло вздовж стін. Своє положення він обчислює за кроками коліс і показує на OLED мапу кімнати з відсотком прибраного й часом, а потім повертається на старт.