
AR-135СереднійPremium
Баштовий кран на Arduino (кроковий двигун NEMA 17 + A4988 + сервопривід + джойстик + РК-дисплей з I2C)
Настільний баштовий кран: кроковий двигун NEMA 17 на драйвері A4988 плавно розганяє поворот башти, сервопривід SG90 опускає й піднімає гак, а джойстик служить важелем оператора. Поворот обмежено ±170°; поки башта повертається, блимає жовтий маячок, а зумер подає «біп-біп». Кнопка джойстика зберігає 3 зупинки; довге натискання дає крану самостійно переносити вантаж, а дотик до важеля означає STOP. РК-дисплей з I2C показує кут, глибину гака й зупинки.
0.0(0)
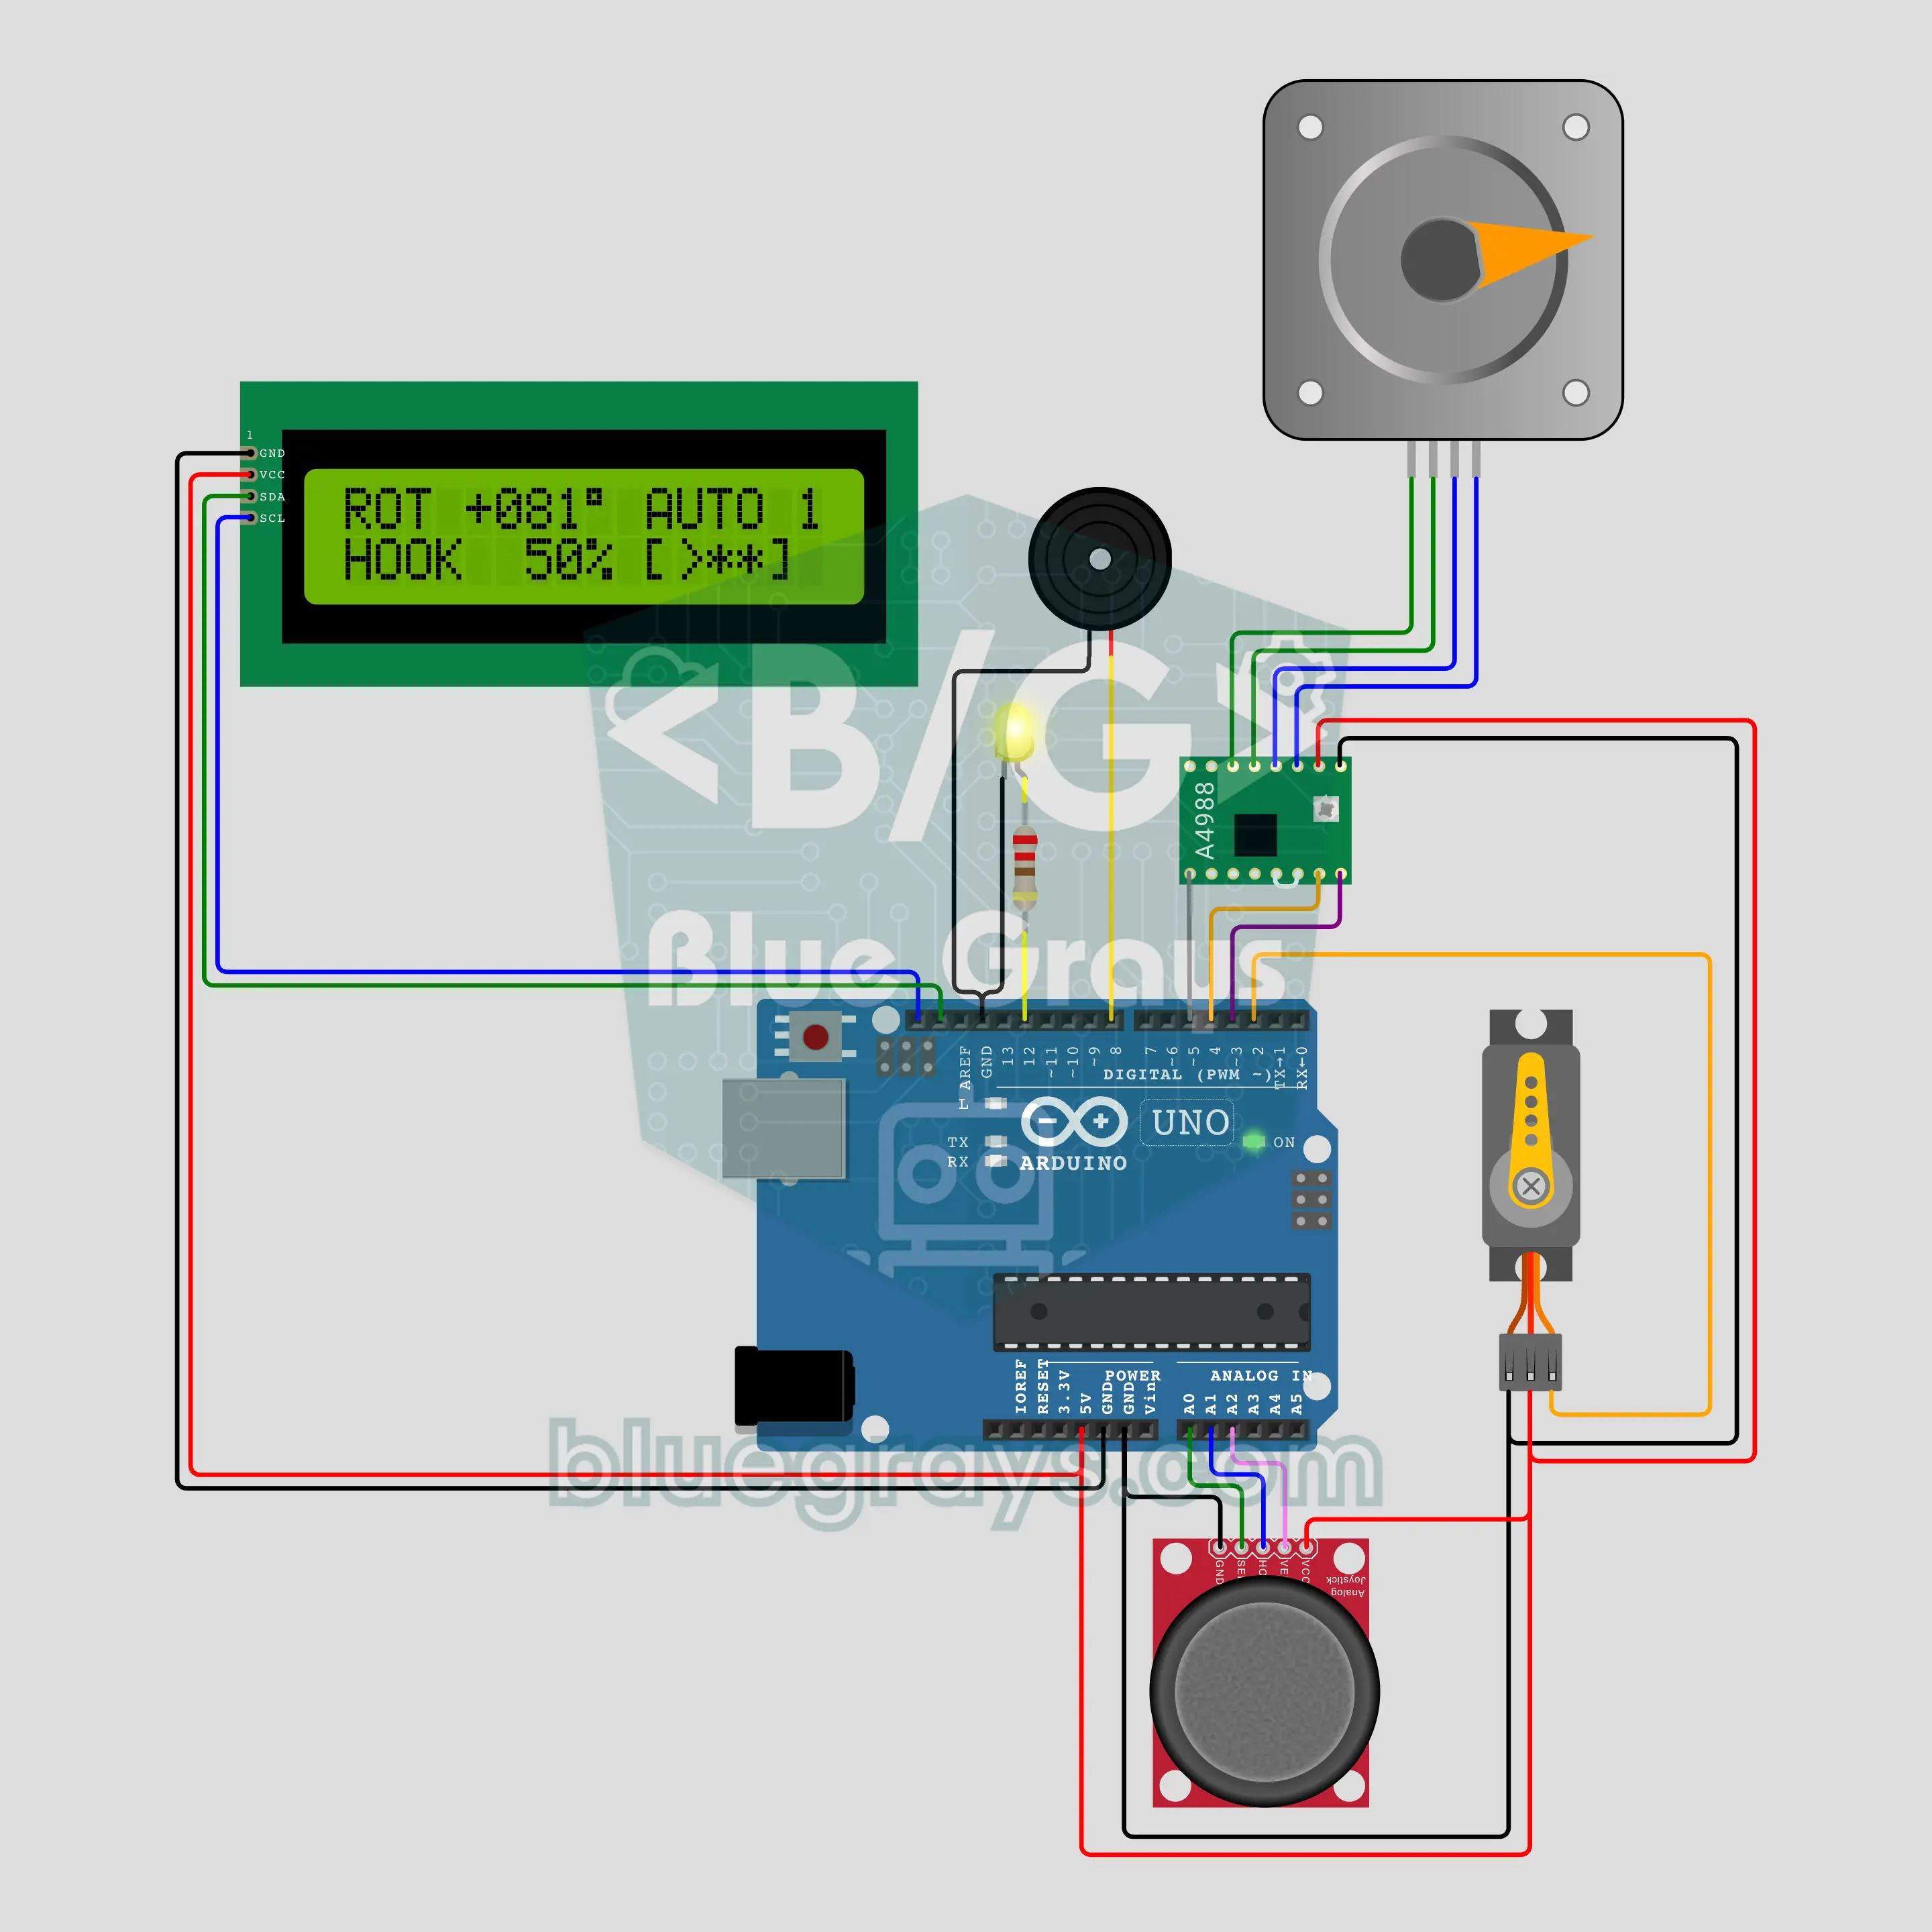
Влаштуй на столі крихітне будівництво: відхили джойстик убік, і башта плавно набирає швидкість під час повороту, штовхни вперед, і гак повільно опускається. Поки башта повертається, блимає жовтий маячок і лунає попереджувальний сигнал, а на екрані видно кут і те, наскільки глибоко опущено гак. Збережи три зупинки, і кран сам переноситиме вантаж між ними, зупиняючись тієї ж миті, коли торкаєшся важеля.
Вихідний код
Вміст Premium
Вихідний код, блокова версія й поширені запитання цього проєкту відкриті для учасників Premium.
- Увесь код проєктів
- Блокова версія
- Поширені запитання