
Відкривай проєкти для Arduino
Сотні проєктів від початкового до просунутого рівня: зі схемами, кодом і відео.

Машинка на L298N з керуванням через Bluetooth
Перетвори телефон на пульт і керуй власною робомашинкою. Arduino отримує команди із застосунку дистанційного керування на телефоні через модуль Bluetooth і крутить колеса через драйвер двигунів…

Робот, що об’їжджає перешкоди
Як щодо розумної машинки, яка сама знаходить дорогу? Робот, що об’їжджає перешкоди, постійно сканує все навколо ультразвуковим датчиком спереду.

Хореографія сервоприводів по колу: анімовані візерунки з 32 сервоприводів
Візуальний анімаційний проєкт із 32 сервоприводами, розташованими по колу й керованими Arduino Mega. Сервоприводи зібрано в один масив і під’єднано до пінів 22–53 Mega; вони виконують чотири послідовності рухів: хаотичне тремтіння на випадкові кути, синхронне розгойдування, хвилю, що біжить по колу, і стрілку компаса, яка гойдається ліворуч і праворуч.

RFID-замок для дверей на ESP32 (RC522 + сервопривід + OLED + зумер + світлодіод)
Збираємо розумний дверний замок з ESP32, RFID-модулем RC522, сервоприводом SG90, OLED-дисплеєм SSD1306, активним зумером і 2 світлодіодами. Коли картку зчитано, її UID порівнюється з дозволеними картками, заданими в коді; якщо збігається, сервопривід відмикає замок (зелений світлодіод + 2 короткі сигнали) і через 5 с знову замикає. Невідома картка вмикає червоний світлодіод, дає 3 швидкі сигнали й показує свій UID на OLED.

ПІД-регулятор «Кулька на балці» на ESP32 (HC-SR04 + сервопривід + РК-дисплей з I2C + 3 потенціометри)
Класичний дослід із теорії керування на твоєму столі: сервопривід нахиляє балку, а ПІД-регулятор утримує кульку в цільовій точці. Три потенціометри наживо змінюють Kp, Ki і Kd: з одним лише P кулька розгойдується, D її заспокоює, а I прибирає легкий нахил балки, щоб кулька зупинилася точно в цілі. РК-дисплей з I2C показує балку, кульку й ціль, а також час встановлення й перерегулювання. У режимі SIM кульку котить фізична модель, у режимі REAL її вимірює HC-SR04.
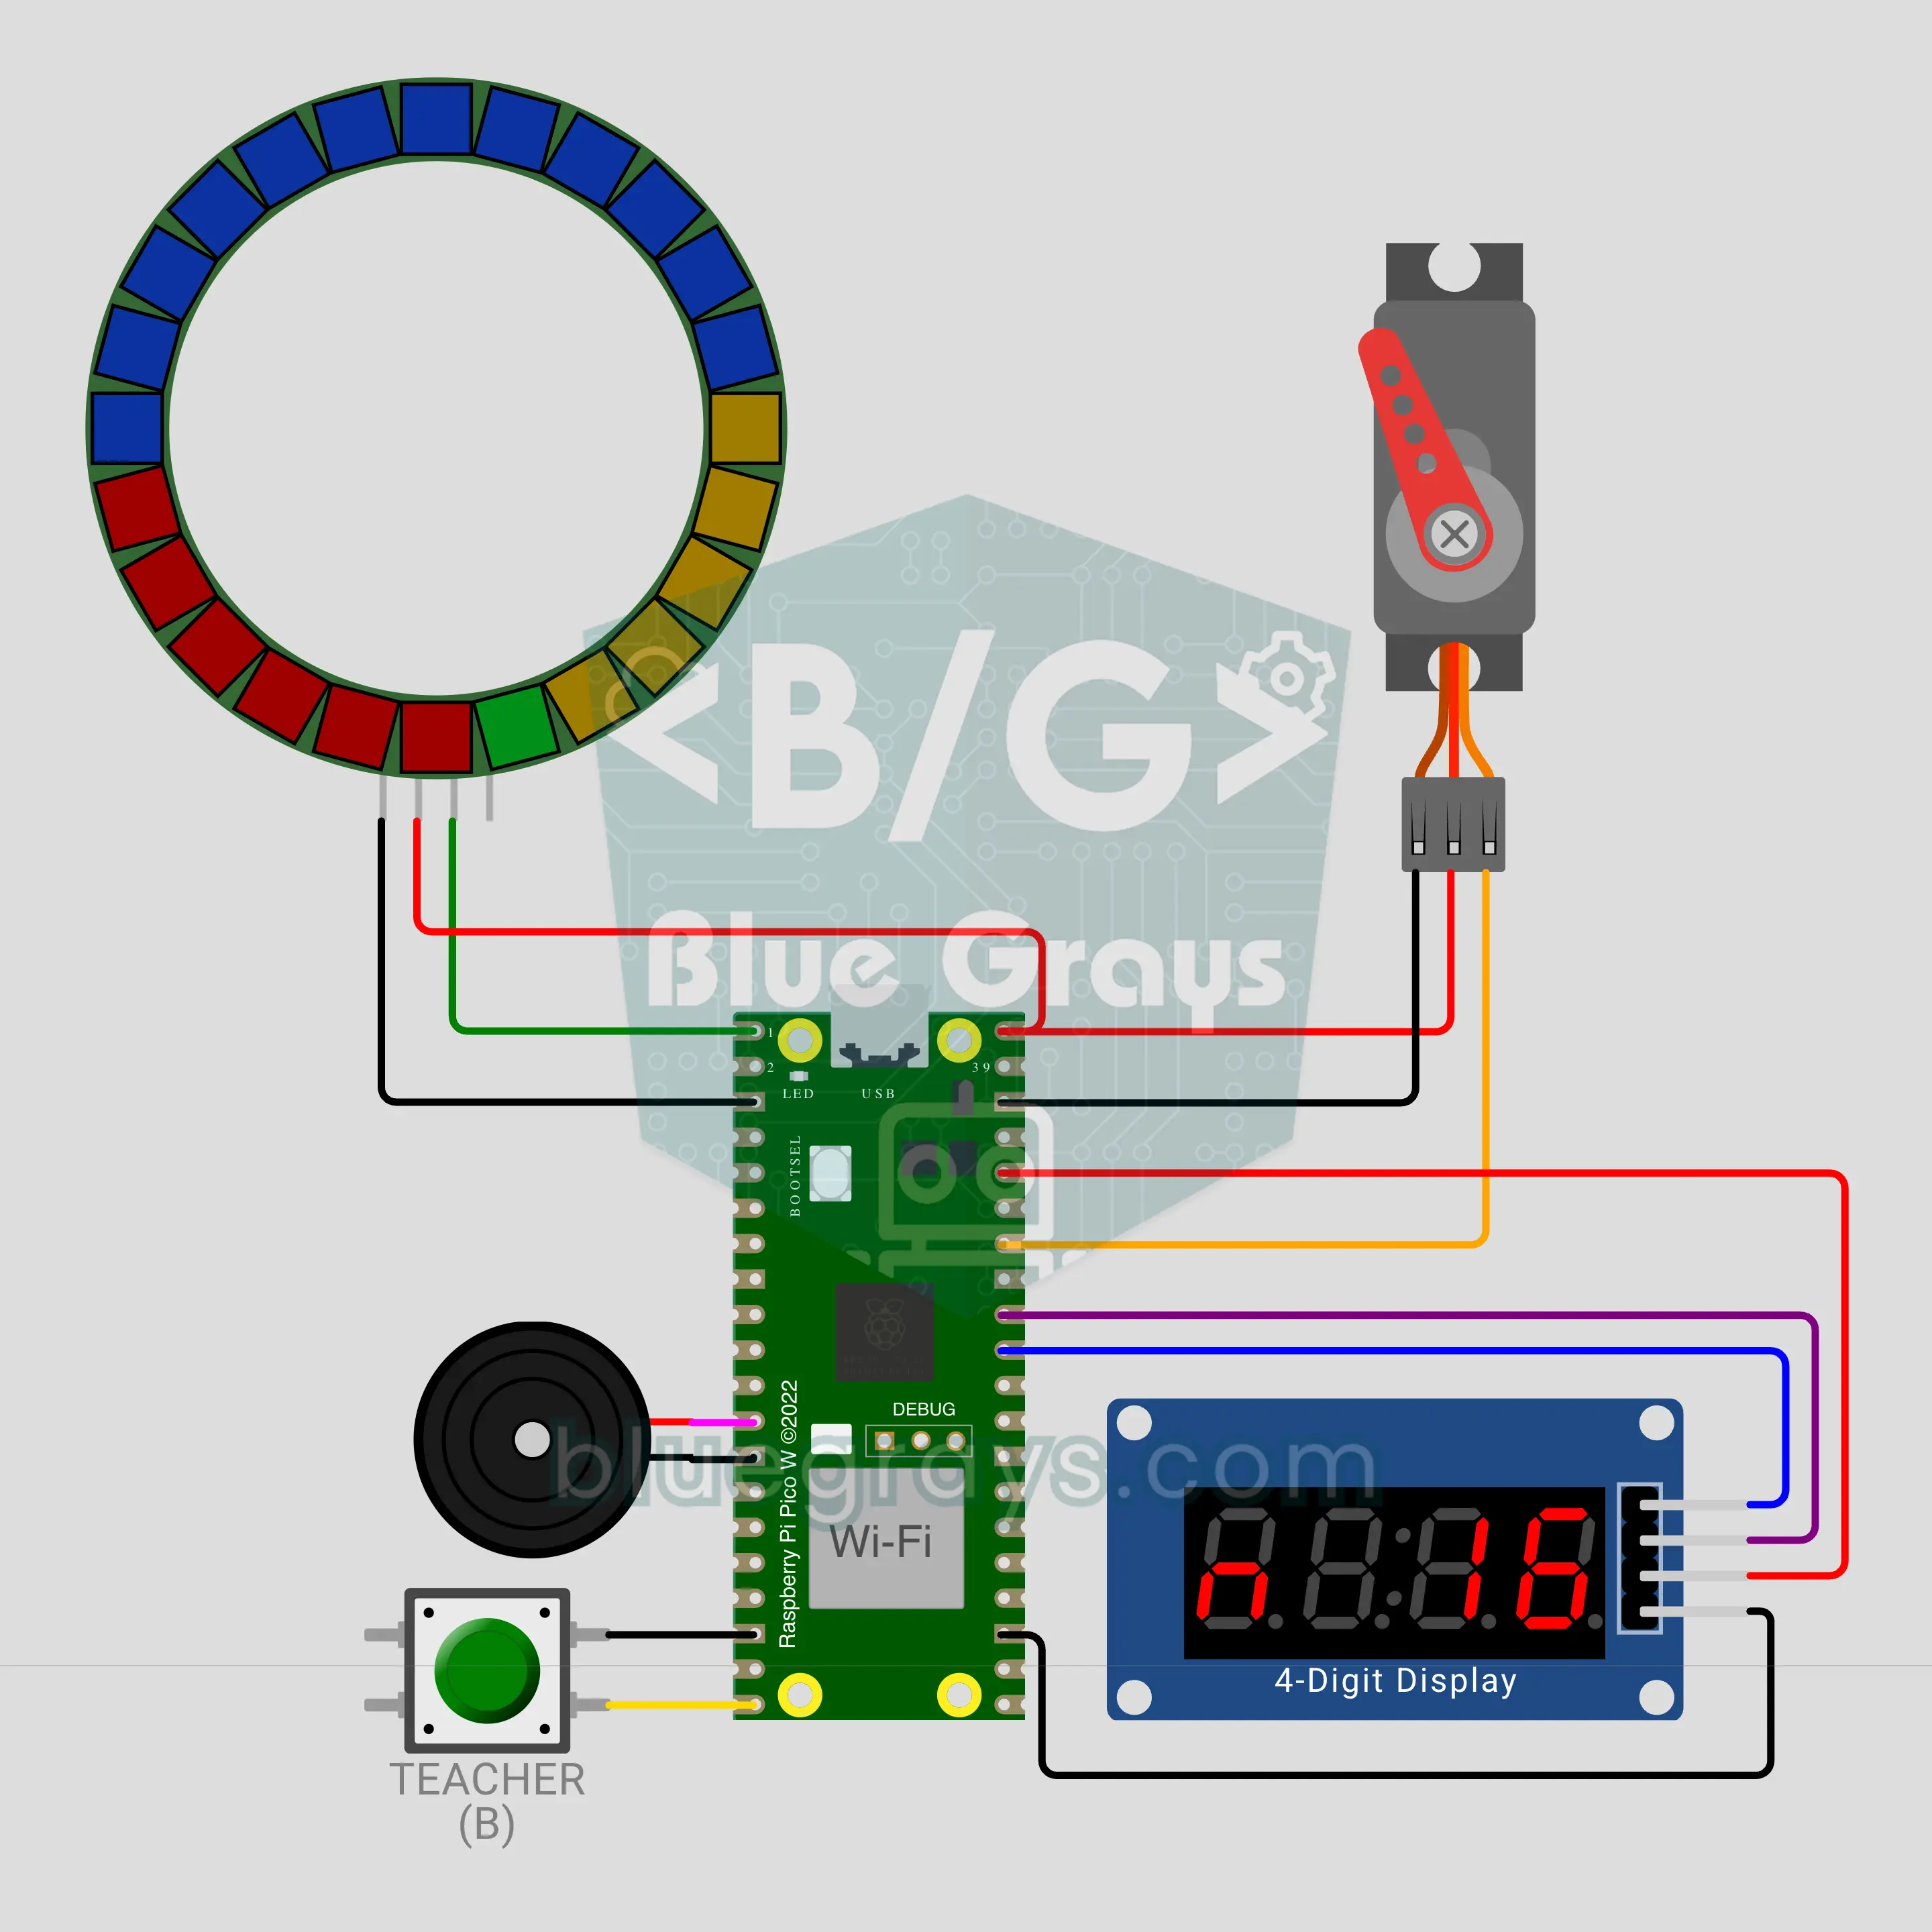
Опитування в класі наживо на Raspberry Pi Pico W (MQTT + світлодіодне кільце + сервопривід SG90 + TM1637)
Бач відповідь усього класу тієї ж миті, як вона надходить! Raspberry Pi Pico W збирає голоси A/B/C/D або YES/NO з телефонів учнів через MQTT; кільце з 24 світлодіодів перетворюється на кругову діаграму наживо, стрілка на сервоприводі SG90 показує на варіант-лідер, а TM1637 рахує голоси. Один голос з одного телефона, а якщо хтось передумає, зараховується лише останній голос. Питання на час пищать в останні 5 с, а після закриття питання світиться правильний варіант.
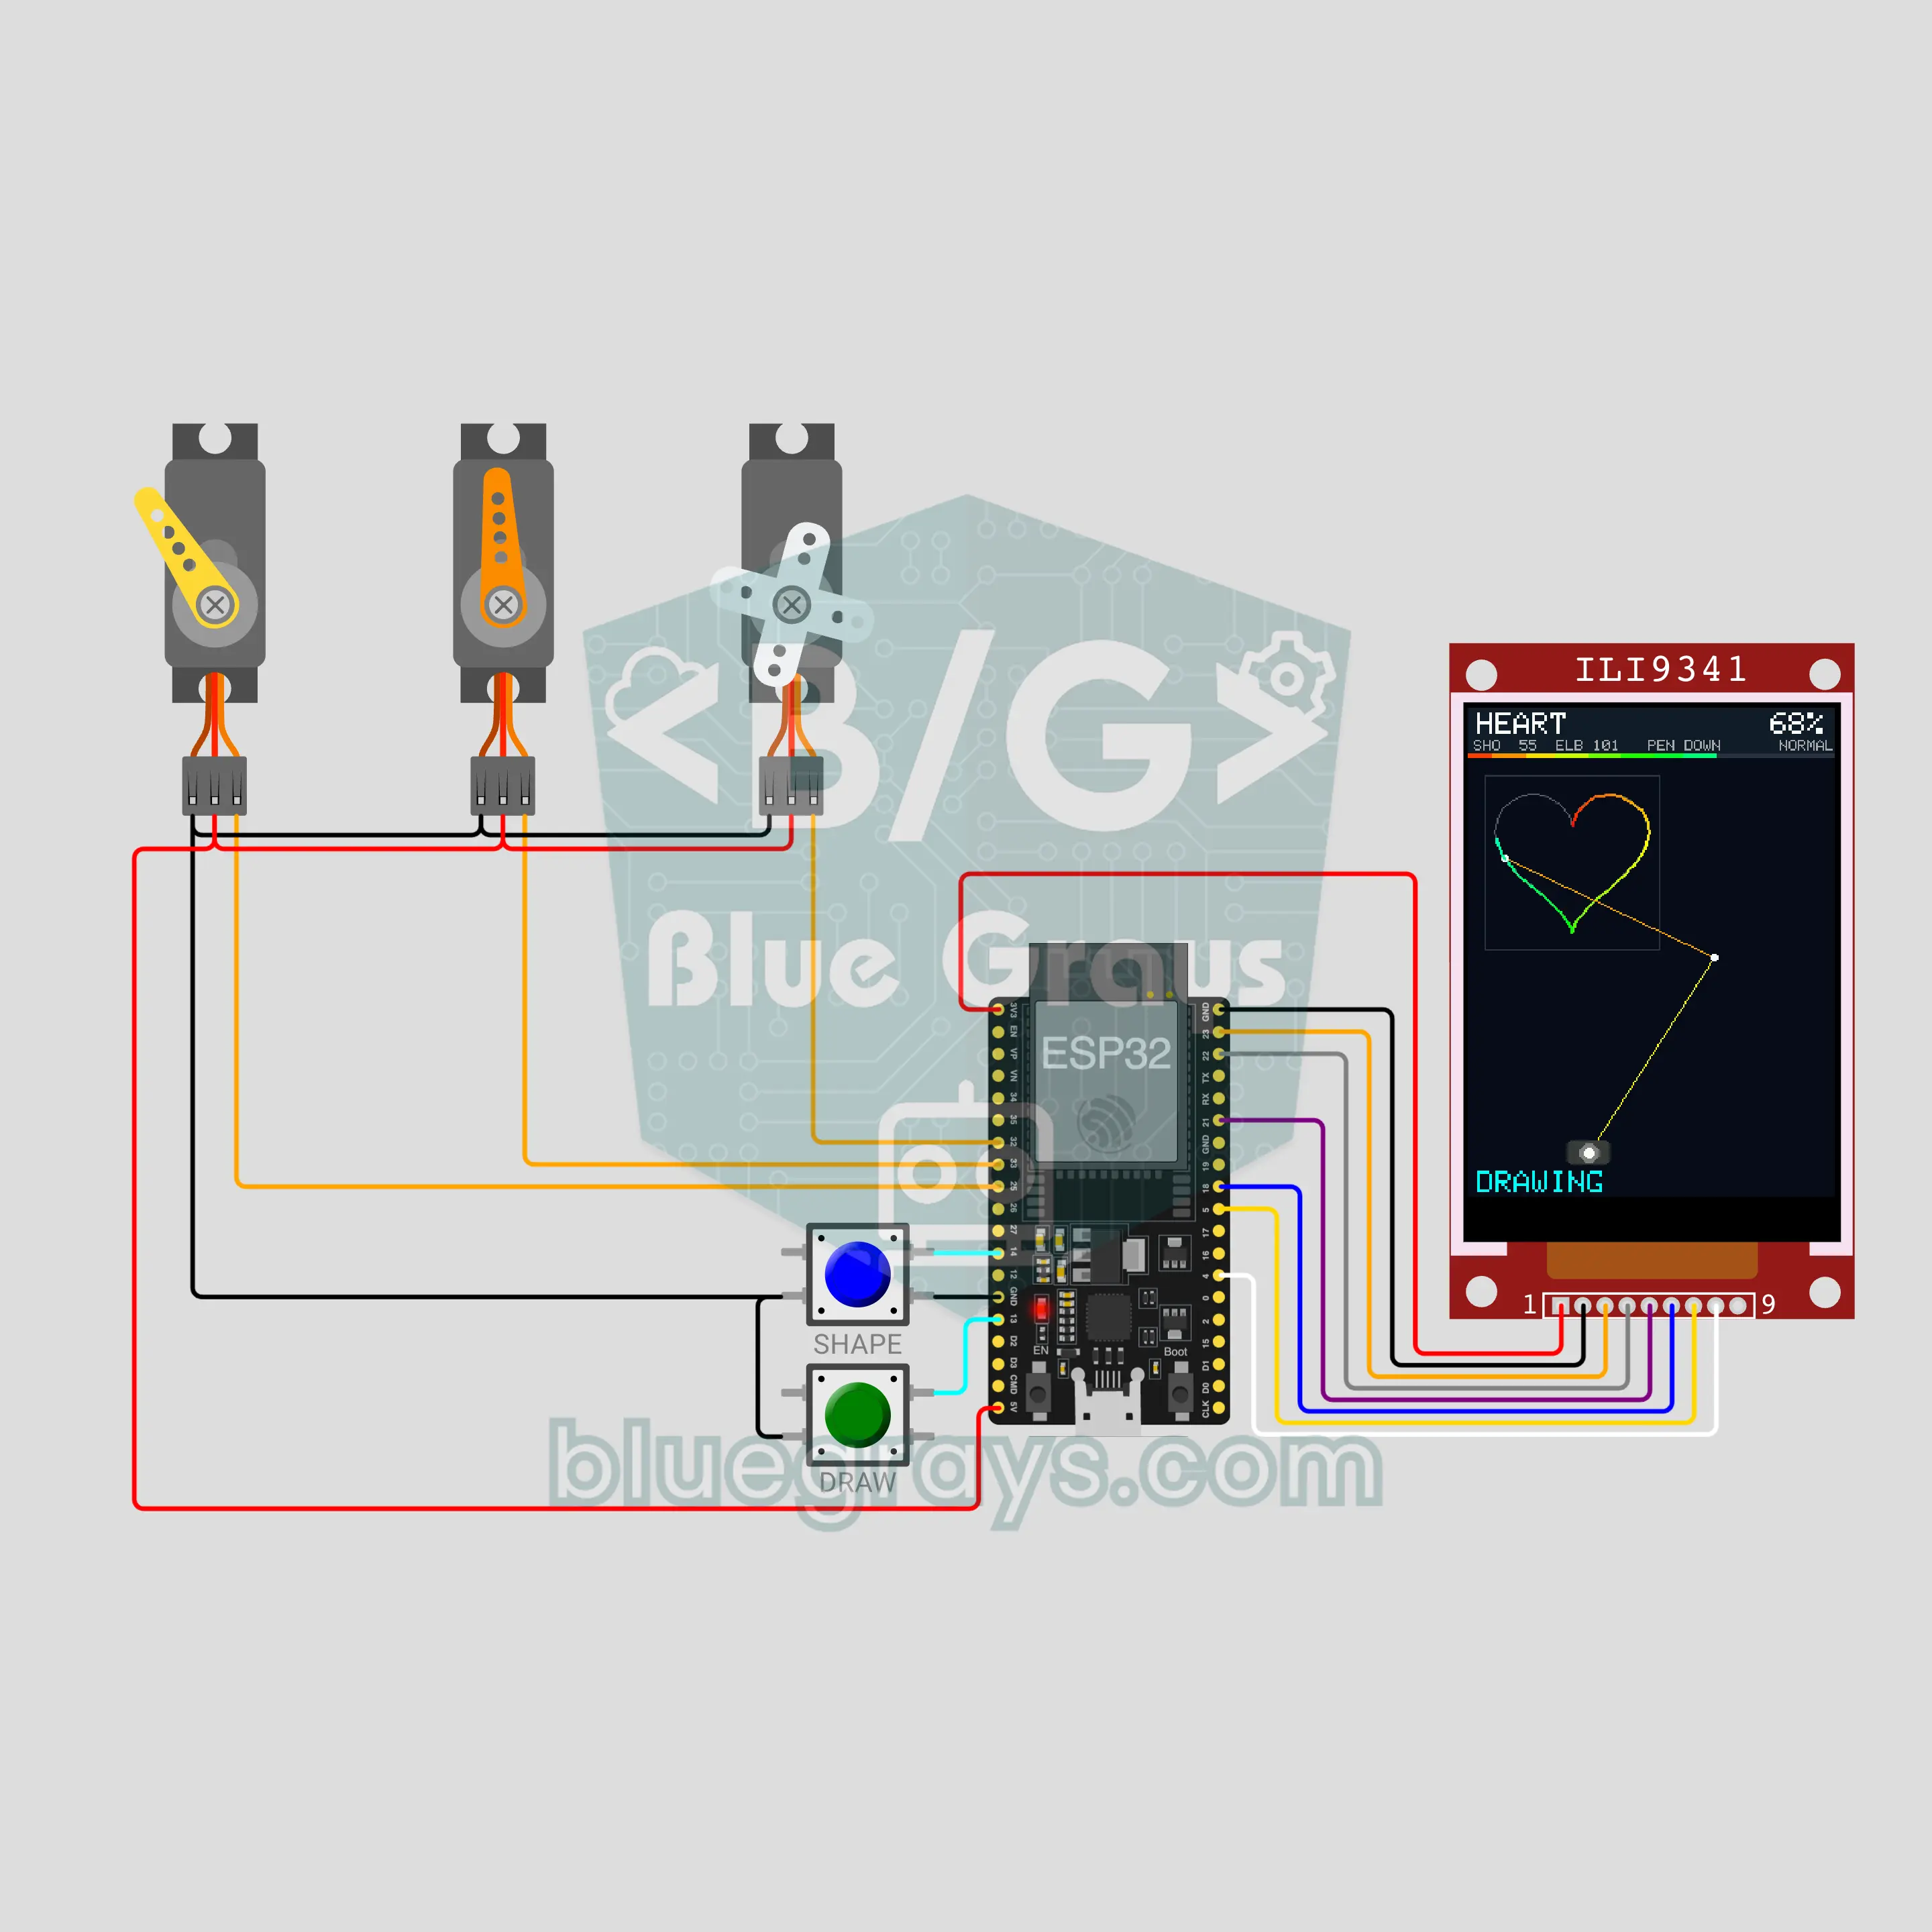
Рука-робот для малювання на ESP32 (3 сервоприводи + TFT-дисплей ILI9341 + 2 кнопки)
Двосуглобова рука-робот малює на папері серце, зірку, будиночок, спіраль і слово MERHABA, а третій сервопривід піднімає й опускає ручку. ESP32 перетворює кожну точку на кути плеча й ліктя за допомогою оберненої кінематики й рухає руку кроками по 0,5 мм; якщо точка недосяжна, з’являється OUT OF REACH. Дисплей ILI9341 показує бліду ціль, рух руки наживо й слід, що переходить від червоного до синього. Дві кнопки: фігура, пауза, скасування й швидкість.

Промисловий сортувальний конвеєр на Arduino: коробки сортуються за висотою (NEMA 17 + A4988 + HC-SR04 + сервопривід + РК-дисплей)
Настільна модель заводської сортувальної лінії: кроковий двигун NEMA 17 на драйвері A4988 рухає стрічку, а HC-SR04 над стрічкою вимірює висоту кожної коробки, що проїжджає. Кожну коробку відстежують за кроками стрічки від датчика до важеля; коробки від 6 см і вищі зіштовхує вбік важіль на сервоприводі SG90, а низькі їдуть далі. РК-дисплей з I2C рахує низькі й високі коробки та показує останній вимір і кількість коробок на стрічці.

Промисловий змішувальний бак на Arduino: наповнення, змішування, зливання з логікою ПЛК (HC-SR04 + 2 реле + NEMA 17 + A4988 + РК-дисплей + аварійна зупинка)
Класичне завдання з порційного процесу з уроків промислової автоматизації: наповнити бак, змішати, злити, порахувати партію. Код працює покроково з логікою ПЛК (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Два реле відкривають впускний і випускний клапани, HC-SR04 вимірює рівень, а мішалка на NEMA 17 обертається й змінює напрямок. Є START, STOP, аварійна зупинка з фіксацією, сигнальна колона й помилка тайм-ауту.

Робот-пилосос на ESP32: обминає перешкоди й будує мапу кімнати (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 бампери + OLED)
Двоколісний робот-пилосос, що рухається як справжній. Два крокові двигуни NEMA 17 обертають колеса: він описує спіраль, їде прямо, сповільнюється й повертає, коли HC-SR04 бачить перешкоду, відступає й відвертає, коли спрацьовує бампер, і робить коло вздовж стін. Своє положення він обчислює за кроками коліс і показує на OLED мапу кімнати з відсотком прибраного й часом, а потім повертається на старт.
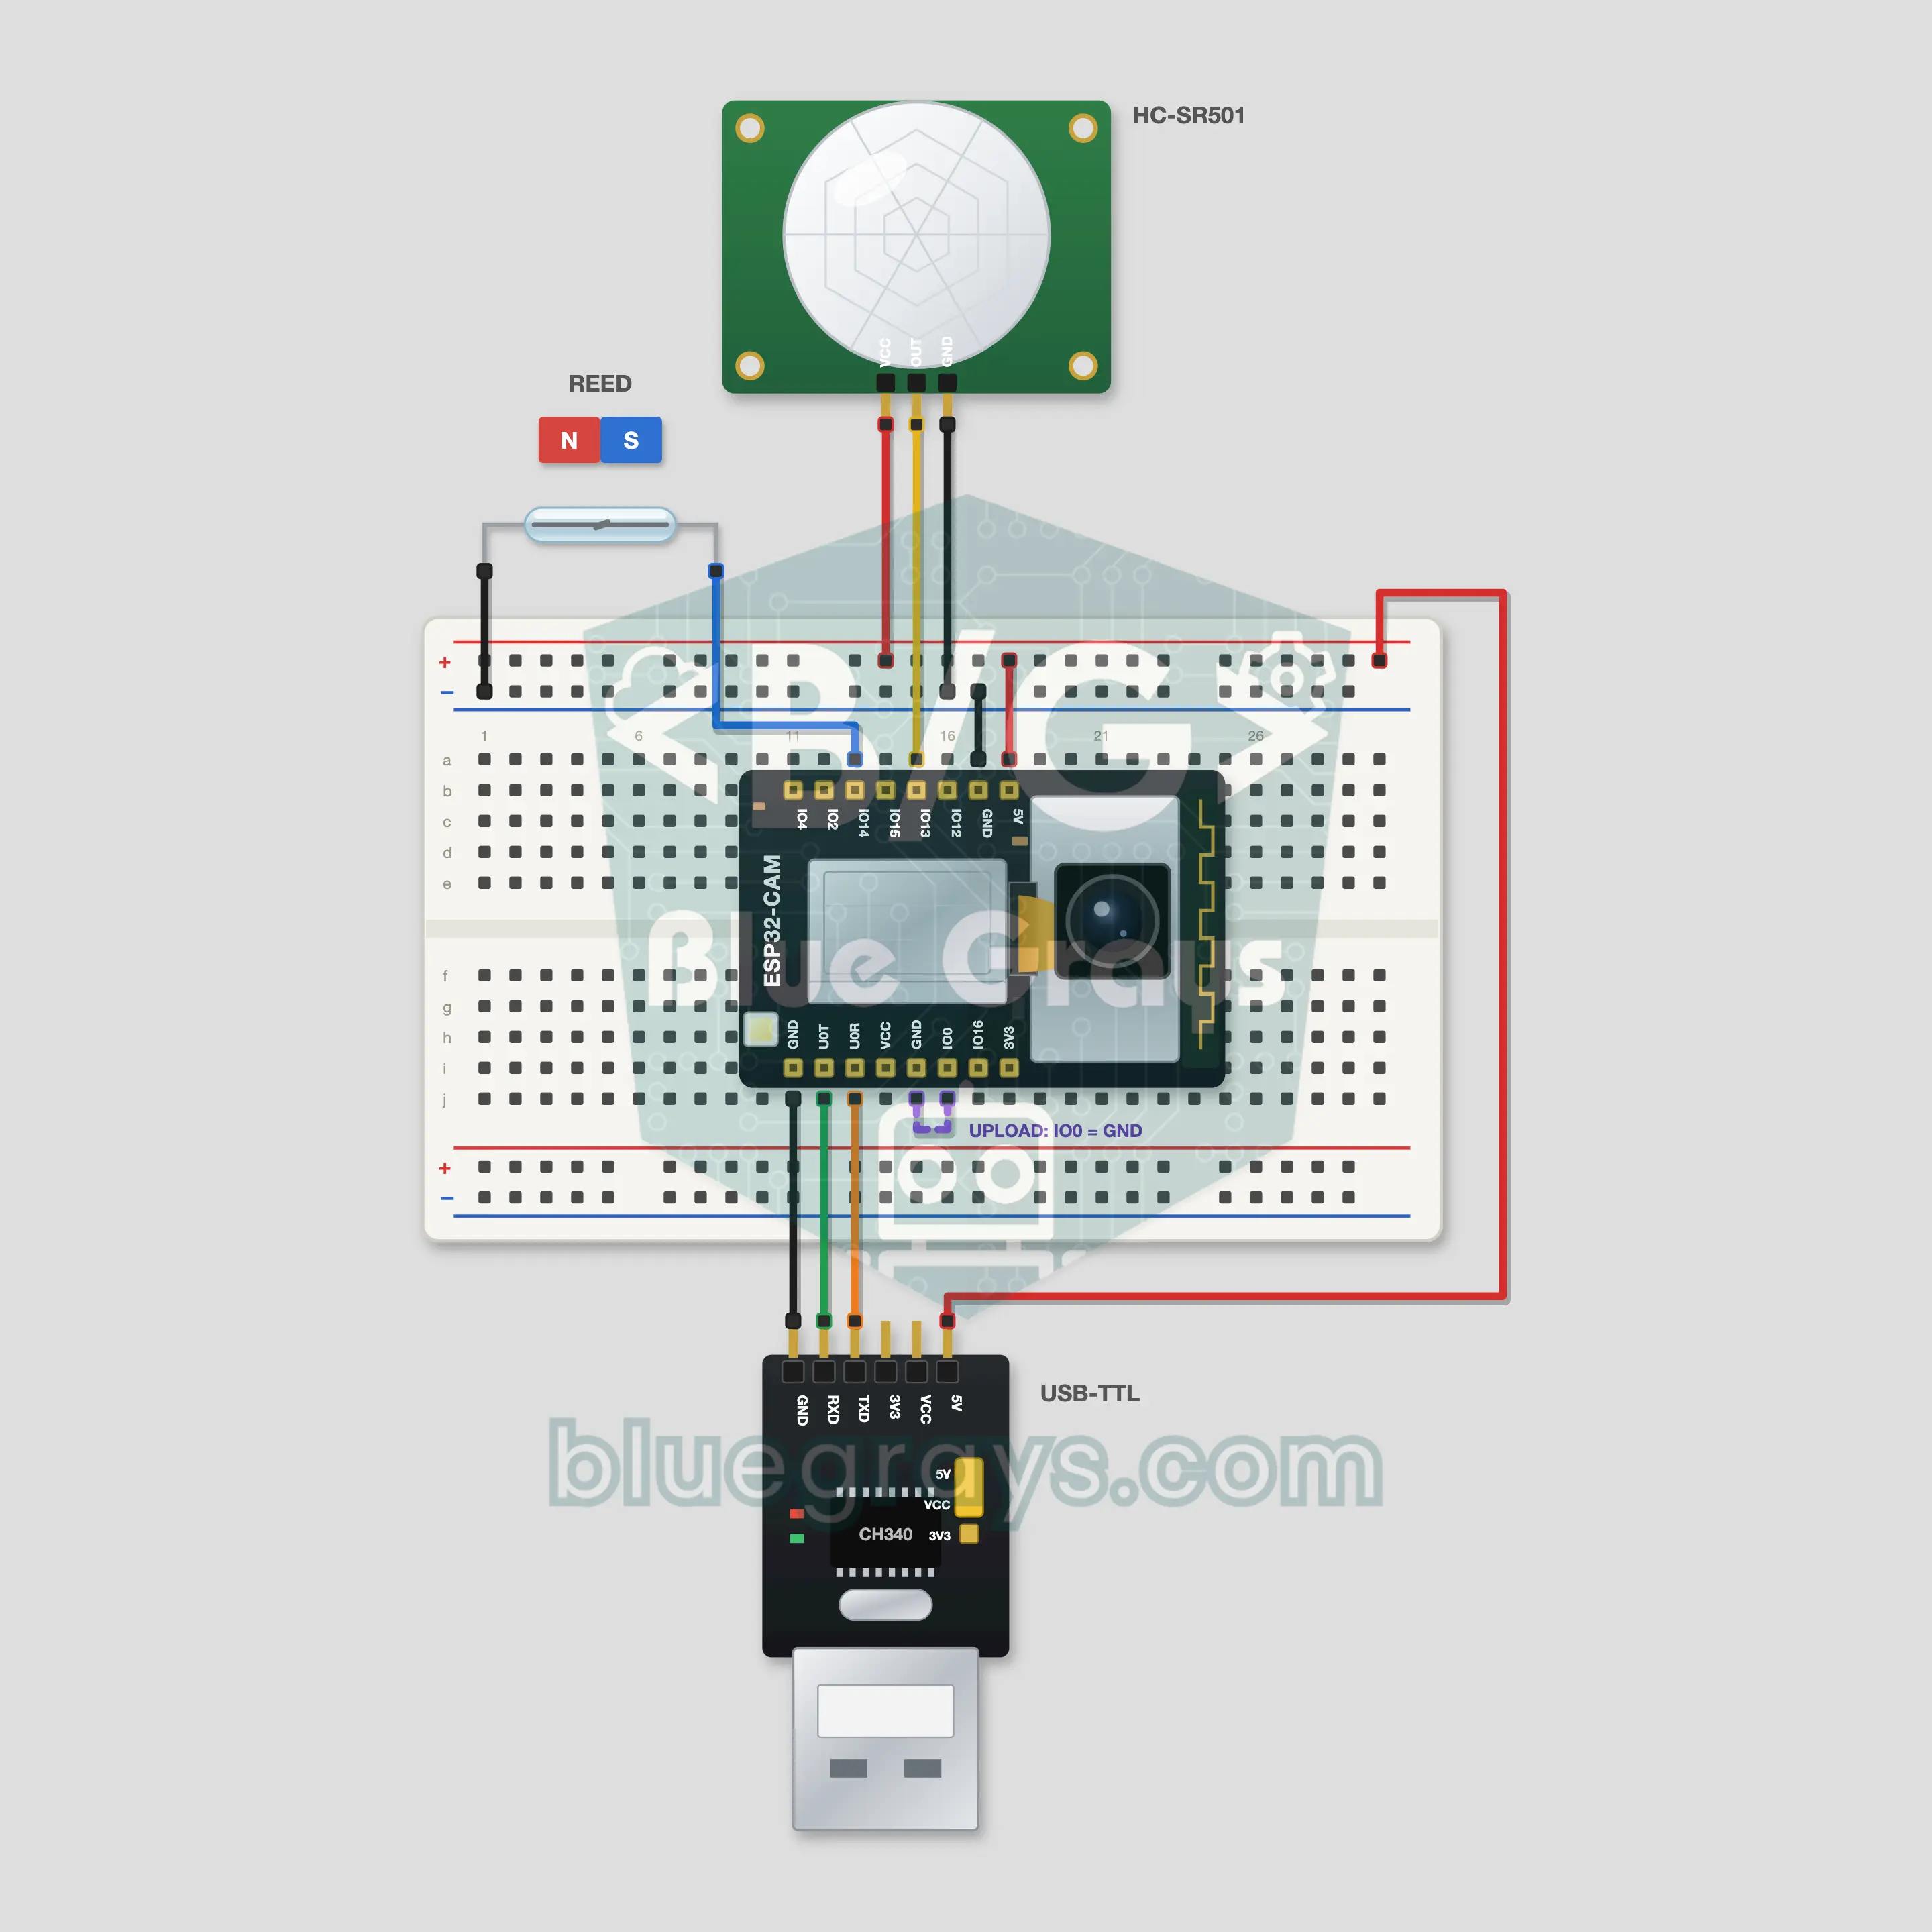
Камера безпеки на ESP32-CAM з Telegram
Коли відчиняються двері або в кімнаті щось рухається, ESP32-CAM робить фото, а твій бот у Telegram надсилає його на телефон. Геркон і магніт стережуть двері, PIR HC-SR501 стежить за кімнатою. Напиши боту /photo, щоб отримати фото на вимогу; /flash on, /alarm off і /status керують камерою звідусіль. Бот слухає лише твій власний chat id. Токен отримуєш у @BotFather; кроки описано в розділі FAQ.