
Відкривай проєкти для Arduino
Сотні проєктів від початкового до просунутого рівня: зі схемами, кодом і відео.

Робота із сервоприводом
Важіль маленького сервопривода по черзі повертається в три положення: до самого початку, рівно в середину й до самого кінця, чекаючи дві секунди на кожній зупинці.

Керування сервоприводом потенціометром
Коли крутиш ручку потенціометра, важіль сервопривода повертається разом з нею: один край ручки означає нуль градусів, інший пів оберту.

Керування сервоприводами джойстиком
Керуй двома двигунами джойстиком, ніби повертаєш камеру спостереження. Відхиляєш ручку ліворуч чи праворуч, і нижній сервопривід повільно повертається, вгору чи вниз, і верхній сервопривід…

Використання крокового двигуна
Двигун, що повертається крок за кроком рівно настільки, наскільки потрібно, як стрілка годинника.

Сервопривід на 360° з крокового двигуна
Навчи звичайний кроковий двигун ставати на будь-який потрібний кут по всьому колу.

Машинка на L298N з керуванням через Bluetooth
Перетвори телефон на пульт і керуй власною робомашинкою. Arduino отримує команди із застосунку дистанційного керування на телефоні через модуль Bluetooth і крутить колеса через драйвер двигунів…

Робот, що об’їжджає перешкоди
Як щодо розумної машинки, яка сама знаходить дорогу? Робот, що об’їжджає перешкоди, постійно сканує все навколо ультразвуковим датчиком спереду.

Хореографія сервоприводів по колу: анімовані візерунки з 32 сервоприводів
Візуальний анімаційний проєкт із 32 сервоприводами, розташованими по колу й керованими Arduino Mega. Сервоприводи зібрано в один масив і під’єднано до пінів 22–53 Mega; вони виконують чотири послідовності рухів: хаотичне тремтіння на випадкові кути, синхронне розгойдування, хвилю, що біжить по колу, і стрілку компаса, яка гойдається ліворуч і праворуч.

Сервопривід на ESP32 (керування потенціометром)
У цьому проєкті ми керуємо сервоприводом SG90 за допомогою потенціометра. Кут сервопривода задається перетворенням аналогового значення потенціометра в діапазон 0–180 градусів. Бібліотека ESP32Servo генерує сигнали для сервопривода на придатних для виходу пінах GPIO ESP32; у цьому проєкті використано GPIO 18. Це базовий спосіб керування для роботизованих рук, підвісів камер і механізмів автоматичних дверей.

RFID-замок для дверей на ESP32 (RC522 + сервопривід + OLED + зумер + світлодіод)
Збираємо розумний дверний замок з ESP32, RFID-модулем RC522, сервоприводом SG90, OLED-дисплеєм SSD1306, активним зумером і 2 світлодіодами. Коли картку зчитано, її UID порівнюється з дозволеними картками, заданими в коді; якщо збігається, сервопривід відмикає замок (зелений світлодіод + 2 короткі сигнали) і через 5 с знову замикає. Невідома картка вмикає червоний світлодіод, дає 3 швидкі сигнали й показує свій UID на OLED.
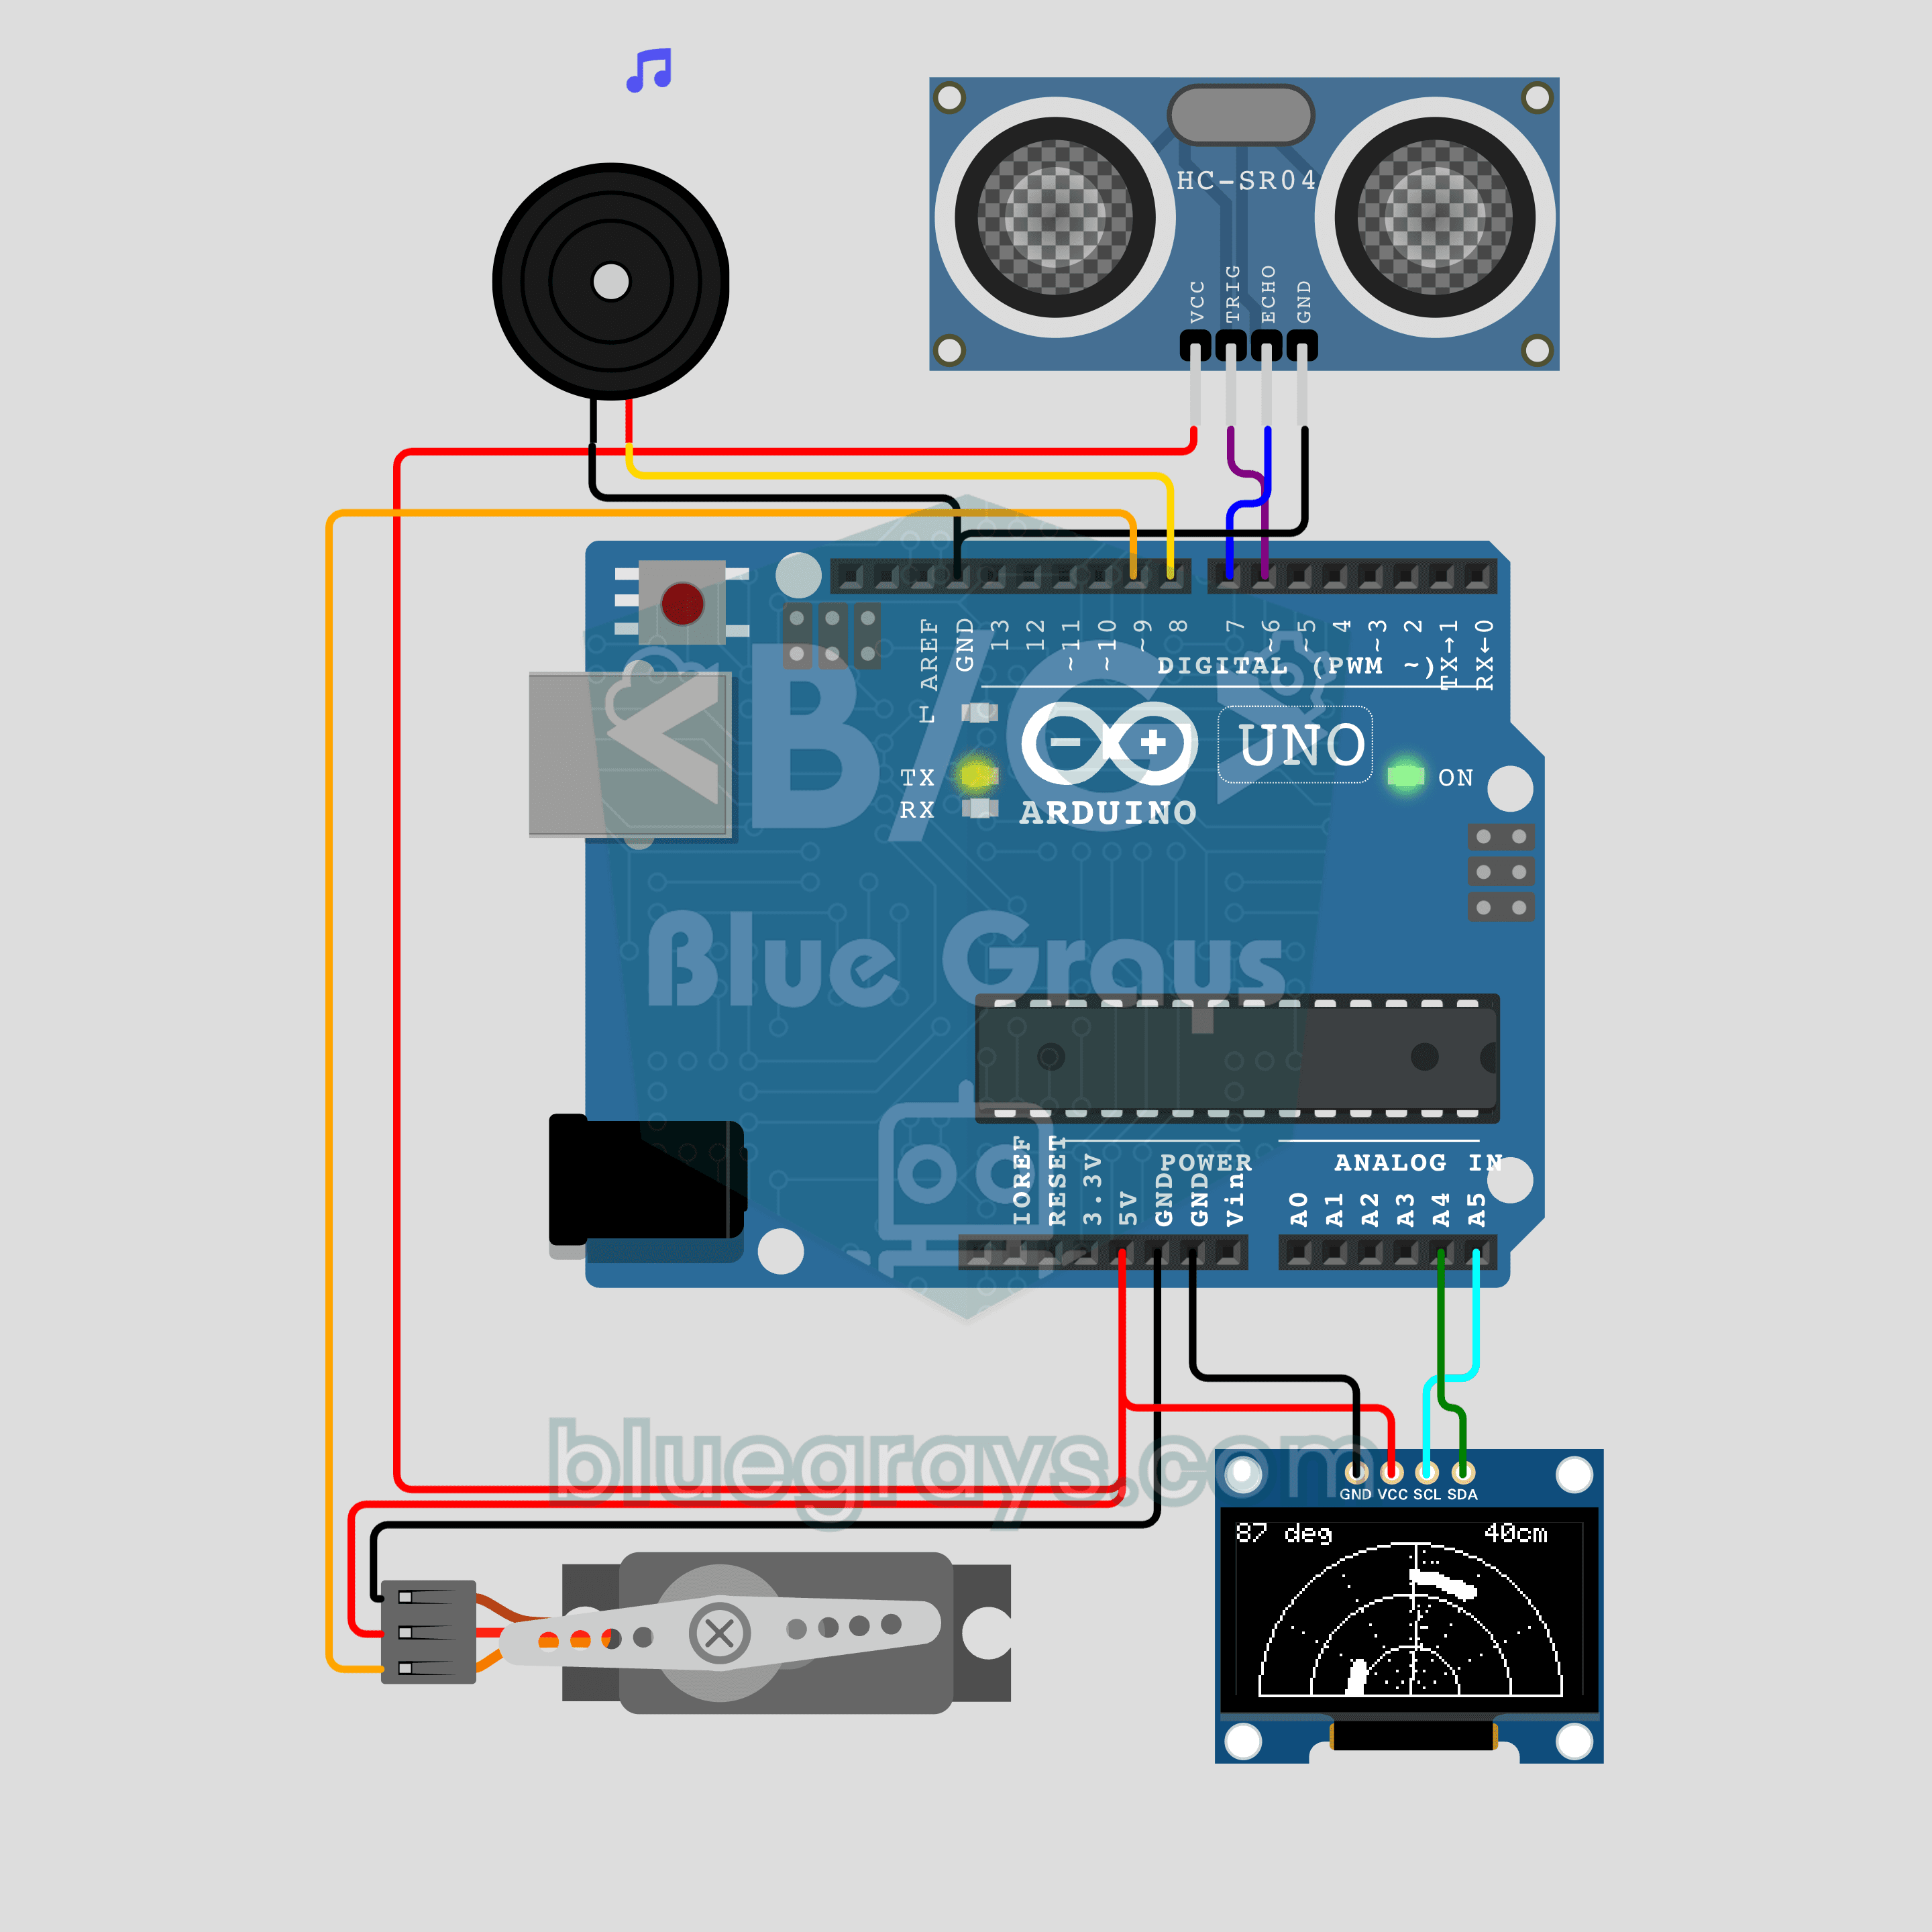
Міні-радар на Arduino (сервопривід + HC-SR04 + OLED-дисплей)
Радар як у кіно з датчика відстані й сервопривода! Сервопривід SG90 повертає HC-SR04 від 0 до 180 градусів, а OLED на 0,96 дюйма малює лінію розгортки, що обертається, і показує виявлені предмети точками. Коли щось потрапляє в зону дії, пасивний зумер подає сигнал, і що ближче предмет, то вищий тон. Керування сервоприводом, ультразвукове вимірювання, малювання на основі тригонометрії й звук через tone() в одному проєкті.
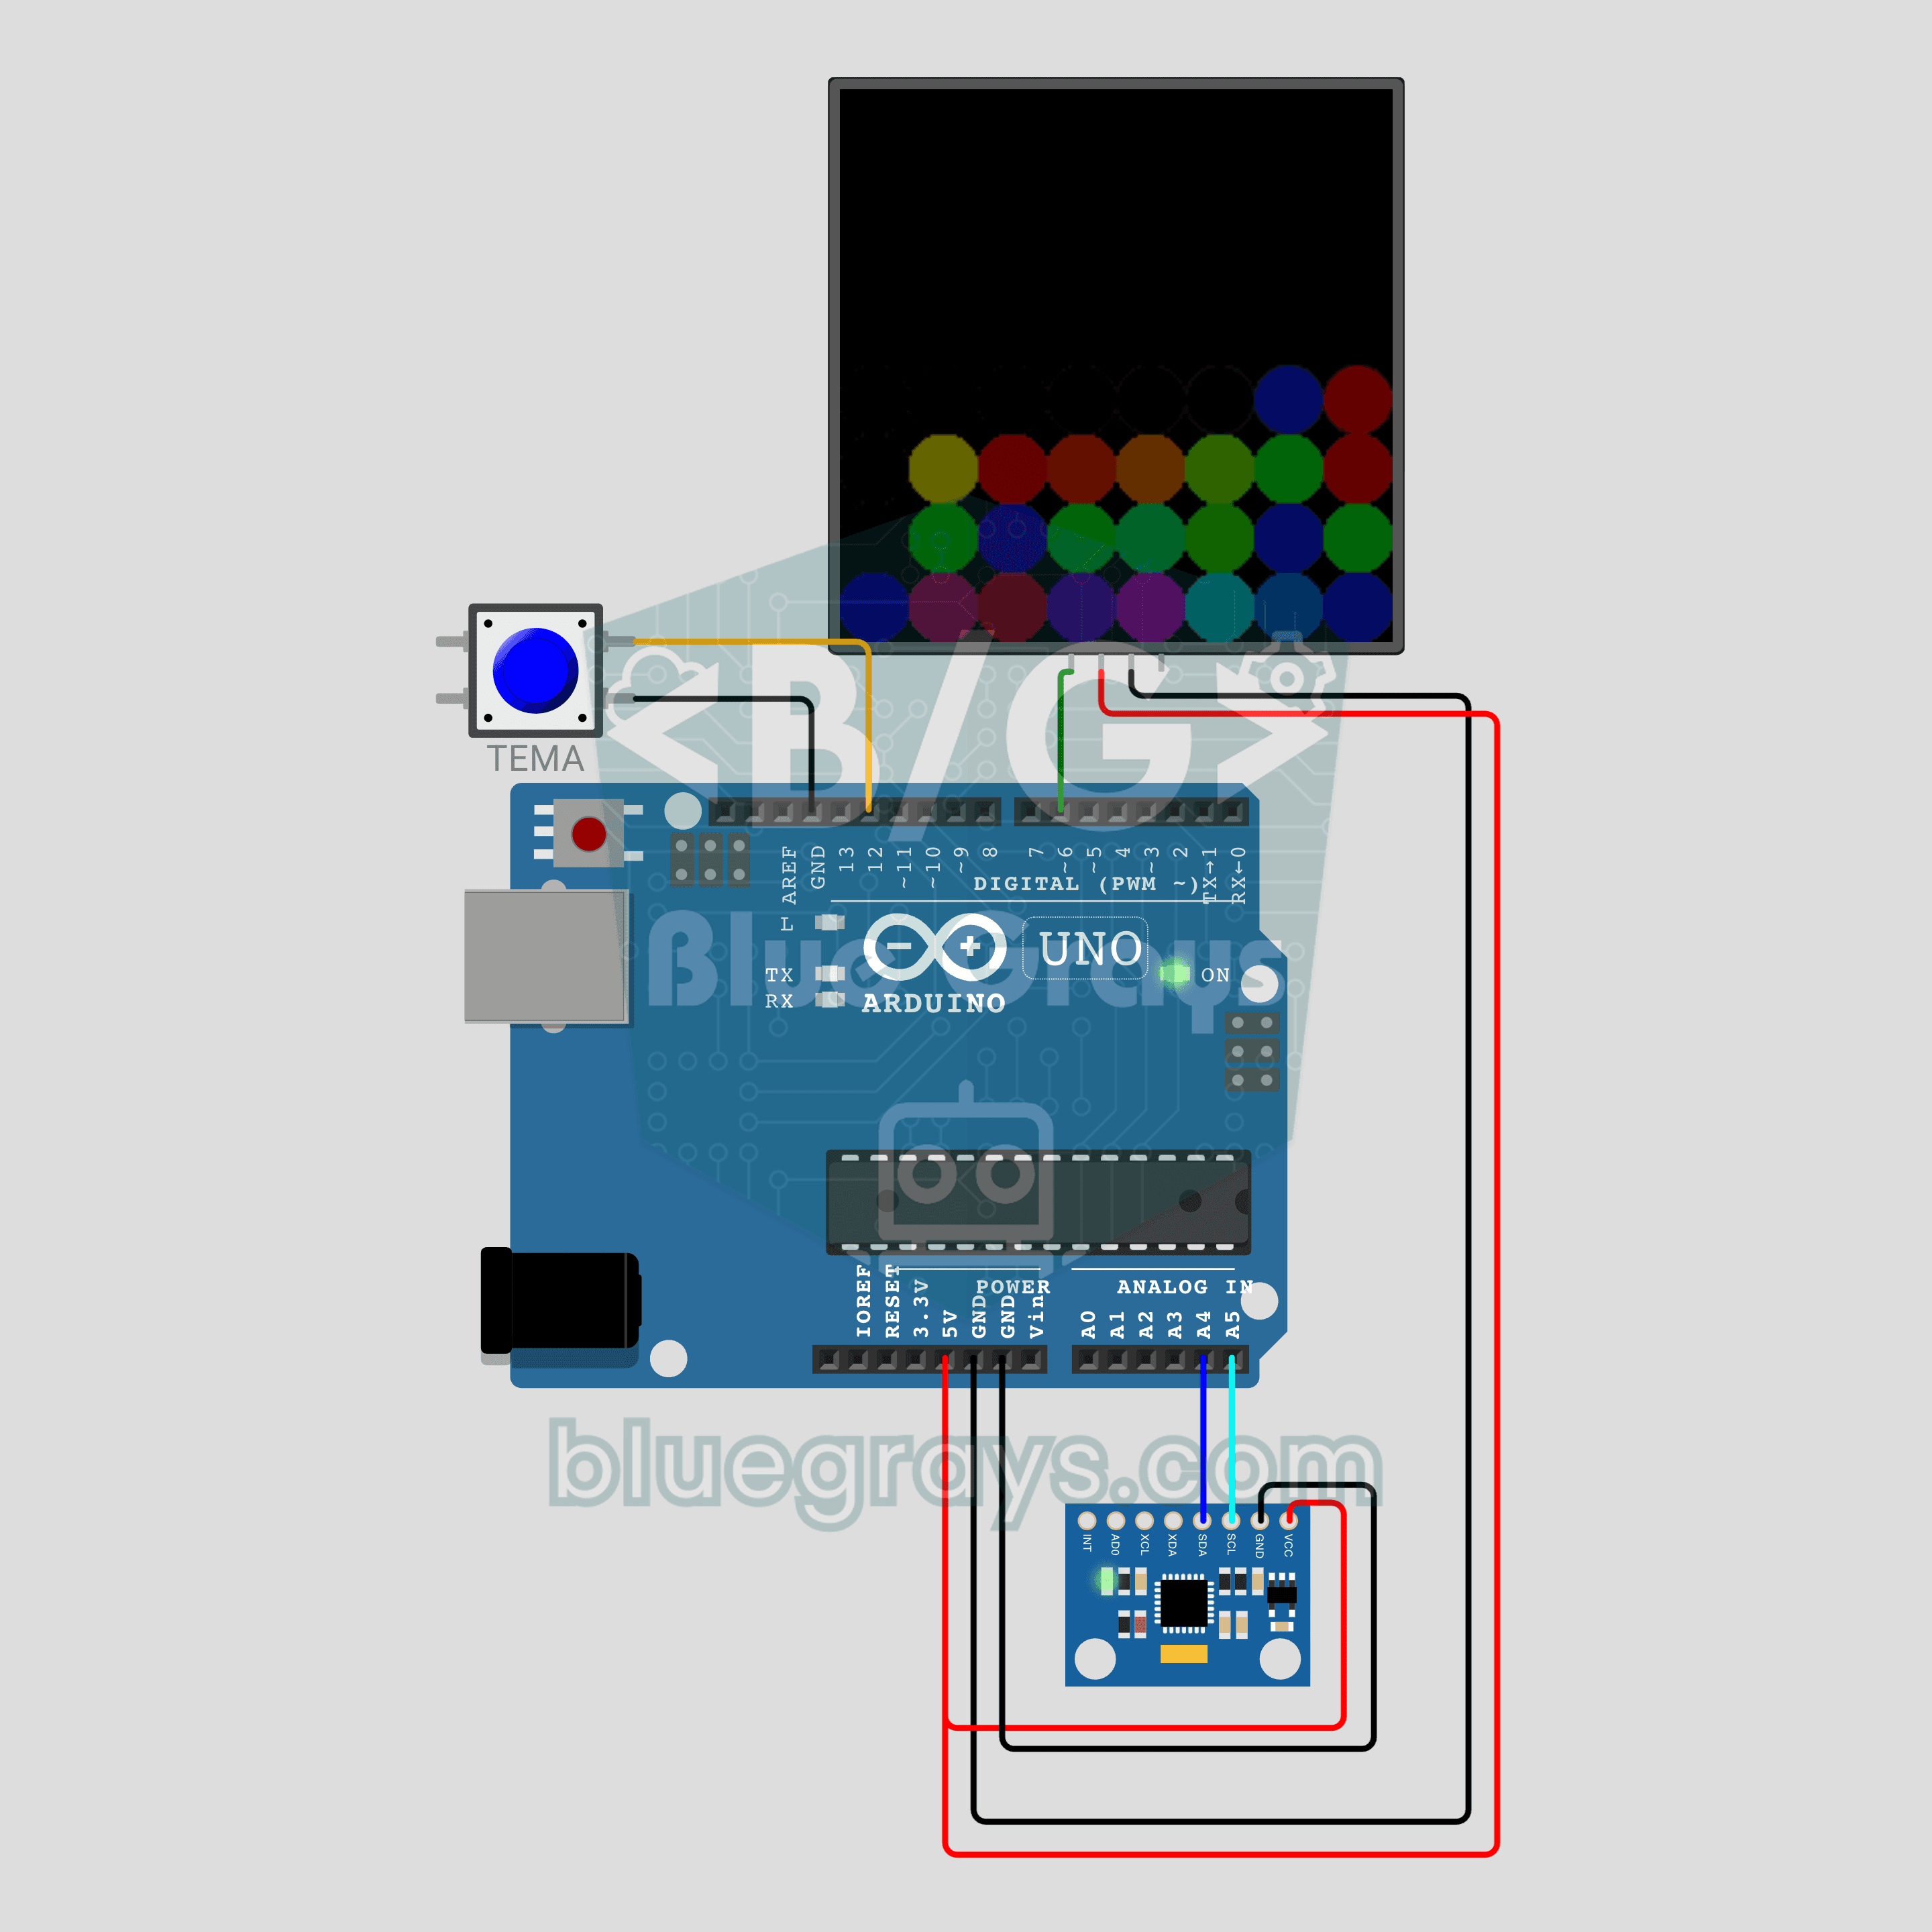
Цифровий пісок, керований нахилом, на Arduino (MPU-6050 + матриця NeoPixel 8x8)
Світлодіодний пісок, що пересипається туди, куди нахиляєш схему! Акселерометр MPU-6050 вимірює нахил, а 24 піщинки на матриці NeoPixel 8x8 падають у напрямку сили тяжіння й накопичуються біля країв, як справжній пісок. Кнопка теми перемикає кольори: пісок, вода, лава й веселка. Зчитування I2C без бібліотек, перетворення нахилу на напрямок сили тяжіння й простий алгоритм падіння піску в одному проєкті.