
Відкривай проєкти для Arduino
Сотні проєктів від початкового до просунутого рівня: зі схемами, кодом і відео.
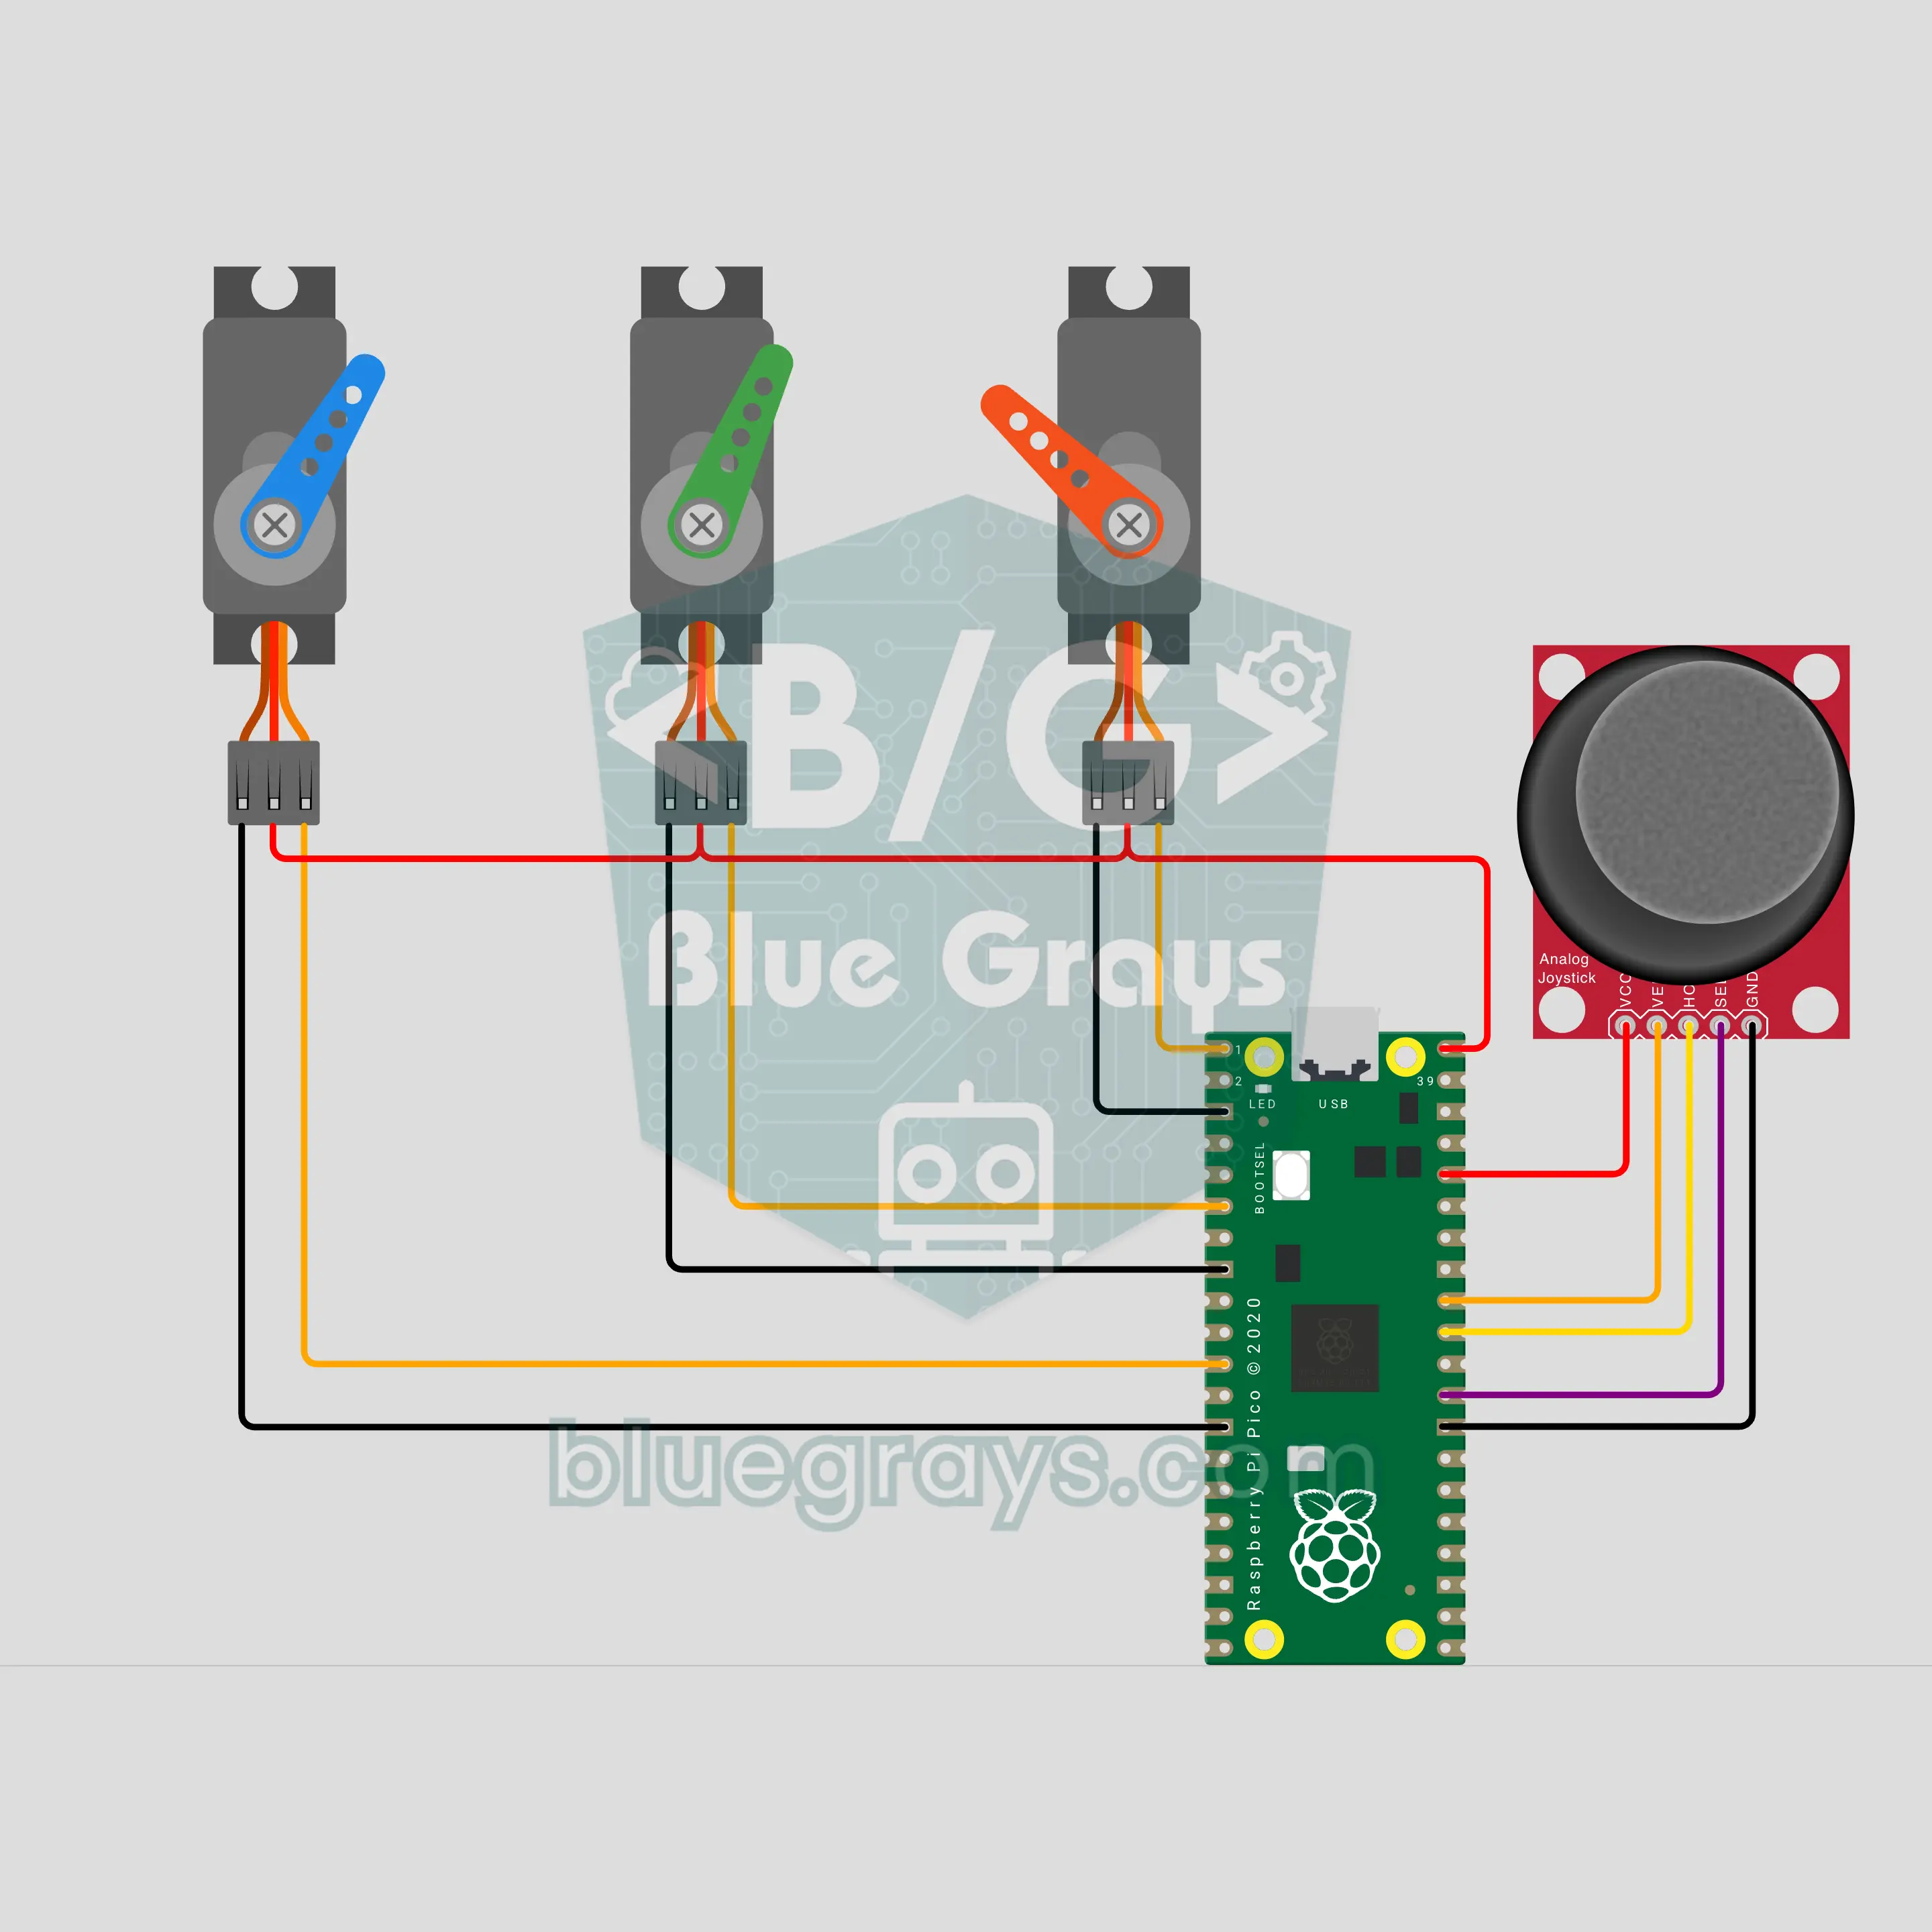
Аніматронне око робота на Raspberry Pi Pico W: дивиться, кліпає й дрімає з джойстиком (джойстик + 3 сервоприводи)
Маленька версія механічних очей, які використовують на знімальних майданчиках: три сервоприводи SG90 повертають око ліворуч і праворуч, угору й униз, а також відкривають і закривають повіку. Відхили джойстик у будь-який бік, і око плавно туди ковзне; натисни, щоб кліпнути, утримуй, щоб око лишалося заплющеним. Якщо його не чіпати, Raspberry Pi Pico W змушує око роззиратися, а потім задрімати; торкнися джойстика, і воно здригнеться й прокинеться.
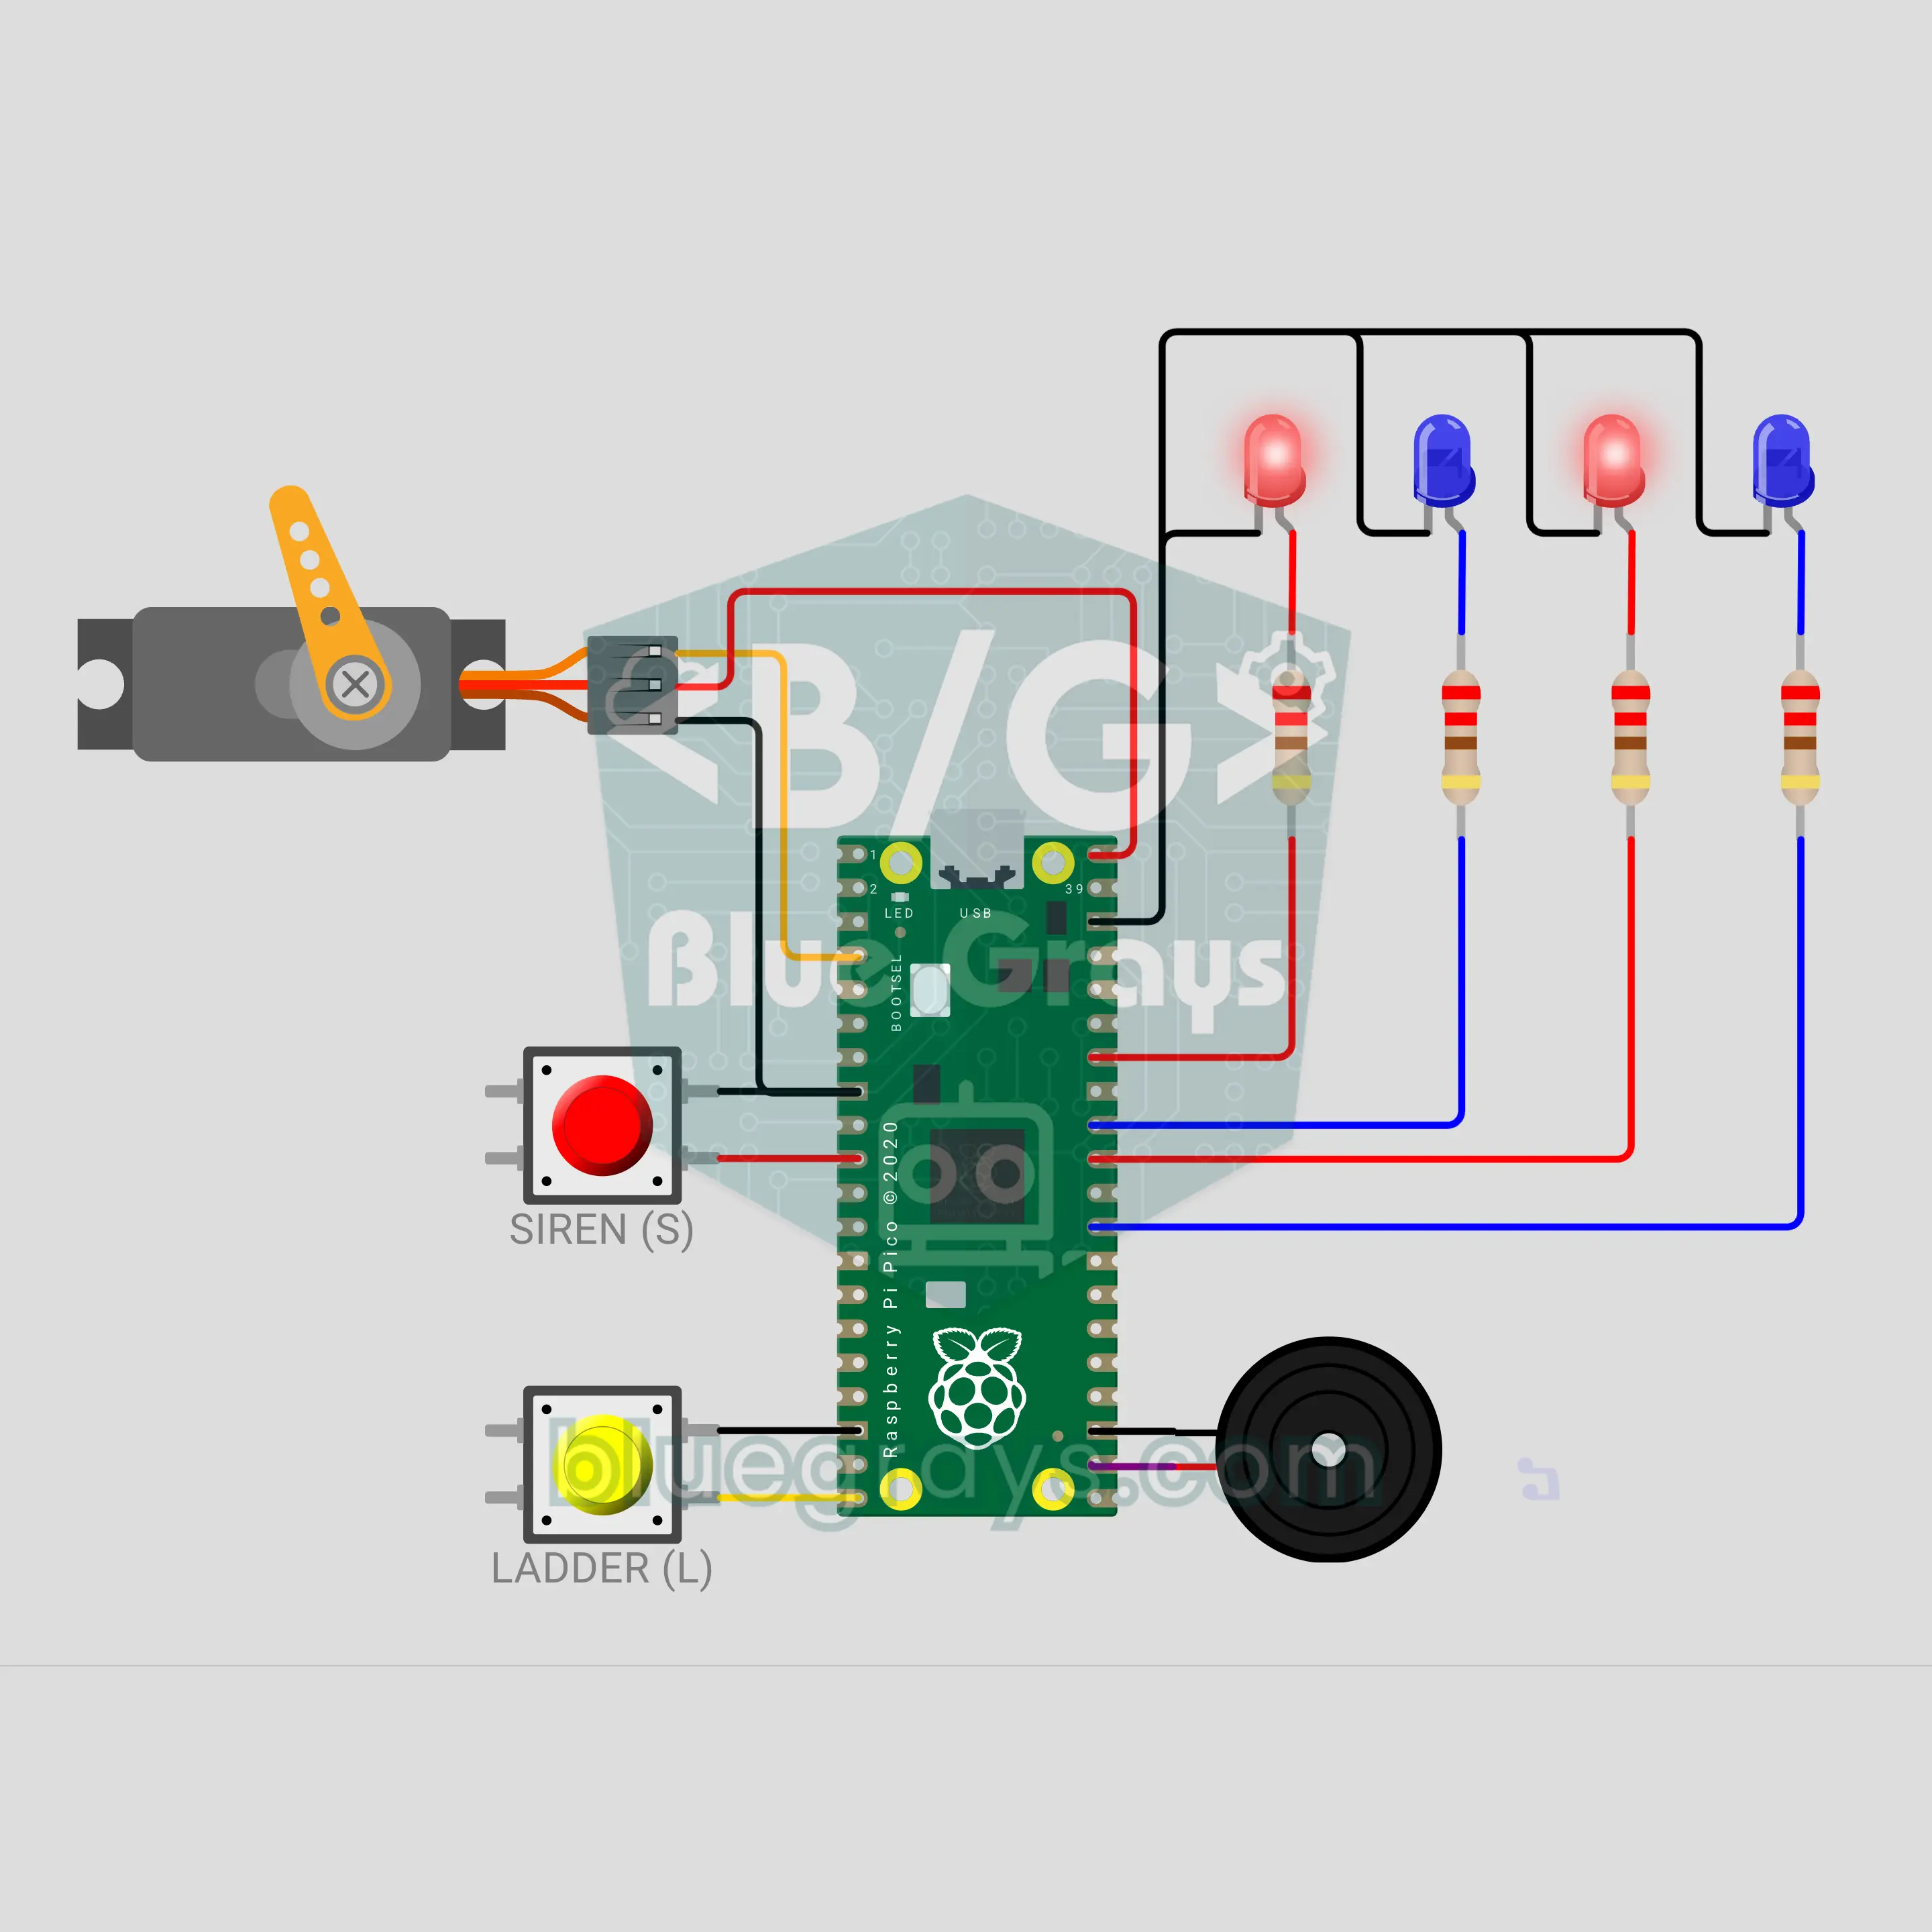
Драбина іграшкової пожежної машини на Raspberry Pi Pico W: сирена, мигалки й драбина, що піднімається (сервопривід + 4 світлодіоди + 2 кнопки + зумер)
Настільна іграшкова пожежна машина на Raspberry Pi Pico W. Натисни червону кнопку, і двотональна сирена то піднімається, то спадає, а два червоні й два сині світлодіоди блимають у тому самому ритмі. Натисни жовту кнопку, і сервопривід SG90 повільно піднімає драбину; натисни ще раз, щоб опустити її, а під час руху лунає попереджувальний сигнал. Обидві функції працюють разом, а забута сирена сама вимикається через 60 с.
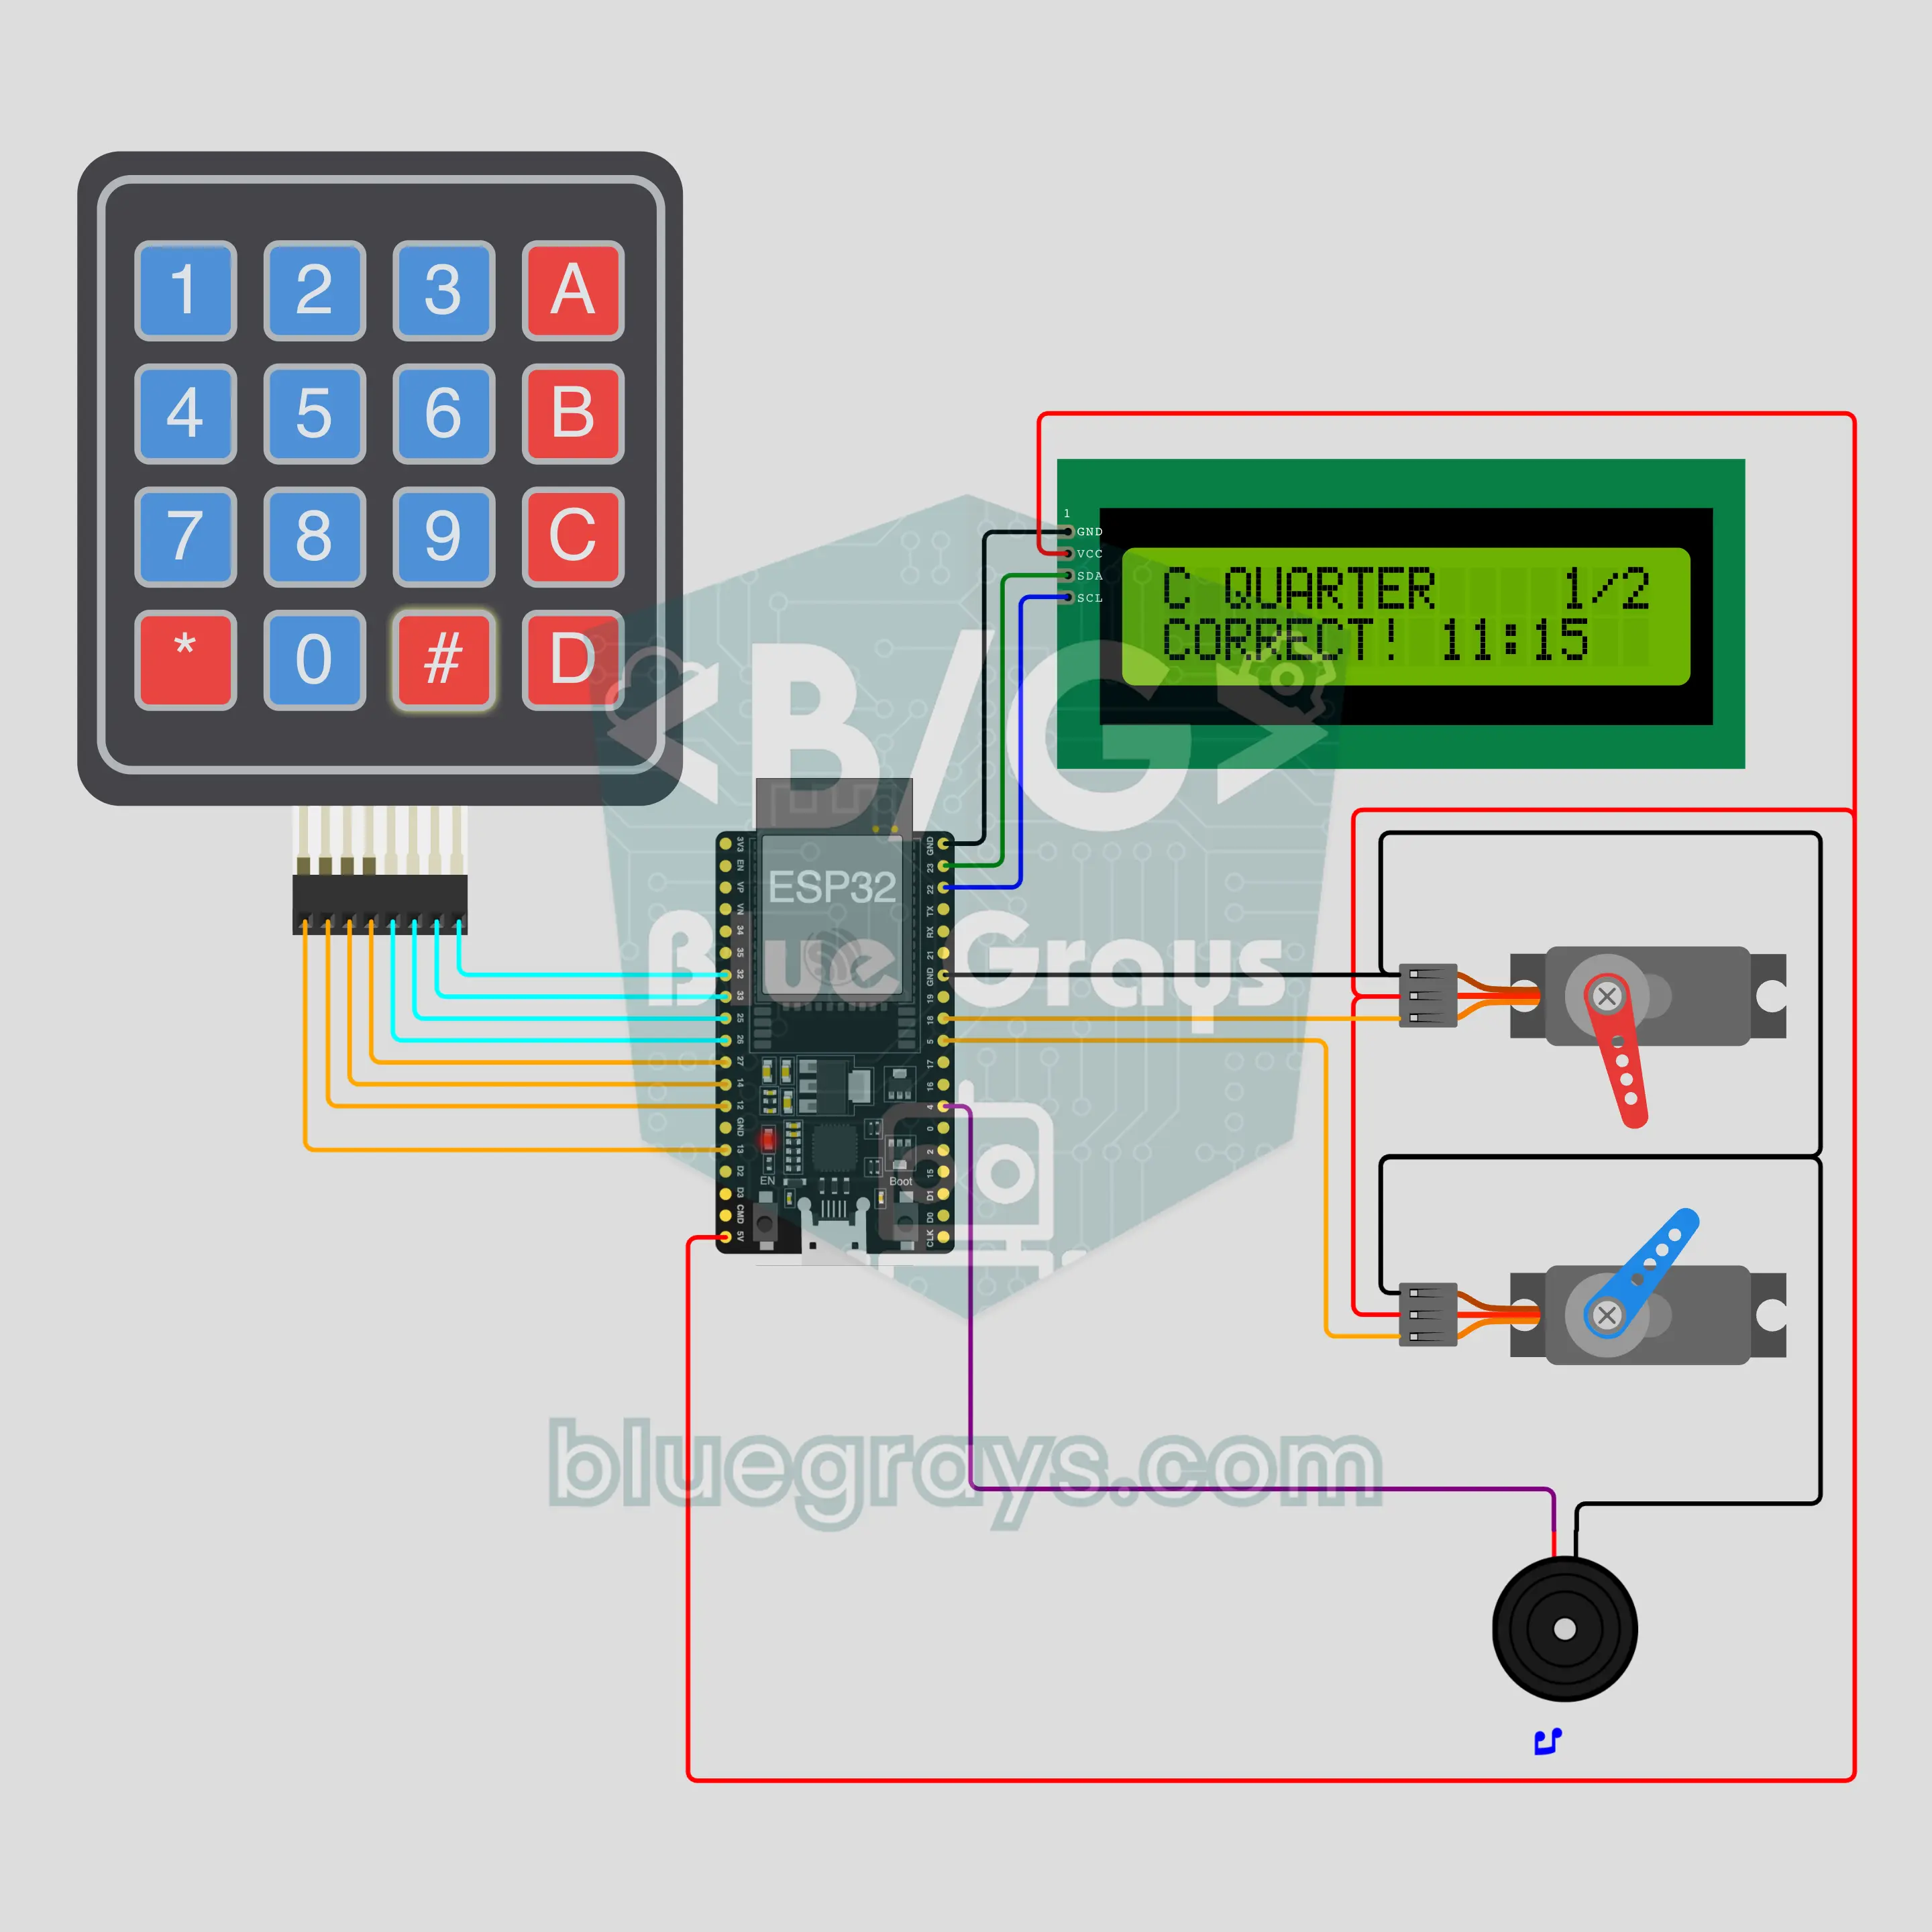
Котра година? Навчання читати стрілковий годинник на ESP32 (2 сервоприводи + клавіатура + РК-дисплей з I2C + зумер)
Гра для початкової школи, щоб навчитися визначати час: два сервоприводи SG90 стають годинною й хвилинною стрілками на півкруглих циферблатах і показують випадковий час; дитина вводить його на клавіатурі й підтверджує клавішею #. Правильна відповідь грає радісну мелодію; за неправильної стрілка, яку прочитано хибно, смикається, а РК-дисплей з I2C показує правильний час. 4 рівні: рівно, пів, чверть і 5 хв.
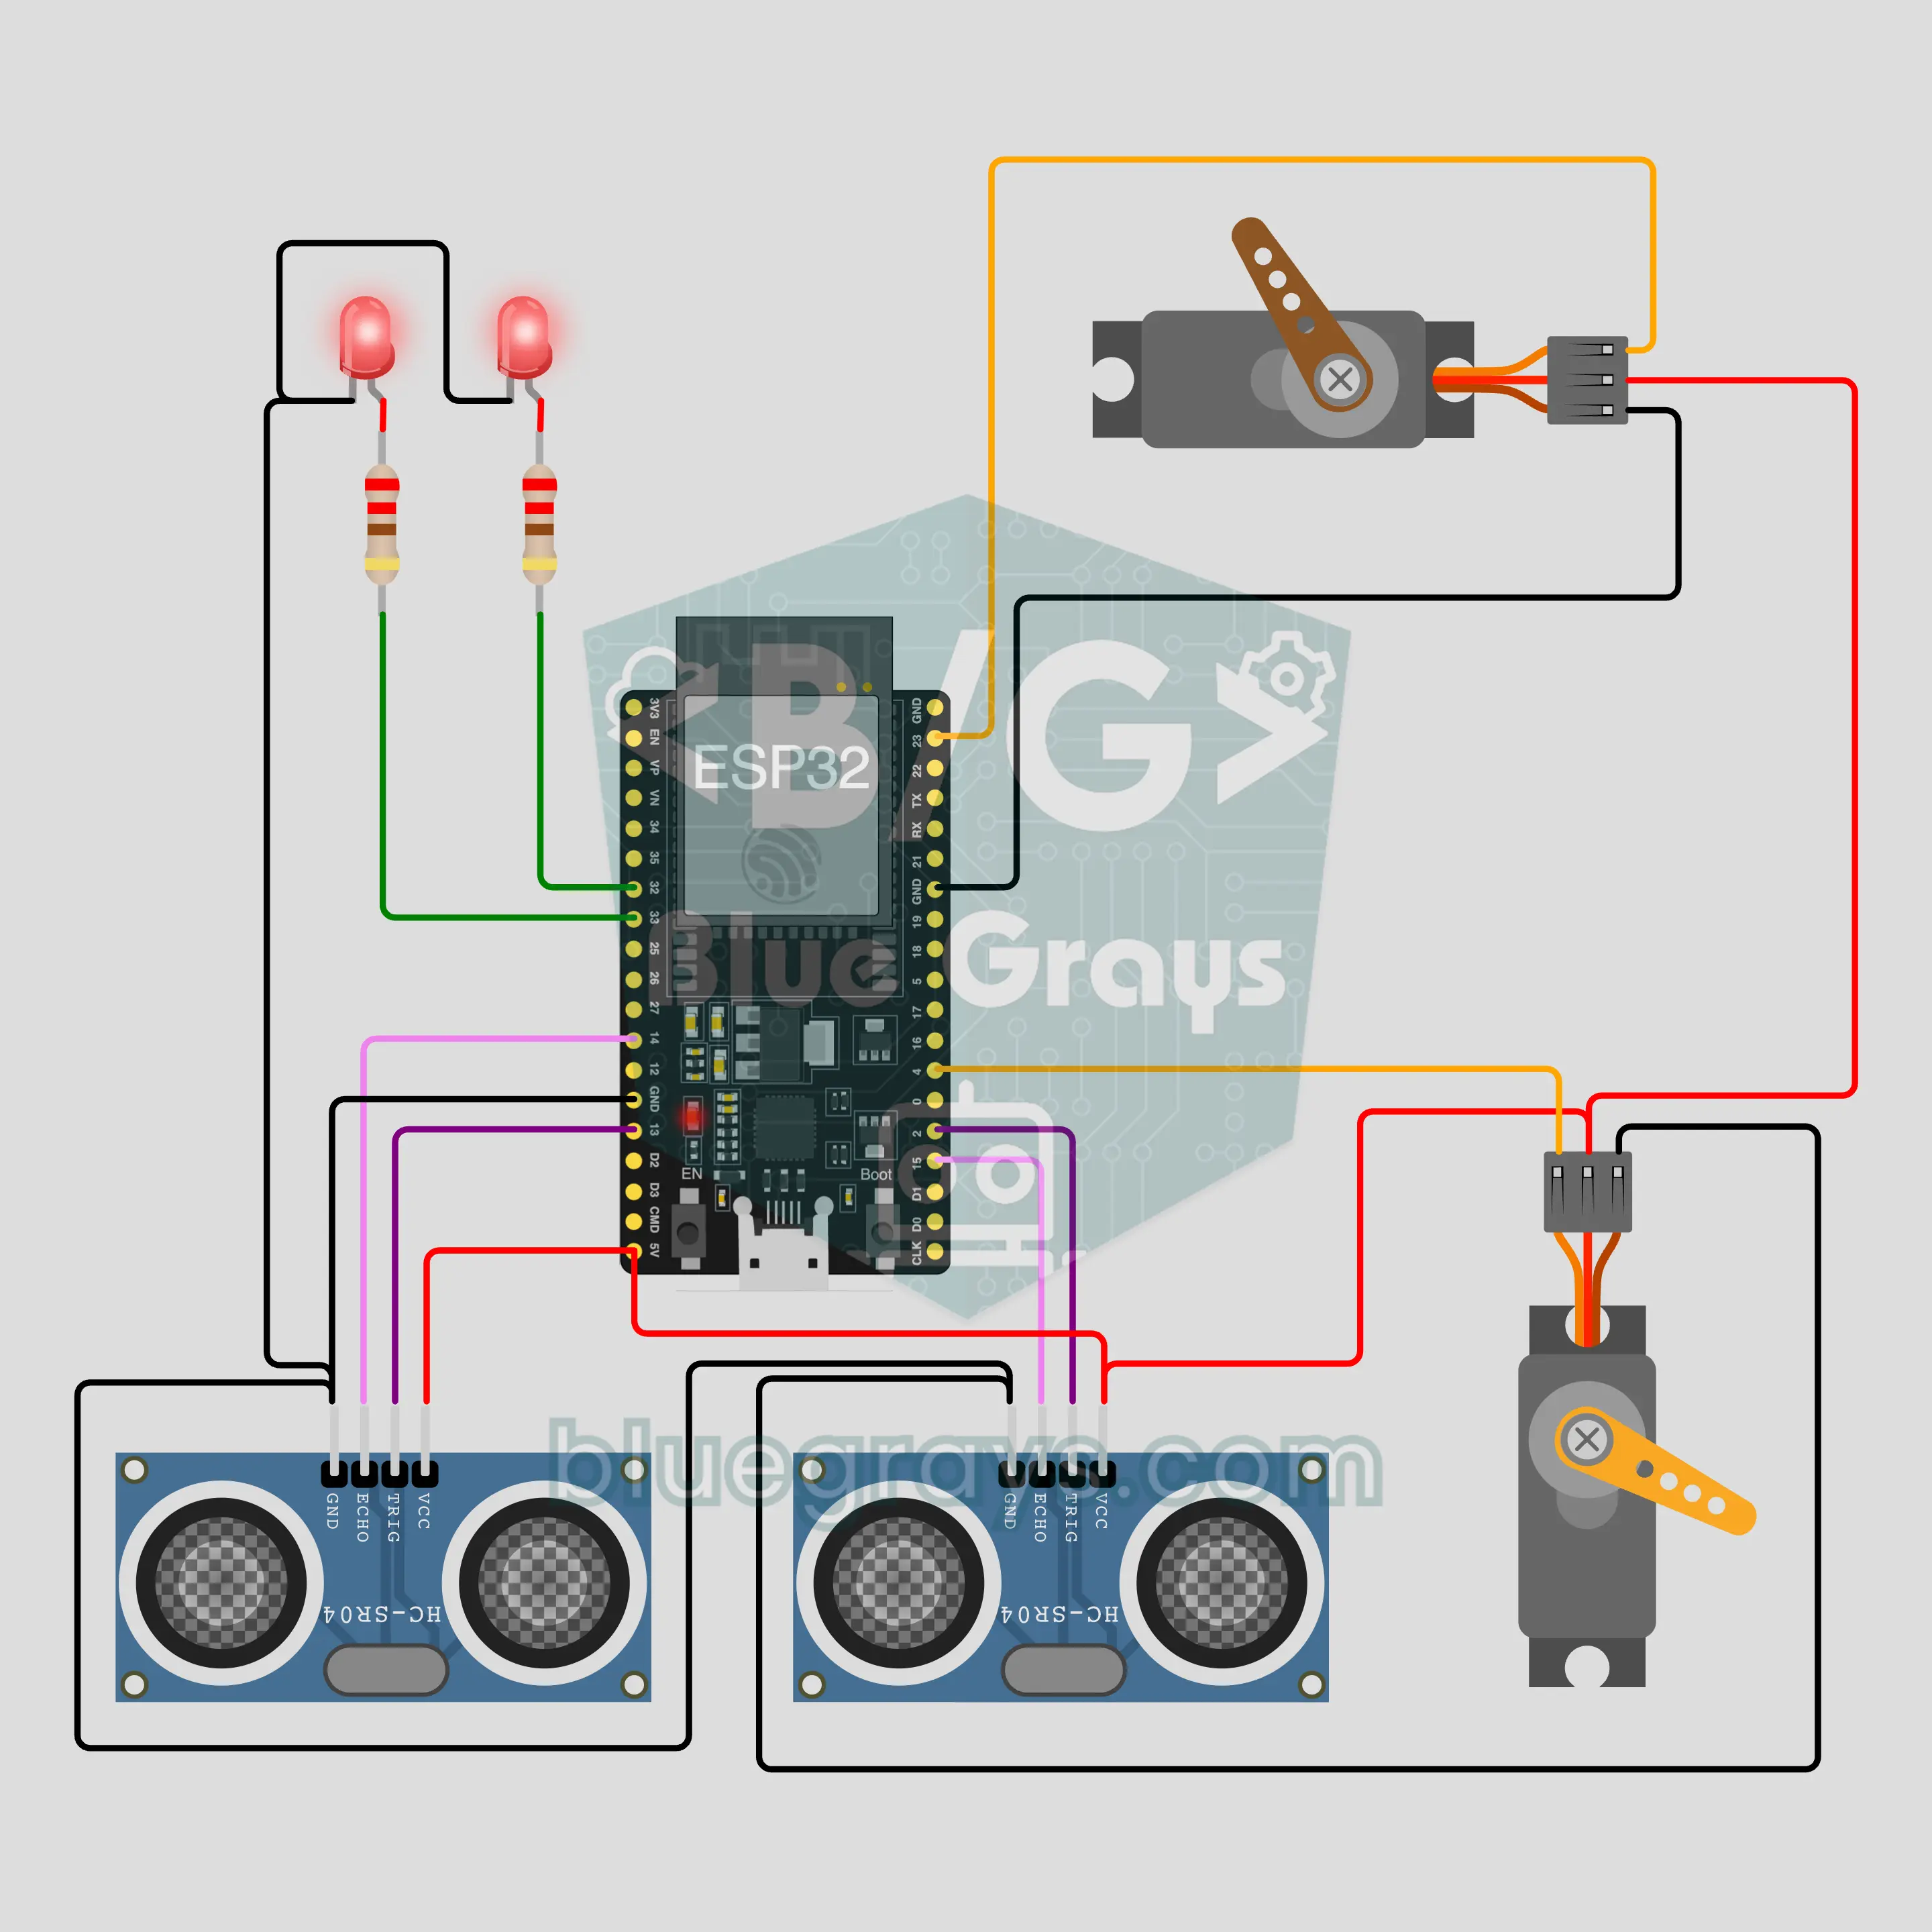
Голова робота на ESP32, що стежить за тобою: повертає голову, мружить очі (2 HC-SR04 + 2 сервоприводи)
Моторошна, але кумедна голова робота, яка повертається до тебе, хоч куди йдеш кімнатою. Два HC-SR04 вимірюють по черзі, а сервопривід голови повертається в бік того, що бачить тебе ближче. Підійди надто близько, і сервопривід повіки звужує очі, світлодіодні очі тьмяніють, а робот підозріло на тебе дивиться. Коли нікого немає, він роззирається, згодом засинає, а коли хтось з’являється, здригається й прокидається.

Промисловий сортувальний конвеєр на Arduino: коробки сортуються за висотою (NEMA 17 + A4988 + HC-SR04 + сервопривід + РК-дисплей)
Настільна модель заводської сортувальної лінії: кроковий двигун NEMA 17 на драйвері A4988 рухає стрічку, а HC-SR04 над стрічкою вимірює висоту кожної коробки, що проїжджає. Кожну коробку відстежують за кроками стрічки від датчика до важеля; коробки від 6 см і вищі зіштовхує вбік важіль на сервоприводі SG90, а низькі їдуть далі. РК-дисплей з I2C рахує низькі й високі коробки та показує останній вимір і кількість коробок на стрічці.
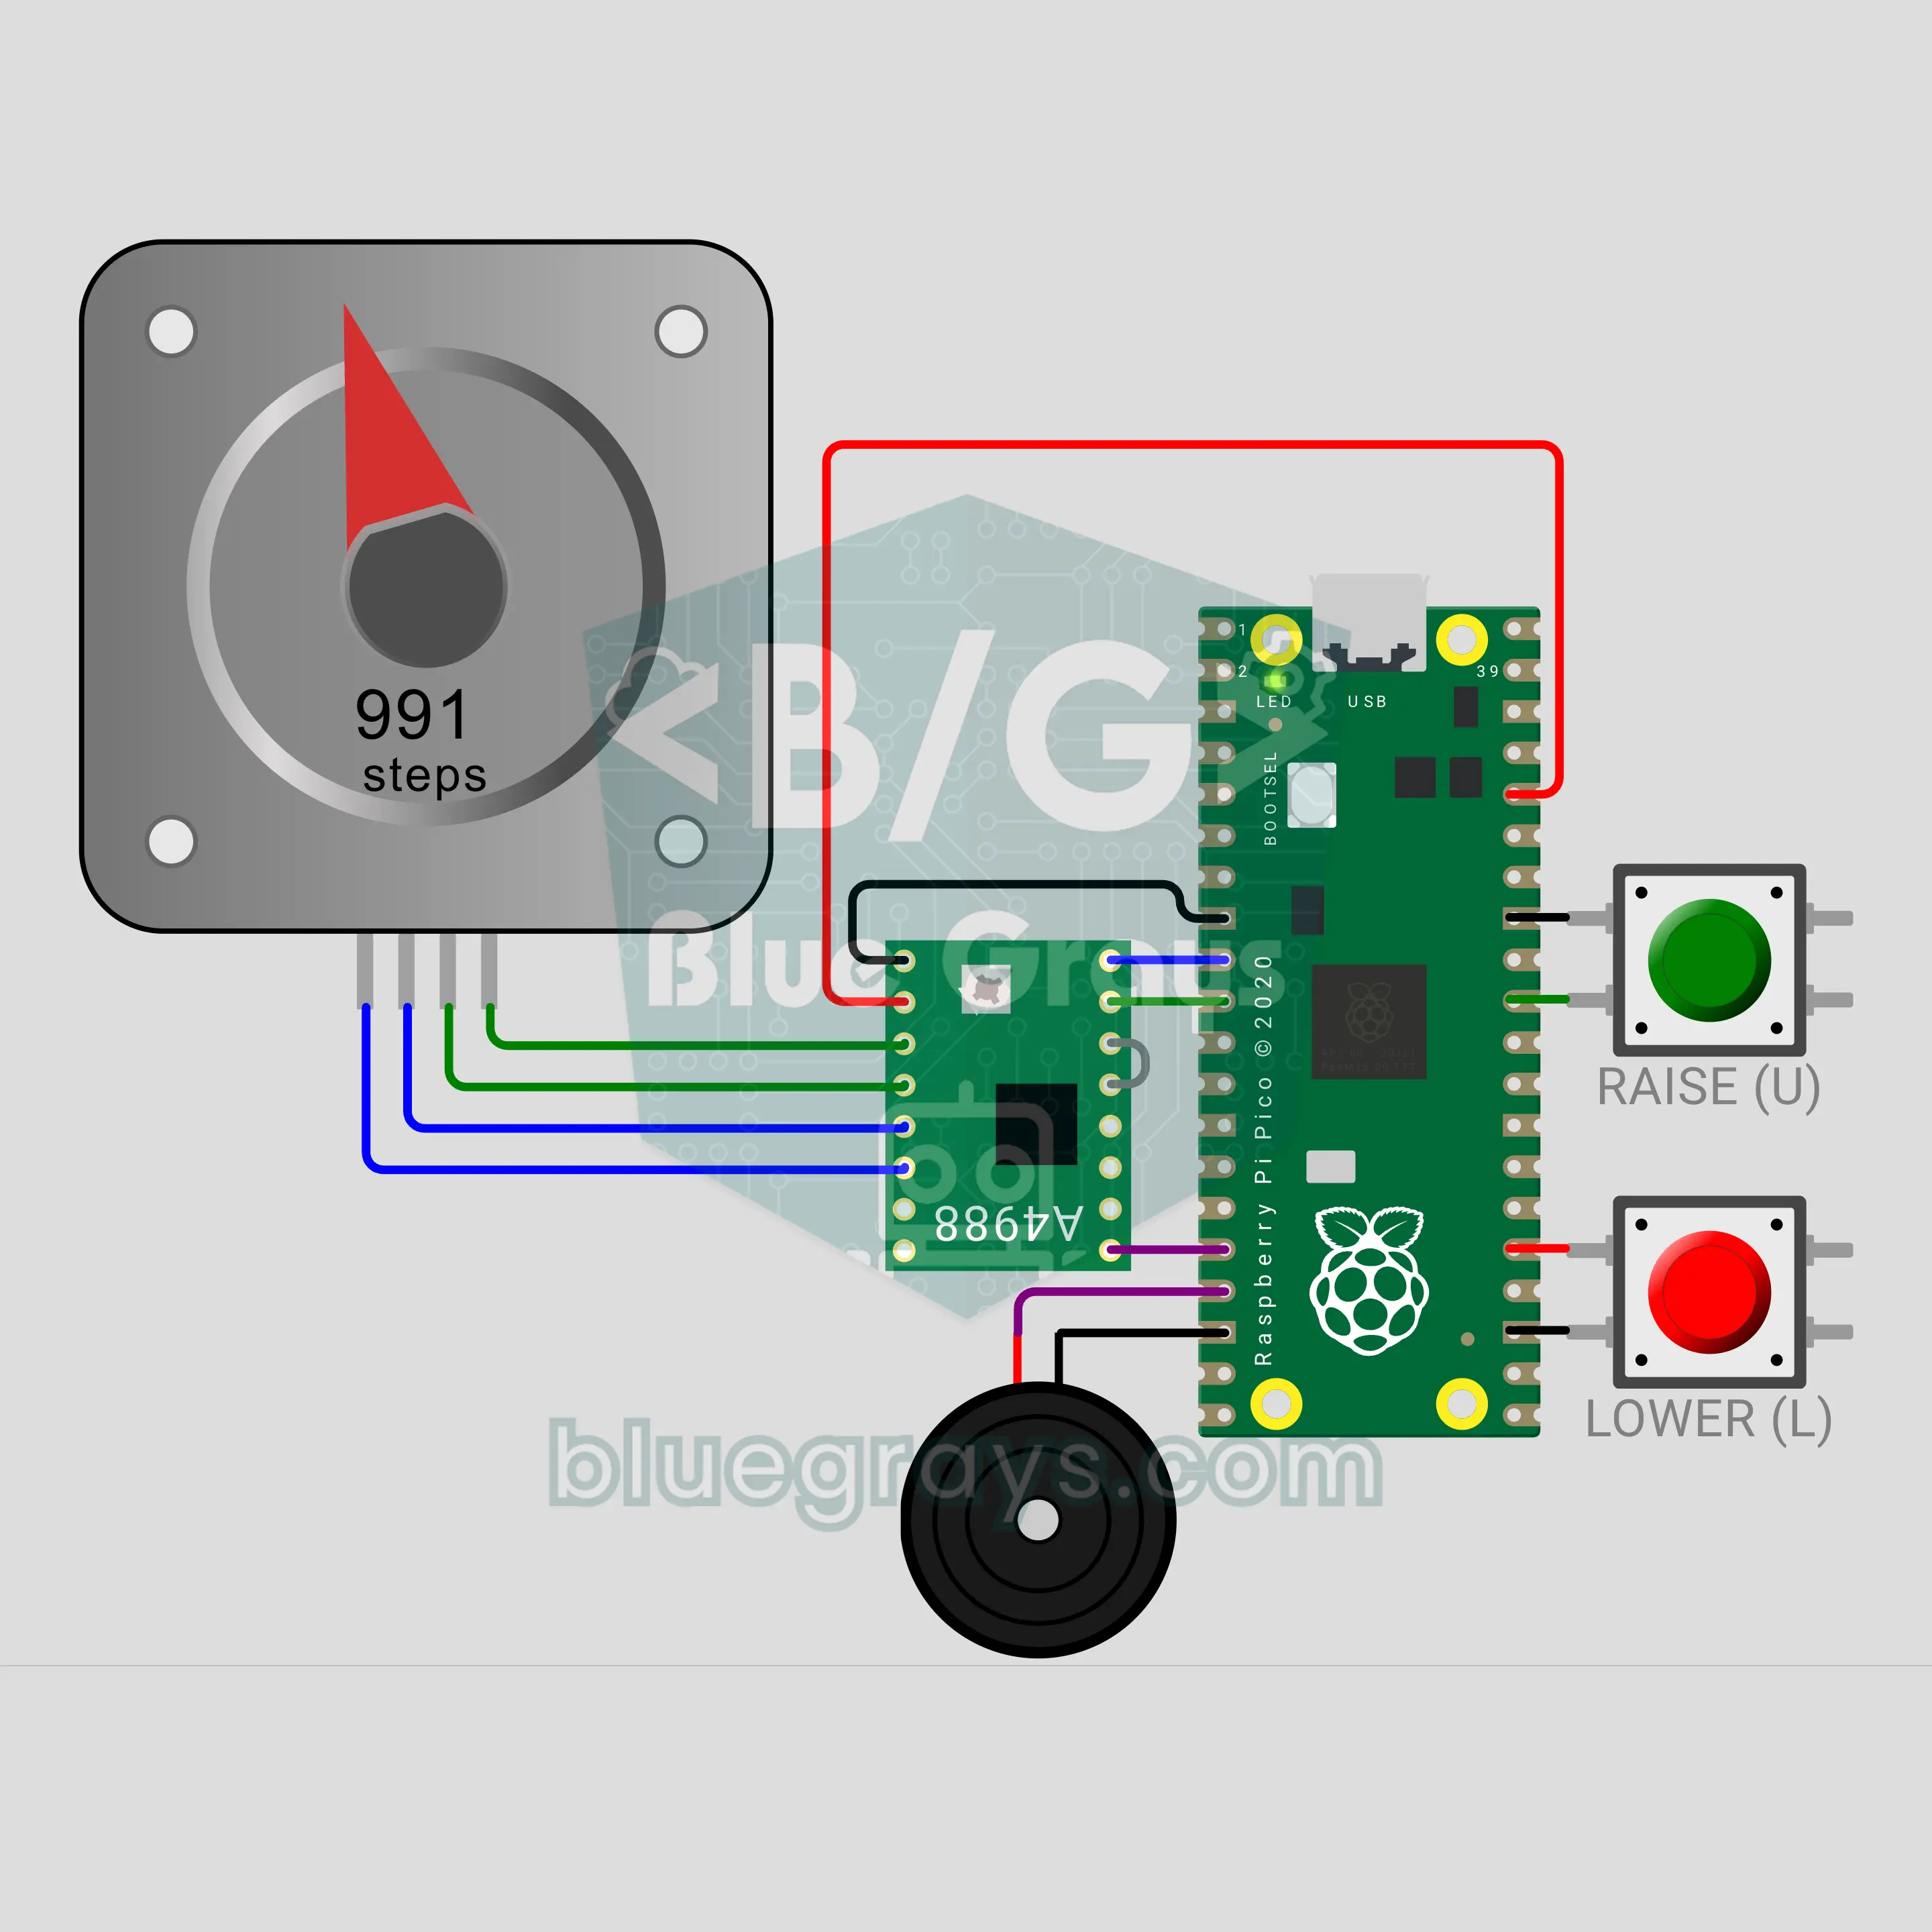
Флагшток на Raspberry Pi Pico W: моторизована щогла, що плавно піднімає прапор (NEMA 17 + A4988 + 2 кнопки + зумер)
Моторизований флагшток на Raspberry Pi Pico W. Натисни зелену кнопку, і кроковий двигун NEMA 17 намотує мотузку, піднімаючи прапор за 40 с з м’яким стартом, рівною швидкістю й м’якою зупинкою. Червона кнопка опускає його; утримуй її 1 с, і прапор спершу підніметься до верху, а потім опуститься до половини щогли. Положення визначається підрахунком кроків, драйвер A4988 живить двигун від 12 V, а зумер подає лише короткі сигнали.
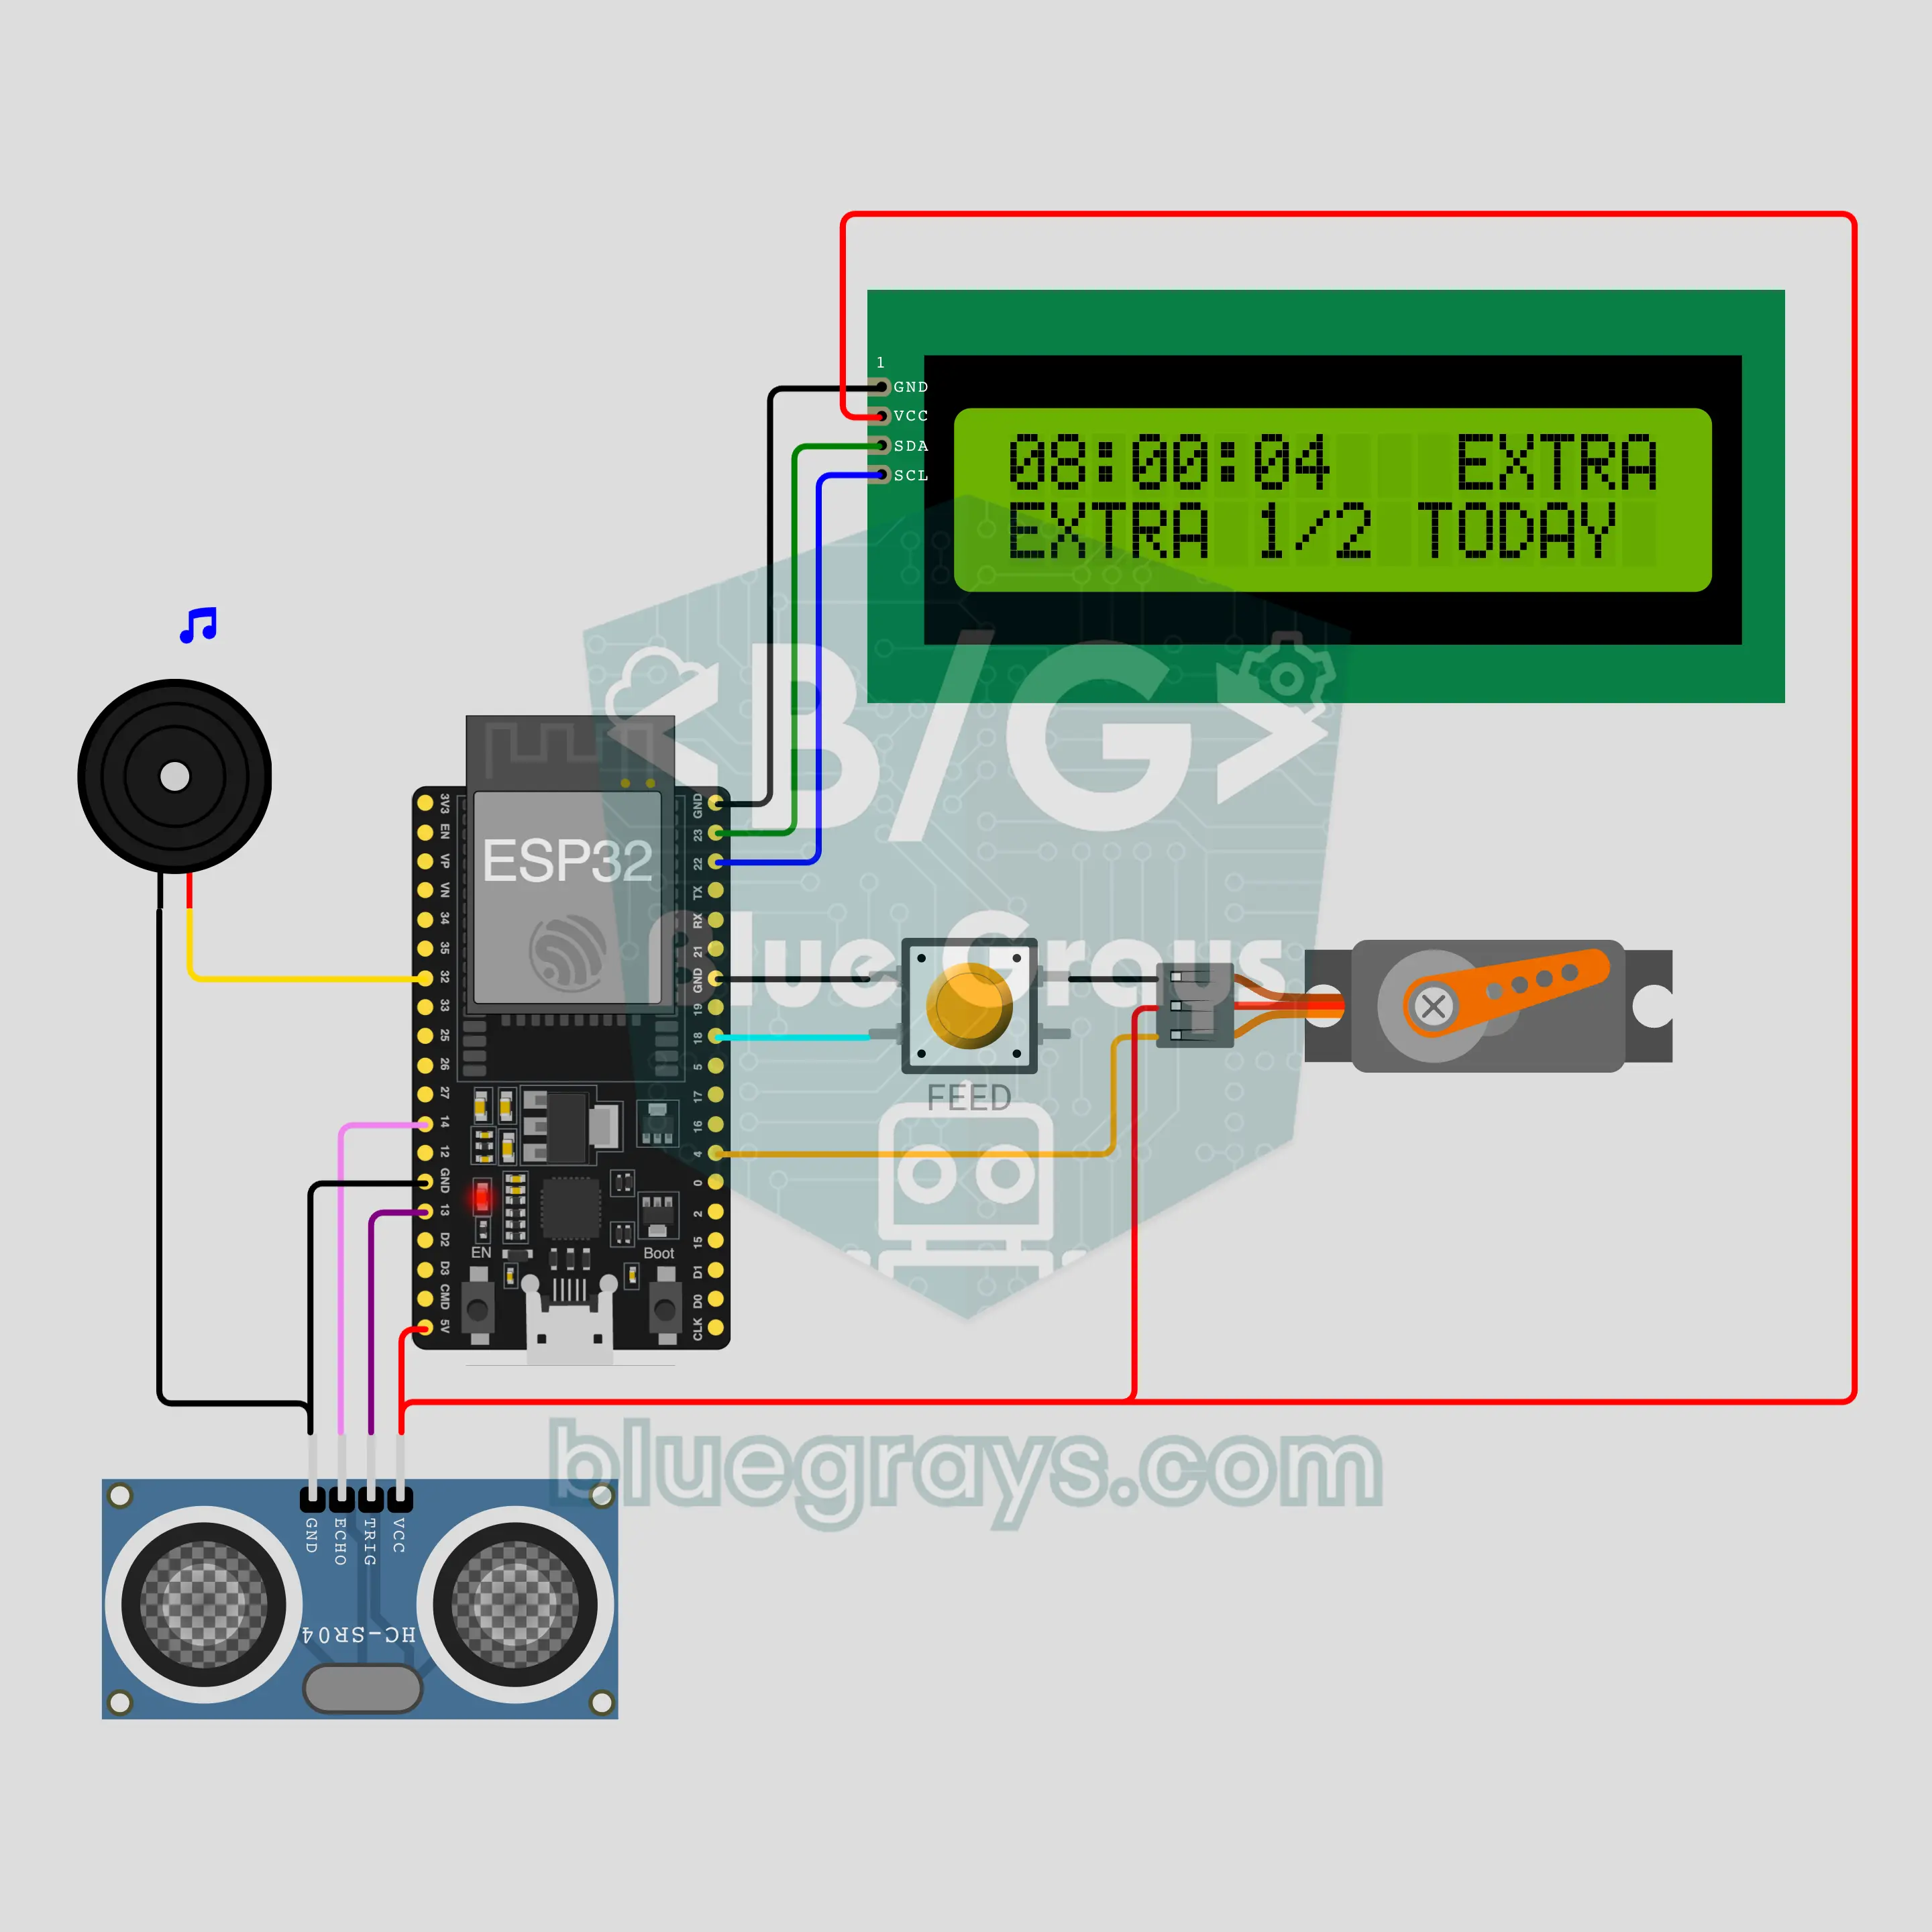
Автоматична годівниця для тварин з Wi-Fi на ESP32: їжа вчасно, сповіщення на телефон (сервопривід + HC-SR04 + РК-дисплей + NTP + ntfy)
Автоматична годівниця на ESP32 для кота, собаки чи рибок: вона бере час з інтернету (NTP), перед кожним із 3 денних годувань дзвонить у дзвіночок, а потім сервопривід SG90 відкриває й струшує кришку бункера раз на порцію. HC-SR04 вимірює, наскільки заповнений бункер, і попереджає, коли корму мало; кожне годування й попередження про нестачу надходять на телефон через ntfy. Кнопка дає додаткову порцію (до 2 на день) або пропускає день, а без інтернету чи живлення тварина не лишиться голодною.
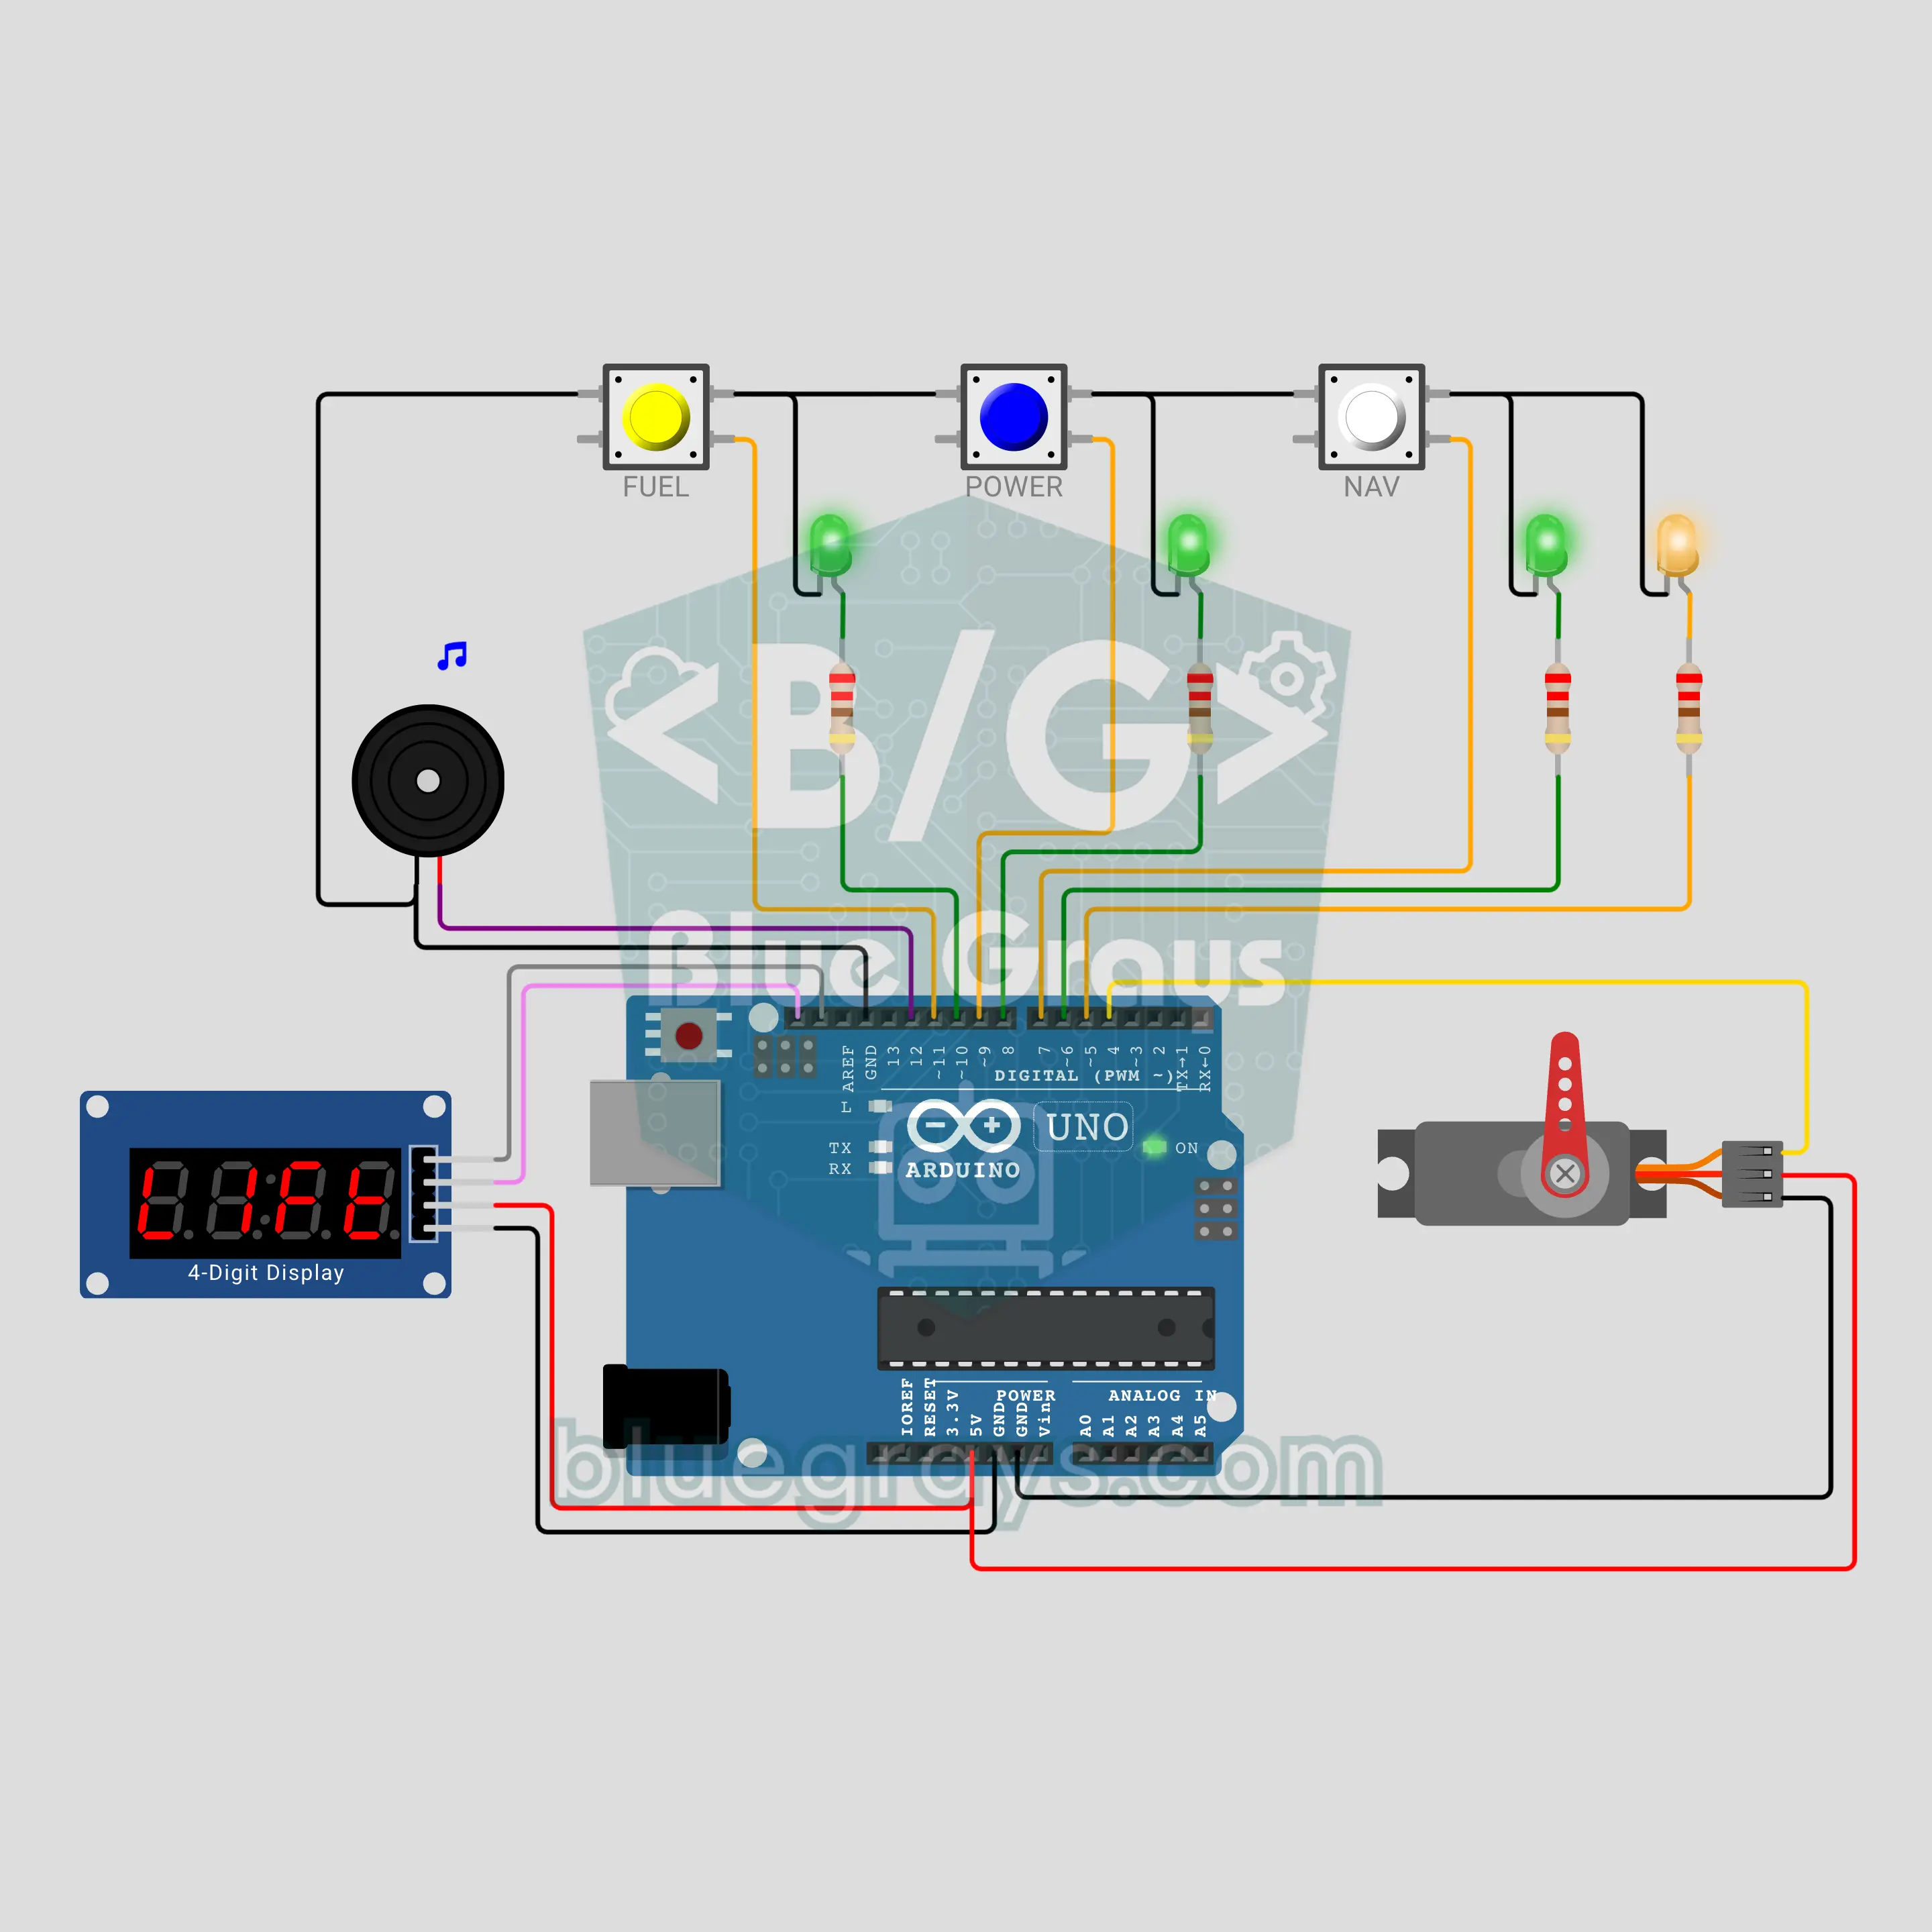
Стартовий майданчик ракети на Arduino: зворотний відлік і стріла башти (TM1637 + 3 кнопки + сервопривід + зумер)
Пульт керування запуском для дітей: натисни кнопку, і на дисплеї TM1637 почнеться зворотний відлік T мінус 10. Три системи (FUEL, POWER, NAV) опитуються по черзі; протягом 3 с треба натиснути кнопку системи, чий зелений вогник блимає. Якщо хтось запізнюється або натискає не в свою чергу, відлік зупиняється з HOLD. Коли всі три дали GO, на нулі сервопривід відводить стрілу башти, світлодіод полум’я мерехтить, а зумер реве, як двигун.

Промисловий змішувальний бак на Arduino: наповнення, змішування, зливання з логікою ПЛК (HC-SR04 + 2 реле + NEMA 17 + A4988 + РК-дисплей + аварійна зупинка)
Класичне завдання з порційного процесу з уроків промислової автоматизації: наповнити бак, змішати, злити, порахувати партію. Код працює покроково з логікою ПЛК (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Два реле відкривають впускний і випускний клапани, HC-SR04 вимірює рівень, а мішалка на NEMA 17 обертається й змінює напрямок. Є START, STOP, аварійна зупинка з фіксацією, сигнальна колона й помилка тайм-ауту.

Робот-пилосос на ESP32: обминає перешкоди й будує мапу кімнати (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 бампери + OLED)
Двоколісний робот-пилосос, що рухається як справжній. Два крокові двигуни NEMA 17 обертають колеса: він описує спіраль, їде прямо, сповільнюється й повертає, коли HC-SR04 бачить перешкоду, відступає й відвертає, коли спрацьовує бампер, і робить коло вздовж стін. Своє положення він обчислює за кроками коліс і показує на OLED мапу кімнати з відсотком прибраного й часом, а потім повертається на старт.
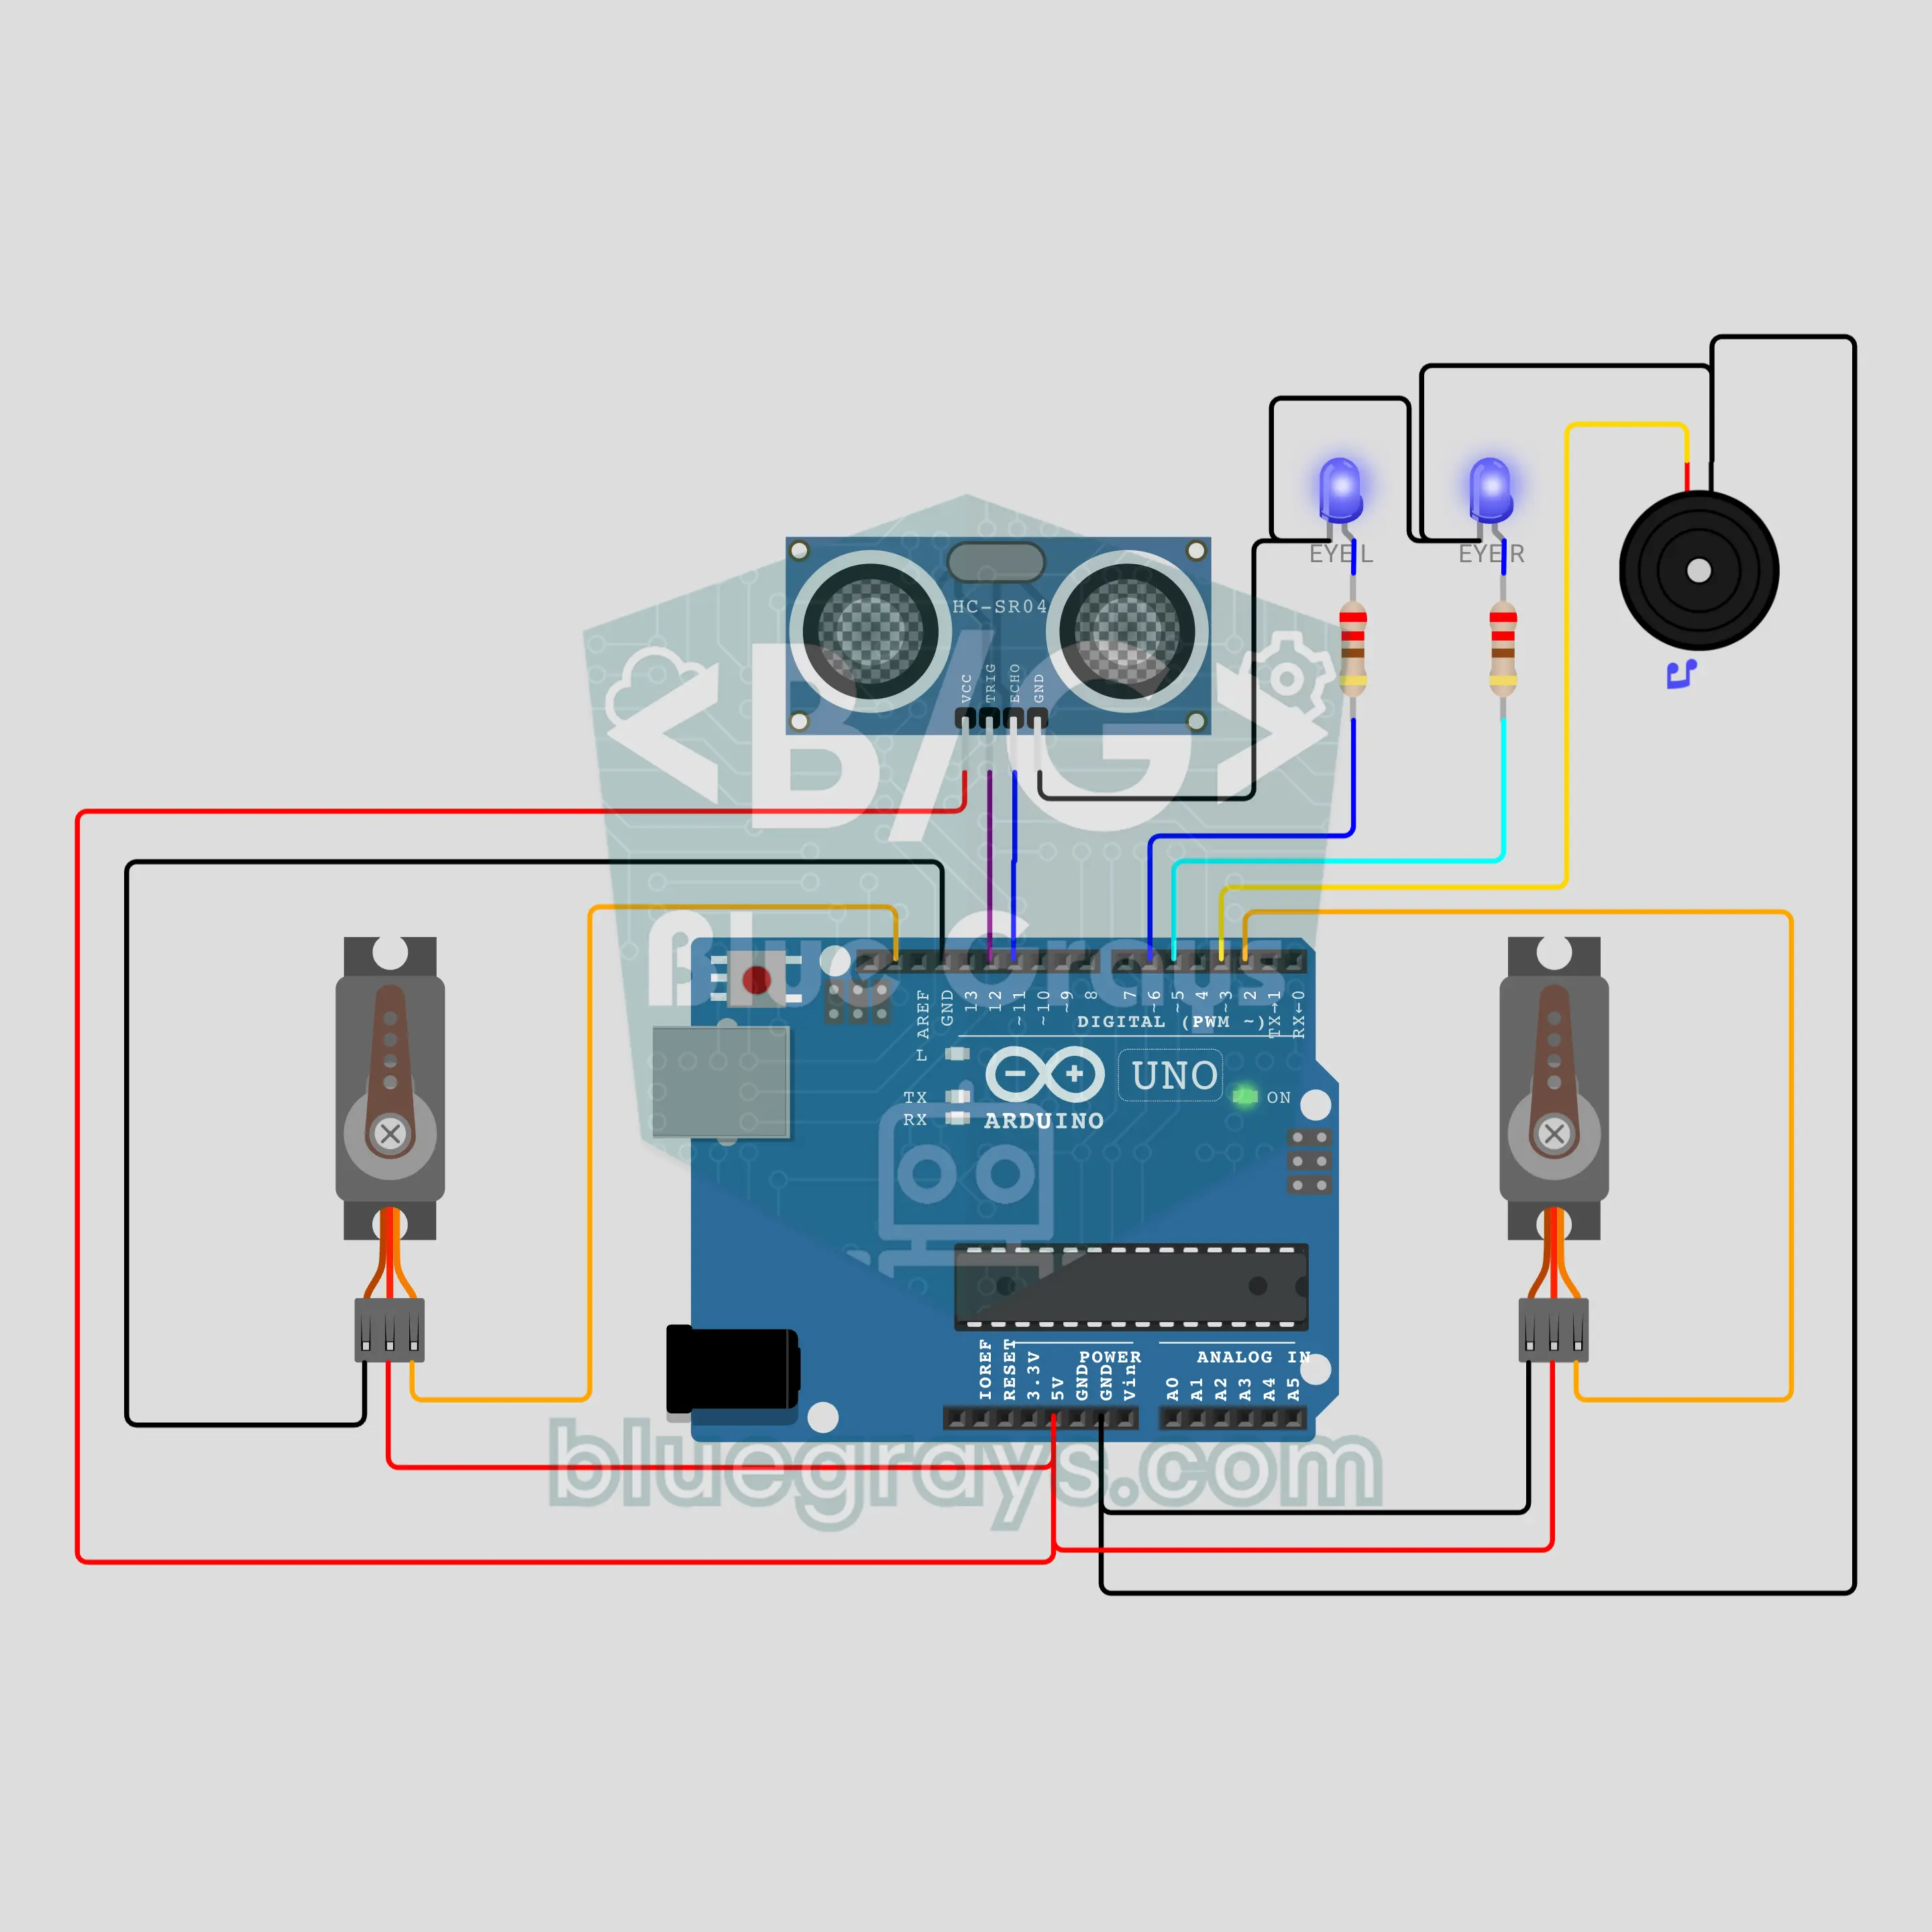
Сніговик, що співає, на Arduino: махає рукою, коли підходиш, і танцює (HC-SR04 + 2 сервоприводи + 2 світлодіоди + зумер)
Сніговик, що оживає у вітрині магазину чи біля шкільних дверей. HC-SR04 вимірює, хто стоїть попереду: ближче 1 м сині світлодіодні очі загоряються, права рука махає, а зумер каже «привіт». Ближче 30 см звучить Jingle Bells, дві руки на сервоприводах по черзі піднімаються в такт, а очі спалахують на кожній ноті. Коли людина відходить, ліва рука махає на прощання; коли нікого немає, очі повільно кліпають.
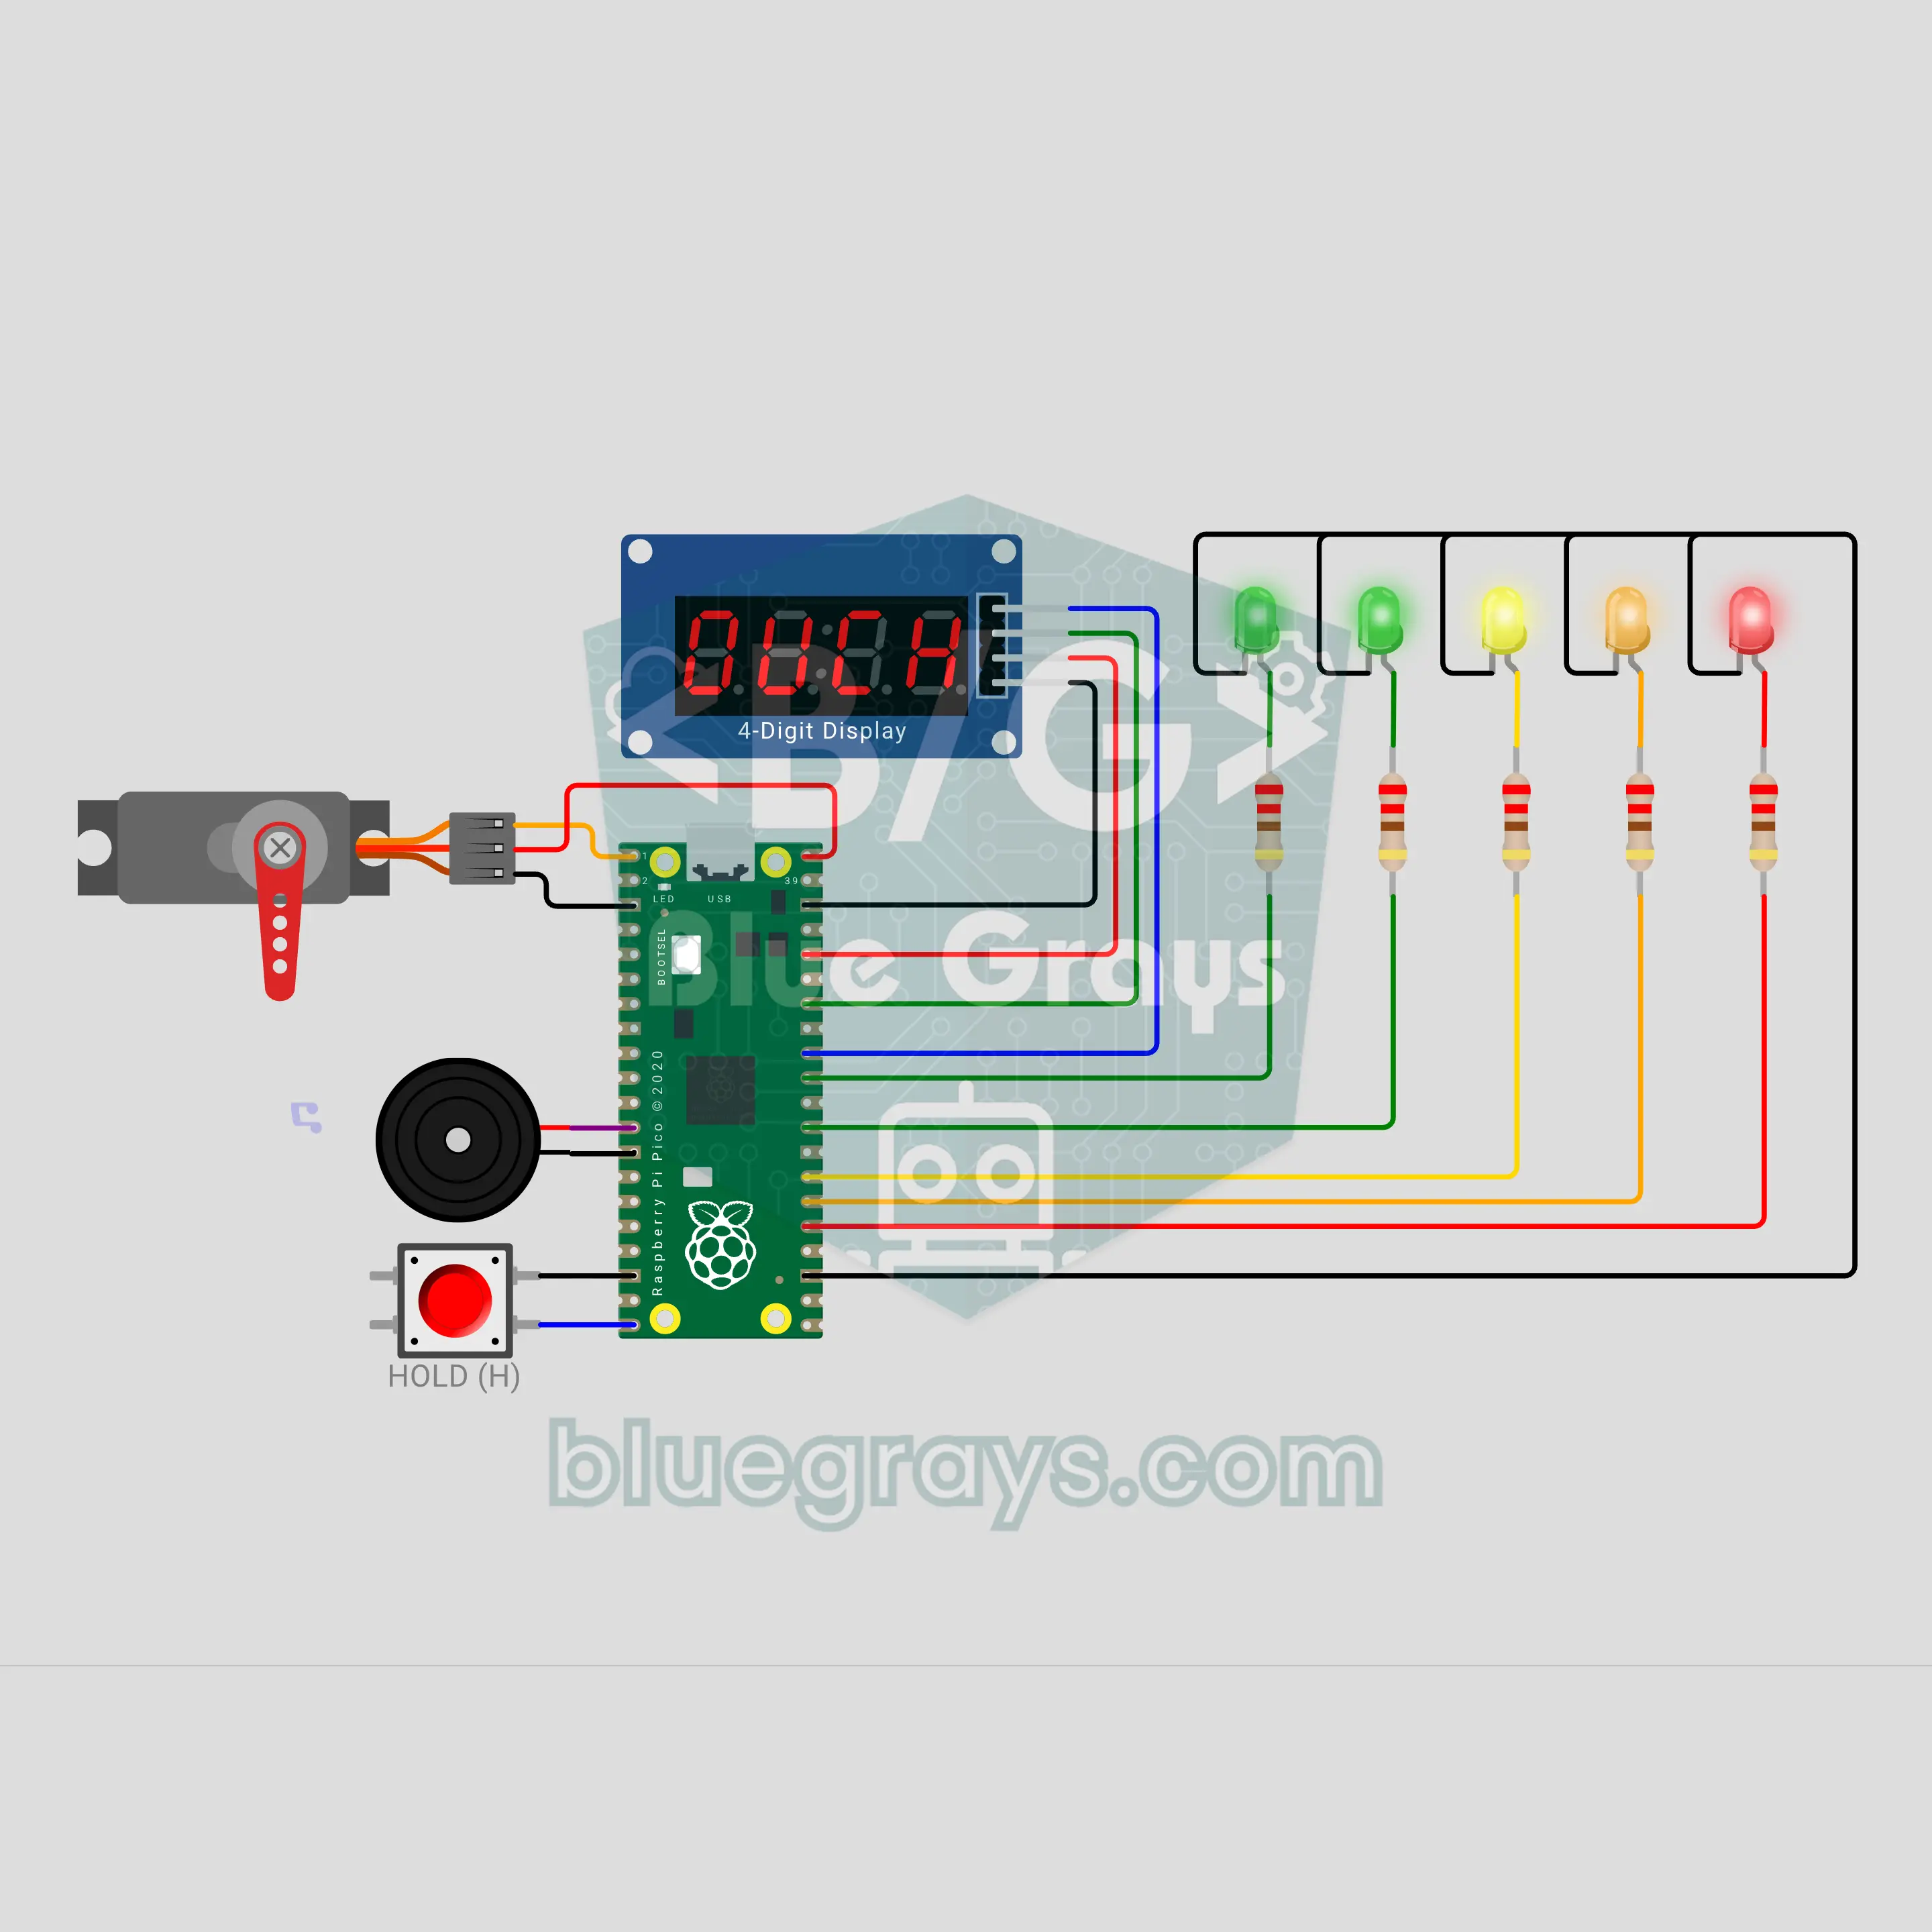
Raspberry Pi Pico W «Натисни, якщо смієш»: прибери руку, перш ніж пастка клацне (кнопка + сервопривід + TM1637 + 5 світлодіодів + зумер)
Гра «натисни, якщо смієш» на Raspberry Pi Pico W: натисни кнопку й тримай, твоя рука в пастці. TM1637 рахує час у десятих частках секунди, світлодіоди напруги заповнюються, серцебиття прискорюється, а пастка на сервоприводі лякає фальшивими смиканнями. Пастка клацає в прихований момент; червоний світлодіод спалахує за 0,3 с до цього. Відпусти вчасно, і час стане твоїм рахунком зі збереженим рекордом; якщо пастка спіймає, рахунок 0. Гра на сміливість і на реакцію водночас.