
Arduino ilə ağıllı zibil qutusu layihəsi: HC-SR04, servo və kod
Arduino ilə ağıllı zibil qutusu necə düzəldilir? HC-SR04 ilə əl aşkarlama, servo ilə qapağın açılması və yavaş bağlanması, doluluq LED-i, batareya hesabı və ESP32 ilə Telegram bildirişi.
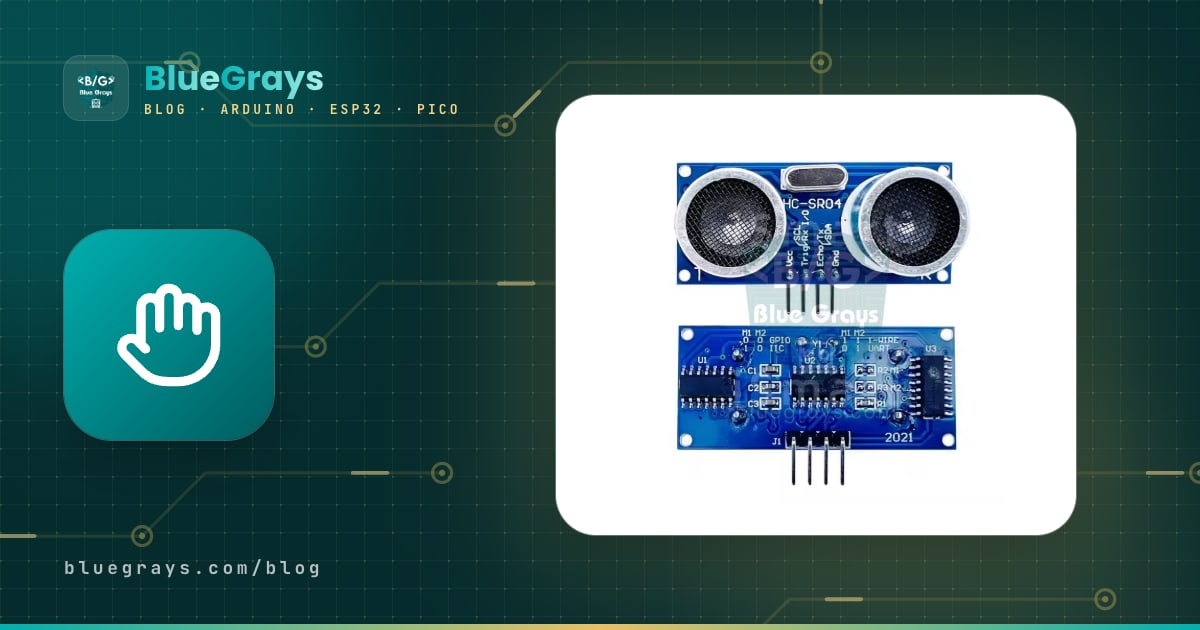
Arduino ilə ağıllı zibil qutusu layihəsi zibil qutusunun qapağının toxunmadan açılmasını təmin edən və məktəb layihələrinin ən çox sevilənlərindən biri olan sadə, amma öyrədici avtomatlaşdırma dövrəsidir. Qutunun qabağındakı HC-SR04 ultrasəs sensoru yaxınlaşan əli aşkarlayır, Arduino servo mühərrik ilə qapağı açır və əlini çəkdikdən bir neçə saniyə sonra qapağı çırpmadan, yavaşca bağlayır. Qapağın altına qoyacağın ikinci HC-SR04 isə zibilin hündürlüyünü ölçür; qutu doldukca yaşıl, sarı və qırmızı LED-lər növbə ilə yanır, qutu tam dolanda isə buzzer səs verir.
Bu bələdçidə hissələr siyahısından başlayıb sensorların hara taxılacağını, servo torkunun necə hesablanacağını, qapağın menteşəyə necə bərkidiləcəyini, kalibrləməni və gözləmə ilə yavaş bağlanmanı eyni anda idarə edən tam kodu addım-addım izah edirik. Sonra layihənin batareya ilə real işləmə müddətini hesablayır, ESP32 ilə doluluq bildirişini telefonuna Telegram mesajı kimi göndərir və eyni layihəni Raspberry Pi Pico üçün MicroPython-da yazırıq. Yazının sonunda məktəb layihəsi təqdimatı üçün təqdimat planı və öz ölçmələrinlə dolduracağın test cədvəli də var.

Ağıllı zibil qutusu necə işləyir?
Layihə saniyədə onlarla dəfə təkrarlanan bir dövrdür. Arduino əl sensoru ilə hər 60 millisaniyədən bir ölçmə aparır. Sensora 20 sm-dən yaxın cisim ardıcıl iki ölçmədə görünsə, bunun əl olduğuna qərar verir və servonu açıq vəziyyətə göndərir. Əl orada qaldıqca gözləmə müddəti hər ölçmədə yenidən başlayır; əl çəkildikdən 4 saniyə sonra qapaq saniyədə təxminən 50 dərəcə sürətlə yavaşca bağlanır. Bağlanma zamanı əl yenidən gəlsə, qapaq dərhal geri açılır. Qapaq bağlandıqdan bir saniyə sonra doluluq sensoru 5 ölçmə aparır, ortancanı zibilin səthinə qədər olan məsafə qəbul edir və bunu faizə çevirir. Kodda qapağın hər an üç vəziyyətdən birində olduğu kiçik bir vəziyyət maşını istifadə olunur: BAĞLI (CLOSED), AÇIQ (OPEN) və BAĞLANIR (CLOSING).
| Hissə | Vəzifəsi | Qeyd |
|---|---|---|
| Arduino Uno (və ya Nano) | Beyin: ölçür, qərar verir, servoya və LED-lərə komanda verir | ESP32 və Pico da istifadə oluna bilər |
| 2 ədəd HC-SR04 | Biri əli, digəri doluluğu ölçür | 5 V, ölçmə zamanı təxminən 15 mA |
| SG90, MG90S və ya MG996R servo | Qapağı açır və bağlayır | Qapağın çəkisinə görə seçilir (hesab aşağıdadır) |
| 3 LED (yaşıl, sarı, qırmızı) və 3 ədəd 220 Ω | Doluluq göstəricisi | Hər LED üçün bir rezistor |
| Aktiv buzzer | Doluluq xəbərdarlığı | Passiv buzzer istifadə etsən, tone() lazımdır |
| Menteşə, vint, isti silikon | Qapağı daşıyır, servo qolunu bərkidir | Qapağın çəkisini servo yox, menteşə daşımalıdır |
| 470 µF kondensator | Servonun işə düşmə cərəyanını yumşaldır | Servonun + və − uclarına, qütbə diqqət et |
| Qida mənbəyi | 5 V adapter, powerbank və ya batareya | Müddət hesabı aşağıdadır |
| ESP32 (istəyə görə) | Telefona doluluq bildirişi | Wi-Fi lazımdır |



Əl aşkarlamaq üçün hansı sensor?
Zibil qutusunu açmaq üçün bir neçə sensordan istifadə etmək olar, amma hamısı bu işə eyni dərəcədə uyğun deyil. Əsas ehtiyacın qutuya 15–25 sm yaxınlığa uzanan əli hiss etmək və qabağından keçib gedən insanı görməzdən gəlməkdir. HC-SR04 məsafəni santimetrlə verdiyi üçün astanani kodda istədiyin kimi tənzimləyə bilərsən; ağıllı zibil qutusu layihələrinin çoxunda bunun seçilməsinin səbəbi budur. Digər variantların güclü və zəif tərəfləri belədir:
| Sensor | Necə aşkarlayır? | Zibil qutusu üçün |
|---|---|---|
| HC-SR04 (ultrasəs) | Səs əks-sədası, 2–400 sm, dar konus | Astana kodla tənzimlənir; ən balanslı seçim |
| IR maneə sensoru (FC-51) | Əks olunan infraqırmızı işıq, təxminən 2–30 sm | Ucuz və sürətli; günəş işığında və tünd rəngli əlcəkdə yanıla bilər |
| PIR (HC-SR501) | Bədən istiliyinin hərəkəti, 7 m-ə qədər, geniş bucaq | Qabağından keçən hər kəsdə işə düşür və bir neçə saniyə gözləyir; uyğun deyil |
| APDS-9960 | Qısa məsafədə yaxınlıq və əl hərəkəti (jest) | Əl yelləyəndə açılan şık variant; I2C və 3,3 V tələb edir |
PIR sensorunun iş prinsipini PIR hərəkət sensoru yazısında, əl hərəkəti ilə işləyən versiyasını isə APDS-9960 jest sensoru bələdçisində tapa bilərsən. HC-SR04-ün iş prinsipi qısaca belədir: sensor 40 kHz-lik qısa səs partlayışı göndərir və əks-sədanın qayıtma müddətini ECHO pinindən impuls kimi verir. Səs havada 20 °C-də təxminən 343 m/s sürətlə getdiyi və yol gediş-dönüş olduğu üçün mikrosaniyə ilə müddəti 58-ə bölmək məsafəni santimetrlə verir. Təfərrüatlar HC-SR04 məsafə sensoru yazısındadır.
Sensorların yerləşdirilməsi
Əl sensoru qutunun gövdəsinə, ön üzün yuxarı hissəsinə taxılır; qapağa taxılmır, çünki qapaq açılanda sensor da fırlanır və tavana baxır. Sensoru yuxarıya doğru 10–20 dərəcə əyri yerləşdirmək onun qutunun üstünə uzanan əli tutmasını, qabağından keçən ayaqları isə qaçırmasını təmin edir. Qutu divarın və ya şkafın yanındadırsa, sensorun baxdığı istiqamətdə 30 sm daxilində sabit səth olmamalıdır; əks halda sensor o səthi əl sanır və qapaq heç bağlanmır.
Doluluq sensoru qapağın altına, ortaya yaxın yerə və düz aşağı baxacaq şəkildə yapışdırılır. Bu vəziyyətdə sensor yalnız qapaq bağlı olanda mənalı ölçür; qapaq açıq olanda divara və ya tavana baxır. Buna görə kod doluluğu yalnız qapaq bağlandıqdan bir saniyə sonra ölçür. Sensorun səs konusu dar olsa da (məlumat vərəqində 15 dərəcə, praktikada bir az daha geniş) 35 sm dərinlikdə diametri 10–20 sm olan sahəni görür; diametri 20 sm-dən dar qutularda səs yan divarlardan əks olunub yanlış ölçməyə səbəb ola bilər. Torbanın kənarını qutunun xaricinə qat: içəri sallanan torba kənarı sensorun qabağına keçir və qutu boş olanda belə dolu görünür.
Qoşulma sxemi: Arduino Uno, ESP32 və Pico
Aşağıdakı cədvəl bu yazıdakı bütün kodlarla tam üst-üstə düşür. Uno-da əl sensoru D2–D3-ə, doluluq sensoru D4–D5-ə, servo D9-a, LED-lər D10–D12-yə və buzzer D8-ə qoşulur. Servo kitabxanası Uno-da Timer1-dən istifadə etdiyi üçün D9 və D10-dakı PWM çıxışını deaktiv edir; D10-dakı LED-i yalnız yandırıb söndürdüyümüz üçün bu bizə təsir etmir. Hər LED-in qabağına 220 Ω-luq rezistor qoy; dəyəri öz LED-ə görə LED rezistoru aləti ilə hesablaya bilərsən. Platanın pin düzülüşünü Pinout alətində görə bilərsən.
| Qoşulma | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| Əl sensoru TRIG | D2 | GPIO 18 | GP2 |
| Əl sensoru ECHO | D3 (birbaşa) | GPIO 19, 1 kΩ / 2 kΩ bölücü ilə | GP3, 1 kΩ / 2 kΩ bölücü ilə |
| Doluluq sensoru TRIG | D4 | GPIO 25 | GP4 |
| Doluluq sensoru ECHO | D5 (birbaşa) | GPIO 26, bölücü ilə | GP5, bölücü ilə |
| HC-SR04 VCC (hər ikisi) | 5V | 5V (VIN) | VBUS |
| Servo siqnal (narıncı) | D9 | GPIO 13 | GP15 |
| Servo + (qırmızı) | 5V (SG90) və ya xarici 5–6 V | 5V (VIN) və ya xarici 5–6 V | VBUS və ya xarici 5–6 V |
| Yaşıl, sarı, qırmızı LED (220 Ω ilə) | D10, D11, D12 | GPIO 27, 32, 33 | GP10, GP11, GP12 |
| Aktiv buzzer (+) | D8 | GPIO 23 | GP13 |
| Bütün GND-lər | GND | GND | GND |
Servo seçimi və tork hesabı
Ağıllı zibil qutusu layihələrində ən çox rast gəlinən problem qapağın yarıya qədər açılıb titrəməsi və ya heç qalxmamasıdır. Bunun səbəbi demək olar ki, həmişə servonun qapağa görə zəif qalmasıdır. Lazım olan torku təxmini hesablamaq asandır: Tork (kq·sm) = qapağın çəkisi (kq) × ağırlıq mərkəzinin menteşəyə məsafəsi (sm). Düz və hər yerdə eyni qalınlıqda qapağın ağırlıq mərkəzi tam ortadadır; 24 sm uzunluğunda qapaq üçün bu məsafə 12 sm-dir. Ən çətin an qapağın üfüqi durduğu ilk açılma anıdır; qapaq şaquli vəziyyətə yaxınlaşdıqca lazım olan tork azalır və tam şaquli olanda demək olar ki, sıfra enir. Servo kataloqlarındakı tork dəyəri servonun çətinlik çəkib dayandığı (stall) nöqtədəki dəyərdir; servo bu həddə yaxın işləyəndə qızır və dişliləri yeyilir. Buna görə hesabladığın dəyəri ən azı 2-yə vur.
| Qapaq | Çəki | Ağırlıq mərkəzi | Lazım olan tork | 2 dəfə ehtiyatla | Tövsiyə |
|---|---|---|---|---|---|
| 20 × 20 sm karton və ya köpük lövhə | 50 g | 10 cm | 0,5 kq·sm | 1,0 kq·sm | SG90 |
| 25 sm-lik plastik qutu qapağı | 120 g | 12,5 sm | 1,5 kq·sm | 3,0 kq·sm | MG996R (MG90S sərhəddədir) |
| 30 sm-lik MDF və ya faner qapaq | 300 g | 15 cm | 4,5 kq·sm | 9,0 kq·sm | MG996R və əks çəki |
| Servo | Tork (4,8 V / 6 V) | Dişli | Cərəyan | Qeyd |
|---|---|---|---|---|
| SG90 | 1,8 kq·sm (yalnız 4,8 V dəyəri verilir) | Plastik | Hərəkət edəndə 100–250 mA | Arduino-nun 5V pinindən qidalana bilər |
| MG90S | 1,8 / 2,2 kq·sm | Metal | Hərəkət edəndə 150–300 mA | SG90 ilə eyni ölçüdə, daha davamlı |
| MG996R | 9,4 / 11 kq·sm | Metal | Hərəkət edəndə 0,5–0,9 A, ilişəndə 2,5 A-ə qədər | Mütləq ayrıca 5–6 V mənbədən qidalanmalıdır |

Daha güclü servo almaq əvəzinə qapağı tarazlamaq da çox vaxt işə yarayır. Qapağın menteşənin arxasına uzanan qısa qolu varsa, ora yapışdıracağın bir neçə bolt və ya metal pul qapağın çəkisinin bir hissəsini tarazlayır; bu əks çəki lazım olan torku yarıya qədər azalda bilər. Servo qolunun qapağı menteşədən uzaq nöqtədən itələməsi də düşünülə bilər, amma qaldıraç sənə pulsuz tork vermir: menteşədən uzaqlaşdıqca lazım olan qüvvə azalır, lakin itələnən nöqtə daha uzun yol getdiyi üçün daha uzun servo qolu lazım olur və qol uzandıqca servodan tələb olunan tork yenidən artır. Qapağı 90 dərəcəyə yaxın açmaq istəyirsənsə, lazım olan servo torku servonun menteşəyə birbaşa bağlandığı haldakı ilə təxminən eyni qalır. Servo növlərinin ətraflı müqayisəsi Servo mühərrik nədir? və MG996R servo yazılarındadır.
Montaj ipuçları: menteşə, servo qolu və naqillər
- Çəkini menteşə daşısın: Qapaq real menteşəyə (qutunun öz menteşəsinə və ya kiçik şkaf menteşəsinə) bağlı olmalıdır. Qapağı yalnız servo valının üzərinə otuzdursan, bütün çəki servonun yatağına düşür və SG90-ın plastik dişliləri tezliklə qırılır.
- Servo valı menteşə oxu ilə eyni xətdə olsun: Ən asan üsul servonu qutunun arxa kənarına, valı menteşə xəttinin tam ucuna gələcək şəkildə vintləmək və servo qolunu qapağa vint və ya isti silikonla bərkitməkdir. Oxlar sürüşükdürsə, servo hər açılışda qapağı yana zorlayır.
- Servo gövdəsini möhkəm bərkit: Servonu yalnız ikitərəfli lentlə yapışdırma; qapağı qaldıranda gövdə fırlanır. Servonun qulaqlarından iki vint və ya kiçik L künc dayağı istifadə et.
- Qapağı kənara sıxma: Bağlı bucağı qapağın kənara oturduğu, amma servonun ona sıxmadığı dəyərdə tənzimlə. Servo bağlı qapağı zorlamağa davam edərsə, vızıldayır, qızır və boş yerə cərəyan çəkir.
- Naqillərə ehtiyat burax: Doluluq sensorunun naqilləri qapaqla birlikdə hərəkət edir. Naqili menteşənin yanından, qapaq tam açıq olanda belə gərilməyəcək uzunluqda keçir və naqil bağı ilə bərkit.
- Elektronikanı zibildən ayır: Arduino-nu, batareyaları və breadboard-u qutunun arxasına və ya altına yapışdıracağın kiçik qutuya qoy. Zibil torbasından sızan maye və ya rütubət dövrəyə çatmamalıdır.
- Karton maketlə başla: Məktəb layihəsi üçün ayaqqabı qutusundan və ya köpük lövhədən düzəldilmiş yüngül qapaq SG90 ilə belə problemsiz işləyir və tork hesabını təqdimatda göstərmək üçün yaxşı nümunədir.
Addım-addım quraşdırma və kalibrləmə
Əsas koda keçməzdən əvvəl aşağıdakı kiçik kalibrləmə kodunu yüklə. Bu kod Serial Monitor-a yazdığın bucağa servonu aparır və yarım saniyədən bir iki sensorun oxuduğu məsafəni ekrana yazır. Beləliklə qapağın bağlı və açıq bucaqlarını, boş qutunun dərinliyini və əl aşkarlama astanasını öz qutuna görə ölçürsən.
1#include <Servo.h>
2
3const int HAND_TRIG = 2, HAND_ECHO = 3;   // el sensörü / hand sensor
4const int FILL_TRIG = 4, FILL_ECHO = 5;   // doluluk sensörü / fill sensor
5const int SERVO_PIN = 9;
6
7Servo lid;
8unsigned long lastPrint = 0;
9
10int pingCm(int trig, int echo) {
11  digitalWrite(trig, LOW);  delayMicroseconds(2);
12  digitalWrite(trig, HIGH); delayMicroseconds(10);   // 10 µs tetik darbesi / 10 µs trigger pulse
13  digitalWrite(trig, LOW);
14  unsigned long t = pulseIn(echo, HIGH, 30000UL);    // en fazla 30 ms bekle / wait at most 30 ms
15  return t == 0 ? 999 : (int)(t / 58);               // 999 = yankı yok / 999 = no echo
16}
17
18void setup() {
19  Serial.begin(9600);
20  pinMode(HAND_TRIG, OUTPUT); pinMode(HAND_ECHO, INPUT);
21  pinMode(FILL_TRIG, OUTPUT); pinMode(FILL_ECHO, INPUT);
22  lid.write(90);                                     // başlangıçta orta konum / start at the middle position
23  lid.attach(SERVO_PIN);
24  Serial.println(F("Açı yaz (0-180) ve Enter'a bas / Type an angle (0-180) and press Enter"));
25}
26
27void loop() {
28  if (Serial.available()) {
29    String s = Serial.readStringUntil('\n');
30    s.trim();
31    if (s.length() > 0) {                            // boş satırı yok say / ignore empty lines
32      int a = constrain(s.toInt(), 0, 180);
33      lid.write(a);
34      Serial.print(F("Servo: "));
35      Serial.println(a);
36    }
37  }
38
39  if (millis() - lastPrint >= 500) {                 // yarım saniyede bir yaz / print every half second
40    lastPrint = millis();
41    int hand = pingCm(HAND_TRIG, HAND_ECHO);
42    delay(60);                                       // iki sensör arasında bekle / wait between the two sensors
43    int fill = pingCm(FILL_TRIG, FILL_ECHO);
44    Serial.print(F("El / Hand: "));
45    Serial.print(hand);
46    Serial.print(F(" cm   Doluluk / Fill: "));
47    Serial.print(fill);
48    Serial.println(F(" cm"));
49  }
50}- Servo qolunu taxmadan kodu yüklə və Serial Monitor-u 9600 baud ilə aç; sətir sonu ayarını Newline et. Servo 90 dərəcəyə gedir.
- 10 yaz və Enter bas. Qapağı bağlı saxla, servo qolunu bu vəziyyətdə vala tax və sonra qapağa bərkit.
- Bucağı 20, 40, 60 kimi artıraraq qapağın tam açıldığı dəyəri tap; adətən 90–110 dərəcə olur. Qapağı şaquli vəziyyəti keçəcək qədər açma. Tapdığın dəyər LID_OPEN olur. Servon əks istiqamətə dönürsə, bağlı və açıq dəyərlərini ona görə seç; kod hər iki istiqamətdə işləyir.
- Yenidən kiçik bucaqlara en. Qapağın kənara tam oturduğu bucaqdan açılma istiqamətinə 2–3 dərəcə geri get; bu dəyər LID_CLOSED olur. Servo bağlı olanda vızıldayırsa, qapağa sıxır.
- Torba taxılı və qutu boş olanda doluluq sensorunun oxuduğu dəyəri qeyd et; bu EMPTY_CM olur. FULL_CM üçün 6–10 sm seç: zibil bu hündürlüyə çatanda qapaq hələ rahat bağlanmalı və sensor etibarlı ölçə bilməlidir, çünki HC-SR04 2–3 sm-dən yaxını ölçə bilmir.
- Əlini əl sensorunun qabağında 5, 10, 20 və 30 sm-də saxla və oxunan dəyərlərə bax. Sonra qutunun qabağından yeriyərək keç və oxunan ən yaxın dəyəri qeyd et. HAND_CM bu dəyərdən aşağı qalmalıdır; əksər qutular üçün 15–25 sm yaxşı işləyir.
- Tapdığın dəyərləri əsas kodun ən üstündəki ayarlara yaz və kodu yüklə.
Əsas kod: əl aşkarlama, gözləmə müddəti və yavaş bağlanma
Əsas kodda uzun delay() yoxdur; hər iş millis() ilə saxlanan zaman damğaları ilə görülür. Beləliklə qapaq bağlanarkən belə əl sensoru oxunmağa davam edir və əl yenidən yaxınlaşsa, qapaq dərhal geri açılır. Bu, qapağın uşağın əlinə bağlanmasının qarşısını alan sadə, lakin vacib təhlükəsizlik tədbiridir. Gözləmə məntiqinin təfərrüatlarını millis() və delay(), vəziyyətlərlə düşünmə yanaşmasını isə Arduino vəziyyət maşını yazısında tapa bilərsən.
1#include <Servo.h>
2
3// Pinler / Pins
4const int HAND_TRIG = 2, HAND_ECHO = 3;    // el sensörü, kutunun önünde / hand sensor, front of the bin
5const int FILL_TRIG = 4, FILL_ECHO = 5;    // doluluk sensörü, kapağın altında / fill sensor, under the lid
6const int SERVO_PIN = 9;
7const int LED_GREEN = 10, LED_YELLOW = 11, LED_RED = 12;
8const int BUZZER = 8;                      // aktif buzzer / active buzzer
9
10// Ayarlar: kalibrasyon kodunda bulduğun değerleri yaz / Settings: use the values from the calibration sketch
11const int HAND_CM = 20;                    // bundan yakın el kapağı açar / a hand closer than this opens the lid
12const int LID_CLOSED = 10;                 // kapak kenara oturuyor, bastırmıyor / lid rests on the rim, not pressing
13const int LID_OPEN = 110;                  // kapak tam açık / lid fully open
14const unsigned long OPEN_TIME = 4000;      // son el algılamadan sonra açık kalma (ms) / stay open after the last hand (ms)
15const unsigned long CLOSE_STEP_MS = 20;    // kapanırken derece başına ms / ms per degree while closing
16const int EMPTY_CM = 35;                   // boş kutuda sensörden dibe / sensor to bottom when empty
17const int FULL_CM = 8;                     // bu mesafede kutu %100 dolu / the bin is 100% full at this distance
18
19enum LidState { CLOSED, OPEN, CLOSING };
20LidState state = CLOSED;
21Servo lid;
22
23unsigned long lastHand = 0, lastHandPing = 0, closeStart = 0, closedAt = 0, lastFill = 0;
24int fillPercent = 0;
25byte handHits = 0;
26bool fullWarned = false;
27
28int pingCm(int trig, int echo) {
29  digitalWrite(trig, LOW);  delayMicroseconds(2);
30  digitalWrite(trig, HIGH); delayMicroseconds(10);  // 10 µs tetik darbesi / 10 µs trigger pulse
31  digitalWrite(trig, LOW);
32  unsigned long t = pulseIn(echo, HIGH, 30000UL);   // en fazla 30 ms bekle / wait at most 30 ms
33  return t == 0 ? 999 : (int)(t / 58);              // 999 = yankı yok / 999 = no echo
34}
35
36int medianCm(int trig, int echo) {                  // 5 ölçümün ortancası / median of 5 readings
37  int v[5];
38  delay(60);                                        // önce el sensörünün yankısı sönsün / first let the hand sensor's echo die out
39  for (int i = 0; i < 5; i++) {
40    v[i] = pingCm(trig, echo);
41    delay(60);                                      // yankılar sönsün / let the echoes die out
42  }
43  for (int i = 0; i < 4; i++)                       // küçükten büyüğe sırala / sort ascending
44    for (int j = i + 1; j < 5; j++)
45      if (v[j] < v[i]) { int tmp = v[i]; v[i] = v[j]; v[j] = tmp; }
46  return v[2];
47}
48
49int toPercent(int cm) {                             // mesafe → doluluk yüzdesi / distance → fill percent
50  long p = (long)(EMPTY_CM - cm) * 100 / (EMPTY_CM - FULL_CM);
51  if (p < 0) p = 0;
52  if (p > 100) p = 100;
53  return (int)p;
54}
55
56void showLevel() {
57  digitalWrite(LED_GREEN, fillPercent < 50);
58  digitalWrite(LED_YELLOW, fillPercent >= 50 && fillPercent < 80);
59  digitalWrite(LED_RED, fillPercent >= 80);
60}
61
62void beep(int n) {
63  for (int i = 0; i < n; i++) {
64    digitalWrite(BUZZER, HIGH); delay(120);
65    digitalWrite(BUZZER, LOW);  delay(120);
66  }
67}
68
69void openLid() {
70  if (!lid.attached()) lid.attach(SERVO_PIN);
71  lid.write(LID_OPEN);                              // hızlı aç / open quickly
72  state = OPEN;
73  if (fillPercent >= 90) beep(2);                   // açılırken dolu uyarısı / full warning on opening
74}
75
76void setup() {
77  Serial.begin(9600);
78  pinMode(HAND_TRIG, OUTPUT); pinMode(HAND_ECHO, INPUT);
79  pinMode(FILL_TRIG, OUTPUT); pinMode(FILL_ECHO, INPUT);
80  pinMode(LED_GREEN, OUTPUT); pinMode(LED_YELLOW, OUTPUT); pinMode(LED_RED, OUTPUT);
81  pinMode(BUZZER, OUTPUT);
82  lid.write(LID_CLOSED);                            // attach'tan önce: açılışta 90°'ye sıçramasın / before attach: no jump to 90° at power-up
83  lid.attach(SERVO_PIN);
84  delay(500);
85  lid.detach();                                     // kapalıyken servoyu bırak / release the servo while closed
86  closedAt = millis();
87  showLevel();
88}
89
90void loop() {
91  unsigned long now = millis();
92
93  // 1) El algılama, 60 ms'de bir / Hand detection, every 60 ms
94  if (now - lastHandPing >= 60) {
95    lastHandPing = now;
96    int d = pingCm(HAND_TRIG, HAND_ECHO);
97    if (d >= 2 && d <= HAND_CM) {
98      if (handHits < 2) handHits++;
99    } else {
100      handHits = 0;
101    }
102    if (handHits >= 2) {                            // art arda 2 ölçüm / 2 readings in a row
103      lastHand = now;                               // bekleme süresi yeniden başlar / the wait time restarts
104      if (state != OPEN) openLid();                 // kapanırken el gelirse yeniden aç / reopen if a hand appears while closing
105    }
106  }
107
108  // 2) Bekleme süresi doldu mu? / Has the wait time passed?
109  if (state == OPEN && now - lastHand >= OPEN_TIME) {
110    state = CLOSING;
111    closeStart = now;
112  }
113
114  // 3) Yavaş kapanma: açı geçen süreden hesaplanır / Slow close: angle is computed from elapsed time
115  if (state == CLOSING) {
116    int moved = (now - closeStart) / CLOSE_STEP_MS;
117    int range = abs(LID_OPEN - LID_CLOSED);
118    if (moved >= range) {
119      lid.write(LID_CLOSED);
120      state = CLOSED;
121      closedAt = now;
122    } else {
123      lid.write(LID_OPEN > LID_CLOSED ? LID_OPEN - moved : LID_OPEN + moved);
124    }
125  }
126
127  // 4) Kapandıktan 0,4 s sonra servoyu bırak / Release the servo 0.4 s after closing
128  if (state == CLOSED && lid.attached() && now - closedAt > 400) lid.detach();
129
130  // 5) Doluluk: yalnızca kapak kapalı ve durgunken / Fill level: only while the lid is closed and still
131  if (state == CLOSED && now - closedAt > 1000 && now - lastFill >= 3000) {
132    lastFill = now;
133    int cm = medianCm(FILL_TRIG, FILL_ECHO);
134    if (cm < 999) fillPercent = toPercent(cm);     // yankı yoksa eski değeri koru / keep the old value if there is no echo
135    showLevel();
136    Serial.print(F("Doluluk / Fill: "));
137    Serial.print(cm);
138    Serial.print(F(" cm = %"));
139    Serial.println(fillPercent);
140    if (fillPercent >= 90 && !fullWarned) {         // doldu: bir kez öt / just filled: beep once
141      fullWarned = true;
142      beep(3);
143    }
144    if (fillPercent < 70) fullWarned = false;       // boşaltıldı / emptied
145  }
146}| Funksiya və ya ayar | Nə edir? |
|---|---|
| pingCm() | Tək ölçmə aparır; 30 ms ərzində əks-səda gəlməsə, 999 qaytarır |
| medianCm() | 60 ms aralıqla 5 ölçmə alır, sıralayır və ortadakını verir |
| toPercent() | Məsafəni EMPTY_CM və FULL_CM-ə görə 0–100 arası faizə çevirir |
| handHits | Ardıcıl neçə ölçmədə əlin görüldüyünü sayır; tək bir səhv ölçmə qapağı açmır |
| OPEN_TIME | Əlin son görüldüyü andan bağlanmanın başlamasına qədər müddət (4000 ms) |
| CLOSE_STEP_MS | Bağlananda hər dərəcə üçün müddət: 100 dərəcə × 20 ms = 2 saniyəlik bağlanma |
| lid.detach() | Qapaq bağlandıqdan 0,4 san sonra servoya impuls göndərməyi dayandırır |
| fullWarned | Doluluq xəbərdarlığının yalnız bir dəfə səslənməsini təmin edir; doluluq 70%-dən aşağı enəndə sıfırlanır |
Yavaş bağlanmanın əsas incəliyi bucağın hər addımda bir dərəcə artırılması əvəzinə keçən müddətdən hesablanmasıdır. Bağlanma başlayandan 600 ms sonra qapaq 600 / 20 = 30 dərəcə yol getmiş olmalıdır; dövr bir anlıq doluluq ölçməsi və ya buzzer üzündən geciksə belə, kod qapağı düzgün bucağa aparır və hərəkət qırıq-qırıq olmur. Bağlanmanı daha da yavaşlatmaq üçün CLOSE_STEP_MS dəyərini böyüt: 30 ms ilə 100 dərəcə 3 saniyəyə bağlanır. Qapaq bağlandıqdan sonra servo detach() ilə sərbəst buraxılır; qapaq onsuz da kənara oturduğu üçün servonun onu tutmasına ehtiyac yoxdur, servo vızıldamır və batareya daha az sərf olunur. Kodda write() funksiyasının attach()-dan əvvəl çağırılması da şüurlu seçimdir: Arduino işə düşəndə servo əvvəlcə 90 dərəcəyə sıçramır, birbaşa bağlı vəziyyətdən başlayır.
Doluluq ölçməsi və LED, buzzer xəbərdarlığı
Doluluq sensoru qapağın altından zibilin ən yüksək nöqtəsinə olan məsafəni ölçür. Qutu boş olanda bu məsafə ən böyük (EMPTY_CM), qutu dolu olanda ən kiçikdir (FULL_CM). Faiz bu düsturla tapılır: Doluluq (%) = (EMPTY_CM − ölçülən) / (EMPTY_CM − FULL_CM) × 100. Məsələn, EMPTY_CM = 35 sm, FULL_CM = 8 sm və ölçülən məsafə 20 sm-dirsə, doluluq (35 − 20) / 27 × 100 ≈ 55% olur və sarı LED yanır. Ölçülən dəyər 35 sm-dən böyük çıxarsa (səs dibə çəpinə gedib qayıtdısa), nəticə 0%-də, 8 sm-dən kiçik çıxarsa 100%-də saxlanır.
| Doluluq | Yanan LED | Buzzer | Mənası |
|---|---|---|---|
| 0–49% | Yaşıl | Səssiz | Rahat, yer var |
| 50–79% | Sarı | Səssiz | Yarıdan çox dolu, tezliklə boşalt |
| 80–89% | Qırmızı | Səssiz | Demək olar ki, dolu |
| 90–100% | Qırmızı | Dolduğu an 3 qısa bip, hər açılışda 2 bip | Dərhal boşalt |
Zibilin səthi düz deyil: tək bir butulka sensorun tam altında dik dayansa, ölçmə həmin nöqtəni görür və doluluğu olduğundan yüksək göstərir. Ortanca (median) filtr tək-tük sıçrayan ölçmələri ayırır, amma zibilin formasını düzəldə bilməz; buna görə 80% və 90% kimi astanaları dəqiq ölçmə yox, "boşaltma vaxtı" xəbərdarlığı kimi düşün. Xəbərdarlığın daim səslənib təngə gətirməməsi üçün kod histerezis istifadə edir: doluluq xəbərdarlığı 90%-də bir dəfə səslənir və qutu boşaldılıb doluluq 70%-dən aşağı enmədən yenidən səslənmir. Filtrlər arasındakı fərqi sensor məlumatının filtrlənməsi yazısında ətraflı izah edirik.
Batareya ilə qidalanma: nə qədər davam edir?
Ağıllı zibil qutusunu naqilsiz istifadə etmək cazibədar görünür, amma Arduino Uno batareyaya dost plata deyil. Plata USB çipi, stabilizatoru və qida LED-i ilə birlikdə heç nə etmədən təxminən 45–50 mA çəkir. Buna iki HC-SR04-ün gözləmə cərəyanı, yanan bir LED və sərbəst buraxılmış servonun elektronikası əlavə olunanda orta cərəyan 70–80 mA civarına çıxır. Servonun açılıb-bağlanarkən çəkdiyi 100–250 mA isə yalnız bir neçə saniyə davam etdiyi üçün gündə 50 dəfə açılan qutuda ortanı cəmi 1 mA civarında artırır. Batareya ömrü təxminən tutum (mAh) / orta cərəyan (mA) ilə tapılır; öz dəyərlərinlə hesablamaq üçün Batareya ömrü alətindən istifadə edə bilərsən.
| Qida mənbəyi | Qoşulma | Təxmini müddət (75 mA) | Qiymətləndirmə |
|---|---|---|---|
| 9 V kvadrat batareya (təxminən 500 mAh) | VIN | 5–6 saat | Tövsiyə olunmur: servo işə düşəndə gərginlik çökür, plata yenidən başlayır |
| 6 ədəd AA qələvi batareya (9 V) | DC jak və ya VIN | Təxminən 1 gün | Təqdimat günü üçün kifayətdir |
| 2 ədəd 18650 (7,4 V, 2500 mAh) | VIN; servo üçün 5–6 V-a ayarlanmış LM2596 | Təxminən 1,5 gün | Doldurula bilər; 2S şarj və qoruma dövrəsi lazımdır |
| 10 000 mAh powerbank | USB | 3–4 gün | Bəzi powerbank-lar 50–100 mA-dən aşağı yükdə özünü söndürür |
| 5 V 2 A adapter | USB və ya 5V pini | Məhdudiyyətsiz | Evdə daimi istifadə üçün ən yaxşı seçim |
Cədvəldən çıxan nəticə aydındır: batareya ilə işləyən Uno qutusu təqdimat və nümayiş üçün idealdır, amma evdə aylarla işləyəcək qutu üçün 5 V-luq adapter istifadə et. Servonu 2 ədəd 18650 ilə qidalandıranda arada qoyacağın endirici modulun ayarı LM2596 yazısındadır. Batareya ömrünü həqiqətən uzatmaq istəsən, Uno əvəzinə qida LED-i sökülmüş Arduino Pro Mini istifadə edə, ölçmələr arasında prosessoru yuxu rejiminə sala və LED-ləri yalnız qapaq açılanda qısa müddət yandıra bilərsən; bu tədbirlərlə orta cərəyan 15–20 mA-ə enir və eyni batareya 4–5 dəfə uzun davam edir. Arduino-nu qidalandırma yollarının (USB, DC jak, VIN, 5V pini) fərqləri Arduino necə qidalandırılır? yazısındadır.
ESP32 ilə doluluq bildirişi (Telegram)
Qutu dolanda LED-i görmək üçün onun yanına getməlisən; ESP32 isə bu məlumatı birbaşa telefonuna göndərə bilər. Ən asan yol Telegram-dır, çünki pulsuzdur və öz botunu dəqiqələr içində aça bilərsən. Telegram-da @BotFather-ə yazıb /newbot komandası ilə bot yarat və verdiyi token-i qeyd et. Sonra öz botuna bir dəfə /start yaz; bot özü ilə heç danışmamış adama mesaj göndərə bilməz. Söhbət identifikatorunu (chat ID) öyrənmək üçün @userinfobot kimi botla yaza və ya Bot API-nin getUpdates sorğusundan istifadə edə bilərsən. Kod əlavə kitabxana tələb etmir: ESP32-nin öz HTTPClient-i ilə Telegram-ın sendMessage ünvanına sorğu göndərir.
Kod Uno versiyası ilə eyni vəziyyət maşınından istifadə edir; yalnız servo siqnalı Servo kitabxanası əvəzinə ESP32-nin PWM bloku LEDC ilə yaradılır. 50 Hz-lik siqnalda 0,544–2,4 ms-lik impuls 0–180 dərəcəyə uyğun gəlir və impulsu kəsmək (ledcWrite ilə 0 yazmaq) servonu sərbəst buraxır. Kod ESP32 Arduino nüvəsinin 3.x versiyası üçündür; 2.x versiyasında ledcAttach() funksiyası yoxdur, Boards Manager-dən nüvəni yenilə.

1// ESP32 Arduino çekirdeği 3.x / ESP32 Arduino core 3.x
2#include <WiFi.h>
3#include <WiFiClientSecure.h>
4#include <HTTPClient.h>
5
6const char* WIFI_SSID = "WIFI_ADIN";              // kendi ağın / your network
7const char* WIFI_PASS = "WIFI_SIFREN";
8const char* BOT_TOKEN = "123456789:ABCdefGhIJKlmNoPQRstuVWxyz";  // BotFather'dan / from BotFather
9const char* CHAT_ID   = "123456789";              // senin sohbet kimliğin / your chat ID
10
11// Pinler: ECHO'lar 1 kΩ / 2 kΩ bölücüyle / Pins: ECHOs via a 1 kΩ / 2 kΩ divider
12const int HAND_TRIG = 18, HAND_ECHO = 19;
13const int FILL_TRIG = 25, FILL_ECHO = 26;
14const int SERVO_PIN = 13;
15const int LED_GREEN = 27, LED_YELLOW = 32, LED_RED = 33;
16const int BUZZER = 23;
17
18const int HAND_CM = 20;
19const int LID_CLOSED = 10, LID_OPEN = 110;
20const unsigned long OPEN_TIME = 4000, CLOSE_STEP_MS = 20;
21const int EMPTY_CM = 35, FULL_CM = 8;
22const int NOTIFY_PCT = 85;                        // bu yüzdede bildir / notify at this percent
23const int RESET_PCT = 30;                         // bunun altına inince "boşaltıldı" / below this: "emptied"
24
25enum LidState { CLOSED, OPEN, CLOSING };
26LidState state = CLOSED;
27unsigned long lastHand = 0, lastHandPing = 0, closeStart = 0, closedAt = 0, lastFill = 0, lastTry = 0;
28int fillPercent = 0;
29byte handHits = 0;
30bool notified = false, servoOn = false, fullWarned = false;
31
32void servoWrite(int angle) {                      // 0–180° → 544–2400 µs, 50 Hz
33  uint32_t us = map(angle, 0, 180, 544, 2400);
34  ledcWrite(SERVO_PIN, us * 16384 / 20000);       // 14 bit, 20 ms periyot / 14-bit, 20 ms period
35  servoOn = true;
36}
37
38void servoRelease() {                             // darbe yok: servo serbest kalır / no pulses: the servo relaxes
39  ledcWrite(SERVO_PIN, 0);
40  servoOn = false;
41}
42
43int pingCm(int trig, int echo) {
44  digitalWrite(trig, LOW);  delayMicroseconds(2);
45  digitalWrite(trig, HIGH); delayMicroseconds(10);
46  digitalWrite(trig, LOW);
47  unsigned long t = pulseIn(echo, HIGH, 30000UL);
48  return t == 0 ? 999 : (int)(t / 58);            // 999 = yankı yok / 999 = no echo
49}
50
51int medianCm(int trig, int echo) {                // 5 ölçümün ortancası / median of 5 readings
52  int v[5];
53  delay(60);                                        // önce el sensörünün yankısı sönsün / first let the hand sensor's echo die out
54  for (int i = 0; i < 5; i++) {
55    v[i] = pingCm(trig, echo);
56    delay(60);
57  }
58  for (int i = 0; i < 4; i++)
59    for (int j = i + 1; j < 5; j++)
60      if (v[j] < v[i]) { int tmp = v[i]; v[i] = v[j]; v[j] = tmp; }
61  return v[2];
62}
63
64int toPercent(int cm) {
65  long p = (long)(EMPTY_CM - cm) * 100 / (EMPTY_CM - FULL_CM);
66  return (int)constrain(p, 0L, 100L);
67}
68
69void showLevel() {
70  digitalWrite(LED_GREEN, fillPercent < 50);
71  digitalWrite(LED_YELLOW, fillPercent >= 50 && fillPercent < 80);
72  digitalWrite(LED_RED, fillPercent >= 80);
73}
74
75void beep(int n) {
76  for (int i = 0; i < n; i++) {
77    digitalWrite(BUZZER, HIGH); delay(120);
78    digitalWrite(BUZZER, LOW);  delay(120);
79  }
80}
81
82String urlEncode(const String& s) {               // Türkçe harfler ve boşluk için / for Turkish letters and spaces
83  const char* hex = "0123456789ABCDEF";
84  String out;
85  for (size_t i = 0; i < s.length(); i++) {
86    uint8_t c = s[i];
87    if (isalnum(c) || c == '-' || c == '_' || c == '.' || c == '~') {
88      out += (char)c;
89    } else {
90      out += '%';
91      out += hex[c >> 4];
92      out += hex[c & 15];
93    }
94  }
95  return out;
96}
97
98bool sendTelegram(const String& text) {
99  if (WiFi.status() != WL_CONNECTED) return false;
100  WiFiClientSecure client;
101  client.setInsecure();                           // sertifika denetimi yok, hobi projesi için yeterli / no certificate check, fine for a hobby project
102  HTTPClient http;
103  String url = String("https://api.telegram.org/bot") + BOT_TOKEN +
104               "/sendMessage?chat_id=" + CHAT_ID + "&text=" + urlEncode(text);
105  if (!http.begin(client, url)) return false;
106  int code = http.GET();                          // 200 = gönderildi / 200 = sent
107  Serial.printf("Telegram HTTP %d\n", code);
108  http.end();
109  return code == 200;
110}
111
112void openLid() {
113  servoWrite(LID_OPEN);
114  state = OPEN;
115  if (fillPercent >= 90) beep(2);
116}
117
118void setup() {
119  Serial.begin(115200);
120  pinMode(HAND_TRIG, OUTPUT); pinMode(HAND_ECHO, INPUT);
121  pinMode(FILL_TRIG, OUTPUT); pinMode(FILL_ECHO, INPUT);
122  pinMode(LED_GREEN, OUTPUT); pinMode(LED_YELLOW, OUTPUT); pinMode(LED_RED, OUTPUT);
123  pinMode(BUZZER, OUTPUT);
124  ledcAttach(SERVO_PIN, 50, 14);                  // 50 Hz, 14 bit servo sinyali / 50 Hz, 14-bit servo signal
125  servoWrite(LID_CLOSED);
126  delay(500);
127  servoRelease();
128  WiFi.mode(WIFI_STA);
129  WiFi.begin(WIFI_SSID, WIFI_PASS);               // arka planda bağlanır; kutu Wi-Fi olmadan da çalışır / connects in the background; the bin works without Wi-Fi too
130  closedAt = millis();
131  showLevel();
132}
133
134void loop() {
135  unsigned long now = millis();
136
137  if (now - lastHandPing >= 60) {                 // el sensörü / hand sensor
138    lastHandPing = now;
139    int d = pingCm(HAND_TRIG, HAND_ECHO);
140    if (d >= 2 && d <= HAND_CM) {
141      if (handHits < 2) handHits++;
142    } else {
143      handHits = 0;
144    }
145    if (handHits >= 2) {
146      lastHand = now;
147      if (state != OPEN) openLid();
148    }
149  }
150
151  if (state == OPEN && now - lastHand >= OPEN_TIME) {
152    state = CLOSING;
153    closeStart = now;
154  }
155
156  if (state == CLOSING) {                         // yavaş kapanma / slow close
157    int moved = (now - closeStart) / CLOSE_STEP_MS;
158    int range = abs(LID_OPEN - LID_CLOSED);
159    if (moved >= range) {
160      servoWrite(LID_CLOSED);
161      state = CLOSED;
162      closedAt = now;
163    } else {
164      servoWrite(LID_OPEN > LID_CLOSED ? LID_OPEN - moved : LID_OPEN + moved);
165    }
166  }
167
168  if (state == CLOSED && servoOn && now - closedAt > 400) servoRelease();
169
170  if (state == CLOSED && now - closedAt > 1000 && now - lastFill >= 3000) {
171    lastFill = now;
172    int cm = medianCm(FILL_TRIG, FILL_ECHO);
173    if (cm < 999) fillPercent = toPercent(cm);
174    showLevel();
175    Serial.printf("Doluluk / Fill: %d cm = %%%d\n", cm, fillPercent);
176
177    if (fillPercent >= 90 && !fullWarned) { fullWarned = true; beep(3); }
178    if (fillPercent < 70) fullWarned = false;
179
180    // Bildirim: kapak kapalıyken, en fazla dakikada bir dene / Notify: only with the lid closed, retry at most once a minute
181    if (!notified && fillPercent >= NOTIFY_PCT && (lastTry == 0 || now - lastTry > 60000UL)) {
182      lastTry = now;
183      notified = sendTelegram("Çöp kutusu %" + String(fillPercent) + " dolu, boşaltma zamanı. / The bin is " +
184                              String(fillPercent) + "% full.");
185    }
186    if (notified && fillPercent < RESET_PCT) {   // boşaltıldı: yeniden kur / emptied: re-arm
187      notified = false;
188      lastTry = 0;
189      sendTelegram("Çöp kutusu boşaltıldı. / The bin has been emptied.");
190    }
191  }
192}
Bildiriş qutu 85%-ə çatanda bir dəfə göndərilir və doluluq 30%-dən aşağı enəndə "boşaldıldı" mesajı ilə yenidən qurulur; beləliklə telefonun hər 3 saniyədən bir titrəmir. Wi-Fi yoxdursa və ya göndərmə uğursuz olarsa, kod dəqiqədə bir yenidən cəhd edir və qutu bu zaman normal işləməyə davam edir. Mesajın göndərilməsi şifrələnmiş (TLS) əlaqə üzündən 1–3 saniyə çəkir; kod buna görə yalnız qapaq bağlı olanda göndərir. setInsecure() serverin sertifikatını yoxlamadan qoşulur; hobbi layihəsi üçün kifayətdir, amma token-in məxfi məlumat olduğunu unutma və kodu paylaşanda sil. Serial Monitor-da "Telegram HTTP 200" görürsənsə, mesaj gedib; 401 token-in, 400 chat ID-nin səhv olduğunu, 403 isə bota hələ /start yazılmadığını göstərir. Komandalarla işləyən tam bot üçün ESP32 Telegram bot bələdçisinə bax.
Raspberry Pi Pico (MicroPython) ilə ağıllı zibil qutusu
Raspberry Pi Pico-da eyni məntiq MicroPython ilə qurulur. time_pulse_us() funksiyası Arduino-dakı pulseIn() kimi işləyir; əks-səda gəlməsə, mənfi dəyər qaytardığı üçün bunu 999, yəni "əks-səda yoxdur" sayırıq. Servo üçün 50 Hz-lik PWM və impuls enini nanosaniyə ilə qəbul edən duty_ns() istifadə olunur; duty_ns(0) impulsu kəsir və servonu sərbəst buraxır. Zaman müqayisələri ticks_ms() və ticks_diff() ilə aparılır; ticks_diff sayğac başa qayıtsa belə düzgün fərqi verir. Kodu Thonny ilə Pico-ya main.py adı ilə yadda saxlasan, plata hər işə düşəndə özü işləyir. Pico W istifadə edirsənsə, doluluğu Wi-Fi üzərindən göstərmək üçün Pico W veb server yazısındakı üsulu əlavə edə bilərsən.
1from machine import Pin, PWM, time_pulse_us
2import time
3
4# Pinler: ECHO'lar 1 kΩ / 2 kΩ bölücüyle / Pins: ECHOs via a 1 kΩ / 2 kΩ divider
5hand_trig, hand_echo = Pin(2, Pin.OUT), Pin(3, Pin.IN)
6fill_trig, fill_echo = Pin(4, Pin.OUT), Pin(5, Pin.IN)
7green, yellow, red = Pin(10, Pin.OUT), Pin(11, Pin.OUT), Pin(12, Pin.OUT)
8buzzer = Pin(13, Pin.OUT)
9servo = PWM(Pin(15))
10servo.freq(50)                                  # servo için 50 Hz / 50 Hz for the servo
11
12HAND_CM = 20
13LID_CLOSED, LID_OPEN = 10, 110
14OPEN_MS, CLOSE_STEP_MS = 4000, 20
15EMPTY_CM, FULL_CM = 35, 8
16
17def ping_cm(trig, echo):
18    trig.low(); time.sleep_us(2)
19    trig.high(); time.sleep_us(10)              # 10 µs tetik / 10 µs trigger
20    trig.low()
21    t = time_pulse_us(echo, 1, 30000)           # yankı yoksa negatif / negative if there is no echo
22    return 999 if t < 0 else t // 58
23
24def median_cm(trig, echo):                      # 5 ölçümün ortancası / median of 5 readings
25    v = []
26    time.sleep_ms(60)                           # önce el sensörünün yankısı sönsün / first let the hand sensor's echo die out
27    for _ in range(5):
28        v.append(ping_cm(trig, echo))
29        time.sleep_ms(60)
30    v.sort()
31    return v[2]
32
33def servo_write(angle):                         # 0–180° → 544–2400 µs
34    servo.duty_ns((544 + angle * 1856 // 180) * 1000)
35
36def servo_release():                            # darbe yok: servo serbest / no pulses: servo relaxes
37    servo.duty_ns(0)
38
39def show_level(p):
40    green.value(p < 50)
41    yellow.value(50 <= p < 80)
42    red.value(p >= 80)
43
44def beep(n):
45    for _ in range(n):
46        buzzer.on(); time.sleep_ms(120)
47        buzzer.off(); time.sleep_ms(120)
48
49state = "closed"
50fill, hits, warned, released = 0, 0, False, False
51last_hand = last_ping = close_start = last_fill = time.ticks_ms()
52servo_write(LID_CLOSED)
53time.sleep_ms(500)
54servo_release()
55released = True
56closed_at = time.ticks_ms()
57show_level(fill)
58
59while True:
60    now = time.ticks_ms()
61
62    if time.ticks_diff(now, last_ping) >= 60:   # el sensörü, 60 ms'de bir / hand sensor, every 60 ms
63        last_ping = now
64        d = ping_cm(hand_trig, hand_echo)
65        hits = min(hits + 1, 2) if 2 <= d <= HAND_CM else 0
66        if hits >= 2:
67            last_hand = now
68            if state != "open":                 # kapanırken de yeniden açar / also reopens while closing
69                servo_write(LID_OPEN)
70                state, released = "open", False
71                if fill >= 90:
72                    beep(2)
73
74    if state == "open" and time.ticks_diff(now, last_hand) >= OPEN_MS:
75        state, close_start = "closing", now
76
77    if state == "closing":                      # yavaş kapanma / slow close
78        moved = time.ticks_diff(now, close_start) // CLOSE_STEP_MS
79        if moved >= abs(LID_OPEN - LID_CLOSED):
80            servo_write(LID_CLOSED)
81            state, closed_at = "closed", now
82        else:
83            servo_write(LID_OPEN - moved if LID_OPEN > LID_CLOSED else LID_OPEN + moved)
84
85    if state == "closed" and not released and time.ticks_diff(now, closed_at) > 400:
86        servo_release()
87        released = True
88
89    if state == "closed" and time.ticks_diff(now, closed_at) > 1000 and time.ticks_diff(now, last_fill) >= 3000:
90        last_fill = now
91        cm = median_cm(fill_trig, fill_echo)
92        if cm < 999:                            # yankı yoksa eski değer kalır / keep the old value if no echo
93            fill = max(0, min(100, (EMPTY_CM - cm) * 100 // (EMPTY_CM - FULL_CM)))
94        show_level(fill)
95        print("Doluluk / Fill:", cm, "cm =", fill, "%")
96        if fill >= 90 and not warned:
97            warned = True
98            beep(3)
99        if fill < 70:
100            warned = False
101
102    time.sleep_ms(5)
Məktəb layihəsi təqdimatı üçün ipuçları
Ağıllı zibil qutusu elm yarmarkalarında və TÜBİTAK 4006 sərgilərində çox görülən layihədir; buna görə münsiflər heyətini qapağın açılıb-bağlanmasından çox, problemi necə təyin etdiyin, necə ölçdüyün və nəticədən nə çıxardığın maraqlandırır. Layihəni adi nümayişdən elmi işə çevirən şey ölçmədir: neçə cəhddə açıldı, nə qədər müddətdə açıldı, doluluğu nə qədər dəqiq təxmin etdi, batareya neçə saat davam etdi. Təqdimatını bu ardıcıllıqla qura bilərsən:
- Problem: Qapağa əllə toxunmaq mikrob daşıyır, daşan qutular qoxu və həşərat yaradır. Məktəbindəki zibil qutusunun qapağına bir tənəffüsdə neçə nəfərin toxunduğunu sayaraq konkret məlumatla başla.
- Məqsəd: Toxunmadan açılan, dolanda xəbərdarlıq edən və istəyə görə telefona xəbər verən qutu.
- İş prinsipi: Sensoru, Arduino-nu, servonu, LED-ləri, buzzer-i, ESP32-ni və telefonu göstərən tək blok sxem çək. Səsin sürətini və 58-ə bölmə düsturunu bir slaydda izah et.
- Material və xərc: Hissələr siyahısını və servo seçimini tork hesabı ilə birlikdə cədvəl şəklində təqdim et.
- Canlı nümayiş: Əlini yaxınlaşdır, qapaq açılsın. Qutuya kağız doldurub LED-in yaşıldan sarıya və qırmızıya keçdiyini göstər; telefona gələn Telegram mesajını ekrana yansıt.
- Test nəticələri: Aşağıdakı cədvəli öz ölçmələrinlə doldur və nəticələri qrafikə çevir.
- Nəticə və inkişaf: Nəyin yaxşı işlədiyini, nəyin işləmədiyini və növbəti versiyada nəyi dəyişəcəyini dürüst izah et.
| Test | Necə edilir? | Qeyd ediləcək dəyər |
|---|---|---|
| Aşkarlama məsafəsi | Əlini 5, 10, 15, 20 və 25 sm-də 10-ar dəfə saxla | Hər məsafədə neçə cəhddə açıldığı (məs. 10/10) |
| Reaksiya müddəti | Telefonla ağır çəkilişdə (240 fps) video çək | Əlin görünməsi ilə qapağın tərpənməsi arasındakı müddət (ms) |
| Yanlış açılma | Qutunun qabağından 20 dəfə yeriyərək keç | Lazımsız açılma sayı |
| Doluluq dəqiqliyi | Qutunu xətkeşlə ölçərək dörddə bir, yarı və dörddə üç nisbətində kağızla doldur | Real doluluq ilə ölçülən faiz arasındakı fərq |
| Bağlanma sürəti | CLOSE_STEP_MS dəyərini 5, 20 və 40 ms et | Bağlanma müddəti və telefonla ölçülən səs səviyyəsi |
| Batareya ömrü | Dolu batareya ilə işlət, saatda bir gərginliyi ölç | Qutunun neçə saat işlədiyi |
İnkişaf ideyaları
- Ekranlı qutu: Doluluq faizini və çubuq qrafiki OLED ekranda göstər.
- Səsli təşəkkür: Qapaq hər açılanda DFPlayer Mini ilə qısa "təşəkkürlər" səsi çal.
- Çəki ölçməsi: Qutunun altına HX711 və yük elementi qoyaraq zibilin neçə kiloqram olduğunu da ölç; həcmi və çəkini birlikdə qiymətləndir.
- Təkrar emal ayırıcısı: Rəng sensoru və ikinci servo ilə tullantıları iki bölməyə yönləndir.
- Qoxu xəbərdarlığı: MQ-135 ilə qutunun içindəki havanın pisləşdiyini aşkarla.
- Günəş enerjili çöl qutusu: Kiçik günəş paneli, 18650 batareya, TP4056 şarj modulu və 5 V artırıcı modulla naqili tamamilə aradan qaldır.
- Doluluq qeydi: ESP32 ilə ölçmələri Google Sheets-ə yazaraq qutunun hansı gün daha tez dolduğunu qrafiklə göstər.
- Məktəb və ya yaşayış kompleksi miqyasında: Wi-Fi-ın çatmadığı həyət qutularını LoRa modulu ilə yüzlərlə metr məsafədən izlə.
Tez-tez edilən xətalar və həlləri
| Əlamət | Ehtimal olunan səbəb | Həll |
|---|---|---|
| Qapaq özü-özünə açılıb-bağlanır | Sensor yaxındakı divarı və ya qabağından keçən insanı görür | HAND_CM-i azalt, sensoru yuxarı əyri tax, qabağında 30 sm boşluq burax |
| Qapaq açılanda Arduino yenidən başlayır | Servonun işə düşmə cərəyanı 5 V xəttini çökdürür | 470 µF kondensator, güclü servonu ayrıca mənbədən qidalandır, GND-lər ortaq olsun |
| Qapaq bağlı olanda servo vızıldayır və qızır | LID_CLOSED qapağı kənara sıxır | Bucağı 2–3 dərəcə geri çək; detach() sətrini silmə |
| Qapaq yarıda qalır və ya titrəyir | Tork çatışmır və ya oxlar sürüşükdür | Daha güclü servo, yüngül qapaq, əks çəki; servo valını menteşə ilə eyni xəttə gətir |
| Doluluq boş qutuda belə yüksəkdir | Torba kənarı sensorun qabağındadır və ya dar qutuda divar əks-sədası var | Torbanı xaricə qat, sensoru ortala, EMPTY_CM-i yenidən ölç |
| Doluluq heç dəyişmir | Sensor əks-səda ala bilmir (999) və ya ECHO naqili çıxıb | Serial Monitor-da xam sm dəyərini izlə, qoşulmanı yoxla |
| ESP32-də məsafə həmişə 999 və ya mənasızdır | ECHO bölücüsü yoxdur, yanlışdır və ya naqillər tərsdir | 1 kΩ / 2 kΩ bölücünü və TRIG-ECHO ardıcıllığını yoxla |
| ESP32 daim yenidən başlayır | Wi-Fi və servo eyni anda cərəyan çəkir, USB kabeli zəifdir | Qısa və keyfiyyətli kabel istifadə et, servonu ayrıca 5 V mənbədən qidalandır |
| Telegram mesajı gəlmir | Token və ya chat ID səhvdir, bota /start yazılmayıb | Serial Monitor-dakı HTTP kodunu oxu (401, 400, 403) |
Ağıllı zibil qutusu sensor oxumanı, servo idarəsini, zamanlamanı və güc planlamasını tək layihədə birləşdirdiyi üçün Arduino-nu öyrənmənin ən əyləncəli yollarından biridir. Bu layihəni qurduqdan sonra eyni hissələrlə park sensoru və ya avtomatik qapı düzəltmək çox asanlaşır. BlueGrays tətbiqində HC-SR04 ilə məsafə ölçmə, servo idarəsi, buzzer istifadəsi, ESP32 park sensoru və Telegram bildirişli hərəkət siqnalizasiyası layihələrini dövrə sxemləri və hazır kodlarla addım-addım tapa bilərsən.
Tez-tez verilən suallar
Arduino ağıllı zibil qutusu üçün hansı materiallar lazımdır?
Əsas versiya üçün Arduino Uno və ya Nano, bir HC-SR04 ultrasəs sensoru, qapağın çəkisinə uyğun servo (yüngül qapaqda SG90, real qutu qapağında MG996R), jumper naqillər və 5 V-luq qida mənbəyi kifayətdir. Doluluğu ölçmək üçün ikinci HC-SR04, üç LED ilə 220 Ω rezistorlar və aktiv buzzer əlavə olunur. Telefona bildiriş istəyirsənsə, Arduino əvəzinə ESP32 istifadə edə bilərsən.
Ağıllı zibil qutusu necə işləyir?
Qutunun qabağındakı ultrasəs sensoru səs dalğası göndərib əks-sədanın qayıtma müddətini ölçür; 20 sm-dən yaxın əl görəndə Arduino servo mühərriklə qapağı açır. Əl çəkildikdən bir neçə saniyə sonra qapaq yavaşca bağlanır. Qapağın altındakı ikinci sensor zibilin hündürlüyünü ölçür və doluluğu LED-lər və buzzer ilə göstərir.
Servo zibil qutusunun qapağını niyə qaldıra bilmir?
Adətən servonun torku qapağa görə çatışmır. Lazım olan tork qapağın çəkisi ilə ağırlıq mərkəzinin menteşəyə məsafəsinin hasilidir; 120 q-lıq, 25 sm-lik qapaq təxminən 1,5 kq·sm tələb edir və bu SG90-ın həddindədir. Servonu hesabın iki mislinə görə seç, qapağı yüngülləşdir və ya əks çəki əlavə et, servonun qidasının kifayət qədər cərəyan verdiyinə əmin ol.
Ağıllı zibil qutusunda HC-SR04 əvəzinə IR sensor istifadə etmək olarmı?
Bəli, FC-51 kimi IR maneə sensoru 2–30 sm aralığında əli aşkarlaya bilər və yalnız var və ya yox məlumatı verdiyi üçün kodu daha da sadədir. Lakin günəş işığından təsirlənir və tünd rəngli səthləri daha gec görür. PIR sensor isə qabağından keçən hər kəsdə işə düşdüyü üçün zibil qutusu qapağına uyğun deyil.
Arduino ağıllı zibil qutusu batareya ilə nə qədər işləyir?
Arduino Uno-lu qutu orta hesabla 70–80 mA çəkdiyi üçün 6 ədəd AA batareya ilə təxminən bir gün, iki 18650 ilə təxminən bir yarım gün, 10 000 mAh-lıq powerbank ilə 3–4 gün işləyir. Daimi istifadə üçün 5 V-luq adapter tövsiyə olunur. Pro Mini, yuxu rejimi və LED-ləri yalnız lazım olanda yandırmaq batareya ömrünü 4–5 dəfə uzada bilər.
Zibil qutusu dolanda telefona necə bildiriş gəlir?
ESP32 Wi-Fi-a qoşulur və doluluq təyin etdiyin faizi keçəndə Telegram Bot API-yə sorğu göndərərək telefonuna mesaj atır. Bunun üçün BotFather-dən alınan bot token-i və öz chat ID-n lazımdır. Kod eyni xəbərdarlığı təkrar-təkrar göndərməmək üçün qutu boşaldılana qədər gözləyir.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
HC-SR04 ilə məsafə ölçmə (Serial ekran)
Yarasalar qaranlıqda yolunu necə tapırsa, HC-SR04 sensoru da elə işləyir: eşidə bilmədiyin bir səs göndərir, əks-sədasını dinləyir və qarşısındakı cismin nə qədər uzaqda olduğunu ölçür.

Buzzer istifadəsi
Qapı zəngi ya da həyəcan siqnalı necə səslənir, heç maraqlanmısan? Arduino kiçik buzzer-i qısa fasilələrlə səsləndirir: bip, sus, bip, sus.

Servo mühərrikdən istifadə
Kiçik servo mühərrikin qolu ardıcıl üç vəziyyətə dönür: ən əvvələ, tam ortaya və ən sona, hər dayanacaqda iki saniyə gözləyərək.

HC-SR04 ilə park sensoru
Avtomobillərdəki park sensorunun kiçik bənzəri: nəsə yaxınlaşdıqca bip səsləri sürətlənir.

ESP32 HC-SR04 ultrasəs məsafə ölçəni
HC-SR04 ultrasəs sensoru göndərdiyi səs dalğasının cisimə çarpıb geri qayıtma müddətini (Time of Flight) ölçərək məsafəni hesablayır. Bu layihədə ESP32 ilə TRIG pininə 10 mikrosaniyəlik impuls göndərib, ECHO pinindən gələn əks-səda müddətini pulseIn() ilə oxuyacağıq. Hesablanan məsafəni sm ilə 16x2 I2C LCD-də göstərəcəyik. HC-SR04 5V ilə işlədiyi üçün ECHO pininə gərginlik bölücü məcburidir — əks halda ESP32-nin 3.3V GPIO-su zədələnir.

ESP32 servo mühərrik (potensiometrlə idarə)
Bu layihədə potensiometrlə SG90 servo mühərrikini idarə edirik. Potensiometrdən oxunan analoq dəyəri 0-180 dərəcə aralığına map-ləyərək servo bucağını tənzimləyirik. ESP32Servo kitabxanası ESP32-nin çıxış verə bilən uyğun GPIO-larında servo siqnalı yaradır; bu layihədə GPIO 18 istifadə olunur. Bu, robot qollar, kamera gimbal-ları və avtomatik qapı mexanizmləri üçün əsas idarəetmə üsuludur.

ESP32 park sensoru (HC-SR04 + 5 LED bar + Buzzer + OLED)
Avtomobil park sensorunun ESP32 versiyası! HC-SR04 ultrasəs sensoru ilə önündəki əşyaya qədər məsafəni ölçürük. Məsafə azaldıqca 5 LED-lik bar dolur (yaşıl → sarı → qırmızı) və buzzer-in bip aralığı qısalır. Çox yaxınlaşanda (10 sm-dən az) fasiləsiz siqnal çalır və bütün LED-lər yanır. SSD1306 OLED ekranda böyük yazı ilə anlıq sm dəyəri və vəziyyət mətni göstərilir.

ESP32 hərəkət siqnalizasiya sistemi (PIR + buzzer + LED + Telegram)
PIR sensoru hərəkət aşkarlayanda buzzer-i və LED-i işə salan, eyni zamanda Telegram vasitəsilə sahibinə ani bildiriş göndərən ağıllı təhlükəsizlik siqnalizasiyası. Təkrarlanan həyəcanların tezliyini məhdudlaşdırmaq üçün 30 saniyəlik gözləmə müddəti (cooldown) var; bu müddət PIR sensorunun yanlış aşkarlamalarını aradan qaldırmır. Ev, qaraj, anbar və ya iş otağı kimi yerlərdə istifadə oluna bilər.