
MG996R servo mühərrik: tork, cərəyan, qida və Arduino kodu
MG996R servo necə istifadə olunur? 11 kg·cm tork və 2,5 A cərəyan, xarici 5–6 V qida, kondensator, 500–2500 µs tənzimi, titrəmənin həlli, PCA9685 və SG90 fərqi.
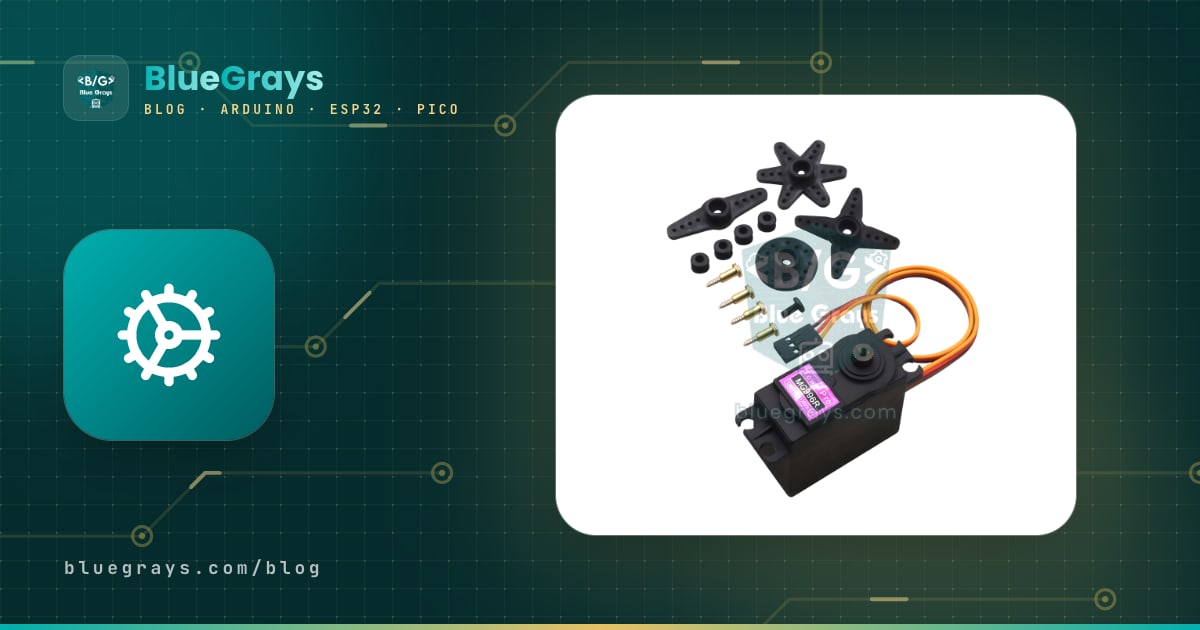
MG996R servo metal dişliləri və 6 V-da 11 kg·cm-ə qədər torku ilə Arduino layihələrində ağır işlərin standart servo mühərrikidir. 55 qramlıq gövdəsi ilə robot qolun çiynini qaldırır, ağır qapağı açır, pan-tilt kamera yuvasını döndərir. Amma bu gücün bir qiyməti var: MG996R zorlananda 2,5 A-ə qədər cərəyan çəkir. Buna görə SG90 kimi Arduino-nun 5V pininə qoşub işlətmək olmaz; xarici 5–6 V qida, ortaq GND və servoya yaxın bir kondensator tələb edir. Bu qaydalara əməl olunmayanda servo titrəyir, Arduino özünü sıfırlayır, hətta kompüter USB portunu söndürür.
Bu bələdçidə MG996R-in tork və cərəyan dəyərlərini real ədədlərlə şərh etməyi, düzgün qida mənbəyini seçməyi, Servo kitabxanası ilə 500–2500 µs aralığından istifadə edib öz servonun hədlərini tapmağı, titrəmənin və sıfırlanmanın qarşısını almağı öyrənəcəksən. Sonra ESP32 və Raspberry Pi Pico kodlarına, 16 servonu iki naqillə idarə edən PCA9685 moduluna, robot qol üçün servo seçiminə və SG90 ilə MG90S müqayisəsinə keçəcəyik.

MG996R servo nədir, necə işləyir?
MG996R TowerPro-nun köhnə MG995 modelinin təkmilləşdirilmiş versiyasıdır: yenilənmiş idarəetmə platası və dişliləri sayəsində daha sabit mərkəzlənir və daha az boşluq buraxır. Gövdənin içində kiçik bir DC mühərrik, mühərriki yavaşladıb torku artıran metal dişli qutusu, çıxış valının bucağını ölçən potensiometr və bunları idarə edən idarəetmə platası yerləşir. Plata siqnal naqilindən hər 20 ms-dən (50 Hz) bir gələn impulsun enini oxuyur, istənilən bucaqla potensiometrin göstərdiyi bucağı müqayisə edir və fərq aradan qalxana qədər mühərriki döndərir. Təxminən 1500 µs-lik impuls orta vəziyyət deməkdir; impuls qısaldıqca val bir istiqamətə, uzandıqca digər istiqamətə dönür. Məlumat vərəqindəki 5 µs ölü zona servonun bundan kiçik dəyişikliklərə reaksiya vermədiyini göstərir. Servo mühərriklərin ümumi iş məntiqini Servo mühərrik nədir? yazısında əsaslı şəkildə izah etdik.
| Xüsusiyyət | Dəyər |
|---|---|
| İş gərginliyi | 4,8–7,2 V (praktikada 5–6 V) |
| Bloklanma torku | 9,4 kg·cm (4,8 V), 11 kg·cm (6 V) ≈ 0,92–1,08 N·m |
| Sürət (60° üçün) | 0,17 san (4,8 V), 0,14 san (6 V) |
| Boşda cərəyan | Təxminən 10 mA (yüksüz, val dayanarkən) |
| İş cərəyanı | 500–900 mA (6 V, hərəkət edərkən) |
| Bloklanma (stall) cərəyanı | 2,5 A (6 V) |
| Ölü zona | 5 µs |
| Dönmə bucağı | 1000–2000 µs ilə təxminən 120°, 500–2500 µs ilə 180°-yə yaxın (nüsxədən nüsxəyə dəyişir) |
| Siqnal | 50 Hz (20 ms period), vəziyyət impuls eni ilə verilir |
| Dişli və yatağ | Metal dişli, qoşa bilyalı rulman |
| Çıxış vali | 25 dişli (25T) |
| Çəki və ölçü | 55 q, 40,7 × 19,7 × 42,9 mm |
| Naqil | Təxminən 30 sm; qəhvəyi GND, qırmızı müsbət, narıncı siqnal |
| İş temperaturu | 0–55 °C |
Tork nə deməkdir? kg·cm dəyərini düzgün oxumaq
Tork servonun valından müəyyən məsafədəki yükü döndərmə gücüdür və qüvvə × məsafə kimi ölçülür. 11 kg·cm valdan 1 sm aralıqdakı 11 kq yükü və ya 10 sm aralıqdakı 1,1 kq yükü saxlaya bilmək deməkdir; məsafə iki dəfə artanda daşına bilən yük yarıya düşür. Nyuton-metrə çevirmək üçün 0,098-ə vur: 11 kg·cm ≈ 1,08 N·m. Burada əsas nüans budur: məlumat vərəqindəki dəyər bloklanma torkudur, yəni servonun valının dayandığı, ən yüksək cərəyanı çəkdiyi və qızdığı həddir. Fasiləsiz işdə bu dəyərin ən çoxu yarısından istifadə etmək servonu sərin saxlayır, titrəməni azaldır və dişlilərin ömrünü uzadır.
| Qol uzunluğu (valdan yükə qədər) | Bloklanma həddi (6 V) | Təhlükəsiz fasiləsiz yük (50%) |
|---|---|---|
| 2,5 sm (horn ucu) | 4,4 kq | 2,2 kq |
| 5 cm | 2,2 kq | 1,1 kq |
| 10 cm | 1,1 kq | 550 g |
| 15 cm | Təxminən 730 q | Təxminən 365 q |
| 20 cm | 550 g | 275 g |
Cədvəl yalnız ucdakı yükü nəzərə alır. Real mexanizmdə qolun öz çəkisi, üzərinə quraşdırılmış digər servolar və tutqac da tork yaradır; hər hissənin kütləsini valdan məsafəsinə vurub toplamalısan. Məsələn, 15 sm-lik qolun ucunda 150 q-lıq tutqac və 100 q-lıq obyekt varsa, təkcə bu ikisi 0,25 × 15 = 3,75 kg·cm edir; qolun öz çəkisi ilə birlikdə cəmi 5 kg·cm-ə çata bilər. Bu, MG996R-in 6 V-dakı bloklanma torkunun yarısından bir az aşağıdır, yəni düzgün seçimdir. Hissə-hissə tork hesabını nümunə ilə Arduino robot qol bələdçisində tapa bilərsən.
Cərəyan: MG996R niyə Arduino-nun 5V pinindən qidalanmır?
MG996R yüksüz dayananda cəmi təxminən 10 mA çəkir (yük saxlayanda bu dəyər yüklə birlikdə artır), amma hərəkət edərkən cərəyan 0,5–0,9 A-ə qalxır; val zorlananda və hər start anının ilk millisaniyələrində isə 2,5 A-ə yaxınlaşır. Arduino Uno USB-dən qidalananda 5V pinindən ala biləcəyin ümumi cərəyan platanın 500 mA-lik qoruyucusu ilə məhdudlaşır və bunun bir hissəsini plata özü sərf edir. Servo işə düşən anda 5 V xətti bir neçə millisaniyəliyə nəzərəçarpacaq dərəcədə düşür, prosessor qeyri-sabit olur və plata yenidən başlayır. Kompüter də həddindən artıq cərəyan görən USB portunu müəyyən müddətə söndürə bilər.
Naqillər də problemin bir hissəsidir. Breadboard-da istifadə olunan nazik jumper naqillərin və breadboard kontaktlarının ümumi müqaviməti asanlıqla 0,2 Ω-a çatır. Om qanunu ilə hesablasan, 2,5 A-lik pik cərəyanda yalnız naqillərdə 2,5 × 0,2 = 0,5 V itir; 5 V-luq mənbə servoya 4,5 V kimi çatır, servo zəifləyir və titrəyir. Breadboard kontaktları da təxminən 1 A üçün nəzərdə tutulub. MG996R-in qida naqillərini breadboard əvəzinə birbaşa klemensə və ya lehimli paylayıcı xəttə qoş və 20–22 AWG qalınlığında naqil istifadə et.
| Servo sayı | Hərəkət edərkən | Ən pis hal (hamısı bloklanıb) | Tövsiyə olunan mənbə |
|---|---|---|---|
| 1 ədəd MG996R | 0,5–0,9 A | 2,5 A | 5–6 V, ən azı 3 A |
| 2 ədəd | 1–1,8 A | 5 A | 5–6 V, 5 A |
| 4 ədəd | 2–3,6 A | 10 A | 5–6 V, 6–10 A açarlama adapteri |
| 6 ədəd (robot qol) | 3–5,4 A | 15 A | 6 V, 10 A və servoları növbə ilə hərəkət etdirən kod |
| 16 ədəd (PCA9685) | 8–14 A | 40 A | Bir neçə ayrı 6 V xətt və ya 20 A və yuxarı mənbə |
Düzgün qida: xarici 5–6 V, ortaq GND və kondensator
- Mənbəni seç: Servo sayına görə yuxarıdakı cədvəldəki cərəyanı verə bilən 5 V və ya 6 V-luq açarlama adapteri istifadə et. Daşınan layihələrdə 4 ədəd AA Ni-MH batareya (4,8 V) və ya 2S LiPo ilə 6 V-a tənzimlənmiş endirici (UBEC) yaxşı işləyir.
- Müsbəti yalnız servoya ver: Mənbənin müsbətini MG996R-in qırmızı naqilinə qoş; Arduino-nun 5V pininə qoşma.
- GND-ləri birləşdir: Mənbənin mənfisini həm servonun qəhvəyi naqilinə, həm də Arduino-nun GND pininə qoş. Siqnal GND-yə görə ölçülən gərginlik olduğu üçün ortaq GND olmadan servo impulsları anlaya bilməz.
- Siqnalı qoş: Narıncı naqili Arduino Uno-nun D9 pininə qoş (ESP32-də GPIO 18, Pico-da GP15).
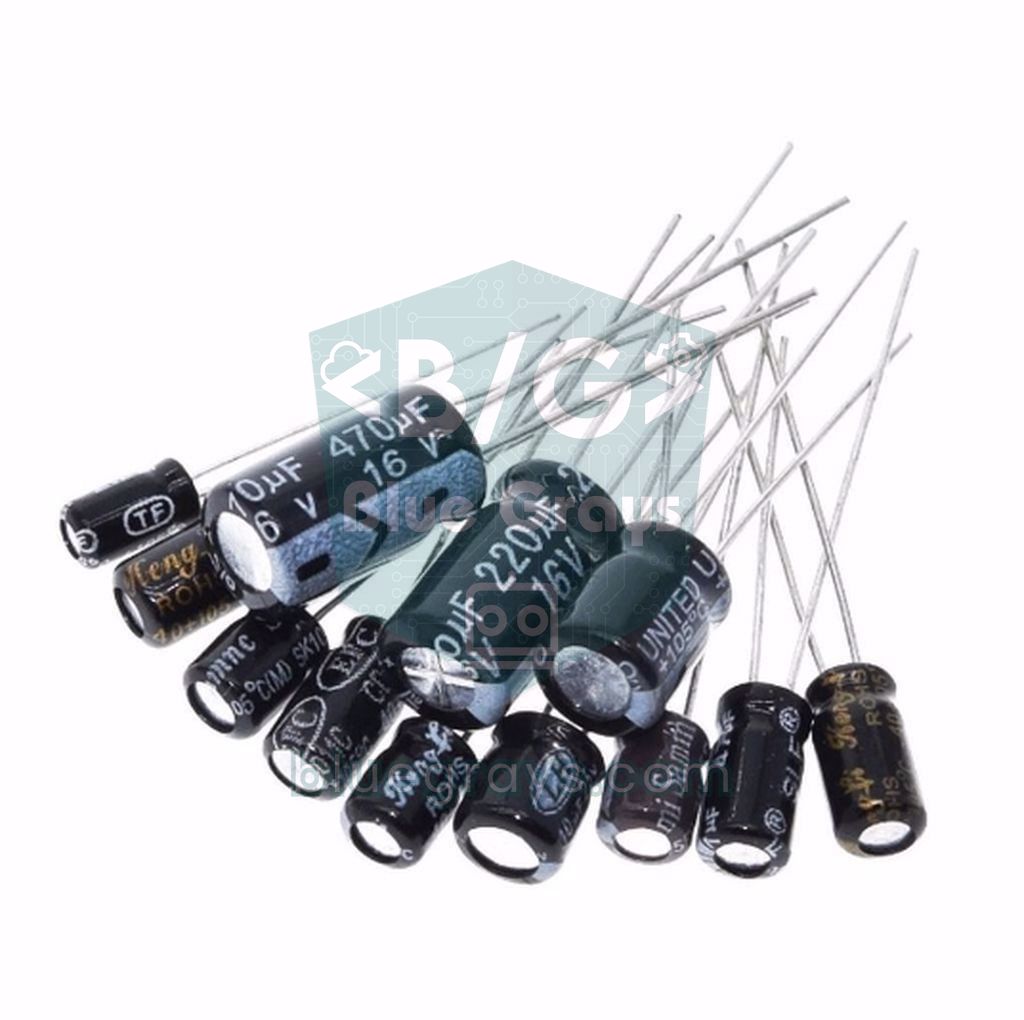
- Kondensator əlavə et: Servonun qida uclarına, servoya mümkün qədər yaxın, 470–1000 µF / 16 V elektrolitik kondensator qoy; gövdəsindəki zolaqlı ayaq mənfiyə gəlir. Bir neçə servo varsa, servo başına təxminən 100 µF hesabla.
- Arduino-nu ayrıca qidalandır: Platanı USB-dən və ya DC jakdan işlət. Beləliklə servonun yaratdığı gərginlik düşmələri prosessora çatmır.
| Qoşulma | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| Narıncı naqil (siqnal) | D9 | GPIO 18 | GP15 |
| Qırmızı naqil (müsbət) | Xarici 5–6 V müsbət | Xarici 5–6 V müsbət | Xarici 5–6 V müsbət |
| Qəhvəyi naqil (GND) | Mənbənin mənfisi + Arduino GND | Mənbənin mənfisi + ESP32 GND | Mənbənin mənfisi + Pico GND |
| Kondensator (470–1000 µF) | Servonun müsbəti ilə mənfisi arasına | Servonun müsbəti ilə mənfisi arasına | Servonun müsbəti ilə mənfisi arasına |
| Potensiometr (ESP32 nümunəsi) | — | Orta ayaq GPIO 34, kənarlar 3V3 və GND | — |
Servo kitabxanası və 500–2500 µs aralığı
Arduino-nun Servo kitabxanası IDE ilə birlikdə gəlir. servo.attach(9) yazanda kitabxana standart olaraq 544–2400 µs aralığından istifadə edir və write(0) ilə write(180) əmrlərini bu iki uca uyğunlaşdırır; bir çox MG996R bu aralıqda 180 dərəcədən bir az az dönür. Aralığı genişləndirmək üçün servo.attach(9, 500, 2500) yaz. Bu nüans vacibdir, çünki writeMicroseconds() də attach ilə verilən hədlərdən kənara çıxa bilmir: hədləri vermədən writeMicroseconds(2500) yazsan, kitabxana dəyəri səssizcə 2400-ə endirir. Bundan əlavə, write() funksiyası 544-dən kiçik ədədləri bucaq, daha böyüklərini mikrosaniyə kimi qəbul edir.
Servo kitabxanası Arduino Uno-da 12 servoya qədər dəstək verir və Timer1-dən istifadə etdiyi üçün servo qoşulu olanda 9 və 10 nömrəli pinlərdə analogWrite işləmir. Hər MG996R-in mexaniki həddi də bir-birindən bir qədər fərqlənir: istehsalçının məlumat vərəqi standart 1000–2000 µs impulslarla təxminən 120 dərəcə dönmə verir, geniş aralıqla isə əksər servolar 180 dərəcəyə yaxınlaşır. Həddən kənara itələnən servo daxili məhdudlaşdırıcıya dirənir, bloklanma cərəyanı çəkir, vızıldayır və qızır. Buna görə ilk iş aşağıdakı kodla öz servonun təhlükəsiz impuls aralığını tapmaqdır.
1#include <Servo.h>
2
3const byte SERVO_PIN = 9;          // turuncu sinyal kablosu / orange signal wire
4Servo servo;
5int pulseUs = 1500;                // orta konum / center position
6
7void setup() {
8  Serial.begin(115200);
9  servo.writeMicroseconds(pulseUs);      // önce darbe, sonra attach / pulse first, then attach
10  servo.attach(SERVO_PIN, 500, 2500);    // aralığı genişlet / widen the range
11  Serial.println(F("500-2500 arasi bir deger yaz / type a value between 500 and 2500"));
12}
13
14void loop() {
15  if (Serial.available()) {
16    long value = Serial.parseInt();             // yazılan sayıyı oku / read the typed number
17    while (Serial.available()) Serial.read();   // satır sonunu temizle / clear the line ending
18    if (value >= 500 && value <= 2500) {
19      int step = (value > pulseUs) ? 10 : -10;  // 10 µs adımlarla yavaşça git / move slowly in 10 µs steps
20      while (abs(value - pulseUs) >= 10) {
21        pulseUs += step;
22        servo.writeMicroseconds(pulseUs);
23        delay(5);
24      }
25      pulseUs = value;
26      servo.writeMicroseconds(pulseUs);
27      Serial.print(F("Darbe / pulse: "));
28      Serial.print(pulseUs);
29      Serial.println(F(" us"));
30    }
31  }
32}- Kodu yüklə, Serial Monitor-u 115200 baud-da aç və sətir sonunu New Line olaraq tənzimlə.
- 1500 yaz; servo orta vəziyyətə gəlir. Hornu mexanizmin orta vəziyyətinə baxacaq şəkildə məhz bu anda tax.
- 1000, 800, 700 kimi dəyərlərlə aşağı həddə doğru 50-şər µs azalt. Servo artıq dönmürsə və ya vızıldamağa başlayırsa, son dəyərdən 30–50 µs geri gəl və bu ədədi MIN_US kimi qeyd et.
- Eyni əməliyyatı 2000, 2200, 2300 kimi dəyərlərlə yuxarı hədd üçün et və MAX_US dəyərini tap. Bu iki ədədi sonrakı kodlarda istifadə edəcəksən.
Yumşaq hərəkət: cərəyan zərbələrini və silkələnməni azaldan kod
servo.write(160) kimi tək əmr servonu tam sürətlə, 6 V-da 60 dərəcəni 0,14 saniyəyə keçərək hədəfə atır. Bu zaman mühərrik demək olar ki, bloklanma cərəyanı çəkir, mexanizm silkələnir və tutulan əşya düşə bilər. Hərəkəti kiçik addımlara bölmək həm cərəyan pikini, həm də mexaniki zərbəni azaldır. Aşağıdakı kod servonu hər 15 ms-də 1 dərəcə (təxminən 67°/san) irəli aparır və millis() istifadə etdiyi üçün bu arada başqa işlər də görə bilərsən.
1#include <Servo.h>
2
3const byte SERVO_PIN = 9;
4const int MIN_US = 550;            // kalibrasyonda bulduğun alt sınır / lower limit from calibration
5const int MAX_US = 2450;           // kalibrasyonda bulduğun üst sınır / upper limit from calibration
6const byte STEP_MS = 15;           // derece başına süre: 15 ms ≈ 67°/sn / time per degree: 15 ms ≈ 67°/s
7
8const int POSES[] = {20, 160, 90, 45, 135};    // sırayla gidilecek açılar / angles to visit in order
9const byte POSE_COUNT = sizeof(POSES) / sizeof(POSES[0]);
10
11Servo servo;
12int current = 90;                  // şu anki açı / current angle
13int target = 90;                   // hedef açı / target angle
14byte poseIndex = 0;
15unsigned long lastStep = 0;
16unsigned long arrivedAt = 0;
17
18int angleToUs(int angle) {
19  return map(angle, 0, 180, MIN_US, MAX_US);   // açıyı darbeye çevir / angle to pulse width
20}
21
22void setup() {
23  servo.writeMicroseconds(angleToUs(current)); // önce konum, sonra attach / position first, then attach
24  servo.attach(SERVO_PIN, MIN_US, MAX_US);
25  arrivedAt = millis();
26}
27
28void loop() {
29  unsigned long now = millis();
30
31  // Hedefe 1 derecelik adımlarla yaklaş / approach the target in 1-degree steps
32  if (current != target && now - lastStep >= STEP_MS) {
33    lastStep = now;
34    current += (target > current) ? 1 : -1;
35    servo.writeMicroseconds(angleToUs(current));
36    if (current == target) arrivedAt = now;
37  }
38
39  // Hedefte 1 sn bekle, sonra sıradaki poza geç / wait 1 s at the target, then take the next pose
40  if (current == target && now - arrivedAt >= 1000) {
41    target = POSES[poseIndex];
42    poseIndex = (poseIndex + 1) % POSE_COUNT;
43  }
44
45  // Burada başka işler de yapılabilir / other tasks can run here too
46}
angleToUs() funksiyası bucağı kalibrləmədə tapdığın MIN_US ilə MAX_US arasına uyğunlaşdırır; beləliklə 0 və 180 dərəcə servonun real və təhlükəsiz uc nöqtələri olur. Servo söndürülən zaman vəziyyətini yadda saxlamır və ilk impulsu aldığı an tam sürətlə həmin bucağa gedir. writeMicroseconds() əmrinin attach()-dən əvvəl verilməsi kitabxananın standart 1500 µs impulsunu atlayıb birbaşa sənin başlanğıc bucağını göndərməsini təmin edir; mexanizmi söndürməzdən əvvəl eyni başlanğıc vəziyyətə gətirsən, açılış sıçrayışı demək olar ki, yox olur. Sürəti STEP_MS ilə tənzimlə: 30 ms yavaş və yumşaq, 5 ms sürətli, amma silkələnən hərəkət verir. Servonu potensiometrlə idarə etmək istəsən, oxuduğun dəyəri bucağa çevirib target dəyişəninə yazmaq kifayətdir.
Titrəmə və Arduino-nun sıfırlanması: səbəblər və həllər
| Əlamət | Ehtimal olunan səbəb | Həll |
|---|---|---|
| Servo hərəkət edəndə Arduino sıfırlanır, USB əlaqəsi kəsilir | Servo Arduino-nun 5V pinindən qidalanır, start cərəyanı gərginliyi aşağı salır | Xarici 5–6 V mənbə, ortaq GND və 470–1000 µF kondensator |
| Servo dayananda titrəyir və ya vızıldayır | Zəif qida, nazik naqillər və ya bloklanma torkuna yaxın yük | Qalın naqil və kondensator istifadə et, qolu qısalt və ya yükü azalt |
| Potensiometrlə idarədə daim tərpənir | Analoq oxunuşdakı bir neçə pilləlik küy | Hamarlaşdırma filtri və 2 dərəcəlik ölü zona əlavə et |
| Servo təsadüfi hərəkət edir və ya heç reaksiya vermir | Xarici mənbənin GND-si Arduino-ya qoşulmayıb | Mənbənin mənfisini Arduino-nun GND pininə qoş |
| Uclarda vızıldayır və qızır | İmpuls aralığı servonun mexaniki həddini aşır | Kalibrləmə ilə MIN_US və MAX_US dəyərlərini daralt |
| NeoPixel, SoftwareSerial və ya IR kitabxanası ilə birlikdə səyriyir | Bu kitabxanalar kəsmələri qısa müddətə bağlayır, impuls müddəti sürüşür | Servonu PCA9685-ə keçir və ya aparat PWM-i olan plata istifadə et |
| ESP32 "Brownout detector was triggered" yazıb yenidən başlayır | Servo ilə ESP32 eyni zəif mənbəni paylaşır | Servonu ayrı mənbədən qidalandır, GND-ləri birləşdir |
| Yük altında "tıq-tıq" səsi və sürüşmə | Dişli dişi qırılıb və ya plastik horn yeyilib | Dişli dəstini dəyiş, metal 25T horn və mərkəzi vint istifadə et |
| Etiketdəki dəyərdən xeyli aşağı tork | Keyfiyyətsiz kopya və ya aşağı qida gərginliyi | 6 V ilə yoxla, etibarlı satıcıdan al və 50% ehtiyat burax |
ESP32 ilə MG996R idarəsi
ESP32-də Arduino-nun standart Servo kitabxanası işləmir; Library Manager-dən ESP32Servo kitabxanasını quraşdır. İstifadəsi demək olar ki, eynidir: periodu setPeriodHertz(50) ilə göstərirsən və kitabxana 500–2500 µs-dən kənar hədləri qəbul etmir. ESP32-nin siqnal çıxışı 3,3 V-dur və MG996R-lərin böyük əksəriyyəti bunu problemsiz qəbul edir; servon reaksiya vermirsə və ya qeyri-sabitdirsə, siqnal xəttinə məntiq səviyyəsi çeviricisi əlavə et. Aşağıdakı nümunədə GPIO 34-ə qoşulu potensiometr servonu döndərir. ESP32-nin ADC-si 12 bit olduğu üçün oxunuş 0–4095 arasındadır və bir qədər küylüdür; kod buna görə süzgəc və ölü zona istifadə edir.
1#include <ESP32Servo.h>
2
3const int SERVO_PIN = 18;          // servo sinyali / servo signal
4const int POT_PIN = 34;            // pot orta bacağı (ADC1) / pot wiper (ADC1)
5const int MIN_US = 500;            // ESP32Servo bu aralığın dışına çıkmaz / ESP32Servo stays within 500–2500
6const int MAX_US = 2500;
7
8Servo servo;
9float smooth = 0;                  // süzülmüş pot değeri / filtered pot value
10int lastAngle = -1;
11
12void setup() {
13  Serial.begin(115200);
14  ESP32PWM::allocateTimer(0);              // servo için zamanlayıcı ayır / reserve a timer for the servo
15  servo.setPeriodHertz(50);                // 50 Hz = 20 ms periyot / 20 ms period
16  servo.attach(SERVO_PIN, MIN_US, MAX_US);
17  smooth = analogRead(POT_PIN);
18}
19
20void loop() {
21  smooth += (analogRead(POT_PIN) - smooth) * 0.1;   // ADC gürültüsünü süz / filter ADC noise
22  int angle = map((int)smooth, 0, 4095, 0, 180);    // 12 bit ADC: 0–4095
23  if (abs(angle - lastAngle) >= 2) {                // ölü bant: titremeyi keser / deadband stops jitter
24    servo.write(angle);
25    lastAngle = angle;
26    Serial.println(angle);
27  }
28  delay(20);
29}
Raspberry Pi Pico (MicroPython) ilə MG996R
Raspberry Pi Pico-da əlavə kitabxana lazım deyil: PWM-i 50 Hz-ə tənzimləyib impuls enini duty_ns() ilə nanosaniyə ilə verirsən; 500 µs 500000 ns deməkdir. Pico-nun siqnalı da 3,3 V-dur. Servonu Pico-nun VBUS və ya VSYS pinindən qidalandırma; bu pinlərdəki cərəyan kompüterin USB portundan gəlir və MG996R-in pik cərəyanı Pico-nu yenidən başladır. Servonu xarici mənbədən qidalandır və GND-ləri birləşdir. Aşağıdakı kod servonu dərəcə-dərəcə, yumşaq şəkildə üç vəziyyət arasında gəzdirir.
1from machine import Pin, PWM
2import time
3
4MIN_NS = 500000                   # 500 µs = 0 derece / 0 degrees
5MAX_NS = 2500000                  # 2500 µs = 180 derece / 180 degrees
6
7servo = PWM(Pin(15))              # turuncu kablo GP15'e / orange wire to GP15
8servo.freq(50)                    # 50 Hz servo sinyali / 50 Hz servo signal
9
10def write_angle(angle):
11    angle = max(0, min(180, angle))                           # 0–180 ile sınırla / clamp to 0–180
12    servo.duty_ns(MIN_NS + (MAX_NS - MIN_NS) * angle // 180)  # açıyı darbeye çevir / angle to pulse
13
14def move_slow(start, end, ms_per_degree=15):
15    step = 1 if end > start else -1
16    for a in range(start, end + step, step):  # 1 derecelik adımlar / 1-degree steps
17        write_angle(a)
18        time.sleep_ms(ms_per_degree)
19
20write_angle(90)                   # ortadan başla / start at the center
21time.sleep(1)
22
23while True:
24    move_slow(90, 170)
25    time.sleep(1)
26    move_slow(170, 10)
27    time.sleep(1)
28    move_slow(10, 90)
29    time.sleep(1)
PCA9685 ilə 16 servo: iki naqillə çoxlu MG996R
Servo sayı artanda və ya kəsmələri bağlayan kitabxanalarla işləyəndə PCA9685 modulu işini asanlaşdırır. Bu plata 16 kanallı, 12 bit dəqiqlikli PWM generatorudur və Arduino ilə yalnız SDA və SCL naqilləri ilə, I2C üzərindən danışır. İmpulsları öz saatı ilə yaratdığı üçün prosessor başqa işlə məşğul olanda belə siqnal titrəmir. Standart ünvanı 0x40-dır; platadakı A0–A5 lehim körpüləri ilə ünvanı dəyişərək eyni xəttə 62 plata, yəni nəzəri olaraq 992 servo qoşmaq olar. 50 Hz-də 20 ms-lik period 4096 addıma bölünür və bir addım təxminən 4,9 µs edir: 500 µs təxminən 102, 2500 µs təxminən 512 addımdır.
| PCA9685 pini | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| GND | GND | GND | GND |
| VCC (yalnız çipin qidası) | 5V | 3V3 | 3V3 |
| SDA | A4 | GPIO 21 | GP4 |
| SCL | A5 | GPIO 22 | GP5 |
| V+ klemensi (servo qidası) | Xarici 5–6 V | Xarici 5–6 V | Xarici 5–6 V |
| OE | Boş burax | Boş burax | Boş burax |
1#include <Wire.h>
2#include <Adafruit_PWMServoDriver.h>
3
4Adafruit_PWMServoDriver pca = Adafruit_PWMServoDriver(0x40);   // varsayılan adres / default address
5
6const byte SERVO_COUNT = 16;
7const uint16_t MIN_US = 500;       // kalibrasyonla daralt / narrow it after calibration
8const uint16_t MAX_US = 2500;
9
10uint16_t angleToUs(float angle) {
11  return MIN_US + (uint16_t)(angle * (MAX_US - MIN_US) / 180.0);
12}
13
14void setup() {
15  pca.begin();
16  pca.setOscillatorFrequency(27000000);   // kartın gerçek saatine yakın / close to the real board clock
17  pca.setPWMFreq(50);                     // servolar için 50 Hz / 50 Hz for servos
18  delay(10);
19  for (byte ch = 0; ch < SERVO_COUNT; ch++) {
20    pca.writeMicroseconds(ch, angleToUs(90));   // hepsini ortala / center them all
21    delay(200);                                 // sırayla başlat: akım darbesini dağıt / one by one: spread the current surge
22  }
23}
24
25void loop() {
26  // Dalga: her servo komşusundan biraz geride / wave: each servo slightly behind its neighbour
27  float t = millis() / 1000.0;
28  for (byte ch = 0; ch < SERVO_COUNT; ch++) {
29    float angle = 90 + 40 * sin(t * 2.0 - ch * 0.4);   // 50–130° arası / between 50° and 130°
30    pca.writeMicroseconds(ch, angleToUs(angle));
31  }
32  delay(20);
33}
Kodu işə salmaq üçün Library Manager-dən Adafruit PWM Servo Driver kitabxanasını quraşdır. setOscillatorFrequency(27000000) sətri vacibdir: PCA9685-in daxili saatı kağız üzərində 25 MHz-dir, amma əslində təxminən 23–27 MHz arasında dəyişir və Adafruit-in nümunələri 27 MHz istifadə edir. Bu tənzim olmadan writeMicroseconds() ilə verdiyin impulslar bir neçə faiz sürüşə bilər. Quraşdırmada servoların 200 ms fasilə ilə tək-tək işə salınması 16 servonun eyni anda start cərəyanı çəkməsinin qarşısını alır. Hər servonun həddi fərqlidirsə, MIN_US və MAX_US dəyərlərini 16 elementli massivlərə çevirib kanal başına kalibrləmə edə bilərsən. Kod ESP32-də də dəyişmədən işləyir, çünki Wire kitabxanası orada standart olaraq GPIO 21 və 22-dən istifadə edir.
MG996R, SG90 və MG90S müqayisəsi
| Xüsusiyyət | SG90 | MG90S | MG996R |
|---|---|---|---|
| Bloklanma torku | 1,8 kg·cm (4,8 V) | 1,8 kg·cm (4,8 V), 2,2 kg·cm (6 V) | 9,4 kg·cm (4,8 V), 11 kg·cm (6 V) |
| Sürət (60° üçün) | 0,10 san (4,8 V) | 0,10 san (4,8 V), 0,08 san (6 V) | 0,17 san (4,8 V), 0,14 san (6 V) |
| Çəki | 9 g | 13,4 q | 55 g |
| Ölçü | 22,2 × 11,8 × 31 mm | 22,8 × 12,2 × 28,5 mm | 40,7 × 19,7 × 42,9 mm |
| Dişli | Plastik | Metal | Metal, qoşa rulman |
| İş gərginliyi | 4,8–6 V | 4,8–6 V | 4,8–7,2 V |
| Bloklanma cərəyanı | Təxminən 0,6–0,75 A | Təxminən 0,7–1 A | 2,5 A (6 V) |
| Arduino-nun 5V pinindən | Tək servo, yüngül yüklə | Tək servo, yüngül yüklə | Xeyr, həmişə xarici mənbə |
| Tipik istifadə | İlk sınaqlar, pan-tilt, tutqac | Biləklik, tutqac, kiçik robotlar | Robot qol çiyni, ağır qapaq, sükan |
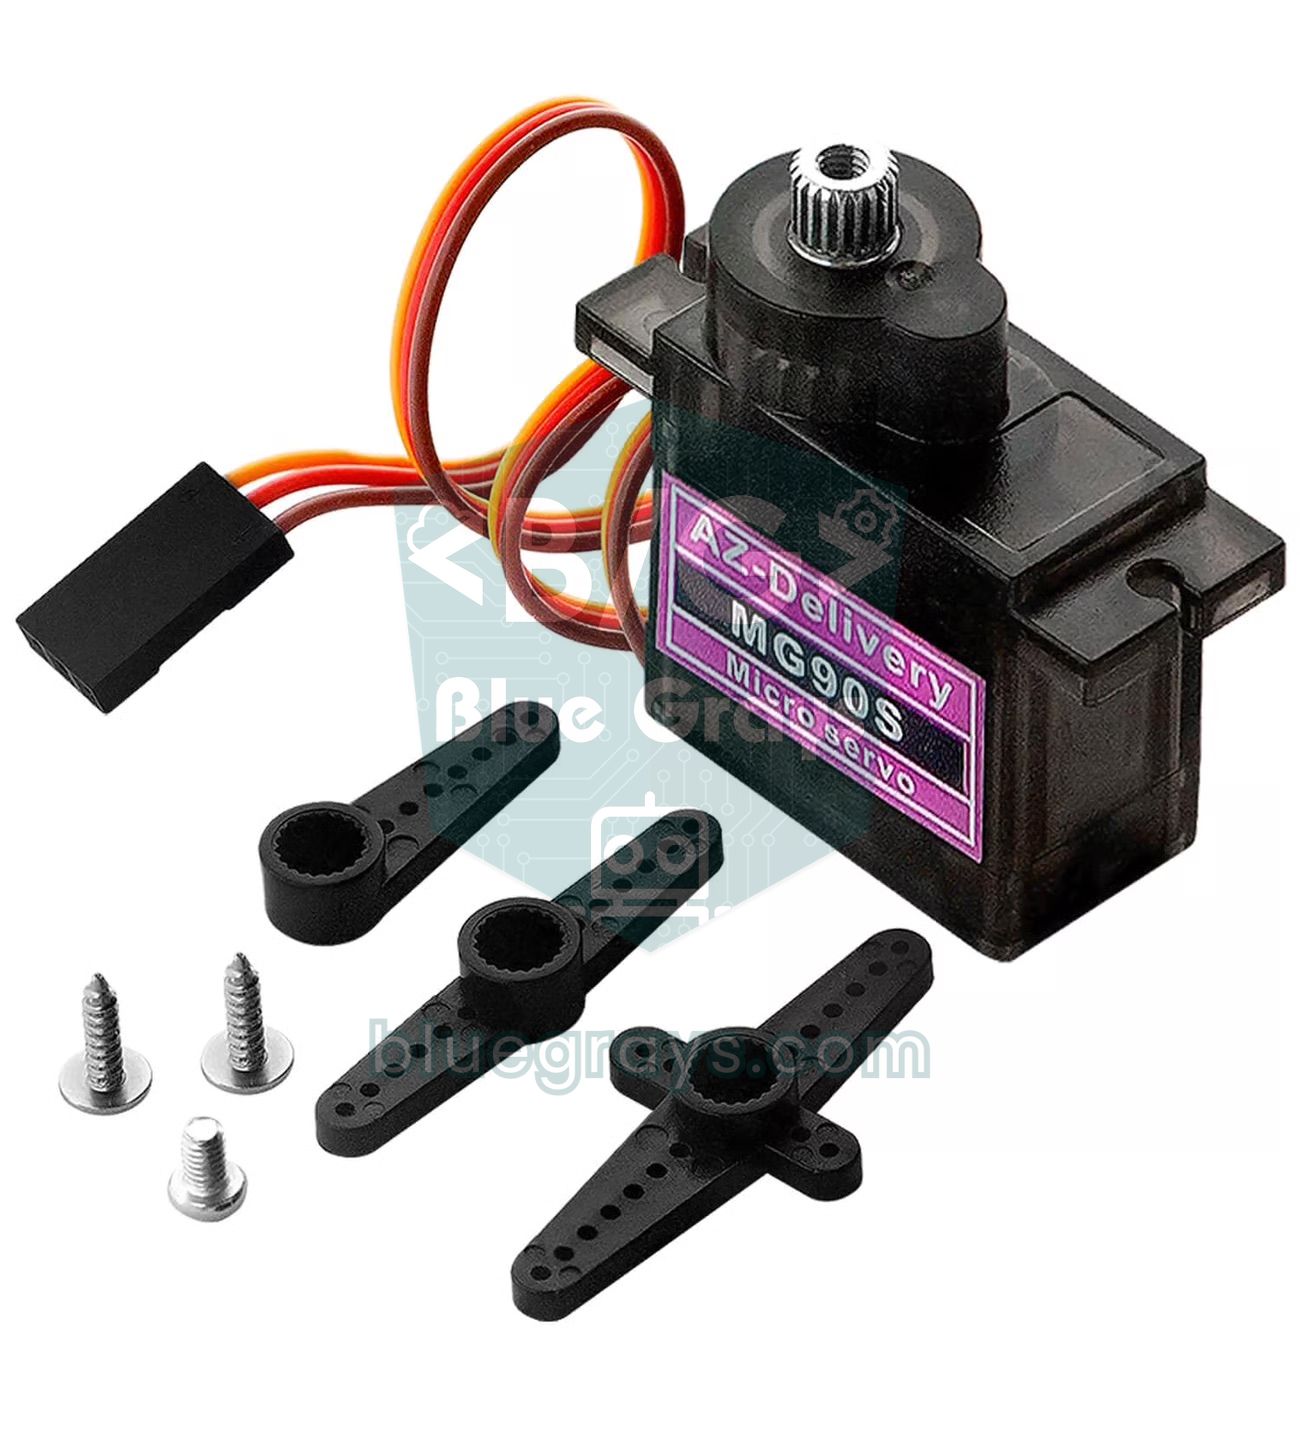
Seçimi yük və qol uzunluğu müəyyən edir. Bir neçə qramlıq hissəni döndərəcəksənsə və ya yalnız sınaq edəcəksənsə, SG90 kifayətdir. Eyni ölçüdə, amma zərbələrə davamlı metal dişli istəyirsənsə, MG90S-i seç. Lazım olan tork 1 kg·cm-i keçirsə, məsələn 10 sm-lik qolun ucunda 100 q daşıyacaqsansa, MG996R-ə keç. MG996R-in torku SG90-ınkindən təxminən beş dəfə çoxdur, amma daha yavaşdır, altı dəfə ağırdır və üç-dörd dəfə çox cərəyan çəkir; mənbəni və mexaniki bərkitməni buna uyğun planlaşdırmalısan. 11 kg·cm də çatmırsa, 20 kg·cm sinfində DS3218 kimi daha böyük servolara baxa bilərsən.

Robot qol üçün servo seçimi
- Baza: MG996R. Qolun bütün çəkisini servo valına yükləmə; bazaya rulman qoy, servo yalnız döndərsin.
- Çiyin: Ən çox zorlanan oynaqdır. MG996R istifadə et; qol 20 sm-i keçirsə, 20 kg·cm sinfində servo və ya əks çəki əlavə et.
- Dirsək: MG996R. Ağır servonu çiyin səviyyəsinə köçürüb dirsəyi itələyici çubuqla idarə etmək çiyinin yükünü azaldır.
- Biləklik və biləklik dönməsi: MG90S kifayətdir; burada MG996R istifadə etmək çiyinin daşıdığı çəkini boş yerə artırır.
- Tutqac: SG90 və ya MG90S. Bağlanma bucağını barmaqların obyektə təzəcə toxunduğu nöqtəyə tənzimlə; daim sıxmağa çalışan servo bloklanma cərəyanı çəkir.
- Bərkitmə: MG996R-in 25 dişli valına metal horn tax və hornu ortadakı vint ilə bərkit; plastik hornlar bu torkda qısa müddətdə yeyilir.
MG996R ilə layihə ideyaları
- Robot qol: Baza, çiyin və dirsəkdə MG996R, biləklik və tutqacda MG90S olan 6 servolu qol; qurulması robot qol bələdçisində.
- Pan-tilt kamera: İki MG996R ilə ESP32-CAM modulunu üfüqi və şaquli oxda döndər.
- Günəşi izləmə sistemi: Dörd LDR ilə işığın gəldiyi istiqaməti tap və kiçik paneli MG996R ilə günəşə çevir; təfərrüatlar günəşi izləmə sistemi yazısında.
- Ağıllı zibil qutusu: Əl yaxınlaşanda ağır qapağı açan ağıllı zibil qutusu.
- Kartlı qapı kilidi: RFID RC522 ilə düzgün kart oxudulanda MG996R ilə sürgünü çək.
- Coystik idarəli kran: Coystik ilə iki oxda hərəkət edən kiçik kran və ya çömçə.
- Fasiləsiz dönən ötürücü: MG996R-in 360 dərəcə dönən versiyası ilə yavaş, amma güclü təkər; fərq 360 dərəcə servo yazısında.
MG996R düzgün qidalandırıldıqda kiçik servoların bacarmadığı işləri asanlıqla öz üzərinə götürən, davamlı və ucuz mühərrikdir. Qaydaları xatırla: xarici 5–6 V mənbə, ortaq GND, servoya yaxın kondensator, kalibrlənmiş impuls aralığı və yumşaq hərəkət; servo sayı artanda isə PCA9685. BlueGrays tətbiqində potensiometr və coystik ilə servo idarəsi, ESP32 ilə servolu RFID qapı kilidi və 32 servolu xoreoqrafiya kimi layihələri addım-addım dövrə sxemi və hazır kodları ilə tapa bilərsən.
Tez-tez verilən suallar
MG996R neçə kq qaldırır?
MG996R-in torku 6 V-da 11 kg·cm-dir; bu, valdan 1 sm aralıqda 11 kq, 10 sm aralıqda 1,1 kq deməkdir. Bu dəyər servonun dayandığı bloklanma həddidir, fasiləsiz istifadədə yarısını nəzərə al. Yəni 10 sm-lik qolun ucunda təxminən 500 q-lıq yükü rahatlıqla daşıyır.
MG996R neçə voltla işləyir, 12 V vermək olarmı?
Məlumat vərəqinə görə iş aralığı 4,8–7,2 V-dur; praktikada 5 V və ya 6 V istifadə olunur və 6 V daha çox tork və sürət verir. 12 V və ya dolu halda 8,4 V olan 2S LiPo servonun idarəetmə platasını yandırır. Yüksək gərginlikli mənbən varsa, LM2596 kimi endirici ilə 6 V-a endir.
MG996R neçə amper çəkir, necə adapter lazımdır?
Yüksüz dayananda təxminən 10 mA, hərəkət edərkən 0,5–0,9 A, zorlananda və start anında 2,5 A-ə qədər cərəyan çəkir. Tək servo üçün ən azı 3 A, dörd servo üçün 6–10 A verən 5–6 V-luq adapter seç. Mənbənin mənfisini Arduino-nun GND pininə qoşmağı unutma.
MG996R 180 dərəcə dönür, 360 dərəcə dönən modeli varmı?
Standart MG996R vəziyyət servosudur: istehsalçı standart impulslarla təxminən 120 dərəcə verir, 500–2500 µs aralığı ilə əksər servolar 180 dərəcəyə yaxınlaşır. Eyni adla satılan 360 dərəcə versiyası isə bucağa getmir, siqnala görə sürət və istiqaməti dəyişərək fasiləsiz dönür. Alanda elandakı 180° və ya 360° ifadəsinə diqqət et.
MG996R servo niyə titrəyir və ya Arduino-nu sıfırlayır?
Səbəb demək olar ki, həmişə qidadır: servo Arduino-nun 5V pinindən qidalananda pik cərəyan gərginliyi aşağı salır və plata yenidən başlayır. Xarici 5–6 V mənbə, ortaq GND və servoya yaxın 470–1000 µF kondensator istifadə et. Dayanan servodakı titrəmə üçün qalın naqil istifadə et, potensiometr oxunuşlarını hamarlaşdır və impuls aralığını servonun mexaniki həddləri daxilində saxla.
MG996R ilə MG995 arasındakı fərq nədir?
İki servo eyni ölçüdədir və eyni cür qoşulur; MG996R MG995-in təkmilləşdirilmiş versiyasıdır. Yenilənmiş idarəetmə platası və dişliləri sayəsində daha dar ölü zona, daha sabit mərkəzləmə və bir qədər yüksək tork təklif edir. Yeni layihədə MG996R-i seç; köhnə MG995-in yerinə birbaşa taxıla bilər.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
Servo mühərrikdən istifadə
Kiçik servo mühərrikin qolu ardıcıl üç vəziyyətə dönür: ən əvvələ, tam ortaya və ən sona, hər dayanacaqda iki saniyə gözləyərək.

Potensiometrlə servo mühərrikdən istifadə
Potensiometrin düyməsini çevirdikcə servo mühərrikin qolu da onunla birlikdə dönür; düymənin bir ucu sıfır dərəcəyə, o biri ucu yarım dövrəyə uyğundur.

Coystiklə servo idarəsi
Coystik çubuğu ilə iki mühərriki idarə et, sanki təhlükəsizlik kamerasını çevirirsən.

ESP32 servo mühərrik (potensiometrlə idarə)
Bu layihədə potensiometrlə SG90 servo mühərrikini idarə edirik. Potensiometrdən oxunan analoq dəyəri 0-180 dərəcə aralığına map-ləyərək servo bucağını tənzimləyirik. ESP32Servo kitabxanası ESP32-nin çıxış verə bilən uyğun GPIO-larında servo siqnalı yaradır; bu layihədə GPIO 18 istifadə olunur. Bu, robot qollar, kamera gimbal-ları və avtomatik qapı mexanizmləri üçün əsas idarəetmə üsuludur.

ESP32 RFID qapı kilidi (RC522 + Servo + OLED + Buzzer + LED)
ESP32, RC522 RFID modulu, SG90 servo mühərrik, SSD1306 OLED ekran, aktiv buzzer və 2 LED ilə ağıllı qapı kilidi qururuq. Kart oxudulanda UID koddakı səlahiyyətli kartlarla müqayisə olunur; səlahiyyətlidirsə servo kilidi açır (yaşıl LED + 2 qısa bip) və 5 saniyədən sonra avtomatik kilidləyir. Səlahiyyətsiz kartda qırmızı LED yanır, 3 sürətli bip çalır və OLED-də oxunan UID göstərilir.

Servo çevrə xoreoqrafiyası — 32 servo ilə animasiyalı naxışlar
Arduino Mega üzərində çevrə şəklində düzülmüş 32 servo mühərriklə işləyən vizual animasiya layihəsi. Servolar tək massivdə idarə olunur, Mega-nın 22–53 nömrəli pinlərinə qoşulur və dörd hərəkət ardıcıllığı nümayiş etdirir: təsadüfi bucaqlarla xaotik titrəmə, sinxron süpürmə, çevrə boyunca fırlanan dalğa və sağa-sola yırğalanan kompas əqrəbi.

Maneədən qaçan robot
Öz yolunu tapan ağıllı nəqliyyat vasitəsi düzəltməyə nə deyirsən? Maneədən qaçan robot, qarşısındakı ultrasəs sensoru sayəsində ətrafını daim skan edir.