
360 dərəcə servo (FS90R): Arduino ilə sürət və istiqamətə nəzarət
360 dərəcə servo FS90R necə işləyir? write(90) ilə dayandırma, sürət və istiqamətə nəzarət, dayanma trimpotunun tənzimi, robot təkəri kimi istifadə, ESP32 və Pico PWM kodları.
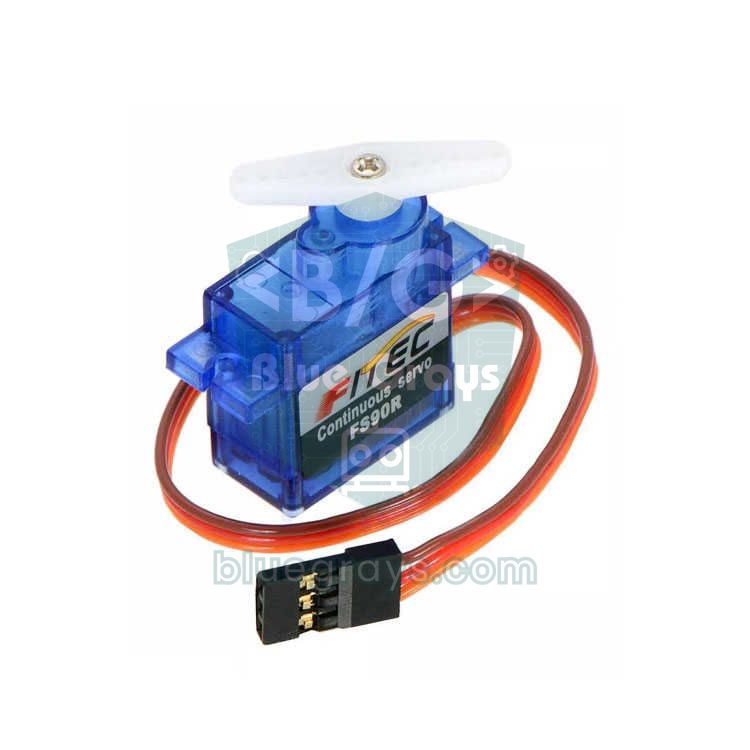
360 dərəcə servo adı servo olsa da, əslində müəyyən bucağa gedib dayanan yox, fasiləsiz fırlanan kiçik reduktorlu mühərrikdir. Ən məşhuru FEETECH FS90R-dir: SG90 ilə eyni ölçüdədir və eyni üç naqillə qoşulur, amma ona göndərdiyin siqnal bucağı yox, fırlanma sürətini və istiqamətini təyin edir. Mühərrik sürücüsünə ehtiyac olmadan birbaşa Arduino pininə qoşula bildiyi üçün kiçik robot təkərləri, fırlanan platformalar və yem avtomatı kimi layihələrdə çox əlverişlidir.
Bu bələdçidə FS90R-in daxilində adi servodan nəyin fərqli olduğunu, write(90) komandasının mühərriki niyə dayandırdığını, impuls eni ilə sürəti və istiqaməti necə tənzimləyəcəyini və öz-özünə fırlanmağa davam edən servonu dayanma trimpotu ilə necə tənzimləyəcəyini öyrənəcəksən. Sonra iki FS90R ilə kiçik robot sürəcək, potensiometrlə sürətə nəzarət edəcək və eyni işi ESP32 və Raspberry Pi Pico-da yoxlayacaqsan. Sonda bu servonun niyə mövqe idarəsi edə bilmədiyini və onun əvəzinə nəyi seçməli olduğunu görəcəksən.
360 dərəcə servo nədir və adi servodan fərqi nədir?
Adi servonun daxilində kiçik DC mühərrik, dişli qutusu, idarəetmə dövrəsi və çıxış valına bağlı potensiometr olur. İdarəetmə dövrəsi gələn impulsun istədiyi bucaqla potensiometrin göstərdiyi real bucağı müqayisə edir və fərq sıfır olana qədər mühərriki fırladır; val hədəfə çatanda dayanır. Davamlı fırlanma servosunda bu əks əlaqə kəsilib: potensiometr valdan ayrılıb və orta vəziyyətdə sabitlənib, dişlilərdəki mexaniki məhdudlaşdırıcı da yoxdur. Dövrə hələ də "hədəflə real mövqe arasındakı fərqi" hesablayır, amma real mövqe heç dəyişmədiyi üçün fərq heç vaxt bağlanmır. Nəticədə fərq nə qədər böyükdürsə, mühərrik o qədər sürətli fırlanır, fərqin işarəsi isə istiqaməti təyin edir.
| Xüsusiyyət | SG90 (180° servo) | FS90R (360° davamlı fırlanma) |
|---|---|---|
| Siqnal nəyi təyin edir? | Valın bucağını (0–180°) | Fırlanma sürətini və istiqamətini |
| 1500 µs impuls | Orta vəziyyətə (90°) gedir və orada qalır | Dayanır |
| 1000 µs / 2000 µs | Bir uca və ya o biri uca gedir | Bir istiqamətdə və ya o biri istiqamətdə tam sürət |
| Daxili əks əlaqə | Vala bağlı potensiometr | Yoxdur; potensiometr yalnız dayanma nöqtəsinin tənzimidir |
| Mexaniki məhdudlaşdırıcı | Var | Yoxdur, limitsiz fırlanır |
| Mövqeni saxlama | Yük altında bucağını qoruyur | Saxlaya bilməz; harada dayandığını bilmir |
| Tipik istifadə | Qol, qapaq, istiqamətləndirmə | Təkər, fırlanan masa, vint qidalandırıcı |
FS90R texniki xüsusiyyətləri
| Xüsusiyyət | Dəyər |
|---|---|
| İş gərginliyi | 4,8–6 V |
| Yüksüz sürət | 4,8 V-da təxminən 100–110 dövr/dəq, 6 V-da təxminən 130 dövr/dəq |
| Bloklanma momenti | 4,8 V-da təxminən 1,3 kg·cm, 6 V-da təxminən 1,5 kg·cm |
| Cərəyan | Yüksüz 100–130 mA, bloklananda 6 V-da 800 mA-ə qədər |
| İdarəetmə siqnalı | 50 Hz PWM; dayanma 1500 µs, istifadə olunan diapazon təxminən 900–2100 µs |
| Siqnal səviyyəsi | 5 V və 3,3 V siqnalla işləyir |
| Fırlanma istiqaməti | 1500 µs-dən yuxarı bir istiqamətdə, aşağı əks istiqamətdə (çıxış valından baxanda 1500 µs-dən yuxarı saat əqrəbinin əksinədir) |
| Çəki və ölçü | 9 q, təxminən 23 × 12 × 22 mm (SG90 ilə eyni gövdə) |
| Naqillər | Qəhvəyi GND, qırmızı VCC, narıncı siqnal |
FS90R qoşulması: Arduino Uno, ESP32 və Pico
| Servo naqili | Funksiyası | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|---|
| Qəhvəyi | GND | GND | GND | GND |
| Qırmızı | Qida 4,8–6 V | 5V (tək servo) və ya xarici 5 V | VIN / 5V və ya xarici 5 V | VBUS (5 V) və ya xarici 5 V |
| Narıncı | PWM siqnalı | D9 | GPIO 18 | GP15 |
Tək FS90R-i yüksüz işlədəndə Uno-nun 5V pini kifayətdir. Servo təkəri yerə dəyəndə və ya iki servo eyni anda qalxış edəndə cərəyan bir neçə yüz milliamperə çatır; USB-nin gərginliyi düşür, Arduino resetlənə bilər və ya servolar titrəyir. Buna görə robotda servoları ayrıca 5 V mənbədən (4 ədəd NiMH batareya, 5 V stabilizator və ya uyğun qida mənbəyi) qidalandır, servo qidasının GND-sini mütləq Arduino-nun GND-sinə qoş və servo naqillərinin yaxınlığına 470 µF kondensator əlavə et. ESP32 və Pico-nun 3,3 V-luq siqnalı FS90R üçün kifayətdir; servonu isə yenə 5 V-dan qidalandırmalısan, 3,3 V pinindən yox.
write(90) = dayan: impuls eni sürətə necə çevrilir?
Servo idarəetmə siqnalı saniyədə 50 dəfə (hər 20 ms-dən bir) göndərilən impulsdur; vacib olan impulsun müddətidir. FS90R üçün 1500 µs "dayan" deməkdir. İmpuls 1500 µs-dən uzandıqca servo bir istiqamətdə sürətlənir, qısaldıqca əks istiqamətdə sürətlənir; təxminən 1000 µs və 2000 µs ətrafında tam sürətə çatır, bundan o yana sürət çox artmır. Arduino-nun Servo kitabxanasında write(90) komandası buna görə dayan mənasını verir, write(0) və write(180) isə iki istiqamətdə tam sürətdir. Burada kiçik bir tələ var: kitabxana susmaya görə 0–180 dəyərini 544–2400 µs diapazonuna çevirir, yəni write(90) əslində 1472 µs yaradır. Bu fərq servonun write(90)-da belə yavaş-yavaş fırlanmasına kifayət edə bilər. Həll attach(9, 1000, 2000) ilə diapazonu daraltmaq və ya birbaşa writeMicroseconds(1500) istifadə etməkdir.
| İmpuls | Servo.write qarşılığı (attach(pin, 1000, 2000) ilə) | FS90R davranışı |
|---|---|---|
| 1000 µs | write(0) | Tam sürət, saat əqrəbi istiqamətində |
| 1300 µs | write(54) | Orta sürət, saat əqrəbi istiqamətində |
| 1461 µs | write(83) | Çox yavaş, saat əqrəbi istiqamətində |
| 1500 µs | write(90) | Dayanır (trimpot düzgün tənzimlənibsə) |
| 1538 µs | write(97) | Çox yavaş, saat əqrəbinin əksinə |
| 1700 µs | write(126) | Orta sürət, saat əqrəbinin əksinə |
| 2000 µs | write(180) | Tam sürət, saat əqrəbinin əksinə |
İlk kod: irəli, dayan, geri
1// FS90R ilk test: ileri, dur, geri / FS90R first test: forward, stop, backward
2#include <Servo.h>
3
4Servo teker;                         // sürekli dönüş servosu / continuous rotation servo
5
6void setup() {
7  teker.attach(9, 1000, 2000);       // write(0..180) artık 1000..2000 µs üretir / write(0..180) now outputs 1000..2000 µs
8}
9
10void loop() {
11  teker.write(180);                  // tam hız bir yöne / full speed one way
12  delay(2000);
13  teker.write(90);                   // 1500 µs: dur / 1500 µs: stop
14  delay(1000);
15  teker.write(0);                    // tam hız ters yöne / full speed the other way
16  delay(2000);
17  teker.write(110);                  // yavaş / slow
18  delay(2000);
19  teker.writeMicroseconds(1500);     // durmanın en kesin yolu / the most precise way to stop
20  delay(1000);
21}
Kod servonu D9-a qoşur və attach(9, 1000, 2000) ilə write() şkalasını FS90R-in həqiqətən istifadə etdiyi diapazona uyğunlaşdırır; beləliklə write(90) tam 1500 µs olur. Sürətin impulsla əlaqəsi xətti deyil: 1500 µs-nin tam ətrafında bir neçə on mikrosaniyəlik ölü zona var və orada servo tərpənmir, 1500 ± 300 µs diapazonunda sürət sürətlə artır, uclara doğru isə demək olar ki, sabit qalır. Yavaş və dəqiq hərəkət istəyirsənsə, dəyərləri 1500 µs-yə yaxın saxlamalısan. İmpuls eninin ümumi məntiqi PWM nədir, adi servoların bucaq idarəsi isə servo mühərrik nədir yazısındadır.
Dayanma nöqtəsi (mərkəz) trimpotunun tənzimi
- Aşağıdakı kalibrləmə kodunu yüklə; servo 1500 µs siqnal alır və normalda dayanmalıdır.
- Servo yavaş-yavaş fırlanırsa, gövdənin yan tərəfində, naqil çıxışına yaxın kiçik dəliyi tap; içində dayanma nöqtəsini təyin edən trimpot var.
- Kiçik düz və ya xaç uclu tornavida ilə trimpotu çox az çevir; servo yavaşlayırsa, düzgün istiqamətdəsən.
- Servo tam dayanana və zəif uğultu belə kəsilənə qədər kiçik addımlarla davam et. Trimpot çox həssasdır, dörddə bir dövr belə çoxdur.
- Trimpotu tənzimləmək istəmirsənsə, Serial Monitor-dən + və - göndərməklə servonun dayandığı impuls dəyərini tap və kodunda 1500 əvəzinə bu dəyəri istifadə et.
1// Durma noktası ayarı: Serial Monitor'den µs değeri gönder
2// Stop point calibration: send a µs value from the Serial Monitor
3#include <Servo.h>
4
5Servo teker;
6int darbe = 1500;                    // başlangıç: teorik durma noktası / start: theoretical stop point
7
8void setup() {
9  Serial.begin(9600);
10  teker.attach(9);
11  teker.writeMicroseconds(darbe);
12  Serial.println(F("Sayi yaz (900-2100) ya da + / - gonder"));
13  Serial.println(F("Type a number (900-2100) or send + / -"));
14}
15
16void loop() {
17  if (Serial.available()) {
18    char c = Serial.peek();
19    if (c == '+') { Serial.read(); darbe += 5; }          // 5 µs artır / add 5 µs
20    else if (c == '-') { Serial.read(); darbe -= 5; }     // 5 µs azalt / subtract 5 µs
21    else if (isDigit(c)) darbe = Serial.parseInt();       // doğrudan değer / direct value
22    else { Serial.read(); return; }                       // satır sonu vb. atla / skip line endings etc.
23
24    darbe = constrain(darbe, 900, 2100);
25    teker.writeMicroseconds(darbe);
26    Serial.print(F("Darbe / pulse: "));
27    Serial.print(darbe);
28    Serial.println(F(" us"));
29  }
30}Potensiometrlə sürət və istiqamətə nəzarət
1// Potansiyometreyle hız ve yön: ortada dur, sağa ileri, sola geri
2// Speed and direction with a pot: centre = stop, right = forward, left = backward
3#include <Servo.h>
4
5const int POT_PIN = A0;
6const int OLU_BOLGE = 40;            // ortadaki ±40 adım: kesin dur / ±40 steps in the middle: solid stop
7Servo teker;
8
9void setup() {
10  teker.attach(9);
11}
12
13void loop() {
14  int okuma = analogRead(POT_PIN) - 512;                   // -512 ... +511
15  int darbe = 1500;                                        // varsayılan: dur / default: stop
16  if (okuma > OLU_BOLGE) {
17    darbe = map(okuma, OLU_BOLGE, 511, 1540, 2000);        // ileri, yavaştan hızlıya / forward, slow to fast
18  } else if (okuma < -OLU_BOLGE) {
19    darbe = map(okuma, -OLU_BOLGE, -512, 1460, 1000);      // geri / backward
20  }
21  teker.writeMicroseconds(darbe);
22  delay(20);                                               // servo periyodu kadar / one servo period
23}
Potensiometri 5V, A0 və GND arasına qoşanda orta vəziyyət dayan, sağa çevirmək irəli, sola çevirmək geri deməkdir. Kod ortada ±40 addımlıq ölü zona təyin edir; potensiometr tam ortada olmasa və ya oxunuşlar bir az oynasa belə, servo mütləq dayanır. Ölü zonadan kənarda dəyər 1540–2000 µs və ya 1460–1000 µs diapazonuna uyğunlaşdırılır, beləliklə potensiometri az çevirəndə servo yavaş, axıra qədər çevirəndə tam sürətlə fırlanır. Eyni ideyanı coystik ilə də tətbiq edə bilərsən; potensiometrin qoşulması potensiometr nədir yazısındadır.
Kiçik robot təkəri kimi FS90R
FS90R-in robotlarda bu qədər sevilməsinin səbəbi sadəliyidir: daxilində reduktor və sürücü dövrəsi olduğu üçün ayrıca mühərrik sürücüsünə, H körpüsünə və ya enkodera ehtiyac yoxdur; hər təkər üçün bir siqnal pini kifayətdir. İki servo gövdənin iki tərəfinə güzgü kimi taxılır, buna görə irəli getmək üçün biri saat əqrəbi istiqamətində, o biri əksinə fırlanmalıdır. Aşağıdakı kod bu tərsliyi surus() funksiyasının içində həll edir; sən yalnız -100 ilə +100 arasında sürət verirsən. 60 mm diametrli təkər 6 V-da 130 dövr/dəq fırlananda saniyədə təxminən 0,4 metr yol gedir; 4,8 V-da bu dəyər 0,3 m/s civarına düşür.
1// İki FS90R ile küçük robot: tekerlekler ayna gibi takılır
2// A small robot with two FS90Rs: the wheels are mounted as mirror images
3#include <Servo.h>
4
5Servo sol, sag;
6const int DUR_SOL = 1500;            // kalibrasyonla bulduğun değerler / values you found during calibration
7const int DUR_SAG = 1500;
8
9// hiz: -100 (tam geri) ... +100 (tam ileri) / speed: -100 (full back) ... +100 (full forward)
10void surus(int hizSol, int hizSag) {
11  sol.writeMicroseconds(DUR_SOL + hizSol * 5);             // sol teker normal yönde / left wheel normal direction
12  sag.writeMicroseconds(DUR_SAG - hizSag * 5);             // sağ teker ters takılı / right wheel is mounted reversed
13}
14
15void setup() {
16  sol.attach(9);
17  sag.attach(10);
18  surus(0, 0);
19  delay(1000);
20}
21
22void loop() {
23  surus(80, 80);    delay(1500);     // ileri / forward
24  surus(0, 0);      delay(500);      // dur / stop
25  surus(-60, 60);   delay(600);      // yerinde sola dön / spin left in place
26  surus(60, 60);    delay(1000);
27  surus(30, 80);    delay(1500);     // sola doğru yay çiz / curve to the left
28  surus(-80, -80);  delay(1000);     // geri / backward
29  surus(0, 0);      delay(2000);
30}
İki servo heç vaxt eyni sürətlə fırlanmır; robot düz getmək əvəzinə yüngülcə bir tərəfə sürüşürsə, hər servonun dayanma dəyərini (DUR_SOL, DUR_SAG) ayrı-ayrılıqda kalibrlə, sürətli olanın əmsalını bir az azalt. FS90R-in 1,5 kg·cm-lik momenti ümumi çəkisi bir neçə yüz qramı keçməyən kiçik robotlar üçün uyğundur; daha ağır şassi və ya böyük təkərlər üçün DC mühərrik və L298N və ya reduktorlu mühərriklər daha düzgün seçimdir. Batareya ilə qidalandıranda 4 ədəd NiMH batareya (4,8 V) ideal gərginlik verir; yeni 4 ədəd alkalin batareya 6,4 V-a qədər çıxa bildiyi üçün servonun həddini aşa bilər. Tam şassi və sensor quraşdırması üçün Arduino robot maşın düzəltmək yazısına baxa bilərsən.
ESP32 ilə FS90R
Arduino-nun Servo kitabxanası ESP32-də işləmir; onun əvəzinə Library Manager-dən ESP32Servo kitabxanasını quraşdır. İstifadəsi demək olar ki, eynidir, əlavə olaraq setPeriodHertz(50) ilə 50 Hz-i açıq göstərirsən. Siqnal üçün PWM verə bilən hər GPIO uyğundur; yalnız giriş kimi işləyən GPIO 34–39 bu iş üçün istifadə oluna bilməz. Servonun qırmızı naqilini ESP32-nin 3V3 pininə yox, VIN (USB 5 V) pininə və ya xarici 5 V mənbəyə qoş. Aşağıdakı kod servonu dayanmadan tam sürətə yavaş-yavaş çatdırır, sonra yavaşladıb əks istiqamətə keçirir; Serial Monitor-də hər addımdakı impuls müddətini görürsən.
1// ESP32 + FS90R: ESP32Servo kütüphanesiyle hız rampası
2// ESP32 + FS90R: a speed ramp with the ESP32Servo library
3#include <ESP32Servo.h>
4
5const int SERVO_PIN = 18;            // PWM verebilen herhangi bir GPIO / any PWM-capable GPIO
6Servo teker;
7
8void setup() {
9  Serial.begin(115200);
10  teker.setPeriodHertz(50);          // standart servo frekansı / standard servo frequency
11  teker.attach(SERVO_PIN, 1000, 2000);
12  teker.writeMicroseconds(1500);     // dur / stop
13  delay(1000);
14}
15
16void loop() {
17  for (int us = 1500; us <= 2000; us += 25) {   // yavaşça hızlan / speed up gently
18    teker.writeMicroseconds(us);
19    Serial.println(us);
20    delay(200);
21  }
22  for (int us = 2000; us >= 1000; us -= 25) {   // yavaşla, dur, ters yöne hızlan / slow down, stop, reverse
23    teker.writeMicroseconds(us);
24    Serial.println(us);
25    delay(200);
26  }
27  teker.writeMicroseconds(1500);
28  delay(2000);
29}
Raspberry Pi Pico və MicroPython ilə FS90R
Pico-da əlavə kitabxanaya ehtiyac yoxdur: machine.PWM obyektini 50 Hz-ə tənzimləyir, impuls müddətini duty_ns() ilə nanosaniyə ilə verirsən. Koddakı hiz() funksiyası -100 ilə +100 arasındakı dəyəri 1000–2000 µs-yə çevirir; öz kalibrləməndə tapdığın dayanma dəyərini DUR_US sətrinə yazmaq kifayətdir. Proqram Ctrl+C ilə dayandırılanda servo da dayandırılır; əks halda PWM son dəyərlə işləməyə davam edir və təkər fırlanmağa davam edir. Servonun qidasını Pico-nun VBUS pinindən (USB-nin 5 V-u) götür. MicroPython-a yenisənsə, əvvəlcə MicroPython əsasları yazısına bax.
1# Raspberry Pi Pico (MicroPython) + FS90R: hız -100 ... +100
2# Raspberry Pi Pico (MicroPython) + FS90R: speed -100 ... +100
3from machine import Pin, PWM
4import time
5
6servo = PWM(Pin(15))
7servo.freq(50)                        # 20 ms periyot / 20 ms period
8DUR_US = 1500                         # kalibrasyonla bulduğun durma noktası / your calibrated stop point
9
10def hiz(yuzde):
11    yuzde = max(-100, min(100, yuzde))
12    us = DUR_US + yuzde * 5           # -100 -> 1000 µs, +100 -> 2000 µs
13    servo.duty_ns(us * 1000)
14
15try:
16    while True:
17        for h in (50, 100, 0, -50, -100, 0):
18            hiz(h)
19            print("Hiz / speed:", h)
20            time.sleep(2)
21except KeyboardInterrupt:
22    hiz(0)                            # durdurunca teker dönmeye devam etmesin / stop the wheel on exit
23    servo.deinit()
360 dərəcə servo ilə layihə ideyaları
- Xətti izləyən mini robot: İki FS90R və iki infraqırmızı sensorla yüngül şassi; məntiqi xətti izləyən robot yazısındadır.
- Maneədən qaçan robot: Önünə HC-SR04 əlavə et, maneə görəndə yerində dönüb istiqamət dəyişsin.
- Telefonla idarə olunan maşın: HC-05 Bluetooth modulu ilə komandaları telefondan göndər.
- Yem avtomatı: FS90R helezon vintini (auger) fırlatsın, taymerlə müəyyən vaxtlarda yem düşsün.
- Fırlanan nümayiş masası: Məhsul fotosu və ya time-lapse çəkiliş üçün çox yavaş fırlanan platforma; sürəti 1500 µs-yə yaxın dəyərlərlə tənzimlə.
- Kiçik vinç və ya pərdə çəkən: Yüngül ipi sar, uclara iki sərhəd açarı qoyaraq mühərriki düzgün yerdə dayandır.
Tez-tez rast gəlinən xətalar və həlləri
| Əlamət | Ehtimal olunan səbəb | Həll |
|---|---|---|
| write(90) versəm də yavaş-yavaş fırlanır | Susmaya görə şkala 1472 µs yaradır və ya dayanma trimpotu tənzimsizdir | attach(pin, 1000, 2000) və ya writeMicroseconds(1500) istifadə et, trimpotu tənzimlə |
| Servo ümumiyyətlə fırlanmır | Siqnal pini səhvdir, GND ortaq deyil və ya məhsul əslində mövqe servosudur | Pin nömrəsini və GND qoşulmasını yoxla, məhsulun continuous rotation olduğundan əmin ol |
| Servo titrəyir, Arduino resetlənir | USB qidası cərəyan zirvələrini qarşılaya bilmir | Servoları xarici 5 V-dan qidalandır, GND-ləri birləşdir, 470 µF kondensator əlavə et |
| İmpulsu 1000 µs-dən 1200 µs-yə çəkəndə sürət demək olar ki, dəyişmir | Uclara yaxın bölgədə servo artıq tam sürətdədir, sürət doyma həddinə çatır | Dəqiq sürət üçün 1500 ± 300 µs diapazonunu istifadə et |
| Robot düz getmir | İki servonun sürəti və dayanma nöqtəsi fərqlidir | Hər servonu ayrıca kalibrlə, sürətli olanın əmsalını azalt |
| Servo qızır, vızıldayır, amma fırlanmır | Val bloklanıb və ya yük çox ağırdır | Maneəni götür, yükü azalt; bloklanma dişliləri və mühərriki xarab edir |
| ESP32-də kompilyasiya xətası və ya siqnal yoxdur | Yalnız AVR üçün olan Servo kitabxanası istifadə olunub və ya GPIO 34–39 seçilib | ESP32Servo kitabxanasını quraşdır, çıxış verə bilən GPIO seç |
FS90R fasiləsiz fırlanan mexanizmi mühərrik sürücüsü ilə əlləşmədən tək pinlə idarə etməyin ən asan yoludur: 1500 µs-də dayanır, iki istiqamətdə istədiyin sürətlə fırlanır və kiçik robotlar üçün hazır təkər mühərrikidir. Dayanma nöqtəsini bir dəfə tənzimləyib mövqe idarəsi tələb edən işlərdə adi servoya və ya step mühərrikinə keçməyi unutmasan, uzun müddət problemsiz işləyər. BlueGrays tətbiqində servo istifadəsini, potensiometr və coystiklə servo idarəsini, step mühərrikindən 360 dərəcə servo düzəltməyi və robot maşın layihələrini dövrə sxemləri və hazır kodlarla addım-addım tapa bilərsən.
Tez-tez verilən suallar
360 dərəcə servo necə dayandırılır?
FS90R kimi davamlı fırlanma servoları 1500 µs impuls alanda dayanır; Arduino-da writeMicroseconds(1500) və ya attach(pin, 1000, 2000) ilə qoşandan sonra write(90) istifadə olunur. Bu dəyərdə hələ də yavaş-yavaş fırlanırsa, gövdədəki kiçik trimpotu tornavida ilə tənzimlə və ya kodda servonun həqiqətən dayandığı dəyəri istifadə et.
360 dərəcə servo ilə adi servo arasındakı fərq nədir?
Adi servo gələn siqnala görə müəyyən bucağa gedir və orada qalır, çünki daxilindəki potensiometr valın mövqeyini ölçür. 360 dərəcə davamlı fırlanma servosunda bu əks əlaqə yoxdur; siqnal bucağı yox, fırlanma sürətini və istiqamətini təyin edir və servo limitsiz fırlanır.
360 dərəcə servo ilə bucaq idarəsi etmək olarmı?
Xeyr. FS90R valın harada olduğunu bilmir, buna görə müəyyən bucağa gedib dayana bilmir. Müddətə görə fırlatmaq təxmini nəticə verir, amma gərginlik və yüklə dəyişir. Bucaq lazımdırsa, adi servo, step mühərriki və ya enkoderli mühərrik istifadə etməlisən.
FS90R neçə voltla işləyir?
FS90R 4,8–6 V arasında işləyir; Arduino layihələrində adətən 5 V ilə qidalandırılır. Siqnal xətti həm 5 V, həm 3,3 V səviyyəsini qəbul etdiyi üçün ESP32 və Raspberry Pi Pico ilə də birbaşa istifadə oluna bilər, ancaq qida yenə 5 V olmalıdır.
Arduino-ya neçə FS90R qoşmaq olar?
Servo kitabxanası Arduino Uno-da 12 servoya qədər dəstəkləyir, amma əsl hədd cərəyandır. Hər FS90R yük altında bir neçə yüz milliamper, bloklananda 800 mA-ə qədər çəkə bildiyi üçün ikidən çox servonu mütləq xarici 5 V mənbədən qidalandır və GND-ləri birləşdir.
SG90 servosunu 360 dərəcə fırlanan servoya çevirmək olarmı?
Bəli, amma bu daimi dəyişiklikdir. Servonu açıb dişlidəki mexaniki məhdudlaşdırıcını kəsirsən və potensiometri iki bərabər rezistorla və ya orta vəziyyətdə sabitlənmiş halda valdan ayırırsan. Nəticə FS90R kimi işləyir, lakin zəmanət bitir və servo bir daha bucaq saxlaya bilmir; hazır FS90R almaq adətən daha az əziyyətlidir.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
Servo mühərrikdən istifadə
Kiçik servo mühərrikin qolu ardıcıl üç vəziyyətə dönür: ən əvvələ, tam ortaya və ən sona, hər dayanacaqda iki saniyə gözləyərək.

Potensiometrlə servo mühərrikdən istifadə
Potensiometrin düyməsini çevirdikcə servo mühərrikin qolu da onunla birlikdə dönür; düymənin bir ucu sıfır dərəcəyə, o biri ucu yarım dövrəyə uyğundur.

ESP32 servo mühərrik (potensiometrlə idarə)
Bu layihədə potensiometrlə SG90 servo mühərrikini idarə edirik. Potensiometrdən oxunan analoq dəyəri 0-180 dərəcə aralığına map-ləyərək servo bucağını tənzimləyirik. ESP32Servo kitabxanası ESP32-nin çıxış verə bilən uyğun GPIO-larında servo siqnalı yaradır; bu layihədə GPIO 18 istifadə olunur. Bu, robot qollar, kamera gimbal-ları və avtomatik qapı mexanizmləri üçün əsas idarəetmə üsuludur.

Coystiklə servo idarəsi
Coystik çubuğu ilə iki mühərriki idarə et, sanki təhlükəsizlik kamerasını çevirirsən.

Step mühərrikindən 360 dərəcəlik servo mühərrik düzəltmək
Adi step mühərrikinə istədiyin bucağa getməyi öyrət, həm də tam bir dövrə boyunca.

L298N ilə Bluetooth idarəli maşın
Telefonunu pultə çevirib öz robot maşınını sür. Arduino, Bluetooth modulu vasitəsilə telefondakı idarəetmə tətbiqindən gələn əmrləri alır və mühərrik sürücüsü ilə təkərləri fırladır; maşın irəli…

Maneədən qaçan robot
Öz yolunu tapan ağıllı nəqliyyat vasitəsi düzəltməyə nə deyirsən? Maneədən qaçan robot, qarşısındakı ultrasəs sensoru sayəsində ətrafını daim skan edir.