
PID idarəetmə nədir? Arduino ilə Kp, Ki, Kd tənzimi və nümunələr
PID idarəetmə nədir, necə işləyir? Mütənasib, inteqral və törəmə hədləri, Arduino PID kitabxanası, Kp/Ki/Kd tənzimi, temperatur və xətt izləyən robot kodu.

PID idarəetmə sistemi istədiyin dəyərdə saxlamaq üçün ölçülən dəyərlə hədəf arasındakı fərqi (xətanı) fasiləsiz hesablayan və çıxışı bu xətaya görə tənzimləyən əks əlaqə üsuludur. Arduino layihələrində qızdırıcını tam 45 °C-də saxlamaq, mühərriki sabit sürətlə fırlatmaq və ya xətt izləyən robotu xəttin tam ortasında sürmək üçün istifadə olunur. Adı üç tərkib hissəsindən gəlir: Mütənasib (P) hədd indiki xətaya, İnteqral (I) hədd keçmişdə yığılan xətaya, Törəmə (D) hədd isə xətanın nə qədər sürətlə dəyişdiyinə baxır. Bu üçünün çəkili cəmi mühərrikə və ya qızdırıcıya gedəcək PWM dəyərini müəyyən edir.
Düsturlar ilk baxışdan qorxulu görünsə də, PID-in məntiqi maşın sürərkən özbaşına etdiyin şeylərə çox bənzəyir. Bu yazıda əvvəlcə sadə aç-bağla idarəetmənin niyə rəqs etdiyini görəcək, sonra üç həddi sezgisel nümunələrlə tanıyacaqsan. Daha sonra Arduino PID kitabxanası ilə NTC və MOSFET istifadə edərək temperatur idarəsi quracaq, Kp, Ki və Kd dəyərlərini addım-addım tənzimləməyi öyrənəcək və kitabxanasız yazılmış PID ilə xətt izləyən robotu sürəcəksən. Sonda eyni alqoritmi ESP32-də və Raspberry Pi Pico-da MicroPython ilə işlədəcəyik.
Aç-bağla idarəetmə niyə kifayət etmir?
Ən sadə idarəetmə üsulu aç-bağla (on-off) idarəetmədir: temperatur hədəfdən aşağıdırsa qızdırıcını tam gücü ilə aç, yuxarıdırsa bağla. Evdəki kombi termostatı və akvarium qızdırıcısı böyük ölçüdə belə işləyir. Problem odur ki, qızdırıcı bağlananda içində toplanmış istilik mühitə keçməyə davam edir; buna görə temperatur hədəfi bir neçə dərəcə aşır. Soyumağa başlayanda isə qızdırıcı yenidən açılıb qızana qədər temperatur hədəfdən aşağı düşür. Nəticədə hədəf ətrafında daim enib-qalxan mişar dişi alınır. Bunu yumşaltmaq üçün iki hədd arasında boşluq (histerezis) saxlanır; rele daha az klikləyir, amma rəqsin amplitudu böyüyür. Hədəfi ±0,5 °C daxilində saxlamalı olduğun 3D printer altlığında, inkubatorda və ya sabit sürətlə fırlanmalı mühərrikdə bu kifayət etmir. PID isə tam güc ilə sıfır arasında pilləli çıxış yaradır və sistem hədəfə yaxınlaşdıqca gücü əvvəlcədən azaldır.
| Üsul | Necə qərar verir? | Üstünlüyü | Çatışmazlığı | Tipik istifadə |
|---|---|---|---|---|
| Aç-bağla (on-off) | Hədəfdən aşağıdırsa tam güc, yuxarıdırsa söndürülü | Çox sadədir, hətta rele ilə də edilir | Daimi rəqs və aşma, rele aşınması | Kombi termostatı, akvarium qızdırıcısı |
| P | Çıxış xəta ilə mütənasibdir | Yumşaq reaksiya, asan tənzimləmə | Qalıcı xəta qalır | Sadə mövqe və səviyyə idarəsi |
| PI | Mütənasib + yığılan xəta | Qalıcı xətanı silir | Daha çox aşma, inteqralın yığılması | Temperatur, axın və mühərrik sürəti idarəsi |
| PID | Mütənasib + yığılan xəta + dəyişmə sürəti | Sürətli, az aşmalı, dəqiq | Tənzimləməsi çətindir, küyə həssasdır | 3D printer, dron, balanslaşdırıcı robot, xətt izləyən robot |
PID idarəetmə nədir, necə işləyir?
PID hər dövrdə əvvəlcə xətanı hesablayır: xəta = hədəf dəyər (setpoint) − ölçülən dəyər (input). Sonra bu xətanı üç fərqli yolla qiymətləndirib toplayır: çıxış = Kp·e + Ki·∫e·dt + Kd·de/dt. Burada Kp, Ki və Kd sənin tənzimlədiyin əmsallardır; hər hədin çıxışa nə qədər töhfə verəcəyini onlar müəyyən edir. Mikrokontrollerdə inteqral hər nümunə götürülməsində xəta ilə nümunə müddətinin hasilinin cəmə əlavə edilməsi ilə, törəmə isə son iki ölçmə arasındakı fərqin nümunə müddətinə bölünməsi ilə hesablanır. Buna görə PID-in düzgün işləməsi üçün ölçmələrin sabit fasilələrlə, məsələn hər 10 ms-də və ya hər 500 ms-də bir aparılması vacibdir. Maşınla zolağı izlədiyini düşün: zolaqdan nə qədər uzaqsansa sükanı o qədər çevirirsən (P), yan külək səni daim itələyirsə sükanı bir az çevrik saxlamağı öyrənirsən (I), zolağa sürətlə yaxınlaşanda isə dönüşü əvvəlcədən geri alırsan (D).
| Hədd | Nəyə baxır? | Sezgisel bənzətmə | Çox olarsa |
|---|---|---|---|
| P (Mütənasib) | İndiki xəta | Zolaqdan nə qədər uzaqsansa sükanı o qədər çevirirsən | Sürətli rəqs, titrəmə |
| I (İnteqral) | Zamanla yığılan xəta | Yan külək varsa sükanı bir az çevrik saxlamağı öyrənirsən | Yavaş və geniş rəqs, böyük aşma |
| D (Törəmə) | Xətanın dəyişmə sürəti | Zolağa sürətlə yaxınlaşanda dönüşü əvvəlcədən geri alırsan | Küyə həddindən artıq reaksiya, titrəyən çıxış |
Mütənasib (P) hədd: xətaya mütənasib reaksiya
Mütənasib hədd çıxışı xətanın böyüklüyü ilə düz mütənasib tənzimləyir. Kp = 20 isə 3 °C xəta 60 PWM vahidi, 1 °C xəta 20 vahid yaradır; hədəfə yaxınlaşdıqca güc özü-özünə azalır. Kp-ni artırdıqca sistem daha sürətli reaksiya verir, amma müəyyən nöqtədən sonra hədəfi aşıb geri qayıtmağa, yəni rəqs etməyə başlayır. Yalnız P ilə aparılan idarəetmənin mühüm zəifliyi var: qalıcı xəta (steady-state error). Tutaq ki, qızdırıcını 45 °C-də saxlamaq üçün mühitə qaçan istiliyi kompensasiya edəcək 80 vahidlik daimi güc lazımdır. Yalnız P həddi varsa bu 80 vahid ancaq xəta olanda yaradıla bilər: 80 / 20 = 4 °C. Yəni sistem təxminən 41 °C-də tarazlığa oturur və hədəfə heç çatmır. Kp-ni artırmaq bu fərqi kiçildir, amma rəqsi də artırır.
İnteqral (I) hədd: qalıcı xətanı silir
İnteqral hədd xətanı zamanla toplayır. Kiçik xəta belə uzun müddət davam edərsə cəm böyüyür və çıxış yavaş-yavaş artır; xəta sıfırlanana qədər. Yuxarıdakı nümunədə lazım olan 80 vahidlik gücü artıq inteqral hədd təmin edir, P həddi sıfıra enir və temperatur tam 45 °C-də oturur. Ki nə qədər böyükdürsə qalıcı xəta o qədər tez bağlanır; çox böyükdürsə sistem yavaş və geniş rəqslər edir. İnteqralın tanınmış tələsi inteqralın yığılması (windup) adlanan haldır: qızdırıcı artıq tam gücdə olduğu halda hədəfə çata bilmirsə, inteqral boş yerə böyüməyə davam edir və hədəfə çatanda bu yığılmış dəyər üzündən temperatur uzun müddət hədəfdən yuxarıda qalır. Həlli inteqralı çıxış hədləri ilə məhdudlaşdırmaqdır; Arduino PID kitabxanası bunu SetOutputLimits ilə avtomatik edir.
Törəmə (D) hədd: hədəfə yaxınlaşanda əyləc edir
Törəmə hədd xətanın nə qədər sürətlə dəyişdiyinə baxır və bir növ proqnoz verir. Temperatur hədəfə sürətlə yaxınlaşırsa xəta sürətlə kiçilir; D həddi bu dəyişməyə əks istiqamətdə töhfə verərək gücü erkən kəsir və aşmanı (overshoot) azaldır. Robotda da eyni şey olur: xəttə doğru sürətlə dönən robot xətti keçməzdən əvvəl dönüşünü yumşaldır. D həddinin zəif tərəfi küyə həssaslığıdır. Analoq sensorun oxunuşu hər ölçmədə bir neçə vahid atlayırsa, törəmə bu kiçik atlamaları böyük dəyişmə kimi görür və çıxış titrəyir. Buna görə sensor oxunuşunu ortalamaq və ya filtrləmək lazımdır; təfərrüat üçün sensor məlumatlarının filtrlənməsi yazısına baxa bilərsən. Həmçinin yaxşı PID tətbiqləri törəməni xətadan deyil, ölçmədən alır; beləliklə hədəfi qəfildən dəyişəndə çıxışda ani sıçrayış (derivative kick) yaranmır.
Nümunə 1: Arduino PID kitabxanası ilə temperatur idarəsi
İlk nümunədə kiçik qızdırıcını (12 V qızdırıcı pad və ya güc rezistoru) 45 °C-də saxlayacağıq. Temperaturu 10 kΩ-luq NTC termistor və 10 kΩ-luq sabit rezistordan ibarət gərginlik bölücü ilə ölçəcək, qızdırıcını məntiq səviyyəli N kanallı MOSFET (məs. IRLZ44N) üzərindən PWM ilə süracəyik. Arduino IDE-də Library Manager-i açıb PID axtar və Brett Beauregard-ın PID kitabxanasını (PID_v1) quraşdır. Bu kitabxana nümunə müddətinin idarəsi, çıxışın məhdudlaşdırılması, inteqralın yığılmasından qorunma və ölçmədən törəmə alma kimi təfərrüatları sənin yerinə həll edir. MOSFET qoşulmasının təfərrüatları üçün Arduino ilə MOSFET istifadəsi yazısına nəzər sala bilərsən.
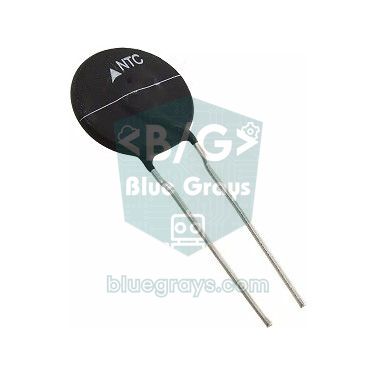
| Qoşulma | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| Bölücünün qidası (10 kΩ sabit rezistorun yuxarı ucu) | 5V | 3V3 | 3V3 |
| NTC ilə sabit rezistorun birləşmə nöqtəsi | A0 | GPIO 34 | GP26 (ADC0) |
| NTC-nin aşağı ucu | GND | GND | GND |
| MOSFET zatvoru (220 Ω üzərindən, 10 kΩ ilə GND-yə) | D9 | GPIO 25 | GP15 |
| MOSFET source | GND | GND | GND |
| Qızdırıcı | +12 V ilə MOSFET stoku arasında | +12 V ilə MOSFET stoku arasında | +12 V ilə MOSFET stoku arasında |
1#include <PID_v1.h>
2
3const int NTC_PIN = A0;        // NTC bölücü orta noktası / NTC divider midpoint
4const int HEATER_PIN = 9;      // MOSFET gate (PWM) / MOSFET gate (PWM)
5
6const float R_FIXED = 10000.0; // sabit direnç / fixed resistor
7const float R0 = 10000.0;      // NTC'nin 25 °C direnci / NTC resistance at 25 °C
8const float T0 = 298.15;       // 25 °C kelvin cinsinden / 25 °C in kelvin
9const float BETA = 3950.0;     // NTC Beta katsayısı / NTC beta coefficient
10
11double setpoint = 45.0;        // hedef sıcaklık / target temperature
12double input = 0;              // ölçülen sıcaklık / measured temperature
13double output = 0;             // ısıtıcı gücü 0-255 / heater power 0-255
14
15double Kp = 20.0, Ki = 0.5, Kd = 10.0;   // başlangıç değerleri / starting values
16PID heaterPID(&input, &output, &setpoint, Kp, Ki, Kd, DIRECT);
17
18float readTemperature() {
19  long sum = 0;
20  for (int i = 0; i < 16; i++) {
21    sum += analogRead(NTC_PIN);            // 16 ölçüm ortalaması / average of 16 readings
22  }
23  float adc = sum / 16.0;
24  adc = constrain(adc, 1.0, 1022.0);       // sıfıra bölmeyi önle / avoid division by zero
25  float r = R_FIXED * adc / (1023.0 - adc);                // NTC direnci / NTC resistance
26  float kelvin = 1.0 / (1.0 / T0 + log(r / R0) / BETA);    // Beta denklemi / beta equation
27  return kelvin - 273.15;
28}
29
30void setup() {
31  Serial.begin(115200);
32  pinMode(HEATER_PIN, OUTPUT);
33  input = readTemperature();
34  heaterPID.SetOutputLimits(0, 255);       // analogWrite aralığı / analogWrite range
35  heaterPID.SetSampleTime(500);            // 500 ms'de bir hesapla / compute every 500 ms
36  heaterPID.SetMode(AUTOMATIC);            // PID'yi başlat / start the PID
37}
38
39void loop() {
40  input = readTemperature();
41  if (heaterPID.Compute()) {               // yeni çıkış hazırsa / if a new output is ready
42    analogWrite(HEATER_PIN, (int)output);
43    Serial.print(setpoint);                // Seri Çizici için / for the Serial Plotter
44    Serial.print(' ');
45    Serial.print(input);
46    Serial.print(' ');
47    Serial.println(output / 255.0 * 100.0); // güç yüzdesi / power percent
48  }
49}
Kodda readTemperature() funksiyası 16 ölçmənin ortalamasını alaraq küyü azaldır, NTC müqavimətini bölücü düsturundan (R = 10 kΩ · adc / (1023 − adc)) hesablayır və Beta tənliyi (B = 3950) ilə Selsi dərəcəsinə çevirir. SetOutputLimits(0, 255) çıxışı analogWrite diapazonunda saxlayır və inteqralın bu hədlərdən kənara çıxmasının qarşısını alır. SetSampleTime(500) PID-in yarım saniyədə bir hesablama aparmasını təmin edir; istilik yavaş dəyişən kəmiyyət olduğu üçün bu kifayətdir. Compute() yalnız nümunə götürmə vaxtı çatanda true qaytarır, buna görə loop() daxilində delay() istifadə etməməlisən. Serial porta yazılan üç dəyəri Tools menyusundakı Serial Plotter-də açsan, hədəfi, temperaturu və qızdırıcı gücünü faizlə eyni qrafikdə görər, tənzimləmənin təsirini anında izləyərsən. Soyutma edən sistemdə (məs. fanla soyutma) temperatur artdıqca çıxış da artmalıdır; bu halda DIRECT əvəzinə REVERSE istifadə et.
Kp, Ki və Kd necə tənzimlənir? Addım-addım
- Ki və Kd-ni sıfırla, Kp-ni kiçik dəyərdən (məs. 2) başlat və Serial Plotter-i aç.
- Kp-ni addım-addım iki qat artır; sistem hədəfə sürətlə yaxınlaşıb ətrafında daimi rəqs etməyə başlayanda dayan. Bu dəyərin təxminən yarısını Kp kimi istifadə et.
- Kd-ni əlavə et: kiçik dəyərdən başlayıb aşma və rəqs sönənə qədər artır. Çıxış titrəməyə və ya mühərrik cırıltı salmağa başlayırsa, Kd çoxdur və ya sensor küylüdür.
- Ki-ni ən sonda əlavə et: qalıcı xəta məqbul müddətdə bağlanana qədər yavaş-yavaş artır. Temperatur hədəf ətrafında yavaş və geniş dalğalar cızırsa, Ki-ni azalt.
- Təsirlə sına: hədəfi 5 °C dəyiş, qızdırıcıya üfür və ya robotu əlinlə yüngülcə itələ; sistemin nə qədər müddətdə və nə qədər aşma ilə özünə gəldiyini izlə.
- İstəsən başlanğıc nöqtəsi kimi Ziegler-Nichols üsulundan istifadə et: yalnız P ilə davamlı rəqsi başladan qazancı (Ku) və rəqs periodunu (Tu, saniyə ilə) ölç; Kp = 0,6·Ku, Ki = 1,2·Ku / Tu, Kd = 0,075·Ku·Tu dəyərləri ilə başla və incə tənzimləməni əllə apar.
| Əmsalı artıranda | Yüksəlmə müddəti | Aşma (overshoot) | Oturma müddəti | Qalıcı xəta |
|---|---|---|---|---|
| Kp | Qısalır | Artır | Az dəyişir | Azalır |
| Ki | Qısalır | Artır | Uzanır | Sıfırlanır |
| Kd | Az dəyişir | Azalır | Qısalır | Nəzəri olaraq təsir etmir |
Nümunə 2: Xətt izləyən robotda PID
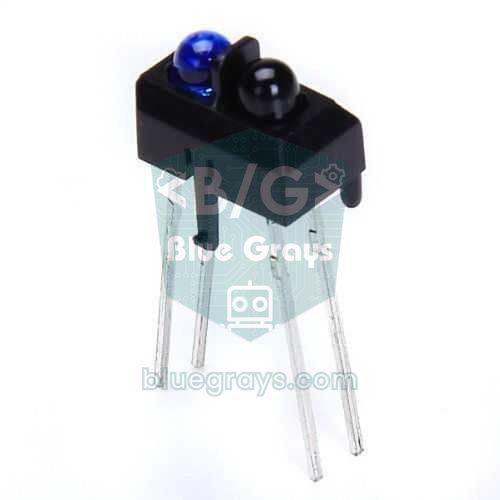
Xətt izləyən robotda məqsəd xəttin robotun tam ortasında qalmasıdır. Sola, ortaya və sağa yerləşdirilmiş üç analoq TCRT5000 sensorunun oxunuşlarından çəkili ortalama alaraq xəttin mövqeyini 0 (tam sol) ilə 2000 (tam sağ) arasında rəqəmə çeviririk; 1000 tam ortadır. Xəta mövqe ilə 1000 arasındakı fərqdir. PID-in yaratdığı düzəliş sol mühərrikin sürətinə əlavə edilir, sağ mühərrikin sürətindən çıxılır; beləliklə robot xəttə doğru yumşaq dönür. Sadə aç-bağla məntiqi ilə (xətt soldadırsa sola dön, sağdadırsa sağa dön) işləyən robotlar yırğalanaraq və yavaş irəliləyərkən, PID-li robot eyni pistdə daha yüksək sürətlə və hamar xətlə gedir. Bu nümunədə PID-i kitabxanasız, sıfırdan yazırıq; mühərriklər L298N sürücüsü ilə idarə olunur.
1const int SENSOR_PINS[3] = {A0, A1, A2};   // sol, orta, sağ / left, center, right
2
3const int ENA = 5, IN1 = 7, IN2 = 8;       // sol motor / left motor
4const int ENB = 6, IN3 = 9, IN4 = 10;      // sağ motor / right motor
5
6const int BASE_SPEED = 150;                // düz giderken hız / cruising speed
7float Kp = 0.1, Ki = 0.0, Kd = 0.004;      // robota göre ayarla / tune for your robot
8
9float lastError = 0;
10float integral = 0;
11int lastPosition = 1000;
12unsigned long lastTime = 0;
13
14int readPosition() {
15  long sum = 0, weighted = 0;
16  int maxValue = 0;
17  for (int i = 0; i < 3; i++) {
18    int v = analogRead(SENSOR_PINS[i]);    // siyah çizgi = yüksek değer / black line = high value
19    weighted += (long)v * i * 1000L;
20    sum += v;
21    if (v > maxValue) maxValue = v;
22  }
23  if (maxValue > 500) {                    // çizgi görülüyor / line is visible
24    lastPosition = weighted / sum;         // 0 sol, 1000 orta, 2000 sağ / 0 left, 1000 center, 2000 right
25  }
26  return lastPosition;                     // çizgi kaybolursa son konum / last position if line is lost
27}
28
29void setMotor(int en, int inA, int inB, int speed) {
30  speed = constrain(speed, -255, 255);
31  if (speed >= 0) {
32    digitalWrite(inA, HIGH);               // ileri / forward
33    digitalWrite(inB, LOW);
34  } else {
35    digitalWrite(inA, LOW);                // geri / backward
36    digitalWrite(inB, HIGH);
37    speed = -speed;
38  }
39  analogWrite(en, speed);
40}
41
42void setup() {
43  int pins[] = {ENA, IN1, IN2, ENB, IN3, IN4};
44  for (int i = 0; i < 6; i++) {
45    pinMode(pins[i], OUTPUT);
46  }
47  lastTime = millis();
48}
49
50void loop() {
51  unsigned long now = millis();
52  if (now - lastTime < 10) return;         // 10 ms örnekleme / 10 ms sampling
53  float dt = (now - lastTime) / 1000.0;    // saniye cinsinden / in seconds
54  lastTime = now;
55
56  float error = readPosition() - 1000;     // negatif = çizgi solda / negative = line on the left
57  integral += error * dt;
58  integral = constrain(integral, -500.0, 500.0);   // windup sınırı / windup limit
59  float derivative = (error - lastError) / dt;
60  lastError = error;
61
62  float correction = Kp * error + Ki * integral + Kd * derivative;
63  setMotor(ENA, IN1, IN2, (int)(BASE_SPEED + correction));
64  setMotor(ENB, IN3, IN4, (int)(BASE_SPEED - correction));
65}
Sensorlar A0, A1 və A2-yə, L298N-in ENA və ENB ucları D5 və D6 PWM pinlərinə, IN1–IN4 ucları isə D7, D8, D9 və D10-a qoşulub; ENA və ENB üzərindəki jumperləri çıxarmağı unutma. Dövr millis() ilə hər 10 ms-də bir işləyir; beləliklə dt sabit qalır və əmsallar ardıcıl davranır. Niyə delay() əvəzinə millis() istifadə etdiyimizi millis və delay yazısında tapa bilərsən. Xəta mənfidirsə, xətt soldadır: düzəliş mənfi olur, sol mühərrik yavaşıyır, sağ mühərrik sürətlənir və robot sola dönür. Xətanın böyüklüyü ən çoxu 1000 olduğu üçün Kp = 0.1 ən böyük xətada təxminən 100 PWM vahidlik düzəliş deməkdir. Törəmə saniyəyə görə hesablandığından Kd-nin 0.004 kimi kiçik görünməsi normaldır. Xətt izləyəndə Ki adətən sıfır və ya çox kiçik saxlanılır; inteqral yalnız robot daim bir istiqamətə sürüşürsə (məs. bir mühərrik digərindən zəifdirsə) faydalıdır. Öz sensorlarında ağ zəmində yüksək, qara xəttdə aşağı dəyər oxunursa, oxunuşu 1023 − v şəklində tərsinə çevir.
ESP32 və Raspberry Pi Pico ilə PID
PID_v1 kitabxanası saf C++ ilə yazıldığı üçün ESP32-də də olduğu kimi işləyir; NTC-ni GPIO 34-ə, MOSFET-in zatvor ucunu GPIO 25-ə qoşmağın kifayətdir. Fərqlər aparatdadır: ESP32-nin ADC-si 12 bitlidir (0–4095) və uc bölgələrdə xətti deyil; ölçülən gərginliyi 0,3–2,8 V aralığında saxlamaq nəticəni yaxşılaşdırır. PWM üçün analogWrite əvəzinə LEDC bölməsi istifadə olunur və bu API core 3.x ilə dəyişdiyi üçün kodda versiya yoxlaması var. Sürətli və ikinüvəli olduğu üçün ESP32 PID dövrünü işlədərkən eyni zamanda veb səhifədən yeni hədəf temperaturu da ala bilər.
1#include <PID_v1.h>
2
3const int NTC_PIN = 34;        // ADC1 girişi / ADC1 input
4const int HEATER_PIN = 25;     // MOSFET gate / MOSFET gate
5const int PWM_FREQ = 1000;     // 1 kHz PWM / 1 kHz PWM
6const int PWM_BITS = 8;        // 0-255 çözünürlük / 0-255 resolution
7
8double setpoint = 45.0, input = 0, output = 0;
9PID heaterPID(&input, &output, &setpoint, 20.0, 0.5, 10.0, DIRECT);
10
11float readTemperature() {
12  long sum = 0;
13  for (int i = 0; i < 16; i++) {
14    sum += analogRead(NTC_PIN);            // 12 bit: 0-4095 / 12-bit: 0-4095
15  }
16  double adc = constrain(sum / 16.0, 1.0, 4094.0);
17  double r = 10000.0 * adc / (4095.0 - adc);                     // NTC direnci / NTC resistance
18  return 1.0 / (1.0 / 298.15 + log(r / 10000.0) / 3950.0) - 273.15;
19}
20
21void setup() {
22  Serial.begin(115200);
23  analogReadResolution(12);
24#if ESP_ARDUINO_VERSION_MAJOR >= 3
25  ledcAttach(HEATER_PIN, PWM_FREQ, PWM_BITS);   // çekirdek 3.x / core 3.x
26#else
27  ledcSetup(0, PWM_FREQ, PWM_BITS);             // çekirdek 2.x, kanal 0 / core 2.x, channel 0
28  ledcAttachPin(HEATER_PIN, 0);
29#endif
30  input = readTemperature();
31  heaterPID.SetOutputLimits(0, 255);
32  heaterPID.SetSampleTime(500);
33  heaterPID.SetMode(AUTOMATIC);
34}
35
36void loop() {
37  input = readTemperature();
38  if (heaterPID.Compute()) {
39#if ESP_ARDUINO_VERSION_MAJOR >= 3
40    ledcWrite(HEATER_PIN, (uint32_t)output);    // pin ile yaz / write by pin
41#else
42    ledcWrite(0, (uint32_t)output);             // kanal ile yaz / write by channel
43#endif
44    Serial.printf("%.1f %.2f %.0f\n", setpoint, input, output / 255.0 * 100.0);
45  }
46}
Raspberry Pi Pico-da MicroPython üçün hazır PID modulu olmadığından alqoritmi kiçik sinif kimi yazırıq. Bu sinif Arduino kitabxanasının gördüyü üç mühüm işi təqlid edir: inteqralı çıxış hədləri daxilində saxlayır (anti-windup), törəməni ölçmədən alır və nümunə müddətini (dt) nəzərə alır. Pico-nun ADC-si read_u16() ilə 0–65535 aralığında dəyər qaytarır; PID çıxışı 0–255 aralığında hesablanıb 257-yə vurularaq duty_u16() üçün 16 bitə miqyaslanır. Beləliklə Arduino-da tapdığın Kp, Ki və Kd dəyərlərini Pico-da da eynilə istifadə edə bilərsən. NTC bölücüsü GP26-ya, MOSFET-in zatvor ucu GP15-ə qoşulub. MicroPython-a yenisənsə, MicroPython əsasları yazısı ilə başlaya bilərsən.
1from machine import ADC, Pin, PWM
2import math
3import time
4
5ntc = ADC(26)                     # GP26 = ADC0, NTC bölücüsü / NTC divider
6heater = PWM(Pin(15))             # MOSFET gate / MOSFET gate
7heater.freq(1000)                 # 1 kHz PWM / 1 kHz PWM
8
9R_FIXED = 10000                   # sabit direnç / fixed resistor
10R0 = 10000                        # NTC'nin 25 °C direnci / NTC resistance at 25 °C
11T0 = 298.15                       # 25 °C kelvin cinsinden / 25 °C in kelvin
12BETA = 3950                       # Beta katsayısı / beta coefficient
13SETPOINT = 45.0                   # hedef sıcaklık / target temperature
14
15def read_temp():
16    total = 0
17    for _ in range(16):
18        total += ntc.read_u16()   # 16 ölçüm ortalaması / average of 16 readings
19    adc = min(max(total / 16, 1), 65534)
20    r = R_FIXED * adc / (65535 - adc)
21    return 1 / (1 / T0 + math.log(r / R0) / BETA) - 273.15
22
23class PID:
24    def __init__(self, kp, ki, kd, out_min, out_max):
25        self.kp, self.ki, self.kd = kp, ki, kd
26        self.out_min, self.out_max = out_min, out_max
27        self.i_term = 0
28        self.last_input = None
29
30    def compute(self, setpoint, measurement, dt):
31        error = setpoint - measurement
32        self.i_term += self.ki * error * dt                               # biriken hata / accumulated error
33        self.i_term = min(max(self.i_term, self.out_min), self.out_max)  # integral sınırı / anti-windup
34        if self.last_input is None:
35            d_input = 0
36        else:
37            d_input = (measurement - self.last_input) / dt                # ölçümden türev / derivative on measurement
38        self.last_input = measurement
39        out = self.kp * error + self.i_term - self.kd * d_input
40        return min(max(out, self.out_min), self.out_max)
41
42pid = PID(20, 0.5, 10, 0, 255)    # Arduino ile aynı katsayılar / same gains as Arduino
43last = time.ticks_ms()
44
45while True:
46    now = time.ticks_ms()
47    if time.ticks_diff(now, last) >= 500:                                 # 500 ms örnekleme / 500 ms sampling
48        dt = time.ticks_diff(now, last) / 1000
49        last = now
50        temp = read_temp()
51        power = pid.compute(SETPOINT, temp, dt)
52        heater.duty_u16(int(power * 257))                                 # 0-255 -> 0-65535
53        print(SETPOINT, round(temp, 2), round(power))
PID idarəetmə ilə layihə ideyaları
- Dəqiq termostat: Arduino termostat layihəsində aç-bağla əvəzinə PID istifadə edərək inkubatoru və ya fermentasiya şkafını ±0,3 °C daxilində saxla.
- Temperatura görə fan sürəti: Fan idarəsi layihəsində fanı REVERSE istiqamətli PID ilə sürərək səssiz və sabit soyutma əldə et.
- Sürətli xətt izləyən robot: Xətt izləyən robot layihəsinə 5 sensor və PID əlavə edərək yarış sürətinə çıx.
- Özünü balanslaşdıran robot: MPU-6050 ilə meyl bucağını ölçüb iki təkərli robotu dik saxla; PID-in ən öyrədici tətbiqlərindən biridir.
- Günəş izləmə sistemi: Günəş izləmə layihəsində iki LDR arasındakı fərqi xəta kimi istifadə edib paneli yumşaq fırlat.
- Lehim stansiyası və ya mini soba: MAX6675 termokupl ilə yüksək temperaturları ölçüb qızdırıcını PID ilə sür.
- Sabit sürətli mühərrik: Enkoderli reduktorlu DC mühərrikin sürətini yük dəyişsə belə hədəfdə saxla.
Tez-tez edilən səhvlər və həlləri
| Əlamət | Ehtimal olunan səbəb | Həll |
|---|---|---|
| Sistem hədəf ətrafında daim və sürətlə rəqs edir | Kp çox yüksəkdir və ya Kd kifayət deyil | Kp-ni 30–50% azalt, Kd-ni bir az artır |
| Hədəfə heç çatmır, bir neçə dərəcə aşağıda qalır | Ki sıfırdır və ya çox kiçikdir | Ki-ni yavaş-yavaş artır; qızdırıcının gücünün kifayət etdiyini yoxla |
| Qızmanın sonunda böyük və uzun davam edən aşma | İnteqralın yığılması (windup) | SetOutputLimits ilə çıxışı məhdudlaşdır, inteqralı məhdudlaşdır, Ki-ni azalt |
| Çıxış titrəyir, mühərrik cırıldayır | Küylü sensor və yüksək Kd | Ölçməni ortala və ya filtrlə, Kd-ni azalt |
| Temperatur artdıqca çıxış da artır | İdarəetmə istiqaməti tərsdir | Soyutmada REVERSE istifadə et və ya xətanın işarəsini çevir |
| Eyni əmsallar bəzən yaxşı, bəzən pis işləyir | Qeyri-bərabər nümunə götürmə, loop daxilində delay() | millis() ilə sabit dt istifadə et, delay()-dən çəkin |
| Qızdırıcı həmişə tam gücdədir, amma temperatur qalxmır | Aparat kifayət deyil (güc, izolyasiya, MOSFET) | PID aparat çatışmazlığını kompensasiya edə bilməz; gücü və qoşulmaları yoxla |
PID idarəetmə ölç-müqayisə et-düzəlt dövrünü üç sadə ideya ilə birləşdirən və hobbi layihələrindən sənaye sobalarına qədər hər yerdə istifadə olunan üsuldur. Əvvəlcə aç-bağla idarəetmənin hədlərini gör, sonra P ilə başla, D ilə əyləc et və I ilə qalıcı xətanı bağla; Serial Plotter-dəki qrafik hər addımda sənə yol göstərəcək. BlueGrays tətbiqində NTC ilə temperatur ölçmə, TCRT5000 ilə zəmin aşkarlama, L298N-li robot maşın və potensiometrlə PWM idarəsi kimi bu yazıdakı hissələrdən istifadə edən layihələrə dövrə sxemləri və kodları ilə addım-addım baxa, PID-i öz layihənə əlavə etməyə oradan başlaya bilərsən.
Tez-tez verilən suallar
PID idarəetmə nədir, sadə desək nəyə yarayır?
PID idarəetmə ölçülən dəyəri hədəf dəyərdə saxlamaq üçün xətanı fasiləsiz hesablayan və çıxışı buna görə tənzimləyən əks əlaqə üsuludur. Mütənasib hədd indiki xətaya, inteqral hədd yığılan xətaya, törəmə hədd isə xətanın dəyişmə sürətinə reaksiya verir. Temperatur, mühərrik sürəti, mövqe və balans idarəsində aç-bağla üsuluna görə daha sabit və dəqiq nəticə verir.
Kp, Ki və Kd dəyərləri necə tapılır?
Ən praktik yol əllə tənzimləmədir: Ki və Kd-ni sıfırla, sistem rəqs edənə qədər Kp-ni artır və yarısına endir, aşmanı sakitləşdirmək üçün Kd əlavə et, qalıcı xətanı bağlamaq üçün ən sonda Ki əlavə et. Ziegler-Nichols üsulu yaxşı başlanğıc nöqtəsi verir, amma incə tənzimləmə demək olar ki, həmişə əllə aparılır. Dəyərlər sistemə xasdır; başqa layihədən köçürülmüş əmsallar sənin dövrəndə işləməyə bilər.
PID ilə aç-bağla idarəetmə arasında fərq nədir?
Aç-bağla idarəetmə çıxışı yalnız tam açıq və ya tam bağlı edir; buna görə hədəf ətrafında daimi rəqs və aşma yaranır. PID isə çıxışı pilləli tənzimləyir, hədəfə yaxınlaşanda gücü əvvəlcədən azaldır və qalıcı xətanı inteqral həddi ilə silir. Aç-bağla daha sadə və ucuzdur, PID daha dəqiqdir, amma tənzimləmə tələb edir.
Arduino PID kitabxanası hansıdır, necə quraşdırılır?
Ən geniş yayılanı Brett Beauregard-ın PID kitabxanasıdır (PID_v1). Arduino IDE-də Library Manager-də "PID" axtarıb quraşdıra, koduna PID_v1.h başlıq faylını əlavə edərək istifadə edə bilərsən. Kitabxana nümunə müddətini, çıxışın məhdudlaşdırılmasını və inteqralın yığılmasından qorunmanı özü idarə edir.
İnteqral windup nədir, necə qarşısı alınır?
İnteqral windup çıxış artıq həddə olanda (məs. qızdırıcı tam gücdə olanda) xətanın inteqralda yığılmağa davam etməsidir. Hədəfə çatanda bu yığılmış dəyər üzündən sistem hədəfi uzun müddət aşır. Qarşısını almaq üçün inteqralı çıxış hədləri daxilində saxlamaq lazımdır; Arduino PID kitabxanasında SetOutputLimits bunu avtomatik edir.
Rele ilə PID idarəetmə etmək olarmı?
Bəli, zaman mütənasibliyi (time proportioning) üsulu ilə etmək olar: məsələn, 5 saniyəlik pəncərədə PID çıxışı 40% isə rele 2 saniyə açıq, 3 saniyə bağlı saxlanılır. Mexaniki relelər tez-tez açılıb-bağlananda tez aşındığı üçün bu iş üçün bərk cisim releləri (SSR) daha uyğundur. Qızdırıcı kimi yavaş reaksiya verən sistemlərdə bu üsul PWM qədər yaxşı nəticə verir.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
DHT11 ilə temperatur və rütubət
Otağın neçə dərəcədir, hava rütubətlidir, yoxsa quru? DHT11 sensoru temperaturu və rütubəti ölçür, Arduino da bu dəyərləri iki sətirlik LCD ekrana yazır və bir neçə saniyədən bir yeniləyir.

HC-SR04 ilə məsafə ölçmə (Serial ekran)
Yarasalar qaranlıqda yolunu necə tapırsa, HC-SR04 sensoru da elə işləyir: eşidə bilmədiyin bir səs göndərir, əks-sədasını dinləyir və qarşısındakı cismin nə qədər uzaqda olduğunu ölçür.

NTC və 2x16 LCD ekranla temperatur ölçümü
Mühitin temperaturunu kiçik muncuğa bənzəyən sensorla ölç. NTC adlı bu hissə qızdıqca elektriki daha asan keçirir; Arduino bu dəyişikliyi oxuyub düsturla Selsi dərəcəsinə çevirir və iki sətirlik LCD…

TCRT5000 ilə qara-ağ zəmin aşkarlanması
Xətt izləyən robotların gözü olan kiçik bir sensorla zəminin qara, yoxsa ağ olduğunu müəyyən edirsən.

TCRT5000 ilə əksolunma (yaxınlıq) oxumaq
Görünməz işıq göndərib əksini ölçən kiçik sensorla qarşındakı səthi aşkar edirsən.

Maneədən qaçan robot
Öz yolunu tapan ağıllı nəqliyyat vasitəsi düzəltməyə nə deyirsən? Maneədən qaçan robot, qarşısındakı ultrasəs sensoru sayəsində ətrafını daim skan edir.

L298N ilə Bluetooth idarəli maşın
Telefonunu pultə çevirib öz robot maşınını sür. Arduino, Bluetooth modulu vasitəsilə telefondakı idarəetmə tətbiqindən gələn əmrləri alır və mühərrik sürücüsü ilə təkərləri fırladır; maşın irəli…

ESP32 potensiometr ilə LED parlaqlığı (analoq → PWM)
Bu layihədə potensiometrlə LED parlaqlığını analoq olaraq idarə edirik. ESP32-nin ADC pini potensiometrdən gələn 0-3.3V gərginliyi oxuyur, sonra bu dəyər PWM (Pulse Width Modulation) siqnalına çevrilərək LED-ə göndərilir. Beləliklə potensiometri çevirdikcə LED pilləli şəkildə parlayır və sönür. Arduino Core 3.0+ ilə analogWrite() birbaşa istifadə oluna bilər; ESP32-S2/S3-də ADC dəqiqliyi 12-bitə sabitlənir.