
¿Qué es un motor paso a paso? Giro preciso con el 28BYJ-48 y el ULN2003 en Arduino
¿Cómo funciona un motor paso a paso? Conexión del 28BYJ-48 y del controlador ULN2003, pasos por vuelta (2048), librerías Stepper y AccelStepper, girar a un ángulo, NEMA 17 con A4988 y uso con ESP32 y Pico.
Un motor paso a paso divide su giro en pasos pequeños e iguales. Con cada orden gira un ángulo fijo, así que sabes exactamente dónde se ha parado el motor sin necesidad de ningún sensor. Las impresoras 3D, las máquinas CNC, los deslizadores de cámara y las cortinas automáticas usan motores paso a paso por esa precisión. La forma más barata de empezar con Arduino es el motor 28BYJ-48 y la placa controladora ULN2003 que se vende con él.
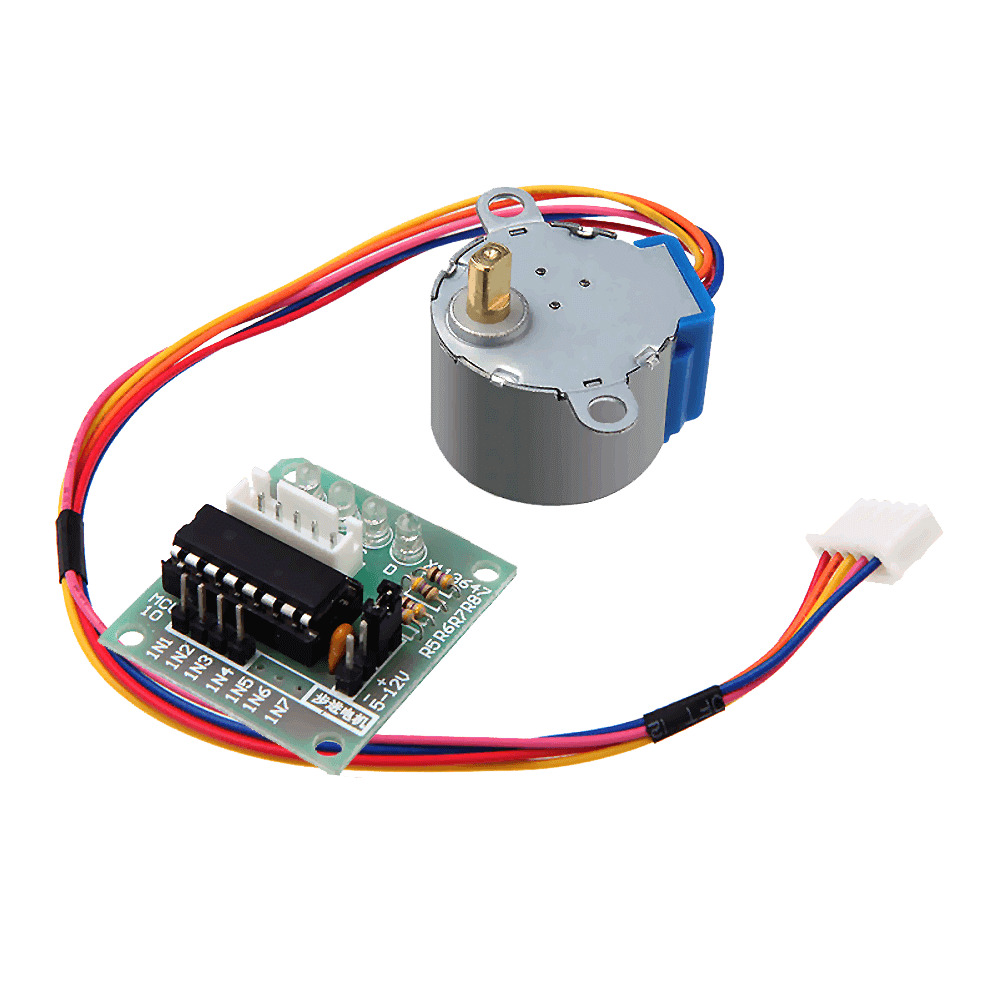
¿Cómo funciona un motor paso a paso?
Dentro del motor hay varias bobinas colocadas alrededor de un rotor magnético dentado. Al alimentar las bobinas en un orden concreto, el rotor es atraído cada vez hacia la bobina más cercana y avanza un paso. Si la secuencia va rápido, el motor gira rápido; si va despacio, gira despacio; si la inviertes, gira al revés. Como el motor cuenta cada paso, su posición se conoce, pero si se sobrecarga puede saltarse pasos sin darse cuenta.
¿Motor paso a paso, servo o motor DC?
| Característica | Motor DC | Servomotor | Motor paso a paso |
|---|---|---|---|
| Movimiento | Gira de forma continua | Va a un ángulo (normalmente 0–180°) | Vueltas ilimitadas, paso a paso |
| Información de posición | No | Sí (realimentación interna) | Se conoce contando pasos |
| Velocidad | Muy rápida | Media | Baja–media |
| Par a baja velocidad | Bajo | Medio | Alto |
| Uso típico | Ruedas, ventiladores, bombas | Brazos robot, cerraduras, dirección | Impresoras 3D, CNC, deslizadores, relojes |
Si basta con ir a un ángulo y quedarse ahí, un servo es más sencillo; tienes los detalles en ¿Qué es un servomotor? Si necesitas giro rápido y continuo, encaja mejor un motor DC con un controlador de motores L298N. Para tareas que exigen dar varias vueltas y conocer la posición, el motor paso a paso no tiene rival.
Características técnicas del 28BYJ-48
| Característica | Valor |
|---|---|
| Tipo | Motor paso a paso unipolar de 4 fases |
| Tensión de trabajo | 5 V DC |
| Reducción interna | Aproximadamente 1:64 |
| Pasos por vuelta | 2048 (paso completo), 4096 (medio paso) |
| Ángulo de paso | Unos 0,18° (paso completo) |
| Consumo | Unos 200–250 mA |
| Velocidad máxima | Unas 10–15 rpm |
| Cables | 5 (el rojo es el común) |
Conexión del controlador ULN2003
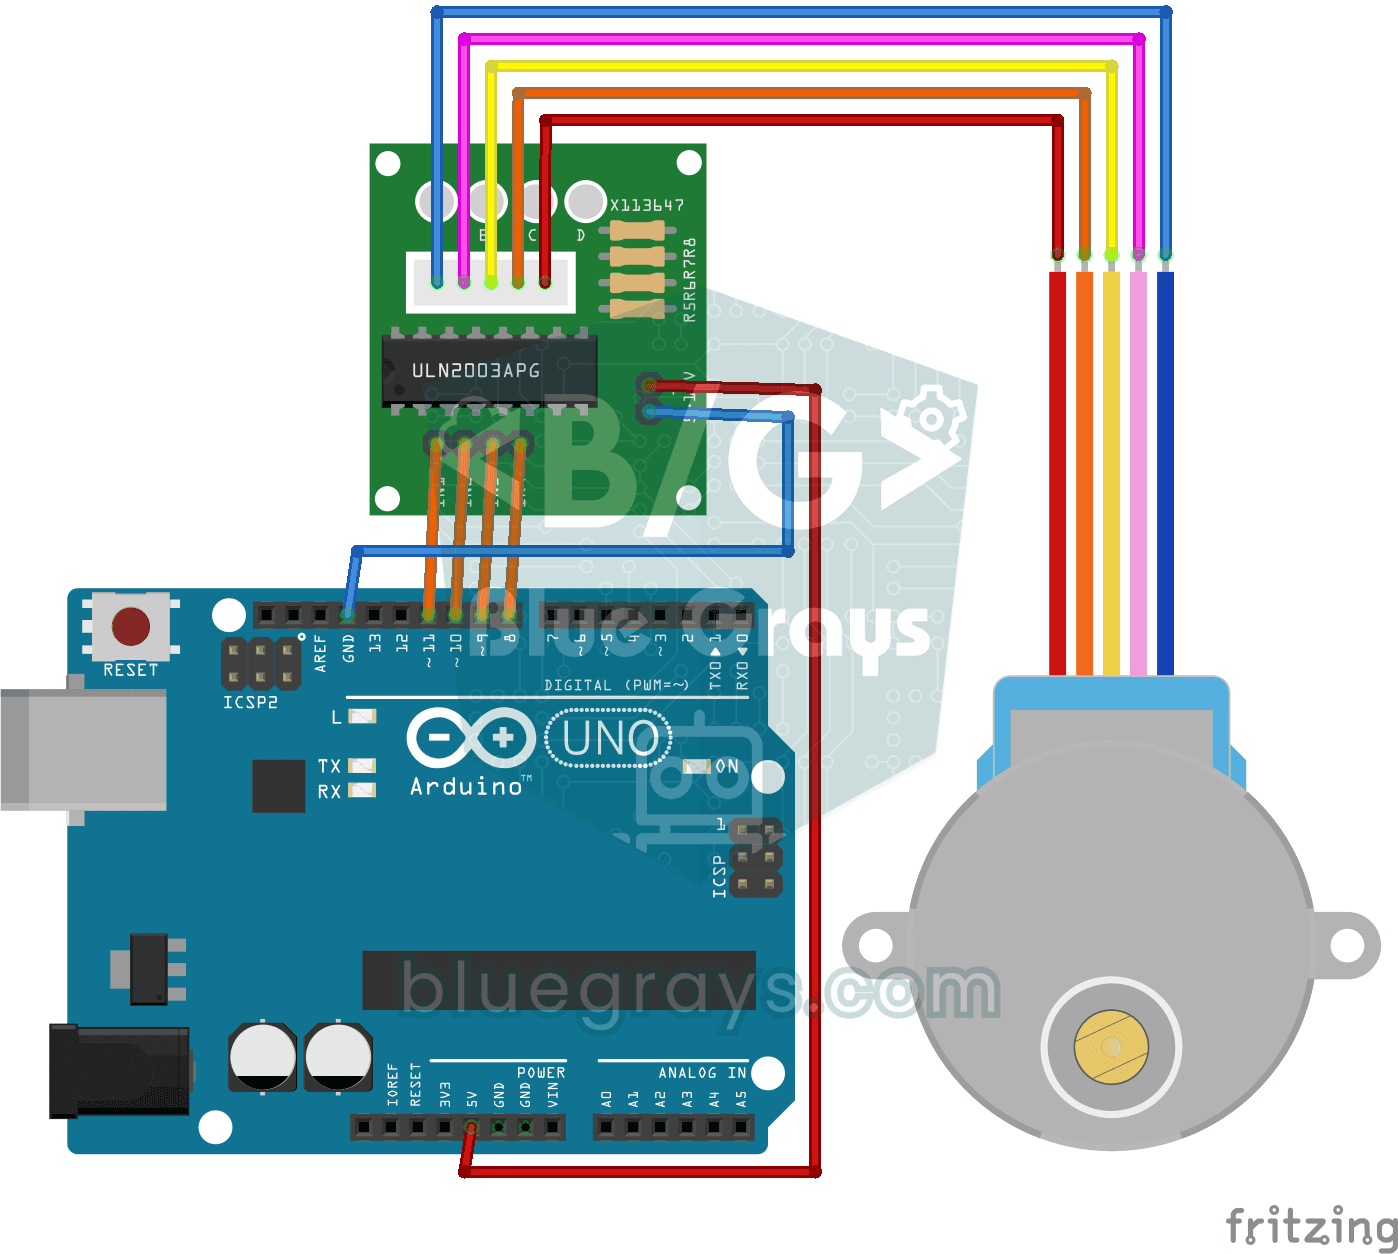
El conector de 5 cables del motor solo entra en la placa ULN2003 en una posición, así que no puedes equivocarte. Conecta los pines IN1–IN4 de la placa a los pines 8–11 del Arduino, y los terminales + y – a una alimentación de 5 V. El ULN2003 es una matriz de transistores Darlington que amplifica la pequeña señal del pin del Arduino hasta la corriente que necesita la bobina, y los cuatro LED de la placa muestran cómo se activan las bobinas por turnos.
| Pin del ULN2003 | Arduino Uno |
|---|---|
| IN1 | D8 |
| IN2 | D9 |
| IN3 | D10 |
| IN4 | D11 |
| + (5–12 V) | 5 V externos (para un solo motor sirve el pin 5V del Uno) |
| – (GND) | GND (común con el Arduino) |
Primer giro con la librería Stepper
La librería Stepper viene con el Arduino IDE y no hay que instalar nada. Lo único que hay que vigilar es el orden de los pines: para el 28BYJ-48 el objeto se declara en el orden 8, 10, 9, 11 (IN1, IN3, IN2, IN4). Si escribes 8, 9, 10, 11, el motor vibra en el sitio en lugar de girar; es el error más común.
1#include <Stepper.h>
2
3const int STEPS_PER_REV = 2048;                  // 28BYJ-48 tam tur / full revolution
4Stepper motor(STEPS_PER_REV, 8, 10, 9, 11);      // sıra: IN1, IN3, IN2, IN4 / order: IN1, IN3, IN2, IN4
5
6void setup() {
7  motor.setSpeed(10);                            // devir/dakika, en fazla ~15 / RPM, max ~15
8}
9
10void loop() {
11  motor.step(STEPS_PER_REV);        // bir yönde tam tur / one full turn
12  delay(1000);
13  motor.step(-STEPS_PER_REV / 2);   // ters yönde yarım tur / half a turn back
14  delay(1000);
15}Control de posición con un potenciómetro
Si guardas la posición actual del motor en una variable, puedes llevarlo al punto que quieras. El código siguiente convierte la posición del potenciómetro en 0–2048 pasos y el motor va al mismo punto, como si siguiera la rueda. Una tolerancia de 10 pasos ignora las pequeñas oscilaciones. La conexión del potenciómetro está en ¿Qué es un potenciómetro?
1#include <Stepper.h>
2
3Stepper motor(2048, 8, 10, 9, 11);
4int position = 0;                                    // şu anki adım / current step
5
6void setup() {
7  motor.setSpeed(12);
8}
9
10void loop() {
11  int target = map(analogRead(A0), 0, 1023, 0, 2048);  // potansiyometre → hedef / pot → target
12  if (abs(target - position) > 10) {                 // küçük titreşimleri yok say / ignore jitter
13    motor.step(target - position);
14    position = target;
15  }
16}
AccelStepper: aceleración suave sin bloquear el programa
La orden step() de la librería Stepper detiene el programa hasta que termina el giro; mientras tanto no puedes leer botones ni actualizar una pantalla. AccelStepper, que puedes instalar desde el Gestor de librerías, mueve el motor paso a paso en segundo plano y añade aceleración y frenado para evitar arranques bruscos. Para el 28BYJ-48 se usa el modo de medio paso (HALF4WIRE), en el que una vuelta son 4096 pasos:
1#include <AccelStepper.h>
2
3// 28BYJ-48 + ULN2003, yarım adım: tur başına 4096 / half-step: 4096 per turn
4AccelStepper motor(AccelStepper::HALF4WIRE, 8, 10, 9, 11);
5
6void setup() {
7  motor.setMaxSpeed(1000);      // adım/saniye / steps per second
8  motor.setAcceleration(400);   // adım/saniye² / steps per second²
9  motor.moveTo(4096);           // bir tur ileri / one turn forward
10}
11
12void loop() {
13  if (motor.distanceToGo() == 0) {
14    motor.moveTo(-motor.currentPosition());   // geri dön / go back
15  }
16  motor.run();                  // her döngüde çağır, bekletmez / call every loop, non-blocking
17}
Motores más potentes: NEMA 17 y A4988
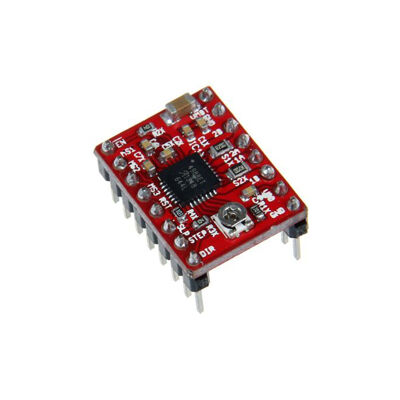
Para tareas que exigen fuerza, como las impresoras 3D y las máquinas CNC, se usan motores paso a paso bipolares como el NEMA 17. Dan 200 pasos por vuelta (1,8°) y son mucho más fuertes que el 28BYJ-48. Se manejan con controladores como el A4988 o el DRV8825: por cada pulso en STEP el motor avanza un paso, y el pin DIR fija el sentido. El controlador se alimenta con 8–35 V y, con el micropaso, divide cada paso hasta en 16 para un movimiento más suave.
1const int STEP_PIN = 3;
2const int DIR_PIN = 4;
3
4void setup() {
5  pinMode(STEP_PIN, OUTPUT);
6  pinMode(DIR_PIN, OUTPUT);
7}
8
9void loop() {
10  digitalWrite(DIR_PIN, HIGH);          // yön / direction
11  for (int i = 0; i < 200; i++) {       // NEMA 17'de 200 adım = 1 tur / 200 steps = 1 turn
12    digitalWrite(STEP_PIN, HIGH);
13    delayMicroseconds(800);             // küçüldükçe hız artar / smaller = faster
14    digitalWrite(STEP_PIN, LOW);
15    delayMicroseconds(800);
16  }
17  delay(1000);
18}Motor paso a paso con el ESP32 y la Raspberry Pi Pico
Las entradas del ULN2003 funcionan sin problemas con señales de 3,3 V; aun así, alimenta el motor aparte con 5 V. En el ESP32 la librería AccelStepper funciona tal cual; usa pines fuera de 6–11 y 34–39, por ejemplo GPIO 19, 18, 5 y 17. En la Pico con MicroPython, haces girar el motor escribiendo por turnos la secuencia de medio paso en los cuatro pines:
1from machine import Pin
2import time
3
4pins = [Pin(n, Pin.OUT) for n in (2, 3, 4, 5)]      # IN1–IN4 → GP2–GP5
5SEQ = [[1,0,0,0],[1,1,0,0],[0,1,0,0],[0,1,1,0],
6       [0,0,1,0],[0,0,1,1],[0,0,0,1],[1,0,0,1]]    # yarım adım dizisi / half-step sequence
7
8def rotate(steps, delay_ms=2):
9    direction = 1 if steps > 0 else -1
10    for i in range(abs(steps)):
11        for pin, value in zip(pins, SEQ[(i * direction) % 8]):
12            pin.value(value)
13        time.sleep_ms(delay_ms)
14    for pin in pins:
15        pin.value(0)                                   # bobinleri bırak / release coils
16
17rotate(4096)        # bir tur / one turn (half-step)
18rotate(-1024)       # çeyrek tur geri / quarter turn back
Ideas de proyectos con motores paso a paso
- Reloj analógico: un reloj de mesa cuyas agujas de horas y minutos giran con motores paso a paso.
- Deslizador de cámara: un raíl que mueve la cámara muy despacio para hacer timelapse.
- Comedero automático para peces: un mecanismo que gira su depósito dos veces al día para soltar comida.
- Panel que sigue al sol: orienta un panel hacia la zona más luminosa con dos sensores de luz; para la parte de luz, mira Sensor de luz LDR.
- Plato giratorio: un plato que gira un objeto en ángulos iguales para fotos de producto o escaneo 3D.
- Cortina automática: un motor que abre y cierra la cortina enrollando su cuerda y recuerda su posición.
Errores comunes y cómo solucionarlos
- El motor vibra pero no gira: el orden de pines en la librería Stepper es incorrecto; escribe 8, 10, 9, 11 en lugar de 8, 9, 10, 11.
- El motor se salta pasos: la velocidad es demasiado alta o la carga demasiado pesada; mantén el 28BYJ-48 por debajo de 15 rpm y añade aceleración con AccelStepper.
- El Arduino se reinicia: la alimentación no es suficiente; alimenta el motor con una fuente externa de 5 V y une las tierras.
- El motor se calienta parado: las bobinas siguen alimentadas; pon los cuatro pines en LOW al acabar el movimiento.
- No cuadra el número de vueltas: en paso completo hay 2048 pasos y en medio paso 4096, mientras que un NEMA 17 tiene 200. No confundas el modo ni el motor.
- Con el A4988 el motor no gira: el límite de corriente está demasiado bajo, falta la alimentación del motor o los pines RESET y SLEEP no están unidos.
Un motor paso a paso es la forma más sencilla de decir «gira exactamente esto», y es la base de máquinas como las fresadoras CNC y las impresoras 3D. En la app BlueGrays encontrarás proyectos de uso del 28BYJ-48 y de cómo hacer un servo de 360 grados con un motor paso a paso, paso a paso con esquemas y código.
Preguntas frecuentes
¿Cuántos pasos da el 28BYJ-48 por vuelta?
Unos 2048 en modo de paso completo y unos 4096 en medio paso. Como la reducción interna no es exactamente 1:64, en giros muy largos puede acumularse una pequeña desviación; en trabajos precisos conviene poner a cero la posición de vez en cuando con un final de carrera.
¿Por qué mi motor paso a paso vibra pero no gira?
La causa más habitual es alimentar las bobinas en un orden equivocado. En la librería Stepper de Arduino, los pines del 28BYJ-48 deben escribirse en el orden 8, 10, 9, 11 (IN1, IN3, IN2, IN4). El motor también puede vibrar en lugar de girar si la velocidad es demasiado alta o la alimentación es floja.
¿Puedo alimentar el ULN2003 desde el pin 5V del Arduino?
Para un solo 28BYJ-48 normalmente sí; el motor consume unos 240 mA y el USB lo aguanta. Con dos motores, servos u otras cargas, el regulador y el puerto USB del Arduino van al límite; en ese caso usa una fuente externa de 5 V y une las tierras.
¿Cómo sabe un motor paso a paso su posición?
Un motor paso a paso no mide su posición: la conoce contando los pasos dados. Por eso conviene llevarlo al arrancar a un punto de referencia (por ejemplo, un final de carrera) para ponerlo a cero, y evitar que se salte pasos por sobrecarga o velocidad excesiva.
¿Uso un motor paso a paso o un servomotor?
Si basta con ir a un ángulo entre 0 y 180 grados y mantenerlo, un servo es más sencillo y lleva su controlador dentro. Para tareas que exigen varias vueltas, mucho par a baja velocidad o un posicionamiento muy preciso, elige un motor paso a paso.
¿Qué diferencia hay entre el 28BYJ-48 y el NEMA 17?
El 28BYJ-48 es un motor pequeño y barato de 5 V que, gracias a su reductora, gira despacio pero con precisión. El NEMA 17 es un motor bipolar mucho más fuerte y rápido, de 200 pasos por vuelta, que necesita un controlador como el A4988 y una alimentación de 12–24 V. El 28BYJ-48 es para proyectos de afición y el NEMA 17, para máquinas como impresoras 3D y fresadoras CNC.
Proyectos para hacer después de leer esto
Ver todos los proyectos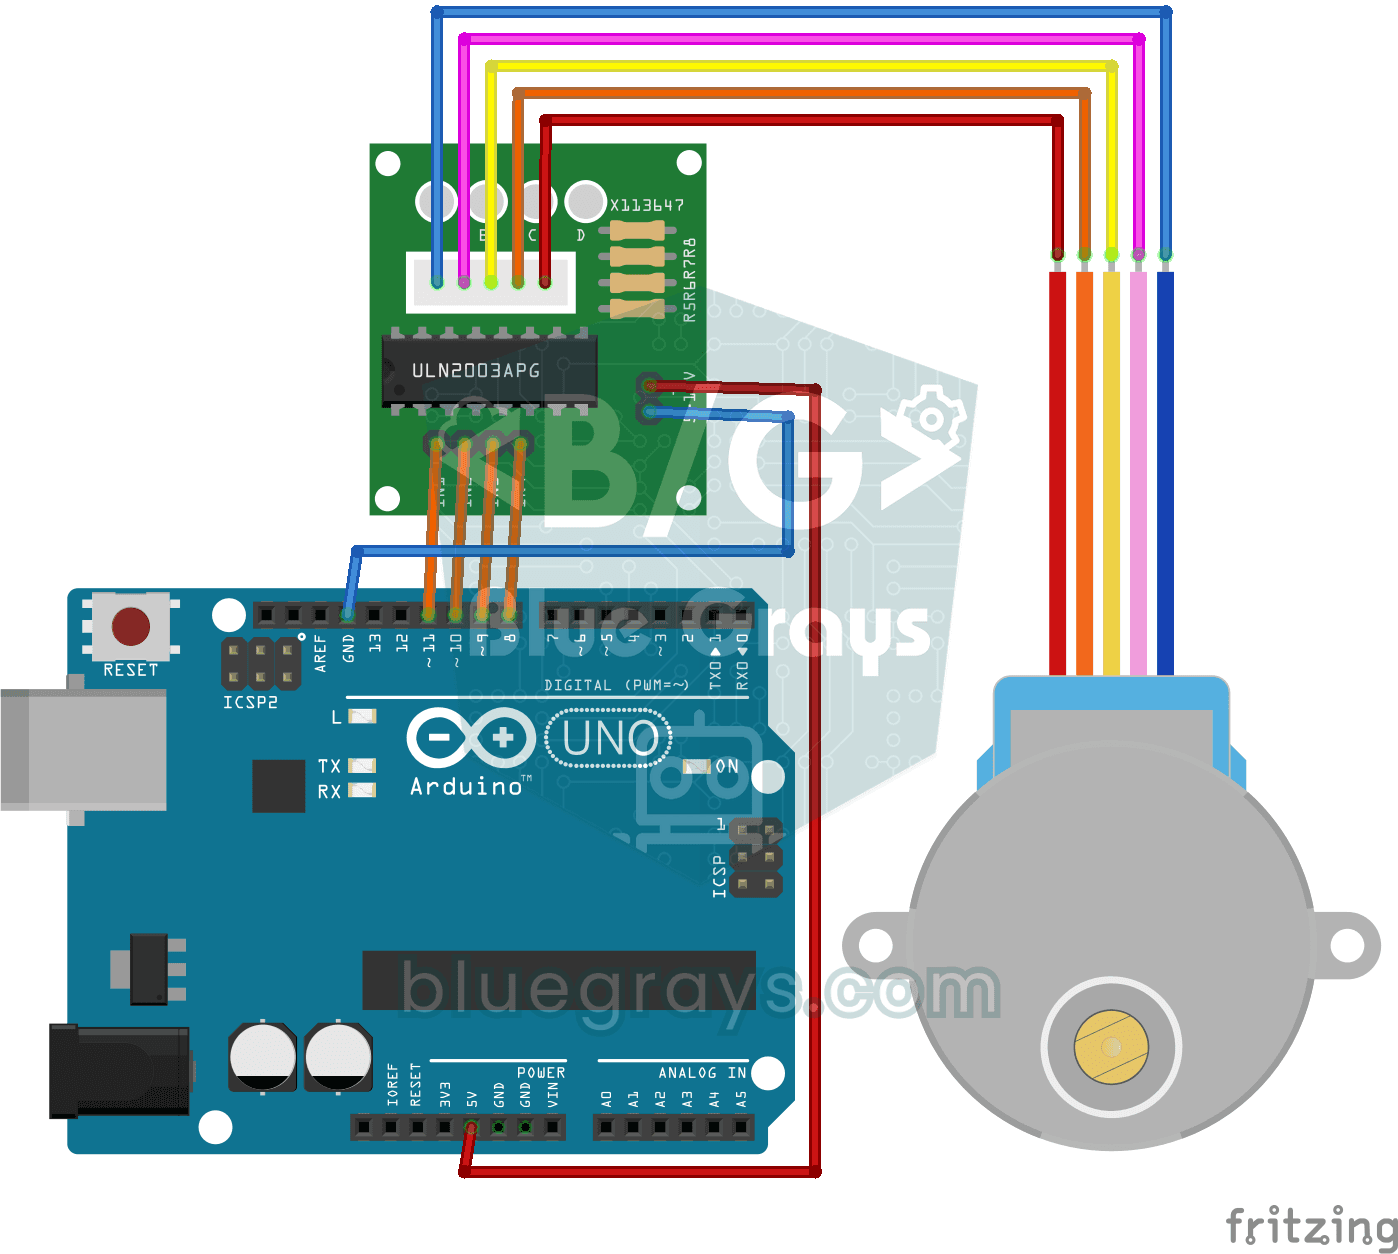
Uso del motor paso a paso
Proyecto básico que hace girar un motor paso a paso 28BYJ-48 en el sentido de las agujas del reloj y en sentido contrario a las agujas del reloj una vuelta completa con una placa controladora ULN2003A
Construcción de servomotor de 360 grados a partir de motor paso a paso
Proyecto de control tipo servo que puede posicionar el motor paso a paso en ciertos ángulos (0°-360°) y calcular grados por paso. Enseña cálculo preciso de ángulos y lógica de seguimiento de posición.

Servocontrol con joystick
Proyecto Pan-tilt que controla independientemente dos servomotores en los ejes X e Y con módulo joystick. Enseña la lógica de integración joystick-servo y seguimiento de posición.

Servomotor ESP32 (control mediante potenciómetro)
En este proyecto controlamos un servomotor SG90 mediante un potenciómetro. Ajustamos el ángulo del servo asignando el valor analógico leído en el potenciómetro al rango de 0 a 180 grados. Gracias a la biblioteca ESP32Servo, cualquier GPIO del ESP32 puede generar una señal PWM. Este es un método de control básico para brazos robóticos, cardanes de cámara y mecanismos de puertas automáticas.

Coche controlado por Bluetooth con L298N
Proyecto de coche robot 2WD (dos motores, cuatro ruedas) que se puede controlar desde el teléfono con Arduino y el módulo Bluetooth HC-05. Un total de cuatro ruedas se accionan simultáneamente mediant

Robot para evitar obstáculos
¿Qué le parece construir un vehículo inteligente que encuentre su propio camino? El Robot Evitador de Obstáculos explora constantemente su entorno gracias al sensor ultrasónico que lleva delante. Cuan
Control Led con Joystick
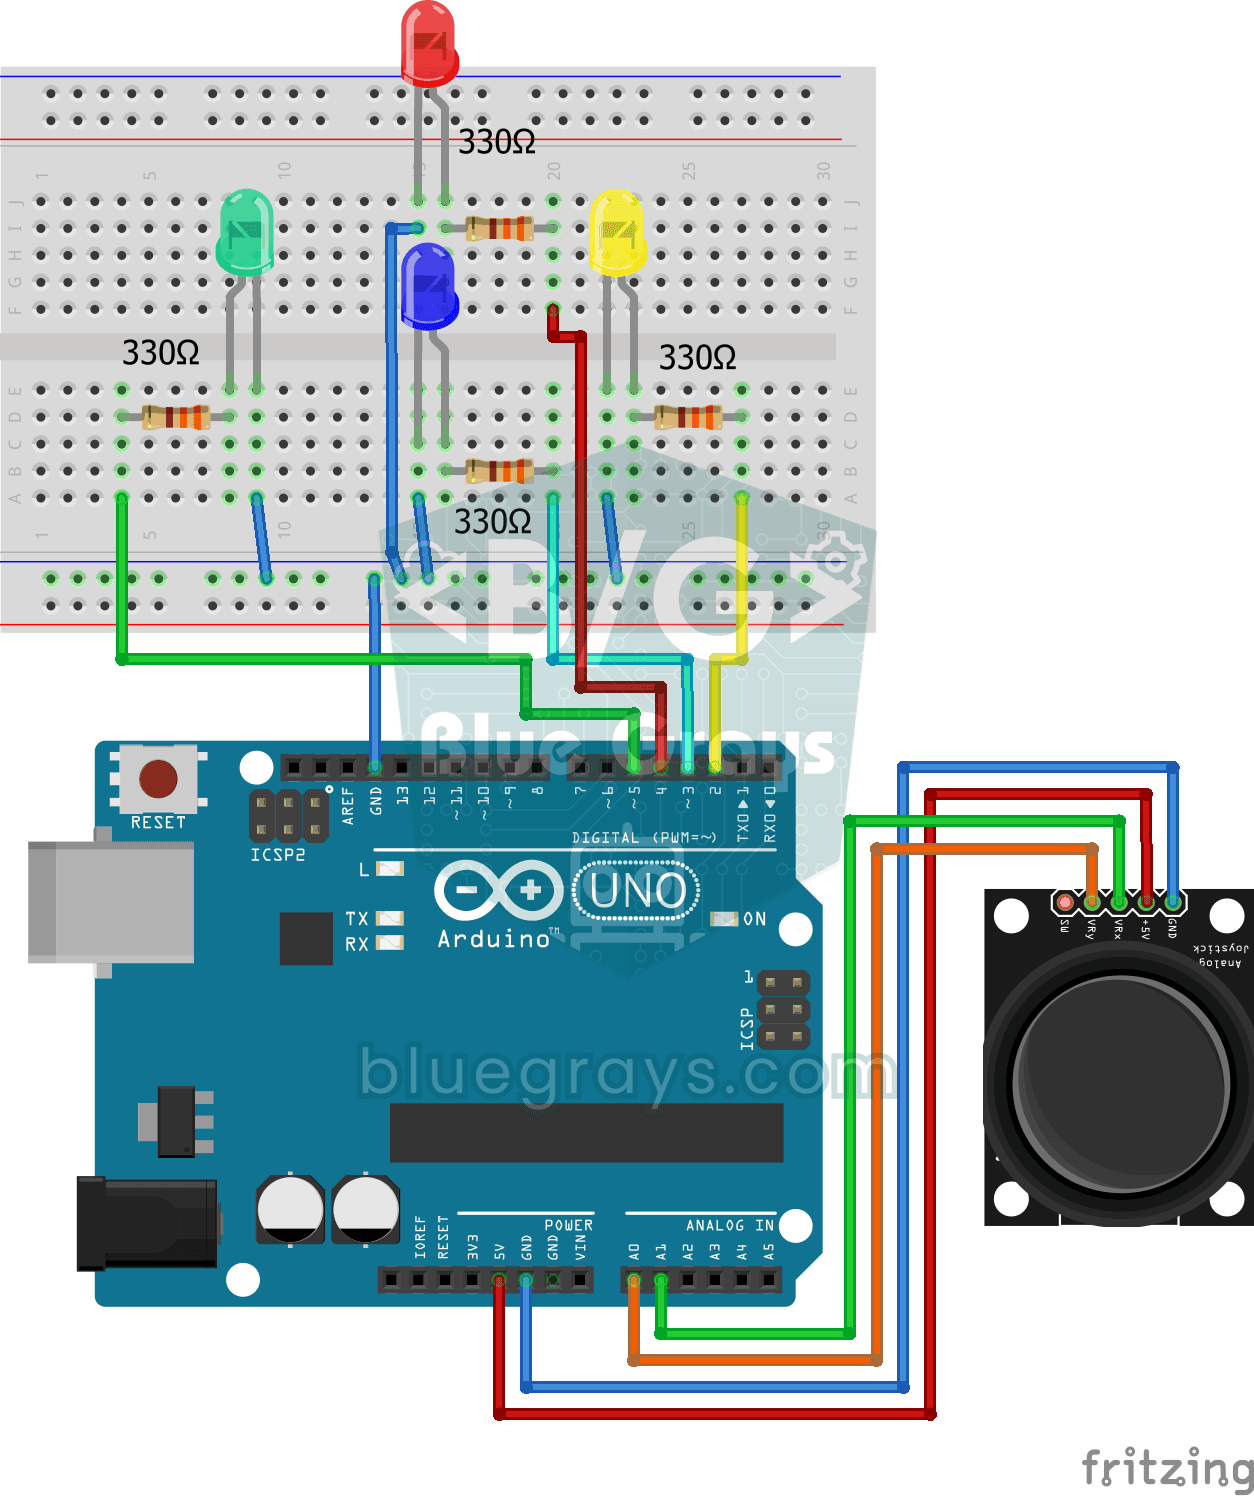
Proyecto de control que enciende LEDs en 4 direcciones diferentes según los valores de los ejes X e Y del módulo joystick. Enseña la lectura analógica del joystick y la lógica de detección de direcció

Sensor de aparcamiento ESP32 (HC-SR04 + barra de 5 LED + zumbador + OLED)
¡La versión ESP32 del sensor de aparcamiento para coches! Medimos la distancia al objeto que hay delante mediante el sensor ultrasónico HC-SR04. A medida que la distancia disminuye, la barra de 5 LED se va llenando (verde → amarillo → rojo) y la frecuencia de los pitidos del zumbador se acorta. Cuando se acerca demasiado (menos de 10 cm), suena una alarma continua y se encienden todos los LED. En la pantalla OLED SSD1306 se muestra, en letra grande, el valor actual en centímetros, un mensaje de
Más artículos
Aprende cómo gira un motor paso a paso, a conectar el 28BYJ-48 a Arduino con un ULN2003, llevarlo a cualquier ángulo, acelerar con suavidad con AccelStepper y dar el salto a los potentes motores NEMA 17.