
Détecteur de métaux Arduino : bobine, oscillateur LC et code
Détecteur de métaux Arduino : bobiner la bobine, oscillateur LC, mesure de fréquence, buzzer, tableau des spires, effet du sol et code Uno et ESP32.

Un détecteur de métaux Arduino se fabrique en un après-midi avec une bobine de recherche, un circuit intégré bon marché et quelques composants passifs, et il apprend énormément de choses. La bobine fait partie d'un oscillateur LC ; quand un métal s'en approche, son inductance change, la fréquence de l'oscillateur se décale, et l'Arduino mesure ce décalage pour le transformer en son grâce à un buzzer. Un tel détecteur repère une pièce à quelques centimètres, une canette à 10–15 cm et un grand couvercle métallique à 20–30 cm. Il ne rivalise pas avec un appareil du commerce, mais il suffit pour trouver un clou dans le mur, des clés dans le sable ou un outil perdu au jardin.
Dans ce guide, on voit d'abord comment fonctionne un détecteur de métaux et on compare les trois méthodes de base : décalage de fréquence, VLF et induction pulsée. Ensuite, on bobine la bobine de recherche, on regarde dans un tableau l'influence du nombre de spires sur la sensibilité, on monte l'oscillateur LC et on écrit le code pour Arduino Uno et ESP32. Les dernières parties traitent de l'étalonnage, de l'effet du sol, de la distinction entre fer et autres métaux et des problèmes les plus courants.
Comment fonctionne un détecteur de métaux ?
Une bobine parcourue par un courant alternatif crée autour d'elle un champ magnétique qui change sans cesse de sens. Quand un objet métallique entre dans ce champ, deux choses peuvent se produire. Dans les métaux sans fer comme l'aluminium, le cuivre, le laiton, l'or et l'argent, le champ induit des courants de Foucault ; ces courants créent un champ opposé, l'inductance effective de la bobine baisse et la fréquence de l'oscillateur augmente. Les métaux magnétiques comme le fer et l'acier concentrent au contraire les lignes de champ ; aux basses fréquences, c'est cet effet qui l'emporte, l'inductance augmente et la fréquence diminue. Le sens du décalage indique donc aussi si le métal est du fer ou non.
Cet effet s'affaiblit très vite avec la distance. Pour un petit objet un peu éloigné de la bobine, le décalage de fréquence diminue à peu près comme la puissance six de la distance : éloigne l'objet deux fois plus et le signal tombe à environ 1/64. C'est pourquoi, sur un détecteur fait maison, la profondeur ne dépend pas du code mais de la taille de la bobine et de la stabilité de l'oscillateur. Voici les trois méthodes de base utilisées par les détecteurs :
| Méthode | Principe | Profondeur | Reconnaît le fer | Effet du sol | Difficulté |
|---|---|---|---|---|---|
| Décalage de fréquence (type BFO) | Mesure la variation de fréquence d'un oscillateur à une seule bobine | Faible | Oui (selon le sens du décalage) | Marqué sur sol minéralisé | Facile, la méthode de ce guide |
| VLF (balance d'induction) | Bobines d'émission et de réception séparées, mesure du déphasage | Moyenne à bonne | Très bien | Équilibrage du sol possible | Moyenne à difficile |
| Induction pulsée (PI) | Envoie de brèves impulsions et mesure la durée d'extinction du signal après coupure | La meilleure | Peu | Bon même sur sol minéralisé et sable de plage | Difficile |
Dans un détecteur à induction pulsée, la bobine produit après chaque impulsion une surtension de plusieurs centaines de volts ; il faut l'amortir en toute sécurité, l'échantillonner en quelques microsecondes et la traiter avec un comparateur ou un amplificateur opérationnel rapide. Pour un premier projet, c'est à la fois risqué et difficile à mettre au point. On utilise donc ici le décalage de fréquence : une bobine, un circuit intégré, une basse tension et une tâche que l'Arduino sait déjà très bien faire, compter des impulsions.
Le matériel nécessaire
- Un Arduino Uno (ou une carte de développement ESP32).
- Un sextuple inverseur 74HCU04 ou CD4069UB. Les versions sans tampon (avec le U) sont plus stables en oscillateur ; un 74HC04 fonctionne aussi la plupart du temps.
- 2 condensateurs film de 10 nF (polyester ou polypropylène). Les condensateurs céramiques X7R varient beaucoup avec la température et font dériver la fréquence.
- Des résistances de 1 MΩ, 470 Ω et 220 Ω et un condensateur de découplage de 100 nF.
- Du fil de cuivre émaillé de 0,4 mm, environ 30 m (pour une bobine de 15 cm et 60 spires).
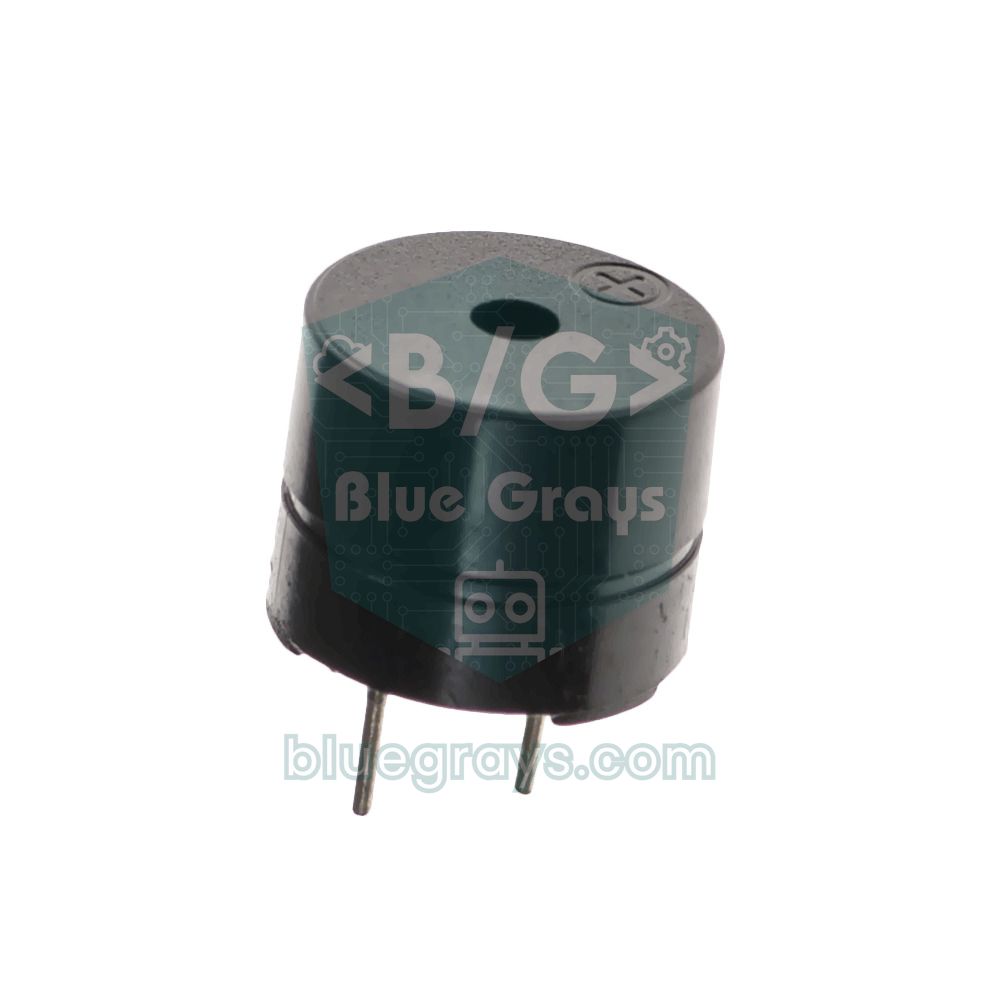
- Un buzzer passif, une LED et un bouton-poussoir.
- Un cadre en plastique ou en bois pour la bobine, un câble deux conducteurs et, si tu veux, du papier aluminium et du ruban isolant.
Bobiner la bobine de recherche
- Trouve un gabarit d'environ 15 cm de diamètre : un couvercle de seau en plastique, un tube en carton ou des clous plantés en cercle dans une planche font l'affaire.
- Enroule 60 spires serrées et régulières de fil émaillé autour du gabarit et laisse 15 à 20 cm de fil à chaque extrémité.
- Avant de retirer le bobinage, entoure-le solidement de ruban isolant tous les 3 à 4 cm ; si les fils bougent les uns par rapport aux autres, l'inductance change et le détecteur sonne tout seul.
- Gratte l'émail des extrémités au papier de verre ou au briquet et mesure la résistance au multimètre : une bobine de 15 cm et 60 spires doit afficher environ 3 à 5 Ω.
- Si tu le souhaites, recouvre le bobinage de ruban puis de papier aluminium, en laissant un espace de 1 cm entre les deux bouts de l'aluminium ; pose un fil dénudé contre l'aluminium et relie-le à la masse (GND) du montage.
- Fixe la bobine sur un manche sans pièce métallique, torsade le câble deux conducteurs et scotche-le le long du manche.
Tableau : nombre de spires et sensibilité
La fréquence de l'oscillateur se calcule avec f = 1 / (2π√(L·C)). Dans notre montage, les deux condensateurs de 10 nF se comportent comme s'ils étaient en série, donc C = 10 × 10 / (10 + 10) = 5 nF. L'inductance d'une bobine à air circulaire augmente à peu près comme le carré du nombre de spires et avec le diamètre. Le tableau donne les valeurs calculées pour des bobines en fil de 0,4 mm et les distances de détection approximatives à attendre sur sol sec :
| Diamètre | Spires | Inductance (env.) | Fréquence (C = 5 nF) | Pièce | Canette | Remarque |
|---|---|---|---|---|---|---|
| 10 cm | 40 | 350 µH | 120 kHz | 3–5 cm | 8–12 cm | Sensible aux petits objets ; fréquence élevée pour l'ESP32 |
| 10 cm | 60 | 750 µH | 82 kHz | 3–5 cm | 8–12 cm | Détecteur à main compact |
| 15 cm | 40 | 600 µH | 93 kHz | 4–7 cm | 12–18 cm | Peu de fil, bon point de départ |
| 15 cm | 60 | 1,25 mH | 63 kHz | 4–7 cm | 12–18 cm | La bobine de ce guide ; convient à l'Uno et à l'ESP32 |
| 20 cm | 30 | 500 µH | 100 kHz | 4–7 cm | 15–22 cm | Plus profond sur les gros objets |
| 20 cm | 50 | 1,3 mH | 63 kHz | 4–7 cm | 15–22 cm | Lourde, mais couvre une large surface |
Le tableau donne deux leçons. D'abord, le nombre de spires change à peine la profondeur ; son rôle principal est de fixer la fréquence. Moins de spires signifie une fréquence plus élevée, un peu plus sensible aux petits objets non ferreux. Ensuite, une grande bobine voit les gros objets de plus loin, mais gagne peu sur les petits comme une pièce, car un petit objet ne perturbe qu'une infime partie de son champ. 15 cm et 60 spires, c'est un bon compromis pour un premier détecteur. On explique en détail les bobines et le calcul d'inductance dans l'article qu'est-ce qu'une bobine ?, et l'outil de code des inductances t'aide à décoder les bobines du commerce.
Le montage : oscillateur LC et connexions
On utilise la première porte inverseuse du circuit comme oscillateur. La résistance de contre-réaction de 1 MΩ maintient la porte dans sa zone linéaire, et la bobine forme avec les deux condensateurs un réseau en π. À la fréquence de résonance, ce réseau déphase le signal de 180 degrés ; ajoutés aux 180 degrés de l'inverseur lui-même, le montage oscille exactement à cette fréquence. La deuxième porte transforme ce signal presque sinusoïdal en un signal carré propre de 0 à 5 V et l'envoie à l'Arduino.
| Connexion | Vers | Remarque |
|---|---|---|
| 74HCU04 broche 14 (VCC) | 5V | Condensateur de 100 nF vers GND au plus près de la broche |
| 74HCU04 broche 7 (GND) | GND | Masse commune avec l'Arduino |
| Broche 1 (entrée du 1er inverseur) | Extrémité A de la bobine, C1 (10 nF) vers GND, 1 MΩ vers la broche 2 | Entrée de l'oscillateur |
| Broche 2 (sortie du 1er inverseur) | Vers le point B via 470 Ω, et directement vers la broche 3 | Sortie de l'oscillateur |
| Point B | Extrémité B de la bobine, C2 (10 nF) vers GND | Deuxième branche du réseau en π |
| Broche 4 (sortie du 2e inverseur) | Uno : D5 ; ESP32 : GPIO 34 via 10 kΩ, et 20 kΩ de GPIO 34 vers GND | Signal carré 0–5 V |
| Broches 5, 9, 11, 13 | GND | Une entrée inutilisée ne reste jamais en l'air |
| Buzzer passif | Uno : D8, ESP32 : GPIO 25 ; autre patte à GND | Son avec tone() |
| LED | Uno : D13, ESP32 : GPIO 2 ; via 220 Ω | Témoin de détection |
| Bouton de remise à zéro | Uno : entre D2 et GND ; ESP32 : bouton BOOT de la carte (GPIO 0) | Remesure la référence |
Code Arduino Uno : compter la fréquence et faire sonner le buzzer
Le Timer1 16 bits de l'Uno peut compter en matériel les impulsions qui arrivent sur la broche D5, sans que le processeur ait à s'occuper de chacune. Le code compte pendant 200 ms, multiplie le résultat par 5 pour obtenir des hertz et le compare à la fréquence de référence mesurée sans métal. Si la fréquence a baissé, il joue un son grave ; si elle a monté, un son aigu, et plus l'écart est grand, plus le son monte.
1// Arduino Uno metal dedektörü (frekans kayması yöntemi)
2// Arduino Uno metal detector (frequency-shift method)
3// Osilatör çıkışı D5'e: Timer1 bu pindeki darbeleri sayar / oscillator output to D5: Timer1 counts its pulses
4
5const byte BUZZER_PIN = 8;          // pasif buzzer / passive buzzer
6const byte LED_PIN = 13;            // algılama LED'i / detection LED
7const byte ZERO_PIN = 2;            // sıfırlama butonu, GND'ye / re-zero button to GND
8const unsigned int GATE_MS = 200;   // ölçüm penceresi / gate time
9const float THRESHOLD_HZ = 15.0;    // bu kadar sapma metal demek / this much shift means metal
10
11float baseline = 0;                 // metal yokken frekans / frequency with no metal nearby
12float smoothDiff = 0;               // yumuşatılmış fark / smoothed difference
13
14// GATE_MS boyunca D5'teki yükselen kenarları sayar / counts rising edges on D5 during GATE_MS
15unsigned long countPulses() {
16  TCCR1A = 0;
17  TCCR1B = 0;
18  TCNT1 = 0;
19  TIFR1 = _BV(TOV1);                                // taşma bayrağını temizle / clear the overflow flag
20  TCCR1B = _BV(CS12) | _BV(CS11) | _BV(CS10);       // saat kaynağı T1, yükselen kenar / clock from T1, rising edge
21  delay(GATE_MS);
22  TCCR1B = 0;                                       // sayacı durdur / stop the counter
23  unsigned long n = TCNT1;
24  if (TIFR1 & _BV(TOV1)) n += 65536UL;              // bir taşma olduysa ekle / add one overflow
25  return n;
26}
27
28float readFrequency() {
29  return countPulses() * (1000.0 / GATE_MS);        // Hz
30}
31
32void calibrate() {
33  noTone(BUZZER_PIN);
34  digitalWrite(LED_PIN, HIGH);
35  float sum = 0;
36  for (int i = 0; i < 8; i++) sum += readFrequency();  // 8 ölçümün ortalaması / average of 8 readings
37  baseline = sum / 8;
38  smoothDiff = 0;
39  digitalWrite(LED_PIN, LOW);
40  Serial.print(F("Taban frekans / Baseline (Hz): "));
41  Serial.println(baseline);
42}
43
44void setup() {
45  Serial.begin(115200);
46  pinMode(5, INPUT);                                // T1 girişi / T1 input
47  pinMode(BUZZER_PIN, OUTPUT);
48  pinMode(LED_PIN, OUTPUT);
49  pinMode(ZERO_PIN, INPUT_PULLUP);
50  delay(500);                                       // osilatör otursun / let the oscillator settle
51  calibrate();
52}
53
54void loop() {
55  if (digitalRead(ZERO_PIN) == LOW) calibrate();    // butona basınca sıfırla / re-zero on button press
56
57  float f = readFrequency();
58  float diff = f - baseline;
59  smoothDiff = smoothDiff * 0.6 + diff * 0.4;       // gürültüyü azalt / reduce noise
60
61  Serial.print(F("diff:"));                         // Seri Çizici için / for the Serial Plotter
62  Serial.println(smoothDiff);
63
64  float strength = fabs(smoothDiff);
65  if (strength > THRESHOLD_HZ) {
66    digitalWrite(LED_PIN, HIGH);
67    if (smoothDiff < 0) {
68      tone(BUZZER_PIN, constrain(200 + strength * 4, 200, 800));       // frekans düştü: demir, kalın ses / frequency fell: iron, low tone
69    } else {
70      tone(BUZZER_PIN, constrain(1000 + strength * 10, 1000, 3000));   // frekans arttı: demir dışı, ince ses / frequency rose: non-ferrous, high tone
71    }
72  } else {
73    digitalWrite(LED_PIN, LOW);
74    noTone(BUZZER_PIN);
75    baseline += diff * 0.02;                        // yavaş sıcaklık kaymasını izle / follow slow temperature drift
76  }
77}| Partie du code | Rôle | Pour l'ajuster |
|---|---|---|
| countPulses() | Transforme Timer1 en compteur cadencé par D5 et compte pendant 200 ms | Une fenêtre plus longue est plus précise mais plus lente |
| GATE_MS = 200 | Environ 12 600 impulsions par fenêtre à 63 kHz ; une impulsion vaut 5 Hz | À 500 ms, la résolution passe à 2 Hz |
| calibrate() | Prend comme référence la moyenne de 8 mesures sans métal | Garde la bobine loin du métal à la mise sous tension |
| smoothDiff | Lisse le bruit en pondérant les dernières mesures | Avec un coefficient plus grand que 0,6, réponse plus calme mais plus lente |
| THRESHOLD_HZ = 15 | Considère comme du bruit tout écart inférieur | Règle-le à 2 ou 3 fois le bruit vu dans le traceur série |
| baseline += diff * 0.02 | Sans métal, ramène lentement la référence vers la vraie valeur | Trop grand, il « oublie » aussi un métal qui approche lentement |
Après le téléversement, ouvre le traceur série depuis le menu Outils à 115200 bauds. Sans métal, la courbe oscille de quelques hertz autour de zéro ; approche un trousseau de clés de la bobine et tu la verras sauter vers le haut ou vers le bas. Comme Timer1 sert maintenant de compteur, analogWrite ne fonctionne plus sur D9 et D10 ; tone() utilise Timer2, donc pas de conflit. On explique pourquoi un buzzer passif a besoin de tone() dans l'article qu'est-ce qu'un buzzer ?.
Étalonnage et effet du sol
Le pire ennemi de ce type de détecteur n'est pas le métal mais la dérive. Pendant les 5 à 10 premières minutes, le circuit, les condensateurs et la bobine chauffent, et la fréquence peut dériver de plusieurs dizaines de hertz par minute. Des condensateurs film, une bobine bien maintenue et le suivi lent de la référence dans le code éliminent l'essentiel de cette dérive. L'étalonnage fait le reste :
- Allume le détecteur à au moins 1 m des tables métalliques, de ton téléphone et de ta boucle de ceinture, puis laisse-le chauffer 2 à 3 minutes.
- Appuie sur le bouton de remise à zéro ; la LED s'allume brièvement et la fréquence de référence s'affiche dans le moniteur série.
- Dans le traceur série, regarde l'amplitude crête à crête du bruit et règle THRESHOLD_HZ à 2 ou 3 fois cette valeur.
- Approche une pièce du centre de la bobine à 2, 4, 6 et 8 cm et note l'écart à chaque distance ; c'est la vraie portée de ton détecteur.
- Sur le terrain, tiens la bobine à 3–5 cm du sol, refais le zéro, puis balaie lentement et toujours à la même hauteur.
| Sol ou environnement | Effet | Que faire ? |
|---|---|---|
| Terre rouge riche en oxyde de fer | Fait baisser la fréquence, se comporte comme du fer | Fais le zéro bobine à hauteur de recherche et ne change plus cette hauteur |
| Sable mouillé et salé (plage) | Conducteur, fait monter la fréquence | Cherche dans le sable sec ; sur ce sol, les détecteurs à induction pulsée sont bien meilleurs |
| Mur en béton armé | Les fers à béton donnent un signal partout | Pour chercher des clous, déplace la bobine parallèlement au mur et à distance fixe |
| Variations de température (soleil, contact de la main) | La référence dérive lentement | Garde la bobine à l'ombre et la main du manche loin de la bobine |
| Chargeurs, lampes LED, moteurs | Bruit électrique, bips au hasard | Alimente sur piles et éloigne-toi de la source de bruit |
| Bobine qui vibre | Les fils qui bougent donnent de faux signaux | Scotche le bobinage et fixe le câble au manche |
Code ESP32
L'ESP32 n'a pas de Timer1 à horloge externe comme l'Uno ; on choisit donc la solution la plus simple, qui marche avec toutes les versions du core : à chaque front montant, une courte routine d'interruption ajoute un à un compteur. À 63 kHz, cela fait 63 000 interruptions par seconde ; un ESP32 à 240 MHz s'en charge facilement, mais il vaut mieux rester sous 100 kHz. Les entrées de l'ESP32 ne tolérant pas le 5 V, on abaisse la sortie de l'oscillateur à 3,3 V avec un pont diviseur de tension de 10 kΩ et 20 kΩ. Pas besoin de bouton supplémentaire pour le zéro : le bouton BOOT de la carte est relié à GPIO 0.
1// ESP32 metal dedektörü: kesmeyle darbe sayma / ESP32 metal detector: counting pulses with an interrupt
2const int SIGNAL_PIN = 34;          // 10k/20k bölücü üzerinden / through a 10k/20k divider
3const int BUZZER_PIN = 25;          // pasif buzzer / passive buzzer
4const int LED_PIN = 2;              // çoğu kartta dahili LED / onboard LED on most boards
5const int ZERO_PIN = 0;             // kart üzerindeki BOOT butonu / the BOOT button on the board
6const unsigned int GATE_MS = 200;
7const float THRESHOLD_HZ = 15.0;
8
9volatile uint32_t pulseCount = 0;
10float baseline = 0;
11float smoothDiff = 0;
12
13void IRAM_ATTR onPulse() {
14  pulseCount++;                     // her yükselen kenarda bir / one per rising edge
15}
16
17float readFrequency() {
18  uint32_t start = pulseCount;
19  delay(GATE_MS);
20  return (pulseCount - start) * (1000.0 / GATE_MS);   // Hz
21}
22
23void calibrate() {
24  noTone(BUZZER_PIN);
25  digitalWrite(LED_PIN, HIGH);
26  float sum = 0;
27  for (int i = 0; i < 8; i++) sum += readFrequency();
28  baseline = sum / 8;
29  smoothDiff = 0;
30  digitalWrite(LED_PIN, LOW);
31  Serial.printf("Taban frekans / Baseline: %.1f Hz\n", baseline);
32}
33
34void setup() {
35  Serial.begin(115200);
36  pinMode(SIGNAL_PIN, INPUT);
37  pinMode(LED_PIN, OUTPUT);
38  pinMode(ZERO_PIN, INPUT_PULLUP);
39  attachInterrupt(digitalPinToInterrupt(SIGNAL_PIN), onPulse, RISING);
40  delay(500);
41  calibrate();
42}
43
44void loop() {
45  if (digitalRead(ZERO_PIN) == LOW) calibrate();     // BOOT'a basınca sıfırla / re-zero with BOOT
46
47  float diff = readFrequency() - baseline;
48  smoothDiff = smoothDiff * 0.6 + diff * 0.4;
49  Serial.printf("diff:%.1f\n", smoothDiff);          // Seri Çizici için / for the Serial Plotter
50
51  float strength = fabs(smoothDiff);
52  if (strength > THRESHOLD_HZ) {
53    digitalWrite(LED_PIN, HIGH);
54    if (smoothDiff < 0) tone(BUZZER_PIN, constrain(200 + strength * 4, 200, 800));       // demir / iron
55    else tone(BUZZER_PIN, constrain(1000 + strength * 10, 1000, 3000));                   // demir dışı / non-ferrous
56  } else {
57    digitalWrite(LED_PIN, LOW);
58    noTone(BUZZER_PIN);
59    baseline += diff * 0.02;                         // yavaş kaymayı izle / follow slow drift
60  }
61}
La logique est la même que pour l'Uno ; seule la façon de compter les impulsions change. IRAM_ATTR place la routine d'interruption dans la mémoire interne rapide, et volatile indique au compilateur que pulseCount peut changer à tout moment. Pour des fréquences plus élevées, on peut utiliser le compteur d'impulsions matériel (PCNT) de l'ESP32, mais son pilote a changé entre les versions 2.x et 3.x du core ; pour débuter, la méthode par interruption pose moins de problèmes. Le vrai atout de l'ESP32, c'est le Wi-Fi : tu peux envoyer l'écart sous forme de graphique en direct sur une page web de ton téléphone, avec la structure de notre article serveur web et WebSocket sur ESP32.
Discrimination : fer ou autre métal ?
Le sens du décalage de fréquence te renseigne sur le type d'objet. Attention toutefois : un gros objet non ferreux proche et un petit objet en fer éloigné peuvent donner des signaux d'intensité comparable ; le sens aide, l'intensité seule trompe. Le tableau montre comment se comportent des objets courants avec la méthode du décalage de fréquence :
| Objet | Fréquence | Son | Remarque |
|---|---|---|---|
| Clou, vis ou capsule en fer | Baisse | Grave | Même la rouille peut renforcer le signal |
| Pièces de 1, 2 et 5 centimes d'euro et autres pièces en acier plaqué | Baisse | Grave | Acier recouvert de cuivre, elles collent à l'aimant |
| Canette ou papier aluminium | Monte | Aigu | Signal fort grâce à la grande surface |
| Fil de cuivre, clé en laiton | Monte | Aigu | Très conducteurs, faciles à détecter |
| Bague en or | Monte | Aigu | Signal faible car petite ; cherche juste sous la bobine |
| Fourchette en inox | Monte un peu | Aigu, faible | La plupart des aciers inoxydables ne sont pas magnétiques et conduisent mal |
Problèmes fréquents et solutions
| Symptôme | Cause probable | Solution |
|---|---|---|
| Le moniteur série affiche 0 Hz | L'oscillateur ne démarre pas | Relie les entrées inutilisées à GND, gratte l'émail des fils, vérifie la 1 MΩ |
| Il y a une fréquence mais ça sonne en permanence | Référence prise près d'un métal ou seuil trop bas | Fais le zéro loin du métal et augmente THRESHOLD_HZ |
| Aucun métal détecté | Seuil trop haut, ou bobine trop grande pour un tout petit objet | Observe l'écart dans le traceur série, baisse le seuil, essaie une bobine plus petite |
| Il se met à sonner tout seul, peu à peu | Dérive due à l'échauffement, condensateur céramique X7R | Utilise des condensateurs film et fais le zéro après 5 minutes de chauffe |
| Toucher la bobine crée un signal | Effet capacitif de la main | Ajoute le blindage aluminium relié à GND et tiens la bobine par le manche |
| Valeurs absurdes sur l'ESP32 | Signal 5 V directement sur l'entrée ou fréquence trop haute | Vérifie le pont 10k/20k et descends la fréquence sous 100 kHz |
Idées pour améliorer le détecteur
- Affichage sur écran : montre l'écart sous forme de barre sur un écran OLED, avec la fréquence de référence dans un coin.
- Version portable sur batterie : fabrique un détecteur à main sans fil avec un accu 18650 et un module de charge TP4056.
- Alerte par vibration : dans un endroit bruyant, remplace le buzzer par un moteur vibrant.
- Détecteur de mur : avec une petite bobine de 5 cm, cherche les clous et les tuyaux dans un mur et observe comment le signal change quand tu la tournes.
- Trieur de pièces : mesure l'écart des pièces qui glissent sur une rampe et sépare les pièces en acier de celles en cuivre.
- Comparaison avec un capteur magnétique : un capteur à effet Hall ne voit que les aimants et les champs magnétiques ; essaie les deux capteurs côte à côte et compare.
Le détecteur de métaux fait partie de ces rares projets qui montrent concrètement comment fonctionnent les bobines, la résonance et les courants de Foucault. Si tu veux d'abord t'entraîner à faire sonner un buzzer ou à donner des alertes selon la distance sur un montage plus simple, l'application BlueGrays propose pas à pas, avec schéma et code, les projets utilisation du buzzer, réglage de fréquence avec buzzer, capteur de stationnement avec HC-SR04 et capteur de porte avec interrupteur reed.
Questions fréquentes
Quelle profondeur peut atteindre un détecteur de métaux Arduino ?
Avec la méthode du décalage de fréquence de ce guide, une bobine de 15 cm détecte une pièce à environ 4–7 cm, une canette à 12–18 cm et un grand couvercle métallique à 20–30 cm. Comme le signal s'affaiblit très vite avec la distance, la profondeur dépend surtout de la taille de la bobine et de la stabilité de l'oscillateur.
Combien de spires faut-il pour la bobine d'un détecteur de métaux ?
Pour une bobine de 15 cm en fil de 0,4 mm, 40 à 60 spires sont un bon point de départ, ce qui donne 60 à 95 kHz avec 5 nF. Le nombre de spires change peu la profondeur, il fixe surtout la fréquence ; avec l'ESP32 et la méthode par interruption, bobine assez de spires pour rester sous 100 kHz.
Un détecteur de métaux fait maison peut-il distinguer l'or du fer ?
En partie. Le fer et l'acier augmentent l'inductance et font baisser la fréquence, tandis que l'or, l'argent, le cuivre et l'aluminium la font monter ; le code distingue les deux par un son grave et un son aigu. En revanche, cette méthode simple ne sépare pas une petite bague en or d'un morceau de papier aluminium ; il faut pour cela la mesure de phase des détecteurs VLF.
Peut-on faire un détecteur à induction pulsée (PI) avec un Arduino ?
Oui, mais c'est un projet plus difficile. Il faut piloter la bobine par impulsions avec un MOSFET, amortir sans danger les centaines de volts qui apparaissent à la coupure et mesurer le temps d'extinction à la microseconde près. En échange, on obtient un détecteur bien plus profond et stable sur sol minéralisé et sable mouillé.
Pourquoi mon détecteur de métaux sonne-t-il tout seul ?
La cause la plus fréquente est la dérive thermique : pendant les premières minutes, le circuit, les condensateurs et la bobine chauffent et la fréquence se décale. Utilise des condensateurs film, maintiens bien la bobine, attends quelques minutes et refais le zéro. Un câble ou un bobinage qui bouge et le bruit des chargeurs voisins créent aussi de faux signaux.
Quel condensateur utiliser dans un détecteur de métaux ?
Les condensateurs film en polyester ou en polypropylène sont les meilleurs, car leur valeur varie très peu avec la température. Les céramiques X7R ou Y5V dérivent de plusieurs pour cent en chauffant, ce qui décale la fréquence comme si un métal approchait. Si tu dois utiliser une céramique, choisis le type C0G (NP0).
Projets à réaliser après cet article
Voir tous les projets
Utilisation du buzzer
Tu t'es déjà demandé comment une sonnette ou une alarme produit son son ? L'Arduino fait biper un petit buzzer à intervalles courts : bip, silence, bip, silence.

Réglage de la fréquence avec buzzer
Tu contrôles le son d'un buzzer avec quatre boutons : l'un lance le son, l'autre le coupe, et les deux derniers le rendent plus aigu ou plus grave.

Capteur de stationnement avec HC-SR04
Une version miniature du radar de recul des voitures : plus un objet s'approche, plus les bips s'accélèrent.

Lecture d'un interrupteur reed
Tu t'es déjà demandé comment marche l'interrupteur magnétique des alarmes de portes et de fenêtres ?

Capteur de porte avec interrupteur reed
Sache si ta porte est ouverte ou fermée rien qu'en regardant une lumière. Tu fixes un petit aimant sur la porte et sur le cadre un interrupteur qui sent les aimants ; porte fermée, ils sont côte à…

Capteur de stationnement ESP32 (HC-SR04 + barre à 5 LED + buzzer + écran OLED)
La version ESP32 d'un radar de recul ! Le capteur à ultrasons HC-SR04 mesure la distance jusqu'à l'objet devant lui. Plus il se rapproche, plus une barre de 5 LED se remplit (vert → jaune → rouge) et plus le buzzer bipe vite. Tout près (moins de 10 cm), une alarme continue retentit et toutes les LED s'allument. L'écran OLED SSD1306 affiche la distance en cm en grands caractères, avec un message d'état.

Clignotement LED avec ESP32
Enseigne l'utilisation de base des sorties GPIO avec l'ESP32. Nous obtenons un effet de clignotement en allumant et éteignant une LED à partir de la broche numérique. Version ESP32 du projet blink classique sur Arduino UNO ; les commandes de base de blink dans l'environnement Arduino restent les mêmes, mais le brochage et les niveaux GPIO de 3,3 V de l'ESP32 diffèrent de ceux de l'Arduino UNO.