
Qu'est-ce que le PWM ? Guide d'analogWrite, du rapport cyclique et de la fréquence sur Arduino
Qu'est-ce que le PWM (modulation de largeur d'impulsion) et comment fonctionne-t-il ? Rapport cyclique et fréquence, broches PWM de l'Arduino, luminosité de LED et vitesse de moteur avec analogWrite, différence avec le servo, LEDC de l'ESP32 et PWM du Pico.
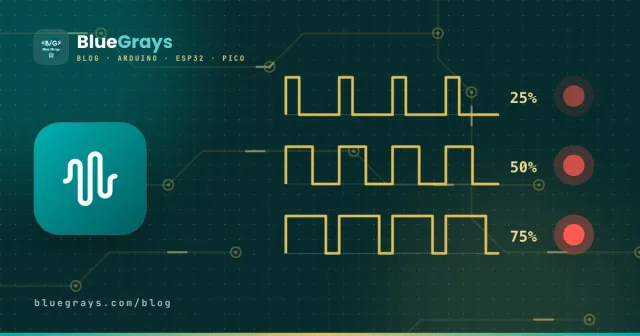
Les broches numériques de l'Arduino ne connaissent que deux états : 0 V ou 5 V. Alors comment faire briller une LED à moitié ou faire tourner un moteur lentement ? La réponse est le PWM (Pulse Width Modulation, ou MLI : modulation de largeur d'impulsion). La broche est allumée et éteinte très vite, et en changeant la proportion du temps où elle reste allumée, on règle la puissance moyenne envoyée à la charge. Variateurs de LED, contrôle de vitesse des moteurs, servos, génération de sons et même chargeurs de téléphone utilisent cette technique.
Comment fonctionne le PWM ?
Un signal PWM est un signal carré : il reste HIGH un moment, puis LOW, et le cycle se répète sans fin. La durée d'un cycle marche-arrêt est la période, et la part de la période pendant laquelle le signal est HIGH s'appelle le rapport cyclique (duty cycle). À 25 % de rapport cyclique, le signal est allumé un quart du temps : une broche 5 V se comporte en moyenne comme 1,25 V. La LED clignote environ 490 fois par seconde ; l'œil ne peut pas suivre et ne voit que la luminosité moyenne. Un moteur, grâce à son inertie, lisse les impulsions et tourne à la vitesse moyenne.
| Rapport cyclique | Valeur analogWrite | Tension moyenne (5 V) | LED |
|---|---|---|---|
| 0 % | 0 | 0 V | Éteinte |
| 25 % | 64 | 1,25 V | Faible |
| 50 % | 127 | 2,5 V | Mi-lumineuse |
| 75 % | 191 | 3,75 V | Lumineuse |
| 100 % | 255 | 5 V | Pleine luminosité |
Notre œil ne réagit pas à la lumière de façon linéaire : il perçoit très bien les variations à faible luminosité, beaucoup moins à forte luminosité. C'est pourquoi une LED à 50 % de rapport cyclique paraît bien plus lumineuse que « moitié ». Pour une variation qui paraisse naturelle, on utilise la correction gamma présentée plus bas.
La fréquence : à quelle vitesse va le PWM ?
La fréquence indique combien de fois par seconde le signal s'allume et s'éteint. Sur l'Arduino Uno, les broches 5 et 6 tournent à environ 980 Hz et les broches 3, 9, 10 et 11 à environ 490 Hz. Pour une LED, c'est largement suffisant. Pour un moteur, en revanche, 490 Hz se situe dans la plage audible et le moteur peut siffler légèrement ; sur l'ESP32 et le Pico, tu peux monter à 20 kHz pour le rendre silencieux. Monter beaucoup plus haut que nécessaire fait toutefois chauffer les transistors et les MOSFET.
| Carte | Broches PWM | Fréquence par défaut | Résolution |
|---|---|---|---|
| Arduino Uno / Nano | 3, 5, 6, 9, 10, 11 | 490 Hz (5 et 6 : 980 Hz) | 8 bits (0–255) |
| Arduino Mega | 2–13, 44–46 | 490 Hz (4 et 13 : 980 Hz) | 8 bits (0–255) |
| ESP32 | Presque toutes les broches de sortie | Réglable (analogWrite : 1 kHz) | 1 à 16 bits |
| Raspberry Pi Pico | Toutes les GPIO | Réglable | 16 bits (0–65535) |
Luminosité d'une LED avec analogWrite
Sur Arduino, le PWM se génère avec analogWrite(pin, valeur), la valeur allant de 0 à 255. Malgré son nom trompeur, cette commande ne produit pas une vraie tension analogique, mais du PWM. Elle ne fonctionne que sur les broches marquées ~. Le code ci-dessous allume et éteint une LED progressivement pour un effet de « respiration » :
1const int LED_PIN = 9;   // ~ işaretli PWM pini / PWM pin marked with ~
2
3void setup() {
4  pinMode(LED_PIN, OUTPUT);
5}
6
7void loop() {
8  for (int v = 0; v <= 255; v++) {   // yavaşça yan / fade in
9    analogWrite(LED_PIN, v);
10    delay(8);
11  }
12  for (int v = 255; v >= 0; v--) {   // yavaşça sön / fade out
13    analogWrite(LED_PIN, v);
14    delay(8);
15  }
16}Régler la luminosité avec un potentiomètre
Si tu branches un potentiomètre sur A0, tu peux régler la luminosité de la LED à la main. analogRead() renvoie une valeur de 0 à 1023 ; en la divisant par 4, on obtient la plage 0–255 attendue par analogWrite. Le branchement d'un potentiomètre est expliqué dans Qu'est-ce qu'un potentiomètre ?
1void loop() {
2  int pot = analogRead(A0);   // 0–1023
3  analogWrite(9, pot / 4);    // 0–255
4}
Vitesse d'un moteur à courant continu en PWM
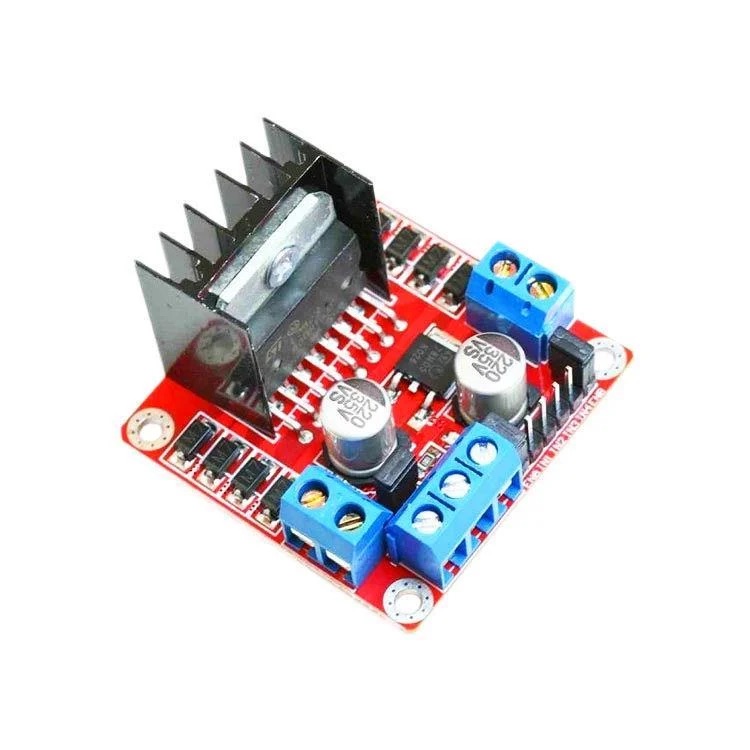
Même un petit moteur à courant continu consomme des centaines de milliampères, alors qu'une broche d'Arduino ne fournit sans risque qu'environ 20 mA. Le moteur est donc piloté via un transistor, un MOSFET ou un driver moteur comme le L298N, et le signal PWM va sur l'entrée de vitesse du driver. Sur le L298N, c'est la broche ENA (et ENB pour le second moteur) ; pour utiliser le PWM, il faut retirer son cavalier. Les broches IN1 et IN2 fixent le sens de rotation.
1const int ENA = 9;   // hız (PWM) / speed (PWM)
2const int IN1 = 8;   // yön / direction
3const int IN2 = 7;
4
5void setup() {
6  pinMode(ENA, OUTPUT);
7  pinMode(IN1, OUTPUT);
8  pinMode(IN2, OUTPUT);
9  digitalWrite(IN1, HIGH);   // ileri / forward
10  digitalWrite(IN2, LOW);
11}
12
13void loop() {
14  analogWrite(ENA, 255);  delay(2000);   // tam hız / full speed
15  analogWrite(ENA, 150);  delay(2000);   // orta hız / medium speed
16  analogWrite(ENA, 0);    delay(2000);   // dur / stop
17}Servomoteur et PWM, est-ce la même chose ?
Les servos se commandent aussi par impulsions, mais selon une autre logique : la position dépend de la largeur de l'impulsion, pas du rapport cyclique. Un servo attend 50 impulsions par seconde (50 Hz) ; une impulsion de 1 milliseconde correspond à environ 0°, 1,5 ms à 90° et 2 ms à 180°. analogWrite ne sait pas produire ce minutage, c'est pourquoi les servos utilisent la bibliothèque Servo. Les détails sont dans Qu'est-ce qu'un servomoteur ?
Une vraie tension analogique à partir du PWM : le filtre RC
Parfois, il te faut vraiment une tension stable, par exemple comme référence pour un amplificateur opérationnel ou pour une sortie audio. Dans ce cas, on fait passer le PWM dans un filtre passe-bas formé d'une résistance et d'un condensateur. Avec 10 kΩ et 10 µF, la constante de temps est de 0,1 seconde : la sortie est assez lisse mais réagit lentement aux changements. Tu peux essayer d'autres valeurs avec le calculateur Constante de temps RC. L'ESP32 classique possède en plus deux DAC sur les GPIO 25 et 26, avec une vraie sortie analogique.
Le PWM sur l'ESP32 : LEDC
Sur l'ESP32, le PWM est généré par un périphérique matériel appelé LEDC, et c'est toi qui choisis la fréquence et la résolution. Avec le cœur Arduino 3.x, on utilise ledcAttach(pin, fréquence, résolution) et ledcWrite(pin, valeur) ; les anciennes versions 2.x utilisaient les commandes par canal ledcSetup et ledcAttachPin. L'exemple ci-dessous fait varier une LED à 5 kHz sur 8 bits :
1const int LED_PIN = 2;
2
3void setup() {
4  ledcAttach(LED_PIN, 5000, 8);   // 5 kHz, 8 bit (0–255) — ESP32 Arduino core 3.x
5}
6
7void loop() {
8  for (int d = 0; d <= 255; d++) { ledcWrite(LED_PIN, d); delay(5); }
9  for (int d = 255; d >= 0; d--) { ledcWrite(LED_PIN, d); delay(5); }
10}
Le PWM sur le Raspberry Pi Pico (MicroPython)
Sur le Pico, toutes les GPIO peuvent sortir du PWM. En MicroPython, on utilise la classe PWM : la fréquence se règle avec freq() et le rapport cyclique avec duty_u16(), qui accepte des valeurs de 0 à 65535 :
1from machine import Pin, PWM
2import time
3
4led = PWM(Pin(15))
5led.freq(1000)                        # 1 kHz
6
7while True:
8    for d in range(0, 65536, 512):    # yavaşça yan / fade in
9        led.duty_u16(d)
10        time.sleep_ms(5)
11    for d in range(65535, -1, -512):  # yavaşça sön / fade out
12        led.duty_u16(d)
13        time.sleep_ms(5)
Idées de projets avec le PWM
- LED qui respire : un voyant d'état qui s'allume et s'éteint lentement, comme les appareils en veille.
- Lampe de bureau à variateur : une lampe LED dont tu règles la luminosité avec un potentiomètre.
- Ventilateur selon la température : accélère le ventilateur quand la température mesurée par un DHT11 augmente.
- Mélange de couleurs : crée des millions de couleurs sur une LED RGB avec trois canaux PWM.
- Voiture robot : adoucis les virages en réglant séparément la vitesse de deux moteurs.
- Lampe lever de soleil : augmente progressivement la lumière pendant 15 minutes avant ton réveil.
Erreurs fréquentes et solutions
- analogWrite sur une broche sans PWM : sur l'Uno, les broches sans ~ ne peuvent être qu'allumées ou éteintes ; 128 et plus compte comme allumé, en dessous comme éteint.
- Broches 9 et 10 avec la bibliothèque Servo : sur l'Uno, la bibliothèque Servo utilise le Timer1 et désactive le PWM sur ces deux broches ; déplace ta LED ou ton moteur sur une autre broche PWM.
- Broches 3 et 11 avec tone() : tone() utilise le Timer2 et perturbe le PWM sur ces broches.
- Brancher un moteur directement sur une broche : utilise toujours un transistor, un MOSFET ou un driver moteur.
- Débordement dans le calcul gamma : v * v dépasse la limite d'un int ; ajoute la conversion (long).
- Prendre le PWM pour du vrai analogique : le multimètre affiche la moyenne, mais le signal oscille toujours entre 0 et 5 V ; pour les circuits sensibles, utilise un filtre RC ou un DAC.
Le PWM est l'une des notions les plus utiles que tu apprendras avec Arduino : LED, moteurs, ventilateurs et haut-parleurs se pilotent tous avec cette astuce toute simple. Pour les bases, jette un œil à Qu'est-ce qu'une LED ? ; dans l'application BlueGrays, tu trouveras des projets de variation de LED en PWM, de luminosité au potentiomètre et de dégradés de couleurs RGB, pas à pas avec le code.
Questions fréquentes
Qu'est-ce que le PWM, en bref ?
Le PWM règle la puissance moyenne fournie à une charge en allumant et éteignant une broche très rapidement et en modifiant la part du temps où elle reste allumée (le rapport cyclique). Une broche numérique qui ne délivre que 0 ou 5 V peut ainsi atténuer une LED ou ralentir un moteur.
Quelles broches de l'Arduino Uno gèrent le PWM ?
Sur l'Uno et le Nano, les broches 3, 5, 6, 9, 10 et 11 gèrent le PWM ; elles sont marquées ~ sur la carte. Sur le Mega, les broches 2 à 13 et 44 à 46 peuvent sortir du PWM.
analogWrite fournit-il une vraie sortie analogique ?
Non. analogWrite produit du PWM : la broche bascule rapidement entre 0 et 5 V. Cela règle la tension moyenne, mais pour une tension vraiment stable, il faut faire passer le PWM dans un filtre RC ou utiliser un DAC comme celui de l'ESP32.
Comment calcule-t-on le rapport cyclique ?
Le rapport cyclique est le temps passé à HIGH divisé par la période totale : (temps à HIGH / période) × 100. Sur Arduino, on divise la valeur d'analogWrite par 255 et on multiplie par 100 ; par exemple, 64 correspond à environ 25 %.
Comment changer la fréquence du PWM sur Arduino ?
analogWrite ne change pas la fréquence. Sur l'Uno, on peut la modifier via les registres des timers (par exemple TCCR1B pour les broches 9 et 10), mais cela peut perturber millis et certaines bibliothèques. Sur l'ESP32, on fixe directement la fréquence avec ledcAttach, et sur le Pico avec freq().
Le PWM peut-il abîmer une LED ?
Non. La LED s'allume à plein courant à chaque impulsion, mais ce courant est déjà limité par la résistance en série, et le courant moyen baisse selon le rapport cyclique. Avec la bonne résistance, le PWM ne réduit pas la durée de vie de la LED.
Projets à réaliser après cet article
Voir tous les projets
ESP32 LED Fade avec PWM
Modifiez la luminosité de la LED en douceur de 0 à max, de max à 0. Nous contrôlons le PWM avec analogWrite() comme dans Arduino - la même syntaxe avec ESP32 Arduino Core 3.0+ fonctionne sans problème. La définition du pin + pinMode + analogWrite est suffisante.
Raspberry Pi Pico PWM LED Fade (Effet Respiration, GP14)
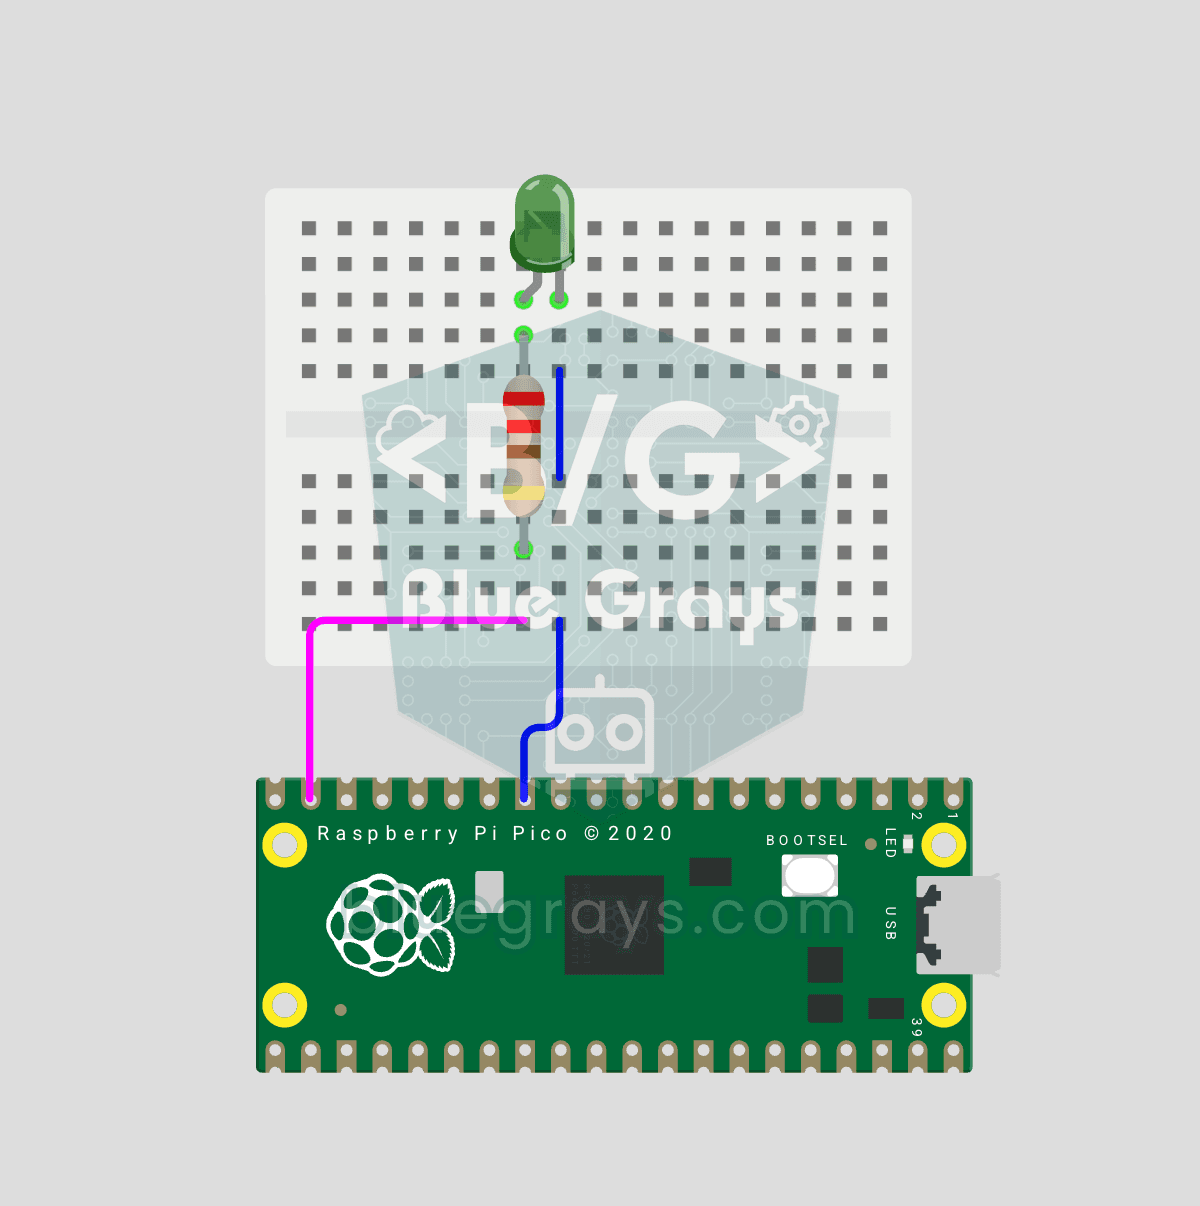
La LED ne clignote plus — elle respire ! 🌬️ Grâce au **PWM** (modulation de largeur d'impulsion) du Raspberry Pi Pico, la luminosité monte puis descend lentement. Apprends la classe machine.PWM, duty_u16() (luminosité 16 bits 0–65535), la fréquence PWM, les boucles range() et la sortie quasi analogique. Base du mélange de couleurs RGB, du contrôle moteur, des servos et du buzzer.

Luminosité d'une LED avec un Potentiomètre sur ESP32 (Analogique → PWM)
Dans ce projet, nous contrôlons la luminosité d'une LED de manière analogique à l'aide d'un potentiomètre. La broche ADC de l'ESP32 lit la tension entre 0 et 3,3 V provenant du potentiomètre, puis cette valeur est convertie en signal PWM (modulation de largeur d'impulsion) envoyé à la LED. Ainsi, la LED s'allume et s'éteint progressivement. Avec Arduino Core 3.0+, `analogWrite()` est utilisable directement; sur ESP32-S2/S3, la résolution de l'ADC est fixée à 12 bits.
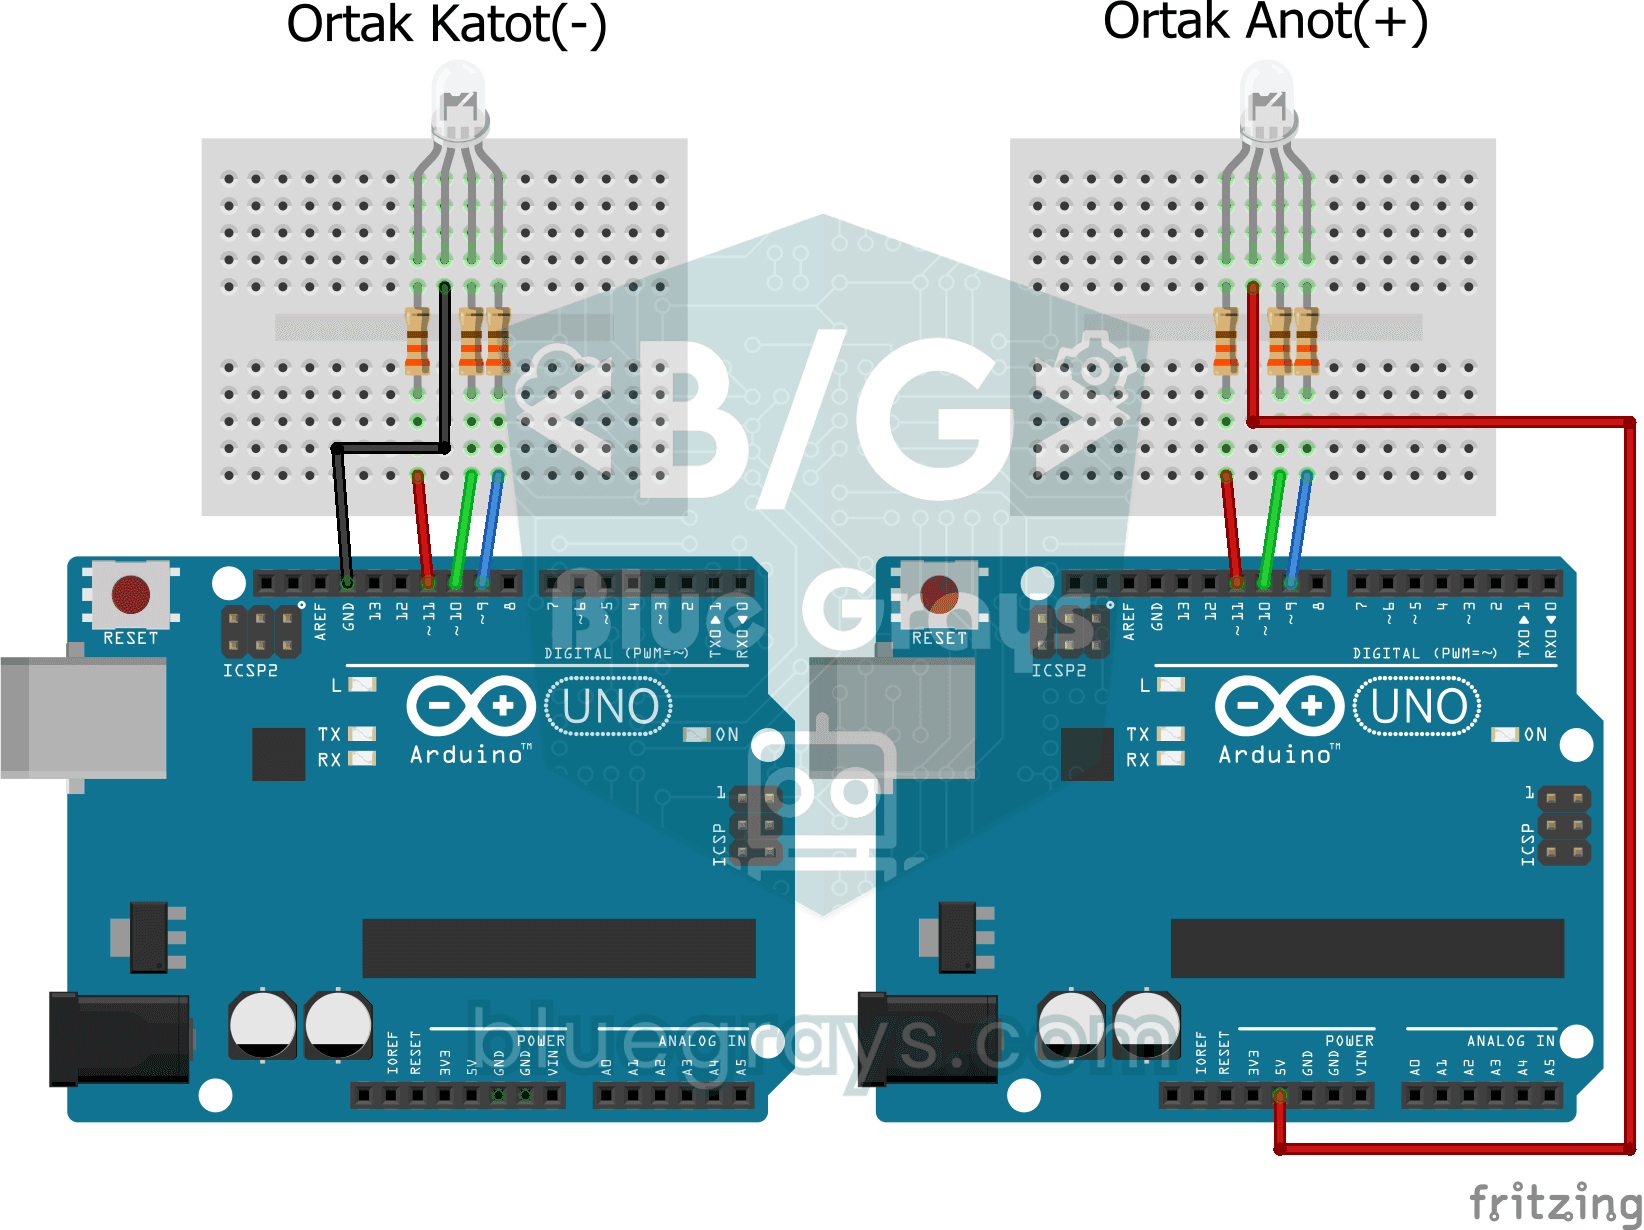
Transition douce des couleurs grâce aux diodes électroluminescentes RVB
Projet qui crée un effet arc-en-ciel doux en changeant progressivement les couleurs de la LED RVB avec analogWrite. Enseigne la logique du mélange des couleurs et l'animation des transitions avec PWM.

ESP32 RGB LED Control
Génération illimitée de couleurs avec une seule LED RVB au lieu de 3 LED séparées. Comme dans Arduino, nous réalisons une transition arc-en-ciel en réglant les valeurs R/G/B avec analogWrite(). La théorie des couleurs (telle que rouge+vert=jaune) est mise en pratique.
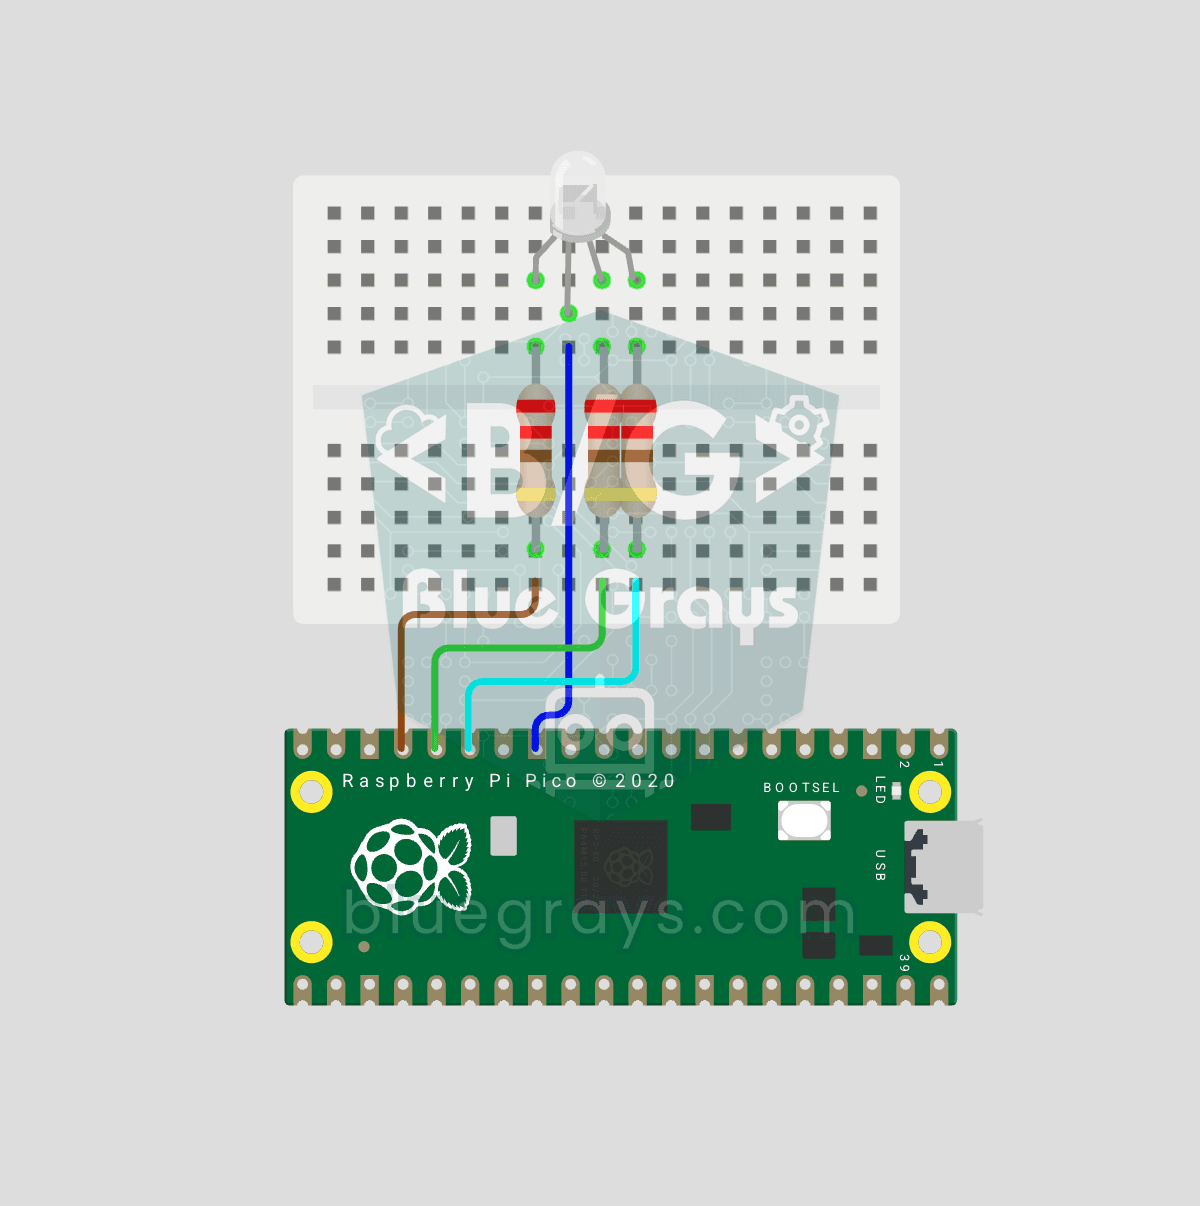
Raspberry Pi Pico LED RVB Cycle de Couleurs (PWM 3 Canaux, GP11-13)
Une LED, des millions de couleurs ! 🌈 Une LED RVB contient 3 LEDs : rouge, verte et bleue. Avec un canal PWM du Pico pour chacune, les couleurs se mélangent : rouge + vert = jaune, vert + bleu = cyan, les trois = blanc. La LED parcourt 8 couleurs. Apprends plusieurs canaux PWM, les fonctions (def), le mélange RVB, la conversion 8 bits → 16 bits (x257) et cathode commune vs anode commune.

Servomoteur ESP32 (commande par potentiomètre)
Dans ce projet, nous contrôlons un servomoteur SG90 à l'aide d'un potentiomètre. Nous réglons l'angle du servomoteur en mappant la valeur analogique lue par le potentiomètre sur une plage de 0 à 180 degrés. Grâce à la bibliothèque ESP32Servo, n'importe quel GPIO de l'ESP32 peut générer un signal PWM. Il s'agit d'une méthode de contrôle fondamentale pour les bras robotiques, les cardans de caméra et les mécanismes de portes automatiques.

Lampe à mélangeur de couleurs ESP32 (3 potentiomètres + LED RVB + écran OLED)
Une lampe mélangeuse de couleurs intelligente qui vous permet de créer la couleur de votre choix en tournant 3 potentiomètres grâce à l'ESP32 ! À mesure que vous tournez les potentiomètres rouge, vert et bleu, la LED RVB à cathode commune change de couleur en temps réel. L'écran OLED SSD1306 affiche en temps réel la valeur de chaque couleur sur une plage de 0 à 255, des barres de remplissage visuelles et le code couleur HEX (#FF8040, par exemple). Un mini-studio de couleur professionnel — il per
Autres articles
Apprends comment une broche numérique peut atténuer une LED et ralentir un moteur, ce que signifient rapport cyclique et fréquence, comment bien utiliser analogWrite et comment fonctionne le PWM sur ESP32 et Pico.