
MG90S Servo Motor: SG90 Farkı, Kalibrasyon ve Arduino Kodu
MG90S servo nedir, SG90'dan farkı ne? Metal dişli, 2,2 kg·cm tork, kablo renkleri, 500–2400 µs açı kalibrasyonu, ayrı besleme ve Uno, ESP32, Pico kodları.

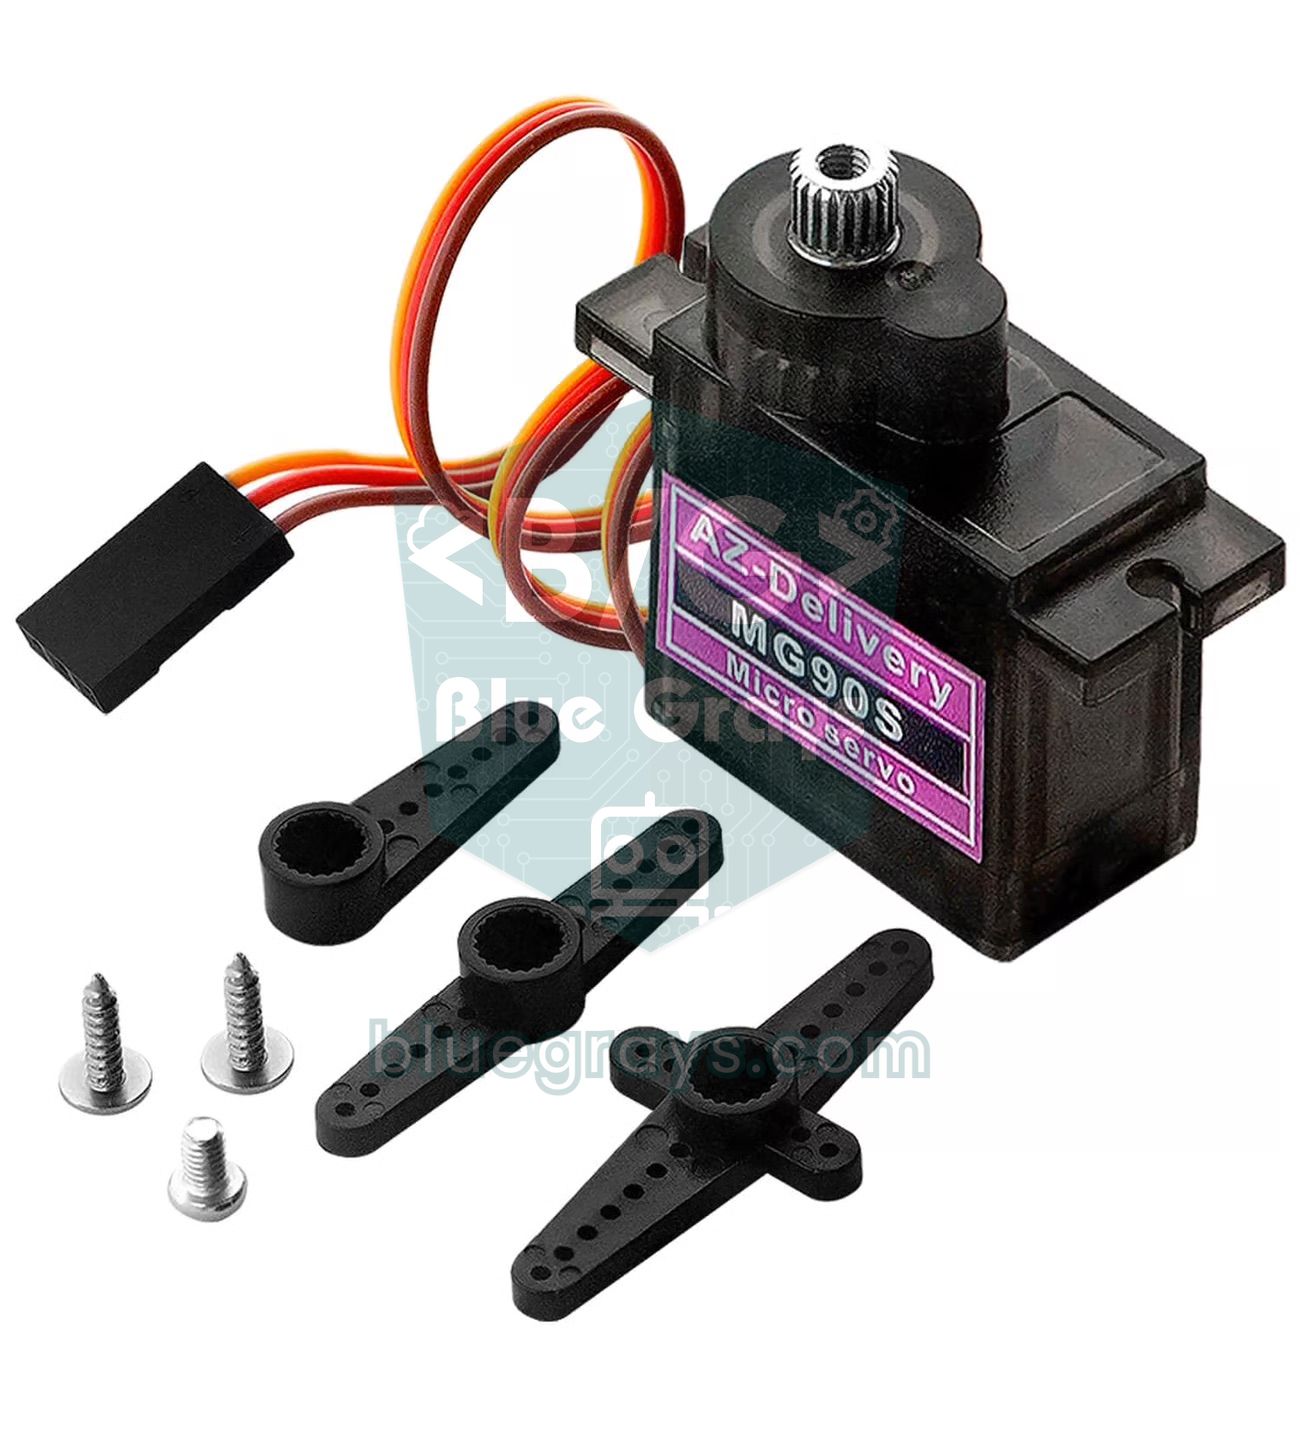
MG90S servo, SG90 ile aynı boyutta ama metal dişlili bir mikro servo motordur: 13,4 gramlık gövdesiyle 4,8 V'ta 1,8 kg·cm, 6 V'ta 2,2 kg·cm kilitlenme torku verir ve darbelere, kolun bir yere çarpmasına, milin yanlışlıkla elle çevrilmesine plastik dişlili SG90'dan çok daha iyi dayanır. Arduino ile MG90S kullanmak SG90 kadar kolaydır: aynı üç kablo, aynı Servo kütüphanesi ve aynı 50 Hz sinyal. Fark ayrıntılardadır; biraz daha fazla akım çeker, darbe aralığı birimden birime değişir ve doğru açıyı görmek için kalibrasyon ister.
Bu rehberde MG90S'in teknik değerlerini SG90 ve MG996R ile karşılaştıracak, kablo renklerini ve Arduino Uno, ESP32, Raspberry Pi Pico bağlantısını göreceksin. Ardından 500–2400 µs darbe aralığının açıya nasıl dönüştüğünü, kendi servonun sınırlarını Seri Monitör'den nasıl bulacağını ve üç noktalı kalibrasyonla açı hatasını nasıl düzelteceğini öğreneceksin. Son bölümlerde ayrı besleme hesabı, ESP32 ile telefondan kontrol, Pico MicroPython kodu ve robot kolda MG90S'in hangi eklemlere uygun olduğu var.
MG90S servo nedir, nasıl çalışır?
MG90S'in içinde küçük bir DC motor, motoru yavaşlatıp torku artıran metal dişli kutusu, çıkış milinin açısını ölçen bir potansiyometre ve bunları yöneten bir kontrol kartı vardır. Kart, sinyal kablosundan her 20 ms'de (50 Hz) gelen darbenin genişliğini ölçer, bunu potansiyometrenin gösterdiği açıyla karşılaştırır ve fark kapanana kadar motoru döndürür. Yaklaşık 1500 µs'lik darbe orta konum demektir; darbe kısaldıkça mil bir yöne, uzadıkça öbür yöne gider. Veri sayfasındaki 5 µs ölü bant, SG90'ın 10 µs'lik ölü bandının yarısıdır; yani MG90S daha küçük darbe değişikliklerine tepki verir ve konumu daha hassas tutar. Servo motorların genel mantığını Servo Motor Nedir? yazısında temelden anlattık.
| Özellik | Değer |
|---|---|
| Çalışma gerilimi | 4,8–6 V |
| Kilitlenme torku | 1,8 kg·cm (4,8 V), 2,2 kg·cm (6 V) ≈ 0,18–0,22 N·m |
| Hız (60° için) | 0,10 sn (4,8 V), 0,08 sn (6 V) |
| Boştaki akım | Yaklaşık 5–10 mA (mil dururken, yüksüz) |
| Hareket akımı | Yaklaşık 120–250 mA (yüksüz) |
| Kilitlenme akımı | Yaklaşık 0,7–1 A |
| Ölü bant | 5 µs |
| Dönüş açısı | 500–2400 µs ile yaklaşık 180° (birimden birime değişir) |
| Sinyal | 50 Hz (20 ms periyot), konum darbe genişliğiyle verilir |
| Dişli | Metal dişli, çıkış milinde rulman |
| Ağırlık ve boyut | 13,4 g, 22,8 × 12,2 × 28,5 mm |
| Kablo | Yaklaşık 25 cm; kahverengi GND, kırmızı artı, turuncu sinyal |
| Çalışma sıcaklığı | 0–55 °C |
MG90S ile SG90 farkı: dişli, tork ve akım
İki servo dışarıdan neredeyse aynıdır: vida delikleri, gövde genişliği ve kornalar uyumludur, bu yüzden SG90 için tasarlanmış bir yuvaya MG90S'i doğrudan takabilirsin. Asıl fark içeridedir. SG90'ın plastik dişlileri, kol bir yere çarptığında ya da mil elle zorlandığında diş atlar ve kırılır; MG90S'in metal dişlileri aynı darbeyi çoğu zaman hasarsız atlatır. 6 V'ta tork 1,8'den 2,2 kg·cm'ye çıkar, hız da 60 derece için 0,08 saniyeye iner. Bunun karşılığında MG90S yaklaşık 4,4 gram daha ağırdır, kilitlenmede biraz daha fazla akım çeker ve fiyatı genellikle SG90'ın iki üç katıdır. Metal dişliler arasında küçük bir boşluk da olabilir; hassas bir kolda bu, yük yön değiştirdiğinde bir iki derecelik oynama olarak görünür.
| Özellik | SG90 | MG90S | MG996R |
|---|---|---|---|
| Dişli | Plastik | Metal | Metal, çift rulman |
| Kilitlenme torku | 1,8 kg·cm (4,8 V) | 1,8 kg·cm (4,8 V), 2,2 kg·cm (6 V) | 9,4 kg·cm (4,8 V), 11 kg·cm (6 V) |
| Hız (60° için) | 0,10 sn (4,8 V) | 0,10 sn (4,8 V), 0,08 sn (6 V) | 0,17 sn (4,8 V), 0,14 sn (6 V) |
| Ölü bant | 10 µs | 5 µs | 5 µs |
| Ağırlık | 9 g | 13,4 g | 55 g |
| Boyut | 22,2 × 11,8 × 31 mm | 22,8 × 12,2 × 28,5 mm | 40,7 × 19,7 × 42,9 mm |
| Çalışma gerilimi | 4,8–6 V | 4,8–6 V | 4,8–7,2 V |
| Kilitlenme akımı | Yaklaşık 0,6–0,75 A | Yaklaşık 0,7–1 A | 2,5 A (6 V) |
| Darbelere dayanım | Düşük, dişli kolay kırılır | İyi | Çok iyi |
| Arduino'nun 5V pininden | Tek servo, hafif yükle | Tek servo, hafif yükle | Hayır, her zaman harici kaynak |
| Tipik kullanım | İlk denemeler, hafif kapaklar | Bilek, kıskaç, pan-tilt, küçük robotlar | Robot kol omzu, ağır kapak, direksiyon |


Seçim yapmak için önce gereken torku hesapla: tork, yükün ağırlığı ile milden uzaklığının çarpımıdır. Milden 5 cm uzaktaki 100 g'lık bir yük 0,1 × 5 = 0,5 kg·cm ister. MG90S 5 V'ta yaklaşık 2 kg·cm verir, ama bu değer milin durduğu kilitlenme sınırıdır; sürekli çalışmada bunun en fazla yarısını, yani yaklaşık 1 kg·cm'yi kullanmak servoyu serin tutar ve dişlilerin ömrünü uzatır. Bu hesapla MG90S, 5 cm'lik bir kolun ucunda 200 g'a, 10 cm'lik bir kolun ucunda 100 g'a kadar yükü rahatça taşır. Gereken tork 1 kg·cm'yi geçiyorsa MG996R servoya geç; yalnızca deneme yapıyor ya da birkaç gramlık bir parçayı döndürüyorsan SG90 yeterlidir.
MG90S kablo renkleri ve bağlantı
MG90S'in üç kablosu TowerPro renk düzenini kullanır. Bazı üreticiler farklı renkler seçer, ama sıra hemen her zaman aynıdır ve artı ortadadır. Konnektörü ters takarsan servo genellikle zarar görmez, yalnızca çalışmaz; yine de bağlantıyı hemen düzelt, çünkü bu durumda servonun GND akımı Arduino'nun sinyal pininden geçmeye çalışır.
| Kablo (TowerPro) | Görevi | Başka markalarda | Bağlandığı yer |
|---|---|---|---|
| Kahverengi | GND (eksi) | Siyah | Kaynağın eksisi ve Arduino GND |
| Kırmızı | Artı (4,8–6 V) | Kırmızı | 5 V ya da harici 5–6 V artı |
| Turuncu | Sinyal (PWM) | Sarı ya da beyaz | Kartın bir dijital pini |
| Bağlantı | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| Turuncu (sinyal) | D9 | GPIO 18 | GP15 |
| Kırmızı (artı): tek servo, hafif yük | 5V pini | 5V (VIN) pini, USB'den | VBUS pini (USB'den 5 V) |
| Kırmızı (artı): yük ya da birden fazla servo | Harici 5–6 V | Harici 5–6 V | Harici 5–6 V |
| Kahverengi (GND) | GND ve kaynağın eksisi | GND ve kaynağın eksisi | GND ve kaynağın eksisi |
| Potansiyometre (Uno örneği) | Orta bacak A0, kenarlar 5V ve GND | — | — |
| İkinci servo (Pico örneği) | — | — | GP14 |
Ayrı besleme: kaç servo, ne kadar akım?
Bir MG90S yüksüz hareket ederken 120–250 mA çeker, ama her kalkışın ilk milisaniyelerinde ve mil zorlandığında akım 0,7–1 A'e fırlar. Servo sayısı arttıkça bu tepeler üst üste biner. Kabloları da hesaba kat: breadboard kontakları ve ince jumper kabloların toplam direnci kolayca 0,2 Ω'u bulur. Ohm kanunu ile hesaplarsan dört servonun aynı anda çektiği 3,2 A'lik tepede kablolarda 3,2 × 0,2 = 0,64 V kaybolur; 5 V'luk kaynak servolara 4,4 V olarak ulaşır, servolar zayıflar ve titrer. Servo beslemesini breadboard yerine klemens ya da lehimli bir hatla dağıtmak bu kaybı büyük ölçüde azaltır.
| Servo sayısı | Hareket ederken | En kötü durum (hepsi kilitli) | Önerilen kaynak |
|---|---|---|---|
| 1 adet | 0,12–0,25 A | Yaklaşık 1 A | Yüksüz denemede Arduino 5V, yükte 5 V 1 A |
| 2 adet (pan-tilt) | 0,25–0,5 A | 2 A | 5 V, 2 A |
| 4 adet (küçük robot kol) | 0,5–1 A | 4 A | 5 V, 3–4 A |
| 6 adet | 0,75–1,5 A | 6 A | 5–6 V, 5 A ve servoları sırayla hareket ettiren kod |
| 16 adet (PCA9685) | 2–4 A | 16 A | 5–6 V, 10 A ve üzeri anahtarlamalı kaynak |
- Kaynağı seç: 5 V'luk anahtarlamalı bir adaptör ya da 4 adet AA Ni-MH pil (4,8 V) kullan. Yeni alkalin piller tanesi 1,6 V'a kadar çıktığı için 4'lü yuvada 6,4 V verebilir; bu, MG90S'in sınırının biraz üstündedir.
- Artıyı servoya ver: Kaynağın artısını servonun kırmızı kablosuna bağla; Arduino'nun 5V pinine bağlama.
- GND'leri birleştir: Kaynağın eksisini hem servonun kahverengi kablosuna hem de Arduino'nun GND pinine bağla; ortak GND olmadan servo darbeleri doğru okuyamaz.
- Kondansatör ekle: Servo besleme hattına, servolara yakın, 470 µF / 16 V bir elektrolitik kondansatör koy; birden fazla servoda servo başına yaklaşık 100 µF ekle. Gövdedeki şeritli bacak eksiye gelir.
- Sinyali bağla: Turuncu kabloyu Uno'nun D9 pinine bağla ve Arduino'yu USB'den ya da DC jakından ayrıca besle.
500–2400 µs darbe aralığı ve Servo kütüphanesi
Arduino IDE ile gelen Servo kütüphanesinde servo.attach(9) yazdığında varsayılan aralık 544–2400 µs olur ve write(0) ile write(180) bu iki uca eşlenir. MG90S'lerin çoğu 0 derece için 544 µs'den daha kısa bir darbe ister, bu yüzden varsayılan ayarla servo bir uçta birkaç derece eksik döner. Aralığı servo.attach(9, 500, 2400) ile belirtmek bu sorunu çözer. Bu ayrıntı önemlidir, çünkü writeMicroseconds() da attach ile verilen sınırların dışına çıkamaz; sınırları vermeden yazdığın 500 µs sessizce 544'e yükseltilir. 500–2400 aralığında bir derece yaklaşık 1900 / 180 ≈ 10,6 µs eder. MG90S'in ölü bandı 5 µs olduğu için writeMicroseconds() ile yarım derecelik adımlar bile atabilirsin.
| Açı | attach(9) varsayılan (544–2400) | attach(9, 500, 2400) | Not |
|---|---|---|---|
| 0° | 544 µs | 500 µs | Uçta birkaç derece fark eder |
| 45° | 1008 µs | 975 µs | — |
| 90° | 1472 µs | 1450 µs | Gerçek orta çoğu zaman 1450–1550 µs arasıdır |
| 135° | 1936 µs | 1925 µs | — |
| 180° | 2400 µs | 2400 µs | Mekanik sınıra dayanıyorsa daralt |
Tablodaki değerler hesaplanmış değerlerdir; gerçek servoda 90 derece için gereken darbe 1450 µs yerine 1500 ya da 1520 µs olabilir. Bazı veri sayfaları 1000–2000 µs aralığının tam dönüş verdiğini yazar, ama pratikte bu aralıkla MG90S yalnızca 90–100 derece döner. Darbeyi mekanik sınırın ötesine itersen servo iç durdurucuya dayanır, vızıldar, kilitlenme akımı çeker ve ısınır; metal dişliler bu zorlamayı sessizce taşıdığı için sorun SG90'daki kadar çabuk fark edilmez. Bu yüzden ilk iş kendi servonun sınırlarını ölçmektir.
Açı kalibrasyonu: kendi MG90S'inin sınırlarını bul
Aşağıdaki kod servoyu Seri Monitör'den yazdığın karakterlerle 10 µs'lik adımlarla hareket ettirir. + darbeyi uzatır, - kısaltır, c ortaya (1500 µs) döner; n ile o anki değeri alt sınır, x ile üst sınır olarak kaydedersin. Kod her kayıttan sonra, sonraki programlarda kullanacağın attach satırını hazır olarak yazar. Tek seferde birkaç adım atmak için +++++ yazıp Enter'a bas; servo beş adım, yani 50 µs ilerler.
1#include <Servo.h>
2
3const byte SERVO_PIN = 9;          // turuncu sinyal kablosu / orange signal wire
4const int STEP_US = 10;            // her + ya da - için 10 µs / 10 µs per + or -
5
6Servo servo;
7int pulseUs = 1500;                // ortadan başla / start at the center
8int minUs = 1000;                  // bulunacak alt sınır / lower limit to find
9int maxUs = 2000;                  // bulunacak üst sınır / upper limit to find
10
11void printPulse() {
12  Serial.print(F("Darbe / pulse: "));
13  Serial.print(pulseUs);
14  Serial.println(F(" us"));
15}
16
17void setup() {
18  Serial.begin(115200);
19  servo.writeMicroseconds(pulseUs);      // önce darbe, sonra attach / pulse first, then attach
20  servo.attach(SERVO_PIN, 500, 2500);    // geniş aralık: sınırı sen bulacaksın / wide range: you find the limits
21  Serial.println(F("+ / - : 10 us | c: 1500 us | n: min | x: max"));
22  printPulse();
23}
24
25void loop() {
26  if (!Serial.available()) return;
27  char key = Serial.read();
28  if (key == '+') pulseUs += STEP_US;
29  else if (key == '-') pulseUs -= STEP_US;
30  else if (key == 'c') pulseUs = 1500;
31  else if (key == 'n') minUs = pulseUs;    // alt sınırı kaydet / save the lower limit
32  else if (key == 'x') maxUs = pulseUs;    // üst sınırı kaydet / save the upper limit
33  else return;                             // Enter ve diğer tuşları yok say / ignore Enter and other keys
34
35  pulseUs = constrain(pulseUs, 500, 2500);
36  servo.writeMicroseconds(pulseUs);
37  printPulse();
38
39  if (key == 'n' || key == 'x') {          // hazır attach satırı / ready-made attach line
40    Serial.print(F("servo.attach(9, "));
41    Serial.print(minUs);
42    Serial.print(F(", "));
43    Serial.print(maxUs);
44    Serial.println(F(");"));
45  }
46}- Servoyu yüksüz bağla, kodu yükle ve Seri Monitör'ü 115200 baud hızında aç.
- c yazıp Enter'a bas; servo 1500 µs'ye gelir. Kornayı mekanizmanın orta konumuna en yakın dişe tak.
- - ile alt uca doğru git. Servo artık dönmüyor, vızıldıyor ya da titriyorsa 3–4 adım (30–40 µs) geri gel ve n yaz.
- Aynı işlemi + ile üst uç için yap ve x yaz. Seri Monitör'de görünen servo.attach(9, MIN, MAX) satırını not et.
- Kâğıda çizilmiş ya da yazıcıdan çıkmış bir iletkiyle 90 dereceyi bul: kornanın tam dik durduğu darbeyi US_90 olarak kaydet.
Servo milinin dişleri yüzünden kornayı ancak belli adımlarla takabilirsin; bu yüzden kornanın tam ortada durması nadirdir ve aradaki birkaç derecelik farkı yazılımla düzeltirsin. Ayrıca bir servonun darbe ile açı arasındaki ilişkisi tam doğrusal değildir: 0 ve 180 dereceyi tutturan iki noktalı bir eşleme, ortada 3–5 derece kayabilir. Üç noktalı kalibrasyon bu hatayı giderir: 0, 90 ve 180 derece için ölçtüğün üç darbeyi kullanır, map() fonksiyonunu iki yarı için ayrı ayrı çağırırsın. Aşağıdaki kod bu yöntemle A0'a bağlı bir potansiyometreden okunan açıyı servoya aktarır.
1#include <Servo.h>
2
3const byte SERVO_PIN = 9;          // turuncu kablo / orange wire
4const byte POT_PIN = A0;           // potansiyometre orta bacağı / potentiometer wiper
5
6// Kalibrasyonda ölçtüğün üç nokta / the three points you measured
7const int US_0 = 520;              // 0 derece / 0 degrees
8const int US_90 = 1480;            // korna tam dik / horn exactly upright
9const int US_180 = 2380;           // 180 derece / 180 degrees
10
11Servo servo;
12float smoothAngle = 90;            // süzülmüş açı / filtered angle
13int lastAngle = -1;
14
15int angleToUs(int angle) {
16  angle = constrain(angle, 0, 180);
17  if (angle <= 90) return map(angle, 0, 90, US_0, US_90);   // alt yarı / lower half
18  return map(angle, 90, 180, US_90, US_180);                // üst yarı / upper half
19}
20
21void setup() {
22  servo.writeMicroseconds(angleToUs(90));   // açılışta ortada başla / start centered
23  servo.attach(SERVO_PIN, US_0, US_180);
24}
25
26void loop() {
27  int target = map(analogRead(POT_PIN), 0, 1023, 0, 180);
28  smoothAngle += (target - smoothAngle) * 0.15;   // gürültüyü süz / filter the noise
29  int angle = (int)(smoothAngle + 0.5);
30  if (abs(angle - lastAngle) >= 2) {             // 2 derecelik ölü bant / 2-degree deadband
31    servo.writeMicroseconds(angleToUs(angle));
32    lastAngle = angle;
33  }
34  delay(15);
35}US_0, US_90 ve US_180 değerlerini kendi ölçümlerinle değiştir. angleToUs() 0–90 aralığını ilk iki nokta, 90–180 aralığını son iki nokta arasında eşler; böylece kornanın dik durduğu konum gerçekten 90 derece olur. writeMicroseconds() kullanmak, write()'ın tam dereceye yuvarlamasından da kurtarır. Potansiyometre okumasındaki birkaç basamaklık gürültü, katsayısı 0,15 olan basit bir süzgeç ve 2 derecelik ölü bantla bastırılır; ölü bant olmadan servo yerinde sürekli kıpırdar. Titremenin diğer sebeplerini servo titreme sorunu yazısında ayrıntılı ele aldık. Uno'da Servo kütüphanesi Timer1'i kullandığı için servo bağlıyken D9 ve D10 pinlerinde analogWrite() çalışmaz.
ESP32 ile MG90S: telefondan kaydırma çubuğuyla kontrol
ESP32'de Arduino'nun standart Servo kütüphanesi çalışmaz; Kütüphane Yöneticisi'nden ESP32Servo kütüphanesini kur. Kütüphane ESP32 çekirdeğinin 2.x ve 3.x sürümleriyle çalışır, periyodu setPeriodHertz(50) ile alır ve 500–2500 µs dışındaki sınırları kabul etmez. ESP32'nin sinyal çıkışı 3,3 V'tur; MG90S'lerin hemen hepsi bunu sorunsuz algılar. Aşağıdaki kod ESP32'yi Wi-Fi ağına bağlar; Seri Monitör'de görünen IP adresini aynı ağdaki telefonunda açtığında bir kaydırma çubuğu görürsün ve çubuğu bıraktığın an servo o açıya döner.
1#include <WiFi.h>
2#include <WebServer.h>
3#include <ESP32Servo.h>
4
5const char* ssid = "AgAdi"; // Wi-Fi adın / your Wi-Fi name
6const char* password = "Sifre123"; // Wi-Fi şifren / your Wi-Fi password
7const int SERVO_PIN = 18; // turuncu kablo / orange wire
8const int MIN_US = 500; // kalibrasyon değerlerin / your calibration values
9const int MAX_US = 2400;
10
11WebServer server(80);
12Servo servo;
13int currentAngle = 90;
14
15const char PAGE[] = R"rawliteral(<!DOCTYPE html><html><head>
16<meta name="viewport" content="width=device-width,initial-scale=1"><title>MG90S</title></head>
17<body style="font-family:sans-serif;text-align:center">
18<h2>MG90S: <span id="v">90</span>°</h2>
19<input id="s" type="range" min="0" max="180" value="90" style="width:90%">
20<script>
21const s = document.getElementById('s'), v = document.getElementById('v');
22s.oninput = () => v.textContent = s.value;
23s.onchange = () => fetch('/set?a=' + s.value);
24</script></body></html>)rawliteral";
25
26void handleRoot() {
27 server.send(200, "text/html", PAGE);
28}
29
30void handleSet() {
31 if (server.hasArg("a")) {
32 currentAngle = constrain(server.arg("a").toInt(), 0, 180); // 0–180 ile sınırla / clamp to 0–180
33 servo.write(currentAngle);
34 }
35 server.send(200, "text/plain", String(currentAngle));
36}
37
38void setup() {
39 Serial.begin(115200);
40 servo.setPeriodHertz(50); // 50 Hz servo sinyali / 50 Hz servo signal
41 servo.attach(SERVO_PIN, MIN_US, MAX_US);
42 servo.write(currentAngle);
43
44 WiFi.begin(ssid, password);
45 while (WiFi.status() != WL_CONNECTED) delay(300);
46 Serial.print(F("IP: "));
47 Serial.println(WiFi.localIP()); // bu adresi telefonda aç / open this address on your phone
48
49 server.on("/", handleRoot);
50 server.on("/set", handleSet);
51 server.begin();
52}
53
54void loop() {
55 server.handleClient();
56}ESP32, Wi-Fi'yi açtığı anlarda kısa süreliğine 250 mA'e kadar akım çeker; servonun kalkış akımı da aynı USB hattına binerse kart "Brownout detector was triggered" yazıp yeniden başlar. Servoyu ayrı bir 5 V kaynaktan besle ve GND'leri birleştir; ayrıntılar ESP32 brownout hatası yazısında. Sinyal için GPIO 13, 18, 19, 23, 25, 26 ve 27 iyi seçeneklerdir; flaşa bağlı GPIO 6–11'i ve yalnızca giriş olan 34–39'u kullanma.
Raspberry Pi Pico (MicroPython) ile MG90S
Raspberry Pi Pico'da ek kütüphane gerekmez: PWM'i 50 Hz'e ayarlayıp darbe genişliğini duty_ns() ile nanosaniye olarak verirsin. Aşağıdaki küçük MicroServo sınıfı her servonun kendi kalibrasyon değerlerini tutar ve yumuşak hareket için derece derece ilerler. Örnekte bir robot kolun bileği GP15'e, kıskacı GP14'e bağlı. Bu iki pin Pico'da aynı PWM dilimini (slice 7) paylaşır, yani frekansları ortaktır; ikisi de 50 Hz kullandığı için sorun olmaz, ama aynı dilimdeki bir pini LED parlaklığı için 1 kHz'e ayarlarsan servo da bozulur. İki servo için VBUS yerine harici 5 V kullan ve GND'leri birleştir.
1from machine import Pin, PWM
2import time
3
4class MicroServo:
5    def __init__(self, pin, min_us=500, max_us=2400):
6        self.pwm = PWM(Pin(pin))
7        self.pwm.freq(50)                  # 50 Hz = 20 ms periyot / 20 ms period
8        self.min_us = min_us               # bu servonun kalibrasyonu / this servo's calibration
9        self.max_us = max_us
10        self.angle = None
11
12    def write(self, angle):
13        angle = max(0, min(180, angle))   # 0–180 ile sınırla / clamp to 0–180
14        us = self.min_us + (self.max_us - self.min_us) * angle / 180
15        self.pwm.duty_ns(int(us * 1000))  # µs -> ns
16        self.angle = angle
17
18    def move_to(self, target, ms_per_degree=10):
19        if self.angle is None:            # ilk komut: doğrudan git / first command: go directly
20            self.write(target)
21            return
22        step = 1 if target > self.angle else -1
23        for a in range(int(self.angle), int(target) + step, step):
24            self.write(a)                 # derece derece ilerle / move degree by degree
25            time.sleep_ms(ms_per_degree)
26
27    def off(self):
28        self.pwm.duty_ns(0)               # sinyali kes, servo serbest / stop the signal, servo goes limp
29
30wrist = MicroServo(15, 520, 2380)        # bilek GP15 / wrist on GP15
31gripper = MicroServo(14, 600, 2300)      # kıskaç GP14, aynı PWM dilimi / gripper on GP14, same PWM slice
32
33wrist.write(90)
34gripper.write(20)
35time.sleep(1)
36
37while True:
38    gripper.move_to(70)                  # kıskacı kapat / close the gripper
39    wrist.move_to(150)
40    time.sleep(0.5)
41    wrist.move_to(30)
42    gripper.move_to(20)                  # kıskacı aç / open the gripper
43    time.sleep(1)
Robot kolda MG90S: hangi eklem için uygun?
Akrilik ya da 3D baskı küçük, 4 eksenli robot kollar genellikle dört mikro servoyla yapılır ve MG90S bu kollarda SG90'dan çok daha uzun ömürlüdür: kol bir yere çarptığında ya da kıskaç elle zorlandığında ilk kırılan parça plastik dişlilerdir. Daha büyük bir kolda ise MG90S yalnızca uç eklemlerde kullanılır. Hesap basittir: eklemden sonraki her parçanın ağırlığını eklem miline uzaklığıyla çarp ve topla. 6 cm'deki 40 g'lık bir kıskaç ve 8 cm'deki 50 g'lık bir nesne bilek servosuna 0,04 × 6 + 0,05 × 8 = 0,64 kg·cm yük bindirir; bu, MG90S'in 5 V'taki güvenli sınırı olan yaklaşık 1 kg·cm'nin altındadır.
| Eklem | Tipik yük | MG90S uygun mu? |
|---|---|---|
| Taban (dönüş) | Kolun ağırlığı rulmana biniyorsa düşük | Küçük kollarda evet, büyük kollarda MG996R |
| Omuz | En yüksek, 2–5 kg·cm | Yalnızca çok hafif kollarda; genelde MG996R |
| Dirsek | Orta, 1–3 kg·cm | Kısa kollarda evet |
| Bilek | Düşük, 0,3–1 kg·cm | Evet, ideal |
| Kıskaç | Düşük ama sürekli sıkma riski var | Evet; kapanma açısını nesneye göre sınırla |
Kıskaçta en sık yapılan hata, servoyu nesneyi kavradığı açıdan daha ileriye göndermektir. Servo hedefe ulaşamadığı için sürekli kilitlenme akımı çeker, ısınır ve birkaç dakika içinde motor ya da kontrol kartı zarar görebilir. Kapanma açısını nesneye yeni değdiği noktaya ayarla ya da nesneyi tuttuktan sonra açıyı birkaç derece geri al. Tork hesabının tamamını ve 6 eksenli bir kolun yapımını Arduino robot kol rehberinde bulabilirsin; altıdan fazla servoyu tek kartla sürmek istersen PCA9685 servo sürücü işini kolaylaştırır.
MG90S ile proje fikirleri
- Pan-tilt kamera yuvası: İki MG90S ile bir ESP32-CAM modülünü yatay ve dikey eksende döndür; metal dişliler sarsıntıya dayanır.
- Arduino radar: HC-SR04 sensörünü MG90S ile 0–180 derece tarayıp ekranda radar görüntüsü çiz; yapımı Arduino radar projesi yazısında.
- Akıllı çöp kutusu: El yaklaşınca hafif bir kapağı açan akıllı çöp kutusu.
- Otomatik mama makinesi: Belli saatlerde bir kapakçığı açıp kapatan mama makinesi.
- Engelden kaçan robot: Mesafe sensörünü sağa sola çeviren boyun servosu; engelden kaçan robot rehberinde.
- Mini güneş takipçisi: İki LDR ile ışığın yönünü bul ve küçük bir paneli MG90S ile çevir; ayrıntılar güneş takip sistemi yazısında.
- Sürekli dönüş gereken işler: Tekerlek ya da konveyör için MG90S yerine 360 derece servo kullan.
Sık hatalar ve çözümleri
| Belirti | Olası sebep | Çözüm |
|---|---|---|
| Servo bir uçta birkaç derece eksik dönüyor | Varsayılan 544–2400 µs aralığı | attach(9, 500, 2400) yaz ve kalibre et |
| Uçta vızıldıyor ve ısınıyor | Darbe mekanik sınırı aşıyor | Kalibrasyonda bulduğun MIN ve MAX değerlerine daralt |
| Servo hareket edince Arduino resetleniyor | Servo USB'den, 5V pininden besleniyor | Harici 5 V kaynak, ortak GND ve 470 µF kondansatör |
| Dururken titriyor | Zayıf besleme, uzun ince kablo ya da potansiyometre gürültüsü | Kalın kablo, kondansatör, süzgeç ve ölü bant |
| Hiç tepki vermiyor ya da rastgele hareket ediyor | Harici kaynağın GND'si Arduino'ya bağlı değil | Kaynağın eksisini Arduino GND'sine bağla |
| Yük altında tık tık sesi, mil kayıyor | Dişli dişi kırılmış ya da korna vidası gevşek | Dişli setini değiştir, ortadaki vidayı sık |
| Tork beklenenden çok düşük, servo 9 g geliyor | Plastik dişlili kopya | Servoyu tart: gerçek MG90S yaklaşık 13–14 g'dır |
| Açılışta servo bir anda sıçrıyor | attach() ilk darbe olarak 1500 µs gönderiyor | attach()'tan önce writeMicroseconds() ile başlangıç darbesini ver |
MG90S, SG90'ın boyutunda kalıp daha dayanıklı ve biraz daha güçlü bir servo isteyen her proje için doğru seçimdir. Kuralları hatırla: hafif yük dışında harici 5 V, ortak GND, servoya yakın bir kondansatör, 500–2400 µs ile başlayıp kalibrasyonla daralttığın bir darbe aralığı ve kıskaçta sınırlı bir kapanma açısı. BlueGrays uygulamasında potansiyometre ve joystick ile servo kontrolü, ESP32 ile servolu RFID kapı kilidi ve 32 servolu koreografi projelerini adım adım devre şeması ve hazır kodlarıyla bulabilirsin.
Sıkça sorulan sorular
MG90S ile SG90 arasındaki fark nedir?
İkisi aynı boyutta ve aynı kablo düzenindedir, ama MG90S metal dişlilidir ve 6 V'ta 2,2 kg·cm tork verir; SG90'ın plastik dişlileri 1,8 kg·cm civarındadır ve darbede kolay kırılır. MG90S yaklaşık 13,4 g, SG90 ise 9 g'dır ve MG90S kilitlenmede biraz daha fazla akım çeker. Kodda hiçbir fark yoktur; ikisi de aynı Servo kütüphanesiyle çalışır.
MG90S kaç kg kaldırır?
MG90S'in kilitlenme torku 4,8 V'ta 1,8 kg·cm, 6 V'ta 2,2 kg·cm'dir; yani milden 1 cm uzakta yaklaşık 2 kg'ı ancak durdurabilir. Sürekli kullanımda torkun yarısını hesaba kat: 5 cm'lik bir kolun ucunda yaklaşık 200 g, 10 cm'lik bir kolun ucunda yaklaşık 100 g rahatça taşınır.
MG90S Arduino'nun 5V pininden beslenebilir mi?
Yüksüz denemelerde tek bir MG90S Arduino'nun 5V pininden çalışır. Ancak servo zorlandığında 1 A'e yaklaşan akım USB'nin 500 mA'lik sınırını aşar ve Arduino resetlenir. Yük taşıyan ya da birden fazla servolu projelerde harici 5 V kaynak kullan ve GND'leri birleştir.
MG90S kaç derece döner, 360 derece döner mi?
Standart MG90S yaklaşık 180 derece döner; tam aralık için genellikle 500–2400 µs darbe gerekir ve sınırlar birimden birime değişir. Sürekli dönen 360 derecelik sürümleri de satılır, ama onlarda açı değil hız ve yön kontrol edilir.
MG90S servo neden titriyor ya da vızıldıyor?
En sık sebep zayıf beslemedir: USB'den beslenen servo kalkışta gerilimi düşürür. Uçlarda vızıldıyorsa darbe aralığı mekanik sınırı aşıyordur, kalibrasyonla daralt. Potansiyometreyle kontrolde titreme varsa okumayı süz ve 1–2 derecelik ölü bant ekle.
MG90S ESP32 ve 3,3 V sinyalle çalışır mı?
Evet. MG90S'in kontrol kartı 3,3 V'luk sinyali sorunsuz algılar; ESP32'de ESP32Servo kütüphanesi, Pico'da MicroPython'ın PWM sınıfı yeterlidir. Servonun beslemesi yine 5 V olmalıdır; 3,3 V pininden besleme.
Bu yazıdan sonra yapabileceğin projeler
Tüm projeleri gör
Servo Motor Kullanım
Küçük bir servo motorun kolu sırayla üç konuma döner: en başa, tam ortaya ve en sona, her durakta iki saniye bekleyerek.

Potansiyometre İle Servo Motor Kullanım
Potansiyometrenin düğmesini çevirdikçe servo motorun kolu da onunla birlikte döner; düğmenin bir ucu sıfır dereceye, öbür ucu yarım tura karşılık gelir.

Joystick İle Servo Kontrol
Bir oyun kolu çubuğuyla iki motoru yönet, tıpkı bir güvenlik kamerasını çevirir gibi.

ESP32 Servo Motor (Potansiyometre Kontrolü)
Bu projede potansiyometre ile SG90 servo motoru kontrol ediyoruz. Potansiyometreden okunan analog değeri 0-180 derece aralığına map'leyerek servo açısını ayarlıyoruz. ESP32Servo kütüphanesi, ESP32'nin çıkış verebilen uygun GPIO'larında servo sinyali üretir; bu projede GPIO 18 kullanılır. Bu, robotik kollar, kamera gimbal'ları ve otomatik kapı mekanizmaları için temel bir kontrol yöntemidir.

ESP32 RFID Kapı Kilidi (RC522 + Servo + OLED + Buzzer + LED)
ESP32 ile RC522 RFID modülü, SG90 servo motor, SSD1306 OLED ekran, aktif buzzer ve 2 LED kullanarak akıllı bir kapı kilidi yapıyoruz. Kart okutulduğunda UID, kodda tanımlı yetkili kartlarla karşılaştırılır; yetkiliyse servo kilidi açar (yeşil LED + 2 kısa bip) ve 5 saniye sonra otomatik kilitler. Yetkisiz kartta kırmızı LED yanar, 3 hızlı bip çalar ve OLED'de okunan UID gösterilir.

Servo Çember Koreografisi — 32 Servo ile Animasyonlu Desenler
Arduino Mega üzerinde çember şeklinde dizilmiş 32 servo motorla çalışan görsel bir animasyon projesi. Servolar tek bir dizide yönetilir, Mega'nın 22–53 numaralı pinlerine bağlanır ve dört hareket dizisi sergiler: rastgele açılarla kaotik bir titreşim, senkron bir süpürme, çember etrafında dönen bir dalga ve sağa sola sallanan bir pusula ibresi.

Engelden Kaçan Robot
Kendi yolunu bulan akıllı bir araç yapmaya ne dersin? Engelden Kaçan Robot, önündeki ultrasonik sensör sayesinde çevresini sürekli tarar.