
DC mühərrik, servo mühərrik və step mühərriki fərqi: hansını seçməli?
DC mühərrik, servo mühərrik və step mühərriki fərqi nədir? Sürət, tork və dəqiqlik cədvəli, L298N, ULN2003 və A4988 sürücüləri, cərəyan istehlakı, BLDC, ESC və layihə seçimi.
DC mühərrik, servo mühərrik və step mühərriki fərqi bir cümlə ilə belə xülasə olunur: DC mühərrik elektrik verdiyin müddətcə fasiləsiz və sürətlə fırlanır, servo mühərrik ona dediyin bucağa gedib orada qalır, step mühərriki isə addım-addım və sayıla bilən şəkildə fırlanır. Yəni təkər fırladacaqsansa DC mühərrik, qapağı 90 dərəcə açacaqsansa servo, hissəni millimetrin onda biri dəqiqliyi ilə yerdəyişdirəcəksənsə step mühərriki seçirsən. Arduino, ESP32 və Raspberry Pi Pico layihələrində hərəkət lazım olan hər yerdə bu üç mühərrikdən biri ilə qarşılaşacaqsan.
Bu bələdçidə üç mühərrikin içində nə olduğunu, sürət, tork və mövqe dəqiqliyi üzrə real modellərin (TT mühərrik, SG90, MG996R, 28BYJ-48, NEMA 17) rəqəmlərini, hər birinin hansı sürücüyə ehtiyac duyduğunu (L298N, PWM siqnalı, ULN2003, A4988), nə qədər cərəyan çəkdiyini və hansı layihədə hansının istifadə olunduğunu müqayisə edirik. Sonda üç mühərriki eyni anda idarə edən Arduino, ESP32 və Pico kodlarını, fırçasız mühərrik (BLDC) və ESC-yə qısa girişi və ən çox buraxılan xətaları tapacaqsan.



Qısa cavab: üç mühərrikin fərqi bir cədvəldə
| Xüsusiyyət | DC motor | Servo motor | Step mühərriki |
|---|---|---|---|
| Hərəkət | Fasiləsiz fırlanır | Müəyyən bucağa gedib orada qalır (adətən 0–180°) | Addım-addım fırlanır, dövr limiti yoxdur |
| İdarə etdiyin şey | Sürət və istiqamət | Bucaq (mövqe) | Addım sayı və addım sürəti |
| Əks əlaqə | Yoxdur (enkoderlə əlavə olunur) | Var: içindəki potensiometr | Yoxdur (açıq dövrə) |
| Sürət | Çox yüksək (reduktorsuz dəqiqədə minlərlə dövr) | Orta (SG90: 0,1 san/60°) | Aşağı–orta, sürət artdıqca tork azalır |
| Tork | Reduktordan asılıdır | Ölçüsünə görə yüksək (dişli qutusu sayəsində) | Aşağı sürətdə yüksək, dayananda da tutur |
| Mövqe dəqiqliyi | Yoxdur | Təxminən 1° | 1,8° (mikroaddımla daha da dəqiq) |
| Dayananda | Sərbəst qalır | Mövqeyini aktiv şəkildə saxlayır | Sarğılara cərəyan verildikcə kilidli qalır |
| Sürücü | H-körpü (L298N, L9110S) və ya MOSFET | Lazım deyil, siqnal birbaşa pindən gedir | ULN2003 və ya A4988, DRV8825 |
| Naqil sayı | 2 | 3 (GND, +, siqnal) | 4 və ya 5 (bəzən 6) |
| Tipik istifadə | Təkər, ventilyator, nasos | Robot qol, qapı zərfi, radar | 3D printer, CNC, kamera sürüşdürücüsü |
Cədvəldəki ən vacib sətir əks əlaqə sətridir. Servo içindəki potensiometr sayəsində harada olduğunu bilir və onu nəsə itələyəndə köhnə mövqeyinə qayıdır. Step mühərriki harada olduğunu bilmir; yalnız neçə addım atdığını sən sayırsan və bu say mühərrik zorlanıb addım qaçırmadığı müddətcə düzgündür. DC mühərrik isə nə qədər fırlandığını heç bilmir; mövqe lazımdırsa valına enkoder əlavə etməlisən. Hansı mühərriki seçəcəyin böyük ölçüdə layihənin bu məlumata ehtiyacı olub-olmamasından asılıdır.
DC mühərrik necə işləyir?
Hobbi layihələrindəki DC mühərriklərin demək olar ki, hamısı fırçalı DC mühərrikdir. İçində sabit maqnitlər və fırlanan sarğı (rotor) olur; karbon fırçalar və mis dilimli kollektor rotor fırlandıqca cərəyanın istiqamətini dəyişərək fırlanmanın heç dayanmamasını təmin edir. İki naqili var: uclara gərginlik verəndə fırlanır, uclar tərsinə çevriləndə əks istiqamətdə fırlanır. Tətbiq etdiyin gərginlik sürəti, mühərrikin çəkdiyi cərəyan isə torku müəyyən edir. Mühərrik fırlananda sarğılarda əks EMK adlanan qarşı gərginlik yaranır və cərəyanı məhdudlaşdırır; val bir maneə ilə kilidlənəndə bu qarşı gərginlik yoxa çıxır və cərəyan kilidlənmə (stall) cərəyanına qədər sıçrayır.
Reduktorsuz kiçik DC mühərrik minlərlə dövrlə fırlanır, amma torku çox aşağıdır; buna görə robotlarda həmişə reduktorlu (dişli qutulu) mühərriklər istifadə olunur. TT mühərrikdəki 1:48 dişli qutusu mühərrik valındakı təxminən 12.000 dövr/dəq-ni təkərdə 250 dövr/dəq-yə endirir, torku isə (dişli itkiləri istisna olmaqla) təxminən 48 dəfə artırır. Sürəti PWM ilə, istiqaməti H-körpü ilə dəyişirsən; təfərrüatlar L298N ilə DC mühərrik idarəsi yazısındadır. DC mühərrikin zəif cəhəti mövqedir: eyni PWM dəyəri belə batareya gərginliyinə və yükə görə fərqli sürət verir, buna görə "2 saniyə irəli get" əmri hər dəfə fərqli məsafəyə uyğun gəlir. Dəqiq məsafə lazımdırsa təkərə enkoder əlavə olunur.
Servo mühərrik necə işləyir?
Servo mühərrik əslində kiçik qutuya yerləşdirilmiş tam sistemdir: DC mühərrik, mühərrikin sürətini azaldıb torkunu artıran dişli dəsti, çıxış valına bağlı potensiometr və idarəetmə platası. Arduino servoya birbaşa bucaq deyil, 50 Hz-lik (hər 20 ms-dən bir) impuls göndərir; impulsun eni istənilən mövqeyi bildirir. İdarəetmə platası istənilən mövqeyi potensiometrdən oxuduğu real mövqe ilə müqayisə edir və fərq sıfırlanana qədər mühərriki həmin istiqamətdə sürür. Buna qapalı dövrə idarəsi deyilir; servonu əllə çevirməyə çalışanda müqavimət göstərməsinin səbəbi budur.
| Cihaz | İmpuls eni nə deməkdir? | Nümunə |
|---|---|---|
| Standart servo (180°) | Bucaq: təxminən 1 ms bir uc, 1,5 ms orta, 2 ms digər uc | SG90, MG90S, MG996R |
| Fasiləsiz fırlanan servo (360°) | Sürət və istiqamət: 1,5 ms dayanır, daha qısa bir istiqamətə, daha uzun digər istiqamətə | FS90R |
| ESC + fırçasız mühərrik | Qaz: 1 ms dayanır, 2 ms tam qaz | Dron və RC model ESC-ləri |
Standart RC aralığı 1–2 ms-dir, amma SG90 kimi ucuz servoların çoxu tam 180° üçün təxminən 0,5–2,4 ms tələb edir; Arduino Servo kitabxanası da susmaya görə 544–2400 µs aralığından istifadə edir. SG90-ın ölü zolağı, yəni reaksiya vermədiyi ən kiçik dəyişiklik təxminən 10 µs-dir və bu təxminən 1°-yə uyğun gəlir; servonun praktik dəqiqliyi buna görə bir dərəcə civarındadır. Fasiləsiz fırlanan servo (FS90R) isə əks əlaqəsi deaktiv edilmiş servodur: bucağı deyil, sürəti və istiqaməti idarə edirsən, mövqe məlumatı itir. Daha çox güc lazımdırsa metal dişli MG996R standart seçimdir; əsas istifadə üçün Servo mühərrik nədir? yazısına baxa bilərsən.
Step mühərriki necə işləyir?
Step mühərrikində (addım mühərriki) fırça yoxdur. Gövdədəki sarğılar müəyyən ardıcıllıqla enerjilənir və maqnitli rotor hər dəfə növbəti sarğıya doğru tək addım atır. Ən yayğın hibrid step mühərrikləri bir dövrdə 200 addım, yəni addım başına 1,8° fırlanır. Neçə impuls göndərsən, o qədər addım atır, impulsları nə qədər tez göndərsən, o qədər sürətli fırlanır. Sarğılara cərəyan verildiyi müddətcə mühərrik dayandığı yerdə kilidli qalır; buna saxlama torku deyilir. Vacib fərq budur: step mühərriki açıq dövrədir; yük torku aşarsa addım qaçırır və Arduino bunu hiss etmir. 3D printerlərin açılışda oxları son açarlara aparıb sıfırlaması (homing) buna görədir.
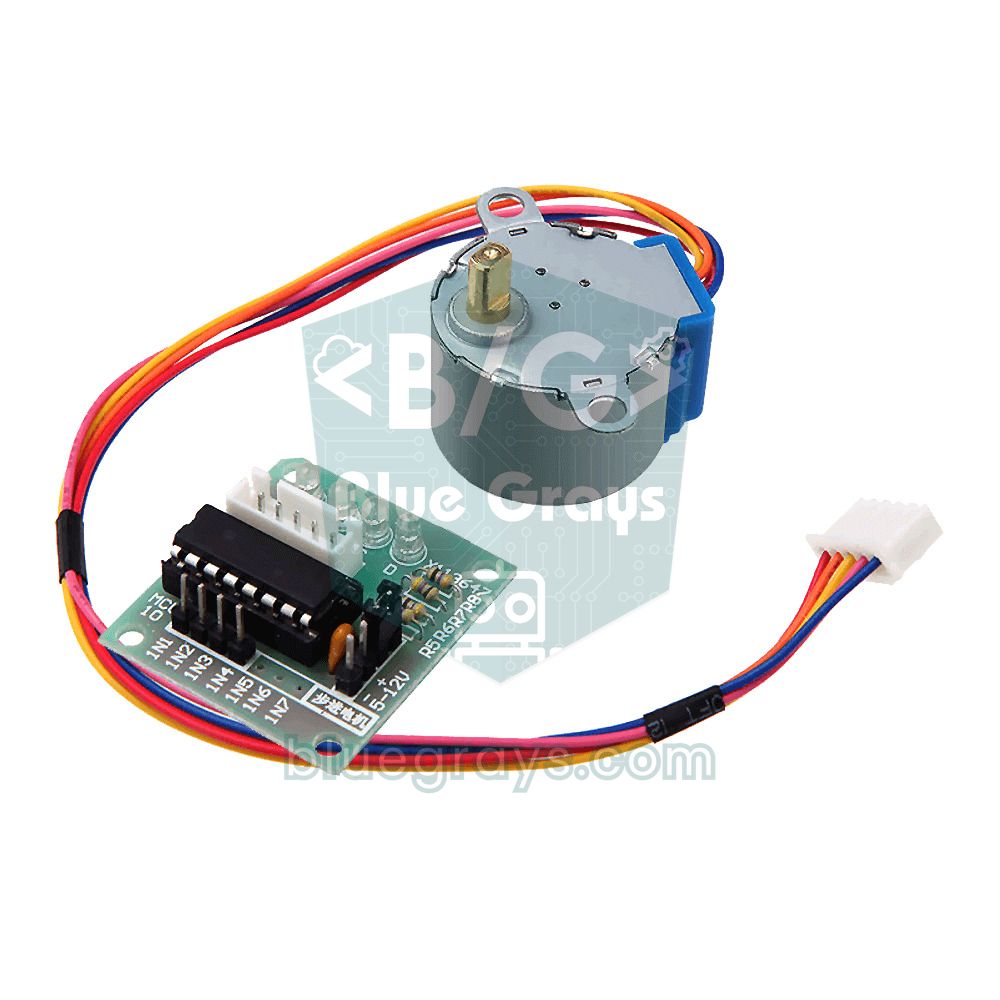
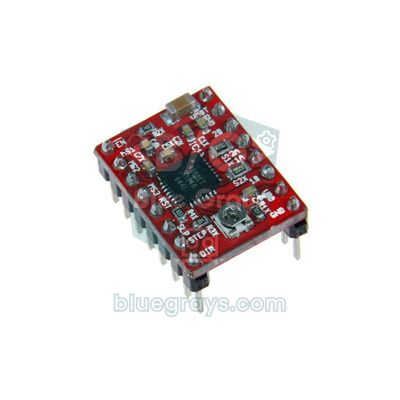
İki növ step mühərriki görəcəksən. Unipolyar mühərriklərdə (28BYJ-48, 5 naqil) sarğıların ortaq ucu var və ULN2003 kimi sadə tranzistor massivi ilə idarə olunur. Bipolyar mühərriklərdə (NEMA 17, 4 naqil) sarğı cərəyanının istiqamətini çevirmək lazımdır; bunu A4988, DRV8825 və ya TMC2209 kimi cərəyan məhdudlaşdıran sürücülər edir. Bu sürücülər həm də mikroaddım edir: A4988 hər tam addımı 16 hissəyə bölərək dövrdəki addım sayını 3200-ə çıxarır, hərəkəti də daha səssiz və hamar edir. Təfərrüatlar üçün 28BYJ-48 və ULN2003 ilə A4988 step mühərriki sürücüsü yazılarına baxa bilərsən.
Sürət, tork və mövqe dəqiqliyi: rəqəmlərlə müqayisə
| Model | Qida | Sürət | Tork | Dəqiqlik | Cərəyan |
|---|---|---|---|---|---|
| TT DC motor (1:48) | 3–6 V | ≈ 200–250 dövr/dəq (6 V, yüksüz) | 0,8 kq·sm (6 V, kilidlənmə) | Yoxdur (enkoder lazımdır) | Boşda 150 mA, kilidlənəndə 1,5 A |
| SG90 servo | 4,8–6 V | 0,1 san / 60° | 1,8 kq·sm | ≈ 1° | Gözləyərkən çox az, hərəkət zamanı 0,5 A-dən çox ola bilər |
| MG996R servo | 4,8–7,2 V | 0,17 san / 60° (4,8 V) | 9,4–11 kq·sm | ≈ 1° | İşləyərkən 0,5–0,9 A, kilidlənəndə 2,5 A |
| 28BYJ-48 step | 5 V | ≈ 10–15 dövr/dəq | ≈ 0,3 kq·sm | ≈ 0,18° (2048 addım/dövr) | 150–200 mA, dayananda da |
| NEMA 17 step (17HS4401) | 12–24 V (A4988 ilə) | Bir neçə yüz dövr/dəq | ≈ 4 kq·sm (0,4 N·m) saxlama | 1,8°; 1/16 mikroaddımda 0,1125° | Faza başına 1,7 A-ə qədər, Vref ilə tənzimlənir |
Tork adətən kq·sm ilə verilir: 1 kq·sm-lik mühərrik valından 1 sm uzaqdakı 1 kq yükü saxlaya bilər, 2 sm uzaqda isə yalnız 0,5 kq-ı (1 kq·sm ≈ 0,098 N·m). Məsələn, 6 V-dakı MG996R 11 kq·sm verir; 15 sm-lik qolun ucunda nəzəri olaraq 11 / 15 ≈ 0,73 kq saxlayır. Lakin bu dəyər mühərrikin kilidləndiyi andakı ən yüksək tordur və qolun öz çəkisi də yükə əlavə olunur. Mühərriki uzun ömürlü işlətmək üçün bu dəyərin yarısından aşağıda qalmaq yaxşı qaydadır; yəni bu qolun ucunda praktikada bir neçə yüz qram daşıya bilərsən.
Sürətdə sıralama tərsinə dönür. DC mühərrik açıq fərqlə ən sürətlisidir. Servo 180°-lik hərəkəti SG90-da təxminən 0,3 saniyəyə tamamlayır və bundan sürətli gedə bilməz. Step mühərrikinin torku isə sürət artdıqca azalır, çünki hər addımda sarğı cərəyanının tam yüksəlməyə vaxtı qalmır; 28BYJ-48 dəqiqədə 15 dövrü keçəndə addım qaçırmağa başlayır. NEMA 17-ni A4988 ilə 12 V əvəzinə 24 V-dan qidalandırmaq, sürücü cərəyanı onsuz da məhdudlaşdırdığı üçün yüksək sürətlərdə daha çox tork verir. Dəqiqlikdə isə step mühərriki öndə gedir: NEMA 17 tam addımda 1,8°, 1/16 mikroaddımda kağız üzərində 0,1125° mövqe verir. Kiçik qeyd: 28BYJ-48-in daxili dişli nisbəti tam 1:64 deyil, təxminən 1:63,68-dir, buna görə real bir dövr 2048 deyil, təxminən 2038 addımdır; saat kimi fasiləsiz fırlanan layihələrdə bu fərq yığılır.
Hansı mühərrik hansı sürücü ilə işləyir?
Arduino-nun bir pini ən çoxu 40 mA verə bilər, təhlükəsiz hədd isə 20 mA civarıdır; kiçik TT mühərrik belə boşda bunun təxminən 7 qatını, kilidlənəndə 70 qatından çoxunu çəkir. Bundan başqa, mühərrik sarğıları cərəyan kəsildiyi anda yüksək əks gərginlik impulsu yaradır və qorunmayan pini sıradan çıxara bilər. Buna görə mühərrik ilə plata arasında həmişə cərəyanı daşıyan sürücü olur: plata yalnız kiçik idarəetmə siqnalları verir, mühərrikin cərəyanı isə birbaşa qida mənbəyindən sürücü üzərindən axır. Sürücülərin içində tranzistorlar və əks gərginliyi söndürən diodlar var. Yalnız bir istiqamətdə fırlanan ventilyator və ya nasos üçün tək MOSFET kifayətdir.
| Motor | Sürücü | Arduino tərəfi | Qeyd |
|---|---|---|---|
| DC mühərrik, bir istiqamət | MOSFET (məs. IRLZ44N) + diod | 1 PWM pini | Ventilyator, nasos, vibrasiya mühərriki |
| DC mühərrik, iki istiqamət | L298N, L9110S, TB6612FNG | 2 istiqamət pini + 1 PWM pini | H-körpü istiqaməti çevirir, PWM sürəti tənzimləyir |
| Servo motor | Lazım deyil (sürücüsü içindədir) | 1 pin, 50 Hz siqnal | Çoxlu servo üçün PCA9685 platası (16 kanal, I2C) |
| Unipolyar step (28BYJ-48) | ULN2003 | 4 pin | Sarğıları ardıcıl açır, kanal başına 500 mA |
| Bipolyar step (NEMA 17) | A4988, DRV8825, TMC2209 | 2 pin (STEP, DIR) | Cərəyan limiti Vref ilə tənzimlənir, mikroaddım edir |
| Fırçasız mühərrik (BLDC) | ESC | 1 pin, servo siqnalı | Cərəyan dəyəri mühərrikə uyğun olmalıdır (məs. 30 A) |
Güc istehlakı: hansı mühərrik nə qədər cərəyan çəkir?
Üç mühərrikin cərəyan davranışı bir-birindən çox fərqlidir və qida mənbəyini buna görə seçmək lazımdır. DC mühərrik yük artdıqca daha çox cərəyan çəkir; start anında və təkər ilişəndə kilidlənmə cərəyanına yaxınlaşır. Mənbəni boşdakı cərəyana görə deyil, bu pik cərəyana görə seçməlisən. Servo gözləyərkən çox az cərəyan çəkir, amma hər hərəkətdə qısa və sərt cərəyan impulsları yaradır: tək SG90 belə anlıq olaraq 0,5 A-dən çox çəkə bilər, MG996R isə zorlananda 2,5 A-ə çıxır. Bu impulslar gərginliyi aşağı salıb Arduino-nu resetləyir və ya ESP32-də brownout xətasına səbəb olur. Step mühərriki isə heç tərpənməsə belə sarğılarından fasiləsiz cərəyan keçir: 28BYJ-48 dayananda da 150–200 mA çəkir və qızır. Batareya ilə işləyən layihələrdə saxlama torkuna ehtiyacın yoxdursa sarğıları söndürmək (A4988-də EN pinini HIGH etmək) batareya ömrünü ciddi şəkildə uzadır.
- Ayrıca qida istifadə et: Mühərrikləri Arduino-nun 5V pinindən qidalandırma. USB portu təxminən 500 mA verir və bunun bir hissəsini plata özü sərf edir; tək kiçik servo istisna olmaqla hər mühərrik üçün ayrıca mənbə lazımdır.
- GND-ləri birləşdir: Mühərrik mənbəyinin mənfi ucu ilə platanın GND-si mütləq qoşulu olmalıdır; əks halda idarəetmə siqnalının referansı olmur (bax: ortaq torpaq).
- Kondensator əlavə et: Servo qida xəttinə 470–1000 µF elektrolit, A4988-in VMOT girişinə ən azı 47 µF, fırçalı DC mühərrikin uclarına 100 nF keramik kondensator qoy. Birincisi gərginlik çökməsini, sonuncusu fırça küyünü azaldır.
- Mənbəni pik cərəyana görə seç: Məsələn, 4 servolu robot qol üçün ən azı 3 A verə bilən 5–6 V-luq mənbə, iki TT mühərrikli maşın üçün 2 × 1,5 A-ə tab gətirən batareya paketi lazımdır. Batareyanın nə qədər dayanacağını batareya ömrü hesablayıcısı ilə tapa bilərsən.
- Gərginliyi düzgün aşağı sal: 7,4 V-luq paketdən servo üçün 5–6 V əldə etməlisənsə LM2596 kimi açarlayıcı gərginlik azaldıcıdan istifadə et; 7805 kimi xətti stabilizatorlar amper səviyyəsindəki cərəyanlarda çox qızır.
Üç mühərriki eyni Arduino ilə idarə etmək: addım-addım
Fərqi görməyin ən yaxşı yolu üçünü yan-yana işlətməkdir. Aşağıdakı dövrədə bir TT mühərrik L298N ilə, bir SG90 birbaşa pinlə, bir 28BYJ-48 isə ULN2003 platası ilə idarə olunur. Pin cədvəli Arduino Uno, ESP32 və Raspberry Pi Pico kodlarının üçü ilə də uyğundur.
| Qoşulma | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| L298N ENA (sürət, PWM) | D5 | GPIO 25 | GP15 |
| L298N IN1 | D7 | GPIO 26 | GP14 |
| L298N IN2 | D8 | GPIO 27 | GP13 |
| Servo siqnalı (narıncı) | D9 | GPIO 18 | GP16 |
| ULN2003 IN1 | D10 | GPIO 19 | GP2 |
| ULN2003 IN2 | D11 | GPIO 21 | GP3 |
| ULN2003 IN3 | D12 | GPIO 22 | GP4 |
| ULN2003 IN4 | D13 | GPIO 23 | GP5 |
| GND (bütün mənbələr) | GND | GND | GND |
- L298N üzərindəki ENA jumper-ini çıxar; ENA, IN1 və IN2-ni cədvəldəki pinlərə, DC mühərriki OUT1 və OUT2 klemmlərinə qoş. Mühərrik qidasını (məsələn, ardıcıl qoşulmuş iki 18650 batareya, 7,4 V) 12V klemmə ver.
- Servonun qəhvəyi naqilini GND-yə, qırmızısını ayrıca 5–6 V mənbəyə, narıncı siqnal naqilini D9-a qoş.
- 28BYJ-48-in ağ yuvasını ULN2003 platasına tax, IN1–IN4-ü D10–D13-ə qoş və platanın + ucuna 5 V mənbədən qida ver.
- Bütün mənbələrin mənfi uclarını və Arduino-nun GND-sini bir-birinə qoş.
- Kodu Arduino IDE ilə yüklə; Servo və Stepper kitabxanaları IDE ilə birlikdə gəlir, ayrıca quraşdırmalı deyilsən.
- Mühərrik mənbələrini aç və üç mühərrikin ardıcıl necə davrandığını izlə.
1#include <Servo.h>
2#include <Stepper.h>
3
4// DC motor (L298N): ENA=5, IN1=7, IN2=8
5const int ENA = 5;                 // PWM; Servo kütüphanesi 9 ve 10'un PWM'ini kapatır / Servo library disables PWM on 9 and 10
6const int IN1 = 7;
7const int IN2 = 8;
8
9const int SERVO_PIN = 9;           // servo sinyali / servo signal
10Servo servo;
11
12const int STEPS_PER_REV = 2048;    // 28BYJ-48 tam tur / full revolution
13Stepper stepper(STEPS_PER_REV, 10, 12, 11, 13);   // sıra: IN1, IN3, IN2, IN4 / order: IN1, IN3, IN2, IN4
14
15void releaseStepper() {            // bobinleri bırak, boşta akım çekmesin / release coils, no idle current
16  for (int pin = 10; pin <= 13; pin++) {
17    digitalWrite(pin, LOW);
18  }
19}
20
21void setup() {
22  pinMode(ENA, OUTPUT);
23  pinMode(IN1, OUTPUT);
24  pinMode(IN2, OUTPUT);
25  servo.attach(SERVO_PIN);
26  stepper.setSpeed(10);            // devir/dakika, 28BYJ-48 için en fazla ~15 / RPM, max ~15 for 28BYJ-48
27}
28
29void loop() {
30  // 1) DC motor: hız ve yön, konum yok / speed and direction, no position
31  digitalWrite(IN1, HIGH);
32  digitalWrite(IN2, LOW);
33  analogWrite(ENA, 180);           // yaklaşık %70 güç / about 70% power
34  delay(2000);
35  analogWrite(ENA, 0);             // motoru serbest bırak / let the motor coast
36  delay(500);
37
38  // 2) Servo: açı ver, gidip orada kalsın / give an angle, it goes there and holds
39  servo.write(0);
40  delay(600);
41  servo.write(180);
42  delay(600);
43  servo.write(90);
44  delay(600);
45
46  // 3) Step motor: tam çeyrek tur ileri ve geri / exactly a quarter turn forward and back
47  stepper.step(STEPS_PER_REV / 4);   // 512 adım = 90° / 512 steps = 90°
48  delay(500);
49  stepper.step(-STEPS_PER_REV / 4);
50  releaseStepper();
51  delay(1000);
52}| Sətir | Motor | Nə edir? |
|---|---|---|
| digitalWrite(IN1/IN2) | DC | İstiqaməti müəyyən edir: HIGH-LOW irəli, LOW-HIGH geri |
| analogWrite(ENA, 180) | DC | Sürəti müəyyən edir: 180 / 255 ≈ 70% güc; mühərrikin harada dayandığı bilinmir |
| servo.write(90) | Servo | Servonu 90°-yə aparır və siqnal gəldikcə orada saxlayır |
| stepper.setSpeed(10) | Step | Addımlar arasındakı müddəti dəqiqədə 10 dövrə görə tənzimləyir |
| stepper.step(512) | Step | Tam 512 addım (90°) atır; bitənə qədər kodu gözlədir |
| releaseStepper() | Step | Dörd sarğını söndürür; mühərrik sərbəst qalır və cərəyan çəkmir |
Kodu işlədəndə fərqi aydın görürsən: DC mühərrik iki saniyə fırlanır, amma hər dəfə valı fərqli nöqtədə dayanır. Servo 0°, 180° və 90°-yə sürətlə gedir; onu əllə çevirməyə çalışsan müqavimət göstərir. Step mühərriki yavaşca düz dörddə bir dövr irəliləyir və eyni nöqtəyə qayıdır; releaseStepper() çağırıldıqdan sonra valı əllə rahatca çevirmək olur. Stepper kitabxanasının step() funksiyası hərəkət bitənə qədər kodu gözlədir; bir neçə mühərriki eyni anda və yumşaq sürətlənmə ilə idarə etmək istəsən AccelStepper kitabxanasına keçməlisən.
ESP32 ilə DC, servo və step mühərrik
ESP32-nin pinləri 3,3 V verir; L298N və ULN2003 girişləri bu səviyyəni HIGH kimi qəbul edir, servolar da 3,3 V-luq siqnalla işləyir. Mühərriklərin qidası yenə ayrıca olmalıdır. Fərq servodadır: Arduino-nun standart Servo kitabxanası ESP32-ni dəstəkləmir. Ya ESP32Servo kitabxanasını quraşdırırsan, ya da aşağıdakı kimi ESP32-nin aparat PWM bölməsi olan LEDC ilə 50 Hz-lik siqnalı özün yaradırsan. DC mühərrik üçün 1 kHz, servo üçün 50 Hz kimi iki fərqli tezlikdən istifadə etdiyimiz üçün kanalları ledcAttachChannel ilə ayrı taymerlərə (kanal 0 və 2) veririk; bəzi nüvə versiyalarında qonşu kanallar eyni taymeri paylaşır. Kod ESP32 Arduino nüvəsi 3.x üçündür, 2.x versiyalarında bunun əvəzinə ledcSetup və ledcAttachPin istifadə olunur. Stepper kitabxanası ESP32-də dəyişmədən işləyir; ESP32-ni yeni tanıyırsansa ESP32 nədir? yazısına bax.
1#include <Stepper.h>
2
3// ESP32 Arduino çekirdeği 3.x / ESP32 Arduino core 3.x
4const int ENA = 25;                // L298N hız (PWM) / L298N speed (PWM)
5const int IN1 = 26;
6const int IN2 = 27;
7const int SERVO_PIN = 18;          // servo sinyali / servo signal
8
9const int STEPS_PER_REV = 2048;
10Stepper stepper(STEPS_PER_REV, 19, 22, 21, 23);   // sıra: IN1, IN3, IN2, IN4 / order: IN1, IN3, IN2, IN4
11
12void motor(int speed) {            // -255 … 255
13  digitalWrite(IN1, speed > 0);
14  digitalWrite(IN2, speed < 0);
15  ledcWrite(ENA, abs(speed));
16}
17
18void servoWrite(int angle) {       // 0 … 180
19  int us = map(angle, 0, 180, 500, 2400);              // açı → darbe (µs) / angle → pulse (µs)
20  ledcWrite(SERVO_PIN, (uint32_t)us * 65535 / 20000);  // 20 ms içindeki pay / share of the 20 ms period
21}
22
23void setup() {
24  pinMode(IN1, OUTPUT);
25  pinMode(IN2, OUTPUT);
26  ledcAttachChannel(ENA, 1000, 8, 0);        // kanal 0: 1 kHz, 8 bit (0–255) / channel 0: 1 kHz, 8-bit
27  ledcAttachChannel(SERVO_PIN, 50, 16, 2);   // kanal 2, ayrı zamanlayıcı: 50 Hz, 16 bit / channel 2, separate timer: 50 Hz, 16-bit
28  stepper.setSpeed(10);                      // devir/dakika / RPM
29}
30
31void loop() {
32  motor(200);         delay(2000);   // DC: ileri / forward
33  motor(0);           delay(500);    // DC: dur / stop
34  servoWrite(0);      delay(600);    // servo: 0°
35  servoWrite(180);    delay(600);    // servo: 180°
36  servoWrite(90);     delay(600);    // servo: 90°
37  stepper.step(512);  delay(500);    // step: çeyrek tur / quarter turn
38  stepper.step(-512); delay(1000);
39}
Raspberry Pi Pico üçün MicroPython kodu
Pico-da hər GP pini PWM verə bilər. MicroPython-da duty_u16() ilə DC mühərrikin sürətini 0–65535 arasında, duty_ns() ilə isə servonun impuls enini nanosaniyə ilə tənzimləyirsən. Step mühərrikini isə yarım addım ardıcıllığını dörd pinə növbə ilə yazaraq fırladırsan; yarım addımda 28BYJ-48-in bir dövrü 4096 addımdır. Pico-nu yeni tanıyırsansa Raspberry Pi Pico nədir? yazısından başlaya bilərsən.
1from machine import Pin, PWM
2import time
3
4# DC motor (L298N): ENA=GP15, IN1=GP14, IN2=GP13
5ena = PWM(Pin(15))
6ena.freq(1000)
7in1 = Pin(14, Pin.OUT)
8in2 = Pin(13, Pin.OUT)
9
10# Servo: GP16, 50 Hz
11servo = PWM(Pin(16))
12servo.freq(50)
13
14# Step motor (ULN2003): IN1–IN4 = GP2–GP5
15coils = [Pin(n, Pin.OUT) for n in (2, 3, 4, 5)]
16SEQ = [(1,0,0,0), (1,1,0,0), (0,1,0,0), (0,1,1,0),
17       (0,0,1,0), (0,0,1,1), (0,0,0,1), (1,0,0,1)]   # yarım adım dizisi / half-step sequence
18
19def motor(speed):                    # -100 … 100
20    in1.value(speed > 0)
21    in2.value(speed < 0)
22    ena.duty_u16(int(abs(speed) * 655.35))
23
24def servo_angle(angle):              # 0 … 180
25    us = 500 + angle * 1900 // 180   # 500–2400 µs
26    servo.duty_ns(us * 1000)
27
28phase = 0                            # dizideki konum, çağrılar arasında korunur / position in the sequence, kept between calls
29
30def step(steps, delay_ms=2):         # yarım adımda 4096 adım = 1 tur / 4096 half-steps = 1 turn
31    global phase
32    d = 1 if steps > 0 else -1
33    for _ in range(abs(steps)):
34        phase = (phase + d) % 8
35        for pin, v in zip(coils, SEQ[phase]):
36            pin.value(v)
37        time.sleep_ms(delay_ms)
38    for pin in coils:
39        pin.value(0)                 # bobinleri bırak / release coils
40
41while True:
42    motor(70)                        # DC: %70 ileri / 70% forward
43    time.sleep(2)
44    motor(0)                         # DC: dur / stop
45    time.sleep(0.5)
46    for a in (0, 180, 90):           # servo: üç açı / three angles
47        servo_angle(a)
48        time.sleep(0.6)
49    step(1024)                       # step: çeyrek tur / quarter turn
50    time.sleep(0.5)
51    step(-1024)
52    time.sleep(1)
Hansı layihədə hansı mühərrik?
| Layihə | Uyğun mühərrik | Niyə? |
|---|---|---|
| Robot maşın, xətt izləyən robot | Reduktorlu DC mühərrik (TT, N20) | Fasiləsiz fırlanır, ucuzdur, PWM ilə sürət tənzimi kifayətdir |
| Dayanacaq baryeri, qapı zərfi, kilid | Servo (SG90; ağır qapaqda MG996R) | İki mövqe arasında gedib orada qalır |
| Sürüşən avtomatik qapı, qaraj qapısı | Reduktorlu DC mühərrik + son açar | Uzun yol və yüksək qüvvə; son nöqtələr açarla aşkarlanır |
| 3D printer, CNC, lazer həkkak | NEMA 17 step + A4988 və ya TMC2209 | Millimetrin onda birindən incə, təkrarlana bilən mövqe |
| Robot qol | Servo (gövdədə MG996R, tutqacda SG90) | Hər oynaq müəyyən bucaqda dayanmalıdır |
| Kamera sürüşdürücüsü, fırlanan stend, ağıllı pərdə | Step mühərriki | Yavaş, hamar və təkrarlana bilən hərəkət |
| Radar, pan-tilt kamera, günəş izləmə | Servo | 0–180° skan kifayətdir, kod çox sadədir |
| Ventilyator, su nasosu | DC motor + MOSFET | Bir istiqamət kifayətdir; yalnız sürət və ya aç-bağla |
| Dron, RC təyyarə, elektrik skeytbord | Fırçasız mühərrik (BLDC) + ESC | Çox yüksək sürət, səmərəlilik və güc |
Bəzi layihələrdə hər iki mühərrik iş görür və seçim təfərrüatlardan asılıdır. Robot maşında təkərlər üçün DC mühərrik kifayətdir, amma maşının düz 50 sm getməsini istəyirsənsə ya enkoder əlavə edirsən, ya da təkərləri step mühərriki ilə fırladırsan. Robot qolda servolar ən asan yoldur; ağır və dəqiq qollarda oynaqlarda step mühərriki və dişli istifadə olunur. 3D printerdə oxun 1 mm üçün neçə addım atacağını hesablamaq asandır: 200 addımlı mühərrik, 1/16 mikroaddım və 20 dişli GT2 kasnaq (diş aralığı 2 mm) ilə 200 × 16 / (20 × 2) = 80 addım/mm alınır; vint addımı 8 mm olan T8 trapesiya vintində bu dəyər 200 × 16 / 8 = 400 addım/mm olur. Radar və günəş izləmə sistemi kimi 0–180° skan edən layihələrdə isə servo həm ən ucuz, həm ən sadə həlldir.
Fırçasız mühərrik (BLDC) və ESC-yə qısa giriş
Fırçasız DC mühərrikdə (BLDC) quruluş tərsinə çevrilib: maqnitlər fırlanan hissədə, sarğılar isə sabit gövdədədir. Fırça və kollektor olmadığı üçün sürtünmə, qığılcım və aşınma yoxdur; mühərrik daha səmərəli, daha səssiz və xeyli uzunömürlüdür. Əvəzində cərəyanın istiqamətini artıq fırçalar deyil, elektron dövrə dəyişməlidir. Buna görə BLDC mühərriklərin 3 naqili var və birbaşa batareyaya qoşulanda fırlanmır. Model mühərriklərdə sürət KV dəyəri ilə verilir, yəni voltun başına yüksüz dövr sayı ilə. 1000 KV-luq mühərrik (məs. A2212) 3 hüceyrəli LiPo batareya (11,1 V) ilə yüksüzkən təxminən 11.100 dövr/dəq fırlanır. Dronlar, RC təyyarələr, elektrik skeytbordlar və skuterlər, kompüter ventilyatorları və sərt disklər fırçasız mühərrik istifadə edir.
BLDC mühərriki Arduino-ya qoşmaq üçün ESC (Electronic Speed Controller, elektron sürət nəzarətçisi) lazımdır. ESC batareyadan aldığı DC gərginliyi mühərrik üçün üçfazlı impulslara çevirir; sensorsuz ESC-lər rotorun mövqeyini boşdakı sarğıda yaranan əks gərginlikdən təxmin edir. Yaxşı tərəfi odur ki, ESC-nin idarəetmə girişi servo ilə eynidir: 50 Hz-lik impulslarda 1000 µs dayanmaq, 2000 µs tam qaz deməkdir. ESC-nin cərəyan dəyəri (məs. 30 A) mühərrikin çəkə biləcəyi ən yüksək cərəyandan böyük olmalıdır və əksər ESC-lərdə 5 V verən BEC çıxışı olur. Təhlükəsizlik üçün ESC açılanda əvvəlcə ən aşağı qazı görmək istəyir; buna arming (qurma) deyilir və bu siqnalı almadan mühərriki fırlatmır. Aşağıdakı kodda ESC-nin siqnal naqili D9-a, qaz üçün istifadə olunan potensiometrin orta ucu A0-a qoşulub.
1#include <Servo.h>
2
3Servo esc;                         // ESC bir servo gibi sürülür / an ESC is driven like a servo
4const int POT_PIN = A0;            // gaz potansiyometresi / throttle potentiometer
5
6void setup() {
7  esc.attach(9, 1000, 2000);       // 1000–2000 µs aralığı / 1000–2000 µs range
8  esc.writeMicroseconds(1000);     // en düşük gaz: ESC'yi kur (arming) / minimum throttle: arm the ESC
9  delay(3000);                     // bip seslerini bekle / wait for the beeps
10}
11
12void loop() {
13  int throttle = map(analogRead(POT_PIN), 0, 1023, 1000, 2000);   // pot → gaz / pot → throttle
14  esc.writeMicroseconds(throttle);
15  delay(20);                       // bir servo periyodu / one servo period
16}Tez-tez buraxılan xətalar və həlləri
- Mühərrik işləyəndə Arduino resetlənir: Mühərrik və ya servo platanın 5V pinindən qidalanır. Ayrıca mənbədən istifadə et, GND-ləri birləşdir və qidaya böyük kondensator əlavə et.
- Servo titrəyir və ya yerində sıçrayır: Mənbə zəifdir, naqillər nazik və uzundur ya da GND ortaq deyil. Servoya ən azı 1 A verə bilən 5–6 V-luq mənbə qoş.
- Servo ilə birlikdə DC mühərrikin sürəti dəyişmir: ENA pini Uno-da 9 və ya 10-a qoşulub; Servo kitabxanası bu pinlərin PWM-ni söndürür. ENA-nı 3, 5, 6 və ya 11-ə köçür.
- DC mühərrik aşağı PWM dəyərlərində fırlanmır, yalnız vızıldayır: Statik sürtünməni yenəcək qədər güc yoxdur. Mühərriki qısa an yüksək dəyərlə başladıb sonra sürəti azalt ya da ən aşağı dəyəri 80–100 civarında saxla. L298N-in təxminən 2 V-luq gərginlik itkisini də nəzərə al.
- Step mühərriki titrəyir, amma fırlanmır: Sarğı ardıcıllığı səhvdir ya da sürət çox yüksəkdir. 28BYJ-48 üçün Stepper(2048, IN1, IN3, IN2, IN4) ardıcıllığından istifadə et və sürəti dəqiqədə 15 dövrdən aşağı saxla.
- Step mühərriki addım qaçırır: Yük çox ağırdır, sürətlənmə çox sərtdir ya da A4988-in cərəyan limiti aşağıdır. Vref-i I = Vref / (8 × Rcs) düsturu ilə tənzimlə (Rcs plata üzərindəki cərəyan ölçən rezistordur) və AccelStepper ilə yavaş sürətlənmədən istifadə et.
- A4988 yandı: Mühərrik naqili sürücü enerjili ikən taxılıb çıxarılıb, Vref çox yüksəkdir ya da VMOT girişinə kondensator qoyulmayıb. Mühərriki həmişə qida söndürülü olanda qoş.
- ESC mühərriki fırlatmır, davamlı bip səsi verir: Açılışda ən aşağı qaz siqnalı gəlməyib. setup() içində writeMicroseconds(1000) göndərib bir neçə saniyə gözlədiyindən əmin ol; lazım gələrsə ESC-ni təlimatındakı kimi kalibrləyin.
Qısası, DC mühərrik sürət, servo bucaq, step mühərriki isə mövqe deməkdir; düzgün mühərriki düzgün sürücü ilə uyğunlaşdıranda layihənin yarısı həll olunmuş olur. Əvvəlcə SG90 və TT mühərriklə başlayıb sonra step mühərrikinə keçmək üçünü də öyrənməyin ən asan yoludur. BlueGrays tətbiqində servo mühərrikin istifadəsi, potensiometrlə servo idarəsi, step mühərrikinin istifadəsi, step mühərrikindən 360 dərəcəlik servo düzəltmək, L298N ilə Bluetooth idarəli maşın və maneədən qaçan robot layihələrini dövrə sxemləri və kodlarla addım-addım tapa bilərsən.
Tez-tez verilən suallar
Servo mühərrik ilə step mühərriki arasında fərq nədir?
Servo mühərrik içindəki potensiometr sayəsində mövqeyini bilir və adətən 0–180° arasında istənilən bucağa gedib orada qalır. Step mühərriki isə limitsiz dövr ata bilər və mövqeyini atdığı addımları sayaraq bilir, amma zorlanıb addım qaçırsa bunu hiss etmir. Qısa və sürətli bucaq hərəkətləri üçün servo, çox dövr tələb edən dəqiq mövqeləndirmə üçün step mühərriki seçilir.
DC mühərriki Arduino-ya birbaşa qoşmaq olarmı?
Xeyr. Arduino pini ən çoxu 40 mA verə bilər, kiçik DC mühərrik isə yüzlərlə milliamper çəkir və cərəyan kəsiləndə pini sıradan çıxara biləcək əks gərginlik yaradır. Biristiqamətli idarə üçün MOSFET və diod, irəli-geri idarə üçün L298N və ya L9110S kimi H-körpü sürücüsündən istifadə etməlisən.
Step mühərriki niyə qızır?
Step mühərrikinin sarğılarından mühərrik dayansa belə saxlama torku üçün fasiləsiz cərəyan keçir; buna görə gövdənin ilıq, hətta isti olması normaldır. Əlini bir neçə saniyədən çox saxlaya bilməyəcək qədər qızırsa A4988-in cərəyan limiti (Vref) çox yüksəkdir. Mövqeyi saxlamağa ehtiyac olmayanda EN pinini HIGH etməklə və ya sarğıları söndürməklə qızmanı və istehlakı azalda bilərsən.
Servo mühərrik 360 dərəcə fırlanırmı?
Standart servolar içlərindəki mexaniki dayaq səbəbindən adətən yalnız 0–180° arasında fırlanır. FS90R kimi fasiləsiz fırlanan (360°) servolar tam dövr atır, amma bu dəfə bucağı deyil, sürəti və istiqaməti idarə edirsən və mövqe məlumatını itirirsən. Həm tam dövr, həm dəqiq mövqe lazımdırsa step mühərriki daha düzgün seçimdir.
3D printerlərdə niyə step mühərriki istifadə olunur?
Step mühərriki göndərilən hər impuls üçün sabit bucaq fırlandığından əlavə sensor olmadan təkrarlana bilən və dəqiq mövqe verir. NEMA 17 mühərrik, 1/16 mikroaddım və GT2 qayışla millimetrdə 80 addım atır; bu da addım başına təxminən 0,0125 mm deməkdir. Ucuz, möhkəm və idarəsi asan olduğu üçün hobbi 3D printerlərinin və CNC-lərin standartıdır.
Fırçasız mühərrik (BLDC) Arduino ilə necə idarə olunur?
Fırçasız mühərrik birbaşa pinlə və ya L298N ilə idarə oluna bilməz; arada ESC lazımdır. ESC-nin siqnal naqili Arduino-nun bir pininə qoşulur və Servo kitabxanası ilə writeMicroseconds(1000) dayanmaq, writeMicroseconds(2000) tam qaz deməkdir. Açılışda bir neçə saniyə ən aşağı qaz göndərib ESC-ni qurmalısan (arming).
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
Servo mühərrikdən istifadə
Kiçik servo mühərrikin qolu ardıcıl üç vəziyyətə dönür: ən əvvələ, tam ortaya və ən sona, hər dayanacaqda iki saniyə gözləyərək.

Step mühərrikinin istifadəsi
Saatın əqrəbi kimi addım-addım, tam istədiyin qədər fırlanan mühərrik. Arduino sürücü platası vasitəsilə kiçik step mühərriki əvvəlcə bir istiqamətdə tam bir dövr fırladır, bir saniyə gözləyir, sonra…

L298N ilə Bluetooth idarəli maşın
Telefonunu pultə çevirib öz robot maşınını sür. Arduino, Bluetooth modulu vasitəsilə telefondakı idarəetmə tətbiqindən gələn əmrləri alır və mühərrik sürücüsü ilə təkərləri fırladır; maşın irəli…

Potensiometrlə servo mühərrikdən istifadə
Potensiometrin düyməsini çevirdikcə servo mühərrikin qolu da onunla birlikdə dönür; düymənin bir ucu sıfır dərəcəyə, o biri ucu yarım dövrəyə uyğundur.

Step mühərrikindən 360 dərəcəlik servo mühərrik düzəltmək
Adi step mühərrikinə istədiyin bucağa getməyi öyrət, həm də tam bir dövrə boyunca.

Maneədən qaçan robot
Öz yolunu tapan ağıllı nəqliyyat vasitəsi düzəltməyə nə deyirsən? Maneədən qaçan robot, qarşısındakı ultrasəs sensoru sayəsində ətrafını daim skan edir.

ESP32 servo mühərrik (potensiometrlə idarə)
Bu layihədə potensiometrlə SG90 servo mühərrikini idarə edirik. Potensiometrdən oxunan analoq dəyəri 0-180 dərəcə aralığına map-ləyərək servo bucağını tənzimləyirik. ESP32Servo kitabxanası ESP32-nin çıxış verə bilən uyğun GPIO-larında servo siqnalı yaradır; bu layihədə GPIO 18 istifadə olunur. Bu, robot qollar, kamera gimbal-ları və avtomatik qapı mexanizmləri üçün əsas idarəetmə üsuludur.

ESP32 RFID qapı kilidi (RC522 + Servo + OLED + Buzzer + LED)
ESP32, RC522 RFID modulu, SG90 servo mühərrik, SSD1306 OLED ekran, aktiv buzzer və 2 LED ilə ağıllı qapı kilidi qururuq. Kart oxudulanda UID koddakı səlahiyyətli kartlarla müqayisə olunur; səlahiyyətlidirsə servo kilidi açır (yaşıl LED + 2 qısa bip) və 5 saniyədən sonra avtomatik kilidləyir. Səlahiyyətsiz kartda qırmızı LED yanır, 3 sürətli bip çalır və OLED-də oxunan UID göstərilir.