
A4988 ilə NEMA 17 step mühərrikinin idarə olunması: Vref ayarı, mikroaddım və kod
A4988 ilə NEMA 17 step mühərriki necə idarə olunur? STEP/DIR qoşulması, Vref düsturu və multimetrlə cərəyan ayarı, MS1–MS3 mikroaddım, 100 µF kondensator, AccelStepper.
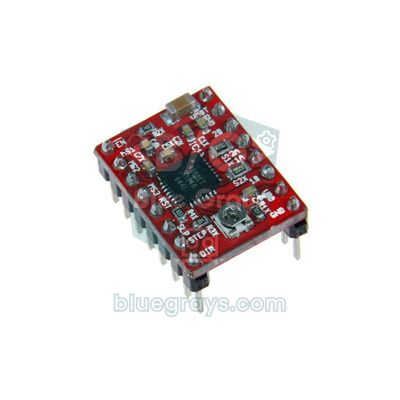
A4988 ilə NEMA 17 step mühərrikini idarə etmək 3D printerlərin, CNC dəzgahlarının və lazer həkkaklarının istifadə etdiyi dəqiq hərəkəti öz layihənə gətirməyin ən ucuz yoludur. A4988 Allegro şirkətinin istehsal etdiyi və barmaq ucu boyda modulda satılan bipolyar step mühərrik sürücüsüdür: Arduino-dan gələn hər STEP impulsunda mühərriki bir addım irəliləyir, DIR pininə görə istiqaməti seçir və mühərrik sarğılarından keçən cərəyanı sənin təyin etdiyin dəyərdə saxlayır. Yəni mühərriki fırlatmaq üçün yalnız iki pin və 8–35 V arası qida mənbəyi kifayətdir.
Bu bələdçidə A4988-in necə işlədiyini, NEMA 17 mühərrikinin sarğılarını multimetrlə tapmağı, qoşulma sxemini və qida xəttinə niyə 100 µF kondensator taxmalı olduğunu öyrənəcəksən. Sonra ən kritik addıma, Vref ilə cərəyan ayarına keçib düsturu və multimetrlə ölçməni addım-addım edəcəyik. MS1–MS3 pinləri ilə mikroaddım seçimi, kitabxanasız ilk kod, AccelStepper ilə hamar sürətlənmə, CNC Shield, ESP32 və Raspberry Pi Pico kodları, qızma və radiator, DRV8825 ilə TMC2208 müqayisəsi və "mühərrik titrəyir, amma fırlanmır" probleminin həlli də bu yazıdadır.
A4988 nədir, necə işləyir?
A4988-in içində iki tam H-körpüsü (hər sarğı üçün bir dənə), bir çevirici (translator) və cərəyan nəzarət dövrəsi var. Çevirici STEP pinindəki hər LOW→HIGH keçidini sarğılara verilməli düzgün cərəyan ardıcıllığına çevirir; beləliklə sarğı ardıcıllığını kodda sənin hesablamağın lazım olmur. Cərəyan nəzarəti kəsici (chopper) məntiqi ilə işləyir: sürücü hər sarğının cərəyanını kiçik ölçmə rezistoru (Rs) üzərindən daim izləyir və cərəyan təyin olunan həddə çatanda çıxışı çox qısa müddətə kəsir. Bu sayədə mühərriki etiketindəki gərginlikdən xeyli yuxarı, məsələn 12 və ya 24 V ilə qidalandırsan belə, sarğı cərəyanı təhlükəsiz dəyərdə qalır. Çipdə həmçinin həddindən artıq qızma, aşağı gərginlik, qısa qapanma və torpağa qısa qapanma qorumaları var.
| Xüsusiyyət | Dəyər |
|---|---|
| Mühərrik qidalanması (VMOT) | 8–35 V |
| Məntiq qidalanması (VDD) | 3–5,5 V (Arduino-da 5 V, ESP32-də və Pico-da 3,3 V) |
| Sarğı başına cərəyan | Radiatorsuz təxminən 1 A, yaxşı soyutma ilə ən çox 2 A |
| Mikroaddım | Tam, 1/2, 1/4, 1/8, 1/16 |
| İdarəetmə pinləri | STEP, DIR, ENABLE, MS1–MS3, RESET, SLEEP |
| STEP impulsu | HIGH və LOW hissəsi ən azı 1 µs |
| Qorumalar | Termal söndürmə (165 °C), aşağı gərginlik kilidi, qısa qapanmadan qoruma |
| Uyğun mühərrik | 4 naqilli bipolyar step mühərriki (NEMA 17, NEMA 14 və s.) |
NEMA 17 step mühərriki: xüsusiyyətləri və sarğıların tapılması
NEMA 17 mühərrik modeli deyil, ön üzü 42 × 42 mm olan mühərriklərin ortaq ölçü standartıdır; içi gövdənin uzunluğuna və istehsalçıya görə dəyişir. Hobbi layihələrində ən çox rast gəlinən 17HS4401 modeli bir dövrədə 200 addım (1,8°) atır; faza başına nominal cərəyanı 1,7 A, sarğı müqaviməti təxminən 1,5 Ω, saxlama torku isə təxminən 40 N·sm-dir. Etiketindəki gərginlik cəmi 1,7 A × 1,5 Ω ≈ 2,6 V-dur, amma bu səni çaşdırmasın: A4988 cərəyanı özü məhdudlaşdırdığı üçün mühərrik 12–24 V ilə qidalanır. Yüksək gərginlik sarğı cərəyanının hər addımda daha tez artmasını təmin edir və mühərrik yüksək sürətdə daha az tork itirir. 28BYJ-48 kimi kiçik unipolyar mühərriklərlə fərqi maraqlandırırsa, 28BYJ-48 və ULN2003 yazısına bax.
Mühərrikin 4 naqili iki müstəqil sarğıya aiddir və A4988-ə qoşmazdan əvvəl hansı iki naqilin eyni sarğı olduğunu bilməlisən. Bir çox modeldə qara-yaşıl bir sarğını, qırmızı-göy digərini təşkil edir, amma rənglər istehsalçıya görə dəyişdiyi üçün ən etibarlı yol ölçməkdir:
- Multimetri müqavimət (Ω) rejiminə qoy; istifadəsini bilmirsənsə, multimetr bələdçisinə bax.
- Naqillərdən birini sabit tut və digər üçü ilə tək-tək ölç. 1–4 Ω göstərən naqil eyni sarğının o biri ucudur; digər ikisində ekran açıq dövrə (OL) göstərir.
- Qalan iki naqil ikinci sarğıdır; aralarında eyni müqaviməti görməlisən. Ölçdüyün müqavimət və nominal cərəyanla mühərrikin etiket gərginliyini Ohm qanunu kalkulyatoru ilə yoxlaya bilərsən.
- Multimetrin yoxdursa, iki naqilin uclarını bir-birinə toxundur və valı əllə fırlat: val nəzərəçarpacaq dərəcədə çətin fırlanırsa, həmin iki naqil eyni sarğıdır.
- Bir sarğını A4988-in 1A–1B, digərini 2A–2B pinlərinə qoş. Mühərrik istədiyinin əksinə fırlanırsa, sarğılardan yalnız birinin iki naqilini yerlərini dəyişmək kifayətdir.
A4988 pinləri və qoşulma sxemi
| A4988 pini | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| VMOT | 12–24 V adapterin müsbət ucu (+ 100 µF) | 12–24 V adapterin müsbət ucu (+ 100 µF) | 12–24 V adapterin müsbət ucu (+ 100 µF) |
| GND (VMOT-un yanındakı) | Adapterin mənfi ucu | Adapterin mənfi ucu | Adapterin mənfi ucu |
| 1A, 1B | Mühərrikin 1-ci sarğısı | Mühərrikin 1-ci sarğısı | Mühərrikin 1-ci sarğısı |
| 2A, 2B | Mühərrikin 2-ci sarğısı | Mühərrikin 2-ci sarğısı | Mühərrikin 2-ci sarğısı |
| VDD | 5V | 3V3 | 3V3 (OUT) |
| GND (VDD-nin yanındakı) | GND | GND | GND |
| STEP | D2 | GPIO 25 | GP2 |
| DIR | D5 | GPIO 26 | GP3 |
| ENABLE | D8 | GPIO 27 | GP4 |
| MS1, MS2, MS3 | 5V (1/16 addım) | 3V3 (1/16 addım) | 3V3 (1/16 addım) |
| RESET, SLEEP | Bir-birinə körpülə | Bir-birinə körpülə | Bir-birinə körpülə |
100 µF kondensator niyə vacibdir?
A4988 platalarının üzərində yalnız kiçik keramik kondensatorlar olur. Adapter naqilinin induktivliyi bu aşağı müqavimətli kondensatorlarla birləşəndə, qidanı açdığın anda və ya mühərrik qəfil cərəyan çəkəndə gərginlik sıçrayışları yaranır. Bu sıçrayışlar qida cəmi 12 V olsa belə çipin 35 V həddini aşa və sürücünü həmişəlik sıradan çıxara bilər. Həll sadədir: VMOT ilə GND arasına, plataya mümkün qədər yaxın, ən azı 47 µF, tercihən 100 µF-lıq elektrolit kondensator taxırsan. Kondensatorun gərginlik dəyəri qida gərginliyindən rahatlıqla yuxarı olmalıdır: 12 V üçün 25 V, 24 V üçün 35 V və ya 50 V-luq kondensator seç. Elektrolit kondensatorun qütbü var; uzun ayaq (+) VMOT-a, gövdəsində zolaq olan qısa ayaq (–) GND-yə qoşulur. Kondensator növləri üçün Kondensator nədir?, düzgün adapteri seçmək üçün Arduino-nun qidalanması yazısına bax.
Vref ilə cərəyan ayarı: düstur
A4988-in üzərindəki kiçik potensiometr mühərrik cərəyanının yuxarı həddini müəyyən edən Vref (istinad gərginliyi) dəyərini tənzimləyir. Sürücü bu gərginliyi plata üzərindəki iki ölçmə rezistorunun (Rs) gərginliyi ilə müqayisə edir və ən yüksək sarğı cərəyanı bu düsturla tapılır: I = Vref / (8 × Rs). Tənzimləməli olduğun Vref-i tapmaq üçün düsturu tərsinə çevirirsən: Vref = I × 8 × Rs. Rs dəyərini öyrənmək üçün çipin yanındakı iki kiçik SMD rezistorun üzərindəki yazıya bax: R100 0,1 Ω, R068 0,068 Ω, R050 isə 0,05 Ω deməkdir. Kodları açmaqda çətinlik çəkirsənsə, SMD rezistor kodu kalkulyatorundan və ya SMD rezistor kodları yazısından istifadə edə bilərsən.
| Rs yazısı | Rs dəyəri | Düstur | 0,8 A üçün Vref | 1 A üçün Vref | 1,2 A üçün Vref |
|---|---|---|---|---|---|
| R050 | 0,05 Ω | Vref = I × 0,4 | 0,32 V | 0,40 V | 0,48 V |
| R068 | 0,068 Ω | Vref = I × 0,544 | 0,44 V | 0,54 V | 0,65 V |
| R100 | 0,1 Ω | Vref = I × 0,8 | 0,64 V | 0,80 V | 0,96 V |
Hansı cərəyanı seçməlisən? Mühərrikin etiketindəki cərəyan (17HS4401 üçün 1,7 A) heç vaxt aşılmamalı yuxarı hədddir. A4988 radiatorsuz təxminən 1 A cərəyanı rahat daşıyır; buna görə başlanğıc üçün 0,8–1 A yaxşı dəyərdir. R100 rezistorlu geniş yayılmış platalarda bu, 0,64–0,80 V Vref deməkdir. Mühərrik yük altında addım buraxırsa, cərəyanı 0,1 A-lıq addımlarla artır; 1,2 A-dən yuxarı çıxacaqsansa, çipə radiator və ventilyator əlavə et. Lazım olandan yüksək cərəyan mühərriki nəzərəçarpacaq dərəcədə gücləndirməkdən çox sürücünü və mühərriki qızdırır.
Vref-i multimetrlə ölçmək: addım-addım
- Bütün qidalar bağlıykən mühərriki sürücüdən ayır. Vref ölçməsi üçün mühərrikə ehtiyac yoxdur.
- A4988-in VDD və GND pinlərinə məntiq qidasını ver (Arduino-nun 5V-u kifayətdir). Vref bu gərginlikdən yarandığı üçün VDD olmadan ölçmə mümkün deyil; VMOT-u da qoşulu saxlamaq problem yaratmır.
- Multimetri DC gərginlik rejiminə (2 V və ya 20 V) qoy. Qara probu GND-yə, qırmızı probu potensiometrin metal başlığına toxundur; bəzi platalarda bunun əvəzinə VREF yazılmış kiçik ölçmə nöqtəsi olur.
- Potensiometri plastik və ya keramik uclu kiçik tornavidlə çox az çevir və dəyəri izlə. Əksər platalarda saat əqrəbi istiqaməti Vref-i artırır, amma bu plataya görə dəyişə bilər; bəzi potensiometrlər tam dövrədən sonra başa qayıdır, ona görə kiçik addımlarla irəllə.
- Hesabladığın dəyərə çatanda qidanı kəs, mühərriki qoş və yalnız bundan sonra qidanı yenidən ver.
- Mühərriki bir neçə dəqiqə işlət və çipin temperaturunu yoxla. Barmağını bir neçə saniyə belə saxlaya bilmirsənsə, Vref-i bir az azalt və ya radiator əlavə et.
MS1, MS2, MS3 ilə mikroaddım ayarı
Mikroaddım (microstepping) sürücünün iki sarğıdakı cərəyanı tədricən dəyişərək hər tam addımı daha kiçik hissələrə bölməsidir. A4988 MS1–MS3 pinlərinə verdiyin məntiq səviyyələrinə görə beş rejimdən birini seçir. Bu pinlərin içində aşağı çəkən (pull-down) rezistorlar olduğu üçün üçünü də boş buraxsan mühərrik tam addımda işləyir.
| MS1 | MS2 | MS3 | Rejim | Dövr başına addım | Addım bucağı |
|---|---|---|---|---|---|
| LOW | LOW | LOW | Tam addım | 200 | 1,8° |
| HIGH | LOW | LOW | Yarım addım | 400 | 0,9° |
| LOW | HIGH | LOW | 1/4 addım | 800 | 0,45° |
| HIGH | HIGH | LOW | 1/8 addım | 1600 | 0,225° |
| HIGH | HIGH | HIGH | 1/16 addım | 3200 | 0,1125° |
Mikroaddımın əsl faydası hamar və səssiz fırlanmadır: tam addımda mühərrik hər addımda sərt atılır və müəyyən sürətlərdə rezonansa girib titrəyir; 1/16 rejimində isə hərəkət demək olar ki, fasiləsiz olur. Lakin dəqiqliyin həqiqətən 16 dəfə artacağını düşünmə. Tək mikroaddımı irəliləyən tork saxlama torkunun cəmi sin(90° / 16) ≈ 10%-i qədərdir; sürtünmə və ya yük bu kiçik qüvvəni məğlub edərsə, mühərrik bir neçə mikroaddım geridə qalır. Sürəti hesablamaq üçün bu düsturdan istifadə et: addım/san = dövr/dəq × 200 × mikroaddım / 60. Məsələn, 1/16 rejimində dəqiqədə 60 dövr üçün saniyədə 3200 STEP impulsu lazımdır. Rejimi proqramla dəyişmək istəsən, MS pinlərini də Arduino-ya qoşa bilərsən; əksər layihələrdə isə sabit rejimi naqillə seçmək kifayətdir.
İlk kod: kitabxanasız STEP və DIR ilə fırlanma
Aşağıdakı kod heç bir kitabxana istifadə etmədən, yalnız STEP pininə impuls göndərərək mühərriki bir dövr irəli, bir dövr geri fırladır. MS1–MS3 pinlərini 5V-a qoşduğunu, yəni mühərrikin 1/16 rejimində işlədiyini fərz edirik; buna görə bir dövr 3200 addımdır.
1// A4988 + NEMA 17, kütüphanesiz / without a library
2const int STEP_PIN = 2;            // CNC Shield X ekseniyle aynı / same as CNC Shield X axis
3const int DIR_PIN  = 5;
4const int EN_PIN   = 8;            // aktif LOW / active LOW
5
6const long STEPS_PER_REV = 200L * 16;   // 1,8° motor, 1/16 mikro adım = 3200 / 1.8° motor, 1/16 microstep
7
8void setup() {
9  pinMode(STEP_PIN, OUTPUT);
10  pinMode(DIR_PIN, OUTPUT);
11  pinMode(EN_PIN, OUTPUT);
12  digitalWrite(EN_PIN, LOW);       // sürücüyü aç / enable the driver
13}
14
15void rotate(long steps, unsigned int pauseUs) {
16  digitalWrite(DIR_PIN, steps > 0 ? HIGH : LOW);   // yön / direction
17  delayMicroseconds(5);                           // DIR, STEP'ten önce otursun / let DIR settle before STEP
18  for (long i = 0; i < labs(steps); i++) {
19    digitalWrite(STEP_PIN, HIGH);
20    delayMicroseconds(5);                         // darbe en az 1 µs / pulse at least 1 µs
21    digitalWrite(STEP_PIN, LOW);
22    delayMicroseconds(pauseUs);                   // küçüldükçe hız artar / smaller = faster
23  }
24}
25
26void loop() {
27  rotate(STEPS_PER_REV, 500);      // 1 tur ileri, ~1,6 sn / one turn forward, ~1.6 s
28  delay(1000);
29  rotate(-STEPS_PER_REV, 500);     // 1 tur geri / one turn back
30  delay(1000);
31}
Kodda diqqət etməli olduğun üç zamanlama var. A4988 STEP impulsunun HIGH və LOW hissələrinin ən azı 1 µs çəkməsini tələb edir; 5 µs təhlükəsiz dəyərdir. DIR dəyişdikdən sonra ilk STEP impulsundan əvvəl ən azı 200 ns gözləmək lazımdır; kodda bunun üçün 5 µs gözləyirik. Sürəti isə impulslar arasındakı gözləmə müəyyən edir: 500 µs gözləmə ilə bir addım təxminən 0,51 ms çəkir və bir dövr (3200 addım) təxminən 1,6 saniyəyə, yəni dəqiqədə 36 dövr civarında tamamlanır. Bu kodun iki zəif cəhəti var: mühərrik tam sürətlə qəfil yerindən qopur və dövr davam edərkən Arduino başqa heç bir iş görə bilmir. Gözləmə müddətini birbaşa 100 µs-ə endirsən, mühərrik çox güman ki, yerindən qopa bilməyəcək, yalnız vızıldayacaq.
AccelStepper ilə sürətlənmə və yavaşıma
Step mühərrikini dayandığı yerdən birdən yüksək sürətə çıxara bilməzsən; rotor və yük bu qəfil dəyişikliyə çatışmır, mühərrik sinxronu itirir və addım buraxır. Həll sürəti pilləli artırıb hədəfə yaxınlaşarkən azaltmaqdır. Library Manager-dən quraşdıra biləcəyin AccelStepper bunu gözləmədən edir: run() funksiyasını loop() daxilində daim çağırırsan, kitabxana isə vaxtı çatan addımı atır. Beləliklə, mühərrik fırlanarkən düymə oxuya, ekranı yeniləyə və ya sensor ölçə bilərsən; bu məntiqi millis() və delay() yazısında ətraflı tapa bilərsən. Uno-da AccelStepper-in etibarlı çata bildiyi sürət saniyədə bir neçə min addımdır (sənədlərində 16 MHz üçün təxminən 4000 addım/san verilir); buna görə nümunədə 2000 addım/san istifadə etdik, bu da 1/16 rejimində dəqiqədə təxminən 37 dövr edir.
1#include <AccelStepper.h>
2
3const int STEP_PIN = 2;
4const int DIR_PIN  = 5;
5const int EN_PIN   = 8;
6const long STEPS_PER_REV = 200L * 16;            // 1/16 mikro adımda 1 tur / one turn at 1/16 microstep
7
8AccelStepper stepper(AccelStepper::DRIVER, STEP_PIN, DIR_PIN);
9
10void setup() {
11  stepper.setEnablePin(EN_PIN);
12  stepper.setPinsInverted(false, false, true);   // EN aktif LOW / EN is active LOW
13  stepper.enableOutputs();
14  stepper.setMaxSpeed(2000);                     // adım/sn, Uno için güvenli / steps per second, safe on Uno
15  stepper.setAcceleration(1500);                 // adım/sn² / steps per second²
16  stepper.moveTo(STEPS_PER_REV * 3);             // 3 tur ileri / three turns forward
17}
18
19void loop() {
20  if (stepper.distanceToGo() == 0) {             // hedefe varıldı / target reached
21    delay(500);
22    stepper.moveTo(stepper.currentPosition() == 0 ? STEPS_PER_REV * 3 : 0);   // git-gel / back and forth
23  }
24  stepper.run();                                 // her döngüde çağır, bekletmez / call every loop, non-blocking
25}| Funksiya | Nə edir? |
|---|---|
| AccelStepper(AccelStepper::DRIVER, STEP, DIR) | STEP/DIR girişli sürücü üçün obyekt yaradır |
| setMaxSpeed(addım/san) | Çatılacaq ən yüksək sürət |
| setAcceleration(addım/san²) | Sürətlənmə və yavaşıma dərəcəsi |
| moveTo(mövqe) / move(addım) | Mütləq mövqeyə get və ya olduğu yerdən nisbi olaraq get |
| run() | Vaxtı çatıbsa bir addım atır; loop() daxilində daim çağırılmalıdır |
| runToPosition() | Hədəfə çatana qədər proqramı gözlədir |
| distanceToGo() / currentPosition() | Qalan addım sayı və hazırkı mövqe |
| setCurrentPosition(0) | Olduğu nöqtəni sıfır qəbul edir (sərhəd açarı ilə sıfırlamadan sonra) |
| setEnablePin() / setPinsInverted() | EN pinini təyin edir; A4988-də EN aktiv LOW olduğu üçün tərsinə çevrilir |
| enableOutputs() / disableOutputs() | Sarğılara qida verir və ya sərbəst buraxır |
CNC Shield V3 ilə bir neçə mühərrik
Bir neçə NEMA 17 idarə edəcəksənsə, naqil qarışıqlığından qurtulmağın ən asan yolu Arduino CNC Shield V3-dür. Uno-nun üstünə taxılan bu platada dörd A4988 yuvası (X, Y, Z və A), hər sürücünün altında mikroaddım jumper-ləri, mühərrik yuvaları, sərhəd açarı girişləri və qida klemmi var; üç jumper-in üçü də taxılıbsa, A4988 1/16 rejimində işləyir. Qoşulma cədvəlində STEP, DIR və EN üçün bilərəkdən D2, D5 və D8-i seçmişdik: bunlar shield-in X oxu pinləridir, yəni yuxarıdakı kodlar shield-də də dəyişdirilmədən işləyir. Uno-ya GRBL proqramını yükləsən, shield kompüterdən G-code qəbul edən CNC və ya lazer idarəetmə platasına çevrilir. GRBL-də hər oxun 1 mm üçün neçə addım atacağını $100, $101 və $102 ayarlarına yazırsan: 20 dişli GT2 kasnaq və 1/16 mikroaddımda bu dəyər 200 × 16 / (20 × 2) = 80 addım/mm, 8 mm addımlı T8 trapesiya vintdə isə 200 × 16 / 8 = 400 addım/mm olur.
| Ox | STEP | DIR | Qeyd |
|---|---|---|---|
| X | D2 | D5 | Sərhəd açarı D9 |
| Y | D3 | D6 | Sərhəd açarı D10 |
| Z | D4 | D7 | Sərhəd açarı D12 (GRBL 1.1) |
| A | Jumper ilə | Jumper ilə | X, Y və ya Z-ni təkrarlayır (məs., iki mühərrikli Y oxu) |
| Bütün sürücülər | – | – | Ortaq EN pini D8: LOW = sürücülər aktiv |
ESP32 ilə A4988 istifadəsi
ESP32-nin pinləri 3,3 V verir. A4988 girişi ancaq VDD gərginliyinin 70%-indən yuxarı olduqda dəqiq HIGH qəbul edir; VDD 5 V olanda bu hədd 3,5 V-dur və 3,3 V-luq siqnal həddin altında qalır. Buna görə ESP32 və Pico ilə işləyərkən A4988-in VDD pinini 3V3-ə qoş: sürücü 3–5,5 V arasında problemsiz işləyir və səviyyə çeviricisinə ehtiyac qalmır. VDD dəyişdiyi üçün Vref-i yenidən ölçməyi unutma. Aşağıdakı kod Serial Monitor-a yazdığın bucağa (məsələn, 90 və ya -45) mühərriki sürətlənərək aparır. ESP32 çox daha sürətli olduğu üçün AccelStepper burada saniyədə 6000 addıma rahatlıqla çıxır; daha yüksək sürətlər üçün aparat taymeri istifadə edən FastAccelStepper kitabxanasına baxa bilərsən. ESP32-ni təzəcə tanıyırsansa, ESP32 nədir? yazısından başla.
1#include <AccelStepper.h>
2
3// ESP32: STEP=25, DIR=26, EN=27, A4988 VDD → 3V3
4const int STEP_PIN = 25;
5const int DIR_PIN  = 26;
6const int EN_PIN   = 27;
7const float STEPS_PER_DEG = 200.0 * 16 / 360.0;  // 1/16'da derece başına 8,89 adım / 8.89 steps per degree at 1/16
8
9AccelStepper stepper(AccelStepper::DRIVER, STEP_PIN, DIR_PIN);
10
11void setup() {
12  Serial.begin(115200);
13  stepper.setEnablePin(EN_PIN);
14  stepper.setPinsInverted(false, false, true);   // EN aktif LOW / EN is active LOW
15  stepper.enableOutputs();
16  stepper.setMaxSpeed(6000);                     // adım/sn / steps per second
17  stepper.setAcceleration(4000);                 // adım/sn² / steps per second²
18  Serial.println("Aci yaz, ornek 90 / type an angle, e.g. 90");
19}
20
21void loop() {
22  if (Serial.available()) {
23    float angle = Serial.parseFloat();           // Seri Monitör'den açı / angle from the Serial Monitor
24    while (Serial.available()) Serial.read();    // satır sonunu at / drop the line ending
25    stepper.moveTo(lround(angle * STEPS_PER_DEG));
26    Serial.printf("Hedef / target: %.1f\n", angle);
27  }
28  stepper.run();                                 // bekletmeden adım at / step without blocking
29}
Raspberry Pi Pico və MicroPython ilə A4988
Pico-da da A4988-in VDD pinini 3V3 (OUT) pininə qoşursan. MicroPython-da hazır sürətlənmə kitabxanası istifadə etmək əvəzinə aşağıdakı kimi sadə xətti rampa yaza bilərsən: move() funksiyası ilk və son 600 addımda impulslar arasındakı gözləməni 2000 µs ilə 400 µs arasında tədricən dəyişir, ortada isə tam sürətlə gedir. MicroPython dövrü hər addıma bir neçə on mikrosaniyə əlavə edir, buna görə real sürət hesablanandan bir az aşağı olur. Saniyədə on minlərlə addım və ya eyni anda bir neçə mühərrik lazımdırsa, Pico-nun PIO bloklari impulsları prosessoru ümumiyyətlə məşğul etmədən yarada bilər. Pico-ya MicroPython quraşdırmaq üçün Raspberry Pi Pico nədir? yazısına bax.
1from machine import Pin
2import time
3
4step = Pin(2, Pin.OUT)              # STEP → GP2
5direction = Pin(3, Pin.OUT)         # DIR → GP3
6enable = Pin(4, Pin.OUT, value=0)   # EN → GP4, 0 = sürücü açık / 0 = driver enabled
7
8STEPS_PER_REV = 200 * 16            # 1/16 mikro adım / 1/16 microstep
9
10def move(steps, max_sps=2500, ramp_steps=600):
11    direction.value(1 if steps > 0 else 0)    # yön / direction
12    time.sleep_us(5)
13    n = abs(steps)
14    ramp = min(ramp_steps, n // 2)            # hızlanma ve yavaşlama adımı / accel and decel steps
15    fast = 1000000 // max_sps                 # en kısa bekleme, µs / shortest pause, µs
16    slow = 2000                               # 500 adım/sn ile başla / start at 500 steps/s
17    for i in range(n):
18        k = min(i, n - 1 - i)                 # başa ya da sona uzaklık / distance to start or end
19        pause = slow - (slow - fast) * k // ramp if k < ramp else fast
20        step.value(1)
21        time.sleep_us(3)                      # STEP darbesi / STEP pulse
22        step.value(0)
23        time.sleep_us(pause)
24
25while True:
26    move(STEPS_PER_REV)             # 1 tur ileri / one turn forward
27    time.sleep(1)
28    move(-STEPS_PER_REV // 2)       # yarım tur geri / half a turn back
29    time.sleep(1)
Qızma, radiator və termal qoruma
A4988-in qızması normaldır, çünki sarğı cərəyanı çipin içindəki MOSFET-lərdən keçir. Hər sarğının cərəyan yolunda tipik olaraq cəmi 0,64 Ω müqavimət var və sərf olunan güc cərəyanın kvadratı ilə artır: təxminən P ≈ I² × 0,64 Ω. 1 A ayarında bu təxminən 0,65 W, 1,5 A-də isə təxminən 1,45 W edir; çip qızdıqca müqavimət də artır və real dəyər daha da yüksəlir. Barmaq ucu boyda plata üçün bu çox istilikdir. Çip 165 °C-yə çatanda termal qoruma çıxışları söndürür və təxminən 15 °C soyuyanda yenidən açır. Mühərrikin bir neçə saniyə işləyib dayanması, sonra özü-özünə davam etməsi məhz bu qorumanın əlamətidir.
- Radiator tax: Çipin üzərinə termal lentlə kiçik alüminium radiator yapışdır; radiatorun pinlərə və ya potensiometrə toxunmadığından əmin ol.
- Hava axını təmin et: 1,2 A-dən yuxarıda və ya qapalı qutuda kiçik ventilyator radiatorun təsirini bir neçə dəfə artırır.
- Cərəyanı ehtiyaca görə tənzimlə: Mühərrik yük altında addım buraxmırsa, Vref-i bir az azalt; cərəyanı 20% azaltmaq istiliyi təxminən 36% azaldır.
- Gözləyərkən sarğıları söndür: Saxlama torkuna ehtiyacın yoxdursa, hərəkət bitəndə EN pinini HIGH et və ya disableOutputs() çağır; həm sürücü, həm mühərrik soyuyur.
- Mühərrikin temperaturuna da bax: Step mühərrikləri dayananda da cərəyan çəkdiyi üçün ilıq, hətta isti olur. Gövdə 60 °C-ni keçirsə, cərəyanı azalt; bu temperaturda 3D printerdəki PLA hissələr yumşalmağa başlayır.
- Daha güclü sürücüyə keç: Mühərrikin 1,5 A-dən çox cərəyana ehtiyacı varsa, DRV8825 və ya TMC2209 kimi sürücü daha uyğundur.
A4988, DRV8825 və TMC2208 fərqi
| Xüsusiyyət | A4988 | DRV8825 | TMC2208 |
|---|---|---|---|
| Mühərrik gərginliyi | 8–35 V | 8,2–45 V | 4,75–36 V |
| Rahat fasiləsiz cərəyan | Təxminən 1 A (radiatorsuz) | Təxminən 1,5 A (radiatorsuz) | Təxminən 0,85 A RMS (kiçik radiatorla) |
| Ən yüksək cərəyan | 2 A (yaxşı soyutma ilə) | 2,2 A (yaxşı soyutma ilə) | Təxminən 1,4 A RMS (pik 2 A) |
| Ən incə mikroaddım | 1/16 | 1/32 | 1/16 (1/256-ya interpolyasiya) |
| Vref ilə cərəyan | I = Vref / (8 × Rs) | I = Vref × 2 | Plataya görə dəyişir, istehsalçının düsturundan istifadə et |
| Məntiq qida pini | VDD lazımdır | Lazım deyil (bu pin FAULT çıxışıdır) | VIO lazımdır |
| İş səsi | Nəzərəçarpan vızıltı | A4988-ə bənzər vızıltı | Demək olar ki, səssiz (StealthChop) |
| Ən qısa STEP impulsu | 1 µs | 1,9 µs | Çox qısa, problem olmur |
| Nə vaxt seçilir? | Başlanğıc, ucuz və geniş yayılmış | Daha yüksək cərəyan və gərginlik | Səssiz 3D printerlər və masaüstü maşınlar |
Üç sürücü də eyni 16 pinli "StepStick" yerləşməsini istifadə edir və çox vaxt CNC Shield-də bir-birinin yerinə taxıla bilir, amma diqqət etməli olduğun fərqlər var. DRV8825-in potensiometri platanın başqa yerindədir və düsturu fərqlidir; A4988-də VDD olan pin DRV8825-də FAULT çıxışıdır. TMC2208 eyni kodla mühərriki A4988-ə nəzərən əks istiqamətdə fırladır; kodda DIR-i tərsinə çevirməli və ya mühərrik yuvasını 180° döndərməlisən. Qabaqcıl ayarları UART üzərindən edilir və sensorsuz sıfırlama (StallGuard) istəyirsənsə, TMC2209-a baxmalısan. Qısacası, öyrənmək və aşağı büdcəli layihələr üçün A4988 hələ də ən məntiqli başlanğıcdır; səs-küy vacibdirsə TMC2208, daha yüksək cərəyan lazımdırsa DRV8825 seç. Mühərrik növlərinin ümumi müqayisəsi üçün DC, servo və step mühərrik fərqi yazısını oxuya bilərsən.
Mühərrik titrəyir, amma fırlanmır: tez-tez edilən səhvlər və həlli
| Əlamət | Mümkün səbəb | Həll |
|---|---|---|
| Mühərrik titrəyir, vızıldayır, amma fırlanmır | Sarğı cütləri səhvdir: 1A–1B eyni sarğıya qoşulmayıb | Sarğıları multimetrlə tap; bir sarğını 1A–1B-yə, digərini 2A–2B-yə qoş |
| Val irəli-geri yırğalanır | Bir sarğı naqili qırılıb və ya breadboard təması boşdur | Mühərrik naqillərini klemmlə və ya lehimlə qoş, naqilləri tək-tək ölç |
| Yavaş sürətdə fırlanır, sürətlənəndə dayanıb ötür | Sürət çox yüksəkdir, sürətlənmə yoxdur və ya qida gərginliyi aşağıdır | AccelStepper ilə sürətlənmə əlavə et, ən yüksək sürəti azalt, 12 V əvəzinə 24 V yoxla |
| Zəifdir, əllə asanlıqla dayandırılır, addım buraxır | Vref (cərəyan həddi) çox aşağıdır | Vref-i 0,1 A-lıq addımlarla artır |
| Bir neçə saniyə işləyib dayanır, sonra davam edir | Həddindən artıq qızma, termal qoruma işə düşür | Radiator və ventilyator əlavə et, cərəyanı azalt |
| Heç tork yoxdur, val sərbəst fırlanır | EN HIGH-dır, RESET boşdur və ya VMOT yaxud VDD yoxdur | RESET-i SLEEP-ə körpülə, EN-i LOW et, qidaları multimetrlə ölç |
| Həmişə eyni istiqamətə fırlanır | DIR pini qoşulmayıb və ya kodda yanlış pin təyin olunub | DIR naqilini və koddakı pin nömrəsini yoxla |
| Mühərrik yerindən qopanda Arduino yenidən başlayır | Mühərrik və Arduino eyni zəif mənbədən qidalanır | Mühərrik üçün ayrıca adapter istifadə et, GND-ləri birləşdir |
| Sürücü birdən yandı | Qida varkən mühərrik sökülüb, kondensator yoxdur və ya sürücü tərs taxılıb | Qoşulmaları qida yoxkən et, 100 µF əlavə et, sürücünü EN pininə görə düzgün yerləşdir |
A4988 və NEMA 17 ilə layihə ideyaları
- Kamera sürüşdürücü: GT2 qayış və kasnaqla kameranı rels üzərində millimetr-millimetr irəlilədərək zaman sürətləndirilmiş (timelapse) video çək.
- Qələm çizici (pen plotter): CNC Shield və GRBL ilə qələmi iki oxda hərəkət etdirib kompüterdəki cizgini kağıza köçür; qələmi qaldırıb endirmək üçün bir servo mühərrik kifayətdir.
- Fırlanan altlıq: Məhsul fotosu və ya 3D skan üçün obyekti bərabər bucaqlarla fırlat; 1/16 rejimində bir dövr 3200 addım olduğu üçün 36 fotonun hər biri arasında təxminən 89 addım atırsan.
- Günəş izləyən panel: Paneli gün boyu günəşə tərəf döndərən qurğu qur; ideyanın tamamı günəş izləmə sistemi yazısındadır.
- Robot qol bazası: Ağır qolun gövdəsini servo əvəzinə NEMA 17 və dişli ilə fırlat; digər oynaqlar üçün robot qol yazısına bax.
- Əllə mövqeləndirmə: Mühərriki coystik ilə sürətli, rotary encoder ilə addım-addım dəqiq hərəkət etdir.
- Avtomatik pərdə və ya sürüşən qapaq: Açılışda sərhəd açarı ilə sıfır nöqtəsini tap, setCurrentPosition(0) ilə yadda saxla və pərdəni istədiyin mövqeyə apar.
A4988 ilə NEMA 17 idarə etməyin xülasəsi budur: sarğıları düzgün cütləşdir, qida xəttinə 100 µF qoy, Vref-i düsturla hesabla və multimetrlə tənzimlə, mikroaddımı seç və mühərriki sürətlənmə ilə işlət. Bu əsası öyrənəndə 3D printer və CNC kimi maşınların necə işlədiyi də aydın olur. BlueGrays tətbiqində step mühərrikinin istifadəsi və step mühərrikindən 360 dərəcə fırlanan servo düzəltmək kimi hərəkət layihələrini dövrə sxemləri və kodları ilə addım-addım tapa bilərsən.
Tez-tez verilən suallar
A4988 Vref nə qədər olmalıdır?
Vref Vref = I × 8 × Rs düsturu ilə hesablanır. Geniş yayılmış R100 (0,1 Ω) rezistorlu platalarda bu Vref = I × 0,8 olur; 1 A üçün 0,8 V tənzimləyirsən. 17HS4401 kimi 1,7 A-lıq NEMA 17 üçün radiatorsuz 0,64–0,8 V (0,8–1 A) yaxşı başlanğıcdır; radiatorla 0,96 V-a (1,2 A) qədər qalxa bilərsən.
A4988 NEMA 17-ni idarə edə bilirmi, neçə amper verir?
Bəli, A4988 NEMA 17 üçün ən geniş yayılmış sürücüdür. Radiatorsuz sarğı başına təxminən 1 A cərəyanı rahat verir, yaxşı radiator və ventilyatorla 2 A-ə qədər çıxa bilər. Praktikada 1,2–1,5 A-dən yuxarı fasiləsiz cərəyan lazımdırsa, DRV8825 və ya TMC2209 daha rahat işləyir.
NEMA 17 step mühərriki neçə voltla işləyir?
Etiketdəki gərginlik (17HS4401-də təxminən 2,6 V) sarğı müqaviməti ilə nominal cərəyanın hasilidir və mühərrikə birbaşa tətbiq olunacaq gərginlik deyil. A4988 cərəyanı özü məhdudlaşdırdığı üçün mühərrik 12–24 V ilə qidalanır; yüksək gərginlik yüksək sürətdə daha çox tork verir. A4988-in yuxarı həddi 35 V-dur.
Step mühərriki niyə titrəyir, amma fırlanmır?
Ən çox rast gəlinən səbəb sarğı cütlərinin yanlış qoşulmasıdır: eyni sarğının iki naqili 1A–1B-yə, digər sarğının naqilləri 2A–2B-yə getməlidir. Digər səbəblər sürətlənmə olmadan çox yüksək sürət istəmək, aşağı Vref, qırıq naqil və ya qeyri-kafi qidadır. Əvvəlcə mühərriki çox aşağı sürətdə yoxla; düzgün fırlanırsa, problem sürətdədir.
A4988 niyə çox qızır?
Sarğı cərəyanı çipin içindəki MOSFET-lərdən keçir və istilik cərəyanın kvadratı ilə artır; cərəyanı 1 A-dən 1,5 A-ə qaldırmaq istiliyi iki qatdan çox artırır. 1 A-dən yuxarıda radiator və hava axını lazımdır. Çip 165 °C-də özünü söndürür; mühərrikin arabir dayanıb yenidən başlaması bunun əlamətidir.
A4988, DRV8825, yoxsa TMC2208?
A4988 ən ucuz və öyrənməsi ən asan olandır, 1/16 mikroaddıma qədər enir. DRV8825 45 V-a və 1/32 mikroaddıma çıxır, radiatorsuz daha çox cərəyan verir. TMC2208 isə demək olar ki, səssiz işlədiyi üçün 3D printerlərdə üstünlük verilir, amma cərəyan tutumu daha aşağıdır və mühərriki A4988-ə nəzərən əks istiqamətdə fırladır.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
Step mühərrikinin istifadəsi
Saatın əqrəbi kimi addım-addım, tam istədiyin qədər fırlanan mühərrik. Arduino sürücü platası vasitəsilə kiçik step mühərriki əvvəlcə bir istiqamətdə tam bir dövr fırladır, bir saniyə gözləyir, sonra…

Step mühərrikindən 360 dərəcəlik servo mühərrik düzəltmək
Adi step mühərrikinə istədiyin bucağa getməyi öyrət, həm də tam bir dövrə boyunca.

Servo mühərrikdən istifadə
Kiçik servo mühərrikin qolu ardıcıl üç vəziyyətə dönür: ən əvvələ, tam ortaya və ən sona, hər dayanacaqda iki saniyə gözləyərək.

Potensiometrlə servo mühərrikdən istifadə
Potensiometrin düyməsini çevirdikcə servo mühərrikin qolu da onunla birlikdə dönür; düymənin bir ucu sıfır dərəcəyə, o biri ucu yarım dövrəyə uyğundur.

Coystiklə servo idarəsi
Coystik çubuğu ilə iki mühərriki idarə et, sanki təhlükəsizlik kamerasını çevirirsən.

ESP32 servo mühərrik (potensiometrlə idarə)
Bu layihədə potensiometrlə SG90 servo mühərrikini idarə edirik. Potensiometrdən oxunan analoq dəyəri 0-180 dərəcə aralığına map-ləyərək servo bucağını tənzimləyirik. ESP32Servo kitabxanası ESP32-nin çıxış verə bilən uyğun GPIO-larında servo siqnalı yaradır; bu layihədə GPIO 18 istifadə olunur. Bu, robot qollar, kamera gimbal-ları və avtomatik qapı mexanizmləri üçün əsas idarəetmə üsuludur.

L298N ilə Bluetooth idarəli maşın
Telefonunu pultə çevirib öz robot maşınını sür. Arduino, Bluetooth modulu vasitəsilə telefondakı idarəetmə tətbiqindən gələn əmrləri alır və mühərrik sürücüsü ilə təkərləri fırladır; maşın irəli…

Maneədən qaçan robot
Öz yolunu tapan ağıllı nəqliyyat vasitəsi düzəltməyə nə deyirsən? Maneədən qaçan robot, qarşısındakı ultrasəs sensoru sayəsində ətrafını daim skan edir.