
Joystick-Modul verwenden: X-Y-Achsen und Taster mit dem Arduino auslesen
Wie funktioniert ein analoges Joystick-Modul (KY-023)? Pins VRx, VRy und SW, Anschluss am Arduino, Totzone und Kalibrierung, Richtungserkennung, Servosteuerung per Joystick, Code für ESP32 und Pico.
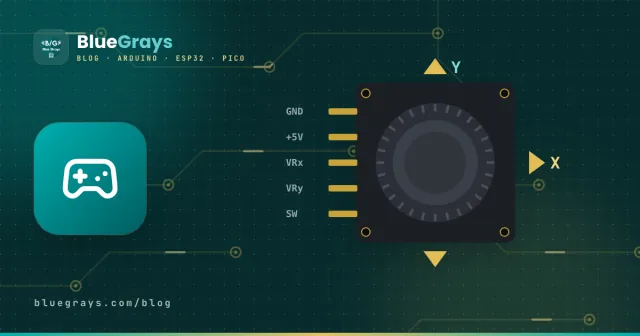
Ein Joystick-Modul ist die Arduino-taugliche Version der Daumensticks, die du von Gamecontrollern kennst. Bewegst du den Stick nach links-rechts und vor-zurück, liefert er die Position auf zwei Achsen; drückst du von oben auf den Stick, löst ein eingebauter Taster aus. Für Fernsteuerungen von Roboterautos, Pan-Tilt-Kamerahalterungen, LED-Matrix-Spiele und Displaymenüs ist er das praktischste Eingabeelement. Das verbreitetste Modell ist auch als KY-023 bekannt.
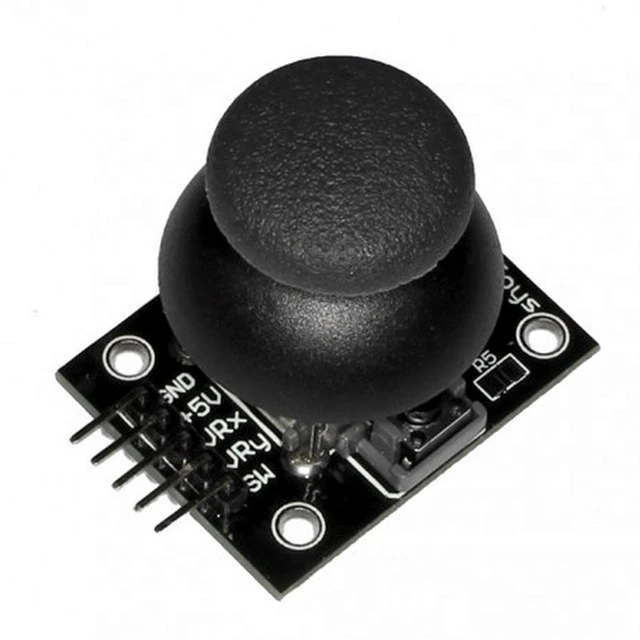
Wie funktioniert ein Joystick-Modul?
Unter dem Stick sitzen zwei 10-kΩ-Potentiometer im rechten Winkel zueinander: Eines erfasst die Bewegung auf der X-Achse, das andere auf der Y-Achse. Jedes Potentiometer arbeitet als Spannungsteiler; in der Mittelstellung liefert der Schleifer etwa 2,5 V und analogRead() liest etwa 512. Schiebst du den Stick an ein Ende, nähert sich der Wert 0, am anderen Ende 1023. Drückst du von oben auf den Stick, verbindet ein kleiner Taster den Pin SW mit GND.
| Stellung des Sticks | VRx (X) | VRy (Y) |
|---|---|---|
| Mitte (losgelassen) | ~512 | ~512 |
| Ganz links | ~0 | ~512 |
| Ganz rechts | ~1023 | ~512 |
| Ganz oben | ~512 | ~0 |
| Ganz unten | ~512 | ~1023 |
Welche Richtung 0 und welche 1023 ergibt, hängt davon ab, wie du das Modul hältst. Weichen die Richtungen von dieser Tabelle ab, wenn die Pins zu dir zeigen, ist das kein Problem: Im Code drehst du eine Achse einfach um, indem du den Wert von 1023 abziehst.
Pinbelegung und Anschluss des Joysticks
| Pin | Funktion | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|---|
| GND | Masse | GND | GND | GND |
| +5V | Versorgung | 5V | 3V3 | 3V3 |
| VRx | X-Achse (analog) | A0 | GPIO 34 | GP26 |
| VRy | Y-Achse (analog) | A1 | GPIO 35 | GP27 |
| SW | Taster (beim Drücken an GND) | D2 | GPIO 25 | GP15 |
Joystick mit dem Arduino auslesen
Der folgende Code liest beide Achsen und den Taster und gibt sie im seriellen Monitor aus. Da der Taster beim Drücken mit GND verbunden wird und die meisten Module keinen Pull-up-Widerstand haben, muss der SW-Pin als INPUT_PULLUP definiert werden; so liest du losgelassen HIGH und gedrückt LOW.
1const int X_PIN = A0;
2const int Y_PIN = A1;
3const int SW_PIN = 2;
4
5void setup() {
6  pinMode(SW_PIN, INPUT_PULLUP);   // basınca LOW / LOW when pressed
7  Serial.begin(9600);
8}
9
10void loop() {
11  int x = analogRead(X_PIN);       // 0–1023, ortada ~512 / ~512 at center
12  int y = analogRead(Y_PIN);
13  bool pressed = digitalRead(SW_PIN) == LOW;
14
15  Serial.print("X: ");  Serial.print(x);
16  Serial.print("  Y: "); Serial.print(y);
17  Serial.print("  Buton / button: ");
18  Serial.println(pressed ? "basılı / pressed" : "-");
19  delay(100);
20}Totzone und Kalibrierung
In der Praxis liest der losgelassene Stick nicht genau 512, sondern etwa 495 oder 525 und zittert um einige Stellen. Korrigierst du das nicht, kriecht dein Roboterauto vorwärts oder der Servo zuckt, obwohl du den Joystick nicht berührst. Die Lösung hat zwei Schritte: beim Start den Mittelwert messen und speichern (Kalibrierung) und kleine Abweichungen um die Mitte ignorieren (Totzone). Die folgende Funktion macht aus jeder Achse einen sauberen Wert von -100 bis +100 mit der Mitte genau bei 0:
1int centerX, centerY;
2const int DEAD_ZONE = 40;
3
4int readAxis(int pin, int center) {
5  int v = analogRead(pin) - center;
6  if (abs(v) < DEAD_ZONE) return 0;                              // ölü bölge / dead zone
7  if (v > 0) return map(v, DEAD_ZONE, 1023 - center, 0, 100);    // sağ ya da aşağı / right or down
8  return map(v, -center, -DEAD_ZONE, -100, 0);                   // sol ya da yukarı / left or up
9}
10
11void setup() {
12  Serial.begin(9600);
13  centerX = analogRead(A0);   // açılışta joystick'e dokunma / don't touch it at startup
14  centerY = analogRead(A1);
15}
16
17void loop() {
18  Serial.print(readAxis(A0, centerX));
19  Serial.print(", ");
20  Serial.println(readAxis(A1, centerY));
21  delay(50);
22}
Richtungen erkennen: oben, unten, links, rechts
In Spielen und Menüs brauchst du oft nur die Richtung, nicht die genaue Position. Vergleichst du die Werte mit zwei Schwellen, wird der Joystick zum Steuerkreuz mit vier Richtungen. In Menüs soll jede Bewegung nur als ein Schritt zählen, deshalb nutzt der Code eine kurze Pause oder wartet, bis der Stick wieder in die Mitte zurückkehrt.
1void loop() {
2  int x = analogRead(A0);
3  int y = analogRead(A1);
4  if (x < 300)      Serial.println("Sol / left");
5  else if (x > 700) Serial.println("Sağ / right");
6  else if (y < 300) Serial.println("Yukarı / up");
7  else if (y > 700) Serial.println("Aşağı / down");
8  delay(150);
9}
Servomotor mit dem Joystick steuern
Bildest du eine Achse des Joysticks auf 0–180 Grad ab, kannst du einen Servomotor von Hand lenken; mit zwei Achsen und zwei Servos entsteht eine Pan-Tilt-Halterung, die eine Kamera nach links-rechts und oben-unten schwenkt. Zum Anschluss und zur Versorgung des Servos siehe Was ist ein Servomotor?
1#include <Servo.h>
2
3Servo panServo;
4
5void setup() {
6  panServo.attach(9);
7}
8
9void loop() {
10  int x = analogRead(A0);
11  int angle = map(x, 0, 1023, 0, 180);   // joystick → açı / joystick → angle
12  panServo.write(angle);
13  delay(15);
14}
Joystick mit ESP32 und Raspberry Pi Pico
Der ADC des ESP32 hat 12 Bit und liefert Werte von 0 bis 4095; da er nicht linear ist, liegt die Mitte aber oft bei 1800–1950 statt 2048. Die Kalibrierung von oben ist am ESP32 deshalb noch wichtiger. Nutzt du WLAN, schließ die Achsen an ADC1-Pins (GPIO 32–39) an. Beim Pico sind GP26–GP28 die Analogeingänge, und read_u16() liefert Werte von 0 bis 65535:
1from machine import ADC, Pin
2import time
3
4x_axis = ADC(26)                        # GP26 → VRx
5y_axis = ADC(27)                        # GP27 → VRy
6button = Pin(15, Pin.IN, Pin.PULL_UP)   # SW, basınca 0 / 0 when pressed
7
8while True:
9    x = x_axis.read_u16()               # 0–65535, ortada ~32768 / ~32768 at center
10    y = y_axis.read_u16()
11    print(x, y, "BASILI / PRESSED" if button.value() == 0 else "")
12    time.sleep(0.1)
Projektideen mit dem Joystick
- Fernsteuerung für ein Roboterauto: den Joystick an eine Senderplatine anschließen und Befehle per nRF24L01 oder Bluetooth ans Auto schicken.
- Pan-Tilt-Kamera: mit zwei Servos und einem Joystick die Kamera in jede Richtung drehen.
- Snake auf einer LED-Matrix: die Schlange auf einer 8x8-Matrix mit dem Joystick steuern.
- Displaymenü: mit oben-unten durch die Optionen blättern und per Taster auswählen; für das Display siehe I2C-LCD-Display verwenden.
- Farbwähler: eine RGB-LED steuern – X-Achse für die Farbe, Y-Achse für die Helligkeit.
- Computermaus: mit einem Arduino Leonardo oder Pro Micro den Joystick in eine echte USB-Maus verwandeln.
Typische Fehler und ihre Lösungen
- Der Taster wirkt gedrückt, obwohl er es nicht ist: Der SW-Pin ist nicht INPUT_PULLUP; der Pin hängt in der Luft und liest Zufallswerte.
- In Ruhe nicht 512 und zitternd: Das ist normal; kalibriere beim Start und ergänze eine Totzone.
- Achsen sind umgedreht oder vertauscht: Das liegt an der Lage des Moduls; zieh den Wert von 1023 ab oder tausche die Kabel von VRx und VRy.
- Am ESP32 ist die Mitte nicht 2048: Der ADC des ESP32 ist nicht linear; miss die Mitte beim Start und rechne damit.
- Der Servo zittert oder der Arduino startet neu: Der Servo überlastet die 5 V des Arduino; versorge ihn aus einer eigenen 5-V-Quelle und verbinde die Massen.
Ein Joystick besteht eigentlich nur aus zwei Potentiometern und einem Taster, deshalb vertiefen Was ist ein Potentiometer? und Taster an den Arduino anschließen das hier Gelernte. In der BlueGrays-App findest du Projekte zur LED- und Servosteuerung per Joystick sowie ein Snake-Spiel auf der LED-Matrix mit Schaltplänen und Code.
Häufige Fragen
Wofür sind die Pins des Joystick-Moduls?
GND und +5V sind die Versorgungspins. VRx und VRy liefern die Position auf X- und Y-Achse als analoge Spannung und kommen an Analogpins. SW ist der Tasterausgang, der beim Drücken mit GND verbunden wird, und kommt an einen Digitalpin mit INPUT_PULLUP.
Warum zeigt mein Joystick in der Mitte nicht genau 512?
Potentiometer und Mechanik sind nicht perfekt; in Ruhe liegt der Wert meist irgendwo zwischen 490 und 530 und zittert um einige Stellen. Den Mittelwert beim Start zu messen und eine Totzone von ±30–50 zu nutzen, löst das Problem.
Warum springt der SW-Pin zufällig zwischen LOW und HIGH?
Die meisten Joystick-Module haben keinen Pull-up-Widerstand für den Taster, daher hängt der Pin wie unverbunden in der Luft. Aktivierst du mit pinMode(SW_PIN, INPUT_PULLUP) den internen Pull-up des Arduino, liest du losgelassen HIGH und gedrückt LOW.
Wie viele Servos kann ich mit einem Joystick steuern?
Ein Joystick hat zwei Achsen, also steuerst du zwei Servos unabhängig – ideal für eine Pan-Tilt-Kamera. Für mehr Servos ergänzt du einen zweiten Joystick; die 6 Analogpins des Arduino Uno reichen für bis zu drei Joysticks.
Kann ich den Joystick als Funkfernbedienung nutzen?
Ja. Schließ den Joystick an einen Arduino an und sende die Werte per nRF24L01-Funkmodul, HC-05-Bluetooth-Modul oder ESP-NOW zwischen zwei ESP32 an ein anderes Board. Die meisten Roboterauto- und Fernsteuerprojekte funktionieren so.
Funktioniert das Joystick-Modul mit ESP32 und Raspberry Pi Pico?
Ja, aber du solltest es über den 3V3-Pin versorgen. Die Werte reichen am ESP32 von 0 bis 4095, am Pico von 0 bis 65535. Nutze am ESP32 die ADC1-Pins (GPIO 32–39), die auch bei aktivem WLAN funktionieren, und kalibriere die Mitte beim Start.
Projekte, die du danach bauen kannst
Alle Projekte ansehen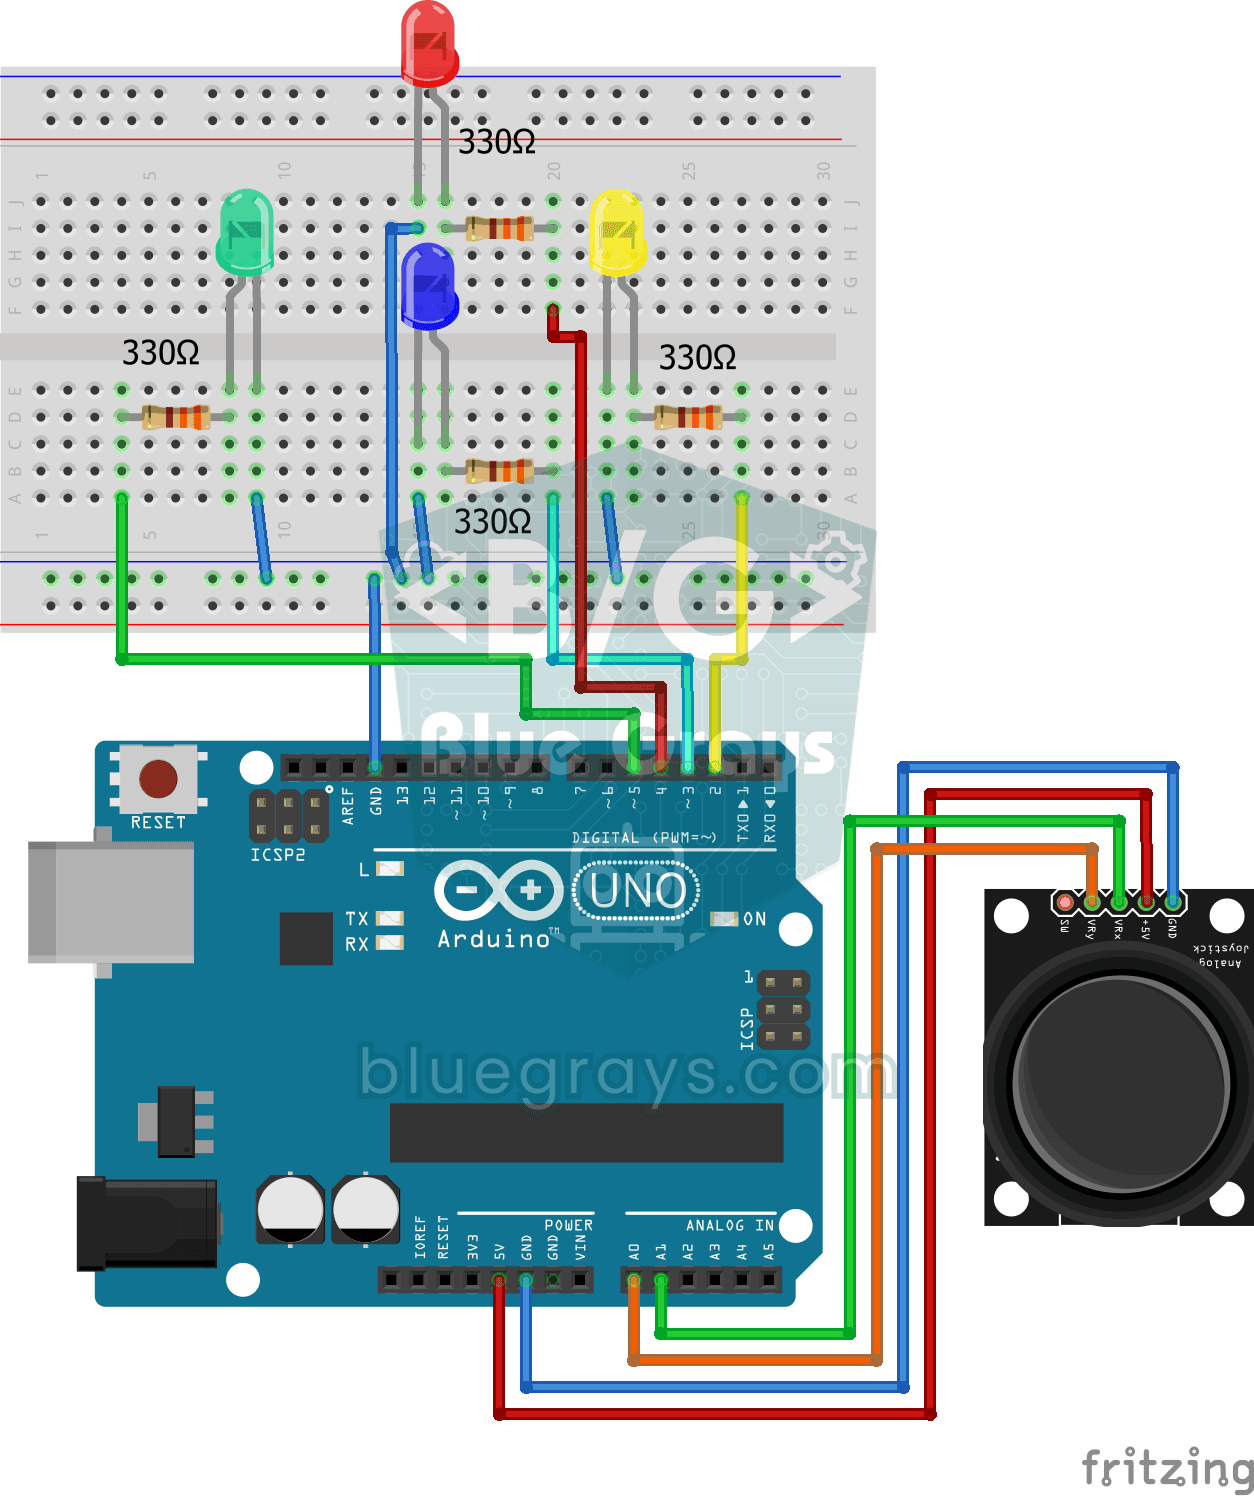
Led-Steuerung mit Joystick
Steuerungsprojekt, das LEDs in 4 verschiedenen Richtungen aufleuchten lässt, je nach den Werten der X- und Y-Achse des Joystick-Moduls. Lehrt das Lesen des analogen Joysticks und die Logik der Richtun

Servo-Steuerung mit Joystick
Schwenk-Neige-Projekt, das zwei Servomotoren in X- und Y-Achse unabhängig voneinander mit einem Joystick-Modul steuert. Lehrt die Logik der Joystick-Servo-Integration und der Positionsverfolgung.

Pixel-Schlange 8x8 Matrix
Arduino-basiertes Hardware-Schlangenspiel, entwickelt mit einer 8x8 WS2812B NeoPixel LED-Matrix und einem analogen Joystick. Es enthält einen dynamischen Geschwindigkeitsalgorithmus und mathematische

Matrix Schlange 16x16
Es handelt sich um eine erweiterte 256-Pixel-Hardware-Portierung des klassischen Schlangenspiels, das auf einer 16x16 WS2812B NeoPixel-Matrix läuft. In diesem Projekt, das mit einem Arduino und einem

ESP32-Servomotor (Steuerung über Potentiometer)
In diesem Projekt steuern wir einen SG90-Servomotor mit einem Potentiometer. Wir stellen den Servowinkel ein, indem wir den vom Potentiometer gelesenen Analogwert auf den Bereich von 0 bis 180 Grad abbilden. Dank der ESP32Servo-Bibliothek kann jeder GPIO-Pin des ESP32 ein PWM-Signal erzeugen. Dies ist eine grundlegende Steuerungsmethode für Roboterarme, Kamera-Gimbals und automatische Türmechanismen.

Pong-Spiel - SSD1306
Das klassische Pong-Spiel, gebaut mit Arduino und SSD1306 OLED-Display, ausgestattet mit einer autonomen künstlichen Intelligenz (CPU) Gegner, die sofort verfolgt die Bewegungen des Balls und reagiert

OLED T-Rex Run: Arduino Dinosaurier Spiel 🦖
Wir haben das legendäre Dinosaurierspiel "No Internet" auf Hardware gebracht! Mit diesem Projekt, das wir mit Arduino, OLED-Display (SH1106/SSD1306) und TM1637-Punktestandanzeige entwickelt haben, kön

Arduino LCD-Läufer-Spiel
Seitlich scrollendes Endlos-Laufspiel, das auf einem 6x2-Zeichen-LCD-Bildschirm läuft. Der Held läuft automatisch, der Spieler springt über Hindernisse, indem er die Taste drückt. Zufällige Hindernisse erscheinen in der oberen und unteren Reihe. Passiver Buzzer spielt Eröffnungsmelodie, Sprunggeräusch, 50-Punkte-Feierton und Spielende-Melodie. Beim Start wird der Splash-Screen "BlueGrays - Arduino Projects" angezeigt. Der Punktestand wird sofort in der oberen rechten Ecke des Bildschirms aktuali
Weitere Artikel
Lerne, die zwei Potentiometer und den Taster im Joystick auszulesen, die Mittendrift mit einer Totzone zu beheben, Richtungen zu erkennen und einen Servomotor mit dem Joystick zu steuern.