
Motor DC, servomotor y motor paso a paso: diferencias y usos
Diferencia entre motor DC, servomotor y motor paso a paso: velocidad, par y precisión, drivers L298N, ULN2003 y A4988, consumo, motor brushless y ESC.
La diferencia entre un motor DC, un servomotor y un motor paso a paso cabe en una frase: el motor DC gira de forma continua y rápida mientras le das corriente, el servo va al ángulo que le pides y se queda ahí, y el motor paso a paso gira en pasos pequeños y contables. Así que si tienes que mover una rueda, eliges un motor DC; para abrir una tapa 90 grados, un servo; para mover una pieza con una precisión de una décima de milímetro, un motor paso a paso. En cualquier proyecto con Arduino, ESP32 o Raspberry Pi Pico en el que algo tenga que moverse, te encontrarás con uno de estos tres.
En esta guía comparamos qué hay dentro de cada motor, datos reales de velocidad, par y precisión de posición de modelos populares (motor TT, SG90, MG996R, 28BYJ-48, NEMA 17), qué driver necesita cada uno (L298N, señal PWM, ULN2003, A4988), cuánta corriente consumen y cuál se usa en cada proyecto. Al final encontrarás código para Arduino, ESP32 y Pico que mueve los tres a la vez, una breve introducción a los motores sin escobillas (BLDC) y los ESC, y los errores más habituales.



Respuesta corta: los tres motores en una tabla
| Característica | Motor DC | Servomotor | Motor paso a paso |
|---|---|---|---|
| Movimiento | Gira de forma continua | Va a un ángulo y lo mantiene (normalmente 0–180°) | Gira paso a paso, sin límite de vueltas |
| Lo que controlas | Velocidad y sentido | Ángulo (posición) | Número de pasos y frecuencia de pasos |
| Realimentación | No (se añade con un encoder) | Sí: el potenciómetro interno | No (lazo abierto) |
| Velocidad | Muy alta (miles de rpm sin reductora) | Media (SG90: 0,1 s/60°) | Baja a media, el par cae al subir la velocidad |
| Par | Depende de la reductora | Alto para su tamaño (gracias a los engranajes) | Alto a baja velocidad, también sujeta parado |
| Precisión de posición | Ninguna | Alrededor de 1° | 1,8° (mucho más fina con micropasos) |
| Al detenerse | Queda libre | Mantiene su posición de forma activa | Queda bloqueado mientras las bobinas tengan corriente |
| Driver | Puente H (L298N, L9110S) o MOSFET | No hace falta, la señal sale directamente del pin | ULN2003 o A4988, DRV8825 |
| Número de cables | 2 | 3 (GND, +, señal) | 4 o 5 (a veces 6) |
| Uso típico | Ruedas, ventiladores, bombas | Brazo robótico, pestillo de puerta, radar | Impresora 3D, CNC, slider de cámara |
La fila más importante de la tabla es la de realimentación. Un servo sabe dónde está gracias a su potenciómetro interno, y cuando algo lo empuja vuelve a su posición. Un motor paso a paso no sabe dónde está; tú solo cuentas cuántos pasos ha dado, y esa cuenta es correcta mientras el motor no se sobrecargue y no pierda pasos. Un motor DC no tiene ni idea de cuánto ha girado; si necesitas la posición, tienes que añadir un encoder a su eje. Qué motor elijas depende en gran medida de si tu proyecto necesita esa información.
¿Cómo funciona un motor DC?
Casi todos los motores DC de los proyectos de hobby son motores DC con escobillas. Dentro tienen imanes fijos y una bobina que gira (el rotor); las escobillas de carbón y el colector de láminas de cobre invierten el sentido de la corriente a medida que el rotor gira, de modo que nunca deja de girar. Tiene dos cables: si aplicas tensión gira, si inviertes los cables gira al revés. La tensión fija la velocidad y la corriente que consume fija el par. Mientras gira, en las bobinas se genera una tensión opuesta llamada fuerza contraelectromotriz que limita la corriente; cuando el eje se bloquea, esa tensión desaparece y la corriente se dispara hasta la corriente de bloqueo (stall).
Un motor DC pequeño sin reductora gira a miles de rpm pero tiene muy poco par; por eso los robots siempre usan motorreductores. La reductora 1:48 del motor TT baja unas 12.000 rpm en el eje del motor a 250 rpm en la rueda y multiplica el par unas 48 veces (sin contar las pérdidas de los engranajes). La velocidad la cambias con PWM y el sentido con un puente H; tienes los detalles en Control de motores DC con L298N. El punto débil del motor DC es la posición: el mismo valor PWM da una velocidad distinta según la tensión de la batería y la carga, así que la orden "avanza 2 segundos" recorre una distancia diferente cada vez. Si necesitas una distancia exacta, se añade un encoder a la rueda.
¿Cómo funciona un servomotor?
Un servomotor es en realidad un sistema completo metido en una caja pequeña: un motor DC, un tren de engranajes que reduce la velocidad y aumenta el par, un potenciómetro unido al eje de salida y una placa de control. El Arduino no le envía al servo un ángulo directamente, sino un pulso a 50 Hz (cada 20 ms); la anchura del pulso indica la posición deseada. La placa compara esa consigna con la posición real que lee del potenciómetro y mueve el motor en esa dirección hasta que la diferencia es cero. Esto se llama control en lazo cerrado, y por eso el servo se resiste cuando intentas girarlo con la mano.
| Dispositivo | Qué significa la anchura del pulso | Ejemplo |
|---|---|---|
| Servo estándar (180°) | Ángulo: aprox. 1 ms un extremo, 1,5 ms el centro, 2 ms el otro extremo | SG90, MG90S, MG996R |
| Servo de rotación continua (360°) | Velocidad y sentido: 1,5 ms parado, más corto hacia un lado, más largo hacia el otro | FS90R |
| ESC + motor brushless | Acelerador: 1 ms parado, 2 ms a tope | ESC de drones y modelos RC |
El rango RC estándar es de 1–2 ms, pero la mayoría de los servos baratos como el SG90 necesitan unos 0,5–2,4 ms para los 180° completos, y la librería Servo de Arduino usa por defecto 544–2400 µs. La banda muerta del SG90, es decir, el cambio más pequeño al que responde, es de unos 10 µs, lo que equivale aproximadamente a 1°; por eso la precisión práctica de un servo ronda el grado. Un servo de rotación continua (FS90R) es un servo con la realimentación desactivada: controlas velocidad y sentido en lugar del ángulo, y se pierde la información de posición. Si necesitas más fuerza, el MG996R con engranajes metálicos es la opción estándar; para lo básico, consulta ¿Qué es un servomotor?
¿Cómo funciona un motor paso a paso?
Un motor paso a paso no tiene escobillas. Las bobinas de la carcasa se activan en un orden determinado y el rotor magnético da un solo paso hacia la siguiente bobina cada vez. Los motores híbridos más comunes tienen 200 pasos por vuelta, es decir, 1,8° por paso. Si envías un número de pulsos, da exactamente esos pasos; si los envías más rápido, gira más rápido. Mientras las bobinas tengan corriente, el motor queda bloqueado en su sitio; esto se llama par de retención. La diferencia clave: el motor paso a paso trabaja en lazo abierto. Si la carga supera su par, pierde pasos y el Arduino no se entera. Por eso las impresoras 3D llevan cada eje a un final de carrera al arrancar (homing).
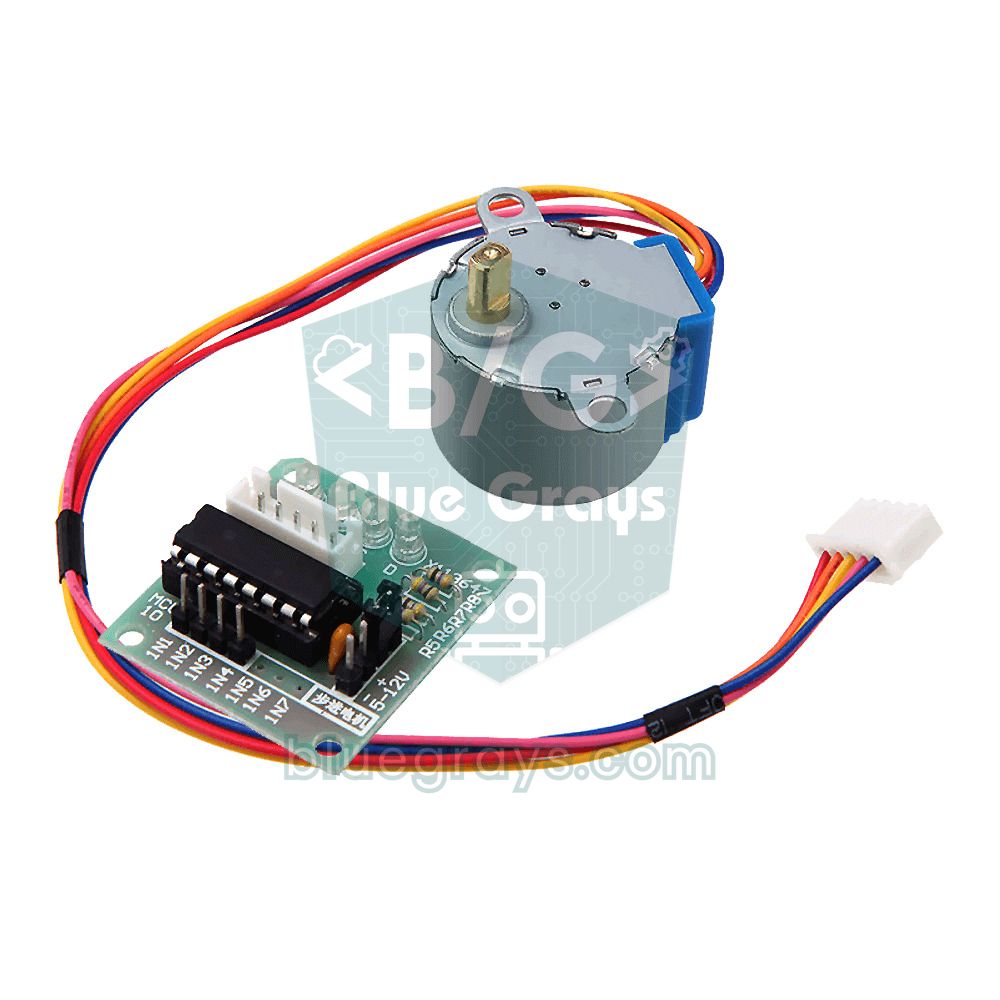
Verás dos tipos de motor paso a paso. Los unipolares (28BYJ-48, 5 cables) tienen un cable común entre bobinas y se controlan con un simple array de transistores como el ULN2003. En los bipolares (NEMA 17, 4 cables) hay que invertir el sentido de la corriente en las bobinas; de eso se encargan drivers con limitación de corriente como el A4988, el DRV8825 o el TMC2209. Estos drivers también hacen micropasos: el A4988 divide cada paso completo en 16, lo que eleva los pasos por vuelta a 3200 y hace el movimiento mucho más silencioso y suave. Para más detalles, mira 28BYJ-48 y ULN2003 y driver de motor paso a paso A4988.
Velocidad, par y precisión: comparativa con cifras
| Modelo | Alimentación | Velocidad | Par | Precisión | Corriente |
|---|---|---|---|---|---|
| Motor DC TT (1:48) | 3–6 V | ≈ 200–250 rpm (6 V, en vacío) | 0,8 kg·cm (6 V, bloqueado) | Ninguna (necesita encoder) | 150 mA en vacío, 1,5 A bloqueado |
| Servo SG90 | 4,8–6 V | 0,1 s / 60° | 1,8 kg·cm | ≈ 1° | Muy poca en reposo, puede superar 0,5 A al moverse |
| Servo MG996R | 4,8–7,2 V | 0,17 s / 60° (4,8 V) | 9,4–11 kg·cm | ≈ 1° | 0,5–0,9 A en marcha, 2,5 A bloqueado |
| Paso a paso 28BYJ-48 | 5 V | ≈ 10–15 rpm | ≈ 0,3 kg·cm | ≈ 0,18° (2048 pasos/vuelta) | 150–200 mA, también parado |
| Paso a paso NEMA 17 (17HS4401) | 12–24 V (con A4988) | Unos cientos de rpm | ≈ 4 kg·cm (0,4 N·m) de retención | 1,8°; 0,1125° a 1/16 de micropaso | Hasta 1,7 A por fase, se ajusta con Vref |
El par suele darse en kg·cm: un motor de 1 kg·cm puede sostener una carga de 1 kg a 1 cm de su eje, pero solo 0,5 kg a 2 cm (1 kg·cm ≈ 0,098 N·m). Por ejemplo, un MG996R a 6 V da 11 kg·cm; en el extremo de un brazo de 15 cm sostiene en teoría 11 / 15 ≈ 0,73 kg. Pero ese es el par máximo en el momento del bloqueo, y el propio peso del brazo se suma a la carga. Una buena regla para que el motor dure es quedarse por debajo de la mitad de ese valor; en la práctica, en el extremo de ese brazo puedes llevar unos cientos de gramos.
En velocidad, el orden se invierte. El motor DC es con diferencia el más rápido. Un servo SG90 completa un movimiento de 180° en unos 0,3 segundos y no puede ir más deprisa. En el motor paso a paso el par cae al aumentar la velocidad, porque la corriente de la bobina no tiene tiempo de subir del todo en cada paso; un 28BYJ-48 empieza a perder pasos por encima de unas 15 rpm. Alimentar un NEMA 17 con A4988 a 24 V en lugar de 12 V da más par a alta velocidad, porque el driver limita la corriente de todos modos. En precisión, en cambio, gana el paso a paso: un NEMA 17 da 1,8° en paso completo y, sobre el papel, 0,1125° a 1/16 de micropaso. Un detalle: la reductora interna del 28BYJ-48 no es exactamente 1:64 sino de aproximadamente 1:63,68, así que una vuelta real son unos 2038 pasos y no 2048; en proyectos que giran sin parar, como los relojes, esa diferencia se acumula.
¿Qué driver necesita cada motor?
Un pin de Arduino puede dar como máximo 40 mA, y el límite seguro ronda los 20 mA; hasta un pequeño motor TT consume unas 7 veces más en vacío y más de 70 veces más bloqueado. Además, la bobina de un motor genera un pico de tensión inversa en el instante en que se corta la corriente, capaz de destruir un pin sin protección. Por eso entre el motor y la placa siempre hay un driver: la placa solo envía pequeñas señales de control y la corriente del motor va directamente de la fuente de alimentación a través del driver. Dentro de los drivers hay transistores y diodos que absorben la tensión inversa. Para un ventilador o una bomba que solo giran en un sentido basta con un único MOSFET.
| Motor | Driver | Lado Arduino | Nota |
|---|---|---|---|
| Motor DC, un sentido | MOSFET (p. ej. IRLZ44N) + diodo | 1 pin PWM | Ventilador, bomba, motor de vibración |
| Motor DC, dos sentidos | L298N, L9110S, TB6612FNG | 2 pines de sentido + 1 pin PWM | El puente H invierte el sentido, el PWM ajusta la velocidad |
| Servomotor | No hace falta (lo lleva dentro) | 1 pin, señal de 50 Hz | Para muchos servos, una placa PCA9685 (16 canales, I2C) |
| Paso a paso unipolar (28BYJ-48) | ULN2003 | 4 pines | Activa las bobinas en secuencia, 500 mA por canal |
| Paso a paso bipolar (NEMA 17) | A4988, DRV8825, TMC2209 | 2 pines (STEP, DIR) | Límite de corriente con Vref, hace micropasos |
| Motor sin escobillas (BLDC) | ESC | 1 pin, señal de servo | Su corriente debe ser adecuada al motor (p. ej. 30 A) |
Consumo: ¿cuánta corriente gasta cada motor?
Los tres motores se comportan de forma muy distinta en cuanto a corriente, y debes elegir la fuente según eso. Un motor DC consume más corriente cuanto más carga tiene; al arrancar y cuando una rueda se atasca se acerca a su corriente de bloqueo. Dimensiona la fuente para ese pico, no para la corriente en vacío. Un servo consume muy poco en reposo, pero en cada movimiento produce picos de corriente cortos y bruscos: incluso un solo SG90 puede superar 0,5 A por un instante, y un MG996R llega a 2,5 A cuando se fuerza. Esos picos hacen caer la tensión y reinician el Arduino, o provocan un error de brownout en el ESP32. Por las bobinas de un motor paso a paso, en cambio, circula corriente aunque no se mueva en absoluto: un 28BYJ-48 consume 150–200 mA parado y se calienta. En proyectos con batería, si no necesitas par de retención, apagar las bobinas (poner en HIGH el pin EN del A4988) alarga mucho la autonomía.
- Usa una alimentación separada: No alimentes motores desde el pin 5V del Arduino. Un puerto USB da unos 500 mA y la placa ya gasta parte; salvo un único servo pequeño, cada motor necesita su propia fuente.
- Une las masas: El negativo de la fuente de los motores debe ir conectado al GND de la placa; si no, la señal de control no tiene referencia (consulta masa común).
- Añade condensadores: Pon un electrolítico de 470–1000 µF en la línea de alimentación de los servos, al menos 47 µF en la entrada VMOT del A4988 y un condensador cerámico de 100 nF en los bornes de un motor DC con escobillas. El primero evita caídas de tensión y el último reduce el ruido de las escobillas.
- Elige la fuente por la corriente de pico: Por ejemplo, un brazo robótico con 4 servos necesita una fuente de 5–6 V de al menos 3 A, y un coche con dos motores TT una batería que aguante 2 × 1,5 A. Puedes calcular cuánto durará la batería con la calculadora de autonomía de baterías.
- Baja la tensión correctamente: Si necesitas 5–6 V para los servos a partir de una batería de 7,4 V, usa un regulador conmutado como el LM2596; los reguladores lineales como el 7805 se calientan mucho con corrientes del orden del amperio.
Los tres motores en un mismo Arduino: paso a paso
La mejor forma de ver la diferencia es hacer funcionar los tres a la vez. En el circuito siguiente, un motor TT se controla con un L298N, un SG90 directamente desde un pin y un 28BYJ-48 con una placa ULN2003. La tabla de pines sirve para los tres códigos: Arduino Uno, ESP32 y Raspberry Pi Pico.
| Conexión | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| L298N ENA (velocidad, PWM) | D5 | GPIO 25 | GP15 |
| L298N IN1 | D7 | GPIO 26 | GP14 |
| L298N IN2 | D8 | GPIO 27 | GP13 |
| Señal del servo (naranja) | D9 | GPIO 18 | GP16 |
| ULN2003 IN1 | D10 | GPIO 19 | GP2 |
| ULN2003 IN2 | D11 | GPIO 21 | GP3 |
| ULN2003 IN3 | D12 | GPIO 22 | GP4 |
| ULN2003 IN4 | D13 | GPIO 23 | GP5 |
| GND (todas las fuentes) | GND | GND | GND |
- Quita el jumper ENA del L298N; conecta ENA, IN1 e IN2 a los pines de la tabla y el motor DC a los bornes OUT1 y OUT2. Lleva la alimentación del motor (por ejemplo, dos pilas 18650 en serie, 7,4 V) al borne de 12V.
- Conecta el cable marrón del servo a GND, el rojo a una fuente separada de 5–6 V y el cable naranja de señal a D9.
- Enchufa el conector blanco del 28BYJ-48 en la placa ULN2003, conecta IN1–IN4 a D10–D13 y alimenta el borne + de la placa con 5 V.
- Une los negativos de todas las fuentes y el GND del Arduino.
- Sube el código con el Arduino IDE; las librerías Servo y Stepper vienen con el IDE, así que no tienes que instalarlas.
- Enciende las fuentes de los motores y observa cómo se comportan los tres motores uno tras otro.
1#include <Servo.h>
2#include <Stepper.h>
3
4// DC motor (L298N): ENA=5, IN1=7, IN2=8
5const int ENA = 5;                 // PWM; Servo kütüphanesi 9 ve 10'un PWM'ini kapatır / Servo library disables PWM on 9 and 10
6const int IN1 = 7;
7const int IN2 = 8;
8
9const int SERVO_PIN = 9;           // servo sinyali / servo signal
10Servo servo;
11
12const int STEPS_PER_REV = 2048;    // 28BYJ-48 tam tur / full revolution
13Stepper stepper(STEPS_PER_REV, 10, 12, 11, 13);   // sıra: IN1, IN3, IN2, IN4 / order: IN1, IN3, IN2, IN4
14
15void releaseStepper() {            // bobinleri bırak, boşta akım çekmesin / release coils, no idle current
16  for (int pin = 10; pin <= 13; pin++) {
17    digitalWrite(pin, LOW);
18  }
19}
20
21void setup() {
22  pinMode(ENA, OUTPUT);
23  pinMode(IN1, OUTPUT);
24  pinMode(IN2, OUTPUT);
25  servo.attach(SERVO_PIN);
26  stepper.setSpeed(10);            // devir/dakika, 28BYJ-48 için en fazla ~15 / RPM, max ~15 for 28BYJ-48
27}
28
29void loop() {
30  // 1) DC motor: hız ve yön, konum yok / speed and direction, no position
31  digitalWrite(IN1, HIGH);
32  digitalWrite(IN2, LOW);
33  analogWrite(ENA, 180);           // yaklaşık %70 güç / about 70% power
34  delay(2000);
35  analogWrite(ENA, 0);             // motoru serbest bırak / let the motor coast
36  delay(500);
37
38  // 2) Servo: açı ver, gidip orada kalsın / give an angle, it goes there and holds
39  servo.write(0);
40  delay(600);
41  servo.write(180);
42  delay(600);
43  servo.write(90);
44  delay(600);
45
46  // 3) Step motor: tam çeyrek tur ileri ve geri / exactly a quarter turn forward and back
47  stepper.step(STEPS_PER_REV / 4);   // 512 adım = 90° / 512 steps = 90°
48  delay(500);
49  stepper.step(-STEPS_PER_REV / 4);
50  releaseStepper();
51  delay(1000);
52}| Línea | Motor | Qué hace |
|---|---|---|
| digitalWrite(IN1/IN2) | DC | Fija el sentido: HIGH-LOW adelante, LOW-HIGH atrás |
| analogWrite(ENA, 180) | DC | Fija la velocidad: 180 / 255 ≈ 70 % de potencia; no se sabe dónde se para el motor |
| servo.write(90) | Servo | Lleva el servo a 90° y lo mantiene ahí mientras llegue la señal |
| stepper.setSpeed(10) | Paso a paso | Ajusta el tiempo entre pasos para 10 vueltas por minuto |
| stepper.step(512) | Paso a paso | Da exactamente 512 pasos (90°); bloquea el código hasta terminar |
| releaseStepper() | Paso a paso | Apaga las cuatro bobinas; el motor queda libre y no consume corriente |
Al ejecutar el código verás la diferencia con claridad: el motor DC gira dos segundos, pero su eje se detiene cada vez en un punto distinto. El servo salta a 0°, 180° y 90° y se resiste si intentas girarlo con la mano. El motor paso a paso avanza despacio exactamente un cuarto de vuelta y vuelve al mismo punto; después de llamar a releaseStepper() puedes girar su eje a mano sin esfuerzo. La función step() de la librería Stepper bloquea el código hasta que termina el movimiento; si quieres mover varios motores a la vez y con aceleración suave, pásate a la librería AccelStepper.
Motor DC, servo y paso a paso con ESP32
Los pines del ESP32 dan 3,3 V; las entradas del L298N y del ULN2003 reconocen ese nivel como HIGH, y los servos también funcionan con una señal de 3,3 V. Los motores siguen necesitando su propia alimentación. La diferencia está en el servo: la librería Servo estándar de Arduino no es compatible con el ESP32. O instalas la librería ESP32Servo o, como abajo, generas tú mismo la señal de 50 Hz con la unidad PWM por hardware del ESP32, LEDC. Como usamos dos frecuencias distintas, 1 kHz para el motor DC y 50 Hz para el servo, asignamos los canales a temporizadores separados (canales 0 y 2) con ledcAttachChannel; en algunas versiones del core, los canales vecinos comparten el mismo temporizador. El código es para el core Arduino del ESP32 3.x; en las versiones 2.x se usan ledcSetup y ledcAttachPin en su lugar. La librería Stepper funciona sin cambios en el ESP32; si estás empezando con esta placa, echa un vistazo a ¿Qué es el ESP32?
1#include <Stepper.h>
2
3// ESP32 Arduino çekirdeği 3.x / ESP32 Arduino core 3.x
4const int ENA = 25;                // L298N hız (PWM) / L298N speed (PWM)
5const int IN1 = 26;
6const int IN2 = 27;
7const int SERVO_PIN = 18;          // servo sinyali / servo signal
8
9const int STEPS_PER_REV = 2048;
10Stepper stepper(STEPS_PER_REV, 19, 22, 21, 23);   // sıra: IN1, IN3, IN2, IN4 / order: IN1, IN3, IN2, IN4
11
12void motor(int speed) {            // -255 … 255
13  digitalWrite(IN1, speed > 0);
14  digitalWrite(IN2, speed < 0);
15  ledcWrite(ENA, abs(speed));
16}
17
18void servoWrite(int angle) {       // 0 … 180
19  int us = map(angle, 0, 180, 500, 2400);              // açı → darbe (µs) / angle → pulse (µs)
20  ledcWrite(SERVO_PIN, (uint32_t)us * 65535 / 20000);  // 20 ms içindeki pay / share of the 20 ms period
21}
22
23void setup() {
24  pinMode(IN1, OUTPUT);
25  pinMode(IN2, OUTPUT);
26  ledcAttachChannel(ENA, 1000, 8, 0);        // kanal 0: 1 kHz, 8 bit (0–255) / channel 0: 1 kHz, 8-bit
27  ledcAttachChannel(SERVO_PIN, 50, 16, 2);   // kanal 2, ayrı zamanlayıcı: 50 Hz, 16 bit / channel 2, separate timer: 50 Hz, 16-bit
28  stepper.setSpeed(10);                      // devir/dakika / RPM
29}
30
31void loop() {
32  motor(200);         delay(2000);   // DC: ileri / forward
33  motor(0);           delay(500);    // DC: dur / stop
34  servoWrite(0);      delay(600);    // servo: 0°
35  servoWrite(180);    delay(600);    // servo: 180°
36  servoWrite(90);     delay(600);    // servo: 90°
37  stepper.step(512);  delay(500);    // step: çeyrek tur / quarter turn
38  stepper.step(-512); delay(1000);
39}
Código MicroPython para la Raspberry Pi Pico
En la Pico, cualquier pin GP puede dar PWM. En MicroPython ajustas la velocidad del motor DC entre 0 y 65535 con duty_u16() y la anchura de pulso del servo en nanosegundos con duty_ns(). El motor paso a paso se hace girar escribiendo la secuencia de medio paso en cuatro pines, uno tras otro; en medio paso, una vuelta del 28BYJ-48 son 4096 pasos. Si eres nuevo con la Pico, empieza por ¿Qué es la Raspberry Pi Pico?
1from machine import Pin, PWM
2import time
3
4# DC motor (L298N): ENA=GP15, IN1=GP14, IN2=GP13
5ena = PWM(Pin(15))
6ena.freq(1000)
7in1 = Pin(14, Pin.OUT)
8in2 = Pin(13, Pin.OUT)
9
10# Servo: GP16, 50 Hz
11servo = PWM(Pin(16))
12servo.freq(50)
13
14# Step motor (ULN2003): IN1–IN4 = GP2–GP5
15coils = [Pin(n, Pin.OUT) for n in (2, 3, 4, 5)]
16SEQ = [(1,0,0,0), (1,1,0,0), (0,1,0,0), (0,1,1,0),
17       (0,0,1,0), (0,0,1,1), (0,0,0,1), (1,0,0,1)]   # yarım adım dizisi / half-step sequence
18
19def motor(speed):                    # -100 … 100
20    in1.value(speed > 0)
21    in2.value(speed < 0)
22    ena.duty_u16(int(abs(speed) * 655.35))
23
24def servo_angle(angle):              # 0 … 180
25    us = 500 + angle * 1900 // 180   # 500–2400 µs
26    servo.duty_ns(us * 1000)
27
28phase = 0                            # dizideki konum, çağrılar arasında korunur / position in the sequence, kept between calls
29
30def step(steps, delay_ms=2):         # yarım adımda 4096 adım = 1 tur / 4096 half-steps = 1 turn
31    global phase
32    d = 1 if steps > 0 else -1
33    for _ in range(abs(steps)):
34        phase = (phase + d) % 8
35        for pin, v in zip(coils, SEQ[phase]):
36            pin.value(v)
37        time.sleep_ms(delay_ms)
38    for pin in coils:
39        pin.value(0)                 # bobinleri bırak / release coils
40
41while True:
42    motor(70)                        # DC: %70 ileri / 70% forward
43    time.sleep(2)
44    motor(0)                         # DC: dur / stop
45    time.sleep(0.5)
46    for a in (0, 180, 90):           # servo: üç açı / three angles
47        servo_angle(a)
48        time.sleep(0.6)
49    step(1024)                       # step: çeyrek tur / quarter turn
50    time.sleep(0.5)
51    step(-1024)
52    time.sleep(1)
¿Qué motor para cada proyecto?
| Proyecto | Motor adecuado | ¿Por qué? |
|---|---|---|
| Coche robot, robot sigue líneas | Motorreductor DC (TT, N20) | Gira de forma continua, es barato y basta con regular la velocidad por PWM |
| Barrera de parking, pestillo, cerradura | Servo (SG90; MG996R para tapas pesadas) | Va entre dos posiciones y se queda ahí |
| Puerta corredera automática, puerta de garaje | Motorreductor DC + final de carrera | Recorrido largo y mucha fuerza; los extremos se detectan con interruptores |
| Impresora 3D, CNC, grabador láser | NEMA 17 + A4988 o TMC2209 | Posición repetible por debajo de la décima de milímetro |
| Brazo robótico | Servo (MG996R en la base, SG90 en la pinza) | Cada articulación debe pararse en un ángulo concreto |
| Slider de cámara, plato giratorio, cortina inteligente | Motor paso a paso | Movimiento lento, suave y repetible |
| Radar, cámara pan-tilt, seguidor solar | Servo | Basta con un barrido de 0–180° y el código es muy sencillo |
| Ventilador, bomba de agua | Motor DC + MOSFET | Un solo sentido es suficiente; solo velocidad o encendido/apagado |
| Dron, avión RC, monopatín eléctrico | Motor sin escobillas (BLDC) + ESC | Velocidad, eficiencia y potencia muy altas |
En algunos proyectos sirven los dos motores, y la elección depende de los detalles. En un coche robot, los motores DC bastan para las ruedas, pero si quieres que el coche avance exactamente 50 cm, o añades encoders o mueves las ruedas con motores paso a paso. En un brazo robótico, los servos son la vía más fácil; los brazos pesados y precisos usan motores paso a paso con reductoras en las articulaciones. En una impresora 3D es fácil calcular cuántos pasos necesita un eje por milímetro: con un motor de 200 pasos, micropasos de 1/16 y una polea GT2 de 20 dientes (paso de 2 mm) se obtiene 200 × 16 / (20 × 2) = 80 pasos/mm; con un husillo trapezoidal T8 de 8 mm de avance, el valor pasa a 200 × 16 / 8 = 400 pasos/mm. En proyectos que barren 0–180°, como un radar o un seguidor solar, el servo es a la vez la solución más barata y la más sencilla.
Breve introducción a los motores sin escobillas (BLDC) y los ESC
En el motor DC sin escobillas (BLDC) la estructura está invertida: los imanes van en la parte que gira y las bobinas en la carcasa fija. Al no tener escobillas ni colector, no hay rozamiento, chispas ni desgaste; el motor es más eficiente, más silencioso y dura mucho más. El precio es que ahora el sentido de la corriente lo tiene que cambiar un circuito electrónico en lugar de las escobillas. Por eso los motores BLDC tienen 3 cables y no giran si los conectas directamente a una batería. En los motores de modelismo la velocidad se indica con el valor KV: las rpm en vacío por cada voltio. Un motor de 1000 KV (por ejemplo, el A2212) con una LiPo de 3 celdas (11,1 V) gira en vacío a unas 11.100 rpm. Los drones, aviones RC, monopatines y patinetes eléctricos, ventiladores de ordenador y discos duros usan motores sin escobillas.
Para conectar un motor BLDC al Arduino necesitas un ESC (Electronic Speed Controller, variador electrónico de velocidad). El ESC convierte la tensión continua de la batería en pulsos trifásicos para el motor; los ESC sin sensores estiman la posición del rotor a partir de la fuerza contraelectromotriz de la bobina que no está alimentada. Lo bueno es que la entrada de control del ESC es igual que la de un servo: con pulsos a 50 Hz, 1000 µs significa parado y 2000 µs, acelerador a tope. La corriente del ESC (por ejemplo, 30 A) debe ser mayor que la corriente máxima que puede consumir el motor, y la mayoría de los ESC tienen una salida BEC que da 5 V. Por seguridad, el ESC quiere ver primero el acelerador al mínimo al encenderse; esto se llama armado (arming), y hasta recibir esa señal no hace girar el motor. En el código siguiente, el cable de señal del ESC va a D9 y el cursor del potenciómetro que hace de acelerador va a A0.
1#include <Servo.h>
2
3Servo esc;                         // ESC bir servo gibi sürülür / an ESC is driven like a servo
4const int POT_PIN = A0;            // gaz potansiyometresi / throttle potentiometer
5
6void setup() {
7  esc.attach(9, 1000, 2000);       // 1000–2000 µs aralığı / 1000–2000 µs range
8  esc.writeMicroseconds(1000);     // en düşük gaz: ESC'yi kur (arming) / minimum throttle: arm the ESC
9  delay(3000);                     // bip seslerini bekle / wait for the beeps
10}
11
12void loop() {
13  int throttle = map(analogRead(POT_PIN), 0, 1023, 1000, 2000);   // pot → gaz / pot → throttle
14  esc.writeMicroseconds(throttle);
15  delay(20);                       // bir servo periyodu / one servo period
16}Errores frecuentes y soluciones
- El Arduino se reinicia cuando arranca el motor: El motor o el servo se alimentan desde el pin 5V de la placa. Usa una fuente separada, une las masas y añade un condensador grande a la alimentación.
- El servo tiembla o da saltos: La fuente es débil, los cables son finos y largos o la masa no es común. Conecta el servo a una fuente de 5–6 V que dé al menos 1 A.
- Con un servo, la velocidad del motor DC no cambia: En el Uno, ENA está en el pin 9 o 10, y la librería Servo desactiva el PWM de esos pines. Mueve ENA al 3, 5, 6 u 11.
- El motor DC no gira con valores PWM bajos, solo zumba: No hay potencia suficiente para vencer el rozamiento estático. Arranca el motor un instante con un valor alto y luego baja la velocidad, o mantén el valor mínimo en torno a 80–100. Ten en cuenta también la caída de tensión de unos 2 V del L298N.
- El motor paso a paso vibra pero no gira: El orden de las bobinas es incorrecto o la velocidad es demasiado alta. Para el 28BYJ-48 usa el orden Stepper(2048, IN1, IN3, IN2, IN4) y mantén la velocidad por debajo de 15 rpm.
- El motor paso a paso pierde pasos: La carga es demasiado pesada, la aceleración demasiado brusca o el límite de corriente del A4988 demasiado bajo. Ajusta Vref con la fórmula I = Vref / (8 × Rcs), donde Rcs es la resistencia de medida de corriente de la placa, y usa una aceleración suave con AccelStepper.
- Se ha quemado el A4988: Se conectó o desconectó el cable del motor con el driver alimentado, Vref estaba demasiado alto o faltaba el condensador en VMOT. Conecta siempre el motor con la alimentación apagada.
- El ESC no hace girar el motor y pita sin parar: Al encender no recibió la señal de acelerador mínimo. Asegúrate de que setup() envía writeMicroseconds(1000) y espera unos segundos; si hace falta, calibra el ESC como indica su manual.
En resumen, el motor DC significa velocidad, el servo ángulo y el motor paso a paso posición; si combinas el motor adecuado con el driver adecuado, tienes medio proyecto resuelto. Empezar con un SG90 y un motor TT y pasar después al paso a paso es la forma más fácil de aprender los tres. En la app BlueGrays encontrarás proyectos de uso del servomotor, control de un servo con potenciómetro, uso del motor paso a paso, un servo de 360 grados hecho con un motor paso a paso, un coche controlado por Bluetooth con L298N y un robot que esquiva obstáculos, todos paso a paso con esquema del circuito y código.
Preguntas frecuentes
¿Qué diferencia hay entre un servomotor y un motor paso a paso?
Un servo conoce su posición gracias a su potenciómetro interno y normalmente va al ángulo pedido entre 0 y 180° y se queda ahí. Un motor paso a paso puede girar sin límite y conoce su posición contando los pasos, pero si se sobrecarga y pierde pasos, no se entera. Elige un servo para movimientos de ángulo cortos y rápidos, y un paso a paso para posicionar con precisión a lo largo de muchas vueltas.
¿Se puede conectar un motor DC directamente al Arduino?
No. Un pin de Arduino da como máximo 40 mA, mientras que un motor DC pequeño consume cientos de miliamperios y, al cortar la corriente, genera un pico de tensión inversa que puede destruir el pin. Usa un MOSFET con diodo para un solo sentido, o un driver de puente H como el L298N o el L9110S para avanzar y retroceder.
¿Por qué se calienta el motor paso a paso?
Por las bobinas de un motor paso a paso circula corriente de forma continua para dar par de retención, incluso con el motor parado, así que es normal que la carcasa esté templada o incluso caliente. Si quema tanto que no aguantas la mano más de unos segundos, el límite de corriente (Vref) del A4988 está demasiado alto. Cuando no necesites mantener la posición, reduce el calor y el consumo poniendo en HIGH el pin EN o apagando las bobinas.
¿Un servomotor puede girar 360 grados?
Los servos estándar suelen girar solo entre 0 y 180° por un tope mecánico interno. Los servos de rotación continua (360°), como el FS90R, dan vueltas completas, pero entonces controlas velocidad y sentido en lugar del ángulo y pierdes la información de posición. Si necesitas vueltas completas y posición precisa a la vez, un motor paso a paso es mejor opción.
¿Por qué las impresoras 3D usan motores paso a paso?
Un motor paso a paso gira un ángulo fijo con cada pulso que recibe, así que ofrece una posición precisa y repetible sin ningún sensor adicional. Un NEMA 17 con micropasos de 1/16 y correa GT2 da 80 pasos por milímetro, es decir, unos 0,0125 mm por paso. Como es barato, robusto y fácil de controlar, es el estándar en impresoras 3D y CNC de aficionado.
¿Cómo se controla un motor sin escobillas (BLDC) con Arduino?
Un motor brushless no se puede mover directamente desde un pin ni con un L298N; hace falta un ESC entre medias. El cable de señal del ESC va a un pin del Arduino y, con la librería Servo, writeMicroseconds(1000) significa parado y writeMicroseconds(2000), acelerador a tope. Al encender tienes que enviar el acelerador al mínimo durante unos segundos para armar el ESC.
Proyectos para hacer después de leer esto
Ver todos los proyectos
Uso del servomotor
El brazo de un pequeño servomotor gira por turnos a tres posiciones: al principio del todo, justo al centro y al final del todo, esperando dos segundos en cada parada. El Arduino le dice al motor en q

Uso del motor paso a paso
Un motor que gira paso a paso, justo lo que tú quieras, como la aguja de un reloj. A través de una placa controladora, el Arduino hace girar un pequeño motor paso a paso una vuelta completa en un sent

Coche controlado por Bluetooth con L298N
Convierte tu móvil en un mando y conduce tu propio coche robot. El Arduino recibe por un módulo Bluetooth las órdenes de una app de control remoto en el móvil y mueve las ruedas con un controlador de

Funcionamiento del servomotor con potenciómetro
A medida que giras el mando del potenciómetro, el brazo del servomotor gira con él: un extremo del mando equivale a cero grados y el otro a media vuelta. El Arduino lee sin parar la posición del mando

Construcción de servomotor de 360 grados a partir de motor paso a paso
Enséñale a un motor paso a paso normal a ir al ángulo que quieras, a lo largo de toda la vuelta. El Arduino calcula cuántos pasos corresponden a cada ángulo; el motor va a 0, 90, 45, 180, 135 y 360 gr

Robot para evitar obstáculos
¿Qué le parece construir un vehículo inteligente que encuentre su propio camino? El Robot Evitador de Obstáculos explora constantemente su entorno gracias al sensor ultrasónico que lleva delante. Cuan

Servomotor ESP32 (control mediante potenciómetro)
En este proyecto controlamos un servomotor SG90 mediante un potenciómetro. Ajustamos el ángulo del servo asignando el valor analógico leído en el potenciómetro al rango de 0 a 180 grados. La biblioteca ESP32Servo genera señales de servo en los GPIO adecuados del ESP32 que admiten salida; en este proyecto se utiliza GPIO 18. Este es un método de control básico para brazos robóticos, cardanes de cámara y mecanismos de puertas automáticas.

Cerradura RFID ESP32 (RC522 + servo + OLED + zumbador + LED)
Vamos a construir una cerradura inteligente utilizando un ESP32, un módulo RFID RC522, un servomotor SG90, una pantalla OLED SSD1306, un zumbador activo y 2 LED. Cuando se lee una tarjeta, su código UID se compara con la lista de tarjetas autorizadas definida en el sistema; si es autorizada, el servomotor gira y se desbloquea la cerradura (LED verde + 2 pitidos cortos), y se vuelve a bloquear automáticamente tras 5 segundos. Si la tarjeta no está autorizada, se enciende el LED rojo, se emite una