
Proyectos que usan este componente
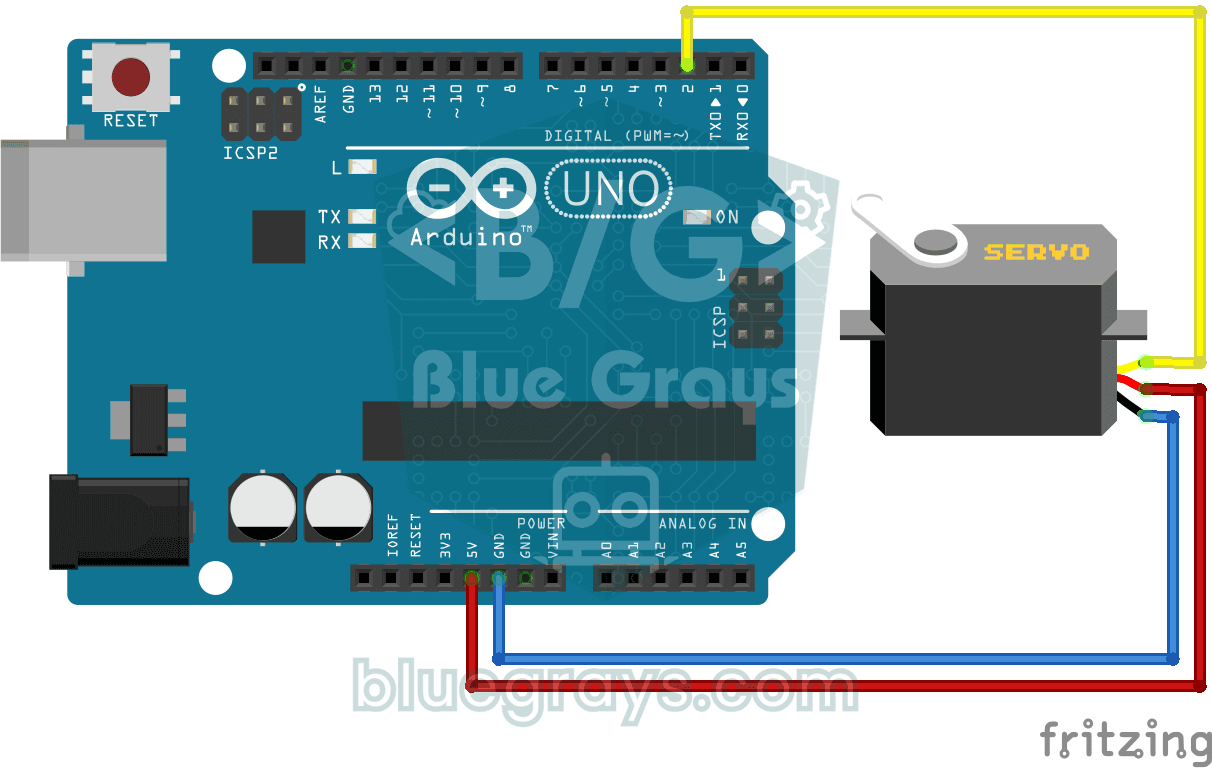
Uso del servomotor
Proyecto de uso básico que posiciona el servomotor en ángulos de 0°, 90° y 180° en secuencia. Enseña la biblioteca de servomotores y la lógica de control de ángulos.
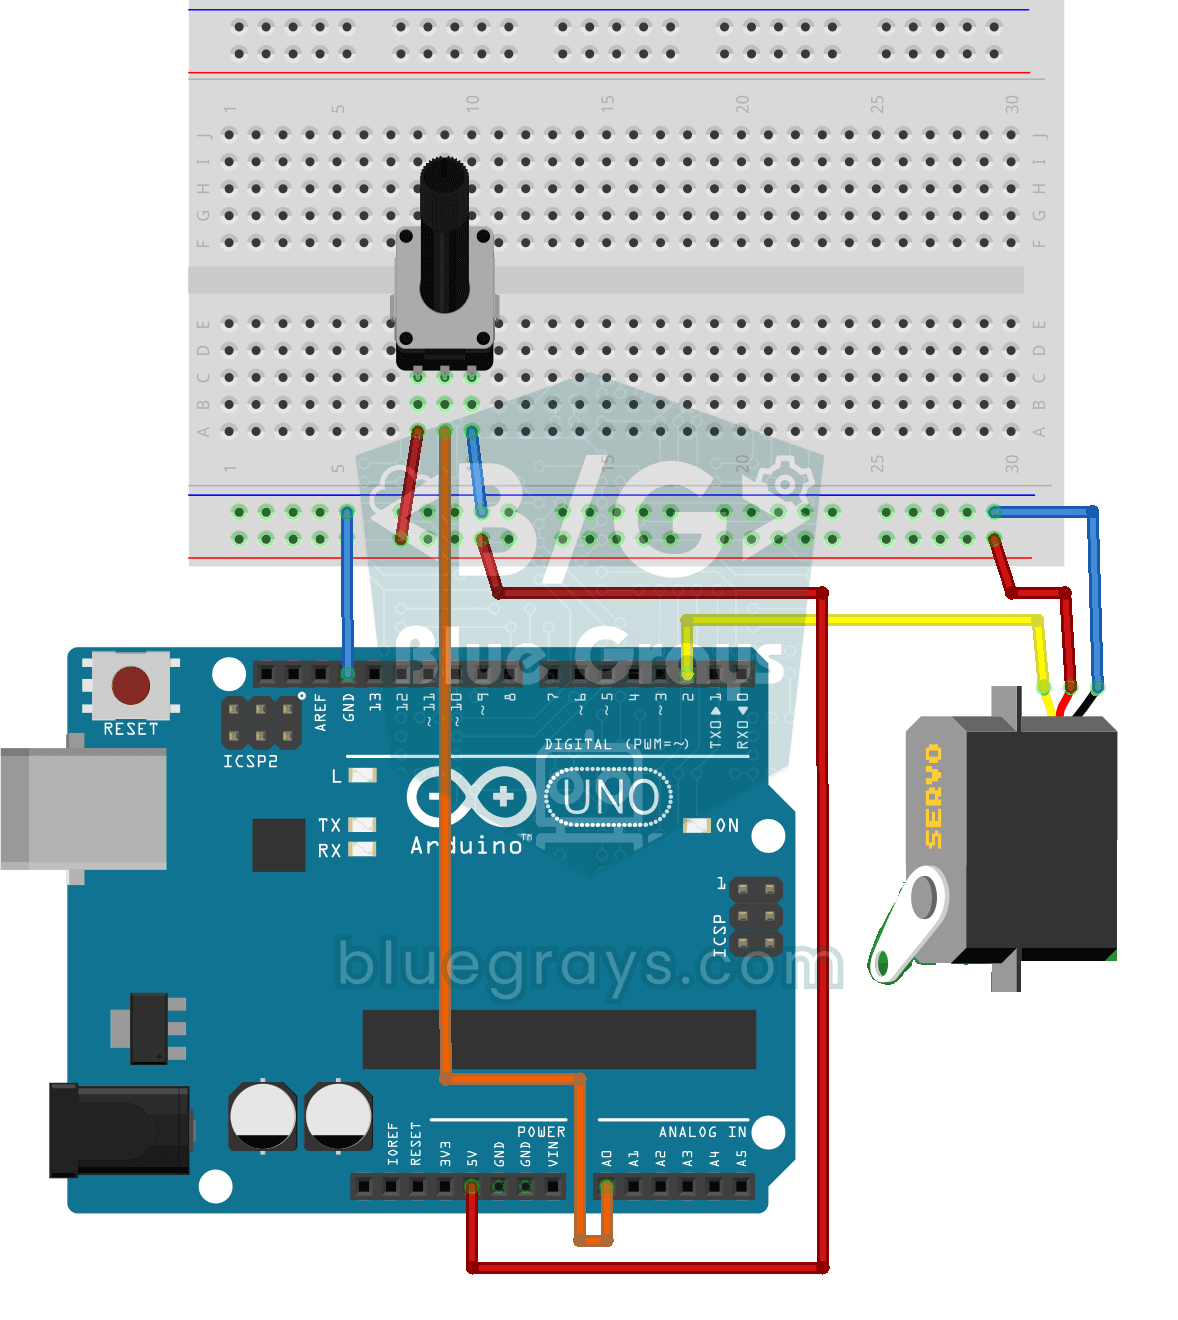
Funcionamiento del servomotor con potenciómetro
Proyecto que controla el servomotor en tiempo real convirtiendo el valor del potenciómetro al rango 0-180°. enseña la función map() y la integración analógico-servo.

Servocontrol con joystick
Proyecto Pan-tilt que controla independientemente dos servomotores en los ejes X e Y con módulo joystick. Enseña la lógica de integración joystick-servo y seguimiento de posición.
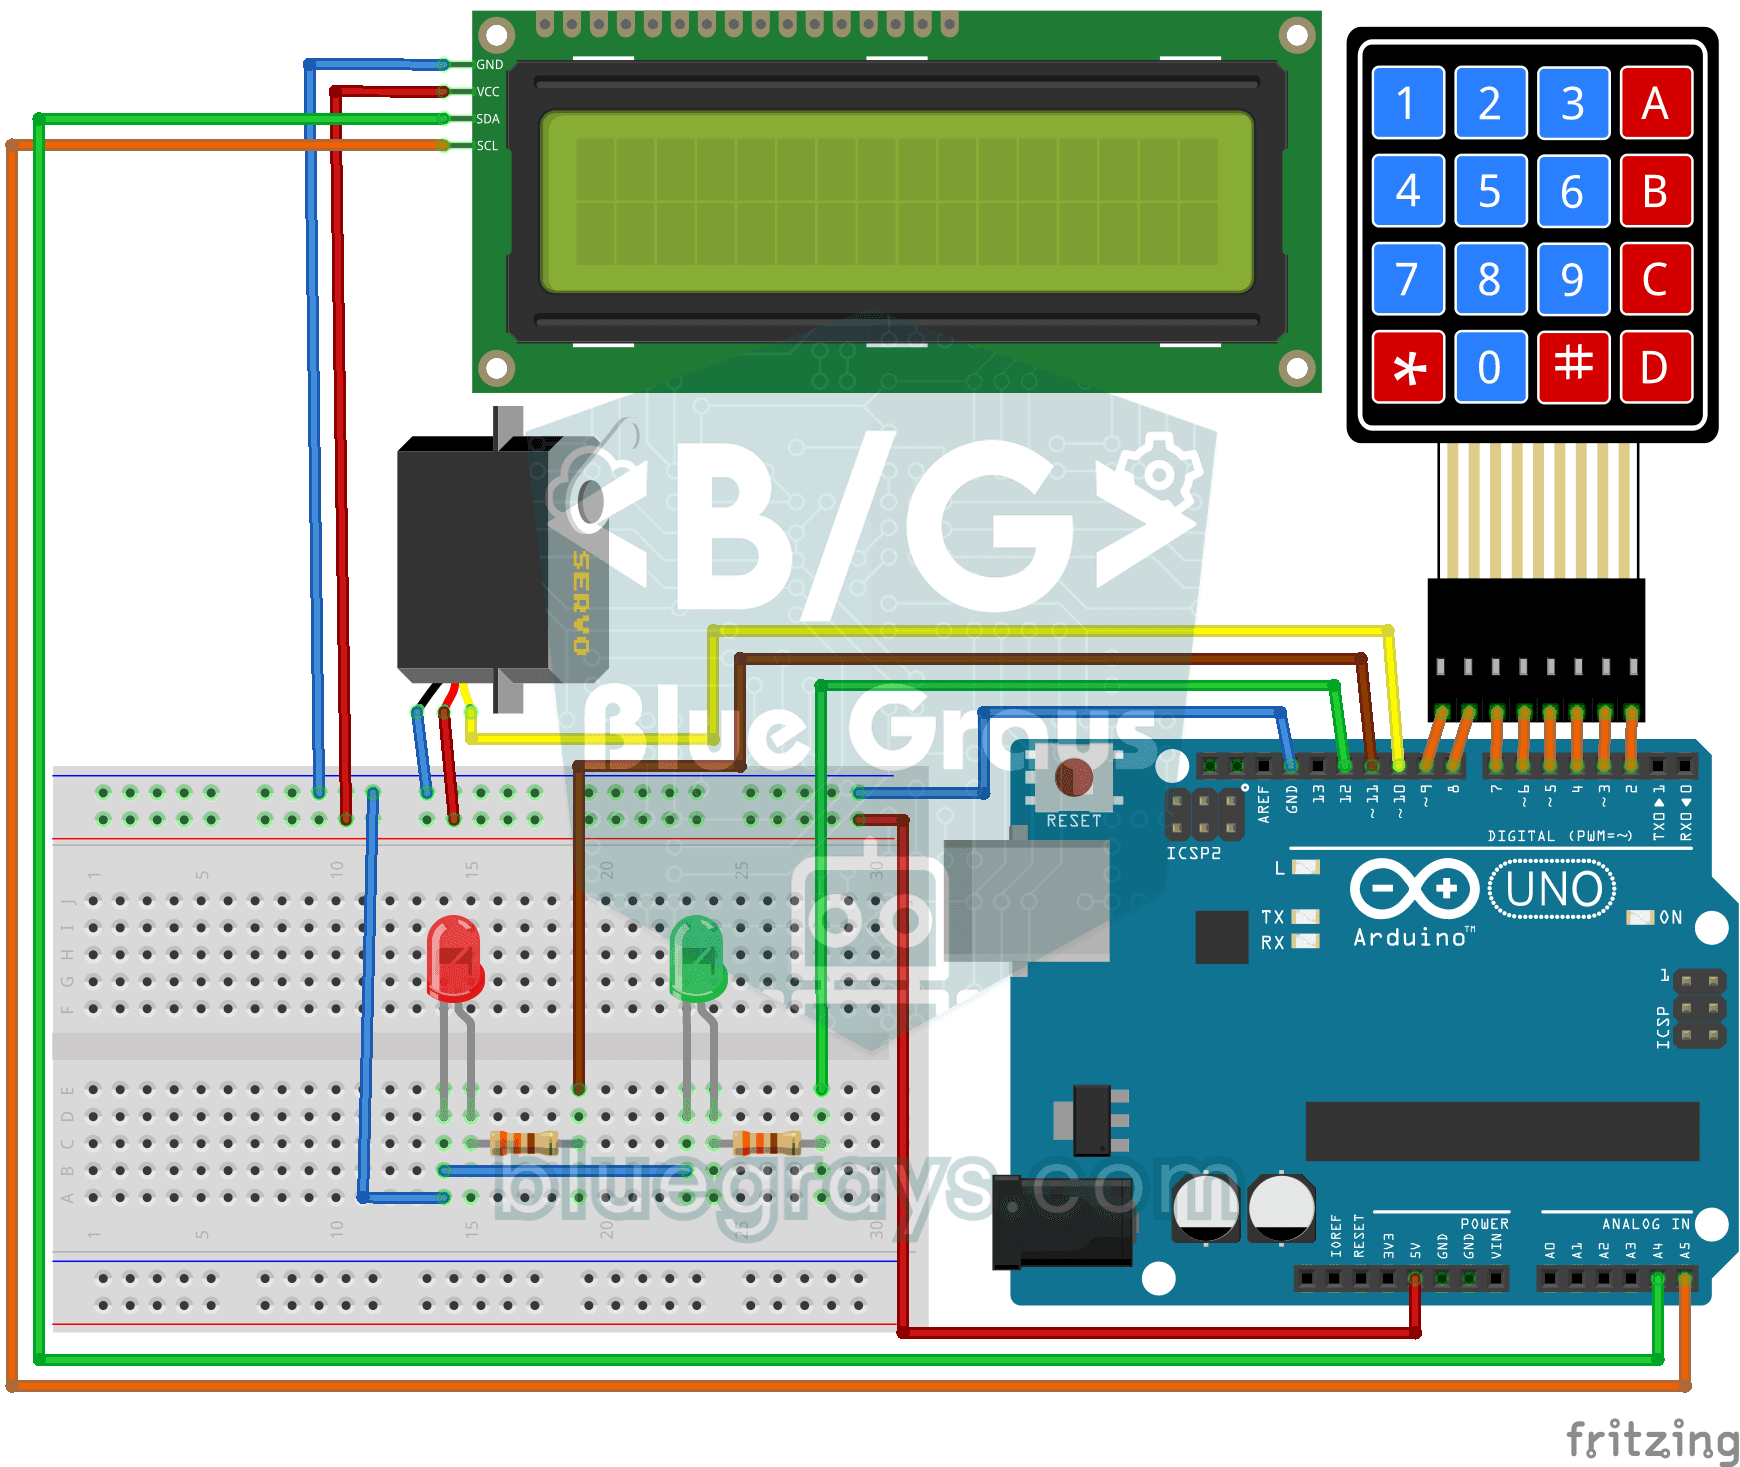
Teclado 4x4 Pantalla LCD Aplicación de contraseña
Proyecto de seguridad que abre la puerta con servo si es correcta introduciendo una contraseña con un teclado 4x4 y enciende un LED rojo si es incorrecta. Enseña la comparación de contraseñas y la int

Robot para evitar obstáculos
¿Qué le parece construir un vehículo inteligente que encuentre su propio camino? El Robot Evitador de Obstáculos explora constantemente su entorno gracias al sensor ultrasónico que lleva delante. Cuan

Caja fuerte electrónica inteligente
Smart Electronic Safe es un sistema de seguridad protegido por contraseña basado en Arduino. Activa y desactiva el mecanismo de cierre controlado por servomotor con la contraseña de 4 dígitos introduc

SG90 Servocontrol de ángulo con potenciómetro
Control de servomotor (SG90) con potenciómetro El objetivo principal de este proyecto es controlar con precisión la posición angular de un servomotor en tiempo real utilizando una unidad de entrada analógica, el potenciómetro. El proyecto es un ejemplo básico de ingeniería para comprender la lógica de la conversión analógico-digital (ADC) y el mapeo de señales. Lógica de funcionamiento: Lectura de Datos Analógicos: Cuando el usuario gira el potenciómetro, se aplica una señal de voltaje entre 0V

Coreografía Servo Circle - Patrones animados con 32 servos
Un proyecto de animación visual que utiliza 32 servomotores dispuestos en círculo en un Arduino Mega. Los servos se gestionan en una única matriz y se conectan a los pines 22-53 de Mega para mostrar cuatro secuencias de movimiento diferentes: una vibración caótica en la que todos los servos se mueven en ángulos aleatorios, un barrido síncrono en el que todos se mueven al mismo tiempo, una onda que gira suavemente alrededor de un círculo y, por último, una aguja de brújula que oscila a izquierda

Servomotor ESP32 (control mediante potenciómetro)
En este proyecto controlamos un servomotor SG90 mediante un potenciómetro. Ajustamos el ángulo del servo asignando el valor analógico leído en el potenciómetro al rango de 0 a 180 grados. Gracias a la biblioteca ESP32Servo, cualquier GPIO del ESP32 puede generar una señal PWM. Este es un método de control básico para brazos robóticos, cardanes de cámara y mecanismos de puertas automáticas.

Cerradura RFID ESP32 (RC522 + servo + OLED + zumbador + LED)
Vamos a construir una cerradura inteligente utilizando un ESP32, un módulo RFID RC522, un servomotor SG90, una pantalla OLED SSD1306, un zumbador activo y 2 LED. Cuando se lee una tarjeta, su código UID se compara con la lista de tarjetas autorizadas definida en el sistema; si es autorizada, el servomotor gira y se desbloquea la cerradura (LED verde + 2 pitidos cortos), y se vuelve a bloquear automáticamente tras 5 segundos. Si la tarjeta no está autorizada, se enciende el LED rojo, se emite una