
Arduino地震アラーム:MPU6050で揺れを検知するガイド
MPU6050でArduino地震アラームを作ります。キャリブレーション、しきい値の決め方、ドアの開け閉めによる誤報の除去、ブザーとLEDによる警告、SW-420版とESP32版も紹介します。

Arduino地震アラームは、シンプルですがとても学びの多いプロジェクトです。加速度センサーが設置面の振動を常に測定し、揺れが一定の強さと時間を超えるとブザーとLEDを作動させます。このガイドでは、MPU6050センサーのキャリブレーション、環境のノイズに合ったしきい値の見つけ方、ドアの開け閉めや人が通りかかったときの足音などによる誤報の除去、音と光による警告の出し方をステップごとに学びます。最後に、安価なSW-420振動センサー、スマホに通知を送るESP32版、MicroPythonで動くRaspberry Pi Picoでも同じ仕組みを作ります。
最初にはっきりさせておきます。この装置は地震計でも、公式の緊急地震速報システムでもありません。地震を予知することはできず、揺れが始まってから知らせるだけです。運がよければ、最も強い揺れが届く数秒前に気づけます。それでも、寝ている間の軽い揺れに気づく、加速度の考え方を学ぶ、信号処理とフィルタリングを理解するのにぴったりのプロジェクトで、科学コンテストの発表でもよく選ばれます。
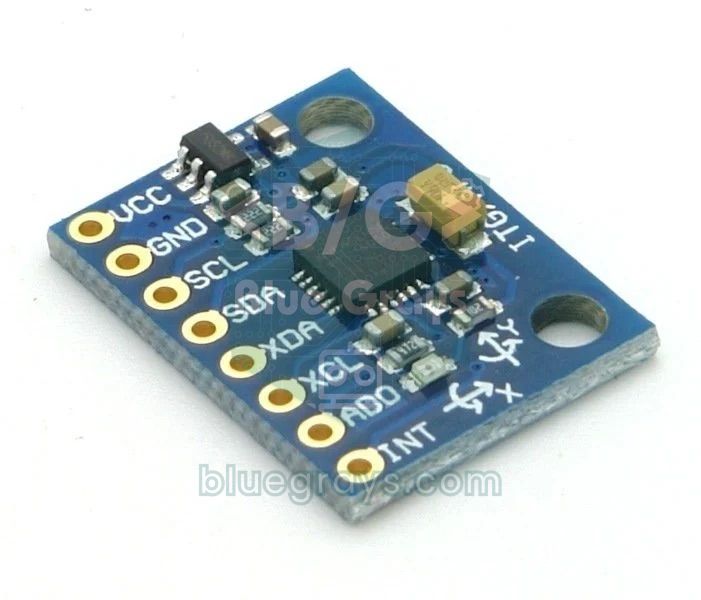
地震アラームのしくみ
地震が起きると、震源から主に2種類の波が広がります。先に届くP波(Primary、縦波・疎密波)は地殻の中を秒速約6 kmで伝わり、たいてい弱く感じられます。続いて届くS波(Secondary、横波・せん断波)は約3.5 km/sで伝わり、被害の大部分はこの波によるものです。震央から50 km離れていれば2つの波の間にはおよそ6秒の差があり、震央のすぐ近くではこの差はほぼゼロです。今回のアラームは床に固定した加速度センサーで、これらの波が生む小さな加速度の変化を測定します。センサーが静止しているときに見えるのは重力(1 g ≈ 9.81 m/s²)だけで、揺れが始まると3軸の値がこの静止位置を中心に振動します。この記事では、この振動の大きさを動的加速度と呼びます。センサーの詳しい紹介は「MPU6050加速度センサー・ジャイロスコープ」を参照してください。
| 項目 | MPU6050の値 |
|---|---|
| センサーの種類 | 3軸加速度センサー+3軸ジャイロスコープ(6軸IMU) |
| 加速度の測定範囲 | ±2 / ±4 / ±8 / ±16 g |
| 感度(±2 g) | 16384 LSB/g(1ステップ ≈ 0.061 mg) |
| ADCの分解能 | 16ビット |
| 内蔵ローパスフィルタ(DLPF) | 約5〜260 Hzの範囲で選択可能 |
| 通信 | I2C、最大400 kHz |
| I2Cアドレス | 0x68(AD0 = GND)、0x69(AD0 = 3.3 V) |
| 電源(GY-521モジュール) | 3.3〜5 V(ボード上に3.3 Vレギュレーター) |
| 電流 | 約4 mA |
揺れの強さと加速度:どの値が何を意味するか
地震学者は、ある地点の揺れの強さを最大地動加速度(PGA)で表すことが多いです。下の表は、改正メルカリ震度階級にもとづく、地面の加速度と人が感じる強さのおおよその関係を示しています。見てのとおり、人が軽いと感じる揺れでさえ0.014〜0.039 gの範囲です。つまり、14〜39 mgというごく小さな加速度を扱うことになります。MPU6050の±2 gレンジでの1ステップは0.061 mgなので分解能は十分ですが、静止時でもセンサー自体のノイズが数mgあるため、しきい値はこのノイズより上に設定する必要があります。表の値は地面で測った加速度です。建物の上の階では揺れが大きくなるので、あくまで目安として使ってください。
| 最大地動加速度(g) | メルカリ震度 | 感じ方 |
|---|---|---|
| < 0.0017 | I | 感じない |
| 0.0017 – 0.014 | II–III | 弱い。静かな環境や上の階で感じる |
| 0.014 – 0.039 | IV | 軽い。多くの人が気づき、窓ガラスがカタカタ鳴る |
| 0.039 – 0.092 | V | 中程度。寝ている人が目を覚まし、小物が倒れる |
| 0.092 – 0.18 | VI | 強い。全員が感じ、壁のしっくいにひびが入ることがある |
| 0.18 – 0.34 | VII | 非常に強い。弱い建物に被害が出る |
必要な部品と配線
- ボード:Arduino UnoまたはNano。通知にはESP32、MicroPythonにはRaspberry Pi Pico。
- MPU6050(GY-521)モジュール:揺れを測定する加速度センサー。
- アクティブブザー:小型のアクティブブザーの消費電流は約20〜30 mAです。もっと大きな音にしたい場合は、NPNトランジスタでブザーを駆動します。
- 赤色LEDと220 Ωの抵抗:目で見える警告用です。抵抗値はLED抵抗計算ツールで確認できます。
- 押しボタン:アラームを止めるためのものです(内部プルアップを使うので、追加の抵抗は不要です)。
- ブレッドボードとジャンパーワイヤー。簡易版には、必要に応じてSW-420振動センサー。
| 接続 | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| MPU6050 VCC | 5V | 3V3 | 3V3(OUT) |
| MPU6050 GND | GND | GND | GND |
| MPU6050 SCL | A5 | GPIO 22 | GP5 |
| MPU6050 SDA | A4 | GPIO 21 | GP4 |
| MPU6050 AD0 | GND(アドレス0x68) | GND(アドレス0x68) | GND(アドレス0x68) |
| アクティブブザー(+) | D8 | GPIO 25 | GP15 |
| LED(220 Ωの抵抗付き) | D7 | GPIO 26 | GP14 |
| 消音ボタン(もう一方の端子はGND) | D2 | GPIO 27 | GP13 |
| SW-420 DO(簡易版) | D3 | ― | ― |
キャリブレーションとしきい値の決め方
キャリブレーションの目的は、静止状態でのセンサーの3軸の値を求めることです。センサーが完全に水平になることはなく、どのチップにも小さなオフセットがあります。たとえばZ軸が1.00 gではなく0.97 g、X軸が0ではなく0.02 gを示すことがあります。コードは起動すると約1秒間で200回測定し、その平均を基準値として保存します。その後の測定では、各軸からこの基準値を引き、残りのベクトルの大きさを計算します:動的加速度 = √(dx² + dy² + dz²)。この方法のよいところは、センサーを水平、垂直、斜めのどの向きに取り付けても結果が変わらないことです。重力は基準値の中に含まれるので、計算から自動的に消えます。また、温度が変わるとセンサーのオフセットもゆっくりずれていきます。コードは周囲が静かな間、測定のたびに基準値を千分の1の割合で更新し、このずれにも追従します。
- センサーを常設する場所にしっかり固定し、コードを書き込みます。キャリブレーションのメッセージが表示し終わるまで回路に触れないでください。
- 「ツール」メニューからシリアルプロッタを開きます(115200ボー)。静かな環境では、動的加速度がたいてい0.002〜0.008 gの間で揺れ動いているのが見えます。これがノイズのレベルです。
- 数分間でノイズが達した最大値をメモし、しきい値をその3〜5倍に設定します。コードの初期値0.03 gは、軽い揺れ(IV)に相当します。
- 机を軽くたたく、ドアを閉める、部屋を歩くなどして、それぞれの出来事がプロッタ上にどれくらいの高さと長さのピークを作るかを観察します。
- 本当の揺れをまねるには、センサーをネジ止めした板を1秒に1〜3回の速さで数秒間前後に揺らします。約1〜2秒以内にアラームが鳴れば正常です。
- 誤報が出る場合はTHRESHOLD_Gを上げ、揺れの検知が遅すぎる場合はSCORE_ALARMを下げます。少しずつ変更し、テストを繰り返してください。
誤報を除く:ドアの開け閉めと足音
ドアが勢いよく閉まると、センサーは0.1〜0.5 gという大きいけれどとても短い(50〜200 ms)衝撃を受けます。一方、地震は加速度は小さいものの、1〜10 Hzの範囲で何秒も振動します。つまり見分けるポイントは振幅ではなく継続時間です。コードではこれを、リーキーバケット(漏れバケツ)と呼ばれるスコアカウンターで処理します。1秒に100回測定し、しきい値を超えた測定ごとにスコアを2増やし、しきい値を下回った測定ごとに1減らして、スコアが100に達したらアラームを鳴らします。150 msのドアの衝撃では最大15サンプル、つまり30点にしかならず、すぐに減っていきます。一方、サンプルのおよそ半分でしきい値を超える揺れは1秒に正味50点たまり、約2秒でアラームが作動します。さらに、信号はセンサー内蔵の21 Hzのローパスフィルタを通るので、扇風機、モーター、コンプレッサーのうなりのような高い周波数の振動は大幅に抑えられます。より高度なフィルタリングの方法は「センサーデータのフィルタリング」を見てください。
| 誤報の原因 | 信号の特徴 | 対策 |
|---|---|---|
| ドアの開け閉め | 50〜200 ms続く、1回の大きな衝撃 | スコアカウンターが短い衝撃を除外する。センサーはドア枠から離して設置する |
| 歩く、跳ぶ | 1〜2 Hzのリズム。センサーの近くなら0.01〜0.05 g | 人の通りが少ない角の耐力壁にセンサーを取り付け、しきい値を少し上げる |
| 洗濯機、エアコン | 長時間続く、周波数が一定の振動 | これらの機械から離れた部屋に装置を置き、機械の運転中にしきい値をテストする |
| 大型車の通過 | 数秒続く、振幅の小さい振動 | 昼と夜に分けてテストし、しきい値を道路の振動より上に設定する |
| センサーのずれ | オフセットが残り続け、スコアが上がり続ける | ネジで固定する。ずれた場合はボードをリセットしてキャリブレーションし直す |
Arduino地震アラームのコード(MPU6050+ブザー+LED)
1#include <Wire.h>
2
3const int MPU_ADDR = 0x68;                  // AD0 = GND / AD0 = GND
4const int BUZZER_PIN = 8;                   // aktif buzzer / active buzzer
5const int LED_PIN = 7;                      // LED + 220 ohm
6const int BUTTON_PIN = 2;                   // susturma butonu / silence button
7
8const float THRESHOLD_G = 0.03;             // dinamik ivme eşiği (g) / dynamic acceleration threshold (g)
9const int SCORE_ALARM = 100;                // alarm puanı / alarm score
10const unsigned long SAMPLE_MS = 10;         // 100 Hz örnekleme / 100 Hz sampling
11const unsigned long ALARM_HOLD_MS = 30000;  // son sarsıntıdan sonra 30 s / 30 s after the last shake
12const bool DEBUG_PLOT = true;               // Seri Çizici çıktısı / Serial Plotter output
13
14float baseX, baseY, baseZ;                  // durağan taban değerleri / resting baseline
15int score = 0;
16bool alarmOn = false;
17float peakG = 0;
18unsigned long lastSample = 0;
19unsigned long lastShake = 0;
20
21void writeReg(uint8_t reg, uint8_t val) {
22  Wire.beginTransmission(MPU_ADDR);
23  Wire.write(reg);
24  Wire.write(val);
25  Wire.endTransmission();
26}
27
28void readAccel(float &ax, float &ay, float &az) {
29  Wire.beginTransmission(MPU_ADDR);
30  Wire.write(0x3B);                         // ACCEL_XOUT_H
31  Wire.endTransmission(false);
32  Wire.requestFrom(MPU_ADDR, 6);
33  uint8_t b[6];
34  for (int i = 0; i < 6; i++) b[i] = Wire.read();
35  ax = (int16_t)((b[0] << 8) | b[1]) / 16384.0;   // ±2 g: 16384 LSB/g
36  ay = (int16_t)((b[2] << 8) | b[3]) / 16384.0;
37  az = (int16_t)((b[4] << 8) | b[5]) / 16384.0;
38}
39
40void calibrate() {
41  float sx = 0, sy = 0, sz = 0;
42  for (int i = 0; i < 200; i++) {
43    float ax, ay, az;
44    readAccel(ax, ay, az);
45    sx += ax; sy += ay; sz += az;
46    delay(5);
47  }
48  baseX = sx / 200; baseY = sy / 200; baseZ = sz / 200;
49}
50
51void setup() {
52  Serial.begin(115200);
53  pinMode(BUZZER_PIN, OUTPUT);
54  pinMode(LED_PIN, OUTPUT);
55  pinMode(BUTTON_PIN, INPUT_PULLUP);
56  Wire.begin();
57  writeReg(0x6B, 0x00);                     // uyku modundan çık / wake up
58  writeReg(0x1C, 0x00);                     // ±2 g aralığı / ±2 g range
59  writeReg(0x1A, 0x04);                     // DLPF ~21 Hz
60  delay(100);
61  Serial.println(F("Kalibrasyon, dokunma / Calibrating, do not touch"));
62  calibrate();
63  lastSample = millis();
64}
65
66void loop() {
67  if (millis() - lastSample >= SAMPLE_MS) {
68    lastSample += SAMPLE_MS;
69    float ax, ay, az;
70    readAccel(ax, ay, az);
71    float dx = ax - baseX, dy = ay - baseY, dz = az - baseZ;
72    float dyn = sqrt(dx * dx + dy * dy + dz * dz);   // dinamik ivme (g) / dynamic acceleration (g)
73    if (DEBUG_PLOT) Serial.println(dyn, 4);
74
75    if (dyn > THRESHOLD_G) {
76      score = min(score + 2, 200);          // eşik üstü: +2 / above threshold: +2
77      if (dyn > peakG) peakG = dyn;
78    } else if (score > 0) {
79      score--;                              // eşik altı: -1 / below threshold: -1
80    }
81
82    if (score == 0 && !alarmOn) {           // sakin: tabanı yavaşça izle / quiet: track baseline slowly
83      baseX += (ax - baseX) * 0.001;
84      baseY += (ay - baseY) * 0.001;
85      baseZ += (az - baseZ) * 0.001;
86      peakG = 0;
87    }
88
89    if (score >= SCORE_ALARM) {
90      if (!alarmOn && !DEBUG_PLOT) {
91        Serial.print(F("SARSINTI! Tepe / Peak: "));
92        Serial.print(peakG, 3);
93        Serial.println(F(" g"));
94      }
95      alarmOn = true;
96      lastShake = millis();
97    }
98  }
99
100  if (alarmOn && (millis() - lastShake > ALARM_HOLD_MS || digitalRead(BUTTON_PIN) == LOW)) {
101    alarmOn = false;                        // süre doldu ya da susturuldu / timeout or silenced
102    score = 0;
103  }
104
105  bool on = alarmOn && ((millis() / 250) % 2);   // 2 Hz yanıp sönme / 2 Hz blinking
106  digitalWrite(LED_PIN, on);
107  digitalWrite(BUZZER_PIN, on);
108}| コードの部分 | 役割 |
|---|---|
| writeReg(0x6B, 0x00) | MPU6050は起動時にスリープモードになっています。このコマンドでセンサーを起こします |
| writeReg(0x1C, 0x00) | 加速度の測定範囲を±2 gにします。この範囲では1 g = 16384カウントです |
| writeReg(0x1A, 0x04) | 内蔵ローパスフィルタを約21 Hzに設定します |
| calibrate() | 200回の測定を平均して、静止時の基準値を求めます |
| dyn | 基準値からのずれのベクトルの大きさ、つまり動的加速度(g) |
| score | しきい値を超えたサンプルごとに+2、下回ったサンプルごとに-1。100でアラーム |
| ALARM_HOLD_MS | アラームは最後の揺れから30 s続きます。ボタンで早めに止められます |
| millis()によるタイミング処理 | delayを使わずに、一定の100 Hzでサンプリングします |
SW-420で作る簡単な地震アラーム
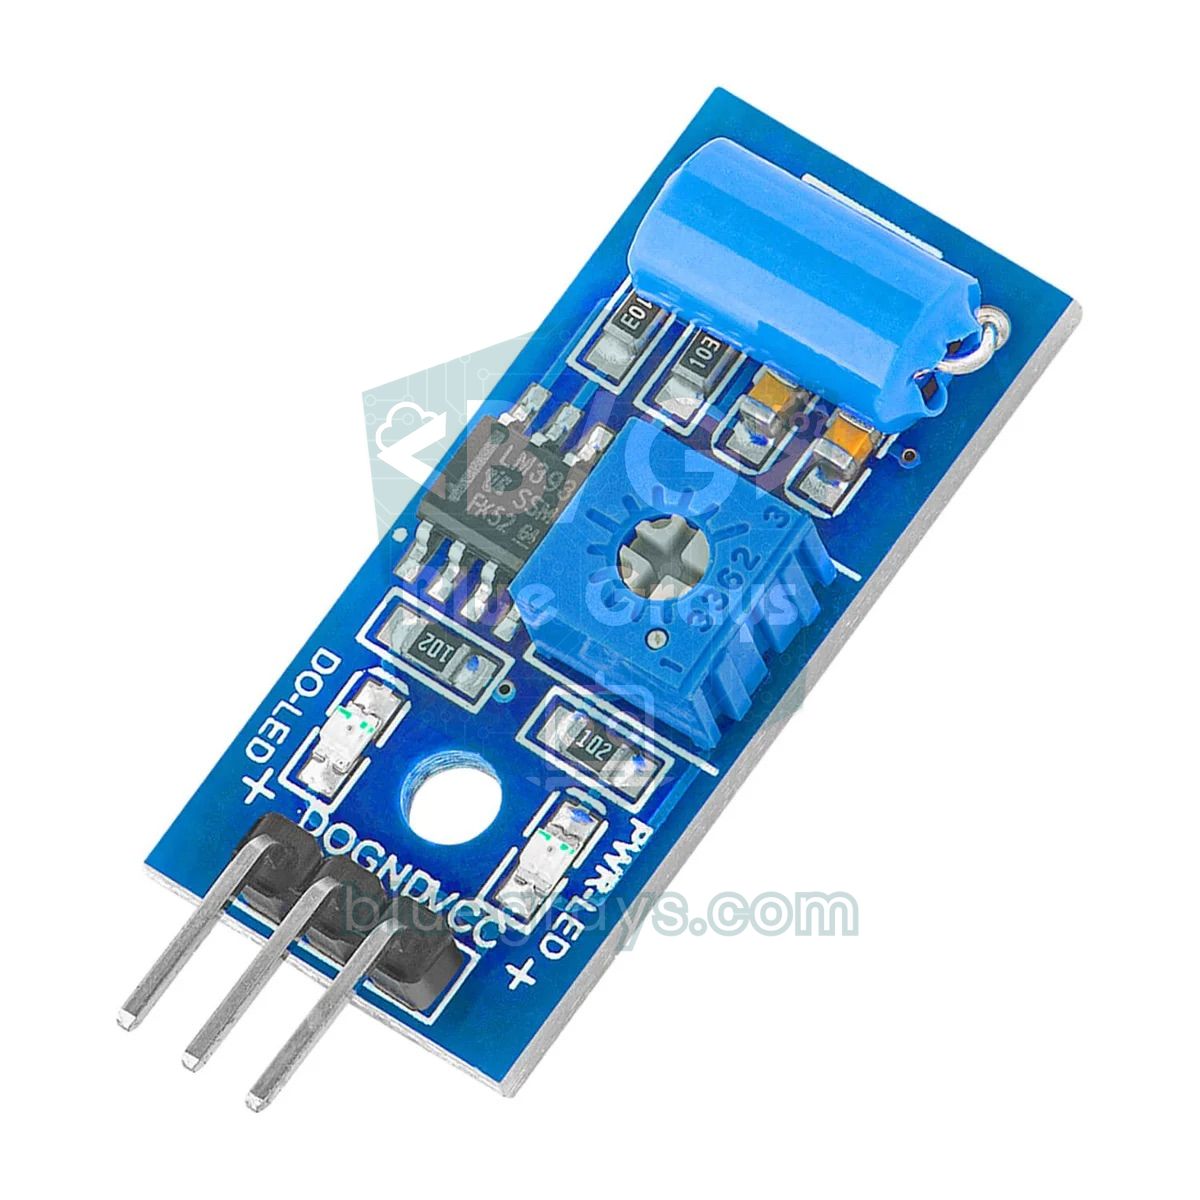
SW-420モジュールは、内部にばね接点がある簡単な振動スイッチとLM393コンパレーターでできています。静止状態では接点が閉じていてDO出力はLOWのままですが、振動で接点が開いたり閉じたりすると、DOピンがHIGHのパルスを出します。モジュール上のポテンショメーターで感度を調整します。加速度は測定せず、振動があるかないかだけを伝えるので強さは区別できませんが、とても安くてコードも簡単です。下のコードは割り込みでパルスを数え、1秒あたり15回以上のパルスが2秒間続いたら、20秒間のアラームを開始します。これで、ここでもドアの1回の衝撃は除外されます。モジュールの詳細は「SW-420振動センサー」を参照してください。
1const byte SENSOR_PIN = 3;                  // SW-420 DO (kesme pini / interrupt pin)
2const byte BUZZER_PIN = 8;
3const byte LED_PIN = 7;
4const unsigned int PULSE_LIMIT = 15;        // saniyedeki darbe sınırı / pulses per second limit
5
6volatile unsigned int pulses = 0;
7unsigned long lastCheck = 0;
8unsigned long alarmUntil = 0;
9byte busySeconds = 0;
10
11void onPulse() {
12  pulses++;                                 // her titreşim darbesini say / count each vibration pulse
13}
14
15void setup() {
16  Serial.begin(115200);
17  pinMode(SENSOR_PIN, INPUT);
18  pinMode(BUZZER_PIN, OUTPUT);
19  pinMode(LED_PIN, OUTPUT);
20  attachInterrupt(digitalPinToInterrupt(SENSOR_PIN), onPulse, RISING);
21}
22
23void loop() {
24  if (millis() - lastCheck >= 1000) {       // her saniye değerlendir / evaluate every second
25    lastCheck = millis();
26    noInterrupts();
27    unsigned int n = pulses;
28    pulses = 0;
29    interrupts();
30    Serial.println(n);
31    if (n >= PULSE_LIMIT) busySeconds++;
32    else busySeconds = 0;
33    if (busySeconds >= 2) alarmUntil = millis() + 20000;   // 2 s sürekli titreşim / 2 s continuous vibration
34  }
35
36  bool alarm = (long)(alarmUntil - millis()) > 0;
37  bool on = alarm && ((millis() / 250) % 2);
38  digitalWrite(BUZZER_PIN, on);
39  digitalWrite(LED_PIN, on);
40}
スマホに通知するESP32の地震アラーム
ESP32は同じ検知の仕組みを動かしながら、Wi-Fi経由でスマホにTelegramのメッセージを送ることもできます。それには、ライブラリマネージャからUniversalTelegramBotと依存ライブラリのArduinoJsonをインストールし、BotFatherでボットを作成して、トークンと自分のチャットIDをコードに書き込みます。手順はすべて「ESP32のTelegramボット」にあります。ここには大事な設計上の判断があります。Wi-Fi接続はアラームの前提条件ではありません。地震の最中には停電やインターネットの切断が起こりえます。そのため、ブザーとLEDはどんな場合でもローカルで動作し、メッセージは接続があるときだけ、1回の出来事につき1回送信します。装置を18650電池、TP4056充電モジュール、適切な電圧レギュレーターでバックアップすれば、停電中も動作を続けられます。
1#include <Wire.h>
2#include <WiFi.h>
3#include <WiFiClientSecure.h>
4#include <UniversalTelegramBot.h>
5
6const char* WIFI_SSID = "WIFI_ADI";
7const char* WIFI_PASS = "WIFI_SIFRESI";
8#define BOT_TOKEN "123456789:BOT_TOKENIN"     // BotFather'dan / from BotFather
9#define CHAT_ID "123456789"                   // kendi chat ID'n / your chat ID
10
11const int MPU_ADDR = 0x68;
12const int BUZZER_PIN = 25;
13const int LED_PIN = 26;
14const int BUTTON_PIN = 27;
15const float THRESHOLD_G = 0.03;
16const int SCORE_ALARM = 100;
17const unsigned long ALARM_HOLD_MS = 30000;
18
19WiFiClientSecure client;
20UniversalTelegramBot bot(BOT_TOKEN, client);
21
22float baseX, baseY, baseZ;
23int score = 0;
24bool alarmOn = false;
25bool messageSent = false;
26float peakG = 0;
27unsigned long lastSample = 0, lastShake = 0;
28
29void writeReg(uint8_t reg, uint8_t val) {
30  Wire.beginTransmission(MPU_ADDR);
31  Wire.write(reg);
32  Wire.write(val);
33  Wire.endTransmission();
34}
35
36void readAccel(float &ax, float &ay, float &az) {
37  Wire.beginTransmission(MPU_ADDR);
38  Wire.write(0x3B);
39  Wire.endTransmission(false);
40  Wire.requestFrom(MPU_ADDR, 6);
41  uint8_t b[6];
42  for (int i = 0; i < 6; i++) b[i] = Wire.read();
43  ax = (int16_t)((b[0] << 8) | b[1]) / 16384.0;
44  ay = (int16_t)((b[2] << 8) | b[3]) / 16384.0;
45  az = (int16_t)((b[4] << 8) | b[5]) / 16384.0;
46}
47
48void setup() {
49  Serial.begin(115200);
50  pinMode(BUZZER_PIN, OUTPUT);
51  pinMode(LED_PIN, OUTPUT);
52  pinMode(BUTTON_PIN, INPUT_PULLUP);
53  Wire.begin(21, 22);                         // SDA, SCL
54  writeReg(0x6B, 0x00);                       // uyandır / wake up
55  writeReg(0x1C, 0x00);                       // ±2 g
56  writeReg(0x1A, 0x04);                       // DLPF ~21 Hz
57  delay(100);
58  float sx = 0, sy = 0, sz = 0;               // kalibrasyon / calibration
59  for (int i = 0; i < 200; i++) {
60    float ax, ay, az;
61    readAccel(ax, ay, az);
62    sx += ax; sy += ay; sz += az;
63    delay(5);
64  }
65  baseX = sx / 200; baseY = sy / 200; baseZ = sz / 200;
66  client.setCACert(TELEGRAM_CERTIFICATE_ROOT);
67  WiFi.begin(WIFI_SSID, WIFI_PASS);           // bağlanmayı beklemez / does not block
68  lastSample = millis();
69}
70
71void loop() {
72  if (millis() - lastSample >= 10) {          // 100 Hz örnekleme / 100 Hz sampling
73    lastSample += 10;
74    float ax, ay, az;
75    readAccel(ax, ay, az);
76    float dx = ax - baseX, dy = ay - baseY, dz = az - baseZ;
77    float dyn = sqrt(dx * dx + dy * dy + dz * dz);
78    if (dyn > THRESHOLD_G) {
79      score = min(score + 2, 200);
80      if (dyn > peakG) peakG = dyn;
81    } else if (score > 0) {
82      score--;
83    }
84    if (score == 0 && !alarmOn) {
85      baseX += (ax - baseX) * 0.001;
86      baseY += (ay - baseY) * 0.001;
87      baseZ += (az - baseZ) * 0.001;
88      peakG = 0;
89    }
90    if (score >= SCORE_ALARM) {
91      alarmOn = true;
92      lastShake = millis();
93    }
94  }
95
96  if (alarmOn && !messageSent && WiFi.status() == WL_CONNECTED) {
97    digitalWrite(LED_PIN, HIGH);              // gönderirken de uyar / keep warning while sending
98    digitalWrite(BUZZER_PIN, HIGH);
99    String msg = String("Sarsinti algilandi! Tepe ivme: ") + String(peakG, 3) + " g";
100    bot.sendMessage(CHAT_ID, msg, "");
101    messageSent = true;                       // olay başına bir mesaj / one message per event
102    lastSample = millis();                    // kaçan örnekleri atla / skip missed samples
103  }
104
105  if (alarmOn && (millis() - lastShake > ALARM_HOLD_MS || digitalRead(BUTTON_PIN) == LOW)) {
106    alarmOn = false;
107    messageSent = false;
108    score = 0;
109  }
110
111  bool on = alarmOn && ((millis() / 250) % 2);
112  digitalWrite(LED_PIN, on);
113  digitalWrite(BUZZER_PIN, on);
114}
Raspberry Pi PicoによるMicroPython版
Picoでは追加のライブラリは不要です。MicroPython内蔵のI2Cクラスとstructモジュールだけで、MPU6050の生データを読み取れます。仕組みはArduinoのコードとまったく同じで、キャリブレーション、動的加速度、スコアカウンター、30秒間のアラームから成ります。Picoのピンは3.3 Vを出力するので、5 V用の小型アクティブブザーは音が小さくなります。大きな音が必要なら、NPNトランジスタで5 V(VBUS)からブザーを駆動してください。MicroPythonが初めてなら、まず「MicroPythonの基本」を読んでください。
1from machine import Pin, I2C
2import struct, time, math
3
4i2c = I2C(0, sda=Pin(4), scl=Pin(5), freq=400000)
5MPU = 0x68
6buzzer = Pin(15, Pin.OUT)
7led = Pin(14, Pin.OUT)
8button = Pin(13, Pin.IN, Pin.PULL_UP)        # susturma butonu / silence button
9
10i2c.writeto_mem(MPU, 0x6B, b'\x00')          # uyandır / wake up
11i2c.writeto_mem(MPU, 0x1C, b'\x00')          # ±2 g
12i2c.writeto_mem(MPU, 0x1A, b'\x04')          # DLPF ~21 Hz
13time.sleep_ms(100)
14
15def read_accel():
16    x, y, z = struct.unpack('>hhh', i2c.readfrom_mem(MPU, 0x3B, 6))
17    return x / 16384, y / 16384, z / 16384
18
19print("Kalibrasyon / Calibrating...")
20sx = sy = sz = 0
21for _ in range(200):
22    ax, ay, az = read_accel()
23    sx += ax; sy += ay; sz += az
24    time.sleep_ms(5)
25bx, by, bz = sx / 200, sy / 200, sz / 200
26
27THRESHOLD = 0.03                              # eşik (g) / threshold (g)
28score = 0
29alarm = False
30last_shake = 0
31
32while True:
33    t0 = time.ticks_ms()
34    ax, ay, az = read_accel()
35    dyn = math.sqrt((ax - bx) ** 2 + (ay - by) ** 2 + (az - bz) ** 2)
36    if dyn > THRESHOLD:
37        score = min(score + 2, 200)
38    elif score > 0:
39        score -= 1
40    if score == 0 and not alarm:              # tabanı yavaşça izle / track baseline slowly
41        bx += (ax - bx) * 0.001
42        by += (ay - by) * 0.001
43        bz += (az - bz) * 0.001
44    if score >= 100:
45        alarm = True
46        last_shake = time.ticks_ms()
47    if alarm and (time.ticks_diff(time.ticks_ms(), last_shake) > 30000 or button.value() == 0):
48        alarm = False
49        score = 0
50    on = alarm and (time.ticks_ms() // 250) % 2 == 1
51    buzzer.value(on)
52    led.value(on)
53    time.sleep_ms(max(0, 10 - time.ticks_diff(time.ticks_ms(), t0)))   # ~100 Hz
地震アラームを発展させるプロジェクトのアイデア
- ディスプレイ付きのミニ地震計:OLEDディスプレイに動的加速度をスクロールするグラフで描き、直近の出来事のピーク値と推定メルカリ震度を表示します。
- イベントロガー:揺れのたびに時刻とピーク加速度をSDカードモジュールに記録します。RTCで日付と時刻も追加します。
- 非常用照明:揺れを検知したら、リレーモジュールで廊下の照明を自動的に点灯します。
- 統合型のホームセキュリティ:ガス、煙、人感センサーと同じアラームシステムに地震検知を加えます。
- 複数の通知:Telegramの代わりに、またはTelegramに加えて、ESP32でWhatsAppのメッセージを送ります。
- 科学プロジェクト:異なる階にセンサーを置き、高さによって振動がどう大きくなるかを測定します。アイデアは「Arduinoの科学コンテスト向けプロジェクトアイデア」を参照してください。
よくある間違いと対処法
| 症状 | 考えられる原因 | 対処法 |
|---|---|---|
| 値がずっと0、またはまったく変わらない | センサーがスリープ中か、I2Cの配線が間違っている | 0x6Bへの書き込みを確認し、SDA/SCLのピンを確かめ、I2Cスキャナーでアドレスを調べる |
| 電源を入れた直後にアラームが鳴る | キャリブレーション中にセンサーが動いた | キャリブレーション中は回路に触れず、ボードをリセットする |
| アラームが止まらない | ブザーの振動がセンサーに伝わっているか、センサーがずれた | ブザーをセンサーとは別の面に取り付け、センサーを固定してキャリブレーションし直す |
| 軽く揺らしても反応しない | THRESHOLD_GまたはSCORE_ALARMが高すぎる | シリアルプロッタでノイズを測定し、しきい値を少しずつ下げる |
| ESP32からメッセージが届かない | トークンやチャットIDが間違っている、Wi-Fiに接続されていない | 設定内容を確認し、シリアルモニタにWiFi.status()の値を表示する |
| ときどきフリーズする | I2Cの配線が長く、ゆるんでいる | 配線を30 cm未満にし、ブレッドボードの接触を確認する |
| ブザーの音が小さすぎる | 3.3 Vのピンを使っているか、電流が足りない | NPNトランジスタで5 Vからブザーを駆動する |
これで、加速度を測定し、自分でキャリブレーションし、短い衝撃を除外して、本当の揺れのときに音と光で知らせる地震アラームが完成しました。しかも同じ仕組みをArduino、ESP32、Picoで作れます。ブザー、LED、アラームの考え方をさらに身につけたいなら、BlueGraysアプリの「ブザーの使い方」「LEDの警察車両風点滅」「レーザー警報システム」「ESP32の動体検知アラーム」のプロジェクトを、ステップごとの回路図と完成済みのコードとともにのぞいてみてください。
よくある質問
Arduinoで地震アラームは作れますか?本当に役に立ちますか?
はい。MPU6050のような加速度センサーを使えば、体に感じる強さの揺れを検知して、ブザーとLEDで知らせるアラームを作れます。寝ている間の軽い揺れに気づくのに役立ち、学びの多いプロジェクトです。ただし、地震計でも公式の緊急地震速報システムでもないので、安全に関する判断をこれに頼らないでください。
地震アラームは地震の前に知らせてくれますか?
いいえ。地震を事前に予知できる装置はありません。ローカルのセンサーが鳴るのは、揺れが始まってからです。震央から遠ければ、弱いP波をとらえて強いS波の数秒前に知らせられますが、震央に近ければその時間はほぼゼロです。
地震アラームにはMPU6050とSW-420のどちらがいいですか?
MPU6050は加速度を数値で測定するので、しきい値を細かく調整でき、揺れの強さと継続時間を評価できます。そのため誤報の除去がずっと簡単です。SW-420は振動があるかないかだけを伝えます。安くて簡単ですが、強さは区別できません。本格的なプロジェクトにはMPU6050を選んでください。
地震センサーは家のどこに取り付ければいいですか?
センサーは家具ではなく、耐力壁か床にネジでしっかり固定してください。ドア、洗濯機、人がよく通る場所から離れた角、できれば下の階の床に近い場所が最も誤報が少なくなります。ブザーもセンサーと同じ面ではなく、別の場所に取り付けてください。
Arduinoで地震の規模(マグニチュード)を測れますか?
いいえ。地震の規模は震源で放出されたエネルギーを表し、多くの観測点のデータから計算されます。Arduinoが測定するのは自分のいる地点の加速度だけで、この値は震央からの距離、地盤、階によって大きく変わります。測定した最大加速度は、体に感じる強さ(メルカリ震度)におおまかに換算できるだけです。
地震アラームのしきい値は何gにすればいいですか?
まずシリアルプロッタで周囲のノイズを測定してください。MPU6050は静かな環境ではたいてい0.002〜0.008 gの間で揺れ動きます。しきい値はこのノイズの3〜5倍、一般的には0.02〜0.04 gにします。この範囲は、人が軽いと感じる震度IVに相当します。そのあと、ドアや足音のテストで微調整してください。
この記事を読んだ後に作れるプロジェクト
全プロジェクトを見る
ブザーの使い方
呼び鈴やアラームがどうやって音を出すのか、気になったことはありませんか?Arduinoが小さなブザーを短い間隔で鳴らし、音を出す、止める、を繰り返します。電気で音が生まれる仕組みを学び、メロディーを演奏するプロジェクトへの第一歩を踏み出せます。

LEDの点滅
電子工作の第一歩は、1個のLEDを点けたり消したりすることです。Arduinoで短い間隔で点灯と消灯を繰り返すと、LEDが素早く点滅します。ボードが光を制御する仕組みを最もシンプルな形で確かめ、これから取り組むプロジェクトの基礎を身につけます。

LEDの警察車両風点滅
警察車両の警光灯のように、赤いLEDが素早く3回点滅し、続いて青いLEDが3回点滅します。このパターンを途切れることなく繰り返します。Arduinoに2個のLEDと2個の抵抗をつなぐだけで、数分で組み立てられる、目を引く入門プロジェクトです。
レーザー警報システム
映画のような、目に見えない光のフェンスを作ります。向かい側の光センサーにレーザーを当て、人が通って光を遮るとすぐにLEDが点灯し、ブザーが鳴ります。光が再び届くと、LEDが消灯し、ブザーも止まります。ドアや廊下に使える、シンプルながら印象的な警報装置です。
炎・ガスセンサーで警報
ガスが漏れたり炎が出たりすると、すぐに知らせる小さな見張り役です。ガスセンサーは空気中のガスを、炎センサーは火の光を監視します。異常がないときは緑色のLEDが点灯し、どちらかが危険を検出すると、赤色のLEDの点滅とブザーの断続音で警報を出します。危険がなくなるまで警報は続きます。

ESP32 MQ-2ガス・煙検知アラーム
このプロジェクトでは、MQ-2ガスセンサーモジュールで可燃性ガス(LPG、メタン、プロパン)と煙を検知し、パッシブブザーでサイレンのような警報音を鳴らします。センサーのしきい値判定用デジタル出力(DO)をESP32のGPIO 4ピンに接続します。ガスや煙がしきい値を超えるとDOがLOWになり、アラームが作動します。感度はモジュール上のポテンショメーターで調整します。パッシブブザーをtone()で駆動し、2つの周波数を交互に切り替えてサイレン音を作ります。

ESP32動体検知アラーム(PIR + ブザー + LED + Telegram)
PIRセンサーが動きを検知するとブザーとLEDを作動させ、同時にTelegramで持ち主に即座に通知するスマート防犯アラームです。アラームが繰り返される頻度を抑えるため、30秒のクールダウン(待ち時間)を設けています。この仕組みはPIRの検知が正しいかを確認したり、誤検知をなくしたりするものではありません。家の防犯、ガレージの監視、倉庫や作業部屋などに使えます。ESP32-CAMなら写真付きの通知を追加でき、通常のESP32 DevKit V1ではテキストで通知します。