
MG90SサーボのArduinoガイド:SG90との比較、配線、キャリブレーション
MG90SサーボをArduinoで使う方法。金属ギアとSG90の違い、2.2 kg·cmのトルク、配線の色、500〜2400 µsのキャリブレーション、電源、Uno・ESP32・Picoのコードを解説します。

MG90SサーボはSG90と同じ大きさで、金属ギアを備えたマイクロサーボです。13.4 gの本体で、4.8 Vで1.8 kg·cm、6 Vで2.2 kg·cmの停止トルクを出し、衝撃やアームの衝突、うっかり手で回してしまったときにも、プラスチックギアのSG90よりずっと丈夫です。MG90SをArduinoで使うのはSG90と同じくらい簡単で、同じ3本の線、同じServoライブラリ、同じ50 Hzの信号で動きます。違いは細かいところにあり、電流が少し多く、パルスの範囲が個体ごとに違い、正確な角度が欲しいならキャリブレーションが必要です。
このガイドでは、MG90Sの仕様をSG90やMG996Rと比べ、Arduino Uno、ESP32、Raspberry Pi Picoとの配線の色と接続を確認します。そのあと、500〜2400 µsのパルス範囲がどう角度に変わるか、シリアルモニタで自分のサーボの限界を見つける方法、3点キャリブレーションで角度の誤差を直す方法を学びます。最後の各節では、別電源の容量の決め方、ESP32でのスマートフォンからの操作、PicoのMicroPythonコード、ロボットアームのどの関節にMG90Sが向いているかを扱います。
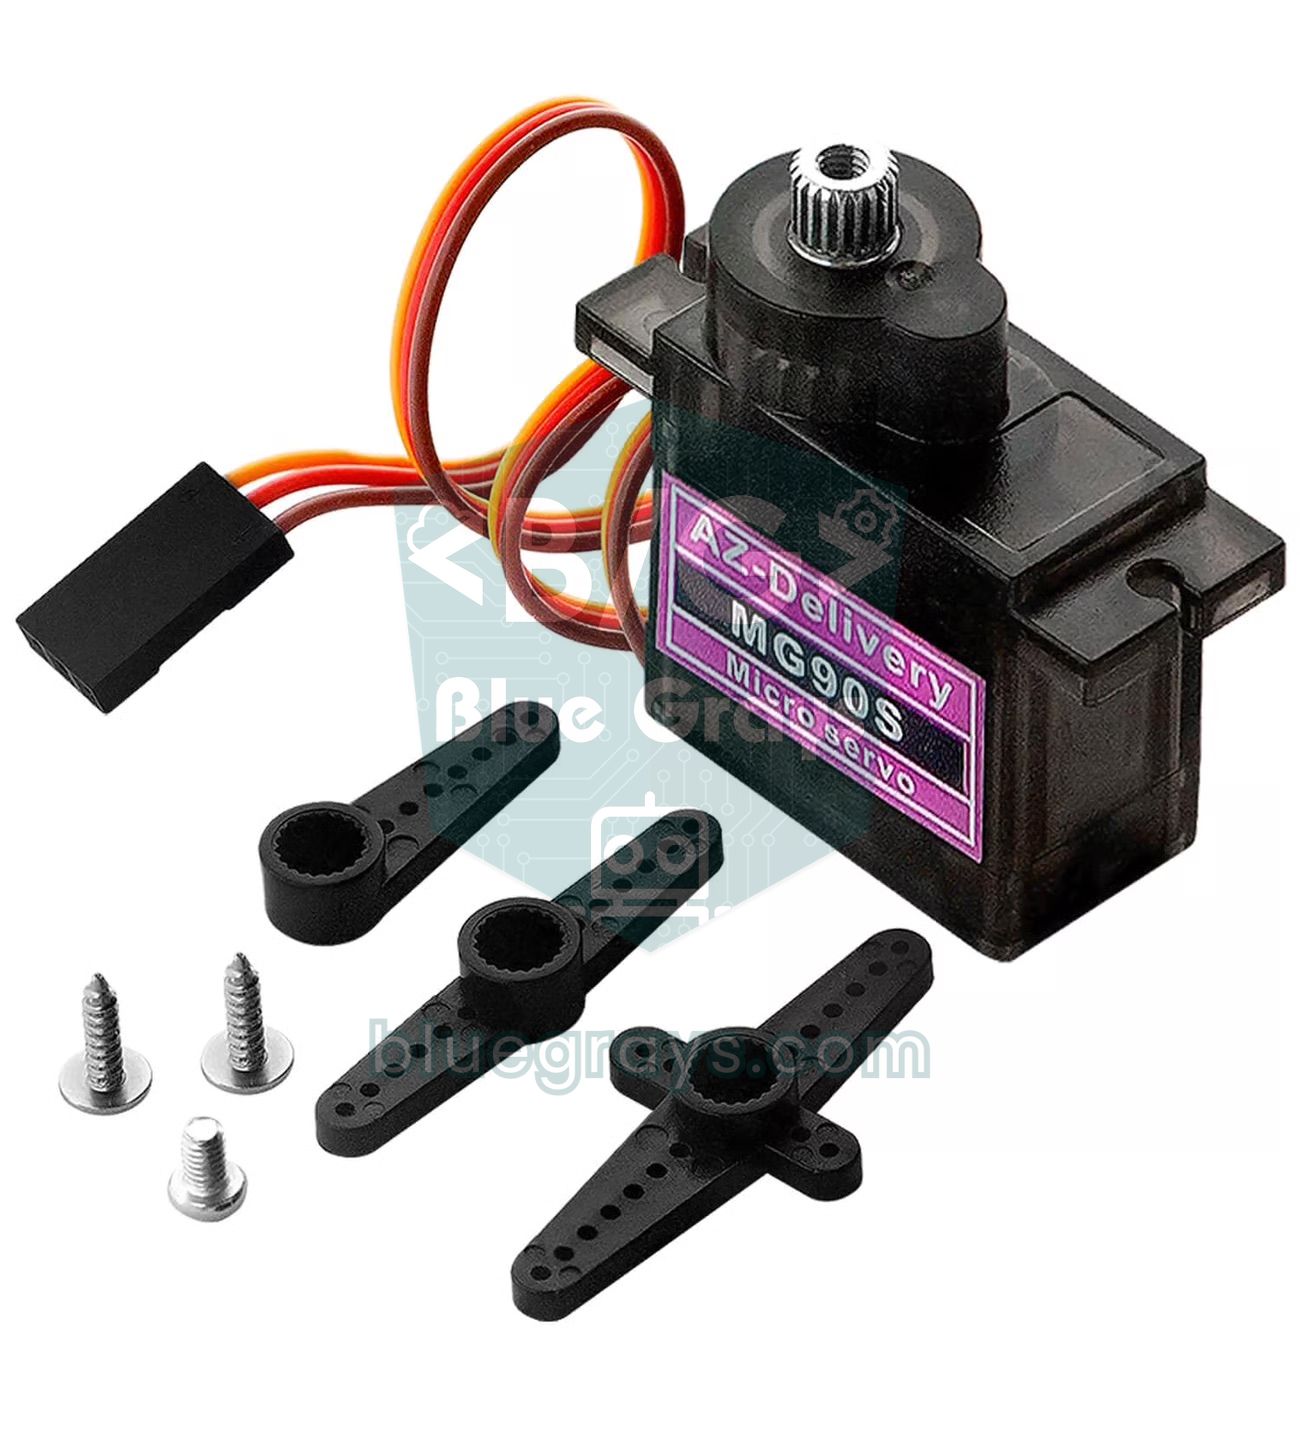
MG90Sサーボとは?仕組みは?
MG90Sの中には、小さなDCモーター、モーターを減速してトルクを増やす金属のギアボックス、出力軸の角度を測る可変抵抗、それらを制御する基板が入っています。基板は20 msごと(50 Hz)に信号線から届くパルスの幅を測り、可変抵抗が示す角度と比べ、その差がなくなるまでモーターを回します。約1500 µsのパルスが中央の位置で、短いパルスでは軸が一方向に、長いパルスでは反対方向に回ります。データシートにある5 µsの不感帯はSG90の10 µsの半分なので、MG90Sはより小さなパルスの変化に反応し、位置をより正確に保ちます。サーボの基本的な仕組みはサーボモーターとは?で説明しています。
| 項目 | 値 |
|---|---|
| 動作電圧 | 4.8–6 V |
| 停止トルク | 1.8 kg·cm (4.8 V), 2.2 kg·cm (6 V) ≈ 0.18–0.22 N·m |
| 速度(60°あたり) | 0.10 s (4.8 V), 0.08 s (6 V) |
| 待機電流 | 約5〜10 mA(軸が静止、無負荷) |
| 動作電流 | 約120〜250 mA(無負荷) |
| ロック電流 | 約0.7〜1 A |
| 不感帯 | 5 µs |
| 回転角 | 500〜2400 µsで約180°(個体差あり) |
| 信号 | 50 Hz(周期20 ms)、パルス幅で位置を決める |
| ギア | 金属ギア、出力軸にベアリング |
| 重さと寸法 | 13.4 g, 22.8 × 12.2 × 28.5 mm |
| ケーブル | 約25 cm。茶がGND、赤がプラス、オレンジが信号 |
| 動作温度 | 0–55 °C |
MG90SとSG90の比較:ギア、トルク、電流
外から見ると2つのサーボはほぼ同じで、取り付け穴、本体の幅、ホーンに互換性があるため、SG90用の取り付け台にMG90Sをそのまま付けられます。本当の違いは中身です。SG90のプラスチックギアは、アームが何かにぶつかったり軸を手で無理に回したりすると歯飛びして壊れますが、MG90Sの金属ギアなら同じ衝撃にもたいてい耐えます。6 Vではトルクが1.8から2.2 kg·cmに上がり、速度は60度あたり0.08秒になります。その代わり、MG90Sは約4.4グラム重く、ロック時の電流が少し多く、価格はSG90のだいたい2〜3倍です。金属ギアには少しバックラッシュがあることもあり、精密なアームでは、負荷の向きが変わるときに1〜2度のガタとして現れます。
| 項目 | SG90 | MG90S | MG996R |
|---|---|---|---|
| ギア | プラスチック | 金属 | 金属、デュアルベアリング |
| 停止トルク | 1.8 kg·cm (4.8 V) | 1.8 kg·cm (4.8 V), 2.2 kg·cm (6 V) | 9.4 kg·cm (4.8 V), 11 kg·cm (6 V) |
| 速度(60°あたり) | 0.10 s (4.8 V) | 0.10 s (4.8 V), 0.08 s (6 V) | 0.17 s (4.8 V), 0.14 s (6 V) |
| 不感帯 | 10 µs | 5 µs | 5 µs |
| 重さ | 9 g | 13.4 g | 55 g |
| 寸法 | 22.2 × 11.8 × 31 mm | 22.8 × 12.2 × 28.5 mm | 40.7 × 19.7 × 42.9 mm |
| 動作電圧 | 4.8–6 V | 4.8–6 V | 4.8–7.2 V |
| ロック電流 | 約0.6〜0.75 A | 約0.7〜1 A | 2.5 A (6 V) |
| 衝撃への強さ | 低い。ギアが簡単に欠ける | よい | とてもよい |
| Arduinoの5Vピンから給電 | サーボ1個、軽い負荷 | サーボ1個、軽い負荷 | 不可。必ず外部電源 |
| 代表的な用途 | 最初の実験、軽いふた | 手首、グリッパー、パンチルト、小型ロボット | ロボットアームの肩、重いふた、ステアリング |


選ぶには、まず必要なトルクを計算しましょう。トルクは、負荷の重さに軸からの距離を掛けたものです。軸から5 cmの位置にある100 gの負荷には、0.1 × 5 = 0.5 kg·cmが必要です。5 VでのMG90Sは約2 kg·cmを出しますが、これは軸が止まる停止時の限界です。連続して使うなら、その半分の約1 kg·cm以内に抑えると、サーボが熱くならず、ギアも長持ちします。このルールなら、MG90Sは5 cmのアームの先で200 gまで、10 cmのアームの先で100 gまで余裕を持って扱えます。1 kg·cmを超えるならMG996Rサーボに上げましょう。実験するだけや、数グラムの部品を回すだけならSG90で十分です。
MG90Sの線の色と配線
MG90Sの3本の線は、TowerProの配色に従っています。メーカーによっては別の色を使いますが、並び順はほぼ同じで、プラスが真ん中です。コネクターを逆に挿しても、サーボはたいてい壊れず、動かないだけです。それでもすぐに直しましょう。サーボのGNDの電流がArduinoの信号ピンを通ろうとするからです。
| 線(TowerPro) | 役割 | ほかのメーカー | 接続先 |
|---|---|---|---|
| 茶 | GND(マイナス) | 黒 | 電源のマイナスとArduinoのGND |
| 赤 | プラス(4.8〜6 V) | 赤 | 5 Vまたは外部5〜6 Vのプラス |
| オレンジ | 信号(PWM) | 黄または白 | ボードのデジタルピン |
| 接続 | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| オレンジ(信号) | D9 | GPIO 18 | GP15 |
| 赤(プラス):サーボ1個、軽い負荷 | 5Vピン | 5V(VIN)ピン、USBから | VBUSピン(USBの5 V) |
| 赤(プラス):負荷あり、または複数のサーボ | 外部5〜6 V | 外部5〜6 V | 外部5〜6 V |
| 茶(GND) | GNDと電源のマイナス | GNDと電源のマイナス | GNDと電源のマイナス |
| 可変抵抗(Unoの例) | 真ん中をA0、両端を5VとGNDへ | — | — |
| 2つ目のサーボ(Picoの例) | — | — | GP14 |
別電源:サーボは何個、電流はどれくらい?
MG90Sは無負荷で動いているときは120〜250 mAですが、動き始めの最初の数ミリ秒や、軸に無理な力がかかったときには0.7〜1 Aまで跳ね上がります。サーボが増えると、このピークが重なります。配線も考えに入れましょう。ブレッドボードの接点と細いジャンパーワイヤーで、簡単に0.2 Ωになります。オームの法則で計算すると、4つのサーボが同時に動き出したときの3.2 Aのピークでは、配線だけで3.2 × 0.2 = 0.64 Vが失われます。5 Vの電源がサーボには4.4 Vしか届かず、サーボの力が落ちて震えます。サーボの電源をブレッドボードではなく、ねじ端子やはんだ付けしたバスで分配すると、この損失を大きく減らせます。
| サーボの数 | 動作中 | 最悪の場合(すべてロック) | おすすめの電源 |
|---|---|---|---|
| 1 | 0.12–0.25 A | 約1 A | 無負荷のテストならArduinoの5V、負荷ありなら5 V 1 A |
| 2個(パンチルト) | 0.25–0.5 A | 2 A | 5 V, 2 A |
| 4個(小型ロボットアーム) | 0.5–1 A | 4 A | 5 V, 3–4 A |
| 6 | 0.75–1.5 A | 6 A | 5〜6 V、5 Aと、サーボを1個ずつ動かすコード |
| 16 (PCA9685) | 2–4 A | 16 A | 5〜6 Vのスイッチング電源、10 A以上 |
- 電源を選ぶ:5 Vのスイッチングアダプターか、単3形ニッケル水素電池4本(4.8 V)を使います。新品のアルカリ電池は1本で1.6 Vになることがあり、4本用の電池ボックスでは6.4 Vと、MG90Sの上限を少し超えることがあります。
- プラスをサーボへ:電源のプラスをサーボの赤い線につなぎます。Arduinoの5Vピンにはつながないでください。
- GNDを共通にする:電源のマイナスを、サーボの茶色の線とArduinoのGNDピンの両方につなぎます。GNDが共通でないと、サーボはパルスを正しく読めません。
- コンデンサーを入れる:サーボの近くで、サーボの電源に470 µF / 16 Vの電解コンデンサーを入れます。複数のサーボならサーボ1個あたり約100 µFを追加します。帯のある足がマイナスです。
- 信号をつなぐ:オレンジの線をUnoのD9ピンにつなぎ、ArduinoはUSBかDCジャックから別に給電します。
500〜2400 µsのパルス範囲とServoライブラリ
Arduino IDEに付属するServoライブラリでservo.attach(9)と書くと、範囲は初期設定の544〜2400 µsになり、write(0)とwrite(180)はこの両端に対応します。ほとんどのMG90Sは0度に544 µsより短いパルスが必要なので、初期設定のままだと片側の端で数度足りなくなります。servo.attach(9, 500, 2400)で範囲を指定すれば解決します。writeMicroseconds()もattachに渡した範囲の外には出られないので、この点は重要です。範囲を指定しないと、書いた500 µsが黙って544に引き上げられます。500〜2400 µsの範囲では、1度はおよそ1900 / 180 ≈ 10.6 µsです。MG90Sの不感帯は5 µsなので、writeMicroseconds()を使えば0.5度刻みでも動かせます。
| 角度 | 初期設定のattach(9)(544〜2400) | attach(9, 500, 2400) | 備考 |
|---|---|---|---|
| 0° | 544 µs | 500 µs | 端で数度の差が出る |
| 45° | 1008 µs | 975 µs | — |
| 90° | 1472 µs | 1450 µs | 実際の中央はたいてい1450〜1550 µsの間 |
| 135° | 1936 µs | 1925 µs | — |
| 180° | 2400 µs | 2400 µs | 機械的なストッパーに当たるなら狭める |
表の値は計算値で、実際のサーボでは90度に必要なパルスが1450ではなく1500や1520 µsのこともあります。データシートによっては1000〜2000 µsで全範囲動くと書かれていますが、実際にはMG90Sはこの範囲で90〜100度しか回りません。パルスを機械的な限界より先まで送ると、サーボは内部のストッパーを押し続け、ジーッと鳴り、ロック電流を流して熱くなります。金属ギアはこの負担に黙って耐えるので、SG90ほど早く問題に気づけません。だからこそ、最初にやるべきは自分のサーボの限界を測ることです。
角度のキャリブレーション:自分のMG90Sの限界を見つける
下のコードは、シリアルモニタに入力した文字でサーボを10 µsずつ動かします。+でパルスを長く、-で短くし、cで中央(1500 µs)に戻ります。nで現在の値を下限として、xで上限として保存します。保存するたびに、コードは次のスケッチで使えるattachの行を表示します。一度に何ステップも動かしたいときは、+++++と入力してEnterを押せば、サーボは5ステップ、つまり50 µs動きます。
1#include <Servo.h>
2
3const byte SERVO_PIN = 9;          // turuncu sinyal kablosu / orange signal wire
4const int STEP_US = 10;            // her + ya da - için 10 µs / 10 µs per + or -
5
6Servo servo;
7int pulseUs = 1500;                // ortadan başla / start at the center
8int minUs = 1000;                  // bulunacak alt sınır / lower limit to find
9int maxUs = 2000;                  // bulunacak üst sınır / upper limit to find
10
11void printPulse() {
12  Serial.print(F("Darbe / pulse: "));
13  Serial.print(pulseUs);
14  Serial.println(F(" us"));
15}
16
17void setup() {
18  Serial.begin(115200);
19  servo.writeMicroseconds(pulseUs);      // önce darbe, sonra attach / pulse first, then attach
20  servo.attach(SERVO_PIN, 500, 2500);    // geniş aralık: sınırı sen bulacaksın / wide range: you find the limits
21  Serial.println(F("+ / - : 10 us | c: 1500 us | n: min | x: max"));
22  printPulse();
23}
24
25void loop() {
26  if (!Serial.available()) return;
27  char key = Serial.read();
28  if (key == '+') pulseUs += STEP_US;
29  else if (key == '-') pulseUs -= STEP_US;
30  else if (key == 'c') pulseUs = 1500;
31  else if (key == 'n') minUs = pulseUs;    // alt sınırı kaydet / save the lower limit
32  else if (key == 'x') maxUs = pulseUs;    // üst sınırı kaydet / save the upper limit
33  else return;                             // Enter ve diğer tuşları yok say / ignore Enter and other keys
34
35  pulseUs = constrain(pulseUs, 500, 2500);
36  servo.writeMicroseconds(pulseUs);
37  printPulse();
38
39  if (key == 'n' || key == 'x') {          // hazır attach satırı / ready-made attach line
40    Serial.print(F("servo.attach(9, "));
41    Serial.print(minUs);
42    Serial.print(F(", "));
43    Serial.print(maxUs);
44    Serial.println(F(");"));
45  }
46}- サーボを無負荷でつなぎ、コードを書き込み、シリアルモニタを115200 baudで開きます。
- cと入力してEnterを押すと、サーボが1500 µsに移動します。機構の中央にいちばん近いスプラインの位置にホーンを取り付けます。
- -で下の端に向かって動かします。サーボが回らなくなったり、ジーッと鳴ったり震えたりしたら、3〜4ステップ(30〜40 µs)戻してnと入力します。
- 上の端も+で同じようにしてxと入力します。シリアルモニタに表示されたservo.attach(9, MIN, MAX)の行をメモしておきます。
- 紙に描いたり印刷したりした分度器で90度を探します。ホーンがちょうど垂直になったときのパルスをUS_90として保存します。
サーボの軸にはギザギザ(スプライン)があるので、ホーンは決まった刻みでしか取り付けられず、ぴったり中央になることはめったにありません。残りの数度はソフトウェアで補正します。さらに、サーボのパルスと角度の関係は完全には直線ではありません。0度と180度にぴったり合わせた2点の対応づけでも、中央で3〜5度ずれることがあります。3点キャリブレーションならこの誤差をなくせます。0度、90度、180度で測った3つのパルスを使い、半分ずつ別々にmap()関数を呼び出します。下のコードはこの方法で、A0の可変抵抗から読んだ角度をサーボに渡します。
1#include <Servo.h>
2
3const byte SERVO_PIN = 9;          // turuncu kablo / orange wire
4const byte POT_PIN = A0;           // potansiyometre orta bacağı / potentiometer wiper
5
6// Kalibrasyonda ölçtüğün üç nokta / the three points you measured
7const int US_0 = 520;              // 0 derece / 0 degrees
8const int US_90 = 1480;            // korna tam dik / horn exactly upright
9const int US_180 = 2380;           // 180 derece / 180 degrees
10
11Servo servo;
12float smoothAngle = 90;            // süzülmüş açı / filtered angle
13int lastAngle = -1;
14
15int angleToUs(int angle) {
16  angle = constrain(angle, 0, 180);
17  if (angle <= 90) return map(angle, 0, 90, US_0, US_90);   // alt yarı / lower half
18  return map(angle, 90, 180, US_90, US_180);                // üst yarı / upper half
19}
20
21void setup() {
22  servo.writeMicroseconds(angleToUs(90));   // açılışta ortada başla / start centered
23  servo.attach(SERVO_PIN, US_0, US_180);
24}
25
26void loop() {
27  int target = map(analogRead(POT_PIN), 0, 1023, 0, 180);
28  smoothAngle += (target - smoothAngle) * 0.15;   // gürültüyü süz / filter the noise
29  int angle = (int)(smoothAngle + 0.5);
30  if (abs(angle - lastAngle) >= 2) {             // 2 derecelik ölü bant / 2-degree deadband
31    servo.writeMicroseconds(angleToUs(angle));
32    lastAngle = angle;
33  }
34  delay(15);
35}US_0、US_90、US_180を自分の測定値に置き換えましょう。angleToUs()は0〜90を最初の2点の間で、90〜180を後の2点の間で対応づけるので、ホーンが垂直に立つ位置が本当に90度になります。writeMicroseconds()を使うことで、write()が整数の度に丸めてしまうのも避けられます。可変抵抗の読み取り値の数カウントのノイズは、係数0.15のシンプルなフィルターと2度の不感帯で抑えています。不感帯がないと、サーボがその場でピクピク動き続けます。震えのほかの原因はサーボが震える問題で詳しく説明しています。UnoではServoライブラリがTimer1を使うため、サーボをつないでいる間はD9とD10のピンでanalogWrite()が使えません。
ESP32でMG90S:スマートフォンのスライダーで操作
Arduino標準のServoライブラリはESP32では動かないので、ライブラリマネージャーからESP32Servoライブラリをインストールします。ESP32コアの2.x系と3.x系のどちらでも動き、setPeriodHertz(50)で周期を指定し、500〜2500 µsの外の範囲は受け付けません。ESP32の信号出力は3.3 Vですが、ほぼすべてのMG90Sが問題なく読み取れます。下のコードはESP32をWi-Fiネットワークに接続します。シリアルモニタに表示されたIPアドレスを同じネットワークのスマートフォンで開くとスライダーが表示され、指を離した瞬間にサーボがその角度まで回ります。
1#include <WiFi.h>
2#include <WebServer.h>
3#include <ESP32Servo.h>
4
5const char* ssid = "AgAdi"; // Wi-Fi adın / your Wi-Fi name
6const char* password = "Sifre123"; // Wi-Fi şifren / your Wi-Fi password
7const int SERVO_PIN = 18; // turuncu kablo / orange wire
8const int MIN_US = 500; // kalibrasyon değerlerin / your calibration values
9const int MAX_US = 2400;
10
11WebServer server(80);
12Servo servo;
13int currentAngle = 90;
14
15const char PAGE[] = R"rawliteral(<!DOCTYPE html><html><head>
16<meta name="viewport" content="width=device-width,initial-scale=1"><title>MG90S</title></head>
17<body style="font-family:sans-serif;text-align:center">
18<h2>MG90S: <span id="v">90</span>°</h2>
19<input id="s" type="range" min="0" max="180" value="90" style="width:90%">
20<script>
21const s = document.getElementById('s'), v = document.getElementById('v');
22s.oninput = () => v.textContent = s.value;
23s.onchange = () => fetch('/set?a=' + s.value);
24</script></body></html>)rawliteral";
25
26void handleRoot() {
27 server.send(200, "text/html", PAGE);
28}
29
30void handleSet() {
31 if (server.hasArg("a")) {
32 currentAngle = constrain(server.arg("a").toInt(), 0, 180); // 0–180 ile sınırla / clamp to 0–180
33 servo.write(currentAngle);
34 }
35 server.send(200, "text/plain", String(currentAngle));
36}
37
38void setup() {
39 Serial.begin(115200);
40 servo.setPeriodHertz(50); // 50 Hz servo sinyali / 50 Hz servo signal
41 servo.attach(SERVO_PIN, MIN_US, MAX_US);
42 servo.write(currentAngle);
43
44 WiFi.begin(ssid, password);
45 while (WiFi.status() != WL_CONNECTED) delay(300);
46 Serial.print(F("IP: "));
47 Serial.println(WiFi.localIP()); // bu adresi telefonda aç / open this address on your phone
48
49 server.on("/", handleRoot);
50 server.on("/set", handleSet);
51 server.begin();
52}
53
54void loop() {
55 server.handleClient();
56}ESP32はWi-Fiをオンにするとき、一瞬で最大250 mAを流します。同じUSBの線にサーボの起動電流も重なると、ボードは「Brownout detector was triggered」(ブラウンアウト検出)と表示して再起動します。サーボは別の5 V電源から給電し、GNDを共通にしましょう。詳しくはESP32のブラウンアウトエラーをご覧ください。信号にはGPIO 13、18、19、23、25、26、27がおすすめです。フラッシュにつながっているGPIO 6〜11や、入力専用の34〜39は使わないでください。
Raspberry Pi PicoでMG90S(MicroPython)
Raspberry Pi Picoでは追加のライブラリは要りません。PWMを50 Hzに設定し、duty_ns()でパルス幅をナノ秒単位で指定します。下の小さなMicroServoクラスは、サーボごとのキャリブレーション値を保持し、なめらかに動くように1度ずつ動かします。この例では、ロボットアームの手首がGP15、グリッパーがGP14にあります。Picoではこの2つのピンが同じPWMスライス(slice 7)を共有するので、周波数も共通です。どちらも50 Hzなので問題ありませんが、同じスライスの別のピンをLEDの明るさ用に1 kHzに設定すると、サーボもおかしくなります。サーボが2つなら、VBUSではなく外部の5 V電源を使い、GNDを共通にしましょう。
1from machine import Pin, PWM
2import time
3
4class MicroServo:
5    def __init__(self, pin, min_us=500, max_us=2400):
6        self.pwm = PWM(Pin(pin))
7        self.pwm.freq(50)                  # 50 Hz = 20 ms periyot / 20 ms period
8        self.min_us = min_us               # bu servonun kalibrasyonu / this servo's calibration
9        self.max_us = max_us
10        self.angle = None
11
12    def write(self, angle):
13        angle = max(0, min(180, angle))   # 0–180 ile sınırla / clamp to 0–180
14        us = self.min_us + (self.max_us - self.min_us) * angle / 180
15        self.pwm.duty_ns(int(us * 1000))  # µs -> ns
16        self.angle = angle
17
18    def move_to(self, target, ms_per_degree=10):
19        if self.angle is None:            # ilk komut: doğrudan git / first command: go directly
20            self.write(target)
21            return
22        step = 1 if target > self.angle else -1
23        for a in range(int(self.angle), int(target) + step, step):
24            self.write(a)                 # derece derece ilerle / move degree by degree
25            time.sleep_ms(ms_per_degree)
26
27    def off(self):
28        self.pwm.duty_ns(0)               # sinyali kes, servo serbest / stop the signal, servo goes limp
29
30wrist = MicroServo(15, 520, 2380)        # bilek GP15 / wrist on GP15
31gripper = MicroServo(14, 600, 2300)      # kıskaç GP14, aynı PWM dilimi / gripper on GP14, same PWM slice
32
33wrist.write(90)
34gripper.write(20)
35time.sleep(1)
36
37while True:
38    gripper.move_to(70)                  # kıskacı kapat / close the gripper
39    wrist.move_to(150)
40    time.sleep(0.5)
41    wrist.move_to(30)
42    gripper.move_to(20)                  # kıskacı aç / open the gripper
43    time.sleep(1)
ロボットアームのMG90S:どの関節に向いている?
アクリルや3Dプリントで作る4軸の小型ロボットアームは、たいてい4つのマイクロサーボで作られます。こうしたアームでは、MG90SのほうがSG90よりずっと長持ちします。アームが何かにぶつかったり、グリッパーを手で無理に動かしたりすると、最初に壊れるのはプラスチックギアだからです。大きめのアームでは、MG90Sは先端の関節にだけ使われます。計算は簡単で、関節より先にある各部品の重さに、関節の軸からの距離を掛けて足し合わせます。6 cmの位置にある40 gのグリッパーと8 cmの位置にある50 gの物体なら、手首のサーボには0.04 × 6 + 0.05 × 8 = 0.64 kg·cmがかかります。これは5 VでのMG90Sの安全な限界、約1 kg·cmを下回っています。
| 関節 | 代表的な負荷 | MG90Sは向いている? |
|---|---|---|
| ベース(回転) | アームの重さをベアリングで受けていれば低い | 小型のアームなら可、大型ならMG996R |
| 肩 | 最も高い。2〜5 kg·cm | とても軽いアームのみ。たいていMG996R |
| ひじ | 中くらい。1〜3 kg·cm | 短いアームなら可 |
| 手首 | 低い。0.3〜1 kg·cm | 可。最適 |
| グリッパー | 低いが、つかみ続けるリスクがある | 可。閉じる角度を物体に合わせて制限する |
グリッパーでいちばん多い間違いは、物体をつかんだ角度よりさらに先までサーボを動かそうとすることです。目標に届かないので、サーボはずっとロック電流を流して熱くなり、数分でモーターや制御基板が傷むことがあります。閉じる角度は、つめが物体にちょうど触れる位置にするか、つかんだあとで角度を数度戻しましょう。トルクの計算全体と6軸アームの作り方はArduinoロボットアームのガイドで紹介しています。1枚のボードで6個を超えるサーボを動かしたいなら、PCA9685サーボドライバーを使うと楽になります。
MG90Sのプロジェクトのアイデア
- パンチルトのカメラ台:2つのMG90SでESP32-CAMモジュールを水平・垂直に動かします。金属ギアなら揺れにも耐えます。
- Arduinoレーダー:MG90SでHC-SR04センサーを0〜180度に振り、レーダー画面を描きます。作り方はArduinoレーダーのプロジェクトにあります。
- スマートゴミ箱:手を近づけると軽いふたが開くスマートゴミ箱です。
- 自動ペットフィーダー:決まった時間に小さなふたを開け閉めするペットフィーダーです。
- 障害物をよけるロボット:距離センサーを左右に振る首のサーボです。障害物をよけるロボットのガイドをご覧ください。
- ミニ太陽追尾装置:2つのLDRで光の方向を探し、MG90Sで小さなパネルを回します。詳しくは太陽追尾装置で紹介しています。
- 連続回転が必要な用途:車輪やコンベアには、MG90Sではなく360度サーボを使いましょう。
よくある間違いと対処法
| 症状 | 考えられる原因 | 対処 |
|---|---|---|
| サーボが片側の端で数度足りない | 初期設定の544〜2400 µsの範囲 | attach(9, 500, 2400)と書き、キャリブレーションする |
| 端でジーッと鳴って熱くなる | パルスが機械的な限界を超えている | 見つけたMINとMAXの値まで狭める |
| サーボが動くとArduinoがリセットする | サーボがUSBから5Vピン経由で給電されている | 外部5 V電源、GNDの共通化、470 µFのコンデンサー |
| 止まっているときに震える | 電源が弱い、細く長い線、または可変抵抗のノイズ | 太い線、コンデンサー、フィルター、不感帯 |
| まったく反応しない、またはでたらめに動く | 外部電源のGNDがArduinoとつながっていない | 電源のマイナスをArduinoのGNDにつなぐ |
| 負荷をかけるとカチカチ鳴り、軸が滑る | ギアの歯が欠けたか、ホーンのねじが緩んでいる | ギアセットを交換し、中央のねじを締める |
| トルクが予想よりずっと低く、サーボの重さが9 g | プラスチックギアの模造品 | 重さを量る。本物のMG90Sは約13〜14 g |
| 電源を入れるとサーボが急に跳ねる | attach()が最初のパルスとして1500 µsを送る | attach()の前にwriteMicroseconds()で開始時のパルスを指定する |
MG90Sは、SG90の大きさのまま、もっと丈夫で少し力の強いサーボが欲しいあらゆるプロジェクトに向いています。ルールを覚えておきましょう。軽い負荷以外は外部の5 V電源、GNDの共通化、サーボの近くにコンデンサー、500〜2400 µsから始めてキャリブレーションで狭めるパルス範囲、そしてグリッパーでは閉じる角度の制限です。BlueGraysアプリには、可変抵抗やジョイスティックでのサーボ制御、ESP32のサーボ付きRFIDドアロック、32個のサーボを使った振り付けのプロジェクトがあり、それぞれ順を追った配線図とすぐ使えるコードが付いています。
よくある質問
MG90SとSG90の違いは何ですか?
大きさと配線は同じですが、MG90Sは金属ギアで6 Vで2.2 kg·cmのトルクを出し、SG90のプラスチックギアは約1.8 kg·cmで衝撃で欠けやすくなっています。MG90Sの重さは約13.4 gでSG90の9 gより重く、ロック時の電流も少し多めです。コードに違いはなく、どちらも同じServoライブラリで動きます。
MG90Sサーボはどのくらいの重さを持ち上げられますか?
MG90Sの停止トルクは4.8 Vで1.8 kg·cm、6 Vで2.2 kg·cmなので、軸から1 cmの位置で約2 kgをかろうじて支えられます。連続して使うならトルクの半分で考えましょう。5 cmのアームの先で約200 g、10 cmのアームの先で約100 gです。
MG90SにArduinoの5Vピンから給電できますか?
無負荷のテストなら、MG90S 1個はArduinoの5Vピンで動きます。しかし、サーボに力がかかると1 A近い電流がUSBの500 mAの上限を超え、Arduinoがリセットします。負荷があるプロジェクトや複数のサーボを使うなら、外部の5 V電源を使い、GNDを共通にしましょう。
MG90Sは180度ですか、360度ですか?
標準のMG90Sは約180度回ります。全範囲を動かすにはたいてい500〜2400 µsのパルスが必要で、限界は個体ごとに違います。360度の連続回転タイプも売られていますが、そちらでは角度ではなく速度と向きを制御します。
MG90Sサーボが震えたりジーッと鳴ったりするのはなぜですか?
いちばん多い原因は電源の弱さで、USBから給電したサーボは動き出すときに電圧を下げてしまいます。端でジーッと鳴るなら、パルス範囲が機械的な限界を超えているので、キャリブレーションして狭めましょう。可変抵抗で操作しているときに震えるなら、読み取り値にフィルターをかけ、1〜2度の不感帯を加えましょう。
MG90SはESP32と3.3 Vの信号で動きますか?
動きます。MG90Sの制御基板は3.3 Vの信号を問題なく読み取ります。ESP32ではESP32Servoライブラリ、PicoではMicroPythonのPWMクラスがあれば十分です。ただし、サーボの電源は5 Vにして、3.3 Vのピンからは給電しないでください。
この記事を読んだ後に作れるプロジェクト
全プロジェクトを見る
サーボモーターの使い方
小型サーボモーターのアームが、一方の端、中央、もう一方の端の3つの位置へ順番に回り、それぞれの位置で2秒間止まります。Arduinoが保持する角度をモーターに指示すると、モーターはその位置まで動いて止まります。ロボットアームや自動開閉するふたが動く仕組みを学べます。

ポテンショメーターでサーボモーターを操作
ポテンショメーターのつまみを回すと、サーボモーターのアームもそれに合わせて回ります。つまみの一方の端が0度、もう一方の端が半回転に対応します。Arduinoがつまみの位置を常に読み取り、サーボモーターが動きにすぐ反応します。ロボットアームや回転式カメラ台などのプロジェクトへの第一歩です。

ジョイスティックでサーボモーターを制御
防犯カメラの向きを変えるように、ジョイスティックで2つのモーターを操作します。スティックを左右に倒すと下側のサーボモーターがゆっくり回り、上下に倒すと上側のサーボモーターが上下に傾きます。手を離すと、どちらもその位置で止まります。カメラやレーザーの台座など、2方向に動く装置の基礎を作ります。

ESP32サーボモーター(ポテンショメーター制御)
このプロジェクトでは、ポテンショメーターでSG90サーボモーターを制御します。ポテンショメーターから読み取ったアナログ値を0~180度の範囲に変換し、サーボの角度を調整します。ESP32Servoライブラリは、ESP32の出力に対応した適切なGPIOでサーボ信号を生成します。このプロジェクトではGPIO 18を使います。ロボットアームやカメラ用ジンバル、自動ドアの機構に使われる基本的な制御方法です。

ESP32のRFIDドアロック(RC522 + サーボモーター + OLED + ブザー + LED)
ESP32、RC522 RFIDモジュール、SG90サーボモーター、SSD1306 OLEDディスプレイ、アクティブブザー、LED2個を使ってスマートドアロックを作ります。カードを読み取ると、UIDをコード内に登録した許可済みカードの一覧と照合します。許可されたカードなら、サーボモーターを回して解錠し、緑色のLEDが点灯して短い音が2回鳴ります。5秒後に自動で施錠します。許可されていないカードでは赤色のLEDが点灯し、短い間隔で3回音を鳴らして警告し、読み取ったUIDをOLEDに表示します。実際のIoTセキュリティの仕組みを実践的に学べます。

サーボの円形ダンス — 32個のサーボで動く模様
Arduino Megaで、円形に並べた32個のサーボモーターを動かすビジュアルアニメーションのプロジェクトです。サーボは1つの配列で管理し、Megaの22–53番ピンに接続します。ランダムな角度でばらばらに振動する動き、全体が同時に動く同期スイープ、円周を滑らかに巡る波、左右に揺れる方位磁針の針という4種類の動きを見せます。回転する波の効果は、各サーボと動作中のサーボとの関係によって生まれます。

障害物回避ロボット
自分で進む道を見つける、賢い車を作ってみませんか?障害物回避ロボットは、前面の超音波センサーで周囲を常に調べます。障害物を見つけると停止し、サーボモーターで左右を確認して、最も障害物の少ない方向を選んで進みます。自動運転の基礎を学ぶのにぴったりの入門プロジェクトです。