
PI-42MittelPremium
Raspberry Pi Pico Roboterarm mit Bewegungsaufnahme (3 Servos + Joystick)
Zeig dem Roboterarm eine Bewegung einmal, und er wiederholt sie von selbst! Der Raspberry Pi Pico steuert Basis, Schulter und Greifer mit drei SG90-Servos; ein Joystick lenkt den Arm, ein Druck öffnet oder schließt den Greifer. Mit RECORD wird die Bewegung alle 100 ms gespeichert, mit PLAY fährt der Arm denselben Weg einmal oder in Schleife ab, mit x1, x2 oder x0.5. Das "Teach-in" der Industrieroboter auf deinem Schreibtisch.
0.0(0)
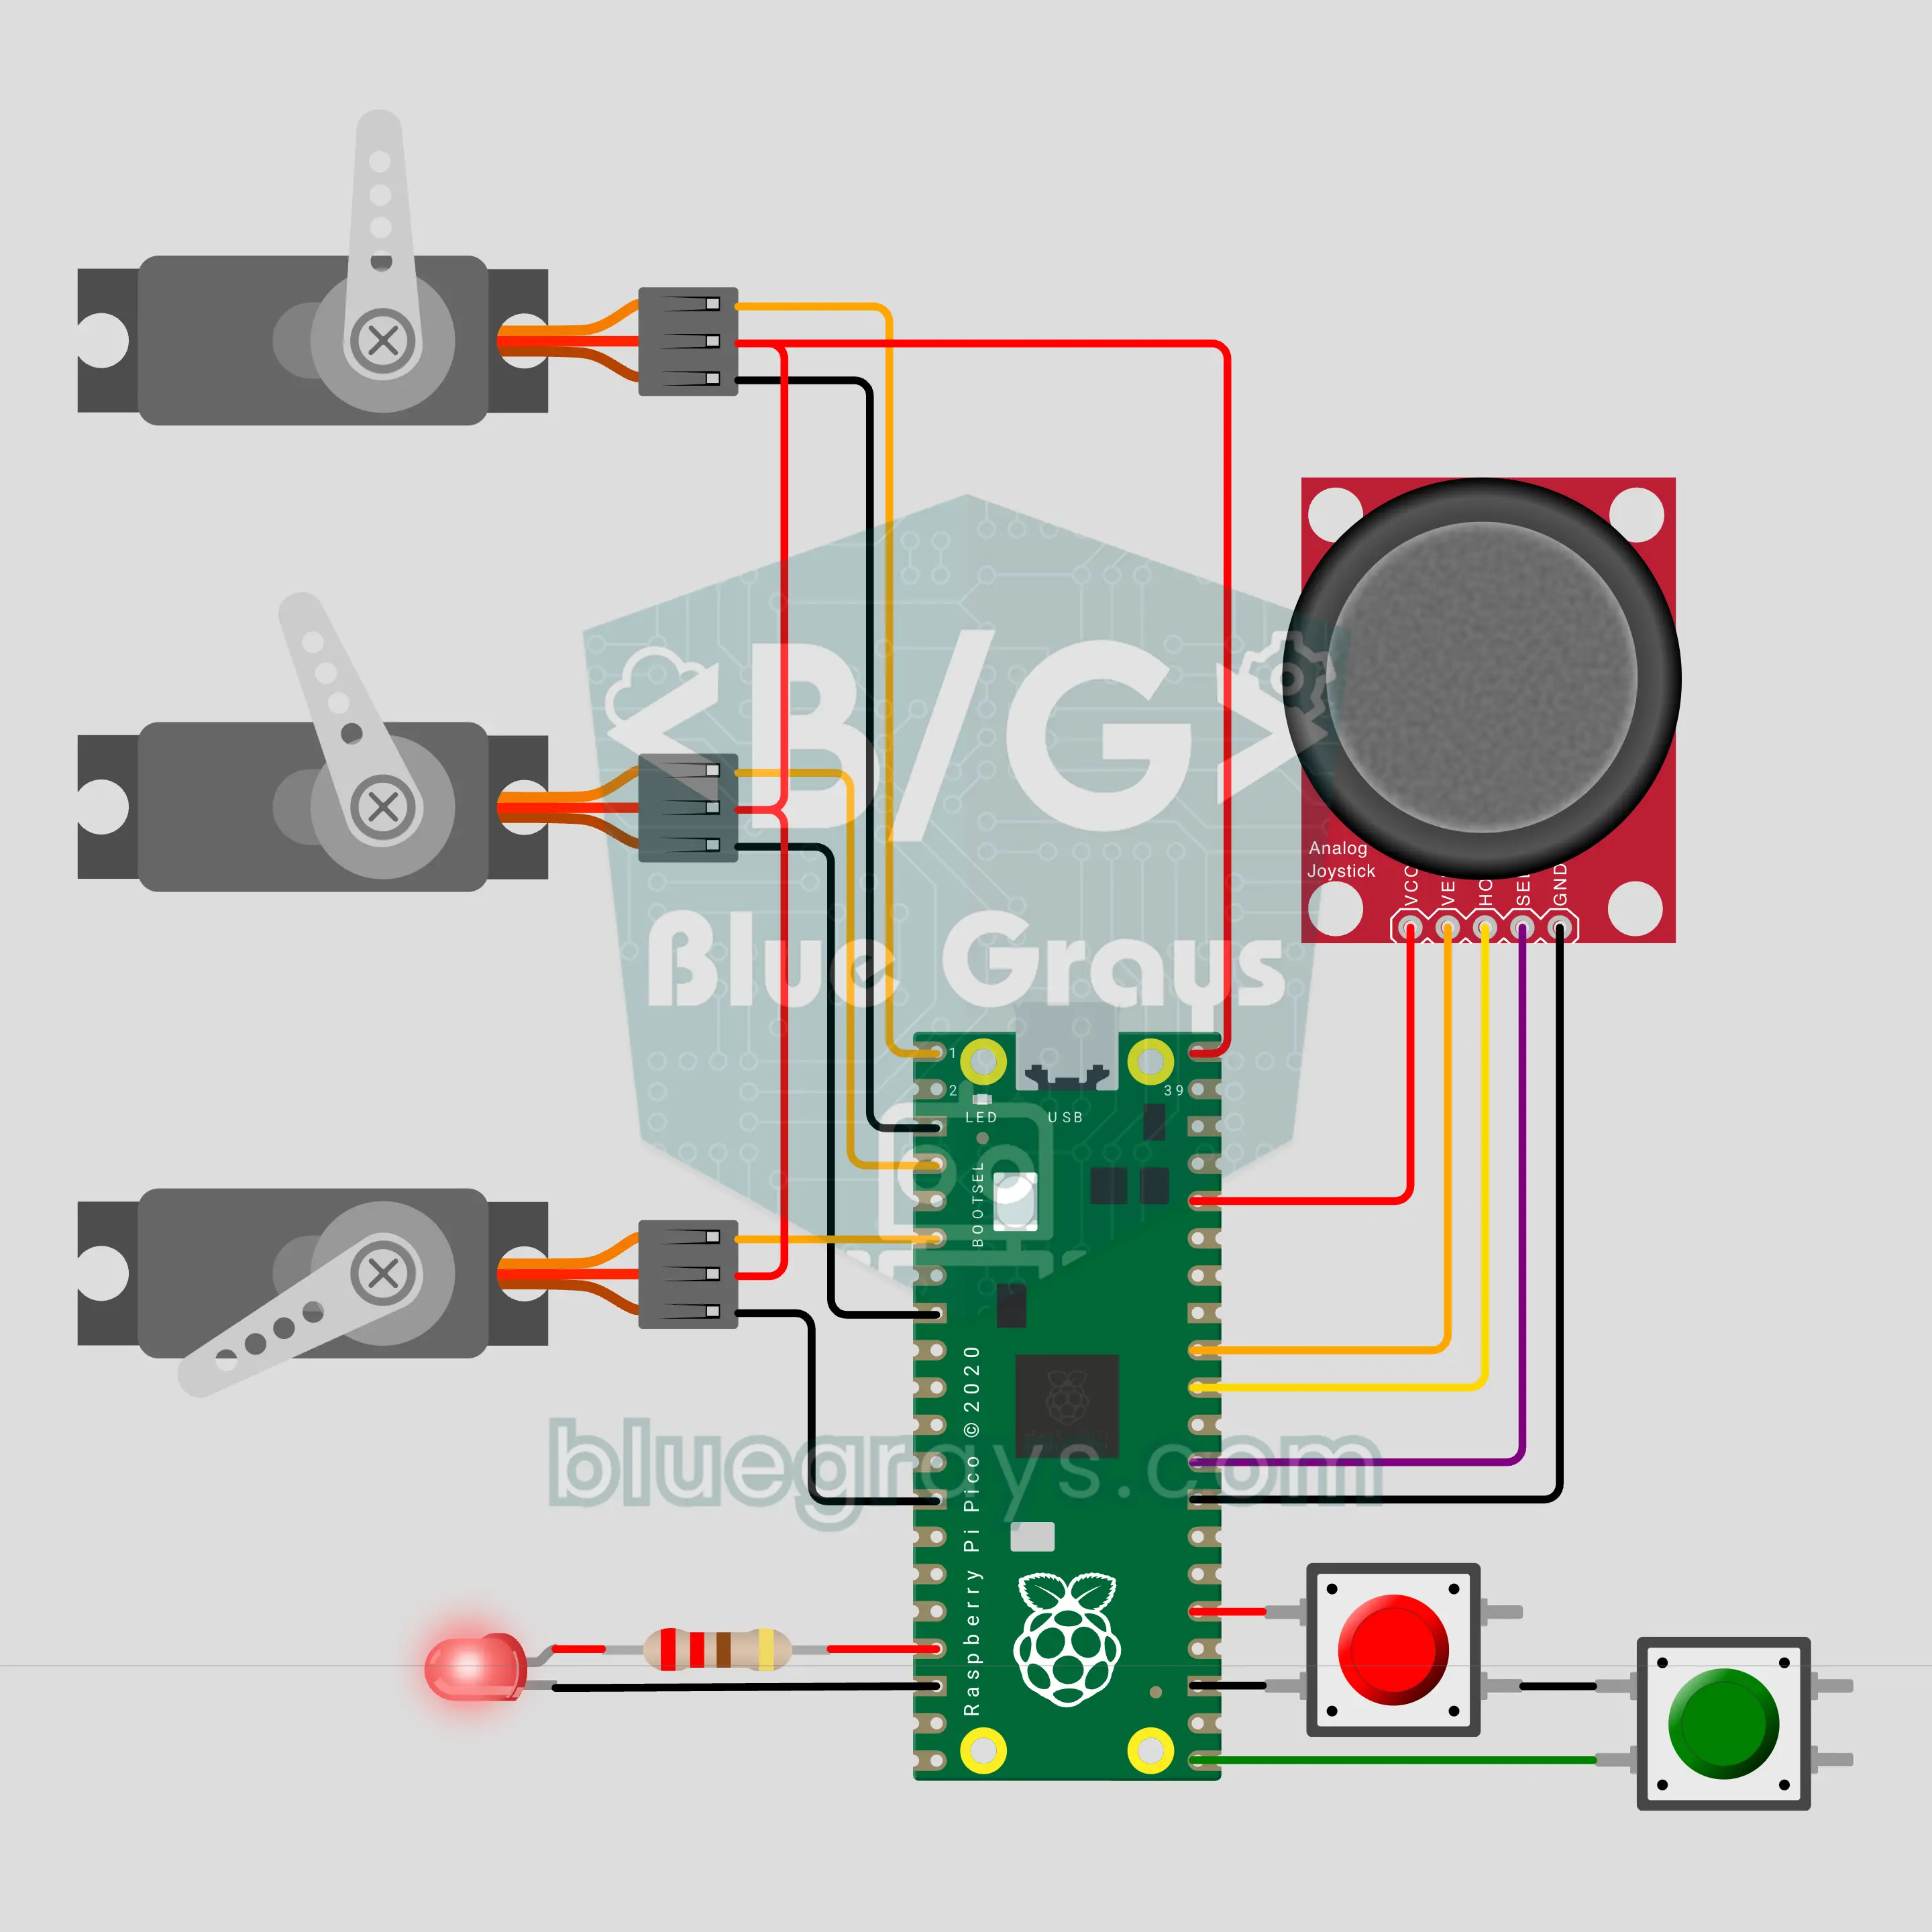
Ein Arm, der arbeitet wie die Roboter in einer Fabrik: Du zeigst ihm eine Bewegung einmal mit dem Joystick, und er wiederholt sie immer wieder von selbst. Drei Servomotoren drehen den Arm nach links und rechts, heben und senken ihn und öffnen und schließen den Greifer, während ein rotes Licht blinkt und deine Bewegungen aufzeichnet. Die Aufnahme übersteht einen Stromausfall, und die Wiedergabe kannst du auf doppeltes Tempo stellen.
Quellcode
Premium-Inhalt
Quellcode, Blockversion und FAQ dieses Projekts sind für Premium-Mitglieder freigeschaltet.
- Aller Projektcode
- Blockversion
- Häufig gestellte Fragen