
Projets utilisant ce composant
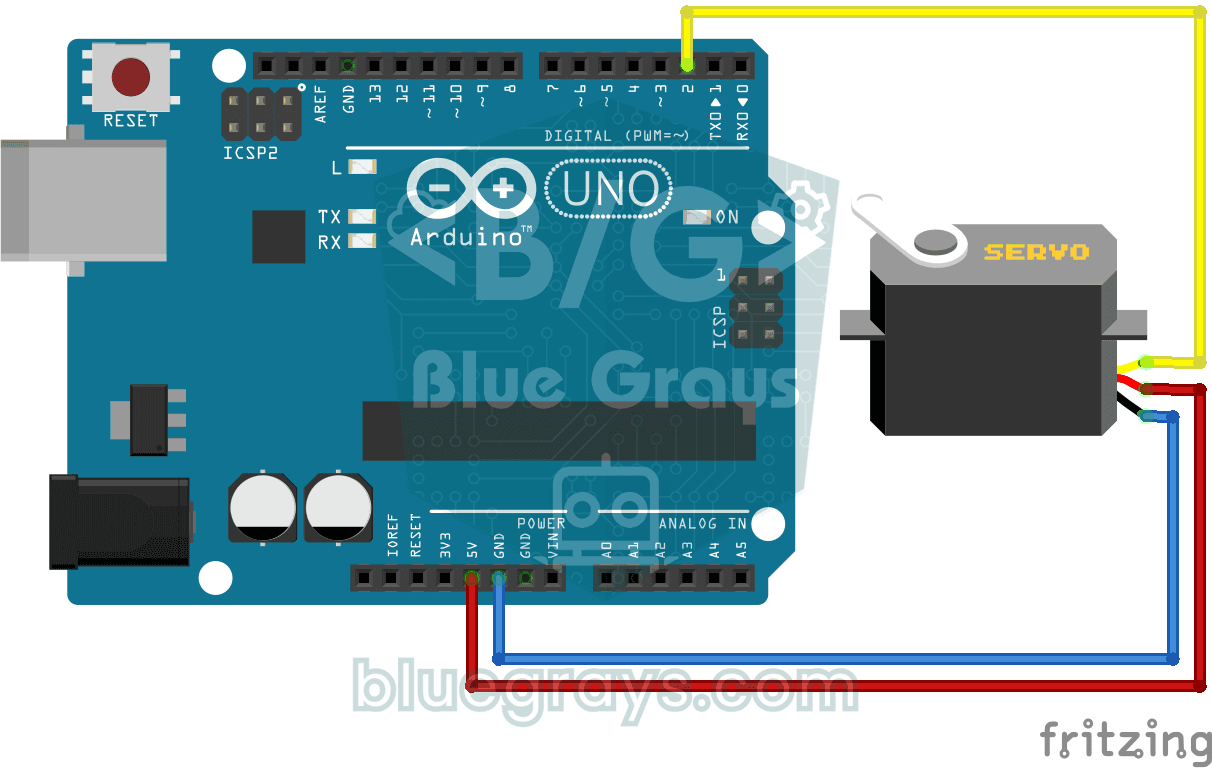
Utilisation du servomoteur
Projet d'utilisation de base qui positionne le servomoteur à des angles de 0°, 90° et 180° dans l'ordre. Enseigne la bibliothèque des servos et la logique de contrôle des angles.
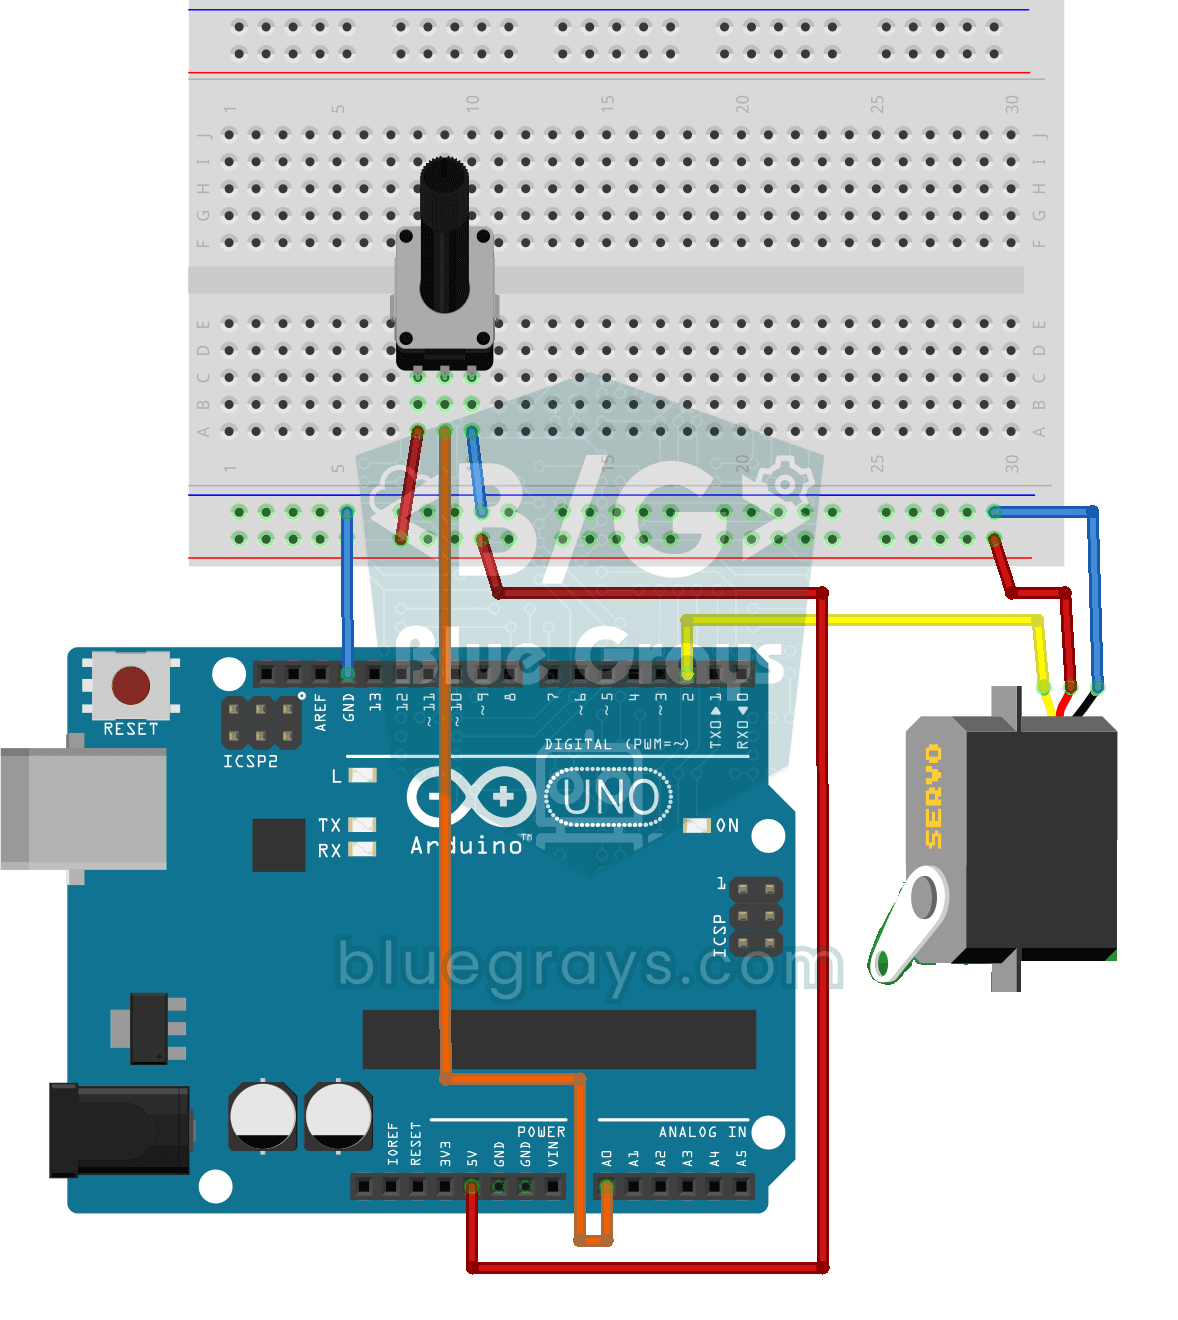
Utilisation d'un servomoteur avec un potentiomètre
Projet qui contrôle le moteur servo en temps réel en convertissant la valeur du potentiomètre dans la plage 0-180°. apprend la fonction map() et l'intégration analogique-servo.

Servocommande avec joystick
Projet d'inclinaison panoramique qui contrôle indépendamment deux servomoteurs sur les axes X et Y à l'aide d'un module joystick. Enseigne la logique de l'intégration joystick-servo et le suivi de pos
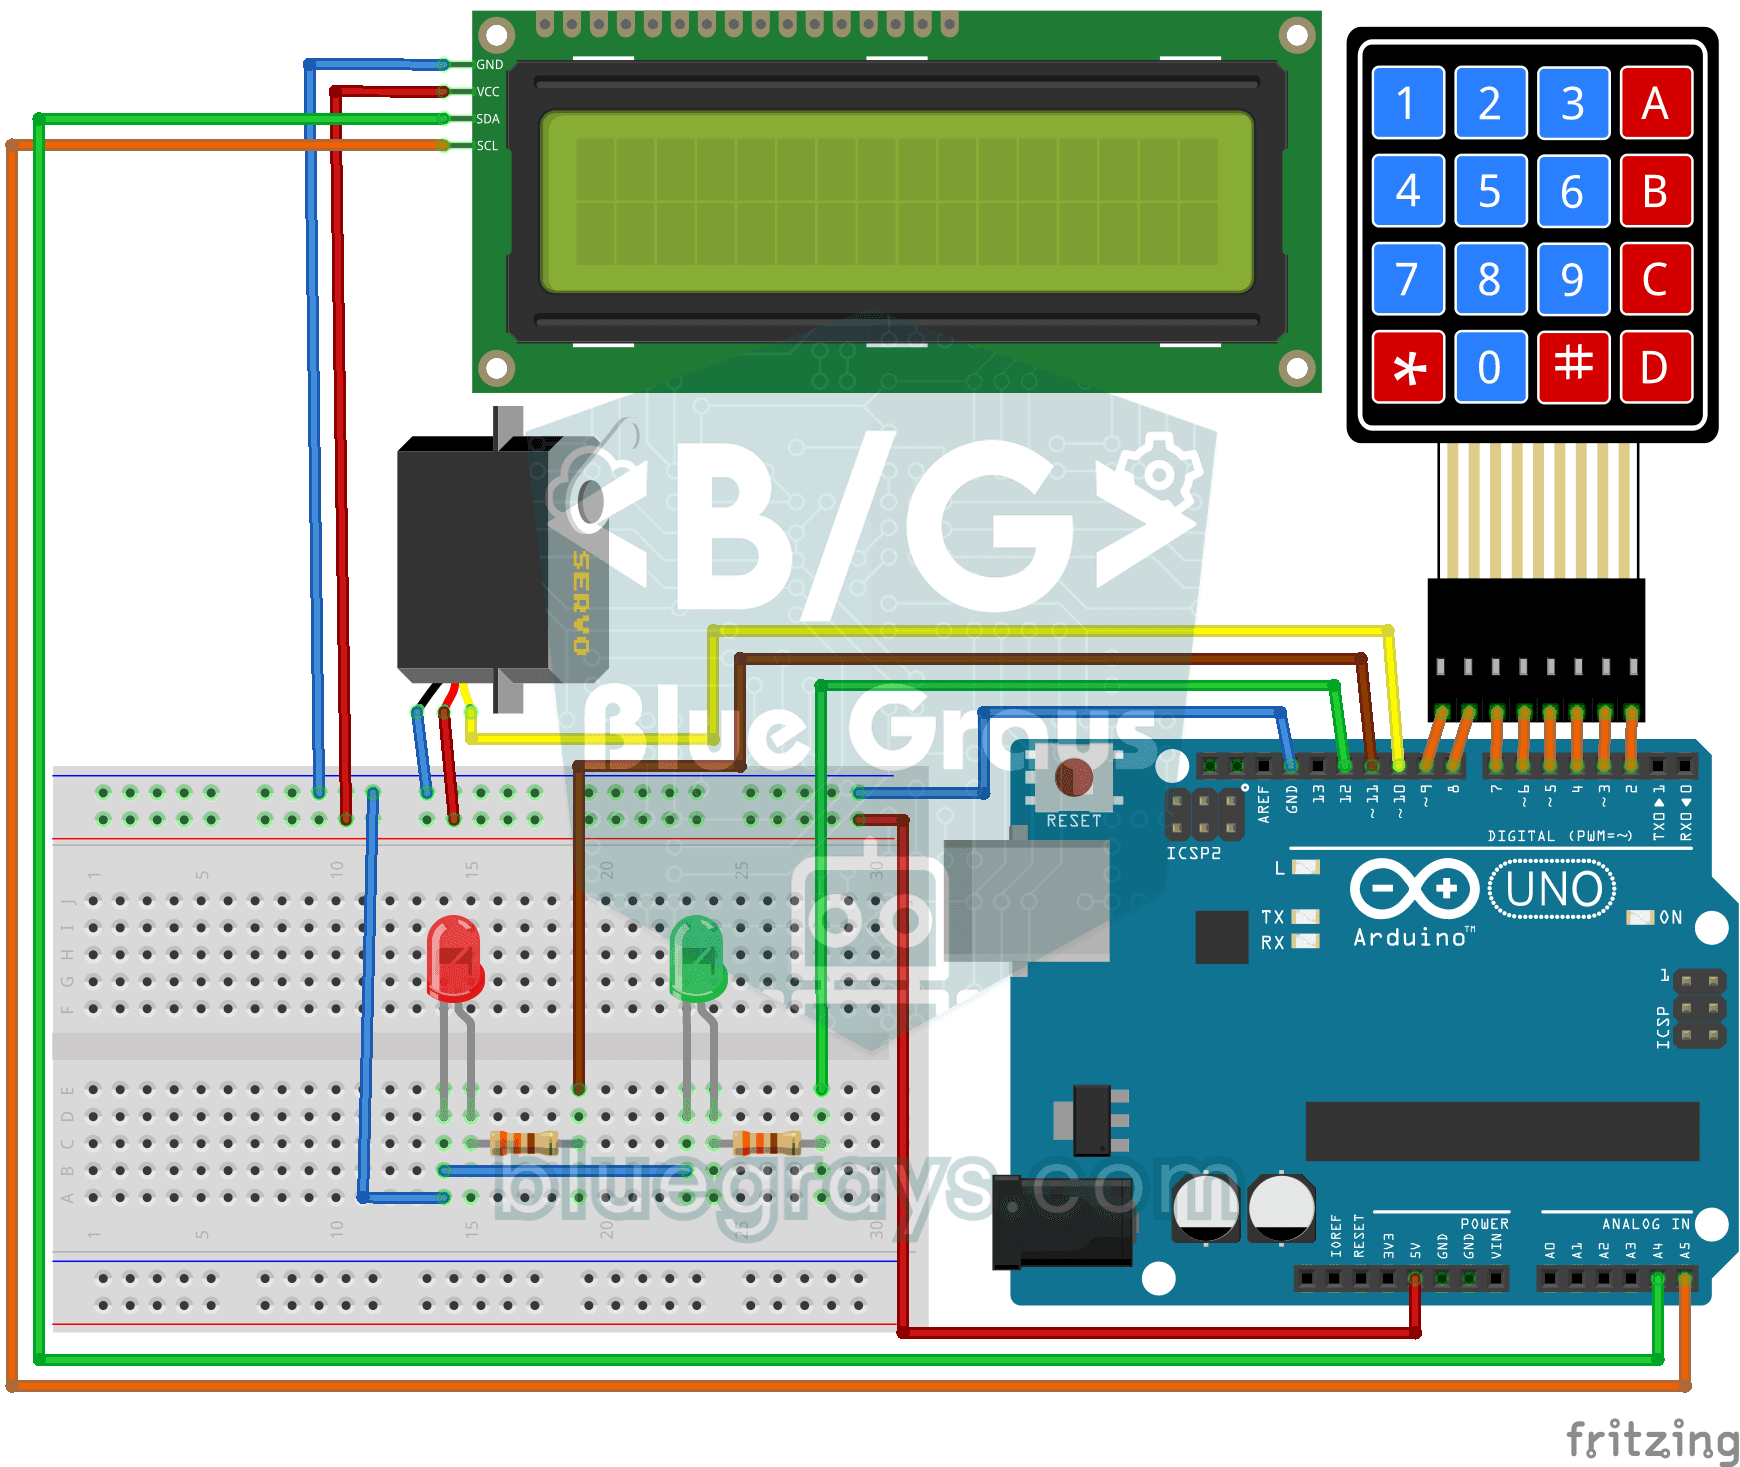
Clavier 4x4 Affichage LCD Application du mot de passe
Projet de sécurité qui ouvre la porte à l'aide d'un servo si la saisie du mot de passe est correcte à l'aide d'un clavier 4x4 et qui allume une LED rouge si la saisie est incorrecte. Enseigne la compa

Robot évitant les obstacles
Que diriez-vous de construire un véhicule intelligent qui trouve son propre chemin ? Le Robot Évitant les Obstacles scrute en permanence son environnement grâce au capteur ultrasonique situé devant lu

Coffre-fort électronique intelligent
Smart Electronic Safe est un système de sécurité protégé par mot de passe basé sur Arduino. Il active et désactive le mécanisme de verrouillage contrôlé par un servomoteur grâce au mot de passe à 4 ch

SG90 Servo Angle Control with Pot
Contrôle d'un servomoteur (SG90) à l'aide d'un potentiomètre L'objectif principal de ce projet est de contrôler précisément la position angulaire d'un servomoteur en temps réel en utilisant une unité d'entrée analogique, le potentiomètre. Le projet est un exemple d'ingénierie de base pour comprendre la logique de la conversion analogique-numérique (ADC) et la cartographie des signaux. Logique de fonctionnement : Lecture des données analogiques : Lorsque l'utilisateur tourne le potentiomètre, un

Servo Circle Choreography - Motifs animés avec 32 servos
Un projet d'animation visuelle utilisant 32 servomoteurs disposés en cercle sur un Arduino Mega. Les servos sont gérés en un seul réseau et connectés aux broches 22-53 du Mega pour afficher quatre séquences de mouvement différentes : une vibration chaotique où tous les servos se déplacent à des angles aléatoires, un balayage synchrone où ils se déplacent tous en même temps, une vague tournant doucement autour d'un cercle, et enfin une aiguille de boussole se balançant à gauche et à droite. L'eff

Servomoteur ESP32 (commande par potentiomètre)
Dans ce projet, nous contrôlons un servomoteur SG90 à l'aide d'un potentiomètre. Nous réglons l'angle du servomoteur en mappant la valeur analogique lue par le potentiomètre sur une plage de 0 à 180 degrés. Grâce à la bibliothèque ESP32Servo, n'importe quel GPIO de l'ESP32 peut générer un signal PWM. Il s'agit d'une méthode de contrôle fondamentale pour les bras robotiques, les cardans de caméra et les mécanismes de portes automatiques.

Serrure de porte RFID ESP32 (RC522 + servomoteur + écran OLED + buzzer + LED)
Nous réalisons une serrure intelligente à l'aide d'un ESP32, d'un module RFID RC522, d'un servomoteur SG90, d'un écran OLED SSD1306, d'un buzzer actif et de 2 LED. Lorsqu’une carte est lue, son code UID est comparé à la liste des cartes autorisées définie dans le code — si elle est autorisée, le servomoteur tourne pour déverrouiller la serrure (LED verte + 2 bips courts), puis celle-ci se verrouille automatiquement au bout de 5 secondes. En cas de carte non autorisée, la LED rouge s'allume, un a