
ArduinoでPID制御:Kp、Ki、Kdの調整方法とコード例
PID制御とは何か、どのように動作するのかを解説します。P・I・Dの各項、ArduinoのPIDライブラリ、Kp/Ki/Kdの調整、温度制御とライントレースロボットのコードも紹介します。

PID制御は、測定値と目標値の差(誤差)を絶えず計算し、それに合わせて出力を調整することで、システムを目的の値に保つフィードバック制御の方法です。Arduinoのプロジェクトでは、ヒーターをぴったり45 °Cに保ったり、モーターを一定の速度で回したり、ライントレースロボットをラインのちょうど真ん中に沿って走らせたりするのに使われます。名前は3つの要素に由来します。比例(P)項は現在の誤差を、積分(I)項は過去にたまった誤差を、微分(D)項は誤差がどれだけ速く変化しているかを見ます。この3つの重み付きの合計が、モーターやヒーターに送るPWMの値を決めます。
数式は最初は難しそうに見えますが、PIDの考え方は、車を運転するときに無意識にしていることとよく似ています。この記事では、まず単純なオンオフ制御がなぜ振動するのかを確認し、次に3つの項を直感的な例で理解します。そのあと、ArduinoのPIDライブラリとNTC、MOSFETを使って温度制御を作り、Kp、Ki、Kdをステップごとに調整する方法を学び、ライブラリを使わずに書いたPIDでライントレースロボットを走らせます。最後に、同じアルゴリズムをESP32と、MicroPythonを使ったRaspberry Pi Picoで動かします。
オンオフ制御ではなぜ足りないのか?
もっとも単純な制御方法はオンオフ制御です。温度が目標より低ければヒーターをフルパワーでオンにし、高ければオフにします。家庭の給湯器(ボイラー)のサーモスタットや水槽用ヒーターは、おおむねこの方式で動いています。問題は、ヒーターをオフにしても、ヒーターにたまった熱が周囲に流れ続けるため、温度が目標を数度超えてしまう(オーバーシュートする)ことです。冷え始めるとヒーターが再びオンになりますが、温まるまでの間に温度は目標より下がります。結果として、目標の周りで上がったり下がったりを繰り返すのこぎり波になります。これをならすために2つのしきい値の間にすき間(ヒステリシス)を設けると、リレーがカチカチ鳴る回数は減りますが、揺れの振幅は大きくなります。±0.5 °C以内に保つ必要がある3Dプリンターのベッドや孵卵器、一定の速度で回らなければならないモーターでは、これでは足りません。一方、PIDはフルパワーとゼロの間で段階的な出力を作り、システムが目標に近づくにつれて前もってパワーを下げます。
| 方式 | 判断のしかた | 長所 | 短所 | 主な用途 |
|---|---|---|---|---|
| オンオフ制御 | 目標より低ければフルパワー、高ければオフ | とても簡単で、リレーだけでも実現できる | 常に振動とオーバーシュートが起き、リレーが摩耗する | 給湯器のサーモスタット、水槽用ヒーター |
| P | 誤差に比例した出力 | なめらかな応答で、調整が簡単 | 定常偏差が残る | 簡単な位置制御や水位制御 |
| PI | 比例+たまった誤差 | 定常偏差をなくす | オーバーシュートが大きくなり、積分ワインドアップが起きる | 温度、流量、モーターの速度の制御 |
| PID | 比例+たまった誤差+変化の速さ | 速く、オーバーシュートが少なく、精密 | 調整が難しく、ノイズに弱い | 3Dプリンター、ドローン、倒立振子ロボット、ライントレースロボット |
PID制御とは?どのように動作するのか
PIDはループのたびに、まず誤差を計算します。誤差 = 目標値(setpoint) − 測定値(input)です。次にこの誤差を3つの方法で評価して合計します。出力 = Kp·e + Ki·∫e·dt + Kd·de/dt。ここでKp、Ki、Kdは自分で設定する係数で、それぞれの項が出力にどれだけ寄与するかを決めます。マイコンでは、積分はサンプリングのたびに誤差とサンプリング時間の積を合計に加えることで、微分は直前の2回の測定値の差をサンプリング時間で割ることで計算します。そのため、PIDを正しく動かすには、たとえば10 msごとや500 msごとのように一定の間隔で測定することが大切です。車で車線に沿って走るところを想像してください。車線から離れているほどハンドルを大きく切り(P)、横風にずっと押されているなら、ハンドルを少し切ったまま保つことを覚え(I)、車線に速く近づいているときは早めにハンドルを戻します(D)。
| 項 | 何を見るか | 直感的なたとえ | 大きすぎると |
|---|---|---|---|
| P(比例) | 現在の誤差 | 車線から離れているほどハンドルを大きく切る | 速い振動、細かい揺れ |
| I(積分) | 時間とともにたまった誤差 | 横風があると、ハンドルを少し切ったまま保つことを覚える | ゆっくりした大きな振動、大きなオーバーシュート |
| D(微分) | 誤差の変化の速さ | 車線に速く近づいているときは早めにハンドルを戻す | ノイズへの過剰反応、出力の細かい揺れ |
比例(P)項:誤差に比例した応答
比例項は、誤差の大きさに正比例して出力を調整します。Kp = 20なら、3 °Cの誤差で60、1 °Cの誤差で20のPWM値になり、目標に近づくにつれてパワーは自然に下がります。Kpを大きくするとシステムの応答は速くなりますが、ある点を超えると目標を通り過ぎて戻る、つまり振動し始めます。Pだけの制御には大きな弱点があります。それが定常偏差(steady-state error)です。たとえば、ヒーターを45 °Cに保つには、周囲に逃げる熱を補うために常に80のパワーが必要だとします。P項しかないと、この80は誤差があるときにしか出せません。80 / 20 = 4 °Cです。つまりシステムは41 °C前後で落ち着いてしまい、目標には届きません。Kpを上げるとこの差は小さくなりますが、振動も大きくなります。
積分(I)項:定常偏差をなくす
積分項は誤差を時間とともに足し合わせます。小さな誤差でも長く続けば合計が大きくなり、誤差がゼロになるまで出力が少しずつ上がります。上の例では、必要な80のパワーを積分項がまかなうようになり、P項はゼロまで下がって、温度はぴったり45 °Cに落ち着きます。Kiが大きいほど定常偏差は早く解消しますが、大きすぎるとシステムはゆっくりした大きな振動を起こします。積分のよく知られた落とし穴が積分ワインドアップ(windup)と呼ばれる状態です。ヒーターがすでにフルパワーなのに目標に届かないと、積分は無駄に大きくなり続け、目標に達したときにこのたまった値のせいで、温度が長い間目標を上回ったままになります。対策は、積分を出力の上限・下限で制限することです。ArduinoのPIDライブラリはSetOutputLimitsでこれを自動的に行います。
微分(D)項:目標に近づくとブレーキをかける
微分項は誤差がどれだけ速く変化しているかを見て、一種の予測をします。温度が目標に速く近づいていれば誤差は速く小さくなります。D項はこの変化と逆向きに働いてパワーを早めに下げ、オーバーシュートを減らします。ロボットでも同じで、ラインに向かって速く曲がっているロボットは、ラインを越える前に曲がり方をゆるめます。D項の弱点はノイズに弱いことです。アナログセンサーの読み取り値が測定のたびに数ずつ跳ねると、微分はその小さな跳ねを大きな変化と見なし、出力が細かく揺れます。そのため、センサーの読み取り値を平均したりフィルタをかけたりする必要があります。詳しくは「センサーデータのフィルタリング」の記事を参照してください。また、よいPIDの実装では、微分を誤差ではなく測定値から取ります。こうすると、目標値を急に変えても出力が急に跳ね上がりません(微分キック、derivative kick)。
例1:ArduinoのPIDライブラリで温度制御
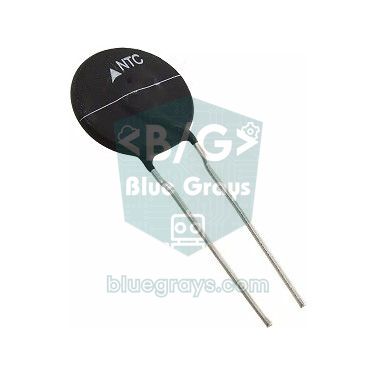
最初の例では、小さなヒーター(12 Vのヒーターパッドや大電力用の抵抗)を45 °Cに保ちます。温度は10 kΩのNTCサーミスタと10 kΩの固定抵抗で作った分圧回路で測り、ヒーターはロジックレベルのNチャネルMOSFET(例:IRLZ44N)を通してPWMで駆動します。Arduino IDEでライブラリマネージャを開き、PIDで検索して、Brett Beauregard氏のPIDライブラリ(PID_v1)をインストールしてください。このライブラリは、サンプリング時間の管理、出力の制限、積分ワインドアップの防止、測定値からの微分といった細かい処理を代わりに引き受けてくれます。MOSFETの接続の詳細は「ArduinoでMOSFETを使う方法」の記事を見てください。
| 接続 | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| 分圧回路の電源(10 kΩ固定抵抗の上側の端) | 5V | 3V3 | 3V3 |
| NTCと固定抵抗の接続点 | A0 | GPIO 34 | GP26 (ADC0) |
| NTCの下側の端 | GND | GND | GND |
| MOSFETのゲート(220 Ωを通して接続、10 kΩでGNDへ) | D9 | GPIO 25 | GP15 |
| MOSFETのソース | GND | GND | GND |
| ヒーター | +12 VとMOSFETのドレインの間 | +12 VとMOSFETのドレインの間 | +12 VとMOSFETのドレインの間 |
1#include <PID_v1.h>
2
3const int NTC_PIN = A0;        // NTC bölücü orta noktası / NTC divider midpoint
4const int HEATER_PIN = 9;      // MOSFET gate (PWM) / MOSFET gate (PWM)
5
6const float R_FIXED = 10000.0; // sabit direnç / fixed resistor
7const float R0 = 10000.0;      // NTC'nin 25 °C direnci / NTC resistance at 25 °C
8const float T0 = 298.15;       // 25 °C kelvin cinsinden / 25 °C in kelvin
9const float BETA = 3950.0;     // NTC Beta katsayısı / NTC beta coefficient
10
11double setpoint = 45.0;        // hedef sıcaklık / target temperature
12double input = 0;              // ölçülen sıcaklık / measured temperature
13double output = 0;             // ısıtıcı gücü 0-255 / heater power 0-255
14
15double Kp = 20.0, Ki = 0.5, Kd = 10.0;   // başlangıç değerleri / starting values
16PID heaterPID(&input, &output, &setpoint, Kp, Ki, Kd, DIRECT);
17
18float readTemperature() {
19  long sum = 0;
20  for (int i = 0; i < 16; i++) {
21    sum += analogRead(NTC_PIN);            // 16 ölçüm ortalaması / average of 16 readings
22  }
23  float adc = sum / 16.0;
24  adc = constrain(adc, 1.0, 1022.0);       // sıfıra bölmeyi önle / avoid division by zero
25  float r = R_FIXED * adc / (1023.0 - adc);                // NTC direnci / NTC resistance
26  float kelvin = 1.0 / (1.0 / T0 + log(r / R0) / BETA);    // Beta denklemi / beta equation
27  return kelvin - 273.15;
28}
29
30void setup() {
31  Serial.begin(115200);
32  pinMode(HEATER_PIN, OUTPUT);
33  input = readTemperature();
34  heaterPID.SetOutputLimits(0, 255);       // analogWrite aralığı / analogWrite range
35  heaterPID.SetSampleTime(500);            // 500 ms'de bir hesapla / compute every 500 ms
36  heaterPID.SetMode(AUTOMATIC);            // PID'yi başlat / start the PID
37}
38
39void loop() {
40  input = readTemperature();
41  if (heaterPID.Compute()) {               // yeni çıkış hazırsa / if a new output is ready
42    analogWrite(HEATER_PIN, (int)output);
43    Serial.print(setpoint);                // Seri Çizici için / for the Serial Plotter
44    Serial.print(' ');
45    Serial.print(input);
46    Serial.print(' ');
47    Serial.println(output / 255.0 * 100.0); // güç yüzdesi / power percent
48  }
49}
コードでは、readTemperature()関数が16回の読み取りを平均してノイズを減らし、分圧回路の式(R = 10 kΩ · adc / (1023 − adc))からNTCの抵抗値を求め、B定数の式(B = 3950)で摂氏温度に変換します。SetOutputLimits(0, 255)は出力をanalogWriteの範囲に収め、積分がこの範囲を超えないようにします。SetSampleTime(500)でPIDは0.5秒ごとに計算します。熱はゆっくり変化する量なので、これで十分です。Compute()はサンプリングのタイミングが来たときだけtrueを返すので、loop()の中でdelay()を使ってはいけません。シリアルポートに出力した3つの値を「ツール」メニューのシリアルプロッタで開くと、目標値、温度、ヒーターのパワー(%)を同じグラフで確認でき、調整の効果をすぐに見られます。冷却するシステム(例:ファンでの冷却)では、温度が上がるほど出力も上げる必要があります。その場合はDIRECTではなくREVERSEを使ってください。
Kp、Ki、Kdの調整方法:ステップごとに
- KiとKdをゼロにし、Kpを小さな値(例:2)から始めて、シリアルプロッタを開きます。
- Kpを少しずつ2倍にしていきます。システムが目標に速く近づき、その周りで振動し続けるようになったら止めます。その値のおよそ半分をKpとして使います。
- Kdを加えます。小さな値から始め、オーバーシュートと振動が収まるまで増やします。出力が細かく揺れたりモーターがうなり始めたりしたら、Kdが大きすぎるか、センサーにノイズが多い状態です。
- Kiは最後に加えます。定常偏差が適度な時間で解消するまで、ゆっくり増やします。温度が目標の周りでゆっくりした大きな波を描くなら、Kiを下げます。
- 外乱を与えてテストします。目標を5 °C変える、ヒーターに息を吹きかける、ロボットを手で軽く押すなどして、システムがどれくらいの時間で、どれくらいのオーバーシュートで元に戻るかを観察します。
- 必要なら、Ziegler-Nichols法(ジーグラ・ニコルス法)を出発点として使えます。Pだけで持続的な振動が始まるゲイン(Ku)と振動の周期(Tu、秒)を測り、Kp = 0.6·Ku、Ki = 1.2·Ku / Tu、Kd = 0.075·Ku·Tuから始めて、手で微調整します。
| 係数を大きくすると | 立ち上がり時間 | オーバーシュート | 整定時間 | 定常偏差 |
|---|---|---|---|---|
| Kp | 短くなる | 増える | あまり変わらない | 減る |
| Ki | 短くなる | 増える | 長くなる | なくなる |
| Kd | あまり変わらない | 減る | 短くなる | 理論上は影響なし |
例2:ライントレースロボットのPID
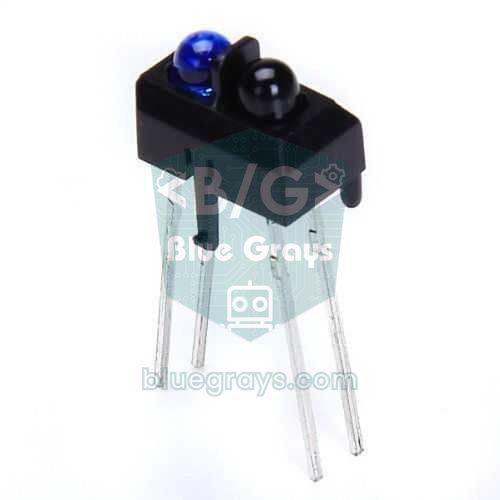
ライントレースロボットでは、ラインがロボットのちょうど真ん中にあることが目標です。左・中央・右に置いた3個のアナログTCRT5000センサーの読み取り値を重み付き平均して、ラインの位置を0(左端)から2000(右端)までの数値に変換します。1000がちょうど真ん中です。誤差は位置と1000の差です。PIDが計算した補正値を左モーターの速度に足し、右モーターの速度から引くことで、ロボットはラインに向かってなめらかに曲がります。単純なオンオフの考え方(ラインが左なら左へ、右なら右へ曲がる)で動くロボットはふらつきながらゆっくり進みますが、PIDのロボットは同じコースをずっと速く、なめらかな軌跡で走ります。この例ではライブラリを使わずにPIDを一から書きます。モーターはL298Nドライバで制御します。
1const int SENSOR_PINS[3] = {A0, A1, A2};   // sol, orta, sağ / left, center, right
2
3const int ENA = 5, IN1 = 7, IN2 = 8;       // sol motor / left motor
4const int ENB = 6, IN3 = 9, IN4 = 10;      // sağ motor / right motor
5
6const int BASE_SPEED = 150;                // düz giderken hız / cruising speed
7float Kp = 0.1, Ki = 0.0, Kd = 0.004;      // robota göre ayarla / tune for your robot
8
9float lastError = 0;
10float integral = 0;
11int lastPosition = 1000;
12unsigned long lastTime = 0;
13
14int readPosition() {
15  long sum = 0, weighted = 0;
16  int maxValue = 0;
17  for (int i = 0; i < 3; i++) {
18    int v = analogRead(SENSOR_PINS[i]);    // siyah çizgi = yüksek değer / black line = high value
19    weighted += (long)v * i * 1000L;
20    sum += v;
21    if (v > maxValue) maxValue = v;
22  }
23  if (maxValue > 500) {                    // çizgi görülüyor / line is visible
24    lastPosition = weighted / sum;         // 0 sol, 1000 orta, 2000 sağ / 0 left, 1000 center, 2000 right
25  }
26  return lastPosition;                     // çizgi kaybolursa son konum / last position if line is lost
27}
28
29void setMotor(int en, int inA, int inB, int speed) {
30  speed = constrain(speed, -255, 255);
31  if (speed >= 0) {
32    digitalWrite(inA, HIGH);               // ileri / forward
33    digitalWrite(inB, LOW);
34  } else {
35    digitalWrite(inA, LOW);                // geri / backward
36    digitalWrite(inB, HIGH);
37    speed = -speed;
38  }
39  analogWrite(en, speed);
40}
41
42void setup() {
43  int pins[] = {ENA, IN1, IN2, ENB, IN3, IN4};
44  for (int i = 0; i < 6; i++) {
45    pinMode(pins[i], OUTPUT);
46  }
47  lastTime = millis();
48}
49
50void loop() {
51  unsigned long now = millis();
52  if (now - lastTime < 10) return;         // 10 ms örnekleme / 10 ms sampling
53  float dt = (now - lastTime) / 1000.0;    // saniye cinsinden / in seconds
54  lastTime = now;
55
56  float error = readPosition() - 1000;     // negatif = çizgi solda / negative = line on the left
57  integral += error * dt;
58  integral = constrain(integral, -500.0, 500.0);   // windup sınırı / windup limit
59  float derivative = (error - lastError) / dt;
60  lastError = error;
61
62  float correction = Kp * error + Ki * integral + Kd * derivative;
63  setMotor(ENA, IN1, IN2, (int)(BASE_SPEED + correction));
64  setMotor(ENB, IN3, IN4, (int)(BASE_SPEED - correction));
65}センサーはA0、A1、A2に、L298NのENAとENBはPWMピンのD5とD6に、IN1〜IN4はD7、D8、D9、D10に接続します。ENAとENBのジャンパーを外すのを忘れないでください。ループはmillis()を使って10 msごとに実行します。こうするとdtが一定に保たれ、係数が安定して働きます。delay()ではなくmillis()を使う理由は「millis()とdelay()の違い」の記事で確認できます。誤差がマイナスならラインは左にあります。補正値がマイナスになり、左モーターが遅く、右モーターが速くなって、ロボットは左に曲がります。誤差の大きさは最大1000なので、Kp = 0.1は最大の誤差で約100のPWM値の補正になります。微分は1秒あたりで計算するので、Kdが0.004のように小さく見えるのは普通です。ライントレースロボットでは、Kiはふつうゼロか、ごく小さくします。積分が役に立つのは、ロボットがいつも一方向にずれる場合(例:片方のモーターがもう片方より弱い)だけです。手持ちのセンサーが白い床で高い値、黒いラインで低い値を返す場合は、読み取り値を1023 − vとして反転してください。
ESP32とRaspberry Pi PicoでのPID
PID_v1ライブラリは純粋なC++で書かれているので、ESP32でもそのまま動きます。NTCをGPIO 34に、MOSFETのゲートをGPIO 25につなぐだけです。違いはハードウェアにあります。ESP32のADCは12ビット(0〜4095)で、範囲の両端付近では直線的ではありません。測定する電圧を0.3〜2.8 Vの範囲に収めると結果がよくなります。PWMにはanalogWriteではなくLEDCを使い、このAPIはコア3.xで変わったため、コードにバージョンの確認を入れています。高速でデュアルコアなので、ESP32はPIDのループを動かしながら、同時にWebページから新しい目標温度を受け取ることもできます。
1#include <PID_v1.h>
2
3const int NTC_PIN = 34;        // ADC1 girişi / ADC1 input
4const int HEATER_PIN = 25;     // MOSFET gate / MOSFET gate
5const int PWM_FREQ = 1000;     // 1 kHz PWM / 1 kHz PWM
6const int PWM_BITS = 8;        // 0-255 çözünürlük / 0-255 resolution
7
8double setpoint = 45.0, input = 0, output = 0;
9PID heaterPID(&input, &output, &setpoint, 20.0, 0.5, 10.0, DIRECT);
10
11float readTemperature() {
12  long sum = 0;
13  for (int i = 0; i < 16; i++) {
14    sum += analogRead(NTC_PIN);            // 12 bit: 0-4095 / 12-bit: 0-4095
15  }
16  double adc = constrain(sum / 16.0, 1.0, 4094.0);
17  double r = 10000.0 * adc / (4095.0 - adc);                     // NTC direnci / NTC resistance
18  return 1.0 / (1.0 / 298.15 + log(r / 10000.0) / 3950.0) - 273.15;
19}
20
21void setup() {
22  Serial.begin(115200);
23  analogReadResolution(12);
24#if ESP_ARDUINO_VERSION_MAJOR >= 3
25  ledcAttach(HEATER_PIN, PWM_FREQ, PWM_BITS);   // çekirdek 3.x / core 3.x
26#else
27  ledcSetup(0, PWM_FREQ, PWM_BITS);             // çekirdek 2.x, kanal 0 / core 2.x, channel 0
28  ledcAttachPin(HEATER_PIN, 0);
29#endif
30  input = readTemperature();
31  heaterPID.SetOutputLimits(0, 255);
32  heaterPID.SetSampleTime(500);
33  heaterPID.SetMode(AUTOMATIC);
34}
35
36void loop() {
37  input = readTemperature();
38  if (heaterPID.Compute()) {
39#if ESP_ARDUINO_VERSION_MAJOR >= 3
40    ledcWrite(HEATER_PIN, (uint32_t)output);    // pin ile yaz / write by pin
41#else
42    ledcWrite(0, (uint32_t)output);             // kanal ile yaz / write by channel
43#endif
44    Serial.printf("%.1f %.2f %.0f\n", setpoint, input, output / 255.0 * 100.0);
45  }
46}
Raspberry Pi PicoのMicroPythonには既製のPIDモジュールがないので、アルゴリズムを小さなクラスとして書きます。このクラスはArduinoのライブラリが行う3つの大切なことをまねています。積分を出力の範囲内に保つこと(アンチワインドアップ)、微分を測定値から取ること、サンプリング時間(dt)を考慮することです。PicoのADCはread_u16()で0〜65535の範囲の値を返します。PIDの出力は0〜255の範囲で計算し、257を掛けてduty_u16()用の16ビットに変換します。こうすると、Arduinoで見つけたKp、Ki、Kdの値をPicoでもそのまま使えます。NTCの分圧回路はGP26に、MOSFETのゲートはGP15に接続します。MicroPythonが初めてなら、「MicroPythonの基本」の記事から始めるとよいでしょう。
1from machine import ADC, Pin, PWM
2import math
3import time
4
5ntc = ADC(26)                     # GP26 = ADC0, NTC bölücüsü / NTC divider
6heater = PWM(Pin(15))             # MOSFET gate / MOSFET gate
7heater.freq(1000)                 # 1 kHz PWM / 1 kHz PWM
8
9R_FIXED = 10000                   # sabit direnç / fixed resistor
10R0 = 10000                        # NTC'nin 25 °C direnci / NTC resistance at 25 °C
11T0 = 298.15                       # 25 °C kelvin cinsinden / 25 °C in kelvin
12BETA = 3950                       # Beta katsayısı / beta coefficient
13SETPOINT = 45.0                   # hedef sıcaklık / target temperature
14
15def read_temp():
16    total = 0
17    for _ in range(16):
18        total += ntc.read_u16()   # 16 ölçüm ortalaması / average of 16 readings
19    adc = min(max(total / 16, 1), 65534)
20    r = R_FIXED * adc / (65535 - adc)
21    return 1 / (1 / T0 + math.log(r / R0) / BETA) - 273.15
22
23class PID:
24    def __init__(self, kp, ki, kd, out_min, out_max):
25        self.kp, self.ki, self.kd = kp, ki, kd
26        self.out_min, self.out_max = out_min, out_max
27        self.i_term = 0
28        self.last_input = None
29
30    def compute(self, setpoint, measurement, dt):
31        error = setpoint - measurement
32        self.i_term += self.ki * error * dt                               # biriken hata / accumulated error
33        self.i_term = min(max(self.i_term, self.out_min), self.out_max)  # integral sınırı / anti-windup
34        if self.last_input is None:
35            d_input = 0
36        else:
37            d_input = (measurement - self.last_input) / dt                # ölçümden türev / derivative on measurement
38        self.last_input = measurement
39        out = self.kp * error + self.i_term - self.kd * d_input
40        return min(max(out, self.out_min), self.out_max)
41
42pid = PID(20, 0.5, 10, 0, 255)    # Arduino ile aynı katsayılar / same gains as Arduino
43last = time.ticks_ms()
44
45while True:
46    now = time.ticks_ms()
47    if time.ticks_diff(now, last) >= 500:                                 # 500 ms örnekleme / 500 ms sampling
48        dt = time.ticks_diff(now, last) / 1000
49        last = now
50        temp = read_temp()
51        power = pid.compute(SETPOINT, temp, dt)
52        heater.duty_u16(int(power * 257))                                 # 0-255 -> 0-65535
53        print(SETPOINT, round(temp, 2), round(power))
PID制御を使ったプロジェクトのアイデア
- 精密なサーモスタット:Arduinoのサーモスタットのプロジェクトで、オンオフ制御の代わりにPIDを使い、孵卵器や発酵用の保管庫を±0.3 °C以内に保ちます。
- 温度に応じたファンの速度:ファン制御のプロジェクトで、REVERSE方向のPIDでファンを駆動し、静かで安定した冷却を実現します。
- 速いライントレースロボット:ライントレースロボットのプロジェクトにセンサー5個とPIDを加えて、競技レベルの速さを目指します。
- 倒立振子ロボット:MPU-6050で傾きの角度を測り、2輪のロボットを立たせたままにします。PIDのもっとも学びの多い応用の1つです。
- 太陽追尾装置:太陽追尾装置のプロジェクトで、2個のLDRの差を誤差として使い、パネルをなめらかに回します。
- はんだ付けステーションやミニオーブン:MAX6675熱電対で高い温度を測り、ヒーターをPIDで駆動します。
- 一定回転のモーター:エンコーダー付きのギア付きDCモーターの回転数を、負荷が変わっても目標に保ちます。
よくある間違いと対処法
| 症状 | 考えられる原因 | 対処法 |
|---|---|---|
| システムが目標の周りで速く振動し続ける | Kpが大きすぎるか、Kdが足りない | Kpを30〜50%下げ、Kdを少し上げる |
| 目標に届かず、数度低いままになる | Kiがゼロか、小さすぎる | Kiをゆっくり上げる。ヒーターのパワーが十分か確認する |
| 温まりきったところで大きく長いオーバーシュートが起きる | 積分ワインドアップ | SetOutputLimitsで出力を制限し、積分を制限して、Kiを下げる |
| 出力が細かく揺れ、モーターがうなる | センサーのノイズとKdの大きさ | 測定値を平均するかフィルタをかけ、Kdを下げる |
| 温度が上がると出力も上がる | 制御の方向が逆 | 冷却ではREVERSEを使うか、誤差の符号を反転する |
| 同じ係数でうまく動くときと動かないときがある | サンプリングが不規則、loopの中にdelay()がある | millis()で一定のdtにし、delay()は避ける |
| ヒーターはずっとフルパワーなのに温度が上がらない | ハードウェアの不足(パワー、断熱、MOSFET) | PIDでハードウェアの不足は補えない。パワーと接続を確認する |
PID制御は、測る・比べる・直すというループを3つのシンプルな考え方で組み合わせたもので、趣味のプロジェクトから産業用の炉まで、あらゆる場所で使われています。まずオンオフ制御の限界を確かめ、次にPから始めて、Dでブレーキをかけ、Iで定常偏差をなくしましょう。どのステップでも、シリアルプロッタのグラフが道しるべになります。BlueGraysアプリでは、NTCでの温度測定、TCRT5000での床面の検出、L298Nのロボットカー、ポテンショメーターでのPWM制御など、この記事の部品を使うプロジェクトを回路図とコード付きでステップごとに確認でき、そこから自分のプロジェクトにPIDを加え始められます。
よくある質問
PID制御とは何ですか?何に使いますか?
PID制御は、測定値を目標値に保つために誤差を絶えず計算し、それに合わせて出力を調整するフィードバック制御の方法です。比例項は現在の誤差に、積分項はたまった誤差に、微分項は誤差の変化の速さに反応します。温度、モーターの速度、位置、バランスの制御で、オンオフ制御よりはるかに安定した精密な結果が得られます。
Kp、Ki、Kdの値はどうやって見つけますか?
もっとも実用的なのは手動での調整です。KiとKdをゼロにし、システムが振動するまでKpを上げてから半分にし、オーバーシュートを抑えるためにKdを加え、定常偏差をなくすために最後にKiを加えます。Ziegler-Nichols法はよい出発点になりますが、微調整はほとんどの場合手で行います。値はシステムごとに異なるので、ほかのプロジェクトからコピーした係数が自分の回路でうまく動くとは限りません。
PID制御とオンオフ制御の違いは何ですか?
オンオフ制御は出力を完全にオンか完全にオフにするだけなので、目標の周りで振動とオーバーシュートが常に起きます。PIDは出力を段階的に調整し、目標に近づくと前もってパワーを下げ、積分項で定常偏差をなくします。オンオフ制御のほうが簡単で安く、PIDはより精密ですが調整が必要です。
ArduinoのPIDライブラリはどれを使い、どうやってインストールしますか?
もっとも一般的なのはBrett Beauregard氏のPIDライブラリ(PID_v1)です。Arduino IDEのライブラリマネージャで「PID」と検索してインストールし、コードにPID_v1.hヘッダーファイルをインクルードして使います。サンプリング時間、出力の制限、積分ワインドアップの防止はライブラリ自身が管理します。
積分ワインドアップとは何ですか?どう防ぎますか?
積分ワインドアップとは、出力がすでに限界にある(例:ヒーターがフルパワー)のに、誤差が積分にたまり続ける状態です。目標に達したとき、このたまった値のせいでシステムが長い間目標を超えてしまいます。防ぐには、積分を出力の範囲内に保つ必要があります。ArduinoのPIDライブラリでは、SetOutputLimitsがこれを自動的に行います。
リレーでPID制御はできますか?
はい、時間比例制御(time proportioning)で可能です。たとえば5秒の周期で、PIDの出力が40%ならリレーを2秒オン、3秒オフにします。機械式リレーは頻繁な切り替えですぐに摩耗するので、この用途にはソリッドステートリレー(SSR)のほうが向いています。ヒーターのように応答の遅いシステムでは、この方法でもPWMと同じくらいよい結果が得られます。
この記事を読んだ後に作れるプロジェクト
全プロジェクトを見る
DHT11で温度と湿度を測定
部屋の温度は何度で、空気は湿っているでしょうか、それとも乾燥しているでしょうか?DHT11センサーが温度と湿度を測定し、Arduinoが2行のLCDディスプレイに値を表示して、数秒ごとに更新します。センサーに異常があればエラーメッセージが表示されます。自分だけの小さな気象観測装置を作る第一歩です。

HC-SR04で距離を測定(シリアルモニタ表示)
HC-SR04センサーは、コウモリが暗闇で道を見つけるのと同じ仕組みで動作します。人には聞こえない音を出し、その反響を捉えて前方の物体までの距離を測ります。Arduinoは0.5秒ごとに距離をセンチメートル単位でコンピューターの画面に表示し、3〜100センチメートルの測定値を示します。駐車センサーや障害物を避けるロボットなどのプロジェクトの基礎になります。

NTCと2x16 LCDディスプレイで温度を測定
小さなビーズのようなセンサーで周囲の温度を測ります。NTCというこの部品は、温まるほど電気が流れやすくなります。Arduinoがその変化を読み取り、数式で摂氏温度に変換して、2行のLCDディスプレイに0.5秒ごとに表示します。手のひらでセンサーを温めて、数値が上がる様子を見るのも楽しみの1つです。

TCRT5000で床面の白黒を判別
ライントレースロボットの目となる小さなセンサーで、床面が黒か白かを判別できます。TCRT5000センサーは目に見えない光を床面に当て、戻ってくる光の量を調べます。白い面では緑のLED、黒い面では赤のLEDが点灯します。自分でロボットを作る前に学んでおきたい大切なステップです。

TCRT5000で反射(近接)を読み取る
目に見えない光を出し、その反射量を測る小さなセンサーで、前方の表面を検出できます。物体や明るい色の表面にセンサーを近づけるほど戻ってくる光が増え、Arduinoがその値を0.5秒ごとに画面に数値で表示します。ライントレースロボットや非接触式の水栓には、このようなセンサーが使われています。

障害物回避ロボット
自分で進む道を見つける、賢い車を作ってみませんか?障害物回避ロボットは、前面の超音波センサーで周囲を常に調べます。障害物を見つけると停止し、サーボモーターで左右を確認して、最も障害物の少ない方向を選んで進みます。自動運転の基礎を学ぶのにぴったりの入門プロジェクトです。

L298Nで作るBluetooth操作の車
スマートフォンをリモコンにして、自作のロボットカーを操作できます。ArduinoはBluetoothモジュールを通じてスマートフォンのリモコンアプリから指令を受け取り、モータードライバーで車輪を回します。前進、後退、左右や斜めへの移動ができ、速度もスマートフォンから調整できます。停止ボタンを押すと、短いブレーキ動作でモーターがすぐに止まります。

ESP32と可変抵抗でLEDの明るさを制御(アナログ→PWM)
可変抵抗を使ってLEDの明るさをアナログ操作で調整します。ESP32のADCピンで可変抵抗からの0-3.3Vの電圧を読み取り、PWM(パルス幅変調)信号に変換してLEDに出力します。可変抵抗を回すと、LEDが徐々に明るくなったり暗くなったりします。Arduino Core 3.0+ではanalogWrite()を直接使えます。ESP32-S2/S3ではADCの分解能を12ビットに固定します。