
L293D motor şildindən istifadə: AFMotor, 4 DC mühərrik, step və servo
L293D motor şildi necə istifadə olunur? AFMotor kitabxanası, PWR jumperi, boş pinlər, 4WD maşın kodu, step və servo, 0,6 A həddi və mühərrik fırlanmır problemlərinin həlli.
L293D motor şildi Arduino Uno-nun üstünə birbaşa taxılan və tək platada 4 DC mühərrik, 2 step mühərriki və 2 servo idarə etməyə imkan verən mühərrik sürücü platasıdır. Üzərindəki iki L293D çipi mühərriklərin ehtiyac duyduğu cərəyanı təmin edir, fırlanma istiqamətlərini dəyişir və sürətlərini PWM ilə tənzimləyir; beləliklə, tək bir jumper naqil istifadə etmədən dörd təkərli robot maşının bütün mühərriklərini idarə edə bilərsən. Bazardakı platalarin demək olar ki, hamısı Adafruit-in köhnə Motor Shield V1 dizaynının surətidir və eyni kitabxana ilə, yəni AFMotor ilə proqramlaşdırılır.
Bu bələdçidə şildin içində nələrin olduğunu, hansı Arduino pinlərindən istifadə etdiyini və hansılarının sensorlar üçün boş qaldığını, ən çox çaşdıran PWR jumperini üç fərqli qida düzəni ilə, AFMotor kitabxanasının komandalarını və telefondan idarə olunan dörd təkərli robot maşının tam kodunu öyrənəcəksən. Son bölmələrdə 0,6 A cərəyan həddini, çipin niyə qızdığını, L298N ilə fərqləri və "mühərriklər fırlanmır" probleminin məlum səbəblərini bir cədvəldə topladıq.
L293D motor şildi nədir, necə işləyir?
DC mühərriki iki istiqamətdə fırlatmaq üçün H-körpüsü adlanan dörd açarlı dövrə lazımdır; bu məntiqi L298N ilə DC mühərrik idarəsi yazısında ətraflı izah etmişik. L293D çipinin içində iki H-körpüsü var; şildə bu çipdən iki dənə olduğu üçün cəmi dörd mühərrik kanalı alınır. Adındakı "D" hərfi mühərrik söndükdə yaranan əks gərginlik sıçrayışlarını söndürən qoruyucu diodların çipin içində olduğunu göstərir. L293D həmçinin həddindən artıq qızdıqda çıxışlarını özü bağlayır.
Şildin əsas hiyləsi ortadakı 74HC595 sürüşdürmə registridir (shift register). Dörd mühərrikin hər biri istiqamət üçün iki, sürət üçün bir siqnal tələb edir; bu, cəmi 12 Arduino pini deməkdir. Şild səkkiz istiqamət siqnalını 74HC595-ə ardıcıl göndərir və bunun üçün yalnız 4 pin (D4, D7, D8, D12) sərf edir, sürət üçün isə 4 PWM pinindən (D3, D5, D6, D11) istifadə edir. Bu dizayn pin qazandırır, amma bir qiyməti var: mühərrikləri digitalWrite ilə birbaşa idarə edə bilməzsən, istiqamət bitlərini registrə göndərən kitabxana lazımdır. Həmin kitabxana AFMotor-dur.
| Xüsusiyyət | Dəyər |
|---|---|
| Sürücü çipləri | 2 ədəd L293D (cəmi 4 H-körpüsü) |
| İstiqamət idarəsi | 74HC595 sürüşdürmə registri (D4, D7, D8, D12) |
| Mühərrik qida gərginliyi | 4,5–25 V (xarici qida klemmi) |
| Hər kanal üçün cərəyan | 0,6 A davamlı, 1,2 A çox qısa müddətli pik |
| Sürət tənzimi | 8 bit PWM, setSpeed(0–255) |
| İdarə edə bildiyi mühərriklər | 4 DC mühərrik, 2 step mühərriki və ya 2 DC + 1 step |
| Servo | 2 ədəd, Arduino-nun 5 V xəttindən qidalanır (D9 və D10) |
| Qoruma | Daxili diodlar, həddindən artıq temperaturda bağlanma |
| Uyğun platalar | Arduino Uno R3 və Mega 2560 (Uno R4 və Leonardo dəstəklənmir) |
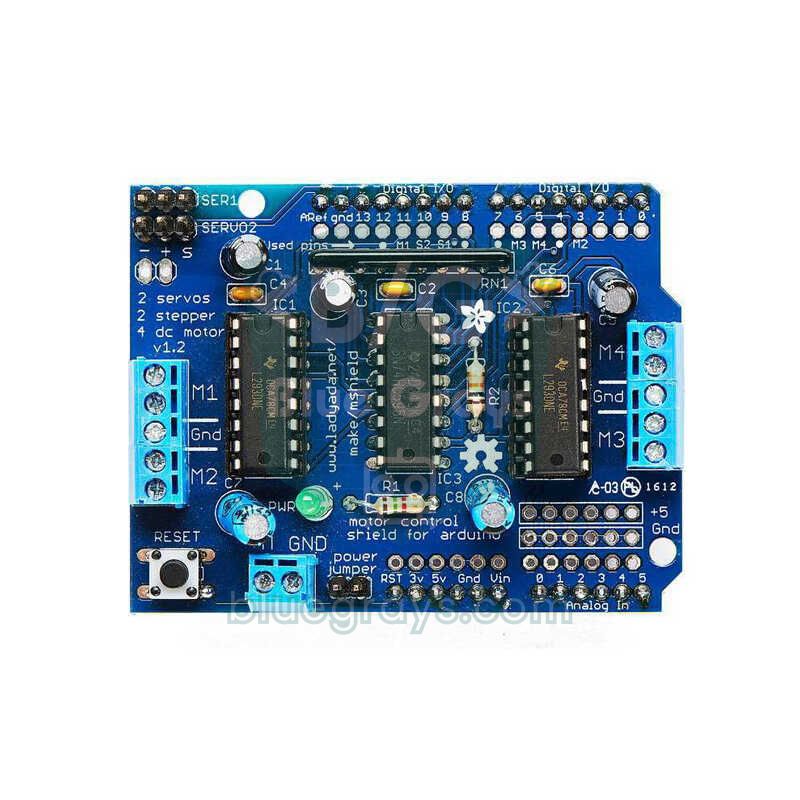
Platada nələr var? Klemmlər, başlıqlar və jumper
| Hissə | Vəzifəsi |
|---|---|
| M1 və M2 klemmi (sol) | 1-ci və 2-ci DC mühərrik; ortadakı GND ucu unipolyar step mühərrikinin ortaq naqili üçündür |
| M3 və M4 klemmi (sağ) | 3-cü və 4-cü DC mühərrik və ya 2 nömrəli step mühərriki |
| EXT_PWR (+M və GND) | Mühərriklərin qida girişi: batareya və ya adapter |
| PWR jumperi | Taxılı olanda mühərrik qidasını Arduino-nun Vin xəttinə qoşur |
| SER1 və SERVO_2 | İki servo başlığı (−, +, S); D10 və D9 |
| PWR LED-i | Mühərrik qidasının olub-olmadığını göstərir; sönükdürsə, mühərriklər fırlanmır |
| RESET düyməsi | Arduino-nun reset düyməsinin şildin üstündəki surəti |
| A0–A5 cərgəsi | Boş analoq pinlər; əksər platalarda yanlarında +5V və GND cərgələri də olur |
Şild hansı pinlərdən istifadə edir, hansılar boş qalır?
| Arduino pini | Şilddəki vəzifəsi | Nə vaxt məşğuldur? |
|---|---|---|
| D3 | M2 sürəti (PWM, Timer2) | M2 və ya 1-ci step mühərriki istifadə olunanda |
| D4 | 74HC595 saat siqnalı (CLK) | Hər hansı DC və ya step mühərriki istifadə olunanda |
| D5 | M4 sürəti (PWM, Timer0) | M4 və ya 2-ci step mühərriki istifadə olunanda |
| D6 | M3 sürəti (PWM, Timer0) | M3 və ya 2-ci step mühərriki istifadə olunanda |
| D7 | 74HC595 çıxışı aktivləşdirmə (EN) | Hər hansı mühərrik istifadə olunanda |
| D8 | 74HC595 məlumat girişi (DATA) | Hər hansı mühərrik istifadə olunanda |
| D9 | SERVO_2 siqnalı (Timer1) | Yalnız həmin servo istifadə olunanda |
| D10 | SER1 siqnalı (Timer1) | Yalnız həmin servo istifadə olunanda |
| D11 | M1 sürəti (PWM, Timer2) | M1 və ya 1-ci step mühərriki istifadə olunanda |
| D12 | 74HC595 zatvor (LATCH) | Hər hansı mühərrik istifadə olunanda |
| D0, D1 | İstifadə olunmur (USB serial xətti) | Kod yükləyəndə və Serial Monitor açıq olanda |
| D2 | İstifadə olunmur; platada kiçik lehim nöqtəsi var | Heç vaxt |
| D13 | İstifadə olunmur, amma şildin üstünə çıxarılmayıb | Heç vaxt |
| A0–A5 (D14–D19) | İstifadə olunmur; platanın kənarında cərgə şəklindədir | Heç vaxt |
Boş qalan altı analoq pin sensorlar üçün kifayətdir, çünki Uno-nun A0–A5 pinləri lazım olanda 14–19 nömrəli rəqəmsal pinlər kimi də işləyir. Praktik bölgü belə ola bilər: A0 və A1-ə HC-SR04 məsafə sensoru və ya SoftwareSerial ilə Bluetooth modulu, A2 və A3-ə xətt izləmə və ya maneə sensorları, A4 və A5-ə I2C xətti (OLED, LCD, MPU6050). attachInterrupt() ilə kəsmə istifadə edən təkər enkoderi və ya düymə üçün yeganə boş pin D2-dir; Uno-nun digər kəsmə pini D3 isə M2-nin sürət pinidir. Servo istifadə etmirsənsə, D9 və D10 da sərbəst qalır. Platanın pin düzənini Pinout alətində, pinlərin xüsusiyyətlərini isə Arduino Uno pinləri yazısında görə bilərsən.
Qida və PWR jumperi: düzgün qoşulmanın üç yolu
Platanın aşağı kənarındakı iki ucluq EXT_PWR klemmi mühərriklərin qida girişidir; artı ucu adətən "+M" və ya "+", mənfi ucu isə "GND" kimi yazılır. Hemen yanındakı PWR jumperi bu mühərrik xəttini Arduino-nun Vin pininə qoşur. Jumper taxılı olanda iki plata tək mənbədən qidalanır: EXT_PWR-a verdiyin gərginlik Vin vasitəsilə Arduino-nu da işlədir və ya Arduino-nun DC jakına taxdığın adapter mühərrikləri də qidalandırır. Jumper çıxarılanda iki xətt bir-birindən tamamilə ayrılır. Platadakı PWR LED-i yalnız mühərrik qidası gələndə yanır; mühərriklərlə məşğul olmağa başlamazdan əvvəl ilk yoxlayacağın şey bu LED-dir.
| Düzən | Arduino qidası | Mühərrik qidası | PWR jumperi |
|---|---|---|---|
| Tək mənbə (7–12 V batareya və ya adapter) | Eyni mənbədən, Vin vasitəsilə | EXT_PWR və ya Arduino-nun DC jakı | Taxılı |
| Arduino USB-dən, mühərriklər batareyadan | USB kabeli | EXT_PWR | Çıxarılıb |
| İki ayrı mənbə (ən təhlükəsizi) | DC jakı və ya USB | EXT_PWR | Çıxarılıb |
Robot maşınlarda ən geniş yayılmış istifadə tək mənbədir: 2 ədəd 18650 batareyadan ibarət paketi EXT_PWR-a qoşur, jumperi taxırsan və həm Arduino, həm mühərriklər eyni batareya ilə işləyir. Bu düzən sadədir, amma mühərriklər start zamanı çox cərəyan çəkəndə batareya gərginliyi anlıq düşə bilər və Arduino yenidən başlaya bilər. Bunu yaşayırsansa, jumperi çıxarıb Arduino-nu ayrı mənbədən (powerbank, USB və ya 9 V adapter) qidalandırmaq qəti həlldir. Masa üstündə sınaqda ikinci düzən ən praktikidir: Arduino kompüterə qoşulu qalır, mühərriklər batareyadan işləyir və jumper çıxarılmış olur.
Hansı batareyanı seçməlisən? L293D-nin çıxış tranzistorları cərəyandan asılı olaraq təxminən 1,5–2,6 V udur, yəni mühərrik batareya gərginliyindən bu qədər az görür. Robot dəstlərindəki sarı 3–6 V-luq TT mühərrikləri üçün 2 ədəd 18650 litium batareya (nominal 7,4 V, dolu halda 8,4 V) idealdır: mühərriklər təxminən 5,5–6 V görür, jumper taxılı olanda Arduino-nun stabilizatoru da rahat işləyir. 4 ədəd AA batareya (6 V) mühərriklərə yalnız 4 V civarı buraxır və Arduino-nu Vin-dən qidalandırmağa çatmır. 9 V-luq kvadrat batareya isə bir neçə yüz milliamperdən artığını verə bilmir; mühərriklər ya heç fırlanmır, ya da batareya dəqiqələr içində bitir. Batareya müddətini Batareya ömrü aləti ilə hesablaya, bütün qida seçimlərini Arduino-nu batareya ilə işə salmaq yazısında oxuya bilərsən.
AFMotor kitabxanasını quraşdırmaq
- Arduino IDE-də Library Manager-i aç (Tools › Manage Libraries və ya Ctrl+Shift+I).
- Axtarış qutusuna Adafruit Motor Shield yaz. İki nəticə çıxır: təsvirində "V1 firmware" yazılan Adafruit Motor Shield library və Adafruit Motor Shield V2 Library.
- L293D-li şild üçün V1 olanı quraşdır. V2 kitabxanası I2C ilə əlaqə quran və TB6612 çipli tamamilə başqa plata üçündür.
- Kodunun əvvəlinə #include <AFMotor.h> sətrini əlavə et.
- İstəsən, File › Examples › Adafruit Motor Shield library › MotorTest nümunəsini açıb M1-ə qoşulu mühərriklə platanı sına.
İlk proqram: DC mühərriki irəli, geri və müxtəlif sürətlərdə fırlatmaq
Mühərrikin iki naqilini M1 klemminin kənardakı iki ucuna vintlərlə sıx; ortadakı GND ucunu boş burax. Batareya paketini EXT_PWR-a qoş, Arduino-nu USB ilə kompüterə tax və PWR jumperini çıxar (yuxarıdakı ikinci düzən). PWR LED-i yanırsa, aşağıdakı kodu yüklə: mühərrik əvvəl yavaşca sürətlənir və yavaşıyır, sonra iki saniyə geri fırlanır və dayanır.
1#include <AFMotor.h>                  // Adafruit Motor Shield V1 kütüphanesi / library
2
3AF_DCMotor motor(1);                  // M1 klemensi / M1 terminal
4
5void setup() {
6  Serial.begin(9600);
7  Serial.println(F("L293D motor testi / motor test"));
8  motor.setSpeed(200);                // 0–255; bunu unutursan motor dönmez / skip this and the motor won't turn
9  motor.run(RELEASE);                 // başlangıçta dur / start stopped
10}
11
12void loop() {
13  motor.run(FORWARD);                 // ileri / forward
14  for (int s = 60; s <= 255; s++) {   // yavaşça hızlan / ramp up
15    motor.setSpeed(s);
16    delay(10);
17  }
18  for (int s = 255; s >= 60; s--) {   // yavaşça yavaşla / ramp down
19    motor.setSpeed(s);
20    delay(10);
21  }
22  motor.run(RELEASE);                 // dur / stop
23  delay(500);
24
25  motor.setSpeed(180);
26  motor.run(BACKWARD);                // geri / backward
27  delay(2000);
28  motor.run(RELEASE);
29  delay(1000);
30}| Komanda | Nə edir? |
|---|---|
| AF_DCMotor motor(1); | M1 klemmindəki mühərriki təyin edir; 1–4 arası nömrə qəbul edir |
| AF_DCMotor motor(1, MOTOR12_64KHZ); | M1 və M2 üçün PWM tezliyini də seçir |
| motor.setSpeed(200); | Sürəti 0–255 arasında tənzimləyir (0 dayanır, 255 tam sürət) |
| motor.run(FORWARD); | İrəli fırladır |
| motor.run(BACKWARD); | Geri fırladır |
| motor.run(RELEASE); | Mühərriki idarə etməyi dayandırır, mühərrik dayanır |
| motor.run(BRAKE); | Kitabxanada təyin olunub, amma V1-də heç nə etmir |
Sürət mühərrikin enerjisinin saniyədə minlərlə dəfə açılıb bağlanması ilə tənzimlənir; təfərrüatlar PWM nədir? yazısındadır. M1 və M2 Timer2-dən istifadə etdiyi üçün onların tezliyini seçə bilərsən: MOTOR12_64KHZ, MOTOR12_8KHZ (susmaya görə), MOTOR12_2KHZ və MOTOR12_1KHZ. 64 kHz mühərrikin vızıltısını eşidilməz edir, amma L293D bu sürətdə daha çox qızır. M3 və M4 isə Timer0-a bağlıdır; bu taymer millis() və delay()-i də işlətdiyi üçün kitabxana onun tezliyinə toxunmur və bu iki kanal həmişə təxminən 1 kHz-də işləyir.
Dörd təkərli (4WD) robot maşın kodu

L293D motor şildinin ən sevilən istifadəsi dörd təkərli robot maşındır, çünki dörd mühərrikin hər biri öz klemminə qoşulur və naqil qarışıqlığı olmur. Bu cür maşınlarda sükan yoxdur; maşın tank kimi dönür: sol tərəfdəki iki təkər bir istiqamətə, sağdakı iki təkər digər istiqamətə fırlansa, maşın olduğu yerdə dönür. Buna görə kodda dörd mühərriki tək-tək deyil, sol tərəf və sağ tərəf olaraq iki qrup şəklində idarə edirik. Telefondan idarə üçün HC-05 Bluetooth modulunu boş qalan A0 və A1 pinlərinə SoftwareSerial ilə qoşuruq; modulun təfərrüatları HC-05 Bluetooth modulu yazısındadır.
| Hissə | Qoşulma |
|---|---|
| Sol ön mühərrik | M1 |
| Sol arxa mühərrik | M2 |
| Sağ arxa mühərrik | M3 |
| Sağ ön mühərrik | M4 |
| HC-05 TXD | A0 (SoftwareSerial RX) |
| HC-05 RXD | A1, 1 kΩ + 2 kΩ gərginlik bölücü ilə (5 V → 3,3 V) |
| HC-05 VCC və GND | Şilddəki +5V və GND cərgəsi |
| 2 ədəd 18650 batareya (7,4 V) | EXT_PWR (+M və GND), PWR jumperi taxılı |
1#include <AFMotor.h>
2#include <SoftwareSerial.h>
3
4AF_DCMotor frontLeft(1);              // M1: sol ön / front left
5AF_DCMotor rearLeft(2);               // M2: sol arka / rear left
6AF_DCMotor rearRight(3);              // M3: sağ arka / rear right
7AF_DCMotor frontRight(4);             // M4: sağ ön / front right
8
9SoftwareSerial bt(A0, A1);            // RX = A0 (HC-05 TXD), TX = A1 (HC-05 RXD, bölücüyle / via a divider)
10
11int speed = 200;                      // 0–255 arası sürüş hızı / driving speed 0–255
12
13void setSide(AF_DCMotor &a, AF_DCMotor &b, int value) {   // -255 … 255
14  uint8_t dir = value > 0 ? FORWARD : (value < 0 ? BACKWARD : RELEASE);
15  uint8_t pwm = constrain(abs(value), 0, 255);
16  a.setSpeed(pwm);
17  b.setSpeed(pwm);
18  a.run(dir);
19  b.run(dir);
20}
21
22void drive(int left, int right) {     // sol ve sağ taraf / left and right side
23  setSide(frontLeft, rearLeft, left);
24  setSide(frontRight, rearRight, right);
25}
26
27void setup() {
28  Serial.begin(9600);                 // hata ayıklama / debugging
29  bt.begin(9600);                     // HC-05 varsayılan hızı / default baud rate
30  drive(0, 0);
31}
32
33void loop() {
34  if (!bt.available()) return;
35  char c = bt.read();
36  Serial.println(c);
37
38  switch (c) {
39    case 'F': drive(speed, speed);        break;   // ileri / forward
40    case 'B': drive(-speed, -speed);      break;   // geri / backward
41    case 'L': drive(-speed, speed);       break;   // yerinde sola / spin left
42    case 'R': drive(speed, -speed);       break;   // yerinde sağa / spin right
43    case 'G': drive(speed / 3, speed);    break;   // ileri-sola kavis / curve forward-left
44    case 'I': drive(speed, speed / 3);    break;   // ileri-sağa kavis / curve forward-right
45    case 'S': drive(0, 0);                break;   // dur / stop
46    case 'q': speed = 255;                break;   // tam hız / full speed
47    default:
48      if (c >= '0' && c <= '9') speed = map(c - '0', 0, 9, 90, 240);   // hız kademesi / speed step
49  }
50}
Kodun ürəyi drive(left, right) funksiyasıdır: hər tərəf üçün -255 ilə 255 arasında dəyər qəbul edir; müsbət irəli, mənfi geri, sıfır dayan deməkdir. setSide() eyni tərəfdəki iki mühərrikə eyni sürəti və istiqaməti verir. Komandalar telefon mağazalarındakı "Arduino Bluetooth RC Car" tipli tətbiqlərin göndərdiyi tək hərflərdir: F irəli, B geri, L və R yerində dönüş, G və I qövslü dönüş, S dayan. Tətbiqdəki sürət çubuğu 0–9 arası rəqəm göndərir; kod bunu 90–240 arasında PWM dəyərinə çevirir və aşağı həddi 90-da saxladığı üçün ən aşağı pillədə belə mühərriklər yerindən tərpənə bilər. Bir təkər tərs fırlanırsa, kodu dəyişmə, həmin mühərrikin iki naqilini klemmdə yerlərini dəyiş. Şassi montajı və iki mühərrikli versiya üçün Arduino ilə maşın düzəltmək bələdçisinə baxa bilərsən.
Step mühərriki idarə etmək: 28BYJ-48 və NEMA 17
Şild eyni anda iki step mühərriki idarə edə bilər: 1 nömrəli step portu M1 və M2 klemmlərindən, 2 nömrəli port M3 və M4-dən istifadə edir. Bipolyar mühərrikin (NEMA 17 kimi 4 naqilli) bir sarğısını M1-ə, digər sarğısını M2-yə qoşursan. Unipolyar mühərrikdə (5 və ya 6 naqilli) iki sarğı yenə M1 və M2-yə gedir, ortaq ucu isə klemmin ortasındakı GND-yə qoşulur. Məşhur 28BYJ-48 üçün qoşulma belədir: mavi və sarı naqillər M1-ə, çəhrayı və narıncı naqillər M2-yə, qırmızı ortaq naqil GND-yə. Bu mühərrikin ULN2003 platası ilə istifadəsi Step mühərriki nədir? yazısındadır.
| Addım növü | Necə işləyir? | Nə vaxt istifadə olunur? |
|---|---|---|
| SINGLE | Hər an yalnız bir sarğı enerjilənir | Ən az cərəyan, ən aşağı fırlanma momenti |
| DOUBLE | Hər an iki sarğı birlikdə enerjilənir | Daha yüksək moment; ən çox istifadə olunan |
| INTERLEAVE | Tək və cüt sarğı növbə ilə (yarım addım) | İki dəfə dəqiqlik, daha yumşaq fırlanma |
| MICROSTEP | Sarğı cərəyanları PWM ilə pilləli dəyişir, hər tam addım 16 hissəyə bölünür | Yavaş və səssiz fırlanma; moment azalır |
28BYJ-48 5 V-luq mühərrikdir; bu sınaq üçün mühərrik qidasını 4 ədəd AA batareya (6 V) ilə et, jumperi çıxar və Arduino-nu USB-dən işlət. Mühərrikin içindəki dişli qutusuna görə tam addımda bir dövrə 2048 addımdır:
1#include <AFMotor.h>
2
3// 28BYJ-48: tam adımda tur başına 2048 adım / 2048 full steps per revolution
4AF_Stepper stepper(2048, 1);          // 1 = M1 + M2, 2 = M3 + M4
5
6void setup() {
7  stepper.setSpeed(10);               // dakikada 10 tur / 10 RPM
8}
9
10void loop() {
11  stepper.step(2048, FORWARD, DOUBLE);       // bir tur ileri, güçlü tork / one turn forward, more torque
12  delay(500);
13  stepper.step(4096, BACKWARD, INTERLEAVE);  // yarım adımla bir tur geri / one turn back in half steps
14  stepper.release();                         // bobinleri kapat, ısınmasın / de-energise the coils
15  delay(1000);
16}
setSpeed() dəqiqədəki dövr sayını təyin edir; 28BYJ-48 dişli qutusuna görə dəqiqədə 10–15 dövrdən sürətli fırlana bilməz. Diqqət etməli olduğun nöqtə step() funksiyasının bloklayıcı olmasıdır: mühərrik istənilən addımları bitirənə qədər loop() başqa heç nə etmir. Step mühərriki fırlananda sensor oxumaq və ya DC mühərrik idarə etmək istəyirsənsə, kitabxananın onestep() funksiyasını AccelStepper kitabxanası ilə birlikdə istifadə et; kitabxananın nümunələri arasındakı AFMotor_ConstantSpeed məhz bunu göstərir. Mühərrik gözləyərkən release() ilə sarğıları söndürmək qızmanın qarşısını alır, amma val bu zaman saxlama momentini itirir.
Servo qoşmaq: SER1 və SERVO_2 başlıqları
Şildin küncündəki iki üç pinli başlıq servolar üçündür. Platadakı işarələrə görə pinlər − (GND), + (5 V) və S (siqnal) şəklindədir; servonun qəhvəyi naqili −, qırmızısı +, narıncısı S-ə gəlir. Platanın dövrə sxeminə görə SER1 başlığı D10-a, SERVO_2 başlığı D9-a bağlıdır (bəzi mənbələrdə nömrələr tərs yazılır; servo tərpənmirsə, kodda digər pini sına). Servolar standart Servo kitabxanası ilə idarə olunur və bu kitabxananın Uno-da istifadə etdiyi Timer1 mühərriklərin taymerləri ilə toqquşmur; yəni DC mühərriklər və servolar eyni anda problemsiz işləyir.
Servoların qidası mühərrik batareyasından deyil, Arduino-nun 5 V xəttindən gəlir. SG90 üçün bu problem deyil, amma MG996R kimi böyük servolar hərəkət edərkən 1 A-dən çox cərəyan çəkə bilər; Arduino-nun stabilizatoru qızır, gərginlik çökür və plata yenidən başlayır. Böyük servolarda yalnız siqnal naqilini başlığa tax, servonun + və − uclarını ayrı 5–6 V mənbədən qidalandır və mənbələrin GND-lərini birləşdir. Təfərrüatlar MG996R servo mühərriki və Servo mühərrik nədir? yazılarındadır. Aşağıdakı kod M3-dəki mühərriki fırladarkən SER1-dəki servonu sağa-sola tarayır:
1#include <AFMotor.h>
2#include <Servo.h>
3
4AF_DCMotor motor(3);                  // M3 klemensi / M3 terminal
5Servo servo1;                         // SER1 başlığı / SER1 header
6
7void setup() {
8  servo1.attach(10);                  // SER1 = D10, SERVO_2 = D9
9  motor.setSpeed(170);
10  motor.run(FORWARD);                 // motor dönerken servo tarar / servo sweeps while the motor runs
11}
12
13void loop() {
14  for (int a = 20; a <= 160; a += 2) {   // sağa tara / sweep right
15    servo1.write(a);
16    delay(15);
17  }
18  for (int a = 160; a >= 20; a -= 2) {   // sola tara / sweep left
19    servo1.write(a);
20    delay(15);
21  }
22}
Cərəyan həddi (0,6 A) və qızma
L293D-nin məlumat vərəqindəki ən vacib sətir hər kanal üçün 0,6 A davamlı və 1,2 A pik cərəyandır. Pik dəyəri yalnız çox qısa impulslar üçündür; mühərrik saniyələrlə 1 A çəkirsə, çip çətinlik çəkir. Qızmanın səbəbi sadə hesabla görünür: L293D köhnə tip, bipolyar tranzistorlu sürücüdür və 0,6 A-də yuxarı tranzistorda tipik olaraq 1,4 V, aşağı tranzistorda 1,2 V düşür. Yəni mühərrik 0,6 A çəkəndə çipdə 0,6 A × 2,6 V ≈ 1,6 W istilik yaranır; eyni çipdəki iki mühərrik birlikdə bunun iki mislini, təxminən 3 W istehsal edir. Soyuducusuz kiçik DIP çip bu istiliyi uzaqlaşdıra bilmir, temperaturu sürətlə yüksəlir və nəhayət həddindən artıq qızma qoruması çıxışları bağlayır. Əlaməti tanışdır: mühərriklər bir müddət işləyir, dayanır, çip soyuyanda yenidən fırlanır.
Sarı TT mühərrikləri yüksüz təxminən 150 mA, yerdə irəliləyərkən 200–300 mA çəkir; bu dəyərlər şildin hədləri daxilindədir. Problem təkərin maneəyə dayandığı və ya maşının yerində döndüyü anlardır: kilidlənən TT mühərriki 1–1,5 A çəkə bilər və 4WD maşında yerində dönüş zamanı dörd mühərrik birdən zorlanır. Mühərrikin real cərəyanını öyrənmək üçün multimetri mühərriklə ardıcıl qoş və təkəri əlinlə qısa müddət tutarkən ölç; necə ediləcəyi Multimetr necə istifadə olunur? yazısındadır. Şildi sərin saxlamaq üçün bunları et:
- Yumşaq start et: Sürəti 0-dan 255-ə birdən deyil, 200–300 ms ərzində pillə-pillə artır; start cərəyanı nəzərəçarpacaq dərəcədə düşür.
- Mühərriki sıxma: Maneədən qaçan robotlarda maşını maneəyə dayanmadan dayandır; kilidlənən mühərrik ən çox istilik yaradır.
- Çiplərin üstünə soyuducu yapışdır: Termal lentli kiçik alüminium soyuducular L293D-nin temperaturunu bir qədər azaldır.
- İkinci L293D lehimlə: Adafruit də cərəyan gücünü artırmaq üçün mövcud çiplərin üstünə ikinci L293D-nin ayaq-ayağa lehimlənə biləcəyini bildirir; iki çip cərəyanı bölüşür.
- Gərginliyi lazımından yüksək tutma: 6 V-luq mühərriklərə 12 V vermək həm cərəyanı, həm istiliyi artırır.
- Düzgün sürücüyə keç: Mühərrikin davamlı olaraq 0,6 A-dən çox çəkirsə, L298N və ya TB6612FNG əsaslı sürücü istifadə et.
L293D motor şildi, yoxsa L298N?

| Xüsusiyyət | L293D motor shield | L298N modulu |
|---|---|---|
| Mühərrik sayı | 4 DC və ya 2 step + 2 servo | 2 DC və ya 1 step |
| Hər kanal üçün cərəyan | 0,6 A davamlı, 1,2 A pik | 2 A davamlı, 3 A pik |
| Mühərrik gərginliyi | 4,5–25 V | 5–35 V |
| Gərginlik itkisi | Təxminən 1,5–2,6 V | Təxminən 2–3 V |
| Qoşulma | Uno-nun üstünə taxılır, naqil yoxdur | Jumper naqillərlə; pinləri özün seçirsən |
| İstifadə etdiyi pinlər | 8 sabit pin + servolar üçün D9 və D10 | 6 pin (ENA, IN1–IN4, ENB) |
| Kitabxana | AFMotor şərtdir | Lazım deyil (digitalWrite, analogWrite) |
| ESP32 və Pico | Uyğun deyil | Birbaşa istifadə oluna bilər |
| Ən uyğun istifadə | TT mühərrikli 4WD maşın, öyrənmə dəstləri | Daha güclü mühərriklər, 2WD robotlar |
Qısası, Arduino Uno ilə TT mühərrikli 4WD maşın düzəldirsənsə, L293D şildi naqil bağlantısını minimuma endirir və dörd mühərriki tək platada toplayır. Mühərriklər daha güclüdürsə, platan ESP32 və ya Pico-dursa, yaxud pin seçimi sənin üçün vacibdirsə, L298N daha elastikdir; təfərrüatlar L298N ilə DC mühərrik idarəsi yazısındadır. İkisindən də səmərəli seçim istəyirsənsə, MOSFET əsaslı TB6612FNG-nin gərginlik itkisi çox aşağıdır və batareya ömrünü uzadır. Hansı mühərrik növünün hansı işə uyğun olduğunu DC, servo və step mühərrik fərqi yazısında müqayisə etdik.
ESP32, Raspberry Pi Pico və Mega ilə istifadə oluna bilərmi?
Arduino Mega 2560 ilə problemsiz işləyir: şild Mega-nın ilk rəqəmsal və analoq pinlərinə oturur, AFMotor da Mega-nın taymerlərini tanıyır. Uno R4, Leonardo, ESP32 və Raspberry Pi Pico ilə isə işləmir, çünki AFMotor birbaşa ATmega328P və ATmega2560-ın taymer registrlərinə yazır. ESP32 seçiləndə kompilyasiya 'DC_MOTOR_PWM_RATE' was not declared in this scope, Leonardo seçiləndə #error "This chip is not supported!" xətası ilə dayanır. Uno formalı ESP32 platalar (ESPDuino-32 kimi) şildə fiziki olaraq taxılsa da, pin nömrələri və 3,3 V-luq siqnal səviyyəsi fərqlidir. Bu platalarda şild əvəzinə L298N, TB6612FNG və ya tək L293D çipi istifadə etmək daha asandır. L293D-nin girişləri 2,3 V-dan yuxarını HIGH qəbul etdiyi üçün 3,3 V-luq platalarla birbaşa işləyir:
| L293D pini | Vəzifəsi | Raspberry Pi Pico | ESP32 |
|---|---|---|---|
| 1 (1,2EN) | Sürət (PWM) | GP15 | GPIO 25 |
| 2 (1A) | İstiqamət 1 | GP14 | GPIO 26 |
| 7 (2A) | İstiqamət 2 | GP13 | GPIO 27 |
| 3 və 6 (1Y, 2Y) | Mühərrik ucları | Mühərrikə | Mühərrikə |
| 4, 5, 12, 13 | GND (istilik də bu pinlərdən atılır) | GND | GND |
| 16 (VCC1) | Məntiq qidası, 5 V | VBUS (pin 40) | 5V (VIN) |
| 8 (VCC2) | Mühərrik qidası | Batareyanın artı ucu | Batareyanın artı ucu |
1from machine import Pin, PWM
2import time
3
4en = PWM(Pin(15))                 # L293D pin 1 (1,2EN): hız / speed
5en.freq(1000)
6in1 = Pin(14, Pin.OUT)            # L293D pin 2 (1A): yön / direction
7in2 = Pin(13, Pin.OUT)            # L293D pin 7 (2A): yön / direction
8
9def motor(speed):                 # -100 … 100
10    in1.value(1 if speed > 0 else 0)
11    in2.value(1 if speed < 0 else 0)
12    en.duty_u16(int(abs(speed) * 655.35))
13
14while True:
15    motor(80)                     # ileri / forward
16    time.sleep(2)
17    motor(0)                      # dur / stop
18    time.sleep(0.5)
19    motor(-60)                    # geri / backward
20    time.sleep(2)
21    motor(0)
22    time.sleep(0.5)
Pico-nun və batareyanın GND-ləri mütləq birləşməlidir. ESP32-də eyni məntiqi Arduino dili ilə qurursan: cədvəldəki pinlərə digitalWrite ilə istiqamət, analogWrite ilə sürət verirsən. Bu platalarla yeni tanışsansa, ESP32 nədir? və Raspberry Pi Pico nədir? yazıları ilə başlaya bilərsən.
Mühərriklər fırlanmır: tez-tez edilən səhvlər və həlləri
| Əlamət | Ehtimal olunan səbəb | Həll |
|---|---|---|
| Heç bir mühərrik fırlanmır, PWR LED-i sönükdür | Mühərrik qidası yoxdur: EXT_PWR boşdur və ya yalnız USB qoşulub | EXT_PWR-a 6–12 V batareya qoş; LED yanmayana qədər mühərriklər fırlanmır |
| LED yanır, kod yüklənib, amma mühərrik tərpənmir | setSpeed() yazılmayıb və ya koddakı nömrə klemmə uyğun gəlmir | setup()-da setSpeed(200) əlavə et; AF_DCMotor(1) ↔ M1 uyğunluğunu yoxla |
| Mühərrik vızıldayır, amma fırlanmır | PWM dəyəri aşağıdır və ya batareya zəifdir | Sürəti 100-dən yuxarı başlat; batareyanı şarj et və ya 2 ədəd 18650 istifadə et |
| "AFMotor.h: No such file or directory" | Kitabxana quraşdırılmayıb və ya V2 quraşdırılıb | Library Manager-dən V1 olan Adafruit Motor Shield library-ni quraşdır |
| "This chip is not supported!" və ya "DC_MOTOR_PWM_RATE" xətası | Plata olaraq Uno R4, Leonardo və ya ESP32 seçilib | Tools › Board menyusundan Uno və ya Mega seç |
| Mühərriklər işləyəndə Arduino yenidən başlayır | Start cərəyanı batareya gərginliyini aşağı salır (brownout) | Jumperi çıxarıb Arduino-nu ayrı qidalandır; mühərrik uclarına 100 nF kondensator lehimlə |
| Mühərrik bir müddət fırlanıb dayanır, çip çox isti olur | L293D-nin həddindən artıq qızma qoruması işə düşüb | Yükü azalt, yumşaq start et, soyuducu əlavə et və ya L298N-ə keç |
| Mühərriklər təsadüfi istiqamət dəyişir | Kodda D4, D7, D8 və ya D12 başqa iş üçün istifadə olunur | Sensorları A0–A5-ə köçür |
| M1 və M2-nin sürəti tənzimlənmir, M3 və M4 normaldır | tone() və ya IRremote Timer2-dən istifadə edir | Bu mühərrikləri M3 və M4-ə köçür və ya toqquşan kodu sil |
| Tək təkər tərs fırlanır | Mühərrik naqilləri klemmdə tərsdir | Həmin mühərrikin iki naqilinin yerini dəyiş |
| Şild taxılanda plata qəribə davranır | Uno-nun USB soketi şildin alt üzündəki lehimlərə dəyir və ya bir pin əyilib | USB soketinin üstünə izolyasiya lenti yapışdır, pinləri düzəldib şildi yenidən tax |
L293D motor şildi ilə layihə ideyaları
- Bluetooth ilə idarə olunan 4WD maşın: Yuxarıdakı kodla telefondan idarə olunan, dörd təkərdən çəkişli robot.
- Maneədən qaçan robot: SER1-dəki servoya taxılmış HC-SR04 ilə qarşısını tarayıb ən açıq istiqamətə dönən maşın; tam bələdçi Maneədən qaçan robot düzəltmək yazısındadır.
- Xətt izləyən robot: A0–A3-ə qoşulan infraqırmızı sensorlarla yerdəki qara xətti izlə; PID ayarları Xətt izləyən robot yazısındadır.
- Kamera sürüşdürücü: Step mühərriki ilə kameranı reloda yavaşca sürüşdürüb sürətləndirilmiş video çək.
- Pan-tilt baş: İki servo başlığına iki servo qoşub kameranı və ya lazeri iki oxda idarə et; daha çox servo üçün Arduino robot qol yazısına bax.
- Avtomatik pərdə və ya konveyer lent: DC mühərriklə pərdəni işığa görə aç-bağla və ya kiçik daşıma lenti düzəlt.
L293D motor şildini düzgün istifadənin xülasəsi belədir: V1 kitabxanasını quraşdır, PWR LED-ini yoxla, jumperi qida düzəninə görə tənzimlə, setSpeed()-i unutma, sensorları A0–A5-ə qoş və mühərriklərini 0,6 A həddinin altında saxla. Bu qaydalarla kiçik şild dörd mühərrikli robotun bütün əzələ gücünü tək daşıyır. BlueGrays tətbiqində Bluetooth idarəli maşın, maneədən qaçan robot, step mühərriki və servo layihələrini dövrə sxemləri və kodları ilə addım-addım tapa bilərsən.
Tez-tez verilən suallar
L293D motor şildi neçə mühərrik idarə edir?
Şild eyni anda 4 DC mühərriki müstəqil olaraq irəli-geri və müxtəlif sürətlərdə idarə edə bilər. DC mühərriklər əvəzinə 2 step mühərriki (M1–M2 və M3–M4 cütləri) və ya 2 DC mühərrik ilə 1 step mühərriki də qoşula bilər. Bunlara əlavə olaraq iki servo başlığı var; servolar mühərriklərdən asılı olmayaraq D9 və D10-dan idarə olunur.
L293D motor şildindəki PWR jumperi nəyə lazımdır?
Jumper taxılı olanda şildin mühərrik qidası Arduino-nun Vin xəttinə qoşulur və iki plata tək mənbədən işləyir. Arduino-nu USB-dən, mühərrikləri ayrı batareyadan qidalandıracaqsansa, jumperi çıxarmalısan. Jumper taxılı olanda həm DC jakına, həm də EXT_PWR-a ayrı mənbə qoşmaq iki mənbəni qısa qapayır.
L293D motor şildinə hansı batareya qoşulmalıdır?
TT mühərrikli robot maşınlar üçün ən yaxşı seçim 2 ədəd 18650 litium batareyadır (7,4 V); L293D təxminən 2 V itirdiyi üçün mühərriklər 5,5–6 V görür. 4 ədəd AA batareya mühərriklərə 4 V civarı buraxır, 9 V-luq kvadrat batareya isə mühərrikləri işlədəcək cərəyanı verə bilmir. Batareyanı EXT_PWR-a qoşanda qütblərə diqqət et, çünki klemmdə əks qoşulma qoruması yoxdur.
"AFMotor.h: No such file or directory" xətası necə həll olunur?
Bu xəta AFMotor kitabxanasının quraşdırılmadığını göstərir. Library Manager-də Adafruit Motor Shield axtarışı et və təsvirində V1 yazılan Adafruit Motor Shield library-ni quraşdır. V2 kitabxanası başqa plata üçündür və AFMotor.h faylını ehtiva etmir.
L293D motor şildi neçə amper verir, niyə qızır?
Hər kanal davamlı olaraq 0,6 A, çox qısa müddətli olaraq 1,2 A verə bilər. L293D-nin tranzistorları 0,6 A-də təxminən 2,6 V düşürdüyü üçün hər mühərrikə görə 1,5 W-a yaxın istilik yaranır; çip buna görə qızır və hədd aşılarsa, özünü bağlayır. Mühərriklərin sıxılmamasına diqqət et və davamlı olaraq 0,6 A-dən çox cərəyan çəkən mühərriklər üçün L298N kimi daha güclü sürücü istifadə et.
L293D motor şildi, yoxsa L298N daha yaxşıdır?
Arduino Uno ilə TT mühərrikli 4WD maşın düzəldirsənsə, L293D şildi naqilsiz taxıldığı və dörd mühərrik kanalı olduğu üçün daha praktikdir. Daha güclü mühərriklər, ESP32 və ya Pico istifadə edirsənsə, yaxud pinləri özün seçmək istəyirsənsə, hər kanal üçün 2 A verən L298N daha uyğundur. İkisi də mühərrik gərginliyinin təxminən 2 V-unu itirir.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
L298N ilə Bluetooth idarəli maşın
Telefonunu pultə çevirib öz robot maşınını sür. Arduino, Bluetooth modulu vasitəsilə telefondakı idarəetmə tətbiqindən gələn əmrləri alır və mühərrik sürücüsü ilə təkərləri fırladır; maşın irəli…

Maneədən qaçan robot
Öz yolunu tapan ağıllı nəqliyyat vasitəsi düzəltməyə nə deyirsən? Maneədən qaçan robot, qarşısındakı ultrasəs sensoru sayəsində ətrafını daim skan edir.

Step mühərrikinin istifadəsi
Saatın əqrəbi kimi addım-addım, tam istədiyin qədər fırlanan mühərrik. Arduino sürücü platası vasitəsilə kiçik step mühərriki əvvəlcə bir istiqamətdə tam bir dövr fırladır, bir saniyə gözləyir, sonra…

Step mühərrikindən 360 dərəcəlik servo mühərrik düzəltmək
Adi step mühərrikinə istədiyin bucağa getməyi öyrət, həm də tam bir dövrə boyunca.

Servo mühərrikdən istifadə
Kiçik servo mühərrikin qolu ardıcıl üç vəziyyətə dönür: ən əvvələ, tam ortaya və ən sona, hər dayanacaqda iki saniyə gözləyərək.

Potensiometrlə servo mühərrikdən istifadə
Potensiometrin düyməsini çevirdikcə servo mühərrikin qolu da onunla birlikdə dönür; düymənin bir ucu sıfır dərəcəyə, o biri ucu yarım dövrəyə uyğundur.

Bluetooth ilə telefondan LED yandırma
Telefonundan otaqdakı işıqları yandırıb söndürməyin kiçik bir sınağı. Bluetooth modulu telefondan gələn hərfləri Arduino-ya ötürür; bir hərf qırmızı LED-i, başqa hərf yaşıl LED-i yandırır, eyni…

TCRT5000 ilə qara-ağ zəmin aşkarlanması
Xətt izləyən robotların gözü olan kiçik bir sensorla zəminin qara, yoxsa ağ olduğunu müəyyən edirsən.
Digər yazılar
- L298N ilə DC mühərrikin idarə edilməsi: Arduino ilə sürət və istiqamət tənzimi
- Arduino robot maşın düzəltmək: Bluetooth ilə idarə olunan robot maşın addım-addım
- Maneədən qaçan robot yaratmaq: Arduino və HC-SR04 ilə addım-addım
- A4988 ilə NEMA 17 step mühərrikinin idarə olunması: Vref ayarı, mikroaddım və kod