
フロートスイッチとArduino:ポンプとタンクの水位制御ガイド
フロートスイッチをArduinoにつなぐ方法を解説します。リードスイッチの仕組み、NO/NCの取り付け、プルアップでの読み取り、タンクが満水になるとポンプを止めるUno・ESP32・Picoのコードまで紹介します。
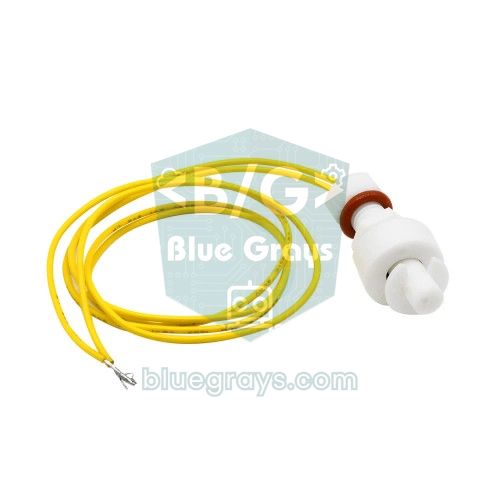
フロートスイッチは、水タンクや水槽、水やり用の貯水タンクが満水か空かをArduinoで知るための、いちばんシンプルで信頼できる方法です。中には磁石入りのフロート(浮き)と、ガラス管に入ったリードスイッチがあります。水位がフロートを押し上げると接点が閉じ、水が下がると開きます。電子回路として見れば、このセンサーは水で押されるボタンと同じです。2本の線の一方をGNDに、もう一方をデジタルピンにつなぎ、そのピンをINPUT_PULLUPで読み取ります。
このガイドでは、フロートの内部構造、NOとNCの取り付けの違い、波立つ水による揺れをソフトウェアで取り除く方法を学び、2個のフロートを使ってタンクが満水になると自動でポンプを止める回路をステップごとに作ります。Arduino Uno、ESP32、Raspberry Pi Picoで動くコードに加えて、電極式、非接触式、超音波式の水位センサーと比べてフロートが向いている場面も紹介します。
フロート式水位センサーとは?仕組みは?
センサー中央の中空のプラスチック本体の中には、不活性ガスを封入した小さなガラス管があります。管の中には、ごく近くに並んだ2枚の強磁性の金属片が入っています。これがリードスイッチです。本体に沿って自由にスライドするフロートの中には、リング状の磁石が入っています。水位が上がるとフロートが浮いて本体に沿って移動し、磁石がリードスイッチの位置に来ると、その磁界で2枚の金属片が磁化されて互いに引き合い、回路が閉じます。磁石が離れると、金属片のばねの力で離れて回路はまた開きます。
この構造には大きなメリットが2つあります。1つ目は、電気接点が密閉されたガラス管の中に完全に収まっていることです。水に触れる金属がないため、電極式センサーのような電気分解による腐食や汚れの問題が起きません。2つ目は、出力が完全にデジタル(開か閉か)であることです。アナログ読み取りもキャリブレーションもライブラリも必要ありません。その一方で、フロートがわかるのは1つの位置だけです。水深が12 cmか18 cmかはわからず、「水位がこの線より上か下か」という問いに答えるだけです。同じ原理はドアや窓のセンサーにも使われています。詳しくは「リードスイッチ」の記事を参照してください。
| 項目 | 代表的な値(小型の縦型モデル) |
|---|---|
| 検知素子 | リードスイッチ+フロート内のリング磁石 |
| 出力 | 無電圧接点(開/閉)、2線式、極性なし |
| 接点の種類 | NOまたはNC(フロートを逆向きにすると切り替わる) |
| 最大開閉電力 | 10 W |
| 最大開閉電圧 | 100 V DC |
| 最大開閉電流 | 0.5 A |
| 接触抵抗 | 100 mΩ以下 |
| 本体とフロートの材質 | PP(ポリプロピレン) |
| 使用温度 | −10〜+85 °C |
| 取り付け | ネジ付きの本体をナットとパッキンでタンクの底またはふたに固定 |
NOとNCの取り付け:フロートを逆向きにする
購入したままのセンサーの多くはNO(常時開)で動作します。水がないときはフロートが下の止めリングの上にあって接点は開いており、水がフロートを持ち上げると接点が閉じます。フロート内の磁石はちょうど中央ではなく、片方の端寄りにあります。そのため、本体の端にある止め輪(サークリップ)を外し、フロートを逆向きにして付け直すと、リードスイッチに対する磁石の位置が変わり、センサーはNC(常時閉)になります。水がないときは閉、水が来ると開です。もう1つ注意点があります。タンクの底から上向きに取り付けるか、ふたから下向きにつるすかでも、フロートの静止位置が変わります。どのモデルを買った場合も、取り付ける前にテスターを導通(ブザー)モードにし、フロートを手で上げ下げして実際の動作を確認してください。
| 取り付け | 水がないとき(フロートが下) | 水があるとき(フロートが上) | INPUT_PULLUPでのピンの値 |
|---|---|---|---|
| NO(常時開) | 接点は開 | 接点は閉 | 乾いているとHIGH、水中でLOW |
| NC(常時閉) | 接点は閉 | 接点は開 | 乾いているとLOW、水中でHIGH |
配線:Arduino Uno、ESP32、Picoのピン
フロートスイッチの2本の線には極性がありません。一方の線をGNDに、もう一方をデジタルピンにつなぎ、ピンの内部プルアップ抵抗を有効にするだけです。外付けの抵抗は必要ありません。接点が開いているときはプルアップ抵抗がピンを5 V(ESP32とPicoでは3.3 V)に引き上げてHIGHになり、接点が閉じるとピンがGNDに直接つながってLOWになります。Unoの内部プルアップは20〜50 kΩです。接点が閉じているときに流れる電流は5 V / 30 kΩ ≈ 0.17 mAとごくわずかで、リードスイッチにまったく負担をかけません。プルアップの考え方は「プルアップ抵抗とプルダウン抵抗」の記事で詳しく解説しています。次の表は、この記事の後半のすべてのコードで使うピンです。
| 接続 | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| 上側のフロート(満水) | D2 | GPIO 27 | GP2 |
| 下側のフロート(空) | D3 | GPIO 26 | GP3 |
| フロートのもう一方の線 | GND | GND | GND |
| リレーモジュールのIN | D7 | GPIO 23 | GP15 |
| アクティブブザー(+) | D8 | GPIO 25 | GP16 |
| リレーモジュールのVCC | 5V | VIN(5 V) | VBUS(5 V) |
ステップごとに:初めてフロートを読み取る
- テスターを導通モードにし、テスト棒をフロートの2本の線に当てて、フロートを手で上下にスライドさせ、NOとNCのどちらで動作するかを確認します。
- 一方の線をArduinoのGNDピンに、もう一方をD2ピンにつなぎます。線が細い場合は、先端をジャンパーワイヤーにはんだ付けするか、ネジ端子(端子台)を使います。
- 下のコードを書き込みます。コードでピンをINPUT_PULLUPに設定するので、抵抗を追加する必要はありません。
- シリアルモニタを9600ボーで開きます。
- フロートを指で押し上げます。NOの取り付けなら、D13の内蔵LEDが点灯し、画面に「Level HIGH」と表示されます。指を離すとLEDが消え、「Level LOW」のメッセージが表示されます。
1const int FLOAT_PIN = 2;                 // şamandıra kablosu / float switch wire
2const int LED_PIN = 13;                  // dahili LED / built-in LED
3const unsigned long DEBOUNCE_MS = 300;   // dalga filtresi / ripple filter
4
5int stableState;
6int lastReading;
7unsigned long lastChange = 0;
8
9void setup() {
10  Serial.begin(9600);
11  pinMode(FLOAT_PIN, INPUT_PULLUP);      // dahili pull-up / internal pull-up
12  pinMode(LED_PIN, OUTPUT);
13  delay(10);
14  stableState = digitalRead(FLOAT_PIN);
15  lastReading = stableState;
16  digitalWrite(LED_PIN, stableState == LOW ? HIGH : LOW);
17}
18
19void loop() {
20  int reading = digitalRead(FLOAT_PIN);
21  if (reading != lastReading) {          // değişim var, sayacı sıfırla / change, reset timer
22    lastReading = reading;
23    lastChange = millis();
24  }
25  if (millis() - lastChange >= DEBOUNCE_MS && reading != stableState) {
26    stableState = reading;               // 300 ms sabit kaldı / stable for 300 ms
27    if (stableState == LOW) {            // NO: kontak kapalı = su var / NO: closed = water
28      Serial.println(F("Seviye YUKSEK: su var / Level HIGH: water present"));
29      digitalWrite(LED_PIN, HIGH);
30    } else {
31      Serial.println(F("Seviye DUSUK: su yok / Level LOW: no water"));
32      digitalWrite(LED_PIN, LOW);
33    }
34  }
35}コードでいちばん大事なのはチャタリング対策(揺れの除去)の部分です。タンクの水が完全に静止していることはありません。ポンプが動いているとき、蛇口を開けたとき、水を入れているときには水面が波立ち、フロートがしきい値の位置で1秒に何回も開閉することがあります。コードはピンの値が変わるたびにタイマーをリセットし、新しい値が300 msのあいだ変わらなかった場合だけ採用します。ボタンのチャタリング対策と同じ考え方で、時間が長いだけです。波の大きいタンクでは、時間を1〜2秒に延ばしてもかまいません。時間の管理をmillis()で行っているので、loopが待たされることはありません。その理由は「millis()とdelay()の違い」の記事で読めます。
満水になるとポンプを止める回路
フロート1個でもポンプは制御できますが、問題があります。水位がちょうどしきい値にあると、ポンプが数秒ごとにオン・オフを繰り返してしまいます。これはポンプにもリレーにも負担になります。解決策はヒステリシス、つまり2つの別々のしきい値を使うことです。タンクの下のほうに1個、上のほうにもう1個フロートを取り付けます。水が下側のフロートより下がるとポンプが動き、上側のフロートに達すると止まります。その間の範囲では、ポンプは現在の状態を保ちます。2個のフロートの間隔が15 cmで、ポンプの吐出量が毎分3リットルなら、底面が30×40 cm(1200 cm²)のタンクではこの範囲は18リットルになり、ポンプは毎回約6分間連続して動きます。コードはさらに2つの安全チェックも行います。上側のフロートが水中なのに下側のフロートが乾いている場合、これは物理的にありえないので、線かセンサーの故障です。また、ポンプが想定より長く動いた場合は、水源が空になったかホースが外れた可能性があります。どちらの場合もポンプが止まり、ブザーが鳴ります。
- フロートスイッチ2個:下側と上側のしきい値用です。NOの取り付けでは、どちらも水中でLOWになります。
- 1チャンネルのリレーモジュール:ポンプの電源を開閉します。多くのモジュールはINピンがLOWになると動作します(アクティブLOW)。コードではRELAY_ACTIVE_LOW定数でこれを設定します。詳しくは「リレーモジュール」の記事を参照してください。
- ポンプと別の電源:6 Vの小型の水中ポンプのような小さなポンプには、単3電池4本か6 VのACアダプターを使います。ポンプの電流をArduinoの5Vピンから取らないでください。ポンプの選び方は「ミニウォーターポンプ」の記事を見てください。
- 共通GND:リレーモジュールを使う場合は、ArduinoとモジュールのGNDをつなぎ、ポンプの回路はリレーの接点を通して分けたままにします。MOSFETを使う場合は、ポンプ用電源のマイナスもArduinoのGNDにつなぎ、ポンプと並列に逆向きで1N4007ダイオードを入れる必要があります。
- アクティブブザー:故障のときに断続的に鳴って知らせます。
1// İki şamandıra ile otomatik depo doldurma / Automatic tank filling with two floats
2const int FLOAT_PINS[2] = {2, 3};      // 0: üst şamandıra / upper float, 1: alt şamandıra / lower float
3const int RELAY_PIN  = 7;              // röle modülü IN / relay module IN
4const int BUZZER_PIN = 8;              // aktif buzzer / active buzzer
5const bool RELAY_ACTIVE_LOW = true;    // çoğu modül LOW ile çeker / most modules trigger on LOW
6const unsigned long STABLE_MS  = 500;                   // filtre süresi / filter time
7const unsigned long MAX_RUN_MS = 10UL * 60UL * 1000UL;  // en uzun çalışma: 10 dk / max run: 10 min
8
9bool wet[2];                 // true = şamandıra suda / true = float in water
10int lastRaw[2];
11unsigned long lastChange[2];
12bool pumpOn = false;
13bool fault = false;
14unsigned long pumpStart = 0;
15
16void updateSensor(int i) {
17  int raw = digitalRead(FLOAT_PINS[i]);
18  if (raw != lastRaw[i]) {             // değer değişti, sayacı sıfırla / value changed, reset timer
19    lastRaw[i] = raw;
20    lastChange[i] = millis();
21  }
22  if (millis() - lastChange[i] >= STABLE_MS) {
23    wet[i] = (raw == LOW);             // NO montaj: suda LOW / NO mount: LOW when wet
24  }
25}
26
27void setPump(bool on) {
28  pumpOn = on;
29  if (on) pumpStart = millis();
30  digitalWrite(RELAY_PIN, (on != RELAY_ACTIVE_LOW) ? HIGH : LOW);
31}
32
33void stopWithFault(const __FlashStringHelper *msg) {
34  setPump(false);
35  fault = true;                        // reset atılana kadar kilitli / latched until reset
36  Serial.println(msg);
37}
38
39void setup() {
40  Serial.begin(9600);
41  digitalWrite(RELAY_PIN, RELAY_ACTIVE_LOW ? HIGH : LOW);  // önce kapalı seviye / off level first
42  pinMode(RELAY_PIN, OUTPUT);
43  pinMode(BUZZER_PIN, OUTPUT);
44  for (int i = 0; i < 2; i++) {
45    pinMode(FLOAT_PINS[i], INPUT_PULLUP);
46  }
47  delay(10);                           // pull-up otursun / let pull-ups settle
48  for (int i = 0; i < 2; i++) {
49    lastRaw[i] = digitalRead(FLOAT_PINS[i]);
50    wet[i] = (lastRaw[i] == LOW);
51    lastChange[i] = millis();
52  }
53  Serial.println(F("Depo kontrolu basladi / Tank control started"));
54}
55
56void loop() {
57  updateSensor(0);
58  updateSensor(1);
59
60  if (!fault && wet[0] && !wet[1]) {   // üst suda, alt kuru: imkansız / upper wet, lower dry: impossible
61    stopWithFault(F("HATA: sensor tutarsiz / ERROR: sensors inconsistent"));
62  }
63  if (!fault && pumpOn && millis() - pumpStart > MAX_RUN_MS) {
64    stopWithFault(F("HATA: pompa cok uzun calisti / ERROR: pump ran too long"));
65  }
66
67  if (!fault) {
68    if (!pumpOn && !wet[1]) {          // su alt eşiğin altında / water below lower level
69      setPump(true);
70      Serial.println(F("Pompa ACIK / Pump ON"));
71    } else if (pumpOn && wet[0]) {     // depo dolu / tank full
72      setPump(false);
73      Serial.println(F("Depo dolu, pompa KAPALI / Tank full, pump OFF"));
74    }
75  }
76
77  // Arızada yarım saniyede bir bip / beep every half second on fault
78  digitalWrite(BUZZER_PIN, (fault && (millis() / 500) % 2) ? HIGH : LOW);
79}| コードの部分 | 役割 |
|---|---|
| updateSensor(i) | 各フロートを個別に読み取り、値が500 msのあいだ安定したらwet[i]の状態を更新します。 |
| wet[0] / wet[1] | 上側と下側のフロートが水中にあるかどうか(true=水中)。 |
| !pumpOn && !wet[1] | 水が下側のしきい値より下がった:ポンプを始動します。 |
| pumpOn && wet[0] | 水が上側のしきい値に達した:ポンプを止めます。 |
| wet[0] && !wet[1] | 上側が水中で下側が乾いている:つじつまの合わない読み取り、つまり線かセンサーの故障です。 |
| MAX_RUN_MS | ポンプが10分より長く動くと、空運転の保護が働きます。 |
| stopWithFault() | ポンプを止めて故障状態を保持します。解除するには、問題を直してからボードをリセットします。 |
| RELAY_ACTIVE_LOW | リレーモジュールがLOWとHIGHのどちらで動作するかに合わせて、出力レベルを設定します。 |
ESP32でフロートを読み取ってポンプを制御する
ESP32でもコードはほぼ同じで、変わるのはピンとシリアルの速度だけです。このバージョンでは、フロートごとにWET_LEVEL定数があります。センサーをNCで取り付けた場合は、該当する値をHIGHにするだけで、ほかのロジックはそのままです。コードは5秒ごとに水位の状態をシリアルポートにも出力します。この行は、あとでWi-Fi経由でスマホに通知を送るコードに書き換えられます。ピン選びの注意点:ESP32のGPIO 34、35、36、39は入力専用で、内部プルアップ抵抗がありません。これらのピンにフロートをつなぐ場合は、10 kΩの外付けプルアップ抵抗が必要です。また、GPIO 0、2、12、15のようなストラッピングピンも避けたほうが安全です。電源投入時にフロートが閉じていると、ボードが書き込みモードに入ったり、まったく起動しなかったりすることがあります。コードはESP32 Arduinoコア2.xと3.xのどちらでもコンパイルできます。ESP32が初めての場合は、まず「ESP32とは?」の記事を見てください。
1// ESP32: iki şamandıra + röle + buzzer / two floats + relay + buzzer
2const int FLOAT_PINS[2] = {27, 26};    // 0: üst / upper, 1: alt / lower
3const int WET_LEVEL[2]  = {LOW, LOW};  // NO: suda LOW, NC ise HIGH yap / NO: LOW when wet, set HIGH for NC
4const int RELAY_PIN  = 23;             // röle modülü IN / relay module IN
5const int BUZZER_PIN = 25;             // aktif buzzer / active buzzer
6const bool RELAY_ACTIVE_LOW = true;
7const unsigned long STABLE_MS  = 500;
8const unsigned long MAX_RUN_MS = 10UL * 60UL * 1000UL;
9
10bool wet[2];
11int lastRaw[2];
12unsigned long lastChange[2];
13bool pumpOn = false;
14bool fault = false;
15unsigned long pumpStart = 0;
16unsigned long lastReport = 0;
17
18void updateSensor(int i) {
19  int raw = digitalRead(FLOAT_PINS[i]);
20  if (raw != lastRaw[i]) {
21    lastRaw[i] = raw;
22    lastChange[i] = millis();
23  }
24  if (millis() - lastChange[i] >= STABLE_MS) {
25    wet[i] = (raw == WET_LEVEL[i]);
26  }
27}
28
29void setPump(bool on) {
30  pumpOn = on;
31  if (on) pumpStart = millis();
32  digitalWrite(RELAY_PIN, (on != RELAY_ACTIVE_LOW) ? HIGH : LOW);
33}
34
35void stopWithFault(const char *msg) {
36  setPump(false);
37  fault = true;
38  Serial.println(msg);
39}
40
41void setup() {
42  Serial.begin(115200);
43  pinMode(RELAY_PIN, OUTPUT);
44  setPump(false);                      // röleyi hemen kapat / switch relay off immediately
45  pinMode(BUZZER_PIN, OUTPUT);
46  digitalWrite(BUZZER_PIN, LOW);
47  for (int i = 0; i < 2; i++) {
48    pinMode(FLOAT_PINS[i], INPUT_PULLUP);
49  }
50  delay(10);
51  for (int i = 0; i < 2; i++) {
52    lastRaw[i] = digitalRead(FLOAT_PINS[i]);
53    wet[i] = (lastRaw[i] == WET_LEVEL[i]);
54    lastChange[i] = millis();
55  }
56  Serial.println("Depo kontrolu basladi / Tank control started");
57}
58
59void loop() {
60  updateSensor(0);
61  updateSensor(1);
62
63  if (!fault && wet[0] && !wet[1]) {   // üst suda, alt kuru / upper wet, lower dry
64    stopWithFault("HATA: sensor tutarsiz / ERROR: sensors inconsistent");
65  }
66  if (!fault && pumpOn && millis() - pumpStart > MAX_RUN_MS) {
67    stopWithFault("HATA: pompa cok uzun calisti / ERROR: pump ran too long");
68  }
69
70  if (!fault) {
71    if (!pumpOn && !wet[1]) {
72      setPump(true);
73      Serial.println("Pompa ACIK / Pump ON");
74    } else if (pumpOn && wet[0]) {
75      setPump(false);
76      Serial.println("Depo dolu, pompa KAPALI / Tank full, pump OFF");
77    }
78  }
79
80  digitalWrite(BUZZER_PIN, (fault && (millis() / 500) % 2) ? HIGH : LOW);
81
82  if (millis() - lastReport >= 5000) {   // 5 sn'de bir durum raporu / status report every 5 s
83    lastReport = millis();
84    Serial.printf("Ust/Upper: %d  Alt/Lower: %d  Pompa/Pump: %d  Ariza/Fault: %d\n",
85                  (int)wet[0], (int)wet[1], (int)pumpOn, (int)fault);
86  }
87}
Raspberry Pi PicoでのMicroPythonコード
Picoでも同じロジックをMicroPythonで組みます。Pin.PULL_UPパラメーターで内部プルアップ抵抗が有効になり、PicoのすべてのGPピンで使えます。時間の計測にはtime.ticks_ms()とtime.ticks_diff()を使います。ticks_diffはカウンターが一周して0に戻っても差を正しく計算します。Picoの出力は3.3 Vなので、リレー選びに注意してください。5 Vで動かすフォトカプラ付きのモジュールの中には、3.3 VのHIGHレベルでは完全に解放されないものがあります。3.3 Vで動作するリレーモジュールか、ロジックレベルMOSFETを使うほうが確実です。コードをmain.pyという名前で保存すると、Picoは電源を入れるたびに自動で実行します。MicroPythonが初めての場合は、「Raspberry Pi Picoとは?」の記事でセットアップを解説しています。
1from machine import Pin
2import time
3
4FLOAT_PINS = (2, 3)          # 0: üst şamandıra / upper float, 1: alt / lower
5WET_LEVEL = (0, 0)           # NO: suda 0, NC ise 1 / NO: 0 when wet, 1 for NC
6STABLE_MS = 500              # filtre süresi / filter time
7MAX_RUN_MS = 10 * 60 * 1000  # en uzun çalışma: 10 dk / max run: 10 min
8RELAY_ACTIVE_LOW = True      # röle LOW ile çekiyorsa / relay triggers on LOW
9
10relay = Pin(15, Pin.OUT, value=1 if RELAY_ACTIVE_LOW else 0)   # başlangıçta kapalı / off at start
11buzzer = Pin(16, Pin.OUT, value=0)
12sensors = [Pin(p, Pin.IN, Pin.PULL_UP) for p in FLOAT_PINS]
13time.sleep_ms(10)
14
15last_raw = [s.value() for s in sensors]
16wet = [last_raw[i] == WET_LEVEL[i] for i in range(2)]
17last_change = [time.ticks_ms(), time.ticks_ms()]
18pump_on = False
19fault = False
20pump_start = 0
21
22
23def set_pump(on):
24    global pump_on, pump_start
25    pump_on = on
26    if on:
27        pump_start = time.ticks_ms()
28    relay.value(0 if on == RELAY_ACTIVE_LOW else 1)
29
30
31def update(i):
32    raw = sensors[i].value()
33    now = time.ticks_ms()
34    if raw != last_raw[i]:                       # değer değişti / value changed
35        last_raw[i] = raw
36        last_change[i] = now
37    if time.ticks_diff(now, last_change[i]) >= STABLE_MS:
38        wet[i] = raw == WET_LEVEL[i]
39
40
41def stop_with_fault(msg):
42    global fault
43    set_pump(False)
44    fault = True
45    print(msg)
46
47
48print("Depo kontrolu basladi / Tank control started")
49while True:
50    update(0)
51    update(1)
52    if not fault and wet[0] and not wet[1]:      # üst suda, alt kuru / upper wet, lower dry
53        stop_with_fault("HATA: sensor tutarsiz / ERROR: sensors inconsistent")
54    if not fault and pump_on and time.ticks_diff(time.ticks_ms(), pump_start) > MAX_RUN_MS:
55        stop_with_fault("HATA: pompa cok uzun calisti / ERROR: pump ran too long")
56    if not fault:
57        if not pump_on and not wet[1]:           # su alt eşiğin altında / water below lower level
58            set_pump(True)
59            print("Pompa ACIK / Pump ON")
60        elif pump_on and wet[0]:                 # depo dolu / tank full
61            set_pump(False)
62            print("Depo dolu, pompa KAPALI / Tank full, pump OFF")
63    buzzer.value(1 if fault and (time.ticks_ms() // 500) % 2 else 0)
64    time.sleep_ms(10)
フロートとほかの水位センサーの違い
| センサー | 出力 | 長所 | 短所 |
|---|---|---|---|
| フロートスイッチ | デジタル、1点 | 安い、ライブラリ不要、水に金属が触れない、長寿命 | しきい値の情報しか得られない。汚れや藻でフロートが動かなくなることがある |
| 電極式の水位センサー | アナログ | とても安い、ぬれた面積に応じて段階的な値が得られる | 電気分解ですぐに劣化し、ずっと水に浸けておく用途には向かない |
| XKC-Y25非接触センサー | デジタル、1点 | タンクの外側に貼るだけで、穴あけが不要 | 厚い壁や金属の壁では動作しない、ほかより高い |
| 超音波式(HC-SR04、JSN-SR04T) | 連続的な距離 | 水位をセンチメートル単位で測れ、液体に触れない | 泡や湯気の影響を受け、測れない近距離の範囲がある。HC-SR04は防水ではない |
選び方の目安はシンプルです。「タンクは満水か、空か」という問いに確実な答えがほしいなら、フロートが最適です。水位をパーセントで表示したいなら、超音波センサーを使います。詳しくは「距離センサーの比較」の記事にあります。タンクに穴をあけられない場合は、「XKC-Y25非接触液面センサー」が使えます。電極式のモジュールは、実験や短時間の測定用と考えてください。「水位センサー」の記事では、このモジュールを長持ちさせる方法を紹介しています。本格的なシステムでは、たいてい両方を組み合わせます。超音波センサーで水位を表示し、フロートは予備のあふれ防止として待機させます。
フロートスイッチを使ったプロジェクトのアイデア
- タンクの自動給水:屋上や庭の水タンクを、2個のフロートとポンプで自動的に満たします。
- スマートプランターと水やりステーション:土壌水分センサーで水やりのタイミングを決め、フロートは貯水タンクが空になったときにポンプを空運転から守ります。
- 水槽の自動補水:蒸発した分の水を別のタンクから少しずつ足します。上にNCで取り付けた2個目のフロートを、あふれ防止の安全装置にします。
- 除湿機やエアコンのドレン警報:水受けが満水になったらブザーを鳴らすか、リレーで機器の電源を切ります。
- 温室の水タンクの監視:スマート温室のプロジェクトで、ESP32を使ってタンクの水位をスマホに知らせます。
- 地下室の浸水警報:床の近くに取り付けたフロートで、水がたまったらTelegramボットからメッセージを送ります。
よくある間違いと対処法
| 症状 | 考えられる原因 | 対処法 |
|---|---|---|
| ピンの値がランダムに変わり続ける | INPUT_PULLUPの設定を忘れて、ピンがフローティング状態 | pinModeをINPUT_PULLUPにするか、10 kΩの外付けプルアップ抵抗を追加する |
| 状態がいつも逆 | センサーがNCで動作しているか、逆向きに取り付けられている | フロートを逆向きにするか、コードのWET_LEVELの値を変える |
| しきい値でポンプがオン・オフを繰り返す | フロートが1個で、フィルターの時間が短い | 2個のフロートでヒステリシスを作り、フィルターの時間を1〜2秒に延ばす |
| フロートがまったく反応しない | 過負荷でリードスイッチが溶着したか、ガラス管が割れている | テスターで導通テストをし、負荷は必ずリレーで開閉する |
| フロートが上で引っかかったまま | 汚れ、水あか、藻がたまっている | 本体とフロートを定期的に掃除し、給水口にストレーナーを付ける |
| ポンプが動くとArduinoがリセットする | ポンプが同じ電源から給電され、電圧が下がっている | ポンプには別の電源を使い、GNDの接続を正しくする |
| ESP32が起動しない、または起動時に止まる | フロートがストラッピングピンにつながっている | GPIO 26や27のような安全なピンを使う |
フロートスイッチは安くてシンプルな構造ですが、正しい取り付け、プルアップでの読み取り、ソフトウェアのフィルター、ヒステリシスを組み合わせれば、何年もトラブルなく動く自動化の土台になります。同じリードスイッチの考え方はドアセンサーに、同じポンプ制御は水やりシステムにも使われています。BlueGraysアプリでは、「リードスイッチの状態を読み取る」「リードスイッチ式ドアセンサー」「スマート水やりステーション」のプロジェクトを、回路図と完成済みのコードでステップごとに確認し、この記事の回路を自分のプロジェクトに応用できます。
よくある質問
フロートスイッチはどのように動作しますか?
フロートの中にはリング状の磁石が、本体の中にはガラス管入りのリードスイッチがあります。水位が上がるとフロートが本体に沿って移動し、磁石がリードスイッチの位置に来ると接点が閉じるか開きます。こうしてセンサーは水で動くスイッチのように働き、2本の線でデジタル信号を出します。
フロートスイッチはNOですか、NCですか?
同じセンサーをどちらとしても使えます。本体の端にある止め輪を外し、フロートを逆向きにして付け直すと、NO(常時開)のセンサーがNC(常時閉)になります。取り付けの向きでも動作が変わるので、取り付ける前にテスターで導通テストをするのがいちばん確実です。
フロートスイッチに抵抗は必要ですか?
Arduino、ESP32、Picoでは、ピンの内部プルアップ抵抗(INPUT_PULLUPまたはPin.PULL_UP)を有効にすれば、抵抗を追加する必要はありません。ケーブルが数メートルより長い場合やノイズの多い環境では、10 kΩの外付けプルアップ抵抗と100 nFのコンデンサで読み取りが安定します。ESP32の34〜39番ピンには内部プルアップがないため、これらのピンでは外付けの抵抗が必須です。
フロートスイッチでポンプを直接動かせますか?
ホビー用の小型フロートのリードスイッチが開閉できるのは、たいてい最大で10 W、0.5 Aです。ポンプの始動電流はこの限界を簡単に超え、接点を溶着させてしまいます。正しい方法は、フロートをマイコンにつなぎ、ポンプはリレーモジュールかMOSFETを通して駆動することです。そうすれば、空運転や運転時間の保護もソフトウェアで追加できます。
フロートスイッチはESP32やRaspberry Pi Picoでも使えますか?
はい。センサーはただのスイッチなので電源電圧は関係なく、3.3 Vのボードでも問題なく動作します。一方の線をGNDに、もう一方をプルアップを有効にしたGPIOにつなぐだけです。ESP32では、ストラッピングピンと、内部プルアップのない34〜39番ピンは避けてください。
フロートスイッチで水位をパーセントで測れますか?
フロート1個で検知できるのは1つのしきい値だけです。タンクの異なる高さに3〜4個のフロートを取り付ければおおまかなパーセント表示は作れますが、連続的でセンチメートル単位の精度の測定には超音波距離センサーのほうが向いています。超音波センサーを水位計に、フロートを予備のあふれ防止に使う組み合わせがおすすめです。
この記事を読んだ後に作れるプロジェクト
全プロジェクトを見る
ボタンでLEDを点灯(押している間のみ)
呼び鈴のように、押している間は点灯し、離すと消灯します。Arduinoはボタンの状態を常に読み取り、押されている間はLEDを点灯させ、指を離した瞬間に消灯させます。このシンプルな回路で、ボードが外部からの操作を検知する仕組みを学べます。

ESP32でボタンによるLED制御(押している間だけ点灯)
ボタンを押している間はLEDが点灯し、離すと消灯します。ESP32のデジタル入力ピンと内蔵プルアップ抵抗の使い方を学びます。INPUT_PULLUPモードを使うため、外付け抵抗は不要です。

ブザーの使い方
呼び鈴やアラームがどうやって音を出すのか、気になったことはありませんか?Arduinoが小さなブザーを短い間隔で鳴らし、音を出す、止める、を繰り返します。電気で音が生まれる仕組みを学び、メロディーを演奏するプロジェクトへの第一歩を踏み出せます。

リードスイッチの状態を読み取る
ドアや窓の警報装置に使われる、磁石で動くスイッチの仕組みが気になったことはありませんか?リードスイッチモジュールに磁石を近づけると、内部の小さなスイッチが閉じます。Arduinoがその状態を1秒ごとに読み取り、コンピューターの画面に0または1を表示します。磁石を近づけたり遠ざけたりして、値が変わる様子を確かめられます。

リードスイッチ式ドアセンサー
ライトを見るだけで、ドアが開いているか閉まっているか分かります。ドアに小さな磁石、ドア枠に磁石を検知するスイッチを取り付けます。ドアが閉まっているときは両者が並び、緑のLEDが点灯します。ドアが開いて磁石が離れると、赤いLEDが点灯します。家庭用警報装置のドアセンサーも、こんなシンプルな仕組みです。

スマート水やりステーション
旅行中も植物が枯れないよう、自動で水やりをするシステムです。土壌水分センサーで土の湿り具合を測定し、乾燥するとArduinoが給水ポンプを数秒間動かして、青いライトを点灯させます。水分が適切なときは緑のライトが点灯します。土がひどく乾燥すると、赤いライトが点滅し、ブザーが鳴って知らせます。

ボタンを押している間だけ220V電球を点灯
ボタンを押している間は実際の220ボルトの電球が点灯し、離すとすぐに消灯します。Arduinoの小さな信号では電球を直接点灯できないため、電気で動くスイッチであるリレーを間に入れ、電球の回路を開閉します。ボードで家庭の照明を操作するための第一歩です。家庭用電源を扱う際は十分に注意し、不安がある場合は詳しい人に手伝ってもらってください。